Quick Answer
Двигатель BLDC — это синхронная машина с постоянными магнитами, в которой ток статора переключает электронный контроллер, а не щётки. Он работает с КПД 85–93 % (против 75–80 % у коллекторных) и изнашивает только подшипники. Но он не запускается от чистого постоянного тока: всегда нужен привод, определяющий положение ротора, а температурный предел задают магниты, а не изоляция.- Что такое бесщёточный двигатель BLDC?
- Как работает двигатель BLDC: шаг за шагом
- Инженерные данные: постоянные, КПД и тепловые пределы
- Лучшие области применения двигателей BLDC
- Как выбрать двигатель BLDC: пошагово
- Распространённые ошибки проектирования
- Устранение неисправностей BLDC: проблема, причина, решение
- Часто задаваемые вопросы
- Почему выбирают Greensky для двигателей BLDC
- Связанные технические ресурсы
- Ссылки и стандарты
Эта страница объясняет, что такое BLDC-двигатель, как на практике шаг за шагом работает электронная коммутация, какие уравнения управляют моментом и скоростью, и какие тепловые пределы решают, выживет ли двигатель в реальной эксплуатации. Она завершается полностью рассчитанным примером подбора для ведущего колеса AGV, включая тот самый арифметический результат, который удивляет большинство покупателей.
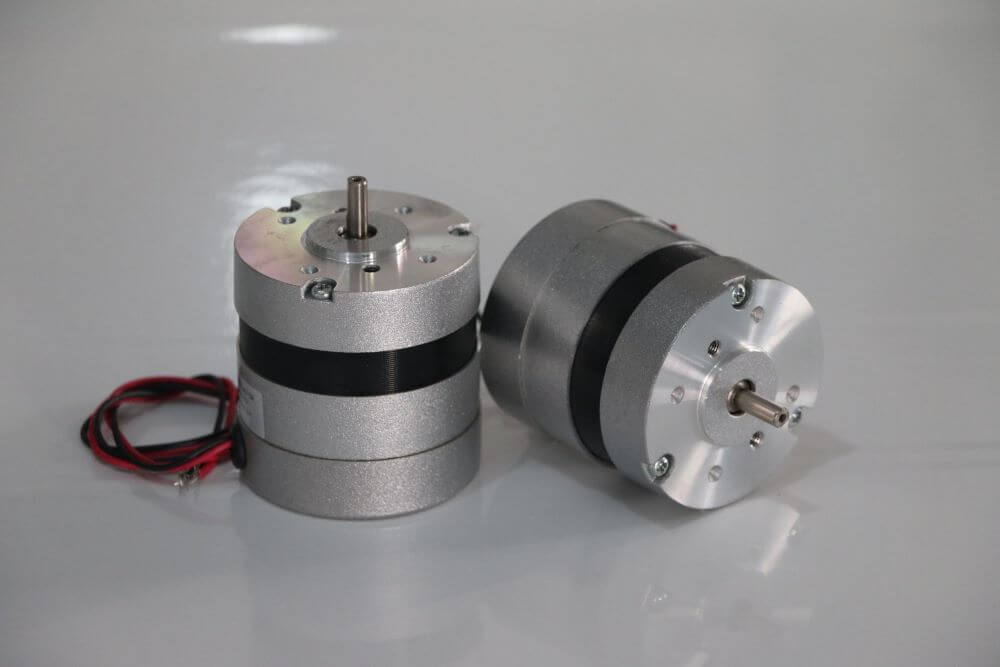
Если вы уже знаете теорию и просто хотите железо, наши бесщёточные двигатели постоянного тока и подходящие контроллеры двигателей охватывают типоразмеры 22–120 мм при напряжении 12–72 В.
Что такое бесщёточный двигатель BLDC?
Бесщёточный двигатель постоянного тока — это машина с постоянными магнитами, создающая непрерывное вращение путём электронного поочерёдного переключения тока между фазами статора. Название несколько вводит в заблуждение. Шина питается постоянным током, но напряжение, приходящее на обмотки, представляет собой коммутируемую переменную форму — трапецеидальную при шестишаговом приводе, синусоидальную при векторном управлении. С точки зрения электротехники BLDC-двигатель — это синхронная машина переменного тока с преобразователем постоянного тока на входе.
Структурная инверсия по сравнению с коллекторным двигателем
Определяющее изменение в том, что две половины коллекторного двигателя постоянного тока меняются местами:
- Коллекторный двигатель: постоянные магниты в неподвижном корпусе, токонесущие обмотки на роторе. Ток к вращающимся обмоткам подводится через угольные щётки, прижатые к сегментному коллектору.

- BLDC-двигатель: постоянные магниты на роторе, обмотки в неподвижном статоре. Скользящий контакт вообще не требуется.


Именно эта инверсия обеспечивает все практические преимущества. Потери в меди — главный источник тепла в малом двигателе, и в конструкции BLDC они возникают в статоре, жёстко прикрученном к корпусу с коротким путём отвода тепла в окружающую среду. В коллекторном двигателе те же потери возникают в роторе, где единственный путь отвода — излучение через воздушный зазор. Поэтому BLDC-двигатель данного типоразмера имеет существенно более высокий длительный номинал, чем его коллекторный аналог, и разрыв растёт по мере уменьшения типоразмеров.
Основные компоненты
- Статор — шихтованное сердечник из кремнистой стали с трёхфазными медными обмотками звездой (wye) или треугольником. Марка стали задаёт вихревые потери; заполнение пазов задаёт потери в меди.
- Ротор — постоянные магниты, обычно спечённые NdFeB, либо поверхностные (SPM), либо встроенные в железо (IPM). Марка магнита задаёт температурный потолок всей машины.
- Обратная связь по положению — три датчика Холла с электрическим сдвигом 120°, либо бездатчиковый наблюдатель по ЭДС, либо энкодер/резольвер для сервокласса.
- Привод / ESC — трёхфазный инвертор из шести MOSFET или IGBT плюс логика управления, определяющая порядок коммутации и скважность ШИМ.
- Подшипники — единственная остающаяся изнашиваемая деталь, а значит, компонент, определяющий теперь срок службы.
BLDC, PMSM и шаговый двигатель — где проходят реальные границы
Эти три семейства используют общую «начинку» и часто смешиваются. Различие — в форме ЭДС и в том, как привод её использует, а не в надписи на шильдике.
| Характеристика | Коллекторный DC | BLDC | PMSM | Шаговый |
|---|---|---|---|---|
| Коммутация | Механическая | Электронная, трапецеидальная | Электронная, синусоидальная | Электронная, в открытом контуре |
| Форма ЭДС | н/д | Трапецеидальная | Синусоидальная | Синусоидальная, много полюсов |
| Типичный КПД | 75–80% | 85–93% | 88–95% | 40–70% |
| Пульсации момента | Умеренные | ~14% (шестишаговая) | <3% (FOC) | Высокие, с доминирующим зубцовым моментом |
| Обратная связь по положению | Не требуется | Холл или бездатчиковая | Энкодер/резольвер | Нет (теряет шаги) |
| Удерживающий момент при нулевой скорости | Низкий | Низкий без энкодера | Хороший с энкодером | Отличный |
| Изнашиваемые детали | Щётки, коллектор | Только подшипники | Только подшипники | Только подшипники |
Практическое правило: BLDC-двигатель под управлением векторного контроллера и есть PMSM во всём, кроме формы ЭДС, а хорошо спроектированная трапецеидальная машина при FOC всё равно получает большую часть выигрыша по пульсациям. Ярлык на коробке значит куда меньше, чем стратегия управления, с которой вы её сочетаете.
Как работает двигатель BLDC: шаг за шагом
Для вращения поле статора должно постоянно опережать магниты ротора. Поскольку поле статора создаётся теми обмотками, которые сейчас запитаны, а ротор движется непрерывно, привод должен постоянно заново выбирать обмотки в зависимости от того, где ротор находится прямо сейчас. Этот замкнутый контур и есть вся работа BLDC.
Шаг 1 — Определить положение ротора
Три датчика Холла, установленные в статоре, сообщают полярность проходящего мимо роторного магнита. Их три двоичных выхода дают шесть допустимых состояний за электрический оборот (000 и 111 — коды ошибок), обеспечивая положение с точностью до 60° по электрическому углу. Бездатчиковые приводы вместо этого измеряют ЭДС, наводимую в той фазе, которая сейчас не запитана, и фиксируют её переход через ноль.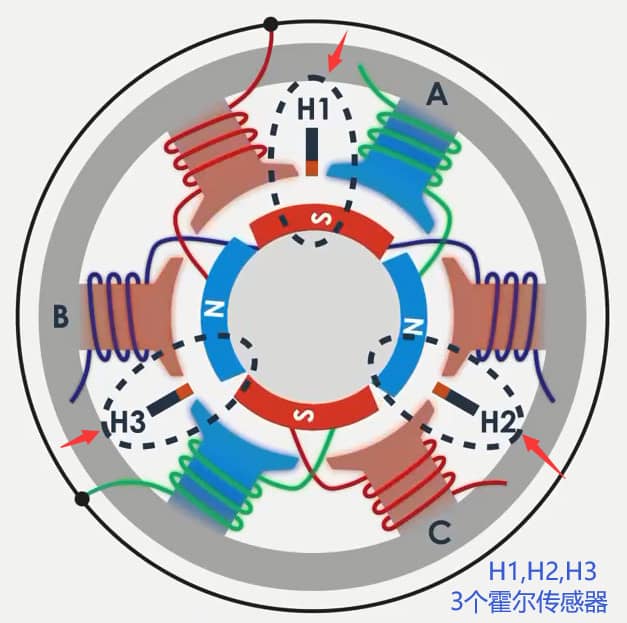
Шаг 2 — Выбрать пару обмоток
Контроллер отображает состояние положения в таблицу коммутации. При шестишаговой коммутации в любой момент проводят ток две из трёх фаз, а третья «висит». Последовательность AB → AC → BC → BA → CA → CB повторяется один раз за электрический оборот.
Шаг 3 — Переключить инвертор
Шесть силовых ключей, собранных как три полумоста, пропускают ток шины через выбранную пару. Одна фаза подтягивается к плюсовой шине, одна — к земле, а третья оставляется в высокоимпедансном состоянии. Именно соединение звездой делает это экономичным: три провода вместо шести, причём возвратный путь для одной фазы обеспечивается другой фазой.
Шаг 4 — Создать момент
Ток в запитанных обмотках создаёт поле статора примерно на 90° по электрическому углу впереди поля ротора. Одноимённые полюса отталкиваются, разноимённые притягиваются, поэтому ротор втягивается к выравниванию. Момент пропорционален току через константу момента:
`T = Kt × I где T в Н·м, Kt в Н·м/А, I в амперах`
Шаг 5 — Переключить до выравнивания
Контроллер должен перейти в следующее состояние до того, как ротор достигнет выравнивания, иначе момент упадёт до нуля в точке выравнивания. Слишком раннее переключение также ослабляет момент; слишком позднее увеличивает пульсации и слышимый шум. Правильная синхронизация — то, что отличает двигатель, выдающий заявленные в паспорте цифры, от того, который на том же железе греется и шумит.
Шаг 6 — Регулировать величину с помощью ШИМ
Коммутация решает, какие обмотки проводят ток; широтно-импульсная модуляция (ШИМ) решает, сколько тока течёт. Частота ШИМ обычно устанавливается в диапазоне 16–20 кГц — выше слышимости человека, но достаточно низко, чтобы переключающие потери в MOSFET оставались управляемыми.
Сравнение стратегий управления
| Метод | Разрешение по положению | Пульсации момента | Стоимость контроллера | Лучше всего подходит для |
|---|---|---|---|---|
| Шестишаговая / трапецеидальная | 60° по электрическому углу | ~14% | Низшая | Вентиляторы, насосы, нагрузки постоянной скорости |
| Синусоидальная (SVPWM) | Непрерывно | 3–6% | Средняя | Чувствительные к шуму, умеренная динамика |
| Векторное управление (FOC) | Непрерывно, векторно | <3% | Высшая | Сервоприводы, робототехника, тяга, широкий диапазон скоростей |
Синусоидальное управление регулирует вектор напряжения и лишь косвенно управляет величиной тока. FOC идёт дальше: он преобразует фазные токи во вращающуюся систему координат и независимо регулирует составляющую, создающую момент, и составляющую потока, удерживая поле статора под 90° к полю ротора во всём диапазоне скоростей. Именно это даёт максимальный момент на ампер.
Где применим TMC4671
Исторически в этой статье упоминался TMC4671 — полностью интегрированный сервоcontroller FOC, изначально от Trinamic, а теперь входящий в состав Analog Devices. Он реализует управление моментом, скоростью и положением целиком аппаратно, с интегрированными АЦП и интерфейсами датчиков положения, при частоте контура тока до 100 кГц и способен управлять нагрузками BLDC, PMSM, двухфазного шагового, коллекторного DC и катушки.
О нём стоит знать, но это один вариант из многих — сопоставимые аппаратные FOC-компоненты есть у ST, TI и Infineon, а большинство серийных BLDC-изделий используют микроконтроллер, выполняющий FOC в прошивке. Выбор контроллера должен следовать из тока, полосы и обратной связи, которые требует приложение, а не из номера детали. Наш собственный контроллер BLDC 20 А 48 В покрывает приложения 200–400 Вт, а в обзоре контроллеров перечислен остальной ряд.
С датчиком против бездатчиковой
| Аспект | С датчиком Холла | Бездатчиковая (по ЭДС) |
|---|---|---|
| Пусковой момент | Полный момент с места | Разомкнутый разгон; слабый и неопределённый |
| Минимальная рабочая скорость | Ноль | Обычно 5–10% от номинальной |
| Проводка | 3 силовых + 5 сигнальных проводников | только 3 силовых проводника |
| Высокотемпературный предел | ИМС Холла обычно 125–150°C | Нечему отказать |
| Режим отказа | Неисправность датчика или кабеля останавливает двигатель | Потеря синхронизации при внезапном скачке нагрузки |
| Лучше всего подходит для | AGV, приводы, всё, что пускается под нагрузкой | Вентиляторы, насосы, компрессоры, герметичные узлы |
Решение обычно принимается по одному вопросу: должен ли двигатель развивать момент при нулевой или околонулевой скорости? Если да — используйте датчики Холла или энкодер. Конвейер, пускающийся под нагрузкой, подъёмник или AGV на рампе — все одолеют бездатчиковый разгон.
Инженерные данные: постоянные, КПД и тепловые пределы
Четыре уравнения, которые имеют значение
Почти любое решение по подбору BLDC сводится к этим соотношениям.
| Величина | Уравнение | Что оно говорит |
|---|---|---|
| Момент | `T = Kt · I` | Ток, нужный для заданного момента |
| ЭДС | `E = Ke · ω` | Напряжение, которое генерирует двигатель, а значит, предельная скорость |
| Пересчёт Kv | `Kt [Н·м/А] = 9,5493 / Kv [об/мин/В]` | Переводит хоббийный рейтинг Kv в инженерные единицы |
| Константа двигателя | `Km = Kt / √R` | Момент на квадратный корень рассеиваемого ватта — истинная мера качества двигателя |
Два факта здесь ставят в тупик почти всех. Во-первых, в единицах СИ Kt [Н·м/А] и Ke [В·с/рад] численно тождественны — это одна и та же физическая постоянная, выраженная с механической и электрической сторон. Во-вторых, Kv обратно пропорциональна Kt, поэтому бóльшее число Kv означает меньший момент на ампер, а не больший. Двигатель 1000 Kv выдаёт 0,00955 Н·м/А; двигатель 100 Kv того же типоразмера — 0,0955 Н·м/А, в десять раз больше.
Для расчёта момента со стороны нагрузки, который подставляется в эти уравнения, см. как рассчитать момент двигателя.
Почему Kv не определяет КПД
Это самое распространённое заблуждение при спецификации BLDC, и его стоит доказать, а не просто заявить.
Возьмём один типоразмер с фиксированной площадью пазов и фиксированным заполнением медью. Перемотка с другим числом витков N меняет два параметра одновременно:
- Kt пропорциональна N (больше витков — больше потокосцепления на ампер)
- R пропорциональна N² (больше витков из пропорционально более тонкого провода)
Теперь вычислим потери в меди для фиксированного выходного момента T:
`I = T / Kt → I ∝ 1/N Pcu = I²R ∝ (1/N²) · N² = постоянно`
Потери в меди не зависят от обмотки, а значит, не зависят от Kv. Численно на двух кандидатах 24 В, 60 Вт, выдающих одинаковые 0,132 Н·м:
| Параметр | Двигатель A — 300 Kv | Двигатель B — 1000 Kv |
|---|---|---|
| Kt = 9,5493 / Kv | 0,0318 Н·м/А | 0,00955 Н·м/А |
| Сопротивление фазы R | 0,500 Ω | 0,045 Ω |
| Ток для 0,132 Н·м | 4,15 А | 13,8 А |
| Потери в меди I²R | 8,6 Вт | 8,6 Вт |
| Константа двигателя Km = Kt/√R | 0,045 Н·м/√Вт | 0,045 Н·м/√Вт |
| Требуемый длительный номинал контроллера | ≥5 А | ≥15 А |
Идентичные потери, идентичная константа двигателя — но вариант с высоким Kv требует контроллер, рассчитанный на троекратный ток. Поскольку стоимость инвертора, сечение проводников и переключающие потери все масштабируются с током, «апгрейд до двигателя с бóльшим Kv ради скорости» утраивает стоимость привода и нагрузку по проводке, не давая при этом ровно никакого теплового выигрыша на валу. Kv — это выбор передачи на стороне электрики, а не коэффициент производительности.
Правильный способ сравнить два BLDC-двигателя «на бумаге» — Km, константа двигателя. Она не зависит от обмотки и отражает, сколько момента машина даёт на единицу тепла — а это и ограничивает длительную отдачу.
КПД по типоразмеру
КПД сильно зависит от размера, потому что потери в меди масштабируются с площадью поверхности, а отдача — с объёмом. Маленькие двигатели просто не могут достичь показателей больших.
| Типоразмер / мощность | Пиковый КПД BLDC | Коллекторный эквивалент | Доминирующая потеря |
|---|---|---|---|
| 22–28 мм, <20 Вт | 70–80% | 55–65% | Медь |
| 36–42 мм, 20–100 Вт | 80–87% | 68–75% | Медь + трение |
| 57–80 мм, 100–500 Вт | 85–91% | 75–80% | Сбалансировано |
| 86–130 мм, 0,5–3 кВт | 89–94% | 78–84% | Железо + вентиляция |
Две оговорки, которые каталожные цифры редко разъясняют. Пиковый КПД достигается примерно при 70–80% от номинального момента, а не при номинальном моменте и не при лёгкой нагрузке — двигатель, «бездельничающий» при 20% нагрузки, легко оказывается на 15 пунктов ниже заявленного числа. А приведённая цифра почти всегда только для самого двигателя; добавьте 3–8% потерь инвертора для системного показателя. Классы энергоэффективности машин с постоянными магнитами переменной скорости определены в IEC TS 60034-30-2, а наш гид по классам энергоэффективности двигателей объясняет, как присваиваются полосы IE.
Тепловые пределы: магниты, а не изоляция
Это специфическая для BLDC ловушка, в которую попадают инженеры, пришедшие из коллекторного или индукционного мира. Класс изоляции по IEC 60034-1 задаёт предел обмоток, но роторные магниты обычно сдаются первыми.
| Материал / класс магнита | Макс. рабочая темп. | Отн. стоимость | Типичное применение |
|---|---|---|---|
| NdFeB — N (стандарт) | 80°C | Базовая | Бытовые вентиляторы, лёгкий режим |
| NdFeB — M | 100°C | +10% | Общепромышленный |
| NdFeB — H | 120°C | +20% | Автоматизация, AGV |
| NdFeB — SH | 150°C | +35% | Тяга, электроинструмент |
| NdFeB — UH / EH | 180–200°C | +50–80% | Электромобили, подкапотное пространство, скважины |
| SmCo | 250–350°C | 3–5× | Авиакосмос, экстремальная среда |
| Феррит | 250°C (горячий) / плохо на холоде | 0,2× | Экономия, высокая среда |
Сопоставьте это с таблицей изоляции, и несоответствие очевидно:
| Класс изоляции (IEC 60034-1) | Макс. темп. обмотки | Допустимый перегрев при 40°C окружающей |
|---|---|---|
| Класс A | 105°C | 60 K |
| Класс E | 120°C | 75 K |
| Класс B | 130°C | 80 K |
| Класс F | 155°C | 105 K |
| Класс H | 180°C | 125 K |
Двигатель с заявленной изоляцией класса F подразумевает способность обмотки до 155°C. Если он оснащён стандартным NdFeB класса N, магниты начинают необратимо размагничиваться около 80°C — примерно на половине заявленного числа. Обмотка в порядке; константа момента навсегда упала, и двигатель не восстанавливается даже после остывания.
Есть также полностью обратимый эффект, который стоит учесть в расчёте. Остаточная индукция NdFeB падает примерно на 0,12% на °C. Переход от стендового теста при 20°C к прогреву при 100°C стоит примерно 9,6% от Kt, поэтому привод должен подать примерно на 10% больше тока для того же момента — что повышает потери I²R примерно на 21% и греет двигатель ещё сильнее. Закладывайте токовый запас под горячее состояние, а не под стендовое измерение. Когда выходной момент падает после часа работы машины, обычно это и есть причина; см. что вызывает потерю момента DC-двигателем.
Один парадоксальный случай стоит запомнить: ферритовые магниты теряют остаточную индукцию, когда становятся холоднее, и могут необратимо размагнититься при низкой температуре. Ферритовый двигатель, рассчитанный на горячий цех, может отказать при холодном пуске на зимнем складе.
Лучшие области применения двигателей BLDC
BLDC-двигатели оправдывают свою дополнительную стоимость привода там, где цикл работы длительный, доступ к обслуживанию затруднён или важна точность управления. Там, где нагрузка работает коротко и редко, коллекторный двигатель часто остаётся верным коммерческим решением.

Непрерывное перемещение воздуха
Охлаждающие вентиляторы, воздуходувки и вентиляционные установки работают тысячи часов в год, поэтому двигатель 85% против 70% быстро окупается, а в труднодоступном канале нечего менять — щёток нет. Бесшумные ПК-вентиляторы, охлаждающие подставки для ноутбуков и высокоскоростные воздуходувки почти повсеместно — BLDC. См. также: применение моторов бытовых приборов.
Аккумуляторный инструмент
Аккумуляторные дрели, гайковёрты и шуруповёрты перешли на BLDC, потому что время работы от одной зарядки напрямую задаётся КПД, а электронное управление позволяет реализовать муфту, мягкий пуск и точные ограничения момента в прошивке, а не в железе.
AGV и мобильные роботы
Ведущие колёса нуждаются в полном моменте с места, рекуперативном торможении и точном согласовании скоростей между колёсами — всё это требует замкнутого электронного управления. Обычно они снабжены датчиками Холла или энкодером и редуктором через планетарную ступень. Тепловой менеджмент — обычный полевой отказ; см. перегрев двигателя AGV и как работает планетарный редуктор.
Электромобили и лёгкий EV
Мотор-колёса, среднеприводные и вспомогательные приводы используют плотность мощности BLDC и рекуперацию. Марка магнита и тепловая конструкция доминируют в спецификации. Наши BLDC-двигатели для электромобилей используют классы SH и UH для подкапотного и тягового режима.
Медицинское и лабораторное оборудование
Инфузоматы, центрифуги, хирургические инструменты и анализаторы требуют низкого уровня ЭМП, отсутствия пыли от щёточного износа, тихой работы и длительного безнадзорного срока службы. Одно только искрение щёток дисквалифицирует коллекторные двигатели во многих из этих сред.
Насосы и HVAC-установки
Высокая годовая наработка делает КПД главным критерием закупки, а герметичные бездатчиковые BLDC подходят для влажных или труднодоступных установок. Актуально для приводов холодной воды и промышленных охлаждающих насосов.
Точное перемещение и робототехника
Сочленения роботов, оси ЧПУ и манипуляторы полупроводников нуждаются в низких пульсациях момента и точном позиционировании, что означает FOC плюс энкодер. Там, где люфт важнее момента, выбор редуктора доминирует — см. волновой редуктор против планетарного и применение прецизионных планетарных редукторов.
Компактные приводы
Там, где ограничена осевая длина, плоский BLDC с интегрированным редуктором часто — единственное решение. См. плоские редукторные BLDC-двигатели и микроредукторы.
Как выбрать двигатель BLDC: пошагово
Работайте от нагрузки назад. Выбрать сначала двигатель, а потом обнаружить нагрузку — самая дорогая из доступных последовательностей.
Шаг 1 — Количественно определить нагрузку
Установите требуемую выходную скорость, длительный момент, пиковый момент и цикл работы, связывающий их. Для прерывистого режима вычислите RMS-момент за цикл — именно он, а не пик, задаёт тепловой размер.
Шаг 2 — Решить: прямой привод или редуктор
BLDC-двигатели эффективны на высокой скорости и плохи на низкой. Ниже примерно 500 об/мин на нагрузке редуктор почти всегда даёт меньшую, дешевле и холоднее систему. См. прямой привод против редукторного двигателя и, при наличии редуктора, различные типы редукторов.
Шаг 3 — Выбрать передаточное число
Разделите номинальную скорость двигателя на требуемую выходную скорость и округлите до ближайшего каталожного значения. Перепроверьте результирующую выходную скорость против спецификации. Детали метода — в выборе мотора с редуктором.
Шаг 4 — Привести момент к валу двигателя
`Tmotor = Tload / (i × η)`. Используйте реалистичный КПД редуктора: около 0,95 на ступень цилиндрического или планетарного, 0,90 для двух ступеней и 0,45–0,70 для червячного в зависимости от передачи.
Шаг 5 — Выбрать напряжение и Kv вместе
Требуемая скорость холостого хода, делённая на доступное напряжение шины, даёт целевой Kv, но с запасом: нагруженный двигатель крутится примерно на 10–20% ниже скорости холостого хода при том же напряжении. Затем проверьте результирующий ток против контроллера, который вы реально можете позволить — как показывает пример ниже, это обычно связывающее ограничение.
Шаг 6 — Проверить тепловой режим
Вычислите потери в меди при длительном моменте, добавьте потери в железе и на трение и сопоставьте с тепловым сопротивлением двигателя и наихудшей окружающей средой. Подтвердите, что класс магнита подходит под результирующую температуру ротора, а не только под класс изоляции.
Шаг 7 — Подобрать контроллер по длительному току
Согласуйте длительный ток, пиковый ток, напряжение шины и тип обратной связи. Контроллеры обычно заявляют по пиковому номиналу; вам нужна длительная величина с предполагаемым радиатором.
Шаг 8 — Подтвердить механический интерфейс
Диаметр вала, фланец, глубина монтажа, тип разъёма и степень защиты IP. См. что такое фланец двигателя. Для всего нестандартного наш путь разработки заказного двигателя обычно быстрее, чем подгонка каталожной детали.
Расчётный пример: ведущее колесо AGV
Спецификация. AGV 80 кг в нагруженном состоянии, два ведущих колеса, полиуретановые колёса 150 мм по запечатанному бетону, целевая скорость 0,8 м/с, должен взбираться на рампу 5%, ускорение 0,5 м/с², аккумуляторная шина 24 В.
1. Сила на одном колесе (доля 40 кг, Crr = 0,02):
`Качение F = 0,02 × 40 × 9,81 = 7,85 Н Уклон F = 40 × 9,81 × 0,05 = 19,62 Н Разгон F = 40 × 0,5 = 20,0 Н Итого F = 47,5 Н`
2. Момент и скорость колеса (r = 0,075 м):
`Twheel = 47,5 × 0,075 = 3,56 Н·м nwheel = 0,8 / (π × 0,15) × 60 = 101,9 об/мин`
3. Передаточное число от BLDC 3000 об/мин:
`i = 3000 / 101,9 = 29,4 → выбираем каталожный 30:1 планетарный Фактический выход = 3000 / 30 = 100 об/мин → 0,785 м/с (на 1,8% ниже цели, допустимо)`
4. Момент двигателя (двухступенчатый планетарный, η = 0,90):
`Tmotor = 3,56 / (30 × 0,90) = 0,132 Н·м Pmotor = 0,132 × (3000 × 2π / 60) = 41,5 Вт`
Двигатель 60 Вт даёт примерно 1,45× запаса по разгонному случаю, что уместно, поскольку разгон прерывист, а нагрузки качения и уклона — длительные.
5. Решение по Kv. Два кандидата 24 В, 60 Вт оба выдают 0,132 Н·м и, как доказано выше, оба рассеивают на этом 8,6 Вт. Вариант 300 Kv потребляет 4,15 А и требует контроллер 5 А. Вариант 1000 Kv потребляет 13,8 А и требует контроллер 15 А с троекратным сечением проводников и настоящим радиатором.
Результат, заслуживающий внимания: двигатель 60 Вт на шине 24 В — это нагрузка класса 2,5 А, если намотать его правильно, и класса 14 А, если нет — при идентичной отдаче на валу и идентичном нагреве двигателя. На этом AGV весь бюджет силовой электроники решается параметром, который вообще никак не влияет на производительность двигателя. Задайте Kv исходя из имеющихся напряжения и скорости, а затем сравнивайте кандидатов по Km.
Распространённые ошибки проектирования
1. Подбор по пиковому моменту вместо RMS-момента
Двигатель, рассчитанный на пик ускорения, обычно на два типоразмера слишком велик и большую часть жизни работает с плохим КПД. Вычислите RMS-момент за цикл работы для теплового размера и проверяйте пик только против размагничивания и токовых пределов контроллера.
2. Допущение, что класс изоляции задаёт тепловой потолок
Класс F говорит 155°C. Стандартный NdFeB класса N говорит 80°C. Магниты задают предел, и превышение его разрушает момент необратимо, а не постепенно. Всегда спрашивайте класс магнита, а не только класс изоляции.
3. Восприятие высокого числа Kv как улучшения производительности
Kv — это выбор обмотки, а не метрика качества. Бóльший Kv покупает скорость на вольт и стоит момента на ампер в точной пропорции. Сравнивайте двигатели по Km = Kt/√R.
4. Выбор бездатчикового для нагрузки, пускающейся под моментом
Бездатчиковые приводы разгоняются в разомкнутом контуре, пока ЭДС не станет детектируемой, обычно 5–10% от номинальной скорости. Нагруженный конвейер, подъёмник или AGV на рампе встанут или потеряют синхронизацию в этом окне. Если момент нужен при нулевой скорости — ставьте датчики Холла.
5. Номинирование контроллера по пиковому току
В паспортах контроллеров во главе стоит пиковый ток, который может держаться лишь несколько секунд. Длительный ток при реальном радиаторе и окружающей среде — вот число, которое имеет значение. Недоразмер здесь — самая частая причина системы, работающей на стенде и вылетающей в шкафу.
6. Игнорирование длины кабеля двигателя и эффектов ШИМ
Длинные неэкранированные кабели двигателя излучают на основной частоте ШИМ и её гармониках, а быстрые фронты dV/dt могут нагружать изоляцию обмоток через эффект отражённой волны. Используйте экранированный кабель, заземлённый с обоих концов, держите трассы короткими и не поднимайте частоту ШИМ выше необходимого приложению.
7. Пренебрежение выбором и выставлением подшипников
С исчезновением щёток подшипники стали лимитирующим срок деталей. Перекос, избыточное натяжение ремня или неверный преднатяг дадут отказ через несколько тысяч часов в двигателе, рассчитанном на 20 000. Каталог режимов отказа SKF — стандартная диагностическая ссылка.
Устранение неисправностей BLDC: проблема, причина, решение
| Проблема | Вероятная причина | Решение |
|---|---|---|
| Двигатель дёргается или вибрирует, но не вращается | Неверное сопоставление фаз и Холла | Существует шесть допустимых перестановок фаза/Холл; пройдите их систематически либо запустите автоопределение привода |
| Вращается в неверную сторону | Перепутан порядок фаз или порядок Холла | Поменяйте местами любые две фазы двигателя и соответствующие две линии Холла |
| Момент падает через 30–60 минут работы | Обратимая потеря магнита при температуре (−0,12%/°C) или необратимое размагничивание | Измерьте температуру корпуса; если момент не возвращается после остывания, магниты повреждены навсегда — переходите на более высокий класс |
| Слышимый вой или рык под нагрузкой | Пульсации шестишаговой коммутации или ШИМ в слышимом диапазоне | Поднимите ШИМ до 16–20 кГц; перейдите на синусоидальную или FOC, чтобы снизить пульсации ниже 3% |
| Контроллер перегревается, а двигатель остаётся холодным | Kv слишком высок для приложения, поэтому ток велик для требуемого момента | Выберите обмотку с меньшим Kv при том же Km либо добавьте редукцию и снизьте момент двигателя |
| Срабатывание защиты по току при каждом пуске | Нет разгона тока; полная скважность подаётся на неподвижный ротор | Включите мягкий пуск с ограничением тока; проверьте инерцию в пределах настройки ускорения привода |
| Рывки, зубцовое движение ниже 10% скорости | Бездатчиковая ЭДС слишком слаба для определения положения | Добавьте датчики Холла или энкодер; либо используйте FOC с высокочастотной инъекцией |
| Измеренный КПД заметно ниже паспортного | Работа далеко от точки пикового КПД или сравнение только двигателя против системных измерений | Пересчитайте передачу так, чтобы длительная нагрузка легла в 70–80% от номинального момента; добавьте 3–8% на потери инвертора при сравнении |
| Шум подшипника появляется через несколько тысяч часов | Перекос, избыточная радиальная нагрузка, загрязнение или неверный преднатяг | Проверьте соосность муфты и натяжение ремня против предела консольной нагрузки; обратитесь к режимам отказа подшипников SKF |
| Нестабильная работа при длинных кабелях двигателя | Связь ЭМП в линии Холла; напряжение отражённой волны | Экранированный кабель, заземлённый с обоих концов, раздельная прокладка сигнальных и силовых цепей, установка синфазных дросселей |
Часто задаваемые вопросы
Почему выбирают Greensky для двигателей BLDC
Greensky Power производит бесщёточные двигатели постоянного тока, редукторные двигатели и согласованные контроллеры для OEM-заказчиков по всему миру. Что относится к обсуждаемой выше инженерии:
- Класс магнита указан, а не предполагается. Мы указываем класс NdFeB и рабочую температуру в каждом коммерческом предложении, потому что, как показано выше, именно магнит, а не класс изоляции, обычно задаёт реальный тепловой потолок.
- Обмотка под ваше напряжение шины. Вместо проталкивания складского Kv мы мотаем под ваше питание и целевую скорость, чтобы ток контроллера лёг туда, куда позволяет ваш бюджет привода. Типоразмеры от 22 мм до 120 мм, 12 В до 72 В.
- Двигатель, редуктор и привод из одного источника. BLDC-двигатели, редукторы и контроллеры спроектированы вместе, что устраняет рассогласование интерфейсов, возникающее, когда три поставщика выполняют каждый свою спецификацию.
- Варианты с датчиком и бездатчиковые в одном типоразмере, чтобы решение по обратной связи следовало за приложением, а не за складским списком.
- Полное покрытие типов редукторов — планетарные, геликоидальные, червячные (NMRV), циклоидальные и плоские редукторные BLDC-двигатели — чтобы рекомендация следовала расчёту.
- Заказные валы, фланцы, разъёмы и передачи через наши программы разработки заказного двигателя и OEM/ODM, обычно быстрее, чем адаптация каталожной детали.
Пришлите нам нагрузку, скорость, цикл работы, напряжение шины и температуру окружающей среды — и наши инженеры вернут рассчитанную рекомендацию с показанными моментом, током и тепловым расчётом — а не просто номером детали.
Связанные технические ресурсы
- Линейка и спецификации бесщёточных двигателей постоянного тока
- Коллекторные двигатели постоянного тока — когда они всё ещё верный выбор
- Контроллеры и приводы двигателей
- Как рассчитать момент двигателя
- Как выбрать двигатель для промышленного применения
- Классы энергоэффективности двигателей: разъяснение
- Для чего нужен редукторный двигатель постоянного тока
- Выбор и расчёт мотора с редуктором
- Сравнение различных типов редукторов
- Прямой привод против редукторного двигателя
- Области применения планетарных редукторных двигателей
- Все технические статьи о DC-двигателях
Ссылки и стандарты
Приведённые выше показатели КПД, классы изоляции, определения режимов и режимы отказа взяты из опубликованных международных стандартов и технической документации производителей. Температурные коэффициенты и классовые пределы магнитов отражают данные поставщиков спечённого NdFeB; вывод константы двигателя — стандартная теория машин и воспроизводим из приведённых уравнений. Эта страница сопровождается инженерной командой Greensky Power и проверяется по актуальным изданиям стандартов.
- International Electrotechnical Commission. IEC 60034-1:2022 — Вращающиеся электрические машины, часть 1: Номинальные характеристики и рабочие показатели. https://webstore.iec.ch/en/publication/65446
- International Electrotechnical Commission. IEC TS 60034-30-2 — Классы энергоэффективности двигателей переменного тока с регулируемой скоростью (код IE). https://webstore.iec.ch/publication/30830
- International Electrotechnical Commission. IEC 60034-30-1 — Классы энергоэффективности сетевых двигателей переменного тока. https://webstore.iec.ch/publication/91195
- American National Standards Institute / NEMA. ANSI/NEMA MG 1 — Motors and Generators. https://webstore.ansi.org/standards/nema/ansinemamg2021
- National Electrical Manufacturers Association. Motors and Generators product section. https://www.nema.org/products/pages/motor-and-generator.aspx
- U.S. Department of Energy. Determining Electric Motor Load and Efficiency. https://www.energy.gov/sites/prod/files/2014/04/f15/10097517.pdf
- International Energy Agency. Electric Motors — Energy System, Industry. https://www.iea.org/energy-system/industry/electric-motors
- SKF. Bearing Failures and Their Causes. https://www.skf.com/group/support/bearing-failures-and-their-causes
- Siemens AG. SIMOTICS Electric Motors — Technical Documentation. https://www.siemens.com/global/en/products/drives/electric-motors.html
- IEEE Xplore. Permanent magnet synchronous and brushless DC motor drives — technical literature. https://ieeexplore.ieee.org/document/6342334
- maxon motor ag. EC Motor Technology — Brushless DC Drive Fundamentals. https://www.maxongroup.com/maxon/view/content/ec-technology
- maxon motor ag. Gear Technology Technical Paper. https://www.maxongroup.com/assets/public/caas/v1/media/112608/data/32bb5bfabd9ce7d852292f275410c997/knowledge-support-support-antriebswissen-kurz-erklaert-gear-download.pdf
- FAULHABER. Brushless DC Motors — Product and Technology Documentation. https://www.faulhaber.com/en/products/brushless-dc-motors/
- FAULHABER. Drive Technology Know-How Library. https://www.faulhaber.com/en/know-how/
- Yaskawa. Technical Downloads and Application Notes. https://www.yaskawa.com/downloads/search-index
- Analog Devices (Trinamic). TMC4671 — Integrated Servo Controller for FOC. https://www.analog.com/en/products/tmc4671.html