Respuesta rápida
Un motor de engranajes de 12V 1000 RPM es un pequeño motor de CC con escobillas o sin escobillas atornillado a una caja de engranajes planetaria, intercambiando la velocidad por el par en el eje de salida. El ‘1000 RPM’ es el 20 38 mm 50 arriba del rango de velocidad de salida (aproximadamente 2.4–1000 RPM para esta familia); la velocidad de carga real es menor. Dimensione la relación de reducción de la velocidad de salida requerida, luego verifique el par con T out = T motor × relación × η. Una cosa que los compradores extrañan: un motor tan pequeño lleva sin clase de eficiencia IE — IEC 60034-30-1 comienza en 0.12 kW y excluye los motores de corriente continua, por lo que se dimensiona por par, velocidad y tiempo de ejecución, no por una insignia de energía.
¿Qué es un motor de engranajes de CC de 12V 1000 rpm?
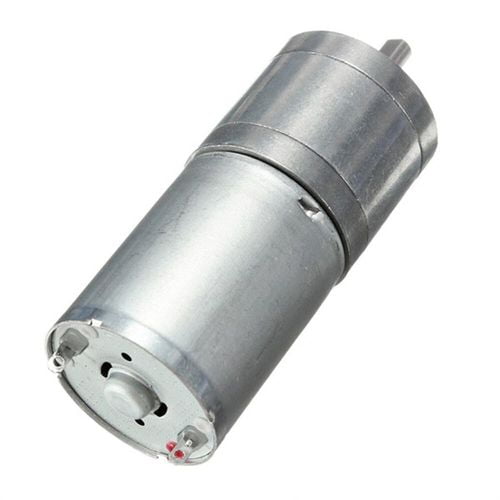
Un Motor de engranajes de CC de 12V 1000 RPM es un Motor de CC — la máquina eléctrica giratoria, casada con un Caja de engranajes reductora El motor por sí solo gira rápido (típicamente 3,000–6,000 RPM a 12 V sin carga) pero con poco torque; la caja de engranajes ralentiza el eje y multiplica el par. El resultado es un paquete compacto de bajo voltaje que ofrece un par utilizable a una velocidad controlada y baja, exactamente lo que necesitan los dispositivos alimentados por batería y bajo voltaje.
En la familia “1000 RPM”, esto es un Micro motor de engranajes planetarios: una etapa planetaria de clase 20 mm, un devanado de 12 V y una salida nominal por debajo de 50 W. El producto abarca una potencia pequeña DC cepillado y DC sin escobillas El nombre “1000 RPM” describe la máximo Velocidad de salida en el conjunto de relaciones, no un punto de operación fijo: con relaciones de 5 / 25 / 125 / 625:1 el mismo motor central produce velocidades de salida de aproximadamente 1000 RPM (5:1) hasta unas pocas RPM (625:1).
Cómo funciona un motor de engranajes de CC
La unidad es dos subensamblajes en serie, y comprender ambos es la diferencia entre un tamaño que funciona y uno que se agota:
- El motor En una unidad escobillada, un conmutador y escobillas de carbón cambian la corriente del devanado; en un 12 Motor de CC sin escobillas un controlador electrónico lo conmuta. El motor establece el Entrada velocidad y par.
- La caja de cambios planetaria toma ese giro rápido y de bajo par y lo reduce. Un conjunto planetario tiene un Equipo de sol en el eje del motor, 3–4 Engranajes del planeta en un portabebés, engranando con un exterior Engranaje anular. Debido a que la carga se comparte entre varios engranajes planetarios, una etapa planetaria es compacta y densa en par, ideal para una lata 20 mm.
- Las etapas apilan la proporción. Una etapa planetaria da aproximadamente 3.5–5:1. Dos etapas ~12–25:1, tres ~43–125:1, cuatro ~150–625:1. El conjunto 5/25/125/625:1 es exactamente 1 / 2 / 3 / 4 en los puntos enteros típicos.
- Salida. El portador (o anillo, si el anillo es fijo) acciona el eje de salida a baja velocidad y alto par, en el mismo sentido de rotación que el motor para conjuntos planetarios (a diferencia de las cajas rectas de etapas impares, cuya dirección se invierte).
Retroceder y sostener. Una caja de engranajes planetaria es generalmente no Autoblocante: con el motor apagado, una carga puede hacer girar la salida a través de los engranajes y el motor. Si su mecanismo debe mantener la posición sin energía (un elevador, una escotilla, un eje vertical), elija una etapa helicoidal, una opción de freno o confíe en el torque de retención del controlador.
Para un recorrido más profundo del principio de reducción, nuestro Cómo funciona una caja de engranajes planetaria La guía cubre la geometría del sol/planeta/anillo, y para qué se utiliza un motorreductor de CC Asigna el formato a las aplicaciones.
Lectura de la hoja de datos: parámetros clave
La hoja de datos de un micromotor de engranajes es corta, por lo que cada línea importa. Esto es lo que realmente controla cada parámetro en esta familia de 12V 1000 RPM:
| Parámetro | Qué significa | Típico de esta clase 20 mm / 12 V |
|---|---|---|
| Voltaje | Suministro nominal. 12 V se adapta a los paquetes de iones de litio automotrices, plomo-ácido y 3 celdas. | 12 V (custom 3–24 V) |
| Potencia nominal | Potencia mecánica que puede sostener el motor-reductor. Debajo de 50 W lo coloca en la banda ‘micro’. | 0.5–5 W en el eje |
| Velocidad sin carga | Velocidad del eje a 12 V con carga cero. La cifra de 1000 RPM se encuentra aquí en una relación baja. | ~6000 RPM (motor) → hasta ~1000 RPM (5:1) |
| Carga / velocidad nominal | Velocidad del eje por debajo del par nominal. Por lo general, ~80% de carga sin la misma relación. | 2.4–1000 RPM (dependiente de la proporción) |
| Ratio de reducción | Velocidad del motor ÷ velocidad de salida. Ajusta la velocidad y el par juntos. | 5 / 25 / 125 / 625:1 |
| Corriente sin carga | Corriente para hacer girar el motor desnudo. Una pista de desgaste y drenaje en espera. | ~70–220 mA (spec ~220 mA) |
| Par nominal / de pérdida | Sostenible vs torque bloqueado por eje. Nunca tamaño para detenerse. | Salida 0.1–2 N·m por proporción |
| Material del equipo | Plástico (silencioso, barato) frente a metal de pulvimetalurgia (carga, rigidez). | Plástico o metal sinterizado |
| Diámetro | Diámetro exterior de la caja de cambios; la restricción de enlace en la mayoría de los dispositivos. | Φ20 mm |
La línea más mal leída es Sin carga vs velocidad nominal. Si se cita el número de carga sin carga 1000 RPM, se sobrestima la velocidad real en 20% o más una vez que la carga está encendida, y mucho más en una proporción alta. Siempre tamaño desde el cargado velocidad.
Engranajes planetarios, espolones o gusanos y engranajes de plástico vs metal
No todos los micro motores de engranajes son planetarios. Dentro de la clase de CC pequeño, compiten tres sistemas de engranajes, y la elección impulsa el costo, el ruido y la densidad de par:
| Sistema de engranajes | Densidad de torsión | Reacción violenta | Ruido | Mejor ajuste |
|---|---|---|---|---|
| Planetario | Alta: carga compartida entre planetas | Bajo (<2.5° típico) | Bajo | Latas de precisión, robótica, médica, 20 mm |
| Espolón | Medio | Medio | Más alto (especialmente a velocidad) | Menor costo, vending, electrodomésticos |
| Gusano | Alta a baja velocidad | Medio | Medio | Accionamientos autoblocantes en ángulo recto |
En equipo Material, este producto ofrece tanto plástico como metalurgia de polvo:
| Material del equipo | Ventajas | Desventajas | Usar cuando |
|---|---|---|---|
| Plástico (POM/nylon) | Silencioso, barato, autolubricante | Límite de carga/temperatura más bajo, desgasta más rápido | Carga ligera, interior, con costes |
| Metalurgia de polvo metálico | Alto torque, rígido, duradero, en forma de red (>97% uso de material) | Más caro, un poco más ruidoso | Servicio continuo, mayor torque, automotriz |
La eficiencia planetaria metálica de una sola etapa comúnmente alcanza 85–95%; los pares de espolones corren ~91% cada uno. La eficiencia agregada de la caja de engranajes es el producto a través de las etapas, por lo que una caja 4 de etapa 625:1 pierde más que una caja 5:1 de 1 etapas. Tipos de cajas de engranajes planetarios y Tipos de reductores de velocidad las páginas van más profundamente, y Problemas del micro reductor de engranajes Cubre los modos de uso.
Eficiencia de la caja de cambios y la fórmula de torque
La caja de cambios no crea par, cambia la velocidad por el par y se queda con la mayor parte. Dos ecuaciones miden cada micro motor de engranajes:
| Cantidad | Fórmula | Nota |
|---|---|---|
| Ratio de reducción | i = n motor ÷ n out | Elija entre la velocidad de salida requerida |
| Par de salida | T out = Motor T × i × η | η = Eficiencia de la caja de cambios |
| Velocidad de salida | N out = N motor ÷ i × (factor de carga) | Factor de carga ~0.8 vs sin carga |
| Corriente de entrada | I = T motor ÷ K t + I nl | K t = constante de par |
Ignorar η es el error clásico: una caja 50:1 en la eficiencia 75% multiplica el par motor por 37.5, no por 50, exagerando la salida por 25%. La eficiencia por etapa se acumula como un producto, por lo que un planetario metálico 625:1 de 4 etapa a ~0.90 por etapa aterriza cerca de η ≈ 0.66 en general. Cambiador de velocidad y η como el impuesto que pagas por el par.
Los números trabajados aparecen en el Ejemplo de talla Para el método general, consulte nuestro Cálculo del par motor hub y Selección de reductor de velocidad guía.
Cepillado vs sin escobillas en un micro motorreductor de 12 V
El mismo 20 mm planetario puede enviar con un cepillado o un DC sin escobillas El oficio es la vida y el ruido frente al costo y la simplicidad:
| Atributo | CC cepillado (especificación original) | CC sin escobillas (BLDC) |
|---|---|---|
| Conmutación | Escobillas mecánicas + conmutador | Controlador electrónico |
| Vida | ~1,000–3,000 h (desgaste del cepillo) | 10,000+ h |
| Ruido / EMI | Más alto (chispas) | Más bajo |
| Costo | Más bajo | Mayor (necesita controlador) |
| Mejor deber | Intermitente, impulsado por los costos | Continuo, silencioso, de larga duración |
Para 24/7 o uso médico, el cepillo gana en la vida; para un juguete barato o un actuador de un solo disparo, cepillado está bien. Cepillo vs cepillo sin cepillo y Ventajas sin escobillas de 12V las páginas cubren la división, y Por qué agregar una caja de cambios Explica cuándo la reducción vale la pena.
Por qué un motor de engranajes de 12V 1000 RPM no tiene clasificación IE
Los compradores a menudo preguntan ‘¿qué clase IE es este motorreductor?’ Para este producto, la respuesta honesta es ninguno, y eso es correcto, no es una brecha. Dos cláusulas en IEC 60034-30-1 (el estándar de código IE) lo excluyen:
| Exclusión en IEC 60034-30-1:2025 | Por qué golpea este motor |
|---|---|
| Potencia nominal de 0.12 kW a 1000 kW | Esta unidad es ≤50 W (0.05 kW) — por debajo del piso de 120 W |
| “Motores con conmutadores mecánicos (como motores de corriente continua)” | Las construcciones cepilladas usan un conmutador; BLDC es un convertidor de CC |
| Solo CA 50/60 Hz operado por línea | Esta es una unidad de 12 V CC, no de CA de red |
Así que el marco correcto no es una insignia IE, sino Torque, velocidad, ciclo de trabajo y tiempo de ejecución — exactamente el método de talla anterior. Esta es la misma razón por la que nuestro Clase de eficiencia del motor Notas de la guía El BLDC en sí no tiene una clase IE: el código IE es un sistema de motor industrial de línea de CA, y pequeños motores de engranajes de CC se encuentran completamente fuera de él. Dimensionar por números supera a perseguir una etiqueta que nunca se definió para esta clase.
Mejores aplicaciones
El micro motorreductor planetario de 12V 1000 RPM aparece donde un actuador pequeño, silencioso y de bajo voltaje debe mover una carga ligera con precisión.
- Hogar inteligente — cortinas y persianas eléctricas, cerraduras inteligentes, rejillas de ventilación automatizadas. Motor del aparato lista.
- Automoción — actuadores de cerradura, espejos retráctiles, rotadores de antena, empujadores de puerta trasera. Motores de puerta para variantes más pesadas.
- Electrónica y quioscos — máquinas expendedoras, carruseles de cajeros automáticos, dispensadores de billetes, exhibidores publicitarios rotativos (el Ejemplo trabajado a continuación).
- Accionamiento de antena — Rotadores de antena RV/camper y marina que necesitan un movimiento acimutal lento y constante.
- Médico — bombas de infusión y limpieza en las que el movimiento silencioso y repetible es importante; comparar con Motores de bomba.
- Robótica / AGV — actuadores articulares y accesorios; véase Soluciones de motores AGV y mercados populares de BLDC.
Para los dispositivos de batería, el tiempo de ejecución se establece mediante el sorteo del controlador y el ciclo de trabajo: un promedio de 0.5 A a 12 V es ~6 W, por lo que un paquete de 2 Ah da aproximadamente 4 h de funcionamiento continuo, menos con arranques y pérdidas. Haga coincidir la clasificación IP (IP54-IP67) y el material del engranaje con el medio ambiente: nuestro Nota de necesidad de caja de cambios cubre cuando la reducción vale la pena.
Cómo seleccionar un motor de engranajes de 12V 1000 rpm: paso a paso
- Arregla la carga. Defina el par de salida requerido (de masa, radio, fricción) y velocidad de salida, más carga axial/radial y ciclo de trabajo.
- Elige el motor de accionamiento. Cepillado por el costo, sin escobillas para la vida y la tranquilidad. Quédate en 12 V a menos que la manada exija 24 V.
- Derive la proporción.
i = n motor ÷ n out, luego elija la relación estándar más cercana (5/25/125/625:1 aquí) y verifique la velocidad resultante. - Verifique el par con eficiencia.
Motor T = T out ÷ (i × η); el motor debe sostenerlo a la velocidad de operación. - Verifique la corriente y el calor.
I = T motor ÷ K t + I nl; confirme que el ciclo de alimentación y trabajo de 12 V mantenga los devanados dentro de la clase. - Confirme la interfaz. Tipo de eje, montaje, material del engranaje (plástico vs metal), clasificación IP y cualquier personalizado necesidad.
Este bucle es el micro análogo de nuestro completo Selección de motores industriales guía.
Ejemplo de tamaño trabajado: motor de engranajes de 12 V para una pantalla giratoria
Requisito. Una pantalla publicitaria giratoria alimentada por batería (plataforma giratoria de feria comercial) debe girar un disco de radio 120 mm que lleva 1.5 kg de producto a una revolución por 5 s (12 RPM), 360° continuo.
1. Par de carga. Modele la carga como fricción del rodamiento: Carga T ≈ μ × m × g × r con μ = 0.05. Eso da 0.05 × 1.5 × 9.81 × 0.12 ≈ 0.088 N·m. Aplique un margen de seguridad 2× → diseño T_out = 0.18 N·m.
2. Velocidad y relación. Velocidad de salida requerida 12 RPM. Elija un micromotor de 12 V con velocidad sin carga 5000 RPM. Relación ideal i = 5000 ÷ 12 ≈ 417:1. El conjunto estándar ofrece 125:1 o 625:1; 125:1 da un RPM de 40 más rápido (aceptable), 625:1 da 8 RPM. 125:1 (3 estadio planetario metálico, η ≈ 0.86).
3. Verifique el par. Motor T = 0.18 ÷ (125 × 0.86) = 0.00167 N·m = 1.67 mN·m. Un micromotor de 12 V con una capacidad nominal de ~4 mN·m lo elimina con margen. ✓
4. Corriente y potencia. Con constante de par K_t ≈ 4 mN·m/A y corriente sin carga 90 mA: I = 1.67 ÷ 4 + 0.09 ≈ 0.51 A. A 12 V es ~6.1 W eléctrico. Potencia de salida P out = T out × ω = 0.18 × (40 × 2π/60) ≈ 0.75 W. Eficiencia combinada del motor y la caja de cambios ~12% — normal para un motor de engranajes pequeño donde la mayor parte de la pérdida está en la caja y el hierro.
Errores comunes de ingeniería
- Dimensionamiento desde la velocidad sin carga. Utilice la velocidad cargada para la relación o la salida funciona más lentamente de lo esperado.
- Ignorando la eficiencia de la caja de cambios. Tratar la relación como una ganancia de par pura sobrestima la salida en 20–35% en todas las etapas.
- Citando el nombre 1000 RPM como velocidad de operación. Es el extremo sin carga 5:1; las velocidades cargadas y de alta relación son mucho más bajas.
- Permitiendo que se detenga. Una carga atascada consume 5–10× corriente y quema el devanado o tira los engranajes.
- Con vista a la carga axial/radial. Exceder la clasificación de la caja de engranajes acorta la vida útil del rodamiento; ver Causas del desgaste de la caja de cambios.
- Eligiendo cepillado para 24/7 deber. El desgaste del cepillo lo termina en 1,000–3,000 h; sin escobillas es la llamada correcta.
- Pedir una clase de IE. Esta clase no tiene ninguno: tamaño por par, velocidad y tiempo de ejecución (ver arriba).
Solución de problemas
| Problema | Causa probable | Solución |
|---|---|---|
| Producción más lenta de lo esperado | Relación establecida desde la velocidad sin carga | Recalcular a partir de la velocidad cargada; ajustar la relación |
| El motor se detiene / no empuja la carga | Par subestimado o η ignorado | Verifique T = T motor × i × η; elevación de la relación o motor |
| El motor se quema | Corriente de pérdida / sobrecarga 5–10× | Agregue límite de corriente; elimine el atasco; verifique el deber |
| Ruidoso / vibratorio | Equipo o cojinete desgastado, malla deficiente | Volver a engrasar; inspeccionar los dientes; respetar la carga (reducción de ruido) |
| Vida corta (cepillado) | Desgaste del cepillo en servicio continuo | Cambiar a brushless para 24/7 |
| Deriva de posición (aplicaciones de precisión) | Reacción demasiado alta | Usar la etapa planetaria de baja rejeción |
Por qué elegir Greensky Power
Greensky Power diseña y construye Motores de engranajes planetarios de CC, Motorreductores planetarios BLDC y Motorreductores sin escobillas en la clase 20–100 mm, con engranajes metálicos de plástico o pulvimetalurgia y cobertura de relación completa que incluye el conjunto 5/25/125/625:1. Cada unidad está construida con un Estándar de prueba por lo que el par y la velocidad enviados coinciden con la hoja de datos. Para especificaciones de volumen o no estándar: eje, brida, relación, codificador, freno, clasificación IP, nuestro BLDC personalizado y OEM Las rutas entregan compilaciones documentadas y repetibles.
Recursos relacionados
- ¿Qué es un motor de corriente continua? — la máquina detrás de la caja de cambios
- Conceptos básicos de la caja de cambios — principios de reducción
- Cómo funciona una caja de engranajes planetaria — geometría sol/planeta/anillo
- Para qué se utiliza un motorreductor de CC
- Cálculo del par del motor — el centro de dimensionamiento
- Selección de reductor de velocidad
- Motores de CC con escobillas · Motores de CC sin escobillas
- Clases de eficiencia del motor (y por qué la CC pequeña no tiene ninguna)
- Guía del motor de CC sin escobillas de 24 V — el primo 24 V
- Motores eléctricos personalizados · Fabricantes de motores de engranajes en China
Referencias y estándares
- IEC 60034-1:2022, Máquinas eléctricas rotativas — Parte 1: Clasificación y rendimiento. — webstore.iec.ch
- IEC 60034-30-1:2025, Clases de eficiencia de motores de CA operados por línea (código IE) — alcance 0.12 kW–1000 kW, excluye los motores de CC/conmutador. — webstore.iec.ch
- IEC 60529, Grados de protección (código IP). — iec.ch
- ISO 9001, Sistemas de gestión de calidad. — iso.org
- ANSI/NEMA MG 1, Motores y generadores. — nema.org
- DOE DE EE. UU., Sistemas de motor: eficiencia y carga. — energy.gov
- AIE, Motores eléctricos (paisaje de eficiencia). — iea.org
- SKF, Fallas de rodamientos y sus causas. — skf.com
- Siemens, Motores eléctricos SIMOTICS. — siemens.com
- maxon, Tecnología EC (sin escobillas). — maxongroup.com
- Faulhaber, Conocimiento del sistema de accionamiento. — faulhaber.com
- AGMA, Estándares de engranajes y método de factor de servicio. — agma.org
- Tsubakimoto, Datos técnicos de selección del motorreductor (factor de servicio). — tsubakimoto.co.jp
- IEEE Xplore, Modelado de la eficiencia del micromotor. — ieeexplore.ieee.org
Preguntas frecuentes
¿Qué significa “1000 RPM” en un motorreductor de 12 V CC?
Es el máximo velocidad de salida en la relación establecida: aproximadamente 1000 RPM en la relación 5:1, cayendo a unas pocas RPM a 625:1. La velocidad real cargada es menor, aproximadamente 80% de la cifra sin carga para la misma relación, así que nunca cites 1000 RPM como punto de operación.
¿Cómo calculo el par de salida a partir de la relación de reducción?
Uso T out = T motor × relación × η, donde η es la eficiencia de la caja de engranajes (aproximadamente 0.66–0.86 para un planetario metálico de varias etapas). Trabaje hacia atrás hasta el par del motor que necesita: Motor T = T out ÷ (relación × η), luego confirme que el motor lo sostiene a velocidad.
¿Cuál es la diferencia entre los motorreductores de 12 V con escobillas y sin escobillas?
Cepillado es más simple y barato, pero se desgasta en ~1,000–3,000 h. Brushless dura 10,000+ h, funciona más silenciosamente y necesita un controlador electrónico. Escobillado cepillado para trabajos intermitentes y costosos; sin escobillas para tareas continuas, silenciosas o médicas.
¿Qué clase de eficiencia IE es un motorreductor de 12V 1000 RPM?
La IEC 60034-30-1 comienza en 0.12 kW (120 W) y excluye los motores de CC con conmutadores mecánicos; esta unidad es ≤50 W y 12 V CC. Dimensione por par, velocidad y tiempo de ejecución, no es una insignia IE que el estándar nunca definió para esta clase.
Engranajes de plástico o metal (pulvimetalurgia): ¿cuál debo elegir?
El plástico es silencioso y barato para cargas ligeras, interiores e intermitentes. El metal sinterizado tiene un par más alto, es más rígido y dura más tiempo en el servicio continuo o automotriz. El metal planetario también alcanza una mayor eficiencia de una sola etapa (85–95%).
¿Puedo hacer funcionar un motor de engranajes de 12 V a 24 V para obtener más velocidad?
Duplicar el voltaje duplica aproximadamente la velocidad y la corriente, empuja los devanados más allá de su clase térmica y acorta la vida útil; la clasificación de la caja de cambios no cambia. Si necesita 24 V, elija una unidad enrollada en V 24 – consulte nuestro Guía BLDC de 24 V — en lugar de sobrecargar una parte 12 V.