¿Cuál es la diferencia entre los motores de CA y CC?
Respuesta rápida:
Los motores de CA y CC difieren en la fuente de energía y la generación de movimiento. Motores de CA Utilice la corriente alterna y la inducción electromagnética para crear un campo magnético giratorio en el estator, impulsando el rotor sin contacto. Motores de corriente continua Funciona con corriente continua; un campo magnético estacionario (imanes permanentes o devanados de campo) interactúa con la armadura a través de conmutadores mecánicos/escobillas o conmutación electrónica en diseños sin escobillas. Los motores de CA generalmente ofrecen un menor mantenimiento y una mayor eficiencia para el servicio continuo; los motores de corriente continua se destacan en el control preciso de la velocidad y el alto par de arranque. 60034‑30‑1 y NEMA MG 1) ahora definen niveles mínimos de rendimiento, reduciendo la brecha de eficiencia tradicional.
Contenido
- ¿Qué es un motor de CA?
- ¿Qué es un motor de corriente continua?
- Cómo funcionan los motores de CA y CC: principio paso a paso
- Motor de CA vs CC: Tabla de comparación de características
- Datos de ingeniería: eficiencia, límites de temperatura y torque
- Las mejores aplicaciones para motores de CA y CC
- Guía de selección de motores paso a paso
- Errores comunes de ingeniería al seleccionar motores de CA vs CC
- Tabla de solución de problemas: problemas motores comunes
- ¿Por qué elegir Greensky Power para sus soluciones de motor?
- Referencias
- Preguntas frecuentes: Motores de CA vs CC
¿Qué es un motor de CA?
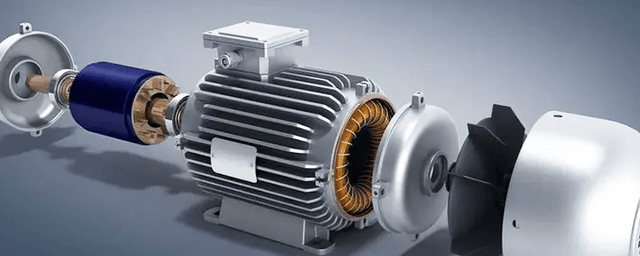
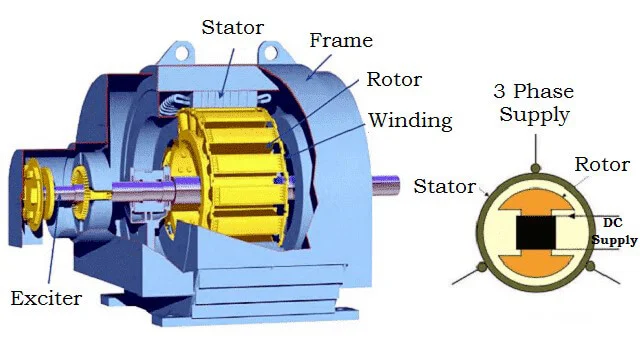
Un motor de corriente alterna convierte la energía eléctrica de corriente alterna en energía mecánica a través de la inducción electromagnética. Los devanados del estator, energizados por el suministro de CA, generan un campo magnético giratorio cuya velocidad (velocidad síncrona) está determinada por la frecuencia de suministro y el número de polos:
ns = 120 × f / p
donde ns es la velocidad síncrona en RPM, f es la frecuencia en Hz (50 o 60 Hz) y p es el número de polos. Para un motor de polo 4 en un suministro 60 Hz, la velocidad síncrona es 1,800 RPM.
Los dos subtipos dominantes de motores de CA son:
- Motores de inducción (asíncronos) — El rotor gira un poco más lento que la velocidad síncrona (la diferencia se llama ‘deslizamiento’), lo que induce corriente en las barras del rotor. Los motores de inducción de jaula de ardilla son el caballo de batalla de las aplicaciones industriales debido a su simplicidad y robustez. Motor asíncrono trifásico Diseños, estos motores generalmente alcanzan una eficiencia 85–95% a la carga nominal.
- Motores síncronos — El rotor gira exactamente a la velocidad síncrona, utilizando imanes permanentes o devanados de campo excitados por CC. Motores síncronos de imanes permanentes (PMSM) alcanzar los niveles de eficiencia IE4 e IE5 según IEC 60034-30-1 y se utilizan cada vez más en vehículos eléctricos y servosistemas de alta precisión.
¿Qué es un motor de corriente continua?
Un motor de corriente continua convierte la energía eléctrica de corriente continua en energía mecánica a través de la interacción de un campo magnético y conductores que transportan corriente. El par producido por un motor de corriente continua sigue la ecuación fundamental:
T = Kt × Φ × Ia
donde T es el par, Kt es la constante de par, Φ es el flujo magnético por polo, e Ia Esta relación lineal le da a los motores de corriente continua su característico alto par de arranque y su comportamiento predecible velocidad-par.
Los principales subtipos de motores de CC incluyen:
- Motores de CC con escobillas — Utilice escobillas mecánicas y un conmutador para invertir la dirección de la corriente en los devanados de la armadura. Estos son rentables y ofrecen un control de velocidad simple al variar el voltaje de la armadura, pero los cepillos se desgastan con el tiempo y requieren reemplazo. motor de CC con escobillas Línea de productos para especificaciones típicas.
- Motores de corriente continua sin escobillas (BLDC) — Reemplace la conmutación mecánica con conmutación electrónica utilizando sensores de efecto Hall o detección de EMF posterior. Los motores BLDC eliminan el desgaste de la escobilla, reducen las EMI y logran eficiencias de 85–95%. Motor de CC sin escobillas Cubre aplicaciones desde bicicletas eléctricas hasta automatización industrial.
- Motores paso a paso — Un tipo de motor de CC especializado que se mueve en pasos discretos, lo que permite el control de posición de bucle abierto. Utilizado en máquinas CNC, impresoras 3D y posicionamiento de precisión. Motor paso a paso para obtener detalles.
Cómo funcionan los motores de CA y CC: principio paso a paso
Principio de funcionamiento del motor de CC
- Establecimiento de campos magnéticos — El estator (o carcasa) contiene imanes permanentes o devanados de campo que crean un campo magnético estacionario entre los polos norte y sur.
- Suministro de corriente a la armadura — La corriente continua fluye a través de los devanados de armadura en el rotor a través de cepillos y conmutador (cepillado) o a través de un controlador electrónico (sin escobillas).
- Generación de fuerza Lorentz — De acuerdo con la ley de fuerza de Lorentz (F = BIL), los conductores que transportan corriente en el campo magnético experimentan una fuerza mecánica perpendicular tanto al campo como a la dirección de la corriente.
- Conmutación — El conmutador (o controlador electrónico) invierte la dirección de la corriente en los devanados de la armadura cada media rotación, asegurando que el par siempre actúe en el mismo sentido de rotación.
- Regulación de retroceso EMF — A medida que el rotor gira, genera una fuerza electromotriz posterior (retro-EMF) proporcional a la velocidad, lo que naturalmente limita la corriente de armadura y estabiliza la velocidad de operación.
Principio de funcionamiento del motor de CA
- Excitación del estator — Se aplica una tensión de CA trifásica (o monofásica) a los devanados del estator, que están distribuidos espacialmente a 120° separados eléctricamente.
- Campo magnético giratorio — Las corrientes con desplazamiento de fase en los devanados del estator producen un campo magnético giratorio (RMF) que barre el interior del estator a velocidad síncrona (ns = 120f/p).
- Inducción (solo motores de inducción) — El campo giratorio atraviesa los conductores del rotor (barras de jaula de ardilla), induciendo una fuerza electromotriz y corriente en el rotor por Faradays ley de inducción.
- Producción de torque — La corriente inducida del rotor interactúa con el estator, produciendo un par (fuerza de Lorentz) que impulsa el rotor en la misma dirección que el campo.
- Deslizamiento y autorregulación — El rotor debe girar más lentamente que la velocidad síncrona (deslizamiento) para mantener la inducción. A medida que aumenta la carga, aumenta el deslizamiento, lo que aumenta la corriente inducida y el par hasta alcanzar el equilibrio.
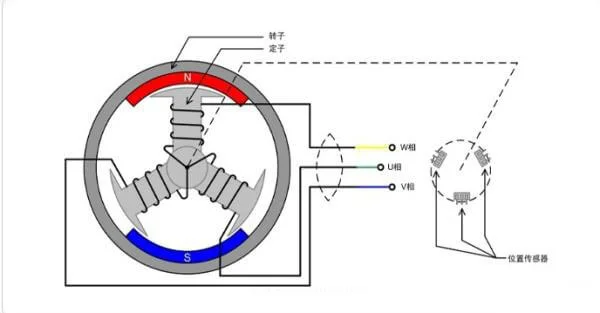
Motor de CA vs CC: Tabla de comparación de características
| Característica | Motor de CA | Motor de CC |
|---|---|---|
| Fuente de alimentación | Corriente alterna (monofásica o trifásica, 50/60 Hz) | Corriente continua (batería, fuente de alimentación de CA rectificada o CC) |
| Campo magnético | Campo magnético giratorio generado por los devanados del estator | Campo estacionario de imanes permanentes o devanados de campo |
| Conmutación | No se requiere ninguno (motores de inducción); electrónico (PMSM) | Escobillas mecánicas + conmutador (cepillado) o electrónico (BLDC) |
| Control de velocidad | VFD requerido para velocidad variable; de lo contrario, fijado por frecuencia y número de polos | Ajuste simple de voltaje o corriente; amplio rango, respuesta rápida |
| Par de arranque | 150–250% del par nominal (inducción); mayor con VFD | Hasta 400–500% de par nominal (bobinado en serie); alto a velocidad cero |
| Eficiencia (típica) | IE3: 85–95%; IE4 (PMSM): 90–96% | Cepillado: 75–85%; Sin escobillas: 85–95% |
| Mantenimiento | Muy bajo: sin cepillos, sin conmutador; solo rodamientos | Cepillado: reemplazo regular de cepillo / conmutador; BLDC: bajo |
| Rango de velocidad | Velocidad fija (DOL) o variable con VFD (10:1 típico) | Amplio rango variable (20:1 o más) de forma nativa |
| Ruido y EMI | Bajo nivel de ruido; chispas mínimas | Cepillado: ruido audible e EMI de arco; BLDC: silencioso |
| Costo (misma potencia nominal) | Más bajo, especialmente en tamaños de marco grandes | Mayor debido al conmutador/cepillos o al controlador electrónico |
| Relación potencia-peso | Moderado; mejor en diseños PMSM | Alto, especialmente en diseños sin núcleo y BLDC |
| Vida útil típica | 15–20+ años (rodamiento limitado) | Cepillado: 5,000–10,000 horas (cepillado limitado); BLDC: 15+ años |
Datos de ingeniería: eficiencia, límites de temperatura y torque
Clases de eficiencia del motor (IEC 60034-30-1)
El estándar IEC 60034-30-1, armonizado con NEMA MG 1 en América del Norte, define cuatro clases internacionales de eficiencia (IE) para motores de CA operados por línea. Cada clase representa aproximadamente 10–20% menos pérdidas que la que se encuentra a continuación:
| Clase IE | Equivalente a NEMA | 4-Polo, 1.5 kW, 50 Hz | 4-Polo, 7.5 kW, 50 Hz | 4-Polo, 75 kW, 50 Hz |
|---|---|---|---|---|
| IE1 (Estándar) | Eficiencia estándar | 77.2% | 84.7% | 92.7% |
| IE2 (Alto) | Alta eficiencia | 82.8% | 88.7% | 94.7% |
| IE3 (Premium) | NEMA Premium | 85.3% | 90.4% | 95.2% |
| IE4 (Súper Premium) | Súper Premium | 87.7% | 92.0% | 96.0% |
Fuente: IEC 60034-30-1:2014 tablas estándar; NEMA MG 1 Parte 12 & 31. Datos confirmados por ABB Motor Guide (Rev D, 2021).
Para los motores de corriente continua, la eficiencia depende en gran medida del método de conmutación. Según maxons manual técnico de motores de CC, sus motores de CC enrollados sin núcleo alcanzan hasta 89% la máxima eficiencia (por ejemplo, RE 40, 150 W, 48 V), mientras que los motores de la serie EC-i sin escobillas alcanzan 83% a 30 W nominal. El diseño del devanado sin núcleo elimina las pérdidas de histeresis y corrientes de Foucault, por lo que Diseños de motores de CC sin escobillas dominan cada vez más las aplicaciones de precisión.
Clases de aislamiento y límites de temperatura (IEC 60034-1)
| Clase de aislamiento | Temperatura máxima del punto caliente | Ambiente típico (40°C) | Aumento de temperatura permitido | Aplicación común |
|---|---|---|---|---|
| Clase A | 105°C | 40°C | 60°C | Obsoleto; equipo heredado |
| Clase E | 120°C | 40°C | 75°C | Pequeños motores de corriente continua |
| Clase B | 130°C | 40°C | 80°C | Motores de CA de uso general |
| Clase F | 155°C | 40°C | 100°C | Motores industriales de CA y CC (más comunes) |
| Clase H | 180°C | 40°C | 125°C | Motores de alta temperatura / de servicio pesado |
Fuente: IEC 60034-1 Máquinas eléctricas rotativas — Parte 1: Clasificación y rendimiento.
Fórmulas clave de par y velocidad
Par motor de CC: T = Kt × Φ × Ia (relación lineal entre torque y corriente de armadura)
Velocidad del motor de CC: n = (V − IaRa) / KeΦ (la velocidad es proporcional al voltaje menos la caída de tensión de la armadura)
Par motor de inducción de CA: T = (3 × V² × R₂/s) / (ωs ×[(R₁ + R₂/s)² + (X₁ + X₂)²])
Velocidad síncrona de CA: ns = 120 × f / p
donde V es el voltaje de alimentación, R y X son la resistencia y la reactancia, s es el deslizamiento, ωs es la velocidad angular síncrona, f es la frecuencia y p es el recuento de polos. El motor de CCLa relación lineal par-corriente hace que sea inherentemente más fácil controlar el par directamente, por lo que los motores de CC siguen siendo preferidos en aplicaciones de servo y tracción. Para una comparación más profunda de las estrategias de control del motor, consulte nuestra guía sobre 5 tipos de motores de control.
Las mejores aplicaciones para motores de CA y CC
Aplicaciones de motores de CA
Los motores de inducción de CA dominan las aplicaciones que requieren un funcionamiento continuo y a velocidad constante con un mantenimiento mínimo:
- Sistemas HVAC — Los ventiladores, sopladores y compresores funcionan a velocidades fijas durante miles de horas; el bajo mantenimiento y la alta confiabilidad de Motores de CA Hazlos ideales.
- Bombas y transportadores industriales — Los motores de inducción trifásicos clasificados IE3 o superior son el estándar para plantas de tratamiento de agua, procesamiento químico y manejo de materiales.
- Electrodomésticos — Las lavadoras, refrigeradores y aires acondicionados utilizan motores de CA monofásicos para una rentabilidad y compatibilidad con la red.
- Maquinaria industrial — Las máquinas herramienta, trituradoras, mezcladoras y extrusoras dependen de motores de CA emparejados con Controladores de motor o VFD para el control de procesos.
Aplicaciones de motores de CC
Los motores de CC sobresalen cuando se requiere un control preciso de velocidad, un alto par de arranque o un funcionamiento con batería:
- Vehículos eléctricos y e-bikes — Los motores BLDC proporcionan una alta densidad de torque y capacidad de frenado regenerativo. Guía del controlador del motor de la bicicleta eléctrica para obtener detalles de implementación.
- Robótica y automatización — Los motores de CC de grado servo ofrecen una precisión de posicionamiento inferior a un grado y perfiles rápidos de aceleración/desaceleración.
- Manejo de materiales — Las grúas, polipastos, montacargas y elevadores utilizan motores de CC (o equivalentes de CA accionados por VFD) por su alto par de arranque y regulación suave de la velocidad.
- Herramientas y dispositivos a batería — Los taladros inalámbricos, los dispositivos médicos y la electrónica de consumo se basan en motores de CC compactos con cepillos o sin escobillas.
- Maquinaria de precisión — Las máquinas CNC, las prensas de impresión y los equipos textiles utilizan servomotores de CC para una regulación de velocidad estricta bajo cargas variables.
Guía de selección de motores paso a paso
Elegir entre un motor de CA y CC implica evaluar seis parámetros clave. Siga este marco de decisión:
- Determine la fuente de alimentación. Si la aplicación está conectada a la red de CA sin necesidad de batería, un motor de CA es la elección natural. Si la aplicación funciona con batería o requiere voltaje de CC (automotriz, solar, portátil), un motor de CC es obligatorio. Para aplicaciones conectadas a la red que necesitan velocidad variable, considere un motor de CA + VFD o un motor BLDC con controlador.
- Defina el requisito de control de velocidad. ¿La aplicación necesita velocidad constante o velocidad variable en un amplio rango? Las aplicaciones de velocidad constante (bombas, ventiladores) favorecen los motores de inducción de CA. Las aplicaciones de velocidad variable con respuesta rápida (transportadores, bobinadores, robótica) favorecen los motores de CC o BLDC. Si necesita control de velocidad en un motor de CA, un Motor de engranajes de CA controlado por VFD cierra la brecha.
- Calcule el requerimiento de par inicial. Las aplicaciones con altas cargas inerciales (grúas, extrusoras, trituradoras) necesitan un par de arranque 200–400%. Los motores de CC enrollados en serie y los motores de CA accionados por VFD pueden ofrecer esto. Los motores de inducción de CA estándar generalmente proporcionan 150–250%.
- Verifique el ciclo de trabajo y el entorno. Las aplicaciones de servicio continuo (S1) en entornos limpios favorecen los motores de CA. Los entornos de servicio intermitente o hostiles (polvo, humedad, atmósferas explosivas) pueden requerir motores de CC sellados o motores de CA a prueba de explosiones certificados según IEC 60079.
- Evalúe la tolerancia al mantenimiento. Si el tiempo de inactividad de reemplazo de la escobilla es inaceptable, elija un motor de inducción de CA o un motor BLDC. Si el acceso de mantenimiento está disponible y el costo es la prioridad, un motor de CC con escobillas puede ser aceptable. guía de motor BLDC industrial alternativas sin mantenimiento.
- Compare el costo total de propiedad. Tenga en cuenta el precio de compra inicial, el costo del controlador / VFD, el consumo de energía sobre el motor(normalmente 15–20 años para CA, 5–10 años para CC cepillado) y mano de obra de mantenimiento. Una mayor eficiencia Motor IE3/IE4 Puede costar 20–30% más por adelantado, pero ahorra miles en costos de energía durante su vida útil.
Para aplicaciones que requieren multiplicación de torque a baja velocidad, considere emparejar su motor con un Caja de cambios. Nuestro Guía de selección de cajas de cambios recorre la selección de proporciones, las pérdidas de eficiencia y las opciones de montaje.
Errores comunes de ingeniería al seleccionar motores de CA vs CC
- Ignorando la constante EMF en el tamaño del motor de CC. Los ingenieros a menudo seleccionan un motor de CC solo en función del par nominal, pasando por alto la constante EMF posterior (Ke) que determina la velocidad máxima alcanzable a una tensión de alimentación dada. Si Ke × nmáximo excede el voltaje de alimentación, el motor no puede alcanzar la velocidad objetivo.
- Subdimensionamiento del VFD para el par de arranque del motor de CA. Un error común es seleccionar un VFD clasificado para el motorLos motores de inducción de CA pueden consumir 6–8× corriente nominal durante el arranque directo en línea. Incluso con un VFD, el accionamiento debe estar dimensionado para la demanda de par máximo, no solo para la carga de funcionamiento.
- Confundir los motores síncronos de CC sin escobillas con los motores síncronos de CA. Los motores BLDC y PMSM utilizan construcciones similares (rotor de imanes permanentes, estator trifásico), pero los motores BLDC utilizan la conmutación trapezoidal (seis pasos), mientras que los PMSM utilizan la conmutación sinusoidal. La electrónica del accionamiento es diferente, y los dos no son intercambiables sin cambios en el controlador. Comparación PMSM vs motor de inducción para más detalles.
- Descuidar la reducción térmica a la altitud o a la alta temperatura ambiente. Según IEC 60034-1, los motores deben reducirse cuando la temperatura ambiente supera 40°C o la altitud supera 1,000 m. Es posible que un motor clasificado para 5 kW al nivel del mar deba reducirse a 4.2 kW a 2,000 m de altitud. Esto a menudo se pasa por alto en las especificaciones de adquisición.
- Uso de motores de corriente continua con escobillas en atmósferas explosivas. El arco de cepillo hace que los motores de CC con escobillas no sean adecuados para ubicaciones peligrosas (Zona 1/Zona 2). En su lugar, use motores de CA a prueba de explosiones certificados según IEC 60079 o ATEX.
- Pasar por alto la corrección del factor de potencia para motores de CA. Los motores de inducción funcionan a 0.7–0.85 factor de potencia rezagado, lo que puede desencadenar penalizaciones de utilidad. Los condensadores de corrección del factor de potencia o los condensadores síncronos deben especificarse durante el diseño del sistema.
Tabla de solución de problemas: problemas motores comunes
| Problema | Causa probable | Solución | Se aplica a |
|---|---|---|---|
| Motor ganadot Inicio | Circuito abierto en bobinado estator/campo; fusible fundido; cepillo atascado | Verifique la continuidad con el multímetro, reemplace el fusible, inspeccione la tensión del resorte del cepillo | Tanto AC como DC |
| Chispas excesivas en los cepillos | Cepillos desgastados; ranuras del conmutador; fatiga del resorte del cepillo; sobrecarga | Reemplace las escobillas; recubra o gire el conmutador; verifique la corriente de carga contra la placa de identificación | CC cepillado |
| Sobrecalentamiento del motor (>Límite de clase F) | Sobrecarga; desequilibrio de voltaje; ventilación bloqueada; falla del cojinete | Medir la corriente frente a la FLA; verificar el balance de voltaje (<2%); limpiar los pasajes de aire; reemplazar los rodamientos | Tanto AC como DC |
| Ruido o vibración anormal | Rodamientos desgastados; desalineación; rotor desequilibrado; montaje suelto | Análisis de vibraciones (ISO 10816); reemplazar los cojinetes; realinear el acoplamiento; reequilibrar el rotor | Tanto AC como DC |
| La velocidad cae bajo carga | Deslizamiento excesivo (CA); resistencia de la armadura demasiado alta (CC); ajuste del controlador | Verifique las barras del rotor en busca de grietas (CA); mida la resistencia de la armadura (CC); vuelva a sintonizar las ganancias del VFD/controlador | Tanto AC como DC |
| Fallo de aislamiento / fallo a tierra | Entrada de humedad, envejecimiento térmico, picos de voltaje de VFD (dV/dt) | Prueba Megger (IEC 60034-27); devanados secos; instalar filtro dV/dt o filtro de onda sinusoidal en la salida VFD | Tanto AC como DC |
| El motor BLDC funciona de forma errática | Desalineación del sensor Hall; error de cableado de fase; fallo del controlador PWM | Verifique la temporización del sensor Hall (120° o 60°); verifique la secuencia de fases; inspeccione los MOSFET del controlador | BLDC |
| El motor de CA dispara el interruptor al arrancar | Alta corriente de irrupción (6–8× FLA) en el arranque directo en línea | Instale un arrancador suave o un arrancador en estrella triángulo; o use VFD con límite de corriente | Inducción de CA |
Para conocer los procedimientos de prueba de motores y los criterios de aceptación, consulte nuestro Estándares de prueba de motores eléctricos , que cubre las pruebas de megger, las pruebas de hipot y las pruebas de carga del dinamómetro según IEC 60034-2.
¿Por qué elegir Greensky Power para sus soluciones de motor?
Seleccionar la tecnología de motor adecuada es solo la mitad de la ecuación: obtenerla de un fabricante que entienda su aplicación es igualmente crítico. Poder de Greensky ha estado diseñando y fabricando Motores eléctricos desde 2011, sirviendo a clientes B2B en 50+ países con una cartera de productos que abarca tecnologías de motores de CA y CC.
Nuestras capacidades de ingeniería incluyen:
- Cobertura total de la plataforma del motor — De micro motores de CA y motores de corriente continua con escobillas a Motores de CC sin escobillas, Motores paso a paso, y Cajas de cambios, ofrecemos soluciones de movimiento integradas bajo un mismo techo.
- Personalización OEM / ODM — Nuestro equipo de investigación y desarrollo de 8 ingenieros de nivel de doctorado proporciona Diseño de motor personalizado adaptado a sus requisitos específicos de torque, velocidad, voltaje y montaje. Reinvertimos 10% de los ingresos anuales en investigación y desarrollo.
- Garantía de calidad — Todos los motores se someten a 100% Pruebas individuales en dinamómetros, en cámaras de alta a baja temperatura y en salas silenciosas. Nuestros productos cuentan con certificaciones ISO, CE y de eficiencia energética que cumplen con los estándares IEC y NEMA.
- Apoyo regional — Para clientes norteamericanos y europeos, brindamos consultoría técnica local, asistencia para pruebas de muestras, coordinación de entrega y soporte de garantía postventa a través de nuestra subsidiaria United Motion Inc.
- Integración motor + controlador — Diseñamos y fabricamos Controladores de motor junto con los propios motores, lo que garantiza una compatibilidad perfecta y elimina el riesgo de integración para su equipo de ingeniería.
Si su aplicación requiere una alta eficiencia motor de CA trifásico clasificado según IE3, o un motor BLDC de precisión para un actuador robótico, nuestro equipo puede ayudarlo a navegar la decisión de CA vs CC con datos específicos de la aplicación. Póngase en contacto con nuestro equipo de ingeniería para analizar los requisitos de su proyecto.
Referencias
- Comisión Electrotécnica Internacional. IEC 60034-30-1:2014 — Máquinas eléctricas rotativas — Parte 30-1: Clases de eficiencia de motores de corriente alterna accionados por línea. Disponible en: https://webstore.iec.ch/publication/61488
- Comisión Electrotécnica Internacional. IEC 60034-1:2022 — Máquinas eléctricas giratorias — Parte 1: Clasificación y rendimiento. Disponible en: https://webstore.iec.ch/publication/61474
- Asociación Nacional de Fabricantes Eléctricos. NEMA MG 1-2021 — Motores y generadores. Disponible en: https://www.nema.org/standards/view/Motors-and-Generators
- ABB. Guía del motor de proceso de bajo voltaje, Rev D. Motores y generadores ABB. Disponible en: https://library.e.abb.com/public/1fd380f8ca8b4934ae3fa609d764fd33/21043_ABB_Motor_Guide_REV_D.pdf
- ABB. ‘Eficiencias NEMA vs. IEC’. Artículo técnico de ABB. Disponible en: https://new.abb.com/news/detail/70167/nema-vs-iec-efficiencies
- ABB. ‘Entendiendo los 2027 Estándares de motores del DOE.’ ABB News, 2024. Disponible en: https://www.abb.com/global/en/news/132268/understanding-the-2027-doe-motor-standards
- Motor Maxon. Motor de CC: Motor de CC de imanes permanentes con devanado sin núcleo – Manual técnico. maxon motor ag. Disponible en: https://www.maxonmotor.com/medias/sys_master/root/8803450421278/maxonDCmotor-Handouts.pdf
- Yaskawa América. Características del par de velocidad del motor de inducción — Informe de aplicación AR.MOTOR.01. Disponible en: https://www.yaskawa.com/downloads/-/document/downloads?productGroup=InverterAccionamientos&productLine=Motores de CA
- Schneider Electric. ‘Diferencia entre el motor de CA y CC’. Blog de Schneider Electric. Disponible en: https://eshop.se.com/in/blog/post/ac-and-dc-motor-differences.html
- Miyamasu, M. y Akatsu, K. (2011). ‘Comparación de eficiencia entre el motor de CC sin escobillas y el motor de CA sin escobillas considerando el método de conducción y el diseño de la máquina’. Actas de IECON 2011 — 37ª Conferencia Anual de la Sociedad de Electrónica Industrial IEEE, págs. 1830–1835. DOI: 10.1109/IECON.2011.6119584
- Lee, T.-Y., Seo, M.-K., Kim, Y.-J. y Jung, S.-Y. (2016). ‘Diseño del motor y comparación de características del motor BLDC tipo rotor exterior y el motor BLAC basado en análisis numérico’. Transacciones IEEE sobre superconductividad aplicada, vol. 26, no. 4, pp. 1–6. DOI: 10.1109/TASC.2016.2548079
- Echle, A., Gong, Y., Terfurth, J. y Parspour, N. (2020). ‘Comparación basada en FEA de modos BLDC y BLAC para un motor de flujo axial con BEMF trapezoidal’. IECON 2020 — La 46ª Conferencia Anual de la Sociedad de Electrónica Industrial IEEE. DOI: 10.1109/IECON43393.2020.9255310
Preguntas frecuentes: Motores de CA vs CC
1. ¿Cuál es la principal diferencia entre los motores de CA y CC?
La principal diferencia es la fuente de alimentación: los motores de CA funcionan con corriente alterna y utilizan inducción electromagnética para producir un campo magnético giratorio, mientras que los motores de CC funcionan con corriente continua y dependen de un campo magnético estacionario que interactúa con la armadura a través de un conmutador o conmutación electrónica. Esto conduce a diferencias en el control de velocidad, mantenimiento, par de arranque y costo.
2. ¿Qué tipo de motor es más eficiente, de CA o de CC?
Los motores de CC sin escobillas y los modernos motores de inducción de CA IE3/IE4 alcanzan una eficiencia 90–96%. Los motores de CC con escobillas generalmente alcanzan 75–85% debido a la fricción de la escobilla y las pérdidas del conmutador. Según IEC 60034-30-1, los motores de CA IE3 Premium Efficiency son ahora el mínimo legal en muchas regiones, mientras que los motores IE4 Super Premium Efficiency que utilizan tecnología de imanes permanentes pueden superar 95%. Un motor HP IE4 <b9 200 96.2%de los estándares DOE 2027.
3. ¿Puedo reemplazar un motor de corriente continua por un motor de corriente alterna?
Sí, pero debe verificar que el motor de CA coincida con la velocidad, el par y la potencia nominal requeridos. Si se necesita un control preciso de la velocidad, se debe agregar un variador de frecuencia (VFD). La interfaz mecánica (tamaño del eje, brida de montaje) y el suministro eléctrico (monofásico vs trifásico) también deben verificarse. En muchos casos, la actualización de un motor de CC con escobillas a un Motor de CC sin escobillas es un reemplazo más directo que cambiar a CA.
4. ¿Por qué los motores de CC tienen un par de arranque más alto que los motores de CA?
Los motores de CC producen el par máximo a velocidad cero (arranque) porque la corriente de armadura está limitada solo por la resistencia cuando no hay EMF de regreso. Los motores de CC enrollados en serie pueden entregar hasta 500% de par nominal al inicio. Los motores de inducción de CA, por el contrario, generalmente producen 150–250% de torque nominal al arranque porque el deslizamiento de frecuencia del rotor es más alto al parar pero el factor de potencia es pobre.
5. ¿Cuál es el límite de temperatura para el aislamiento de motores de CA y CC?
Según IEC 60034-1, las clases de aislamiento del motor definen las temperaturas máximas de funcionamiento: la Clase B permite 130°C, la Clase F permite 155°C y la Clase H permite 180°C. La mayoría de los motores industriales utilizan aislamiento de Clase F. Los motores de CC con escobillas pueden funcionar más calientes debido a la fricción de la escobilla, mientras que los motores de inducción de CA con eficiencia IE3+ funcionan más fríos debido a las pérdidas reducidas. maxon especifica una temperatura máxima de devanado de +155°C para su serie de motores de CC RE 40.
6. ¿Qué motor es mejor para vehículos eléctricos?
Los vehículos eléctricos modernos utilizan predominantemente motores síncronos de imanes permanentes (PMSM), que son técnicamente motores de CA accionados por inversores. Combinan la eficiencia de los diseños de CA con el tamaño compacto y la alta densidad de par de los motores de CC. Los motores de CC sin escobillas también se utilizan en vehículos eléctricos y bicicletas eléctricas más pequeños debido a su simple conmutación electrónica. Para aplicaciones de tracción de vehículos eléctricos, la elección entre PMSM y BLDC depende del nivel de potencia requerido, la complejidad del control y los objetivos de coste. Guía de aplicaciones de motores BLDC para recomendaciones específicas del mercado.