
พื้นฐานมอเตอร์กระแสตรงไร้แปรงถ่าน (BLDC): วิธีการทํางานและวิธีปรับขนาด
คําตอบด่วน
มอเตอร์ BLDC เป็นเครื่องซิงโครนัสแม่เหล็กถาวรที่มีตัวควบคุมอิเล็กทรอนิกส์ ไม่ใช่แปรง จะสลับกระแสสเตเตอร์ทํางานที่ประสิทธิภาพ 85–93% เทียบกับ 75–80% สําหรับมอเตอร์แบบแปรงถ่านและสวมเฉพาะตลับลูกปืน แต่ไม่สามารถสตาร์ทด้วย DC ดิบได้: ต้องใช้ไดรเวอร์ที่ตรวจจับตําแหน่งโรเตอร์เสมอ และขีดจํากัดอุณหภูมิถูกกําหนดโดยแม่เหล็ก ไม่ใช่ฉนวน
หน้านี้ครอบคลุมว่ามอเตอร์ BLDC คืออะไร การสับเปลี่ยนทางอิเล็กทรอนิกส์ทํางานอย่างไรทีละขั้นตอน สมการที่ควบคุมแรงบิดและความเร็ว และขีดจํากัดความร้อนที่ตัดสินว่ามอเตอร์จะอยู่รอดในสนามหรือไม่ปิดท้ายด้วยตัวอย่างการปรับขนาดที่ทํางานอย่างสมบูรณ์สําหรับล้อขับเคลื่อน AGV รวมถึงผลลัพธ์ทางคณิตศาสตร์หนึ่งรายการที่ทําให้ผู้ซื้อส่วนใหญ่ประหลาดใจ
หากคุณรู้ทฤษฎีอยู่แล้วและต้องการฮาร์ดแวร์ ช่วงมอเตอร์ DC ไร้แปรงถ่าน และการจับคู่ ตัวควบคุมมอเตอร์ ครอบคลุมเฟรม 22–120 mm ตั้งแต่ 12 V ถึง 72 V
มอเตอร์กระแสตรงไร้แปรงถ่านคืออะไร?
มอเตอร์กระแสตรงไร้แปรงถ่านเป็นเครื่องแม่เหล็กถาวรที่สร้างการหมุนอย่างต่อเนื่องโดยการสลับกระแสไฟฟ้าระหว่างเฟสสเตเตอร์ตามลําดับ ชื่อนี้ทําให้เข้าใจผิดเล็กน้อย การจ่ายบัสเป็น DC แต่แรงดันไฟฟ้าที่มาถึงขดลวดเป็นรูปคลื่น AC แบบสลับ — สี่เหลี่ยมคางหมูในไดรฟ์หกขั้นตอน ไซน์ในไดรฟ์เชิงสนาม ทางไฟฟ้า มอเตอร์ BLDC เป็นเครื่อง AC แบบซิงโครนัสที่มีส่วนหน้า DC
การผกผันโครงสร้างเมื่อเทียบกับมอเตอร์แบบแปรงถ่าน
การเปลี่ยนแปลงที่กําหนดคือสองส่วนของ a มอเตอร์กระแสตรงแบบแปรงถ่าน สลับสถานที่:
- มอเตอร์แปรง: แม่เหล็กถาวรบนตัวเรือนที่อยู่กับที่ขดลวดที่มีกระแสไฟฟ้าบนโรเตอร์กระแสไฟฟ้าไปถึงขดลวดหมุนผ่านแปรงถ่านที่กดบนตัวสับเปลี่ยนแบบแบ่งส่วน

- มอเตอร์ BLDC: แม่เหล็กถาวรบนโรเตอร์ขดลวดบนสเตเตอร์ที่อยู่กับที่ไม่จําเป็นต้องมีการสัมผัสแบบเลื่อนเลย


การผกผันนั้นขับเคลื่อนข้อได้เปรียบในทางปฏิบัติทุกอย่างการสูญเสียทองแดงเป็นแหล่งความร้อนที่โดดเด่นในมอเตอร์ขนาดเล็กและในการออกแบบ BLDC จะถูกสร้างขึ้นในสเตเตอร์ – ยึดเข้ากับตัวเรือนโดยตรงโดยมีเส้นทางการนําไฟฟ้าสั้นไปยังสภาพแวดล้อมในมอเตอร์แบบแปรงถ่านความร้อนเดียวกันจะถูกสร้างขึ้นในโรเตอร์ซึ่งเส้นทางหลบหนีเพียงทางเดียวคือการแผ่รังสีข้ามช่องว่างอากาศนี่คือเหตุผลที่มอเตอร์ BLDC ที่มีขนาดเฟรมที่กําหนดมีพิกัดต่อเนื่องสูงกว่าเทียบเท่าแปรงถ่านอย่างมากและเหตุใดความแตกต่างจึงกว้างขึ้นเมื่อเฟรมมีขนาดเล็กลง
ส่วนประกอบหลัก
- สเตเตอร์ – แกนเหล็กซิลิกอนลามิเนตพร้อมขดลวดทองแดงสามเฟสในดาว (Wye) หรือเดลต้าเกรดการเคลือบตั้งค่าการสูญเสียกระแสวน
- โรเตอร์ – แม่เหล็กถาวร โดยปกติจะเป็น NdFeB เผา ไม่ว่าจะติดตั้งบนพื้นผิว (SPM) หรือฝังอยู่ในเหล็ก (IPM)เกรดแม่เหล็กกําหนดเพดานอุณหภูมิสําหรับทั้งเครื่อง
- ข้อเสนอแนะตําแหน่ง — เซ็นเซอร์ Hall-effect สามตัวที่ระยะห่างทางไฟฟ้า 120° หรือผู้สังเกตการณ์ EMF ด้านหลังแบบไม่มีเซ็นเซอร์ หรือตัวเข้ารหัส/ตัวแก้ไขสําหรับการควบคุมระดับเซอร์โว
- ไดรเวอร์ / ESC — อินเวอร์เตอร์สามเฟสของ MOSFET หรือ IGBT หกตัว พร้อมตรรกะการควบคุมที่ตัดสินลําดับการสลับและหน้าที่ PWM
- แบริ่ง — ชิ้นส่วนที่สึกหรอเพียงอย่างเดียวที่เหลืออยู่ และด้วยเหตุนี้จึงเป็นส่วนประกอบที่กําหนดอายุการใช้งานในขณะนี้
BLDC, PMSM และ Stepper — ขอบเขตที่แท้จริงอยู่ที่ไหน
ทั้งสามตระกูลนี้ใช้ฮาร์ดแวร์ร่วมกันและมักสับสนความแตกต่างอยู่ในรูปคลื่น EMF ด้านหลังและวิธีที่ไดรฟ์ใช้ประโยชน์จากมัน ไม่ใช่ในป้ายชื่อ
| ลักษณะเฉพาะ | แปรง DC | บีแอลดีซี | พีเอ็มเอสเอ็ม | สเต็ปเปอร์ |
|---|---|---|---|---|
| การสับเปลี่ยน | เครื่องกล | อิเล็กทรอนิกส์สี่เหลี่ยมคางหมู | อิเล็กทรอนิกส์ไซน์ | อิเล็กทรอนิกส์วงเปิด |
| รูปร่างด้านหลัง EMF | ไม่มี | สี่เหลี่ยมคางหมู | ไซน์ | ไซน์หลายขั้ว |
| ประสิทธิภาพทั่วไป | 75–80% | 85–93% | 88–95% | 40–70% |
| แรงบิดกระเพื่อม | ปานกลาง | ~14% (หกขั้นตอน) | <3% (เอฟโอซี) | สูงครอบงําการครอบงํา |
| ข้อเสนอแนะตําแหน่ง | ไม่จําเป็น | ฮอลล์หรือไร้เซ็นเซอร์ | ตัวเข้ารหัส/ตัวแก้ไข | ไม่มี (สูญเสียขั้นตอน) |
| แรงบิดที่ความเร็วเป็นศูนย์ | แย่ | แย่โดยไม่มีตัวเข้ารหัส | ใช้ได้กับตัวเข้ารหัส | ดีเยี่ยม |
| ชิ้นส่วนที่สวมใส่ | แปรงสับเปลี่ยน | ตลับลูกปืนเท่านั้น | ตลับลูกปืนเท่านั้น | ตลับลูกปืนเท่านั้น |
กฎการปฏิบัติ: มอเตอร์ BLDC ที่ขับเคลื่อนโดยตัวควบคุมเชิงสนาม คือ PMSM ในทุกสิ่งยกเว้นรูปคลื่น EMF ด้านหลัง และเครื่องสี่เหลี่ยมคางหมูที่ออกแบบมาอย่างดีซึ่งทํางานภายใต้ FOC ยังคงได้รับประโยชน์ส่วนใหญ่จากระลอกคลื่นฉลากบนกล่องมีความสําคัญน้อยกว่ากลยุทธ์การควบคุมที่คุณจับคู่กับมันมาก
มอเตอร์ BLDC ทํางานอย่างไรทีละขั้นตอน
การหมุนต้องการให้สนามสเตเตอร์อยู่ข้างหน้าแม่เหล็กโรเตอร์ตลอดเวลาเนื่องจากสนามสเตเตอร์ถูกสร้างขึ้นโดยขดลวดใดก็ตามที่ได้รับพลังงานและโรเตอร์เคลื่อนที่อย่างต่อเนื่องไดรฟ์จึงต้องเลือกขดลวดใหม่ตามตําแหน่งของโรเตอร์ในขณะนี้วงปิดนั้นเป็นการทํางานของ BLDC ทั้งหมด
ขั้นตอนที่ 1 — กําหนดตําแหน่งโรเตอร์
เซ็นเซอร์ Hall-effect สามตัวที่ติดตั้งในสเตเตอร์รายงานขั้วของแม่เหล็กโรเตอร์ที่ผ่านแต่ละอันเอาต์พุตไบนารีสามตัวสร้างสถานะที่ถูกต้องหกสถานะต่อการปฏิวัติทางไฟฟ้า (000 และ 111 เป็นรหัสความผิดปกติ) โดยให้ตําแหน่งภายใน 60° ไฟฟ้า ไดรฟ์แบบไม่มีเซ็นเซอร์จะวัด EMF ย้อนกลับที่เหนี่ยวนําในเฟสเดียวที่ปัจจุบันไม่มีพลังงานและตรวจจับการข้ามศูนย์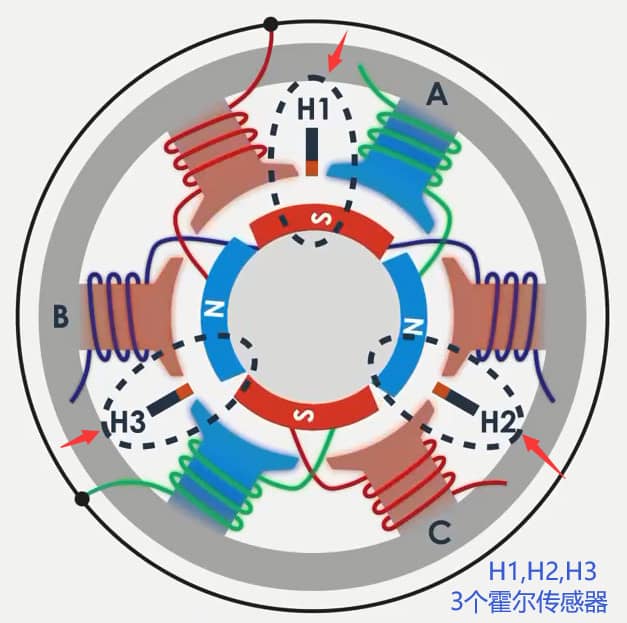
ขั้นตอนที่ 2 — เลือกคู่ที่คดเคี้ยว
คอนโทรลเลอร์แมปสถานะตําแหน่งลงบนตารางการสับเปลี่ยนในการสับเปลี่ยนหกขั้นตอนสองในสามเฟสจะดําเนินการเมื่อใดก็ได้และเฟสที่สามจะลอยตัวลําดับ AB → AC → BC → BA → CA → CB ทําซ้ําหนึ่งครั้งต่อการปฏิวัติทางไฟฟ้า
ขั้นตอนที่ 3 — สลับอินเวอร์เตอร์
สวิตช์ไฟหกตัวซึ่งจัดเรียงเป็นฮาล์ฟบริดจ์สามตัวกําหนดเส้นทางกระแสบัสผ่านคู่ที่เลือกเฟสหนึ่งถูกดึงไปที่รางบวกหนึ่งเฟสไปยังกราวด์และเฟสที่สามถูกทิ้งไว้สามรัฐการเชื่อมต่อแบบดาวคือสิ่งที่ทําให้ประหยัด: สามสายแทนที่จะเป็นหกสายโดยมีเส้นทางกลับสําหรับเฟสหนึ่งที่อีกเฟสหนึ่งให้มา
ขั้นตอน 4 — ผลิตแรงบิด
กระแสในขดลวดที่มีพลังงานจะสร้างสนามสเตเตอร์ประมาณ 90° ทางไฟฟ้าข้างหน้าสนามโรเตอร์ เช่นเดียวกับขั้วขับไล่และขั้วตรงข้ามดึงดูด ดังนั้นโรเตอร์จึงถูกดึงเข้าหาแนวเดียวกัน แรงบิดเป็นสัดส่วนกับกระแสผ่านค่าคงที่แรงบิด:
T = เคที × ฉัน โดยที่ T อยู่ใน N·m, Kที ใน N·m/A, I ในแอมแปร์
ขั้นตอน 5 — เลื่อนก่อนการจัดตําแหน่ง
คอนโทรลเลอร์ต้องเปลี่ยนเป็นสถานะถัดไป ก่อน โรเตอร์ถึงแนวเดียวกัน มิฉะนั้น แรงบิดจะยุบตัวลงเป็นศูนย์ที่จุดจัดตําแหน่งการสลับเร็วเกินไปยังทําให้แรงบิดอ่อนลง การสลับช้าเกินไปจะเพิ่มระลอกคลื่นและเสียงรบกวน จังหวะเวลาที่ถูกต้องคือสิ่งที่แยกมอเตอร์ที่ตีหมายเลขแผ่นข้อมูลออกจากมอเตอร์ที่ทํางานร้อนและดังบนฮาร์ดแวร์เดียวกัน
ขั้นตอน 6 — ควบคุมขนาดด้วย PWM
การสับเปลี่ยนเป็นตัวตัดสิน ซึ่ง การนําขดลวดการมอดูเลตความกว้างพัลส์ตัดสินใจ เท่าไหร่ กระแสไหลโดยปกติความถี่ PWM จะถูกตั้งค่าระหว่าง 16 และ 20 kHz — เหนือการได้ยินของมนุษย์ แต่ต่ําพอที่การสูญเสียการสลับใน MOSFET จะสามารถจัดการได้
เปรียบเทียบกลยุทธ์การควบคุม
| วิธีทํา | ความละเอียดของตําแหน่ง | แรงบิดกระเพื่อม | ค่าคอนโทรลเลอร์ | เหมาะที่สุดสําหรับ |
|---|---|---|---|---|
| หกขั้น / สี่เหลี่ยมคางหมู | 60° ไฟฟ้า | ~14% | ต่ําสุด | พัดลม ปั๊ม โหลดความเร็วคงที่ |
| ไซน์ (SVPWM) | ต่อเนื่อง | 3–6% | ปานกลาง | ไวต่อเสียงรบกวนไดนามิกปานกลาง |
| การควบคุมเชิงสนาม (FOC) | ต่อเนื่องเวกเตอร์ | <3% | สูงสุด | เซอร์โว, หุ่นยนต์, ฉุดลาก, ช่วงความเร็วกว้าง |
การควบคุมไซน์ควบคุมเวกเตอร์แรงดันไฟฟ้าและควบคุมขนาดกระแสทางอ้อมเท่านั้นFOC ไปไกลกว่านั้น: มันแปลงกระแสเฟสเป็นกรอบอ้างอิงที่หมุนและควบคุมส่วนประกอบที่สร้างแรงบิดและส่วนประกอบฟลักซ์อย่างอิสระโดยถือสนามสเตเตอร์ที่ 90° ไปยังสนามโรเตอร์ตลอดช่วงความเร็วทั้งหมดนั่นคือสิ่งที่ให้แรงบิดสูงสุดต่อแอมป์
ตําแหน่งที่ TMC4671 เหมาะกับ
ในอดีตบทความนี้อ้างถึง ทีเอ็มซี4671ซึ่งเป็นตัวควบคุมเซอร์โว FOC แบบครบวงจรที่มีพื้นเพมาจาก Trinamic และปัจจุบันเป็นส่วนหนึ่งของ อุปกรณ์อนาล็อก. ใช้การควบคุมแรงบิด ความเร็ว และตําแหน่งทั้งหมดในฮาร์ดแวร์ ด้วย ADC ในตัวและอินเทอร์เฟซเซ็นเซอร์ตําแหน่ง ที่อัตราการอัปเดตลูปปัจจุบันสูงถึง 100 kHz และจะขับเคลื่อนโหลด BLDC, PMSM, สเต็ปเปอร์สองเฟส, DC แบบแปรงและวอยซ์คอยล์
มันคุ้มค่าที่จะรู้ แต่เป็นหนึ่งตัวเลือกในบรรดาหลาย ๆ อย่าง — ชิ้นส่วนฮาร์ดแวร์ FOC ที่เทียบเคียงได้มีจําหน่ายจาก ST, TI และ Infineon และผลิตภัณฑ์ BLDC ที่มีปริมาณมากส่วนใหญ่ใช้ไมโครคอนโทรลเลอร์ที่ใช้ FOC ในเฟิร์มแวร์แทนตัวเลือกคอนโทรลเลอร์ควรเป็นไปตามกระแส แบนด์วิดท์ และข้อเสนอแนะที่แอปพลิเคชันต้องการ ไม่ใช่จากหมายเลขชิ้นส่วนของเราเอง 20 ตัวควบคุม BLDC 48 V ครอบคลุมแอปพลิเคชัน 200–400> W และแอ็พพลิเคชัน ภาพรวมของคอนโทรลเลอร์ แสดงรายการส่วนที่เหลือของช่วง
เซนเซอร์เทียบกับเซนเซอร์เลส
| ด้าน | เซ็นเซอร์ฮอลล์ | ไร้เซ็นเซอร์ (back-EMF) |
|---|---|---|
| แรงบิดเริ่มต้น | แรงบิดเต็มที่จากหยุดนิ่ง | ทางลาดวงเปิด อ่อนแอและไม่แน่นอน |
| ความเร็วขั้นต่ําที่ใช้งานได้ | ศูนย์ | โดยทั่วไป 5–10% ของพิกัด |
| สายไฟ | ||
| ขีดจํากัดอุณหภูมิสูง | ฮอลล์ไอซีโดยทั่วไป 125–150°C | ไม่มีเซ็นเซอร์ที่จะล้มเหลว |
| โหมดล้มเหลว | ความผิดพลาดของเซ็นเซอร์หรือสายเคเบิลทําให้มอเตอร์หยุดทํางาน | การสูญเสียการซิงค์ภายใต้ขั้นตอนการโหลดกะทันหัน |
| เหมาะที่สุดสําหรับ | AGV, แอคชูเอเตอร์, อะไรก็ตามที่เริ่มต้นภายใต้ภาระ | พัดลม ปั๊ม คอมเพรสเซอร์ หน่วยปิดผนึก |
การตัดสินใจมักจะตัดสินด้วยคําถามเดียว: มอเตอร์ต้องสร้างแรงบิดที่ความเร็วหรือใกล้เป็นศูนย์หรือไม่?ถ้าใช่ ให้ใช้เซ็นเซอร์ Hall หรือตัวเข้ารหัส สายพานลําเลียงที่เริ่มโหลด รอก หรือ AGV บนทางลาดล้วนเอาชนะทางลาดเริ่มต้นแบบไม่มีเซ็นเซอร์
ข้อมูลทางวิศวกรรม: ค่าคงที่ ประสิทธิภาพ และขีดจํากัดความร้อน
สี่สมการที่สําคัญ
การตัดสินใจปรับขนาด BLDC เกือบทุกครั้งจะลดลงเป็นความสัมพันธ์เหล่านี้
| จํานวน | สมการ | สิ่งที่มันบอกคุณ |
|---|---|---|
| แรงบิด | T = เคที · ฉัน | กระแสไฟที่จําเป็นสําหรับแรงบิดที่กําหนด |
| กลับ-EMF | E = Kจ · ω | แรงดันไฟฟ้าที่มอเตอร์สร้างขึ้นด้วยเหตุนี้ความเร็วสูงสุด |
| การแปลง Kv | เคที [N·m/A]= 9.5493 / เควี [rpm/V] | แปลการจัดอันดับ Kv สไตล์งานอดิเรกเป็นหน่วยวิศวกรรม |
| ค่าคงที่ของมอเตอร์ | เคม. = เคที / √ร | แรงบิดต่อรากที่สองของวัตต์ที่กระจายไป — การวัดคุณภาพมอเตอร์ที่แท้จริง |
ข้อเท็จจริงสองประการที่นี่ทําให้เกือบทุกคนสะดุดประการแรกในหน่วย SI Kที [N·m/A]และ Kจ [V·s/rad]คือ ตัวเลขเหมือนกัน — เป็นค่าคงที่ทางกายภาพเดียวกันที่แสดงจากด้านทางกลและทางไฟฟ้าประการที่สอง Kวี เป็นสัดส่วนผกผันกับ Kทีดังนั้นหมายเลข Kv ที่สูงขึ้นหมายถึง น้อยลง แรงบิดต่อแอมป์ไม่มากมอเตอร์ Kv 1000 Kv ผลิต 0.00955 N·m/A; มอเตอร์ Kv 100 ของเฟรมเดียวกันผลิต 0.0955 N·m/A มากกว่าสิบเท่า
สําหรับเลขคณิตแรงบิดด้านโหลดที่ป้อนเข้าไปในสมการเหล่านี้ โปรดดู วิธีการคํานวณแรงบิดของมอเตอร์.
เหตุใด Kv จึงไม่กําหนดประสิทธิภาพ
นี่เป็นความเข้าใจผิดที่พบบ่อยที่สุดในข้อกําหนด BLDC และควรค่าแก่การพิสูจน์มากกว่าการยืนยัน
ใช้ขนาดเฟรมหนึ่งขนาดที่มีพื้นที่สล็อตคงที่และการเติมทองแดงคงที่การกรอกลับด้วยจํานวนรอบที่แตกต่างกัน N จะเปลี่ยนสองสิ่งเข้าด้วยกัน:
- เคที เป็นสัดส่วนกับ N (การหมุนมากขึ้นการเชื่อมโยงฟลักซ์มากขึ้นต่อแอมป์)
- R เป็นสัดส่วนกับ N² (หมุนลวดบางกว่าตามสัดส่วนมากขึ้น)
ตอนนี้คํานวณการสูญเสียทองแดงสําหรับแรงบิดเอาต์พุตคงที่ T:
ฉัน = T / Kที  →  ฉัน ∝ 1/N

ปคิว = I²R ∝ (1/N²) · N² = ค่าคงที่
การสูญเสียทองแดงคือ ไม่ขึ้นกับขดลวดและดังนั้นจึงเป็นอิสระจาก Kv. ทํางานเป็นตัวเลขกับผู้สมัคร 24 V, 60 W สองตัวที่ส่ง 0.132 N·m เดียวกัน:
| พารามิเตอร์ | มอเตอร์ A — 300 Kv | มอเตอร์ B — 1000 Kv |
|---|---|---|
| เคที = 9.5493 / กิโวลต์ | 0.0318 N·m/A | 0.00955 N·m/A |
| ความต้านทานเฟส R | 0.500 Ω | 0.045 Ω |
| กระแสไฟสําหรับ 0.132 N·m | 4.15 ก | 13.8 ก |
| การสูญเสียทองแดง I²R | 8.6 ว | 8.6 ว |
| ค่าคงที่มอเตอร์ Kม. = เคที/√ร | 0.045 N·m/√W | 0.045 N·m/√W |
| ต้องให้คะแนนต่อเนื่องของคอนโทรลเลอร์ | ≥5 ก | ≥15 ก |
ค่าคงที่ของมอเตอร์ที่เหมือนกัน แต่ตัวเลือก Kv สูงต้องการคอนโทรลเลอร์ที่มีพิกัดสามเท่าของกระแสไฟฟ้าเนื่องจากต้นทุนอินเวอร์เตอร์หน้าตัดของตัวนําและการสูญเสียการสลับทั้งหมดตามกระแส “การอัพเกรดเป็นมอเตอร์ Kv ที่สูงขึ้นเพื่อความเร็วที่มากขึ้น” จะเพิ่มต้นทุนไดรฟ์และภาระการเดินสายไฟเป็นสามเท่าในขณะที่ให้ประโยชน์ทางความร้อนเป็นศูนย์ที่เพลา Kv เป็นตัวเลือกเกียร์ในด้านไฟฟ้าไม่ใช่อัตราส่วนประสิทธิภาพ
วิธีที่ถูกต้องในการเปรียบเทียบมอเตอร์ BLDC สองตัวบนกระดาษคือ Kม.ค่าคงที่ของมอเตอร์ไม่ขึ้นกับขดลวดและจับแรงบิดที่เครื่องผลิตต่อหน่วยความร้อน ซึ่งเป็นสิ่งที่จํากัดเอาต์พุตต่อเนื่อง
ประสิทธิภาพตามขนาดเฟรม
ประสิทธิภาพขึ้นอยู่กับขนาดอย่างมากเนื่องจากการสูญเสียทองแดงจะปรับขนาดตามพื้นที่ผิวในขณะที่เอาต์พุตจะปรับขนาดตามปริมาตรมอเตอร์ขนาดเล็กไม่สามารถเข้าถึงตัวเลขประสิทธิภาพของมอเตอร์ขนาดใหญ่ได้
| เฟรม / เรตติ้ง | ประสิทธิภาพสูงสุด BLDC | เทียบเท่าแปรง | การสูญเสียที่โดดเด่น |
|---|---|---|---|
| 22–28 mm, <20 W | 70–80% | 55–65% | ทองแดง |
| 36–42 mm, 20–100 W | 80–87% | 68–75% | ทองแดง + แรงเสียดทาน |
| 57–80 mm, 100–500 W | 85–91% | 75–80% | สมดุล |
| 86–130 mm, 0.5–3 กิโลวัตต์ | 89–94% | 78–84% | เหล็ก + ลม |
ข้อแม้สองประการที่ตัวเลขแคตตาล็อกไม่ค่อยสะกดออกมา ประสิทธิภาพสูงสุดเกิดขึ้นที่ประมาณ 70–80% ของแรงบิดที่กําหนด ไม่ใช่ที่แรงบิดที่กําหนดและไม่ที่โหลดเบา — มอเตอร์ที่โหลด 20% สามารถนั่ง 15 จุดด้านล่างหมายเลขพาดหัวได้อย่างง่ายดาย และตัวเลขที่อ้างถึงมักจะเป็นมอเตอร์เท่านั้นเพิ่ม 3–8% การสูญเสียอินเวอร์เตอร์สําหรับตัวเลขระบบ ระดับประสิทธิภาพสําหรับเครื่องแม่เหล็กถาวรแบบปรับความเร็วได้ถูกกําหนดไว้ใน IEC TS 60034-30-2 และ คู่มือคลาสประสิทธิภาพของมอเตอร์ อธิบายวิธีการกําหนดแบนด์ IE
ขีดจํากัดความร้อน: แม่เหล็ก ไม่ใช่ฉนวน
นี่คือกับดักเฉพาะ BLDC ที่จับวิศวกรที่มาจากเครื่องแปรงหรือเครื่องเหนี่ยวนําระดับฉนวนตาม IEC 60034-1 กําหนดขีดจํากัดการคดเคี้ยว แต่แม่เหล็กโรเตอร์มักจะยอมแพ้ก่อน
| วัสดุแม่เหล็ก / เกรด | อุณหภูมิในการทํางานสูงสุด | ต้นทุนสัมพัทธ์ | การใช้งานทั่วไป |
|---|---|---|---|
| NdFeB — N (มาตรฐาน) | 80°C | พื้นฐาน | พัดลมสําหรับผู้บริโภค |
| NdFeB — ม | 100°C | +10% | อุตสาหกรรมทั่วไป |
| เอ็นดีเฟบี — H | 120°C | +20% | ระบบอัตโนมัติ, AGV |
| เอ็นดีเฟบี — SH | 150°C | +35% | ฉุดลากเครื่องมือไฟฟ้า |
| NdFeB — UH / EH | 180–200°C | +50–80% | EV, ห้องเครื่องยนต์, downhole |
| เอสเอ็มโค | 250–350°C | 3–5× | การบินและอวกาศ บรรยากาศสุดขีด |
| เฟอร์ไรต์ | 250°C (ร้อน) / เย็นไม่ดี | 0.2× | ขับเคลื่อนด้วยต้นทุน สภาพแวดล้อมสูง |
อ่านว่ากับตารางฉนวนและความไม่ตรงกันนั้นชัดเจน:
| ชั้นฉนวน (IEC 60034-1) | อุณหภูมิที่คดเคี้ยวสูงสุด | อนุญาตให้เพิ่มขึ้นที่ 40°C แวดล้อม |
|---|---|---|
| คลาส A | 105°C | 60 เค |
| คลาส E | 120°C | 75 เค |
| คลาส B | 130°C | 80 เค |
| คลาส F | 155°C | 105 เค |
| คลาส H | 180°C | 125 เค |
มอเตอร์ที่โฆษณาด้วยฉนวนคลาส F หมายถึงความสามารถในการคดเคี้ยว 155°C หากติดตั้ง NdFeB เกรด N มาตรฐาน แม่เหล็กจะเริ่มล้างอํานาจแม่เหล็กอย่างถาวรประมาณ 80°C ซึ่งประมาณครึ่งหนึ่งของจํานวนพาดหัวข่าว ขดลวดใช้ได้ดี ค่าคงที่ของแรงบิดลดลงอย่างถาวรและมอเตอร์จะไม่ฟื้นตัว
นอกจากนี้ยังมีเอฟเฟกต์ที่ย้อนกลับได้อย่างเต็มที่ที่คุณควรจัดงบประมาณไว้การตกค้างของ NdFeB ลดลงประมาณ 0.12% ต่อ °C. การเปลี่ยนจากการทดสอบแบบตั้งโต๊ะ 20°C เป็น 100°C แบบแช่ร้อนมีค่าใช้จ่ายประมาณ 9.6% ของ Kทีดังนั้นไดรฟ์จะต้องดันกระแสไฟประมาณ 10% มากขึ้นสําหรับแรงบิดเท่ากัน ซึ่งทําให้การสูญเสีย I²R เพิ่มขึ้นประมาณ 21% และทําให้มอเตอร์ร้อนขึ้นอีก ปรับขนาดเฮดรูมปัจจุบันสําหรับสภาวะร้อน ไม่ใช่การวัดแบบตั้งโต๊ะ เมื่อแรงบิดเอาต์พุตลดลงหลังจากที่เครื่องทํางานเป็นเวลาหนึ่งชั่วโมง อะไรทําให้มอเตอร์กระแสตรงสูญเสียแรงบิด.
กรณีหนึ่งที่สวนทางกับสัญชาตญาณที่ควรค่าแก่การจดจํา: แม่เหล็กเฟอร์ไรต์จะสูญเสียการตกค้างเมื่อได้รับ เย็นกว่า และสามารถทนทุกข์ทรมานจากการล้างอํานาจแม่เหล็กที่ไม่สามารถย้อนกลับได้ที่อุณหภูมิต่ํามอเตอร์แม่เหล็กเฟอร์ไรต์ที่ระบุไว้สําหรับโรงงานที่ร้อนอาจล้มเหลวระหว่างการทดสอบการสตาร์ทเย็นในคลังสินค้าฤดูหนาว
แอปพลิเคชั่นที่ดีที่สุดสําหรับมอเตอร์ BLDC
มอเตอร์ BLDC ได้รับค่าควบคุมเพิ่มเติมในทุกที่ที่รอบการทํางานยาวนานการเข้าถึงการบํารุงรักษาไม่ดีหรือความแม่นยําในการควบคุมเป็นเรื่องที่โหลดทํางานชั่วครู่และไม่ค่อยมีมอเตอร์แปรงถ่านมักจะเป็นคําตอบเชิงพาณิชย์ที่ถูกต้อง

การเคลื่อนที่ของอากาศแบบต่อเนื่อง
พัดลมระบายความร้อน เครื่องเป่าลม และชุดระบายอากาศทํางานหลายพันชั่วโมงต่อปี ดังนั้นมอเตอร์ 85% เทียบกับมอเตอร์ 70% จึงจ่ายคืนอย่างรวดเร็ว และไม่มีแปรงให้เปลี่ยนในท่อที่ไม่สามารถเข้าถึงได้พัดลม Silent-PC ฐานระบายความร้อนแล็ปท็อป และเครื่องเป่าลมความเร็วสูงเกือบจะเป็น BLDC ในระดับสากลที่เกี่ยวข้อง การใช้งานมอเตอร์เครื่องใช้ไฟฟ้า.
เครื่องมือที่ใช้พลังงานจากแบตเตอรี่
สว่านไร้สาย ประแจผลกระทบ และไขควงไฟฟ้าย้ายไปที่ BLDC เนื่องจากรันไทม์ต่อการชาร์จถูกกําหนดโดยตรงตามประสิทธิภาพ และเนื่องจากการควบคุมแบบอิเล็กทรอนิกส์ช่วยให้พฤติกรรมของคลัตช์ ซอฟต์สตาร์ท และขีดจํากัดแรงบิดที่แม่นยําในเฟิร์มแวร์มากกว่าฮาร์ดแวร์
AGV และหุ่นยนต์เคลื่อนที่
ล้อขับเคลื่อนต้องการแรงบิดเต็มที่จากการหยุดนิ่ง การเบรกแบบสร้างใหม่ และการจับคู่ความเร็วที่แม่นยําระหว่างล้อ ซึ่งทั้งหมดนี้ต้องใช้การควบคุมอิเล็กทรอนิกส์แบบวงปิด โดยปกติแล้วสิ่งเหล่านี้จะเป็นเซ็นเซอร์ Hall หรือติดตั้งตัวเข้ารหัสและเกียร์ผ่านขั้นตอนของดาวเคราะห์ การจัดการความร้อนเป็นความล้มเหลวของสนามตามปกติ มอเตอร์ AGV ร้อนเกินไป และ กระปุกเกียร์ดาวเคราะห์ทํางานอย่างไร.
รถยนต์ไฟฟ้าและ EV ขนาดเล็ก
มอเตอร์ฮับไดรฟ์กลางและแอคชูเอเตอร์เสริมใช้ประโยชน์จากความหนาแน่นของพลังงาน BLDC และการฟื้นฟูเกรดแม่เหล็กและการออกแบบระบายความร้อนครอบงําข้อกําหนดของเรา มอเตอร์ BLDC เกรด EV ใช้เกรด SH และ UH สําหรับใต้ฝากระโปรงหน้าและงานฉุดลาก
อุปกรณ์ทางการแพทย์และห้องปฏิบัติการ
ปั๊มแช่ เครื่องหมุนเหวี่ยง เครื่องมือผ่าตัด และเครื่องวิเคราะห์ต้องการ EMI ต่ํา ไม่มีการสร้างอนุภาคจากฝุ่นแปรง การทํางานที่เงียบ และอายุการใช้งานที่ยาวนานการเกิดประกายไฟด้วยแปรงเพียงอย่างเดียวทําให้มอเตอร์ที่มีแปรงถ่านไม่ได้รับคุณสมบัติจากสภาพแวดล้อมเหล่านี้จํานวนมาก
ปั๊มและโรงงาน HVAC
ชั่วโมงการทํางานประจําปีที่สูงทําให้ประสิทธิภาพเป็นเกณฑ์การซื้อหลัก และการออกแบบ BLDC แบบไร้เซ็นเซอร์ที่ปิดสนิทเหมาะกับการติดตั้งแบบเปียกหรือไม่สามารถเข้าถึงได้เกี่ยวข้องกับ น้ําเย็นและปั๊มทําความเย็นอุตสาหกรรม ไดรฟ์
การเคลื่อนไหวที่แม่นยําและหุ่นยนต์
ข้อต่อหุ่นยนต์ แกน CNC และการจัดการเซมิคอนดักเตอร์ต้องการแรงบิดต่ําและตําแหน่งที่แม่นยํา ซึ่งหมายถึง FOC บวกกับตัวเข้ารหัสเมื่อฟันเฟืองมีความสําคัญมากกว่าแรงบิด ตัวเลือกกระปุกเกียร์จะครอบงํา — ดู ฮาร์มอนิก VS แพลนเน็ตัลแวร์ และ การใช้งานกระปุกเกียร์ดาวเคราะห์ที่มีความแม่นยํา.
แอคชูเอเตอร์ที่มีพื้นที่จํากัด
ในกรณีที่ความยาวตามแนวแกนมีจํากัด BLDC แพนเค้กที่มีตัวลดในตัวมักจะเป็นเพียงสิ่งเดียวที่พอดีดู มอเตอร์เกียร์ BLDC แบบแบน และ กระปุกเกียร์ขนาดเล็ก.
วิธีเลือกมอเตอร์ BLDC: ทีละขั้นตอน
ทํางานจากโหลดย้อนกลับการเลือกมอเตอร์ก่อนแล้วจึงค้นพบโหลดเป็นลําดับที่แพงที่สุด
ขั้นตอนที่ 1 — หาปริมาณโหลด
กําหนดความเร็วเอาต์พุตที่ต้องการ แรงบิดต่อเนื่อง แรงบิดสูงสุด และรอบการทํางานที่เชื่อมต่อกันสําหรับงานที่ไม่ต่อเนื่อง ให้คํานวณแรงบิด RMS ตลอดรอบ ซึ่งไม่ใช่จุดสูงสุด แต่จะกําหนดขนาดความร้อน
ขั้นตอนที่ 2 — ตัดสินใจเลือก Direct Drive หรือ Geared
มอเตอร์ BLDC มีประสิทธิภาพที่ความเร็วสูงและไม่ดีที่ความเร็วต่ํา ต่ํากว่า 500 รอบต่อนาทีที่โหลด กระปุกเกียร์มักจะผลิตระบบที่เล็กกว่า ถูกกว่า และเย็นกว่า ดู ขับเคลื่อนโดยตรง VS มอเตอร์เกียร์ และถ้าเกียร์ ตัวลดความเร็วประเภทต่างๆ.
ขั้นตอนที่ 3 — เลือกอัตราทดเกียร์
แบ่งความเร็วพิกัดของมอเตอร์ด้วยความเร็วเอาต์พุตที่ต้องการและปัดเศษเป็นอัตราส่วนแคตตาล็อกที่ใกล้ที่สุดตรวจสอบความเร็วเอาต์พุตที่ได้อีกครั้งกับข้อมูลจําเพาะรายละเอียดวิธีการเปิดอยู่ การเลือกมอเตอร์ลดความเร็ว.
ขั้นตอนที่ 4 — สะท้อนแรงบิดกลับไปที่เพลามอเตอร์
ทีเครื่องยนต์ = ทีโหลด / (i × η). ใช้ประสิทธิภาพของกระปุกเกียร์ที่สมจริง: ประมาณ 0.95 ต่อเดือยหรือสเตจดาวเคราะห์ 0.90 สําหรับสองขั้นตอน และ 0.45–0.70 สําหรับตัวหนอนขึ้นอยู่กับอัตราส่วน
ขั้นตอน 5 — เลือกแรงดันไฟฟ้าและ kv ด้วยกัน
ความเร็วขณะไม่มีโหลดที่ต้องการหารด้วยแรงดันบัสที่มีอยู่จะให้ Kv เป้าหมาย แต่ลดทอน: มอเตอร์ที่โหลดทํางานประมาณ 10–20% ต่ํากว่าความเร็วขณะไม่มีโหลดที่แรงดันไฟฟ้าเท่ากันจากนั้นตรวจสอบกระแสที่เกิดขึ้นกับคอนโทรลเลอร์ที่คุณสามารถจ่ายได้จริง — ดังตัวอย่างการทํางานด้านล่างแสดงให้เห็น
ขั้นตอนที่ 6 — ตรวจสอบเคสระบายความร้อน
คํานวณการสูญเสียทองแดงที่แรงบิดต่อเนื่องเพิ่มการสูญเสียเหล็กและแรงเสียดทานและตรวจสอบกับมอเตอร์ความต้านทานความร้อนและสภาพแวดล้อมที่เลวร้ายที่สุดยืนยันว่าเกรดแม่เหล็กเหมาะสมกับอุณหภูมิโรเตอร์ที่เกิดขึ้น ไม่ใช่แค่ระดับฉนวนเท่านั้น
ขั้นตอนที่ 7 — ปรับขนาดคอนโทรลเลอร์ตามกระแสไฟต่อเนื่อง
จับคู่กระแสต่อเนื่องกระแสไฟสูงสุดแรงดันบัสและประเภทป้อนกลับตัวควบคุมมักถูกอ้างถึงในการจัดอันดับสูงสุดคุณต้องมีตัวเลขต่อเนื่องด้วยฮีทซิงค์ที่ต้องการ
ขั้นตอนที่ 8 — ยืนยันส่วนต่อประสานทางกล
เส้นผ่านศูนย์กลางเพลา รูปแบบหน้าแปลน ความลึกในการติดตั้ง ประเภทคอนเนคเตอร์ และระดับ IPดู หน้าแปลนมอเตอร์คืออะไร. สําหรับสิ่งใดที่ไม่ได้มาตรฐาน การพัฒนามอเตอร์แบบกําหนดเอง เส้นทางมักจะเร็วกว่าการบังคับให้ชิ้นส่วนแคตตาล็อกพอดี
ตัวอย่างการทํางาน: ล้อขับเคลื่อน AGV
ข้อมูลจําเพาะ 80 kg AGV ที่โหลด, ล้อขับเคลื่อนสองล้อ, ล้อโพลียูรีเทน 150 mm บนคอนกรีตปิดผนึก, ความเร็วเป้าหมาย 0.8 m/s, ต้องปีนทางลาด 5%, อัตราเร่ง 0.5 m/s², บัสแบตเตอรี่ 24 V
1. บังคับที่ล้อเดียว (40 kg แชร์, Cอาร์อาร์ = 0.02):
กลิ้ง   F = 0.02 × 40 × 9.81 = 7.85 N

เกรด     F = 40 × 9.81 × 0.05 = 19.62 N

Accel     F = 40 × 0.5 = 20.0 N

รวม     F = 47.5 N
2. แรงบิดและความเร็วของล้อ (R =
ทีล้อ = 47.5 × 0.075 = 3.56 น·ม

nล้อ = 0.8 / (π × 0.15) × 60 = 101.9 รอบต่อนาที
3. อัตราทดเกียร์ จาก 3,000 rpm BLDC:
I =
เอาต์พุตจริง = 3000 / 30 = 100 rpm → 0.785 m/s (1.8% ต่ํากว่าเป้าหมาย ยอมรับได้)
4. แรงบิดของมอเตอร์ (ดาวเคราะห์สองขั้นตอน η = 0.90):
ทีเครื่องยนต์ = 3.56 / (30 × 0.90) = 0.132 น·ม

ปเครื่องยนต์ = 0.132 × (3000 × 2π / 60) = 41.5 ว
เฟรม 60 W ให้ระยะขอบประมาณ 1.45× ในกรณีเร่งความเร็ว ซึ่งเหมาะสมเนื่องจากการเร่งความเร็วเป็นระยะในขณะที่การกลิ้งและโหลดเกรดต่อเนื่อง
5. การตัดสินใจของ Kv ผู้สมัคร 24 V, 60 W สองตัวจะส่งมอบ 0.132 N·m และตามที่พิสูจน์แล้วข้างต้น ทั้งคู่จะกระจาย 8.6 W โดยทําเช่นนั้น ตัวเลือก 300 Kv ดึง 4.15 A และต้องการคอนโทรลเลอร์ 5 A ตัวเลือก 1000 Kv ดึง 13.8 A และต้องการ 15 คอนโทรลเลอร์ที่มีหน้าตัดของตัวนําสามเท่าและฮีทซิงค์จริง
ผลลัพธ์ที่ควรค่าแก่การติดธง: มอเตอร์ 60 W บนบัส 24 V เป็นโหลด 2.5 A-class หากคุณไขลานอย่างถูกต้อง และโหลด 14 A-class หากคุณไม่ทํา — ด้วย เหมือนกัน เอาต์พุตเพลาและ เหมือนกัน การทําความร้อนของมอเตอร์ ใน AGV นี้ งบประมาณของอุปกรณ์อิเล็กทรอนิกส์ขับเคลื่อนทั้งหมดจะถูกกําหนดโดยพารามิเตอร์ที่ไม่มีผลใดๆ ต่อประสิทธิภาพของมอเตอร์ระบุ Kv จากแรงดันไฟฟ้าและความเร็วที่คุณมี จากนั้นเปรียบเทียบผู้สมัครบน Kม..
ข้อผิดพลาดทางวิศวกรรมทั่วไป
1 การปรับขนาดตามแรงบิดสูงสุดแทนแรงบิด RMS
มอเตอร์ที่มีขนาดสําหรับจุดเร่งสูงสุดมักจะมีขนาดเฟรมสองขนาดที่ใหญ่เกินไปและทํางานด้วยประสิทธิภาพต่ําตลอดอายุการใช้งานส่วนใหญ่คํานวณแรงบิด RMS ตลอดรอบการทํางานสําหรับขนาดความร้อนและตรวจสอบจุดสูงสุดกับขีดจํากัดกระแสไฟของตัวควบคุมเท่านั้น
2 สมมติว่าชั้นฉนวนกําหนดเพดานความร้อน
คลาส F กล่าวว่า 155°C NdFeB เกรด N มาตรฐานระบุว่า 80°C แม่เหล็กจะกําหนดขีดจํากัด และเกินขีดจํากัดจะทําลายแรงบิดอย่างถาวรแทนที่จะค่อยๆ ขอเกรดแม่เหล็กเสมอ ไม่ใช่แค่ชั้นฉนวน
3 การถือว่าหมายเลข Kv สูงเป็นการอัปเกรดประสิทธิภาพ
Kv เป็นตัวเลือกที่คดเคี้ยว ไม่ใช่เมตริกคุณภาพ Kv ที่สูงขึ้นจะซื้อความเร็วต่อโวลต์และใช้แรงบิดต่อแอมป์ในสัดส่วนที่แน่นอนเปรียบเทียบมอเตอร์บน Kม. = เคที/√R แทน
4 การเลือกแบบไร้เซ็นเซอร์สําหรับโหลดที่เริ่มต้นภายใต้แรงบิด
ไดรฟ์แบบไม่มีเซ็นเซอร์จะลาดวนเปิดจนกว่าจะตรวจพบ EMF ด้านหลัง โดยทั่วไป 5–10% ของความเร็วที่กําหนด สายพานลําเลียง รอก หรือ AGV บนทางลาดจะหยุดชะงักหรือสูญเสียการซิงค์ในระหว่างหน้าต่างนั้น
5 การจัดอันดับคอนโทรลเลอร์ที่กระแสไฟสูงสุด
เอกสารข้อมูลคอนโทรลเลอร์นําไปสู่กระแสไฟสูงสุด ซึ่งอาจยั่งยืนได้เพียงไม่กี่วินาทีกระแสไฟต่อเนื่องที่ฮีทซิงค์จริงและสภาพแวดล้อมคือตัวเลขที่สําคัญการลดขนาดที่นี่เป็นสาเหตุที่พบบ่อยที่สุดของระบบที่ทํางานบนม้านั่งและการเดินทางในตู้
6. การละเว้นความยาวของสายมอเตอร์และเอฟเฟกต์ PWM
สายมอเตอร์ที่ไม่มีฉนวนหุ้มยาวแผ่รังสีที่พื้นฐาน PWM และฮาร์โมนิก และขอบ dV/dt ที่รวดเร็วสามารถกดดันฉนวนที่คดเคี้ยวผ่านเอฟเฟกต์คลื่นสะท้อนกลับใช้สายเคเบิลหุ้มฉนวนที่ผูกมัดที่ปลายทั้งสองข้าง ให้วิ่งสั้น และอย่าเพิ่มความถี่ PWM เกินกว่าที่แอปพลิเคชันต้องการ
7. ละเลยการเลือกและการจัดตําแหน่งตลับลูกปืน
เมื่อแปรงหายไป ตลับลูกปืนจึงเป็นส่วนประกอบที่จํากัดชีวิตการเยื้องศูนย์ ความตึงของสายพานมากเกินไป หรือพรีโหลดที่ไม่ถูกต้องจะทําให้เกิดความล้มเหลวภายในไม่กี่พันชั่วโมงในมอเตอร์ที่ได้รับการจัดอันดับสําหรับ 20,000 SKFแค็ตตาล็อกโหมดความล้มเหลวเป็นข้อมูลอ้างอิงการวินิจฉัยมาตรฐาน
การแก้ไขปัญหา BLDC: ปัญหา สาเหตุ วิธีแก้ไข
| ปัญหา | สาเหตุที่เป็นไปได้ | วิธีการแก้ |
|---|---|---|
| มอเตอร์กระตุกหรือสั่นแต่ไม่หมุน | การแมปแบบ Hall-to-phase ไม่ถูกต้อง | มี 6 เฟส/การเรียงสับเปลี่ยน Hall ที่ถูกต้อง ทํางานผ่านมันอย่างเป็นระบบหรือเรียกใช้ไดรฟ์รูทีนตรวจจับอัตโนมัติ |
| วิ่งผิดทิศทาง | ลําดับเฟสหรือลําดับฮอลล์กลับด้าน | สลับมอเตอร์สองเฟสใดก็ได้ และ สองบรรทัดฮอลล์ที่สอดคล้องกัน |
| แรงบิดจะลดลงหลังจาก 30–60 นาทีของการวิ่ง | การสูญเสียแม่เหล็กแบบย้อนกลับได้ที่อุณหภูมิ (−0.12%/°C) หรือการล้างอํานาจแม่เหล็กแบบย้อนกลับไม่ได้ | วัดอุณหภูมิเคสหากแรงบิดไม่กลับมาหลังจากระบายความร้อนแม่เหล็กจะเสียหายอย่างถาวร — ย้ายไปที่เกรดที่สูงขึ้น |
| ได้ยินเสียงหอนหรือคํารามภายใต้ภาระ | ระลอกคลื่นการสับเปลี่ยนหกขั้นตอนหรือ PWM ในแถบเสียง | เพิ่ม PWM เป็น 16–20 kHz; ย้ายไปที่ไซน์หรือFOC เพื่อตัดระลอกคลื่นด้านล่าง 3% |
| คอนโทรลเลอร์ร้อนเกินไปในขณะที่มอเตอร์เย็นอยู่ | Kv สูงเกินไปสําหรับการใช้งานดังนั้นกระแสไฟจึงสูงสําหรับแรงบิดที่ต้องการ | เลือกขดลวด Kv ล่างที่ K เดียวกันม.หรือเพิ่มการลดเกียร์และลดแรงบิดของมอเตอร์ |
| การเดินทางกระแสเกินทุกครั้งที่สตาร์ท | ไม่มีทางลาดปัจจุบัน หน้าที่เต็มรูปแบบนําไปใช้กับโรเตอร์ที่อยู่กับที่ | เปิดใช้งานซอฟต์สตาร์ทด้วยทางลาดที่จํากัดกระแส ตรวจสอบว่าความเฉื่อยอยู่ภายในไดรฟ์การตั้งค่าการเร่งความเร็ว s |
| การเคลื่อนที่หยาบและฟันเฟืองต่ํากว่าความเร็ว 10% | EMF ด้านหลังแบบไม่มีเซ็นเซอร์อ่อนเกินไปที่จะแก้ไขตําแหน่ง | เพิ่มเซ็นเซอร์ Hall หรือตัวเข้ารหัสหรือใช้ FOC กับการฉีดความถี่สูง |
| ประสิทธิภาพที่วัดได้ต่ํากว่าแผ่นข้อมูล | การทํางานอยู่ห่างไกลจากจุดประสิทธิภาพสูงสุด หรือเปรียบเทียบตัวเลขเฉพาะมอเตอร์กับการวัดของระบบ | เกียร์ใหม่เพื่อให้โหลดต่อเนื่องอยู่ที่ 70–80% ของแรงบิดที่กําหนด เพิ่ม 3–8% สําหรับการสูญเสียอินเวอร์เตอร์เมื่อเปรียบเทียบ |
| เสียงแบริ่งปรากฏขึ้นหลังจากผ่านไปสองสามพันชั่วโมง | การเยื้องศูนย์, โหลดรัศมีส่วนเกิน, การปนเปื้อนหรือพรีโหลดไม่ถูกต้อง | ตรวจสอบการจัดตําแหน่งคัปปลิ้งและความตึงของสายพานเทียบกับขีดจํากัดการรับน้ําหนักที่ห้อยไว้อ้างถึงโหมดความล้มเหลวของตลับลูกปืนของ SKF |
| การทํางานที่ผิดปกติด้วยสายมอเตอร์ยาว | การมีเพศสัมพันธ์ EMI เข้ากับเส้น Hall;ความเครียดของแรงดันไฟฟ้าคลื่นสะท้อน | สายเคเบิลหุ้มฉนวนผูกปลายทั้งสองข้างแยกสัญญาณและเส้นทางพลังงานเพิ่มโช้คโหมดทั่วไป |
คําถามที่พบบ่อย
อะไรคือความแตกต่างระหว่างมอเตอร์ BLDC และมอเตอร์กระแสตรงแบบมีแปรงถ่าน?
มอเตอร์แบบแปรงถ่านมีขดลวดบนโรเตอร์และแม่เหล็กบนตัวเรือน โดยมีแปรงถ่านสลับกระแสด้วยกลไก มอเตอร์ BLDC จะย้อนกลับสิ่งนี้ — แม่เหล็กบนโรเตอร์ ขดลวดบนสเตเตอร์ — และสลับกระแสไฟฟ้าด้วยระบบอิเล็กทรอนิกส์ โดยทั่วไปแล้ว มอเตอร์ BLDC จะ 85–93% มีประสิทธิภาพเมื่อเทียบกับ 75–80% อยู่ได้นาน 20,000+ ชั่วโมงแทน 1,000–5,000 สร้าง EMI น้อยกว่ามาก และปฏิเสธความร้อนได้ดีกว่าเนื่องจากการสูญเสียเกิดขึ้นในตัวเรือนที่อยู่กับที่ ข้อเสียของมันคือไม่สามารถทํางานได้หากไม่มีคอนโทรลเลอร์
มอเตอร์ BLDC เหมือนกับ PMSM หรือไม่?
พวกเขาเป็นเครื่องจักรซิงโครนัสแม่เหล็กถาวรที่เกี่ยวข้องอย่างใกล้ชิดความแตกต่างอย่างเป็นทางการคือรูปคลื่น EMF ด้านหลัง: สี่เหลี่ยมคางหมูสําหรับ BLDC, ไซน์สําหรับ PMSM ในทางปฏิบัติขอบเขตเบลอเนื่องจากเครื่องสี่เหลี่ยมคางหมูที่ขับเคลื่อนโดยการควบคุมเชิงสนามมีพฤติกรรมคล้ายกับ PMSM เลือกตามกลยุทธ์การควบคุมและความเรียบของแรงบิดที่ต้องการมากกว่าฉลาก
มอเตอร์ BLDC จําเป็นต้องมีคอนโทรลเลอร์หรือไม่?
ใช่เสมอ การเชื่อมต่อมอเตอร์ BLDC โดยตรงกับแหล่งจ่ายไฟ DC จะให้พลังงานแก่คู่ที่คดเคี้ยวหนึ่งคู่และล็อคโรเตอร์ที่ตําแหน่งนั้น มันจะไม่หมุน คอนโทรลเลอร์ต้องทราบตําแหน่งโรเตอร์ — ผ่านเซ็นเซอร์ Hall, EMF ด้านหลัง หรือตัวเข้ารหัส — และจัดลําดับเฟสตามนั้น นี่คือเหตุผลที่ต้นทุนของระบบ BLDC สูงกว่าราคามอเตอร์เพียงอย่างเดียวที่แนะนํา
Kv หมายถึงอะไรบนมอเตอร์ BLDC?
Kv คือความเร็วขณะไม่มีโหลดเป็นรอบต่อนาทีต่อโวลต์ที่ใช้มันแปรผกผันกับค่าคงที่ของแรงบิด: Kที [N·m/A]= 9.5493 / เควี [rpm/V]มอเตอร์ Kv สูงหมุนเร็วขึ้นต่อโวลต์ แต่ให้แรงบิดน้อยกว่าตามสัดส่วนต่อแอมป์ ที่สําคัญ Kv ไม่ส่งผลต่อประสิทธิภาพ — สําหรับเฟรมที่กําหนด การสูญเสียทองแดงที่แรงบิดที่กําหนดจะเท่ากันโดยไม่คํานึงถึงขดลวดเปรียบเทียบมอเตอร์โดยใช้ค่าคงที่ของมอเตอร์ Kม. = เคที/√R แทน
มอเตอร์ BLDC มีอายุการใช้งานนานแค่ไหน?
เมื่อไม่มีแปรงให้สวมใส่ อายุการใช้งานจะถูกกําหนดโดยตลับลูกปืนและแม่เหล็ก มอเตอร์ BLDC อุตสาหกรรมที่ระบุไว้อย่างดีถึง 20,000–50,000 ชั่วโมง อายุการใช้งานของแบริ่ง L10 ภายใต้โหลดและการจัดตําแหน่งที่ถูกต้องโดยปกติจะเป็นตัวเลขที่ควบคุม วิธีหลักในการทําให้สั้นลงอย่างมากคือความร้อน: แม่เหล็กที่วิ่งเกินขีดจํากัดเกรดจะลดทอร์กอย่างถาวร และทุก 10°C ของอุณหภูมิขดลวดพิเศษจะทําให้อายุการใช้งานของฉนวนลดลงประมาณครึ่งหนึ่ง
มอเตอร์ BLDC สามารถทํางานโดยไม่มีเซ็นเซอร์ Hall ได้หรือไม่?
ใช่ ไดรฟ์แบบไม่มีเซ็นเซอร์จะตรวจจับ EMF ย้อนกลับในเฟสที่ไม่มีพลังงานเพื่ออนุมานตําแหน่งโรเตอร์ ช่วยประหยัดตัวนําห้าตัวและลบจุดล้มเหลว ข้อจํากัดคือที่ความเร็วต่ํา: EMF ด้านหลังเป็นสัดส่วนกับความเร็ว ดังนั้นต่ํากว่า 5–10% ของความเร็วที่กําหนดโดยประมาณ มันอ่อนเกินไปที่จะแก้ไข เซนเซอร์เลส เหมาะกับพัดลม ปั๊ม และคอมเพรสเซอร์ที่เริ่มไม่โหลด เป็นทางเลือกที่ไม่ดีเมื่อต้องการแรงบิดเต็มที่จากการหยุดนิ่ง
มอเตอร์ BLDC สามารถทนต่ออุณหภูมิเท่าไร?
ใช้ขีดจํากัดสองข้อแยกกันและขีดจํากัดที่ต่ํากว่าจะควบคุม ฉนวนที่คดเคี้ยวเป็นไปตามคลาส IEC 60034-1 — B ที่ 130°C, F ที่ 155°C, H ที่ 180°C แม่เหล็กโรเตอร์มักจะเข้มงวดกว่า: NdFeB มาตรฐานจะอยู่ด้านบนใกล้ 80°C โดยมีเกรด H, SH, UH และ EH ถึง 120, 150, 180 และ Greensky Power ผลิตมอเตอร์กระแสตรงแบบไม่มีแปรงถ่านมอเตอร์เกียร์และตัวควบคุมที่ตรงกันสําหรับลูกค้า OEM ทั่วโลกสิ่งที่เกี่ยวข้องกับวิศวกรรมที่กล่าวถึงข้างต้น: ส่งโหลด ความเร็ว รอบการทํางาน แรงดันบัส และอุณหภูมิแวดล้อม แล้ววิศวกรของเราจะส่งคืนคําแนะนําที่คํานวณได้พร้อมแรงบิด กระแส และความร้อนที่แสดง ไม่ใช่แค่หมายเลขชิ้นส่วน ตัวเลขประสิทธิภาพ ระดับฉนวน คําจํากัดความของหน้าที่ และโหมดความล้มเหลวที่อ้างถึงข้างต้นมาจากมาตรฐานสากลที่ตีพิมพ์และเอกสารทางเทคนิคของผู้ผลิต ค่าสัมประสิทธิ์อุณหภูมิแม่เหล็กและขีดจํากัดเกรดสะท้อนถึงข้อมูลซัพพลายเออร์ NdFeB เผา การได้มาของค่าคงที่ของมอเตอร์เป็นทฤษฎีเครื่องจักรมาตรฐานและสามารถทําซ้ําได้จากสมการที่กําหนดหน้านี้ดูแลโดยทีมวิศวกรของ Greensky Power และตรวจสอบกับฉบับมาตรฐานปัจจุบันแหล่งข้อมูลทางเทคนิคที่เกี่ยวข้อง
ข้อมูลอ้างอิงและมาตรฐาน
