
อะไรความแตกต่างระหว่างกระปุกเกียร์และมอเตอร์เกียร์?
คําตอบด่วน
ตอบ กระปุกเกียร์ เป็นอุปกรณ์ส่งกําลังเชิงกลแบบสแตนด์อโลนที่ช่วยลดความเร็วและทวีคูณแรงบิดจากมอเตอร์ภายนอกในขณะที่ มอเตอร์เกียร์ รวมมอเตอร์ไฟฟ้าและกระปุกเกียร์ไว้ในยูนิตเดียวที่ตรงกับโรงงานความแตกต่างหลักคือ บูรณาการ: กระปุกเกียร์ต้องมีการเลือกมอเตอร์แยกต่างหากการจัดตําแหน่งเพลาและการติดตั้งข้อต่อในขณะที่มอเตอร์เกียร์มาถึงการประกอบทดสอบและปรับให้เหมาะสมสําหรับการทํางานที่กะทัดรัดและเชื่อถือได้ตามที่ แพลตฟอร์มระบบมอเตอร์ไฟฟ้า IEAระบบที่ขับเคลื่อนด้วยมอเตอร์คิดเป็น ของการใช้ไฟฟ้าทั่วโลก ทําให้การเลือกระหว่างการกําหนดค่าทั้งสองนี้มีความสําคัญต่อประสิทธิภาพการใช้พลังงาน 53%
กระปุกเกียร์คืออะไร?
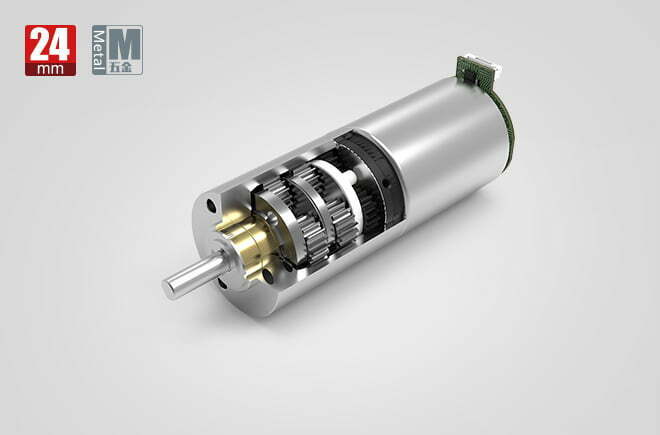
กระปุกเกียร์—เรียกอีกอย่างว่า เกียร์ทดเกียร์ หรือ ตัวลดความเร็ว—เป็นอุปกรณ์กลไกที่ประกอบด้วยชุดเกียร์ที่อยู่ในตู้มันไม่ ไม่ สร้างพลังงาน แต่จะปรับเปลี่ยนความเร็ว แรงบิด และทิศทางการเคลื่อนที่แบบหมุนที่ส่งจากแหล่งพลังงานภายนอก (มอเตอร์ไฟฟ้า เครื่องยนต์ หรือกังหัน) ไปยังโหลดที่ขับเคลื่อน IEC 60034-1 มาตรฐานจัดประเภทกระปุกเกียร์เป็นส่วนประกอบเกียร์เชิงกลในขณะที่ เนมา เอ็มจี 1 ให้แนวทางมิติและประสิทธิภาพสําหรับมอเตอร์ที่จับคู่กับกระปุกเกียร์ในตลาดอเมริกาเหนือ
หน้าที่หลักของกระปุกเกียร์
- การลดความเร็ว: ลดความเร็วในการหมุนอินพุตเพื่อให้ตรงกับความต้องการโหลด
- การคูณแรงบิด: เพิ่มแรงบิดเอาต์พุตตามสัดส่วนของอัตราทดเกียร์และประสิทธิภาพ
- เปลี่ยนทิศทาง: เปลี่ยนเส้นทางแกนหมุน (เช่น เฟืองดอกจอกสําหรับการหมุน 90°)
- การจับคู่โหลด: จับคู่ลักษณะเอาต์พุตของมอเตอร์กับอุปกรณ์ขับเคลื่อนเส้นโค้งอุปสงค์
- การจับคู่ความเฉื่อย: ลดความเฉื่อยของโหลดสะท้อนเพื่อปรับปรุงเสถียรภาพของการควบคุมมอเตอร์
ประเภทกระปุกเกียร์ตามสถาปัตยกรรมเกียร์
| ชนิดภาพเขียน | การกําหนดค่าเกียร์ | ประสิทธิภาพทั่วไป | อัตราส่วนสูงสุด (ขั้นตอนเดียว) | ดีที่สุดสําหรับ |
|---|---|---|---|---|
| กระปุกเกียร์เดือย | เพลาขนาน ฟันตรง | 95–98% | ~10:1 | การใช้งานความเร็วต่ําและเสียงรบกวนต่ํา |
| กระปุกเกียร์แบบขดลวด | เพลาขนาน ฟันมุม | 96–98% | ~15:1 | ไดรฟ์อุตสาหกรรมที่เงียบและโหลดสูง |
| กระปุกเกียร์เอียง | เพลาตัดกัน (90°) | 94–97% | ~6:1 | การเปลี่ยนทิศทางระบบสายพานลําเลียง |
| กระปุกเกียร์ตัวหนอน | ล้อตัวหนอน + สกรู | 60–90% | ~60:1 | ความต้องการในการล็อคตัวเองสูง |
| กระปุกเกียร์ดาวเคราะห์ | ดวงอาทิตย์ + ดาวเคราะห์ + เฟืองวงแหวน | 95–97% | ~10:1 | ความหนาแน่นของแรงบิดสูงหุ่นยนต์ |
ข้อมูลประสิทธิภาพที่มาจาก ข้อมูลจําเพาะทางเทคนิคของ Siemens SIMOGEAR และการวิจัยของ IEEE เกี่ยวกับการเพิ่มประสิทธิภาพเกียร์ดาวเคราะห์ (DOI: 10.1109/TMECH.2019.2946403).
มอเตอร์เกียร์คืออะไร?
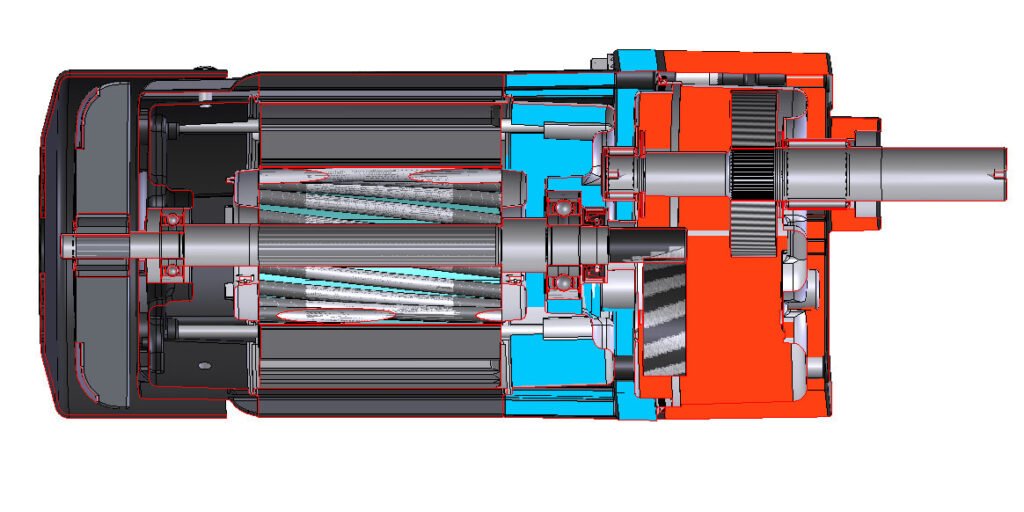
มอเตอร์เกียร์ (หรือ มอเตอร์เกียร์) เป็นชุดขับเคลื่อนแบบบูรณาการที่รวมมอเตอร์ไฟฟ้าและกระปุกเกียร์เข้าด้วยกันเป็นชุดประกอบเดียวที่ตรงกับโรงงานมอเตอร์โดยทั่วไปแล้วเพลาโรเตอร์จะทําหน้าที่เป็นปีกนกอินพุตสําหรับขั้นตอนเกียร์แรกทําให้ไม่จําเป็นต้องใช้ข้อต่อภายนอกขั้นตอนการจัดตําแหน่งและฮาร์ดแวร์การติดตั้งแยกต่างหากมอเตอร์เกียร์จัดอยู่ในประเภท IEC 60034-1 เป็นระบบมอเตอร์ที่สมบูรณ์และต้องเป็นไปตามข้อกําหนดด้านประสิทธิภาพที่กําหนดไว้ใน IEC 60034-30-1 และ DOE 10 CFR ส่วน 431 กฎระเบียบ
ประเภทของมอเตอร์เกียร์
| ประเภทมอเตอร์ | ตัวเลือกกระปุกเกียร์ | ช่วงพลังงานทั่วไป | ระดับประสิทธิภาพ | การใช้งานทั่วไป |
|---|---|---|---|---|
| มอเตอร์เกียร์เหนี่ยวนําไฟฟ้ากระแสสลับ | เกลียว, เอียง, หนอน | 0.09–55 กิโลวัตต์ | IE2–IE4 | สายพานลําเลียง เครื่องผสม ปั๊ม |
| มอเตอร์เกียร์ DC แบบแปรงถ่าน | เดือยดาวเคราะห์ | 1–1500 ว | 70–85% | เบาะรถยนต์ ที่ปัดน้ําฝน |
| มอเตอร์เกียร์ BLDC | ดาวเคราะห์, เกลียว | 20–750 ว | 85–92% | หุ่นยนต์, AGV, การแพทย์ |
| เซอร์โวเกียร์มอเตอร์ | ดาวเคราะห์เอียง | 0.1–30 กิโลวัตต์ | IE4–IE5 | ซีเอ็นซี, บรรจุภัณฑ์, ความแม่นยํา |
ประโยชน์ของมอเตอร์เกียร์ในตัว
- การเพิ่มประสิทธิภาพที่ตรงกับโรงงาน: มอเตอร์และกระปุกเกียร์ได้รับการออกแบบทางวิศวกรรมร่วมกัน เพื่อให้มั่นใจว่าปีกนก อัตราทดเกียร์ และลักษณะทางความร้อนอยู่ในแนวเดียวกันอย่างสมบูรณ์แบบ
- ขนาดกะทัดรัด: ด้วยการใช้เพลามอเตอร์เป็นปีกนกอินพุต ความยาวโดยรวมจะลดลงอย่างมากเมื่อเทียบกับการกําหนดค่ามอเตอร์ + กระปุกเกียร์ + ข้อต่อแยกต่างหาก
- ลดความล้มเหลวในการจัดตําแหน่ง: ไม่มีข้อต่อภายนอกหมายความว่าไม่มีความล้มเหลวของตลับลูกปืนที่เกิดจากการเยื้องศูนย์ซึ่งคิดเป็นประมาณ 30% ของความล้มเหลวของกระปุกเกียร์ก่อนเวลาอันควรต่อ การวิเคราะห์อายุการใช้งานตลับลูกปืนของ SKF.
- การบํารุงรักษาที่ง่ายขึ้น: ส่วนต่อประสานทางกลที่น้อยลงหมายถึงจุดสึกหรอน้อยลงและการจัดการการหล่อลื่นที่ง่ายขึ้น
- ประสิทธิภาพของระบบที่สูงขึ้น: การกําจัดการสูญเสียข้อต่อ (โดยทั่วไปคือ 1–3% ต่อข้อต่อ) และการปรับส่วนต่อประสานมอเตอร์เกียร์ให้เหมาะสมจะช่วยเพิ่มประสิทธิภาพของระบบโดยรวมโดย 2–5%

กระปุกเกียร์ทํางานอย่างไร — ทีละขั้นตอน
- กําลังไฟเข้า: มอเตอร์ภายนอกส่งพลังงานการหมุนไปยังเพลาอินพุตของกระปุกเกียร์ผ่านข้อต่อหรือการเชื่อมต่อโดยตรง
- ตาข่ายเกียร์แรก: เพลาอินพุตขับเคลื่อนสเตจเกียร์แรก (ปีกนก) ซึ่งประกบกับเกียร์ที่ใหญ่กว่าเพื่อให้ได้การลดความเร็วเริ่มต้นและเพิ่มแรงบิด
- ขั้นตอนต่อมา: สําหรับกระปุกเกียร์แบบหลายขั้นตอนเอาต์พุตของแต่ละขั้นตอนจะกลายเป็นอินพุตของขั้นตอนถัดไปซึ่งจะลดความเร็วและแรงบิดที่เพิ่มขึ้นเรื่อย ๆ
- รองรับแบริ่ง: ตลับลูกปืนที่ตําแหน่งเพลาแต่ละตําแหน่งจะรักษาตําแหน่งเกียร์และรองรับโหลดในแนวรัศมี/แนวแกนต่อ อายุการใช้งานตลับลูกปืนของ SKF, อายุการใช้งาน L10 คํานวณเป็น L10 = (C/P)^p โดยที่ C คือพิกัดโหลดแบบไดนามิก P คือโหลดเทียบเท่า และ p = 3 สําหรับตลับลูกปืนหรือ 10/3 สําหรับตลับลูกปืนลูกกลิ้ง
- การหล่อลื่น: การหล่อลื่นอ่างน้ํามันหรือจาระบีช่วยลดแรงเสียดทานระหว่างเฟืองตาข่ายและกระจายความร้อนพื้นที่ IEC 60034-1 มาตรฐานระบุขีดจํากัดอุณหภูมิในการทํางานตามระดับฉนวน
- กําลังขับ: ขั้นตอนสุดท้ายให้ความเร็วที่ลดลงและแรงบิดทวีคูณไปยังโหลดที่ขับเคลื่อนผ่านเพลาส่งออก
มอเตอร์เกียร์ทํางานอย่างไร — ทีละขั้นตอน
- อินพุตไฟฟ้า: จ่ายไฟให้กับขดลวดมอเตอร์ (AC, DC หรือ BLDC) สร้างสนามแม่เหล็กที่ทําปฏิกิริยากับโรเตอร์
- การหมุนของโรเตอร์: สนามแม่เหล็กไฟฟ้าสร้างแรงบิดบนโรเตอร์ ซึ่งหมุนด้วยความเร็วที่กําหนดโดยความถี่ในการจ่ายไฟ (AC) หรือแรงดันไฟฟ้า (DC)
- ไดรฟ์ปีกนกในตัว: เพลาโรเตอร์ยื่นเข้าไปในตัวเรือนกระปุกเกียร์โดยตรง โดยที่เฟืองปีกนกกลึงจะเข้าสู่ขั้นตอนการลดครั้งแรก
- การลดหลายขั้นตอน: ขั้นตอนเกียร์จะลดความเร็วและแรงบิดทวีคูณลงเรื่อยๆตัวอย่างเช่น maxon GPX 32 หัวเกียร์ดาวเคราะห์ บรรลุอัตราส่วน 138:1 ในขั้นตอน 3 ที่มีประสิทธิภาพ 75% และแรงบิดต่อเนื่อง 5 N·m
- การจัดการความร้อน: มอเตอร์และกระปุกเกียร์ใช้ตัวเรือนร่วมกันทําให้ความร้อนจากส่วนประกอบทั้งสองกระจายผ่านโครงสร้างเดียวกันต่อ IEC 60034-1ฉนวนคลาส F อนุญาตให้มีอุณหภูมิที่คดเคี้ยวได้ถึง 155°C
- การส่งมอบผลผลิต: เพลาส่งออกให้แรงบิดและความเร็วขั้นสุดท้ายให้กับการใช้งาน โดยทั้งยูนิตได้รับการทดสอบล่วงหน้าและได้รับการรับรองว่าเป็นชุดประกอบเดียว
กระปุกเกียร์กับมอเตอร์เกียร์: ตารางเปรียบเทียบคุณสมบัติ
| ลักษณะเฉพาะ | กระปุกเกียร์ (สแตนด์อโลน) | มอเตอร์เกียร์ (แบบบูรณาการ) |
|---|---|---|
| แหล่งพลังงาน | ต้องใช้มอเตอร์ภายนอก | มอเตอร์รวมอยู่ในหน่วย |
| ระดับการบูรณาการ | ส่วนประกอบทางกลเท่านั้น | มอเตอร์ + กระปุกเกียร์รวมกัน |
| ความซับซ้อนในการติดตั้ง | สูง—ต้องจัดตําแหน่งเพลา ข้อต่อ การติดตั้ง | ต่ํา—พลักแอนด์เพลย์ ประกอบไว้ล่วงหน้า |
| รอยเท้า | การประกอบโดยรวมที่ใหญ่ขึ้น | กะทัดรัดประหยัดพื้นที่ |
| ความยืดหยุ่นในการเลือกมอเตอร์ | สูง—สามารถจับคู่มอเตอร์ที่เข้ากันได้ | จํากัดเฉพาะมอเตอร์ที่ติดตั้งจากโรงงาน |
| การสูญเสียข้อต่อ | ไม่มี—การรวมปีกนกโดยตรง | |
| ประสิทธิภาพของระบบ | ต่ํากว่า (การเยื้องศูนย์ + การสูญเสียข้อต่อ) | สูงกว่า (2–5% การปรับปรุงทั่วไป) |
| ความเสี่ยงการเยื้องศูนย์ | สูง—โหมดความล้มเหลวทั่วไป | น้อยที่สุด—สอดคล้องกับโรงงาน |
| ซ่อมบํารุง | มอเตอร์และกระปุกเกียร์ให้บริการแยกต่างหาก | อินเทอร์เฟซน้อยลง กําหนดการที่ง่ายขึ้น |
| การเปลี่ยนความล้มเหลว | การเปลี่ยนส่วนประกอบแต่ละชิ้น | อาจต้องเปลี่ยนทั้งยูนิต |
| ต้นทุนเริ่มต้น | ล่าง (กระปุกเกียร์ + มอเตอร์แยกต่างหาก) | สูงกว่า (หน่วยรวม) |
| TCO ระยะยาว | สูงกว่า (การติดตั้ง + การบํารุงรักษา + การหยุดทํางาน) | มักจะต่ํากว่า (ลดแรงงาน + เวลาหยุดทํางาน) |
| ช่วงพลังงานที่ดีที่สุด | >1 HP (อุตสาหกรรมขนาดใหญ่) | <1 HP ถึง ~50 กิโลวัตต์ (กะทัดรัด/กลาง) |
| การปฏิบัติตามมาตรฐาน | ISO 6336 (พิกัดเกียร์), AGMA 925 | IEC 60034-30-1, NEMA MG 1, DOE 10 CFR 431 |
ข้อมูลทางวิศวกรรม: ประสิทธิภาพ ขีดจํากัดอุณหภูมิ และสูตรแรงบิด
IEC 60034-30-1 ระดับประสิทธิภาพสําหรับมอเตอร์เกียร์มอเตอร์
| คลาส IEC | เทียบเท่า NEMA | คําอธิบาย | การลดการสูญเสียเทียบกับ IE1 | การใช้งานทั่วไป |
|---|---|---|---|---|
| อีอี 1 | ประสิทธิภาพมาตรฐาน | พื้นฐาน (เลิกใช้ในตลาดส่วนใหญ่) | — | อุปกรณ์รุ่นเก่า |
| อี2 | ประสิทธิภาพสูง | ขั้นต่ําบังคับในบางภูมิภาค | ~10% การสูญเสียน้อยลง | อุตสาหกรรมทั่วไป |
| อี3 | ประสิทธิภาพระดับพรีเมียม | ขั้นต่ําปัจจุบันของสหรัฐอเมริกา (DOE 10 CFR 431) | ~20% การสูญเสียน้อยลง | การติดตั้งใหม่ (หลัง 2026) |
| อี4 | ซูเปอร์พรีเมียม | ต้องใช้ 2027 สําหรับมอเตอร์ระดับกลาง | ~30% การสูญเสียน้อยลง | การใช้งาน VFD ที่สําคัญต่อพลังงาน |
| อี5 | Ultra-Premium (ยังไม่ได้กําหนดโดย NEMA) | มาตรฐานในอนาคตที่อยู่ระหว่างการพัฒนา | ~40% การสูญเสียน้อยลง | ประสิทธิภาพที่ล้ําสมัย |
ที่มา: IEC 60034-30-1:2014 และ โปรแกรมมอเตอร์ไฟฟ้าขนาดเล็กของ DOE. หมายเหตุ: กฎขั้นสุดท้ายของ DOE 2026 กําหนดให้ IE3 ขั้นต่ําสําหรับมอเตอร์สามเฟส 1–500 HP ทั้งหมดมีผลตั้งแต่เดือนธันวาคม 1, 2026; IE4 ที่จําเป็นสําหรับมอเตอร์ระดับกลางตั้งแต่เดือนมิถุนายน 1, 2027
IEC 60034-1 ขีดจํากัดอุณหภูมิระดับฉนวน
| ชั้นฉนวน | อุณหภูมิสูงสุดที่เพิ่มขึ้น | ค่าเผื่อจุดร้อน | อุณหภูมิที่คดเคี้ยวสูงสุด | ตัวอย่างมอเตอร์เกียร์ทั่วไป |
|---|---|---|---|---|
| คลาส A | 60°C | 5°C | 105°C | ต้นทุนต่ํา งานเบา |
| คลาส E | 75°C | 5°C | 120°C | ผู้บริโภคมาตรฐาน |
| คลาส B | 80°C | 10°C | 130°C | มาตรฐานอุตสาหกรรม |
| คลาส F | 100°C | 15°C | 155°C | แม็กซอน GPX 32 (ช่วงการทํางาน −40 ถึง +100°C) |
| คลาส H | 125°C | 15°C | 180°C | อุณหภูมิสูงสําหรับงานหนัก |
ที่มา: IEC 60034-1 เครื่องไฟฟ้าแบบหมุน — คะแนนและประสิทธิภาพอุณหภูมิแวดล้อม: 40°C, ระดับความสูง: ≤1000 ม.
สูตรวิศวกรรมหลัก
1. อัตราทดเกียร์
i = N_motor / N_output = T_output / (T_motor × η_gear)
โดยที่: i = อัตราทดเกียร์, N = ความเร็ว (รอบต่อนาที), T = แรงบิด (N·m), η_gear = ประสิทธิภาพเชิงกลของกระปุกเกียร์
2. แรงบิดเอาต์พุต
T_output = T_มอเตอร์ × i × η_gear
ตัวอย่าง: มอเตอร์ 0.5 N·m ที่มี 50:1 กระปุกเกียร์ดาวเคราะห์ที่ 95% ประสิทธิภาพสร้าง T_output = 0.5 × 50 × 0.95 = 23.75 น·ม.
3. ประสิทธิภาพเชิงกลของกระปุกเกียร์
η_gear = (T_output × N_output) / (T_input × N_input)
ต่อ ข้อมูลซีเมนส์ SIMOGEAR: -stage Helical Gearboxes บรรลุ ≥; -stage บรรลุ ≥; ช่วงกระปุกเกียร์ตัวหนอน – ขึ้นอยู่กับอัตราส่วน 2 96% 3 94% 60 90%
4. ประสิทธิภาพของระบบ (มอเตอร์ + กระปุกเกียร์)
η_system = η_motor × η_gear × (1 – L_coupling)
สําหรับมอเตอร์เกียร์ (ไม่มีข้อต่อ): η_system = η_motor × η_gearสําหรับกระปุกเกียร์แยกต่างหาก + มอเตอร์ + ข้อต่อ: η_system = η_motor × η_gear × 0.98 (สมมติว่าการสูญเสียข้อต่อ 2%)
5 ตลับลูกปืน SKF L10 Life
L10h = (10⁶ / 60n) × (C / P)^p
โดยที่: L10h = อายุการใช้งานเป็นชั่วโมง (ความน่าเชื่อถือ 90%), C = พิกัดโหลดไดนามิกพื้นฐาน (kN), P = โหลดแบริ่งไดนามิกเทียบเท่า (kN), n = ความเร็วในการหมุน (รอบต่อนาที), p = 3 สําหรับตลับลูกปืน, 10/3 สําหรับตลับลูกปืนลูกกลิ้งที่มา: อายุการใช้งานตลับลูกปืนของ SKF.
6 ปัจจัยการบริการ NEMA MG 1
SF = P_อนุญาต / P_rated
NEMA MG 1 กําหนดปัจจัยการบริการ (โดยทั่วไปคือ 1.15 สําหรับมอเตอร์เอนกประสงค์) ที่ช่วยให้การทํางานเกินพิกัดเป็นระยะมอเตอร์ IEC ไม่ใช้ปัจจัยการบริการ (เทียบเท่า SF = 1.0) ดังนั้นจึงอาจจําเป็นต้องใช้ขนาดเฟรมที่ใหญ่ขึ้นสําหรับการใช้งานเดียวกัน
การเปรียบเทียบเอกสารข้อมูลผู้ผลิต: กระปุกเกียร์แบบสแตนด์อโลนกับมอเตอร์เกียร์ในตัว
| พารามิเตอร์ | maxon GPX 32 (กระปุกเกียร์แบบสแตนด์อโลน) | Siemens SIMOGEAR (มอเตอร์เกียร์ในตัว) |
|---|---|---|
| อัตราทดเกียร์ | 138:1 (3-stage ดาวเคราะห์) | 3.57–500 (1–3 stage, หลายประเภท) |
| แรงบิดต่อเนื่องสูงสุด | 5 น·ม | สูงสุด 19,500 N·m |
| ประสิทธิภาพเชิงกล | 75% | ≥96% (2-stage), ≥94% (3-stage) |
| ฟันเฟือง | 0.9° (เฉลี่ย) | ต่ํา (การออกแบบเฟืองเกลียว) |
| ความเร็วในการป้อนข้อมูล | สูงสุด 8,000 รอบต่อนาที | ขึ้นอยู่กับมอเตอร์ (1,400–3,600 รอบต่อนาทีทั่วไป) |
| ช่วงอุณหภูมิ | −40 ถึง +100°C | −20 ถึง +60°C (แวดล้อม) |
| แหล่งพลังงาน | ต้องใช้มอเตอร์ภายนอก | มอเตอร์ IE2/IE3/IE4 แบบบูรณาการ |
| ระดับการป้องกัน | ไม่ได้รับการจัดอันดับ (เปิด) | IP55 |
แหล่งที่มา: แผ่นข้อมูล maxon GPX 32; ซีเมนส์ SIMOGEAR เซอร์โวมอเตอร์เกียร์.
แอปพลิเคชั่นที่ดีที่สุดสําหรับกระปุกเกียร์
| ใบสมัคร | ทําไมต้องเป็นกระปุกเกียร์แบบสแตนด์อโลน? | ช่วงพลังงานทั่วไป |
|---|---|---|
| ระบบขับเคลื่อนกังหันลม | การออกแบบกระปุกเกียร์แบบกําหนดเองสําหรับแรงบิดสูงสุด (MW-class);ความยืดหยุ่นในการเลือกมอเตอร์สําหรับเครื่องกําเนิดไฟฟ้าประเภทต่างๆ | 100 กิโลวัตต์ – 10 เมกะวัตต์ |
| การทําเหมืองแร่และการจัดการวัสดุหนัก | กระปุกเกียร์ที่สร้างขึ้นเองสําหรับแรงกระแทกความสามารถในการจับคู่กับมอเตอร์ขนาดใหญ่สําหรับการทํางานที่รุนแรง | 50–500 กิโลวัตต์ |
| เครื่องผสมอุตสาหกรรมขนาดใหญ่ | การจับคู่มอเตอร์และกระปุกเกียร์ที่ยืดหยุ่นสําหรับขนาดแบทช์ที่แตกต่างกันการเปลี่ยนมอเตอร์ที่ง่ายขึ้นโดยไม่ต้องถอดกระปุกเกียร์ | 15–200 กิโลวัตต์ |
| การขับเคลื่อนทางทะเล | อัตราทดเกียร์แบบกําหนดเองสําหรับการจับคู่ใบพัดมอเตอร์แยกต่างหากช่วยให้สามารถบํารุงรักษาได้โดยไม่ต้องถอดประกอบกระปุกเกียร์ | 100–10,000 กิโลวัตต์ |
| โครงการติดตั้งเพิ่มเติมและอัพเกรด | เก็บมอเตอร์ที่มีอยู่ไว้ เปลี่ยนเฉพาะกระปุกเกียร์ หรือในทางกลับกัน เพื่อลดค่าใช้จ่ายด้านทุน | ใด ๆ |
แอปพลิเคชั่นที่ดีที่สุดสําหรับมอเตอร์เกียร์
| ใบสมัคร | ทําไมต้องเป็นมอเตอร์เกียร์ในตัว? | ช่วงพลังงานทั่วไป |
|---|---|---|
| ระบบสายพานลําเลียง | ยูนิตขนาดกะทัดรัดที่จัดตําแหน่งไว้ล่วงหน้าช่วยลดเวลาในการติดตั้งในสายการผลิตระดับ IP55 สําหรับสภาพแวดล้อมที่มีฝุ่นละออง | 0.09–7.5 กิโลวัตต์ |
| หุ่นยนต์และ AGV | ความหนาแน่นของแรงบิดสูงการควบคุมฟันเฟืองที่แม่นยําตัวเลือกตัวเข้ารหัสในตัว มอเตอร์เกียร์ดาวเคราะห์ BLDC ส่งมอบ 80–200 N·m ในขนาดกะทัดรัด | 20–750 ว |
| เครื่องจักรบรรจุภัณฑ์ | การทํางานที่เงียบ ความทนทานในรอบสูง เปลี่ยนได้ง่ายระหว่างหน้าต่างการบํารุงรักษา | 0.18–5.5 กิโลวัตต์ |
| การแปรรูปอาหารและเครื่องดื่ม | ตัวเรือนสแตนเลสหรือเคลือบ, ระดับการชะล้าง IP65, ตัวเลือกการหล่อลื่นเกรดอาหาร | 0.12–15 กิโลวัตต์ |
| ตัวกระตุ้นที่นั่งรถยนต์ | มอเตอร์เกียร์ DC 12V ให้แรงบิด 4–19 N·m ในแพ็คเกจขนาดเท่าฝ่ามือ เรียนรู้เพิ่มเติมในของเรา คู่มือเบาะนั่งไฟฟ้า | 5–50 ว |
คู่มือการเลือกทีละขั้นตอน: กระปุกเกียร์กับมอเตอร์เกียร์
- กําหนดข้อกําหนดในการโหลดของคุณ: กําหนดแรงบิดเอาต์พุตที่ต้องการ (N·m) ความเร็วเอาต์พุต (รอบต่อนาที) รอบการทํางาน (S1–S8 ต่อ IEC 60034-1) และสภาวะสูงสุด/โอเวอร์โหลด
- คํานวณอัตราทดเกียร์: i = N_motor / N_output เลือกมอเตอร์ที่มีความเร็วเล็กน้อยใกล้เคียงกับความถี่จ่ายไฟ (1,400 รอบต่อนาทีที่ 50 Hz 4-pole; 1,800 รอบต่อนาทีที่ 60 Hz 4-ขั้ว) อ้างถึงของเรา 6-คู่มือ RPM มอเตอร์ขั้ว สําหรับความสัมพันธ์ความเร็วขั้วโลก
- ตรวจสอบความจุแรงบิด: T_output = T_motor × i × η_gearใช้ปัจจัยด้านความปลอดภัย 1.3–1.5 สําหรับโหลดตัวแปร หรือใช้ปัจจัยบริการ NEMA MG 1 (1.15) สําหรับมอเตอร์ที่ได้รับการจัดอันดับ NEMA
- ประเมินช่วงพลังงาน:
- สําหรับ ≤50 กิโลวัตต์ ด้วยอัตราส่วนมาตรฐาน: A มอเตอร์เกียร์ โดยทั่วไปแล้วจะคุ้มค่าและเชื่อถือได้มากกว่า
- สําหรับ >50 กิโลวัตต์ หรืออัตราส่วนที่กําหนดเอง: กระปุกเกียร์ + มอเตอร์แบบสแตนด์อโลนให้ความยืดหยุ่นและความสามารถในการซ่อมบํารุงที่ดีขึ้น
- ประเมินสภาพแวดล้อม: ตรวจสอบอุณหภูมิแวดล้อม (มาตรฐาน IEC 60034-1: −20 ถึง +60°C ตามมาตรฐาน) ข้อกําหนดด้านความชื้น ฝุ่น และการชะล้างมอเตอร์เกียร์มีการป้องกันแบบบูรณาการ IP55–IP65 กระปุกเกียร์แบบสแตนด์อโลนอาจต้องมีการปิดผนึกเพิ่มเติม
- คํานวณต้นทุนรวมในการเป็นเจ้าของ (TCO):TCO = ค่าซื้อ + ค่าติดตั้ง + ค่าพลังงาน + ค่าบํารุงรักษา + ค่าหยุดทํางานต่อ การวิเคราะห์ DOEต้นทุนด้านพลังงานแสดงถึง 90–95% ของ TCO ตลอดอายุการใช้งานมอเตอร์ 20 ปีการปรับปรุงระดับประสิทธิภาพแต่ละครั้ง (เช่น IE3 → IE4) จะช่วยลดการสูญเสียได้ประมาณ 10–15%
- ตรวจสอบอายุการใช้งานของแบริ่ง: ใช้สูตร L10 ของ SKF ตรวจสอบว่าตลับลูกปืนที่เลือกจะได้อายุการใช้งานตามที่กําหนด (โดยทั่วไปคือ 20,000–40,000 ชั่วโมงสําหรับมอเตอร์เกียร์อุตสาหกรรม)หากเป้าหมาย L10h < ให้อัพเกรดขนาดหรือประเภทของตลับลูกปืน
- ตรวจสอบการปฏิบัติตามข้อกําหนด: ตรวจสอบว่ามอเตอร์ตรงตาม IEC 60034-30-1 ข้อกําหนดด้านประสิทธิภาพสําหรับภูมิภาคของคุณและ DOE 10 CFR ส่วน 431 สําหรับตลาดสหรัฐอเมริกาสําหรับอเมริกาเหนือ ให้ตรวจสอบความเข้ากันได้ของขนาดเฟรม NEMA MG 1
ข้อผิดพลาดทางวิศวกรรมทั่วไป
| # | ความผิดพลาด | ผลที่ตามมา | แนวทางที่ถูกต้อง |
|---|---|---|---|
| 1 | ใช้กระปุกเกียร์ + มอเตอร์แยกต่างหากโดยไม่มีการจัดตําแหน่งเพลาที่เหมาะสม | ความล้มเหลวของตลับลูกปืนก่อนเวลาอันควร การสั่นสะเทือน การสึกหรอของข้อต่อ (คิดเป็น ~30% ของความล้มเหลวต่อ SKF) | ใช้เครื่องมือจัดตําแหน่งด้วยเลเซอร์พิจารณามอเตอร์เกียร์เพื่อกําจัดข้อต่อทั้งหมด |
| 2 | มอเตอร์ขนาดใหญ่ ‘เพื่อความปลอดภัย’ โดยไม่ต้องคํานวณอัตราทดเกียร์ใหม่ | มอเตอร์ทํางานต่ํากว่าจุดประสิทธิภาพที่เหมาะสม สิ้นเปลืองพลังงาน 5–15% | ขนาดมอเตอร์ต่อโหลดจริง + ปัจจัยการบริการที่เหมาะสม (1.15 NEMA / 1.0–1.3 IEC) |
| 3 | การเลือกกระปุกเกียร์ตัวหนอนสําหรับการใช้งานงานสูงแบบต่อเนื่อง | ประสิทธิภาพต่ํา (60–90%) ก่อให้เกิดความร้อนมากเกินไป สิ้นเปลืองพลังงานของ 10–35% | ใช้กระปุกเกียร์แบบขดลวดหรือดาวเคราะห์สําหรับการทํางานต่อเนื่องเฟืองตัวหนอนสํารองสําหรับการใช้งานที่ไม่ต่อเนื่องหรือล็อคตัวเอง |
| 4 | เพิกเฉยต่อขีดจํากัดความร้อนเมื่อรวมมอเตอร์และกระปุกเกียร์เข้าด้วยกัน | ความร้อนรวมเกิน IEC 60034-1 ชั้นฉนวน ความล้มเหลวของขดลวด | ตรวจสอบแบบจําลองความร้อน: T_winding = T_ambient + ΔT_motor + ΔT_gear × coupling factor |
| 5 | การเปลี่ยนเฉพาะมอเตอร์บนชุดมอเตอร์เกียร์ด้วยมอเตอร์ที่ไม่ตรงกัน | ปีกนกไม่ตรงกัน, ตาข่ายเกียร์ไม่ถูกต้อง, การสึกหรอของเกียร์เร่ง | เปลี่ยนชุดมอเตอร์เกียร์ทั้งหมดหรือติดต่อผู้ผลิตเพื่อขอมอเตอร์ทดแทนที่เข้ากันได้ |
| 6 | ไม่คํานึงถึงการสูญเสียประสิทธิภาพในการคํานวณ TCO | การประเมินต้นทุนการดําเนินงานต่ําเกินไปโดย 10–20% ตลอดวงจรชีวิตของผลิตภัณฑ์ | ใช้ประสิทธิภาพของระบบ: η_system = η_motor × η_gear × (1 – L_coupling); การวิจัยของ IEEE เกี่ยวกับการเพิ่มประสิทธิภาพเกียร์ |
ตารางการแก้ไขปัญหา: ปัญหา → สาเหตุ → วิธีแก้ไข
| ปัญหา | สาเหตุที่น่าจะเป็นไปได้ | วิธีการแก้ |
|---|---|---|
| การสั่นสะเทือนและเสียงรบกวนมากเกินไป | การเยื้องศูนย์ระหว่างมอเตอร์และกระปุกเกียร์ (แบบสแตนด์อโลน) การสึกหรอของฟันเฟือง ความเสียหายของแบริ่ง | จัดตําแหน่งเพลาใหม่ด้วยเครื่องมือเลเซอร์ ตรวจสอบฟันเฟืองเพื่อหารูพรุน เปลี่ยนตลับลูกปืน (ตรวจสอบอายุการใช้งาน SKF L10) |
| กระปุกเกียร์ร้อนเกินไป (>90°C อุณหภูมิน้ํามัน) | การหล่อลื่นไม่เพียงพอ สเตจเกียร์โอเวอร์โหลด การระบายอากาศถูกปิดกั้น | ตรวจสอบระดับน้ํามันและความหนืด ตรวจสอบโหลดกับแรงบิดที่กําหนด ทําความสะอาดครีบระบายความร้อนหรือเพิ่มการระบายความร้อนแบบบังคับ |
| การรั่วไหลของน้ํามันที่เพลาอินพุต/เอาต์พุต | ซีลเพลาที่สึกหรอ แรงดันเกินจากการทํางานความเร็วสูง การติดตั้งซีลไม่ถูกต้อง | เปลี่ยนซีลริมฝีปากและโอริง ตรวจสอบการทํางานของวาล์วระบายอากาศ ลดความเร็วอินพุตหากสูงกว่าที่กําหนดสูงสุด |
| เพลาส่งออกไม่หมุน | ฟันเฟืองหัก แบริ่งยึด มอเตอร์ขัดข้อง (มอเตอร์เกียร์) คัปปลิ้งแบบเฉือน (แบบสแตนด์อโลน) | ถอดประกอบและตรวจสอบชุดเกียร์ เปลี่ยนส่วนประกอบที่เสียหาย ตรวจสอบความต่อเนื่องของมอเตอร์และความต้านทานของขดลวด |
| ลดแรงบิดเอาต์พุต | ฟันเฟืองที่สึกหรอเพิ่มขึ้นฟันเฟืองการเสื่อมสภาพของมอเตอร์ (การสึกหรอของแปรง, การพังทลายของฉนวน) | วัดฟันเฟือง (เปรียบเทียบกับข้อมูลจําเพาะของผู้ผลิต เช่น maxon GPX 32: 0.9°); ทดสอบค่าคงที่แรงบิดของมอเตอร์ Kt |
| การทํางานไม่ต่อเนื่อง / การหยุดชะงัก | กําลังมอเตอร์ไม่เพียงพอสําหรับโหลดสูงสุด สะดุดป้องกันความร้อน แรงดันไฟฟ้าตก | ตรวจสอบกําลังมอเตอร์เทียบกับข้อกําหนดแรงบิดสูงสุด ตรวจสอบการตั้งค่าการโอเวอร์โหลดความร้อน |
| เสียงเกียร์หอนที่ความเร็วเฉพาะ | เสียงสะท้อนของเกียร์ ฟันเฟืองไม่ถูกต้อง ฟิล์มหล่อลื่นไม่เพียงพอ | ทํางานนอกย่านความถี่เรโซแนนซ์ ปรับฟันเฟืองตามข้อกําหนด ใช้น้ํามันหล่อลื่นที่มีความหนืดสูงกว่า |
| แบริ่งล้มเหลว (เกิดซ้ํา) | พิกัดการรับน้ําหนักของตลับลูกปืนไม่เพียงพอสําหรับการใช้งาน การปนเปื้อน การอัดจาระบีมากเกินไป | คํานวณอายุการใช้งาน L10 ใหม่ด้วยสเปกตรัมโหลดจริง อัปเกรดเป็นตลับลูกปืนที่ปิดสนิท ปฏิบัติตามช่วงเวลาการหล่อลื่นใหม่ตามแนวทางของ SKF |
คําถามที่พบบ่อย
กระปุกเกียร์เหมือนกับมอเตอร์เกียร์หรือไม่?
ไม่ กระปุกเกียร์เป็นอุปกรณ์ส่งกําลังเชิงกลแบบสแตนด์อโลนที่ต้องใช้มอเตอร์ภายนอกสําหรับอินพุตพลังงานมอเตอร์เกียร์รวมทั้งมอเตอร์ไฟฟ้าและกระปุกเกียร์ไว้ในยูนิตเดียวที่ตรงกับโรงงานความแตกต่างที่สําคัญคือ บูรณาการ: กระปุกเกียร์เป็นส่วนประกอบหนึ่งในขณะที่มอเตอร์เกียร์เป็นระบบขับเคลื่อนที่สมบูรณ์สําหรับการเปรียบเทียบประเภทกระปุกเกียร์ที่ลึกซึ้งยิ่งขึ้นโปรดดูคําแนะนําของเราที่ ผู้ผลิตมอเตอร์เกียร์และซัพพลายเออร์ในประเทศจีน.
เมื่อใดที่ฉันควรเลือกกระปุกเกียร์มากกว่ามอเตอร์เกียร์
เลือกกระปุกเกียร์แบบสแตนด์อโลนเมื่อคุณต้องการความยืดหยุ่นในการเลือกมอเตอร์ (เช่น จับคู่กับเซอร์โวมอเตอร์เฉพาะ) สําหรับการใช้งานกําลังสูงที่สูงกว่า 50 กิโลวัตต์ สําหรับอัตราทดเกียร์แบบกําหนดเองที่ไม่มีในยูนิตแบบบูรณาการ หรือสําหรับโครงการติดตั้งเพิ่มเติมที่คุณต้องการเก็บมอเตอร์ที่มีอยู่ไว้สําหรับการใช้งานที่ต่ํากว่า 50 กิโลวัตต์ที่ต้องการไดรฟ์ขนาดกะทัดรัด เชื่อถือได้ และติดตั้งง่าย มอเตอร์เกียร์ โดยทั่วไปแล้วเป็นทางเลือกที่ดีกว่า
มาตรฐานประสิทธิภาพใดที่ใช้กับมอเตอร์เกียร์?
ส่วนมอเตอร์ของมอเตอร์เกียร์ต้องเป็นไปตาม IEC 60034-30-1 ระดับประสิทธิภาพ (IE1–IE5) หรือ เนมา เอ็มจี 1 ระดับประสิทธิภาพในสหรัฐอเมริกา DOE 10 CFR ส่วน 431 กําหนดขั้นต่ํา IE3 สําหรับมอเตอร์สามเฟส 1–500 HP ณ เดือนธันวาคม 2026 โดยต้องใช้ IE4 สําหรับมอเตอร์ระดับกลางตั้งแต่เดือนมิถุนายน 2027ส่วนกระปุกเกียร์เป็นไปตามมาตรฐาน ISO 6336 สําหรับพิกัดเกียร์ และ AGMA 925 สําหรับความทนทานของพื้นผิว
ฉันจะคํานวณแรงบิดเอาต์พุตของมอเตอร์เกียร์ได้อย่างไร
ใช้สูตร: T_output = T_มอเตอร์ × i × η_gearโดยที่ T_motor คือมอเตอร์แรงบิดพิกัด i คืออัตราทดเกียร์ และ η_gear คือประสิทธิภาพเชิงกลของกระปุกเกียร์ ตัวอย่างเช่น มอเตอร์ 0.5 N·m ที่มี 50:1 กระปุกเกียร์ดาวเคราะห์ที่ประสิทธิภาพ 95% สร้าง 23.75 N·m แรงบิดเอาต์พุต ใช้ปัจจัยด้านความปลอดภัย 1.3–1.5 เสมอสําหรับโหลดตัวแปร สําหรับการคํานวณแรงบิดของมอเตอร์กระแสตรง โปรดดูที่ คู่มือความจุน้ําหนักมอเตอร์กระแสตรง.
ฉันสามารถเปลี่ยนมอเตอร์บนมอเตอร์เกียร์โดยไม่ต้องเปลี่ยนกระปุกเกียร์ได้หรือไม่?
โดยทั่วไปแล้วไม่มี ในมอเตอร์เกียร์ส่วนใหญ่ เพลามอเตอร์จะถูกตัดเฉือนเป็นเฟืองอินพุตสําหรับขั้นตอนเกียร์แรก ทําให้มอเตอร์และกระปุกเกียร์เป็นคู่ที่ตรงกันไม่ได้
อายุการใช้งานโดยทั่วไปของมอเตอร์เกียร์เทียบกับกระปุกเกียร์แบบสแตนด์อโลนคือเท่าไร?
ทั้งสองสามารถบรรลุชั่วโมงการทํางาน 20,000–40,000 ภายใต้การโหลดและการบํารุงรักษาที่เหมาะสมมอเตอร์เกียร์มักจะมีอายุการใช้งานจริงนานกว่า เนื่องจากการออกแบบที่สอดคล้องกับโรงงานช่วยขจัดความล้มเหลวที่เกี่ยวข้องกับข้อต่อ (ซึ่งคิดเป็น ~30% ของความล้มเหลวก่อนเวลาอันควรในการกําหนดค่าแบบสแตนด์อโลนต่อ การวิเคราะห์ตลับลูกปืนของ SKFอย่างไรก็ตาม หากส่วนประกอบใดส่วนหนึ่งล้มเหลวในมอเตอร์เกียร์ โดยทั่วไปแล้วจะต้องเปลี่ยนทั้งยูนิต ในขณะที่กระปุกเกียร์แบบสแตนด์อโลนสามารถเปลี่ยนส่วนประกอบแต่ละชิ้นได้สําหรับปัจจัยอายุการใช้งานของมอเตอร์ไร้แปรงถ่าน โปรดดูบทความของเราเกี่ยวกับ ข้อเสียของมอเตอร์ BLDC.
ทําไมต้องเลือก Greensky Power?
การทําความเข้าใจความแตกต่างระหว่างกระปุกเกียร์และมอเตอร์เกียร์เป็นเพียงขั้นตอนแรกเท่านั้น—การเลือกพันธมิตรด้านการผลิตที่เหมาะสมก็มีความสําคัญเท่าเทียมกัน. กรีนสกายพาวเวอร์ ได้รับการออกแบบและผลิตมอเตอร์กระแสตรง กระปุกเกียร์ และโซลูชั่นมอเตอร์เกียร์ในตัวตั้งแต่ 2011 โดยให้บริการลูกค้า OEM ในกว่า 50 ประเทศ
สิ่งที่ทําให้เราแตกต่าง
- การรวมแนวตั้ง: เราผลิตทั้งมอเตอร์และกระปุกเกียร์ภายในบริษัท – มอเตอร์กระแสตรงแบบแปรงถ่าน มอเตอร์ BLDCและ กระปุกเกียร์ที่มีความแม่นยํา—ทําให้มั่นใจได้ว่าการเพิ่มประสิทธิภาพที่ตรงกับโรงงานโดยไม่มีความเสี่ยงด้านความเข้ากันได้ของบุคคลที่สาม
- แนวทางที่ขับเคลื่อนด้วยวิศวกรรม: ทีม R&D ของเราประกอบด้วยวิศวกรระดับปริญญาเอก 8 นํารายได้ประจําปี 10% กลับมาลงทุนใหม่ในการพัฒนาเราให้บริการโซลูชั่นมอเตอร์เกียร์แบบกําหนดเองที่ปรับให้เหมาะกับแรงบิด ความเร็ว และความต้องการในการติดตั้งเฉพาะของคุณ รวมถึง มอเตอร์เกียร์ดาวเคราะห์ BLDC ด้วยแรงบิดสูงสุด 200 N·m
- การทดสอบรายบุคคล: 100% มอเตอร์เกียร์ทุกตัวผ่านการทดสอบประสิทธิภาพอย่างสมบูรณ์ ทั้งแรงบิด ประสิทธิภาพ เสียง และอุณหภูมิ ก่อนจัดส่ง เพื่อให้มั่นใจว่าสอดคล้องกับมาตรฐาน IEC 60034 และ NEMA MG 1
- การปฏิบัติตามข้อกําหนดทั่วโลก: ISO 9001, CE และการรับรองประสิทธิภาพการใช้พลังงานมอเตอร์ของเราตรงตาม DOE 10 CFR ส่วน 431 ข้อกําหนดสําหรับตลาดสหรัฐอเมริกาและ IEC 60034-30-1 คลาสประสิทธิภาพ IE3/IE4
- การสนับสนุนระดับภูมิภาค: ด้วยความร่วมมือกับ United Motion Inc. เราให้การสนับสนุนด้านวิศวกรรมในท้องถิ่น การทดสอบตัวอย่าง และบริการหลังการขายในอเมริกาเหนือและยุโรป
- ขนาดและประสบการณ์: กําลังการผลิต 30,000+ หน่วยต่อเดือน พร้อมความเชี่ยวชาญที่ได้รับการพิสูจน์แล้วในภาคยานยนต์ หุ่นยนต์ ระบบอัตโนมัติทางอุตสาหกรรม และสินค้าอุปโภคบริโภค
ไม่ว่าคุณจะต้องการกระปุกเกียร์แบบสแตนด์อโลน มอเตอร์เกียร์แบบครบวงจร หรือ มอเตอร์เกียร์มุมขวา DC ทีมวิศวกรของเราพร้อมที่จะช่วยคุณเลือกหรือปรับแต่งโซลูชันที่เหมาะสมที่สุด. ติดต่อเรา เพื่อรับคําปรึกษาด้านเทคนิคฟรี
อ้างอิง
- IEC 60034-1:2022, เครื่องจักรไฟฟ้าแบบหมุน — ส่วนที่ 1: คะแนนและประสิทธิภาพ. คณะกรรมาธิการไฟฟ้าระหว่างประเทศ. https://webstore.iec.ch/publication/60746
- IEC 60034-30-1:2014, เครื่องจักรไฟฟ้าแบบหมุน — ส่วนที่ 30-1: ระดับประสิทธิภาพของมอเตอร์ไฟฟ้ากระแสสลับที่ทํางานด้วยสายการผลิต. คณะกรรมาธิการไฟฟ้าระหว่างประเทศ. https://webstore.iec.ch/publication/60746
- เนมา เอ็มจี 1-2024, มอเตอร์และเครื่องกําเนิดไฟฟ้า. สมาคมผู้ผลิตไฟฟ้าแห่งชาติ. https://www.nema.org/standards/view/motors-and-generators
- กระทรวงพลังงานสหรัฐฯ มาตรฐานการอนุรักษ์พลังงานสําหรับมอเตอร์ไฟฟ้า: 2026การแก้ไขเพิ่มเติม, 10 CFR ส่วน 431. https://www.energy.gov/cmei/buildings/small-electric-motors
- แพลตฟอร์มระบบมอเตอร์ไฟฟ้า IEA (EMSA) ระบบมอเตอร์ไฟฟ้าคิดเป็น 53% ของการใช้ไฟฟ้าทั่วโลก. https://www.iea-4e.org/emsa/
- เอสเคเอฟ, อายุการใช้งานของตลับลูกปืน — การคํานวณ L10 ต่อ ISO 281. https://www.skf.com/africa/en/products/bearings-units-housings/principles/bearing-selection-process/bearing-size/size-selection-based-on-rating-life/bearing-rating-life/index.html
- ซีเมนส์ SIMOGEAR Gear Motor ผลิตภัณฑ์, ข้อมูลจําเพาะทางเทคนิค: 0.09–55 kW, แรงบิดสูงสุด 19,500 Nm, ประสิทธิภาพ ≥96%. https://simotech.com/products/servo-geared-motors/
- Matsuki H, Nagano K, Fujimoto Y. ‘เกียร์ขับเคลื่อนทวิภาคี — กระปุกเกียร์ลดการขับเคลื่อนแบบย้อนกลับได้สูงสําหรับแอคชูเอเตอร์หุ่นยนต์’ ธุรกรรม IEEE/ASME บนเมคคาทรอนิกส์, 2019;24(6):2661-2673 ดอย: 10.1109/TMECH.2019.2946403
- Wu YC, เฉิน GC, Yan HS. ‘การออกแบบการเพิ่มประสิทธิภาพของมอเตอร์สับเปลี่ยนกระแสตรงด้วยชุดเกียร์ดาวเคราะห์ในตัว’ ธุรกรรม IEEE เกี่ยวกับแม่เหล็ก, 2011;47(10):4461-4464 ดอย: 10.1109/TMAG.2011.2157666
- Kobuse D, Fujimoto Y. ‘การเพิ่มประสิทธิภาพของเฟืองดาวเคราะห์ที่มีอัตราส่วนการลดสูงสําหรับแอคชูเอเตอร์ที่มีความหนาแน่นของพลังงานสูงมาก’ 2016 การประชุมวิชาการนานาชาติครั้งที่ 25 ของ IEEE เกี่ยวกับอิเล็กทรอนิกส์อุตสาหกรรม (ISIE), 2016:1240-1245 ดอย: 10.1109/isie2016.7745072
