快速答案
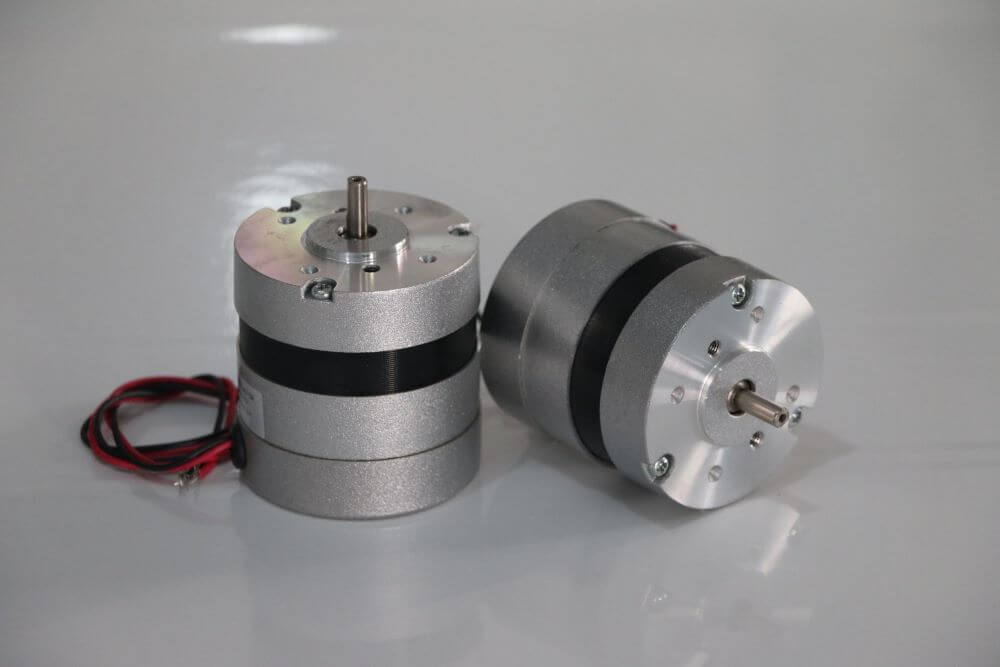
無刷直流(BLDC)電機是一種永磁同步電機,由電子控制器(而非電刷)切換定子電流。其效率達 85–93%(有刷電機為 75–80%),且僅軸受會磨損。但它無法以裸直流直接啟動:始終需要能偵測轉子位置的驅動器,且溫度上限由磁鐵而非絕緣決定。本頁說明什麼是 BLDC 電機、電子換向實際上如何逐步運作、決定扭矩與轉速的方程式,以及決定電機能否在現場存活的熱限制。最後以一個完整演算的 AGV 驅動輪選型範例作結,其中包含一個令大多數買家驚訝的算術結果。
如果您已經了解理論、只想要硬體,我們的 無刷直流電機系列 以及配套的 電機控制器 涵蓋 22–120 mm 機座、12 V 至 72 V。
什麼是無刷直流電機?
無刷直流電機是一種永磁機器,透過在定子相之間依序電子切換電流來產生連續旋轉。這個名稱有些誤導。匯流排供電是直流,但到達繞組的電壓卻是切換式交流波形——六步驅動下為梯形波,磁場導向驅動下為正弦波。就電氣而言,BLDC 電機是一台帶直流前端的同步交流機器。
與有刷電機相比的結構反轉
最具決定性的變化是 有刷直流電機 的兩半互換了位置:
- 有刷電機: 永磁鐵位於固定外殼上,載流繞組位於轉子上。電流透過壓在分段換向器上的碳刷到達旋轉中的繞組。

- BLDC 電機: 永磁鐵位於轉子上,繞組位於固定的定子上。完全不需要滑動接觸。


這種反轉帶來了每一項實際優勢。銅損是小電機的主要熱源,而在 BLDC 設計中它產生於定子——直接鎖固於機殼上,到環境的熱傳導路徑很短。在有刷電機中,同樣的熱產生於轉子,而唯一的散逸途徑是穿過氣隙的輻射。這就是為什麼同一機座尺寸的 BLDC 電機其連續額定值遠高於有刷同等品,且差距隨機座變小而擴大。
核心元件
- 定子 — 層疊矽鋼芯,帶三相銅繞組,採星型(wye)或三角型連接。疊片等級決定渦流損失;槽填充率決定銅損。
- 轉子 — 永磁鐵,通常為燒結 NdFeB,可為表面貼裝(SPM)或埋入鐵芯(IPM)。磁鐵等級決定整台機器的溫度上限。
- 位置回授 — 三個以 120° 電氣間隔排列的霍爾效應感測器,或無感測器反電動勢觀測器,或伺服級控制所需的編碼器/旋轉變壓器。
- 驅動器 / ESC — 六個 MOSFET 或 IGBT 組成的三相逆變器,加上決定切換順序與 PWM 占空比的控製邏輯。
- 軸承 — 僅剩的磨損零件,因而也是如今決定使用壽命的元件。
BLDC、PMSM 與步進馬達——界線究竟在哪裡
這三個家族共用硬體,且經常混淆。區別在於反電動勢波形以及驅動器如何利用它,而非銘牌名稱。
| 特性 | 有刷 DC | BLDC | PMSM | 步進馬達 |
|---|---|---|---|---|
| 換向 | 機械式 | 電子式,梯形波 | 電子式,正弦波 | 電子式,開迴路 |
| 反電動勢形狀 | n/a | 梯形波 | 正弦波 | 正弦波,多極 |
| 典型效率 | 75–80% | 85–93% | 88–95% | 40–70% |
| 扭矩漣波 | 中等 | ~14%(六步) | <3%(FOC) | 高,以齒槽效應為主 |
| 位置回授 | 不需要 | 霍爾或無感測器 | 編碼器/旋轉變壓器 | 無(會失步) |
| 零速時的保持扭矩 | 差 | 無編碼器時差 | 有編碼器時佳 | 極佳 |
| 磨損零件 | 電刷、換向器 | 僅軸承 | 僅軸承 | 僅軸承 |
實務法則:由磁場導向控制器驅動的 BLDC 電機,除了反電動勢波形之外,就是一台 PMSM;而一台設計良好的梯形波機器在 FOC 下運行,仍舊能獲得大部分的漣波效益。盒子上的標籤,遠不如你為它搭配的控制策略重要。
無刷直流電機如何逐步運作?
旋轉要求定子磁場始終領先轉子磁鐵。由於定子磁場是由當下通電的繞組產生,而轉子持續運動,驅動器必須根據轉子當前的位置不斷重新選擇繞組。這個閉迴路就是 BLDC 運作的全部。
步驟 1 — 確定轉子位置
安裝在定子上的三個霍爾效應感測器回報經過各感測器的轉子磁鐵極性。它們的三個二進位輸出,每個電氣轉產生六個有效狀態(000 與 111 是錯誤碼),將位置解析到 60° 電氣精度內。無感測器驅動則改為測量當下未通電那相所感應出的反電動勢,並偵測其過零點。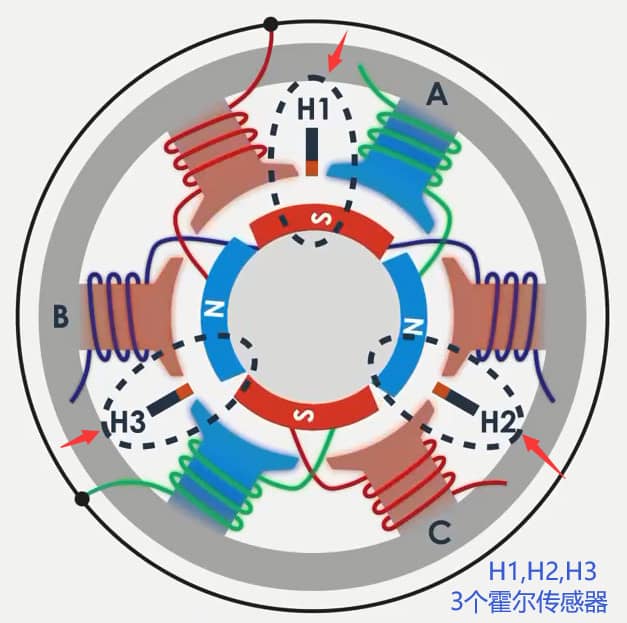
步驟 2 — 選擇繞組對
控制器將位置狀態對映到換相表。在六步換相中,任何時刻三相之中有兩相導通,第三相浮接。序列 AB → AC → BC → BA → CA → CB 每個電氣轉重複一次。
步驟 3 — 切換逆變器
六個功率開關以三個半橋排列,將匯流排電流導向所選的繞組對。一相被拉到正軌,一相接地,第三相保持三態。星型連接使這種做法經濟:三根線而非六根,其中一相的回流路徑由另一相提供。
步驟 4 — 產生扭矩
通電繞組中的電流產生一個大約領先轉子磁場 90° 電氣的定子磁場。同極相斥、異極相吸,於是轉子被拉向對齊。扭矩與電流成正比,透過扭矩常數:
`T = Kt × I 其中 T 單位為 N·m,Kt 為 N·m/A,I 為安培(amperes)`
步驟 5 — 在對齊之前提前切換
控制器必須在轉子到達對齊位置之前切換到下一個狀態,否則扭矩會在對齊點崩塌為零。切換過早同樣會削弱扭矩;切換過晚則增加漣波與可聽見的噪音。正確的時序,正是區分「達到數據手冊標稱值」與「同樣硬體上又熱又吵」的關鍵。
步驟 6 — 以 PWM 調節大小
換相決定哪些繞組導通;脈寬調變(PWM)決定有多少電流流動。PWM 頻率通常設定在 16 至 20 kHz 之間——高於人耳聽覺,但低到足以讓 MOSFET 中的切換損失保持在可管理範圍。
控制策略比較
| 方法 | 位置解析度 | 扭矩漣波 | 控制器成本 | 最適用於 |
|---|---|---|---|---|
| 六步/梯形波 | 60° 電氣 | ~14% | 最低 | 風扇、泵、定速負載 |
| 正弦波(SVPWM) | 連續 | 3–6% | 中等 | 對噪音敏感、動態適中 |
| 磁場導向控制(FOC) | 連續、向量式 | <3% | 最高 | 伺服、機器人、牽引、寬轉速範圍 |
正弦控制調節電壓向量,只是間接地控制電流大小。FOC 更進一步:它將相電流轉換到旋轉參考座標系中,並分別調節產生扭矩的分量與磁通分量,使定子磁場在整個轉速範圍內都維持在與轉子磁場 90° 的位置。這正是「每安培最大扭矩」的由來。
TMC4671 的定位
本文歷史上曾引用 TMC4671,這是一顆完全整合的 FOC 伺服控制器,最初來自 Trinamic,現為 Analog Devices 的一部分。它將扭矩、速度與位置控制完全以硬體實現,內建 ADC 與位置感測器介面,電流迴路更新率高達 100 kHz,並可驅動 BLDC、PMSM、兩相步進、有刷 DC 與音圈負載。
值得了解它,但它只是眾多選項之一——ST、TI 與 Infineon 都有可相比的硬體 FOC 元件,且大多數量產 BLDC 產品採用微控制器在韌體中執行 FOC。控制器的選擇應取決於應用所需的電流、頻寬與回授,而非某個料號。我們自家的 20 A 48 V BLDC 控制器 涵蓋 200–400 W 應用,而 控制器總覽 列出其餘產品線。
有感測器與無感測器之比較
| 面向 | 霍爾有感測器 | 無感測器(反電動勢) |
|---|---|---|
| 啟動扭矩 | 從靜止起即為滿扭矩 | 開迴路斜坡;微弱且不確定 |
| 最低可用轉速 | 零 | 通常為額定的 5–10% |
| 配線 | 3 條電力線 + 5 條信號線 | 僅 3 條電力線 |
| 高溫限制 | 霍爾 IC 通常 125–150°C | 無感測器可失效 |
| 失效模式 | 感測器或線纜故障使電機停轉 | 突加負載時失去同步 |
| 最適用於 | AGV、致動器、任何需帶載啟動者 | 風扇、泵、壓縮機、密封單元 |
這個決定通常取決於一個問題:電機是否必須在零速或接近零速時產生扭矩?若是,請使用霍爾感測器或編碼器。一條帶載啟動的輸送帶、一台升降機,或一台在斜坡上的 AGV,都會讓無感測器啟動斜坡失效。
工程數據:常數、效率與熱限制
關鍵的四個方程式
幾乎每一個 BLDC 選型決策,都可以化約為這些關係式。
| 量 | 方程式 | 它告訴你什麼 |
|---|---|---|
| 扭矩 | `T = Kt · I` | 給定扭矩所需的電流 |
| 反電動勢 | `E = Ke · ω` | 電機產生的電壓,因而決定最高轉速 |
| Kv 換算 | `Kt [N·m/A] = 9.5493 / Kv [rpm/V]` | 將愛好者式的 Kv 標稱轉換為工程單位 |
| 電機常數 | `Km = Kt / √R` | 每平方根瓦特耗散所產生的扭矩——衡量電機品質的真正指標 |
有兩個事實幾乎會讓所有人都栽跟頭。首先,在 SI 單位下,Kt [N·m/A] 與 Ke [V·s/rad] 在數值上完全相同——它們是同一個物理常數,分別從機械側與電氣側表達。其次,Kv 與 Kt 成反比,所以更高的 Kv 數值意味著每安培更少的扭矩,而非更多。一台 1000 Kv 電機產生 0.00955 N·m/A;同一機座的一台 100 Kv 電機產生 0.0955 N·m/A,是前十倍。
關於饋入這些方程式的負載側扭矩算術,請見 如何計算電機扭矩。
為什麼 Kv 不決定效率
這是 BLDC 規格中最常見的誤解,值得證明而非空言宣稱。
取一個固定槽面積、固定銅填充率的機座。用不同匝數 N 重新繞線,會同時改變兩件事:
- Kt 與 N 成正比(匝數越多,每安培的磁通鏈越大)
- R 與 N² 成正比(匝數越多,線徑成比例變細)
現在計算固定輸出扭矩 T 下的銅損:
`I = T / Kt → I ∝ 1/N Pcu = I²R ∝ (1/N²) · N² = constant`
銅損與繞組無關,也因此與 Kv 無關。對兩台同為 24 V、60 W、都輸出相同 0.132 N·m 的候選機進行數值演算:
| 參數 | 電機 A — 300 Kv | 電機 B — 1000 Kv |
|---|---|---|
| Kt = 9.5493 / Kv | 0.0318 N·m/A | 0.00955 N·m/A |
| 相電阻 R | 0.500 Ω | 0.045 Ω |
| 輸出 0.132 N·m 所需電流 | 4.15 A | 13.8 A |
| 銅損 I²R | 8.6 W | 8.6 W |
| 電機常數 Km = Kt/√R | 0.045 N·m/√W | 0.045 N·m/√W |
| 所需控制器連續額定值 | ≥5 A | ≥15 A |
損失相同、電機常數相同——但高 Kv 方案卻要求一台額定電流為三倍之多的控制器。由於逆變器成本、導線截面與切換損失都隨電流放大,「為了更高轉速而升級到更高 Kv 電機」會讓驅動成本與配線負擔變為三倍,而在軸端卻帶來完全零的熱效益。Kv 是電氣側的齒比選擇,而非性能比值。
在紙面上比較兩台 BLDC 電機的正確方式,是電機常數 Km。它與繞組無關,並捕捉這台機器每單位熱量能產生多少扭矩——那才是真正限制連續輸出的東西。
依機座尺寸的效率
效率與尺寸強相關,因為銅損隨表面積放大,而輸出隨體積放大。小電機根本無法達到大電機的效率數字。
| 機座/額定 | BLDC 峰值效率 | 有刷同等品 | 主要損失 |
|---|---|---|---|
| 22–28 mm,<20 W | 70–80% | 55–65% | 銅損 |
| 36–42 mm,20–100 W | 80–87% | 68–75% | 銅損 + 摩擦 |
| 57–80 mm,100–500 W | 85–91% | 75–80% | 平衡 |
| 86–130 mm,0.5–3 kW | 89–94% | 78–84% | 鐵損 + 風阻 |
有兩個目錄數字很少明說的警示。峰值效率出現在額定扭矩約 70–80% 處,而非額定扭矩、也非輕載——一台在 20% 負載下「摸魚」的電機,很容易比其標稱數字低 15 個百分點。而引用數字幾乎總是「僅電機」;系統數字還要加上 3–8% 的逆變器損失。變速永磁機器的效率等級定義於 IEC TS 60034-30-2,我們的 電機效率等級指南 說明 IE 頻帶如何劃分。
熱限制:是磁鐵,不是絕緣
這是來自有刷或感應機器背景的工程師會掉入的 BLDC 特有陷阱。依 IEC 60034-1 的絕緣等級設定繞組上限,但轉子磁鐵通常先撐不住。
| 磁鐵材料/等級 | 最高工作溫度 | 相對成本 | 典型用途 |
|---|---|---|---|
| NdFeB — N(標準) | 80°C | 基準 | 消費性風扇、輕負載 |
| NdFeB — M | 100°C | +10% | 一般工業 |
| NdFeB — H | 120°C | +20% | 自動化、AGV |
| NdFeB — SH | 150°C | +35% | 牽引、電動工具 |
| NdFeB — UH / EH | 180–200°C | +50–80% | EV、引擎室、井下 |
| SmCo | 250–350°C | 3–5× | 航太、極端環境 |
| 鐵氧體 | 250°C(熱)/低溫差 | 0.2× | 成本導向、高環境溫度 |
把這張表與絕緣表對照,不一致顯而易見:
| 絕緣等級(IEC 60034-1) | 最高繞組溫度 | 40°C 環境下允許溫升 |
|---|---|---|
| A 級 | 105°C | 60 K |
| E 級 | 120°C | 75 K |
| B 級 | 130°C | 80 K |
| F 級 | 155°C | 105 K |
| H 級 | 180°C | 125 K |
標示 F 級絕緣的電機意味著 155°C 的繞組能力。若它配備標準 N 級 NdFeB,磁鐵約在 80°C 就開始不可逆退磁——大約是標稱數字的一半。繞組沒事;扭矩常數已永久下降,即使冷卻後電機也無法恢復。
還有一個你應該預留餘量的完全可逆效應。NdFeB 的剩磁大約每 °C 下降 0.12%。從 20°C 的實驗台測試到 100°C 的熱浸,會損失約 9.6% 的 Kt,因此驅動器必須為相同扭矩多推約 10% 的電流——這會使 I²R 損失增加約 21%,並進一步加熱電機。請針對熱態條件預留電流餘量,而非實驗台測量值。當一台機器運轉一小時後輸出扭矩下滑,通常就是這個原因;請見 是什麼導致直流電機喪失扭矩。
有一個值得牢記的反直覺案例:鐵氧體磁鐵在變冷時會喪失剩磁,並可能在低溫下遭受不可逆退磁。一條為炎熱工廠設計的鐵氧體磁鐵電機,可能在冬季倉庫的低溫啟動測試中失效。
無刷直流電機的最佳應用
只要工作週期長、維護難以接近,或控制精度很重要,BLDC 電機就能值回其額外的控制器成本。若負載只是短暫且偶爾運行,有刷電機往往仍是最佳的商業答案。

連續運轉的空氣流動
冷卻風扇、鼓風機與通風機組每年運轉數千小時,因此 85% 的電機對上 70% 的電機很快就能回本,而且在難以接近的風道中沒有電刷需要更換。靜音 PC 風扇、筆電散熱座與高速鼓風機幾乎全是 BLDC。相關:家電電機應用。
電池供電工具
無線鑽、衝擊扳手與電動螺絲起子改用 BLDC,因為每次充電的運行時間直接取決於效率,也因為電子控制能以韌體實現離合器行為、軟啟動與精確的扭矩限制,而非硬體。
AGV 與移動機器人
驅動輪需要從靜止起的滿扭矩、再生制動,以及輪間精確的轉速匹配——這一切都需要閉迴路電子控制。它們通常配備霍爾感測器或編碼器,並經行星級減速。熱管理是常見的現場失效;請見 AGV 電機過熱 與 行星齒輪箱如何運作。
電動車與輕型 EV
輪轂馬達、中置驅動與輔助致動器善用 BLDC 的功率密度與再生能力。磁鐵等級與熱設計主導規格。我們的 EV 級 BLDC 電機 採用 SH 與 UH 等級,用於引擎室下與牽引用途。
醫療與實驗室設備
輸液泵、離心機、外科器械與分析儀需要低 EMI、無電刷粉塵產生、安靜運行與長時間無人看顧的壽命。光是電刷打火,就讓有刷電機在許多這類環境中被淘汰。
泵與 HVAC 設備
每年運轉時數高,使效率成為主要採購標準,而密封式無感測器 BLDC 設計適合潮濕或難以接近的安裝。與 冰水與工業冷卻泵 驅動相關。
精密運動與機器人
機器人關節、CNC 軸與半導體搬運需要低扭矩漣波與精確位置,這意味著 FOC 加編碼器。當背隙比扭矩更重要時,齒輪箱的選擇主導一切——請見 諧波減速機 vs 行星齒輪 與 精密行星齒輪箱的應用。
空間受限的致動器
當軸向長度受限時,帶整合減速機的薄型 BLDC 往往成為唯一合適的選擇。請見 扁平 BLDC 齒輪馬達 與 微型齒輪箱。
如何逐步選擇無刷直流電機
從負載往回推。先選電機、事後才發現負載,是代價最高的順序。
步驟 1 — 量化負載
確立所需的輸出轉速、連續扭矩、峰值扭矩,以及連接它們的工作週期。對於間歇工作,計算整個週期的 RMS 扭矩——決定熱尺寸的是它,而非峰值。
步驟 2 — 決定直驅或減速
BLDC 電機在高轉速時效率高、在低轉速時差。當負載端低於約 500 rpm 時,減速箱幾乎總能產生更小、更便宜、更冷卻的系統。請見 直驅馬達 vs 齒輪馬達 以及,若需減速,不同類型的減速機。
步驟 3 — 選擇齒比
以電機額定轉速除以所需輸出轉速,並四捨五入到最接近的目錄齒比。重新核對所得輸出轉速是否符合規格。方法細節見 減速馬達選型。
步驟 4 — 將扭矩反射回電機軸
`Tmotor = Tload / (i × η)`。使用務實的齒輪箱效率:每個正齒輪或行星級約 0.95,兩級為 0.90,蝸輪則依齒比為 0.45–0.70。
步驟 5 — 電壓與 Kv 一起選
所需無載轉速除以可用匯流排電壓,得到目標 Kv,但需降額:在負載下,電機在相同電壓下約比其無載轉速低 10–20%。然後依你實際負擔得起的控制器來檢查所得電流——如下方演算範例所示,這通常是具約束力的限制。
步驟 6 — 驗證熱案例
在連續扭矩下計算銅損,加上鐵損與摩擦損失,並對照電機的熱阻與最差環境溫度。確認磁鐵等級適合所得的轉子溫度,而不只是絕緣等級。
步驟 7 — 依連續電流選擇控制器
匹配連續電流、峰值電流、匯流排電壓與回授類型。控制器通常以峰值額定值標示;你需要的是在預期散熱條件下的連續數字。
步驟 8 — 確認機械介面
軸徑、法蘭圖案、安裝深度、連接器類型與 IP 等級。請見 什麼是電機法蘭。對於任何非標準需求,我們的 客製化電機開發 路徑通常比強行套用目錄零件更快。
演算範例:AGV 驅動輪
規格。 80 kg 載重 AGV,兩個驅動輪,150 mm 聚氨酯輪於密封混凝土上,0.8 m/s 目標速度,須爬 5% 斜坡,0.5 m/s² 加速度,24 V 電池匯流排。
1. 單輪受力(40 kg 分擔,Crr = 0.02):
`滾動 F = 0.02 × 40 × 9.81 = 7.85 N 坡度 F = 40 × 9.81 × 0.05 = 19.62 N 加速 F = 40 × 0.5 = 20.0 N 總計 F = 47.5 N`
2. 輪扭矩與轉速(r = 0.075 m):
`Twheel = 47.5 × 0.075 = 3.56 N·m nwheel = 0.8 / (π × 0.15) × 60 = 101.9 rpm`
3. 齒比(來自 3,000 rpm 的 BLDC):
`i = 3000 / 101.9 = 29.4 → 選擇目錄 30:1 行星齒輪 實際輸出 = 3000 / 30 = 100 rpm → 0.785 m/s(低於目標 1.8%,可接受)`
4. 電機扭矩(兩級行星,η = 0.90):
`Tmotor = 3.56 / (30 × 0.90) = 0.132 N·m Pmotor = 0.132 × (3000 × 2π / 60) = 41.5 W`
一台 60 W 機座在加速情況下提供約 1.45× 餘量,這是合適的,因為加速是間歇性的,而滾動與坡度負載是連續的。
5. Kv 的決定。 兩台同為 24 V、60 W 的候選機都輸出 0.132 N·m,且如上所證,兩者耗散同為 8.6 W。300 Kv 方案抽取 4.15 A,需要 5 A 控制器。1000 Kv 方案抽取 13.8 A,需要 15 A 控制器,以及三倍的導線截面與真正的散熱片。
值得標記的結果: 一台 24 V 匯流排上的 60 W 電機,若繞線正確則是 2.5 A 級負載,若不然則是 14 A 級負載——且軸端輸出相同、電機發熱相同。在這台 AGV 上,整個驅動電子的預算,竟由一個對電機性能毫無影響的參數決定。請依你擁有的電壓與轉速來設定 Kv,再以 Km 比較候選機。
常見的工程錯誤
1. 依峰值扭矩而非 RMS 扭矩選型
為加速峰值選型的電機,通常大了兩個機座尺寸,且在其生命大部分時間裡以糟糕的效率運行。請針對工作週期計算 RMS 扭矩以決定熱尺寸,並只針對退磁與控制器電流上限來檢查峰值。
2. 假設絕緣等級決定熱上限
F 級說的是 155°C。標準 N 級 NdFeB 說的是 80°C。磁鐵設定上限,超出它會永久摧毀扭矩,而非逐漸衰退。永遠要詢問磁鐵等級,而不只是絕緣等級。
3. 把高 Kv 數值當成性能升級
Kv 是一種繞組選擇,而非品質指標。更高的 Kv 以完全相同比例換來每伏特更高轉速、以及每安培更少扭矩。請改以 Km = Kt/√R 來比較電機。
4. 為需帶扭矩啟動的負載選擇無感測器
無感測器驅動以開迴路斜坡上升,直到反電動勢可被偵測,通常為額定轉速的 5–10%。一條帶載的輸送帶、一台升降機或一台在斜坡上的 AGV,會在此窗口期間停滯或失去同步。若需在零速時有扭矩,請裝設霍爾感測器。
5. 依峰值電流為控制器定額
控制器數據手冊以峰值電流為主打,而峰值電流可能只能維持幾秒鐘。在實際散熱片與環境溫度下的連續電流,才是要緊的數字。在此處縮小規格,是「在實驗台上正常、在電箱中跳脫」這類系統最常見的原因。
6. 忽略電機線纜長度與 PWM 效應
長距離未屏蔽電機線纜會在 PWM 基頻及其諧波上輻射,而快速的 dV/dt 邊緣會透過反射波效應對繞組絕緣施加應力。請使用兩端接地的屏蔽線纜、保持線路短,且不要將 PWM 頻率提高到應用所需之上。
7. 疏忽軸承選擇與對準
電刷消失後,軸承成了限制壽命的元件。對準不良、皮帶張力過大或預載不正確,會讓一台額定 20,000 小時的電機在幾千小時內失效。SKF 的失效模式目錄是標準的診斷參考。
BLDC 故障排查:問題、原因、解決方案
| 問題 | 可能原因 | 解決方案 |
|---|---|---|
| 電機抖動或震動但不轉 | 霍爾對相位的對映錯誤 | 共有六種有效的相位/霍爾排列;系統性地逐一嘗試,或執行驅動器的自動偵測程序 |
| 轉向錯誤 | 相位順序或霍爾順序反接 | 交換任意兩條電機相位與對應的兩條霍爾線 |
| 運轉 30–60 分鐘後扭矩下滑 | 溫度下的可逆磁損(−0.12%/°C),或不可逆退磁 | 測量機殼溫度;若冷卻後扭矩未恢復,磁鐵已永久損壞——改用更高等級 |
| 負載下可聽見的嘯叫或隆隆聲 | 六步換相漣波,或 PWM 落在可聽頻段 | 將 PWM 提高到 16–20 kHz;改用正弦波或 FOC 將漣波降到 3% 以下 |
| 控制器過熱而電機保持冷卻 | 應用所需 Kv 過高,故為所需扭矩電流過大 | 在相同 Km 下選擇較低 Kv 的繞組,或增加減速並降低電機扭矩 |
| 每次啟動都過電流跳脫 | 無電流斜坡;滿占空比施加到靜止轉子 | 啟用帶電流限制斜坡的軟啟動;確認慣量在驅動器的加速度設定範圍內 |
| 低於 10% 轉速時粗糙、齒槽式運動 | 無感測器反電動勢過弱而無法解析位置 | 增加霍爾感測器或編碼器;或改用帶高頻注入的 FOC |
| 測得效率遠低於數據手冊 | 遠離峰值效率點,或拿僅電機數字與系統測量值比較 | 重新選齒比使連續負載落在額定扭矩的 70–80%;比較時為逆變器損失加 3–8% |
| 幾千小時後出現軸承噪音 | 對準不良、徑向負載過大、污染或預載錯誤 | 依懸臂負載上限檢查聯軸器對準與皮帶張力;參考 SKF 軸承失效模式 |
| 長電機線纜時運作不穩 | EMI 耦合進霍爾線;反射波電壓應力 | 兩端接地的屏蔽線纜、信號與電力佈線分離、加裝共模扼流圈 |
常見問題
為什麼選擇 Greensky 的 BLDC 電機
Greensky Power 為全球 OEM 客戶製造無刷直流電機、齒輪馬達與配套控制器。與上述工程討論相關的是:
- 標明磁鐵等級,而非假設。 我們在每份報價上都註明 NdFeB 等級與工作溫度,因為如上所示,通常是磁鐵而非絕緣等級,設定了真正的熱上限。
- 繞組匹配你的匯流排電壓。 我們不是推銷庫存 Kv,而是依你的供電與目標轉速來繞線,使控制器電流落在你的驅動預算允許之處。機座從 22 mm 到 120 mm,12 V 到 72 V。
- 電機、齒輪箱與驅動器來自同一源頭。 BLDC 電機、齒輪箱 與 控制器 共同設計,消除了三家供應商各滿足自家規格時出現的介面不匹配。
- 同一機座有感測器與無感測器變體,使回授決策能跟隨應用,而非跟隨庫存清單。
- 齒輪側的完整類型覆蓋 — 行星、斜齒、蝸輪(NMRV)、擺線 與 扁平 BLDC 齒輪馬達 — 使建議跟隨計算而來。
- 客製化軸、法蘭、連接器與齒比,透過我們的 客製化電機開發 與 OEM/ODM 計畫,通常比改裝目錄零件更快。
把你的負載、轉速、工作週期、匯流排電壓與環境溫度寄給我們,我們的工程師會回覆一份帶有扭矩、電流與熱計算的建議——而不只是一個料號。
相關技術資源
- 無刷直流電機系列與規格
- 有刷直流電機——何時它仍是正確選擇
- 電機控制器與驅動器
- 如何計算電機扭矩
- 如何為工業應用選擇電機
- 電機效率等級說明
- 直流齒輪馬達的用途是什麼
- 減速馬達選型與計算
- 不同類型減速機比較
- 直驅馬達 vs 齒輪馬達
- 行星齒輪馬達應用領域
- 所有直流電機技術文章
參考文獻與標準
上述引用的效率數字、絕緣等級、工作定義與失效模式,取自已發行的國際標準與製造商技術文件。磁鐵溫度係數與等級上限反映燒結 NdFeB 供應商數據;電機常數的推導是標準的機器理論,可由所給方程式重現。本頁由 Greensky Power 工程團隊維護,並依現行標準版本審閱。
- International Electrotechnical Commission. IEC 60034-1:2022 — Rotating electrical machines, Part 1: Rating and performance. https://webstore.iec.ch/en/publication/65446
- International Electrotechnical Commission. IEC TS 60034-30-2 — Efficiency classes of variable speed AC motors (IE-code). https://webstore.iec.ch/publication/30830
- International Electrotechnical Commission. IEC 60034-30-1 — Efficiency classes of line operated AC motors. https://webstore.iec.ch/publication/91195
- American National Standards Institute / NEMA. ANSI/NEMA MG 1 — Motors and Generators. https://webstore.ansi.org/standards/nema/ansinemamg2021
- National Electrical Manufacturers Association. Motors and Generators product section. https://www.nema.org/products/pages/motor-and-generator.aspx
- U.S. Department of Energy. Determining Electric Motor Load and Efficiency. https://www.energy.gov/sites/prod/files/2014/04/f15/10097517.pdf
- International Energy Agency. Electric Motors — Energy System, Industry. https://www.iea.org/energy-system/industry/electric-motors
- SKF. Bearing Failures and Their Causes. https://www.skf.com/group/support/bearing-failures-and-their-causes
- Siemens AG. SIMOTICS Electric Motors — Technical Documentation. https://www.siemens.com/global/en/products/drives/electric-motors.html
- IEEE Xplore. Permanent magnet synchronous and brushless DC motor drives — technical literature. https://ieeexplore.ieee.org/document/6342334
- maxon motor ag. EC Motor Technology — Brushless DC Drive Fundamentals. https://www.maxongroup.com/maxon/view/content/ec-technology
- maxon motor ag. Gear Technology Technical Paper. https://www.maxongroup.com/assets/public/caas/v1/media/112608/data/32bb5bfabd9ce7d852292f275410c997/knowledge-support-support-antriebswissen-kurz-erklaert-gear-download.pdf
- FAULHABER. Brushless DC Motors — Product and Technology Documentation. https://www.faulhaber.com/en/products/brushless-dc-motors/
- FAULHABER. Drive Technology Know-How Library. https://www.faulhaber.com/en/know-how/
- Yaskawa. Technical Downloads and Application Notes. https://www.yaskawa.com/downloads/search-index
- Analog Devices (Trinamic). TMC4671 — Integrated Servo Controller for FOC. https://www.analog.com/en/products/tmc4671.html