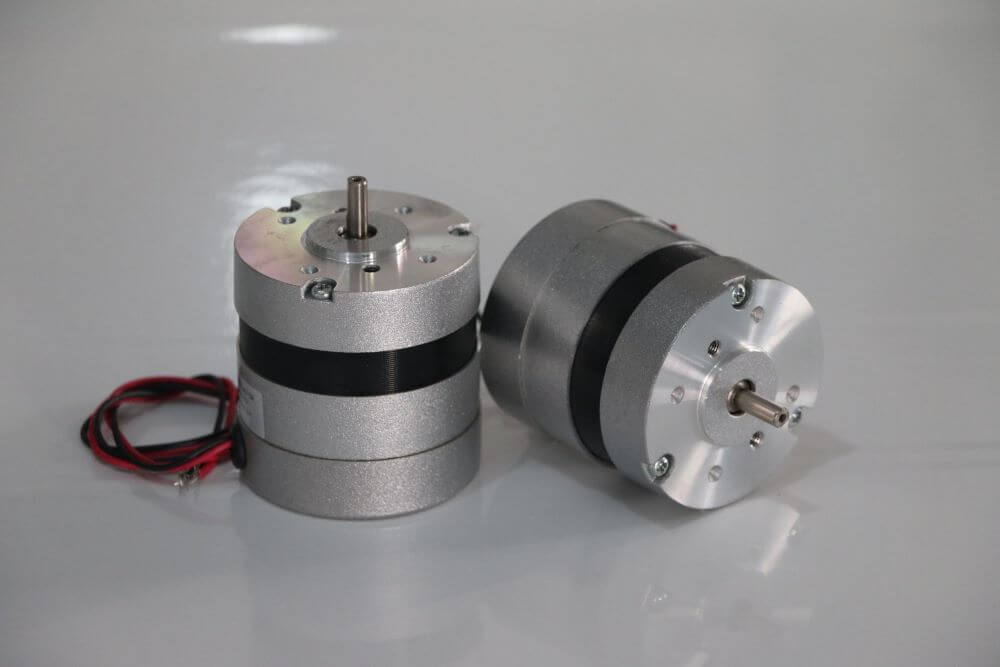
Quick Answer
BLDCモーターは永久磁石式同期機であり、ブラシではなく電子コントローラが固定子電流を切り替えます。効率は 85–93%(ブラシ付きの 75–80% に対し)、摩耗するのは軸受のみです。ただし生の直流では始動できず、常に回転子位置を検出するドライバが必要で、温度上限は絶縁ではなく磁石が決めます。このページでは、ブラシレスDCモーターとは何か、電子整流が実際にどのようにステップごとに働くか、トルクと回転速度を支配する方程式、そして現場でモーターが生き残るかどうかを決める熱的限界について解説します。最後には、AGV駆動輪の完全に計算されたサイジング例(ほとんどのバイヤーを驚かせるあの算術結果も含む)で締めくくります。
理論はすでにご存じで、単にハードウェアが必要な場合は、当社のブラシレスDCモーター一覧とそれに適合するモーターコントローラが、12 V~72 Vの22~120 mmフレームをカバーしています。
ブラシレスDCモーターとは
ブラシレスDCモーターは、固定子の各相に電流を順次電子的に切り替えることで連続回転を生み出す永久磁石式の機械です。名前はやや誤解を招きます。バス電源はDCですが、巻線に到達する電圧はスイッチされたAC波形——6ステップ駆動では台形波、磁界同期(FOC)駆動では正弦波——です。電気的に見れば、BLDCモーターはDC前端を持つ同期AC機です。
ブラシ付きモーターとの構造的逆転
決定的な変化は、ブラシ付きDCモーターの二つの要素が入れ替わることです:
- ブラシ付きモーター: 永久磁石が静止した筐体に、通電巻線が回転子に。電流はセグメント状整流子に押し当てられたカーボンブラシを通じて回転する巻線に到達します。

- BLDCモーター: 永久磁石が回転子に、巻線が静止した固定子に。すべり接触は一切不要です。


この逆転が、あらゆる実用的な利点の根源です。銅損は小さなモーターにおける支配的な発熱源であり、BLDC構成では固定子——筐体に直接ねじ止めされ、周囲への伝導経路が短い——で発生します。ブラシ付きモーターでは同じ熱が回転子で発生し、唯一の逃げ道はエアギャップを通じた放射のみです。これが、同じフレームサイズのBLDCモーターがブラシ付き相当品よりも大幅に高い連続定格を持ち、フレームが小さくなるほどその差が広がる理由です。
主要コンポーネント
- 固定子(ステータ) — 星形(ワイエ)または三角形結線の3相銅巻線を持つ積層珪素鋼コア。積層グレードが渦電流損を、スロット充填率が銅損を決定します。
- 回転子(ロータ) — 通常は焼結NdFeBの永久磁石で、表面実装(SPM)または鉄芯内蔵(IPM)。磁石グレードが機械全体の温度上限を決めます。
- 位置フィードバック — 120°電気角間隔の3つのホール効果センサ、またはセンサレス逆起電力オブザーバ、あるいはサーボグレード制御用のエンコーダ/レゾルバ。
- ドライバ / ESC — 6個のMOSFETまたはIGBTによる3相インバータと、スイッチング順序とPWMデューティを決定する制御ロジック。
- 軸受 — 残された唯一の摩耗部品であり、したがって寿命を規定するコンポーネント。
BLDC・PMSM・ステッピング——境界の実態
これら三つのファミリーはハードウェアを共有しており、しばしば混同されます。違いは銘板ではなく、逆起電力波形とそれを駆動がどう活用するかです。
| 特性 | ブラシDC | BLDC | PMSM | ステッピング |
|---|---|---|---|---|
| 整流 | 機械式 | 電子式・台形波 | 電子式・正弦波 | 電子式・オープンループ |
| 逆起電力の形状 | 該当なし | 台形波 | 正弦波 | 正弦波・多極 |
| 一般的な効率 | 75–80% | 85–93% | 88–95% | 40–70% |
| トルクリップル | 中程度 | ~14%(6ステップ) | <3%(FOC) | 高い・コギング主体 |
| 位置フィードバック | 不要 | ホールまたはセンサレス | エンコーダ/レゾルバ | なし(脱調する) |
| 零速度での保持トルク | 低い | エンコーダなしでは低い | エンコーダありで良好 | 極めて良好 |
| 摩耗部品 | ブラシ・整流子 | 軸受のみ | 軸受のみ | 軸受のみ |
実用上のルール:磁界同期(FOC)コントローラで駆動されるBLDCモーターは、逆起電力波形を除けばすべてにおいてPMSMそのものであり、FOC下で走るうまく設計された台形波機でもリップルの恩恵の大部分を得ます。箱に貼られたラベルは、それと組み合わせる制御戦略よりはるかに重要度が低いのです。
BLDCモーターの動作原理(ステップ解説)
回転するためには、固定子磁界が常に回転子磁石の前方に位置し続けなければなりません。固定子磁界は通電されている巻線によって作られるものであり、回転子は連続的に動くため、駆動回路は回転子が今どこにあるかにもとづいて巻線を絶えず再選択しなければなりません。その閉ループこそがBLDCの動作全体です。
ステップ1 — 回転子位置の検出
固定子に実装された3つのホール効果センサが、それぞれを通過する回転子磁石の極性を報告します。それらの3つの2値出力は、1電気回転あたり6つの有効状態(000と111は故障コード)を生成し、60°電気角の精度で位置を与えます。センサレス駆動は代わりに、現在通電していない相に誘起される逆起電力を測定し、その零交差を検出します。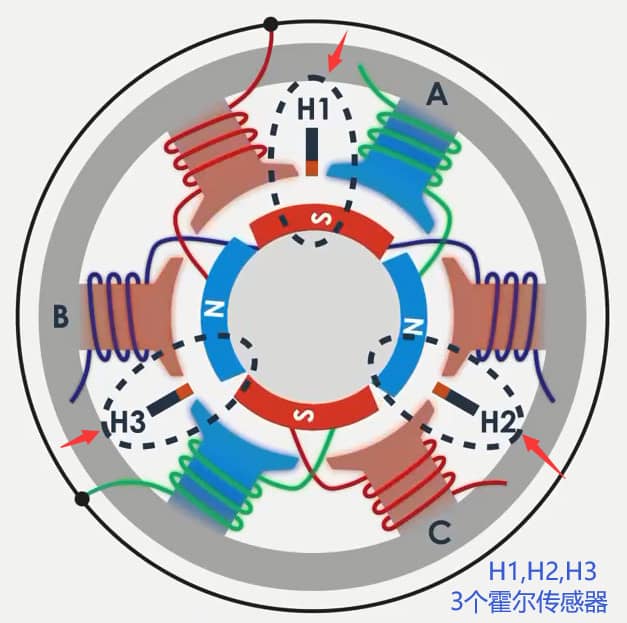
ステップ2 — 巻線対の選択
コントローラは位置状態を整流テーブルにマッピングします。6ステップ整流では、3相のうち常に2相が導通し、3相目はフロートします。AB → AC → BC → BA → CA → CB の順序は、1電気回転につき1回繰り返されます。
ステップ3 — インバータのスイッチング
3つのハーフブリッジとして配置された6つのパワースイッチが、選択された対にバス電流を流します。1相は正側レールに、1相はグラウンドに引かれ、3相目はトライステートのままにされます。星形結線がこれを経済的にする鍵です:6本ではなく3本の配線で、ある相の帰還経路を別の相が担います。
ステップ4 — トルクの発生
通電巻線の電流が、回転子磁界のほぼ90°電気角前方にある固定子磁界を作ります。同極は反発し、異極は吸引するため、回転子は整列方向へ引かれます。トルクはトルク定数を介した電流に比例します:
`T = Kt × I (TはN·m、KtはN·m/A、Iはアンペア)`
ステップ5 — 整列前の先行切り替え
コントローラは、回転子が整列に達する前に次の状態へ切り替えなければなりません。さもないとトルクは整列点でゼロに崩壊します。切り替えが早すぎてもトルクは弱まり、遅すぎるとリップルと可聴ノイズが増加します。正しいタイミングこそが、データシートの数値を達成するモーターと、同じハードウェアで高温・騒音のまま回るモーターを分けるものです。
ステップ6 — PWMによる大きさの調整
整流はどの巻線を導通させるかを決め、パルス幅変調(PWM)はどれだけの電流が流れるかを決めます。PWM周波数は通常16~20 kHzに設定されます——人間の聴覚帯域の上ですが、MOSFETのスイッチング損失が管理可能な範囲に収まる程度に低くします。
制御戦略の比較
| 方式 | 位置分解能 | トルクリップル | コントローラコスト | 最適な用途 |
|---|---|---|---|---|
| 6ステップ・台形波 | 60°電気角 | ~14% | 最低 | ファン、ポンプ、一定速度負荷 |
| 正弦波(SVPWM) | 連続 | 3–6% | 中程度 | 騒音に敏感、中程度の動特性 |
| 磁界同期制御(FOC) | 連続・ベクトル | <3% | 最高 | サーボ、ロボティクス、牵引、広い速度範囲 |
正弦波制御は電圧ベクトルを制御し、電流の大きさを間接的にしか制御しません。FOCはさらに進み:相電流を回転基準座標系に変換し、トルク発生成分と磁束成分を独立して制御することで、全速度範囲で固定子磁界を回転子磁界に対して90°に保ちます。これが「アンペアあたり最大トルク」を実現するものです。
TMC4671の位置づけ
歴史的に、この記事はTMC4671——もともとTrinamic製で現在はAnalog Devicesの一部である完全統合型FOCサーボコントローラ——を参照していました。これはトルク・速度・位置制御を完全にハードウェアで実装し、電流ループ更新レート最大100 kHzで、統合ADCと位置センサインタフェースを持ち、BLDC・PMSM・2相ステッピング・ブラシ付きDC・ボイスコイル負荷を駆動します。
知っておく価値はありますが、これは多くの選択肢の一つに過ぎません——同等のハードウェアFOC部品はST、TI、Infineonからも入手可能で、量産BLDC製品のほとんどはファームウェアでFOCを実行するマイクロコントローラを使用します。コントローラの選択は型番ではなく、アプリケーションが必要とする電流・帯域・フィードバックに従うべきです。当社の20 A 48 V BLDCコントローラは200~400 Wアプリケーションをカバーし、コントローラ一覧に残りのラインアップが記載されています。
センサ付きとセンサレスの比較
| 項目 | ホールセンサ付き | センサレス(逆起電力) |
|---|---|---|
| 始動トルク | 停止状態から全トルク | オープンループのランプ;弱く不安定 |
| 最低使用速度 | ゼロ | 通常、定格の5–10% |
| 配線 | 電力3本+信号5本 | 電力3本のみ |
| 高温限界 | ホールICは通常125–150°C | 故障するセンサなし |
| 故障モード | センサまたはケーブル故障で停止 | 急負荷変化時の同期喪失 |
| 最適な用途 | AGV、アクチュエータ、負荷下始動すべて | ファン、ポンプ、コンプレッサ、密閉ユニット |
決定は通常、一つの問いに帰着します:モーターは零速度付近でトルクを発生させなければならないか? そうであれば、ホールセンサまたはエンコーダを使用します。負荷を載せて始動するコンベア、ホイスト、あるいはスロープ上のAGVはすべて、センサレス始動ランプを打ち破ります。
設計データ:定数・効率・熱的限界
重要な4つの方程式
ほぼすべてのBLDCサイジング判断は、これらの関係式に還元されます。
| 物理量 | 方程式 | 示す内容 |
|---|---|---|
| トルク | `T = Kt · I` | 所定トルクに必要な電流 |
| 逆起電力 | `E = Ke · ω` | モーターが発生する電圧、すなわち最高速度 |
| Kv変換 | `Kt [N·m/A] = 9.5493 / Kv [rpm/V]` | ホビー向けKv定格を工学単位に変換 |
| モーター定数 | `Km = Kt / √R` | 消散ワットの平方根あたりのトルク——モーター品質の真の尺度 |
ここでほとんどの人をつまずかせる二つの事実があります。第一に、SI単位ではKt [N·m/A] とKe [V·s/rad] は数値的に同一——機械側と電気側から表現した同一の物理定数です。第二に、Kv はKt に反比例するため、Kv数値が高いほどアンペアあたりのトルクは少なくなり、多くはなりません。1000 Kvモーターは0.00955 N·m/Aを発生し、同じフレームの100 Kvモーターは0.0955 N·m/A、すなわち10倍を発生します。
これらの方程式に流入する負荷側トルクの算術については、モーターのトルク計算方法を参照してください。
なぜKvが効率を決めないか
これはBLDC仕様で最も一般的な誤解であり、断言するのではなく証明する価値があります。
固定スロット面積と固定銅充填率を持つ一つのフレームサイズを取ります。異なる巻数Nで巻き直すと、二つのことが同時に変わります:
- Kt はNに比例(巻数が多いほどアンペアあたりの磁束鎖交が増える)
- RはN²に比例(比例して細い線の巻数が増える)
一定の出力トルクTに対する銅損を計算します:
`I = T / Kt → I ∝ 1/N Pcu = I²R ∝ (1/N²) · N² = 一定`
銅損は巻線に依存せず、したがってKvにも依存しません。同じ0.132 N·mを供給する2つの24 V・60 W候補で数値的に計算すると:
| パラメータ | モーターA — 300 Kv | モーターB — 1000 Kv |
|---|---|---|
| Kt = 9.5493 / Kv | 0.0318 N·m/A | 0.00955 N·m/A |
| 相抵抗R | 0.500 Ω | 0.045 Ω |
| 0.132 N·mの電流 | 4.15 A | 13.8 A |
| 銅損 I²R | 8.6 W | 8.6 W |
| モーター定数 Km = Kt/√R | 0.045 N·m/√W | 0.045 N·m/√W |
| 必要なコントローラ連続定格 | ≥5 A | ≥15 A |
損失もモーター定数も同一——しかし高Kvオプションは3倍の電流に耐えるコントローラを要求します。インバータコスト・導体断面積・スイッチング損失はすべて電流に比例して増大するため、「より高いKvモーターにして速度を上げる」ことは、駆動コストと配線負担を3倍にし、軸で得られる熱的恩恵は正確にゼロです。Kvは電気側でのギア比選択であり、性能比ではありません。
紙面上で2つのBLDCモーターを比較する正しい方法は、モーター定数Kmです。これは巻線に依存せず、機械が単位熱あたりにどれだけトルクを発生させるかを捉え——それが実際に連続出力を制限するものです。
フレームサイズ別の効率
効率は強くサイズに依存します。なぜなら銅損は表面積に、出力は体積に比例してスケールするからです。小さなモーターは単に大きなモーターの効率値に到達できません。
| フレーム / 定格 | BLDCピーク効率 | ブラシ相当品 | 支配的損失 |
|---|---|---|---|
| 22–28 mm、<20 W | 70–80% | 55–65% | 銅 |
| 36–42 mm、20–100 W | 80–87% | 68–75% | 銅+摩擦 |
| 57–80 mm、100–500 W | 85–91% | 75–80% | 均衡 |
| 86–130 mm、0.5–3 kW | 89–94% | 78–84% | 鉄損+風損 |
カタログ数値がめったに明記しない二つの注意点があります。ピーク効率は定格トルクの約70–80%で発生し、定格トルクでも軽負荷でもありません——20%負荷で「ぐうたら運転」しているモーターは、見出し数値を容易に15ポイント下回ります。また引用される数値はほぼ常にモーター単体であり、システム数値にはインバータ損失3–8%を加算する必要があります。可変速度永久磁石機の効率クラスはIEC TS 60034-30-2で定義され、当社のモーター効率クラスガイドがIEバンドの割り当て方法を説明しています。
熱的限界:絶縁ではなく磁石
これはブラシ付きや誘導機から来た技術者を陥れるBLDC特有の罠です。IEC 60034-1に基づく絶縁クラスが巻線の限界を設定しますが、通常は回転子磁石が先に限界に達します。
| 磁石材料 / グレード | 最大使用温度 | 相対コスト | 典型的な用途 |
|---|---|---|---|
| NdFeB — N(標準) | 80°C | ベースライン | 民生ファン、軽負荷 |
| NdFeB — M | 100°C | +10% | 一般産業 |
| NdFeB — H | 120°C | +20% | オートメーション、AGV |
| NdFeB — SH | 150°C | +35% | 牵引、電動工具 |
| NdFeB — UH / EH | 180–200°C | +50–80% | EV、エンジンルーム、坑内 |
| SmCo | 250–350°C | 3–5× | 航空宇宙、極限環境 |
| フェライト | 250°C(高温)/ 低温で不良 | 0.2× | コスト重視、高温環境 |
これを絶縁表と照らし合わせると、不一致は明らかです:
| 絶縁クラス(IEC 60034-1) | 最大巻線温度 | 40°C環境での許容昇温 |
|---|---|---|
| A種 | 105°C | 60 K |
| E種 | 120°C | 75 K |
| B種 | 130°C | 80 K |
| F種 | 155°C | 105 K |
| H種 | 180°C | 125 K |
クラスF絶縁を謳うモーターは155°Cの巻線能力を意味します。標準NグレードNdFeBを搭載している場合、磁石は約80°Cで不可逆的に減磁を始めます——見出し数値のほぼ半分です。巻線は健全ですが、トルク定数は永久に低下し、冷却後も回復しません。
予算に組み込むべき完全に可逆な効果もあります。NdFeBの残留磁束密度は約0.12% / °C低下します。20°Cのベンチ試験から100°Cの熱浸漬へ移ると、Ktの約9.6%を失い、同じトルクのために駆動は約10%多くの電流を押し出す必要があります——これによりI²R損失が約21%増加し、モーターをさらに加熱します。電流余裕はベンチ計測ではなく、高温条件でサイジングしてください。機械が1時間稼働した後に出力トルクが落ちた場合、これが通常の理由です。DCモーターがトルクを失う原因を参照してください。
覚えておく価値がある直観に反する例が一つあります:フェライト磁石は冷えると残留磁束密度を失い、低温で不可逆減磁に遭うことがあります。高温工場向けに指定されたフェライト磁石モーターは、冬の倉庫でのコールドスタート試験で故障する可能性があります。
BLDCモーターに最適な用途
BLDCモーターが余分なコントローラコストに見合うのは、デューティサイクルが長く、保守アクセスが悪い、あるいは制御精度が重要な場合です。負荷が短時間かつまれに稼働する場合、ブラシ付きモーターが依然として正しい商業的選択であることがよくあります。

連続運転の送風・空気移動
冷却ファン、ブロワ、換気装置は年間数千時間稼働するため、85%のモーターと70%のモーターでは回収が早く、アクセス困難なダクト内で交換するブラシがありません。サイレントPCファン、ノートPC冷却台、高速ブロワはほぼ例外なくBLDCです。関連:家電モーターアプリケーション。
バッテリー式工具
コードレスドリル、インパクトレンチ、電動ドライバーがBLDCに移行したのは、1充電あたりの稼働時間が効率に直接依存し、電子制御によりクラッチ動作・ソフトスタート・精密なトルク制限をハードウェアではなくファームウェアで実現できるためです。
AGVと移動ロボット
駆動輪には停止状態からの全トルク、回生ブレーキ、輪間の正確な速度整合が必要です——いずれも閉ループ電子制御を要します。これらは通常ホールセンサ付きまたはエンコーダ装備で、遊星段を介して減速されます。熱管理が典型的な現場故障です。AGVモーターの過熱および遊星歯車装置の働きを参照してください。
電気自動車とライトEV
ハブモーター、ミッドドライブ、補助アクチュエータはBLDCの出力密度と回生を活かします。磁石グレードと熱設計が仕様を支配します。当社のEVグレードBLDCモーターは、ボンネット下および牵引用途にSHおよびUHグレードを使用しています。
医療・実験室機器
輸液ポンプ、遠心分離機、手術器具、分析装置には低EMI、ブラシ粉塵による粒子発生なし、静音運転、長期無人寿命が必要です。ブラシのアークのみで、これらの環境の多くからブラシ付きモーターは失格します。
ポンプとHVACプラント
年間稼働時間が長いため、効率が主要な購買基準となり、密閉センサレスBLDC設計は湿潤またはアクセス困難な設置に適します。冷水および産業冷却ポンプ駆動に関連します。
精密運動とロボティクス
ロボット関節、CNC軸、半導体搬送には低トルクリップルと正確な位置が必要——すなわちFOC+エンコーダです。バックラッシュがトルク以上に重要な場合、歯車選択が支配的です——ハーモニックドライブと遊星歯車の比較および精密遊星歯車装置の用途を参照してください。
設置スペースが限られたアクチュエータ
軸方向長が限られる場合、減速機内蔵のパンケーキ型BLDCが唯一の適合であることがよくあります。フラットBLDCギアメーターおよびマイクロ減速機を参照してください。
BLDCモーターの選定手順
負荷から後ろ向きに作業します。最初にモーターを選んでから負荷を発見するのは、利用可能な中最も高価な順序です。
ステップ1 — 負荷の定量化
必要な出力速度、連続トルク、ピークトルク、およびそれらを結ぶデューティサイクルを確立します。間欠デューティの場合は、サイクル全体のRMSトルクを計算します——熱的サイズを決めるのはピークではなくこれです。
ステップ2 — ダイレクトドライブか減速かの決定
BLDCモーターは高速で効率が高く、低速で低いです。負荷側で約500 rpm以下では、減速機がほぼ常により小さく・安く・涼しいシステムを生み出します。ダイレクトドライブとギアメーターの比較および、減速する場合は各種スピードリデューサを参照してください。
ステップ3 — 減速比の選択
モーター定格速度を必要な出力速度で割り、最寄りのカタログ比に丸めます。結果の出力速度を仕様に対して再確認します。詳細はスピードリデューサーモーターの選定にあります。
ステップ4 — トルクのモーター軸への反映
`Tmotor = Tload / (i × η)`。現実的な減速機効率を使用:段あたり約0.95(スパーまたは遊星)、2段で0.90、ウォームは比により0.45–0.70。
ステップ5 — 電圧とKvの同時選択
必要な無負荷速度を利用可能なバス電圧で割ると目標Kvが得られますが、デレートします:負荷されたモーターは同じ電圧で無負荷速度の約10–20%下で回ります。次に、得られた電流を実際に手が届くコントローラに対して確認します——以下の作業例が示すように、これが通常結びつく制約です。
ステップ6 — 熱的ケースの検証
連続トルクでの銅損を計算し、鉄損と摩擦損を加え、モーターの熱抵抗と最悪の環境温度に対して確認します。磁石グレードが結果の回転子温度に適しているかを確認——絶縁クラスだけでなく。
ステップ7 — 連続電流に基づくコントローラのサイジング
連続電流、ピーク電流、バス電圧、フィードバック種別を整合させます。コントローラはピーク定格で示されることが一般的ですが、必要なのは意図した放熱での連続値です。
ステップ8 — 機械的インタフェースの確認
シャフト径、フランジパターン、取付深さ、コネクタ種別、IP定格。モーターフランジとはを参照してください。標準外のものについては、当社のカスタムモーター開発ルートが、カタログ品を無理に合わせるより通常早いです。
作業例:AGV駆動輪
仕様。 積載80 kgのAGV、2つの駆動輪、密閉コンクリート上の150 mmポリウレタン車輪、目標速度0.8 m/s、5%スロープを登坂可能、加速度0.5 m/s²、24 Vバッテリバス。
1. 1輪あたりの力(40 kg負担、Crr = 0.02):
`転がり抵抗 F = 0.02 × 40 × 9.81 = 7.85 N 勾配 F = 40 × 9.81 × 0.05 = 19.62 N 加速 F = 40 × 0.5 = 20.0 N 合計 F = 47.5 N`
2. 車輪トルクと速度(r = 0.075 m):
`Twheel = 47.5 × 0.075 = 3.56 N·m nwheel = 0.8 / (π × 0.15) × 60 = 101.9 rpm`
3. 減速比(3,000 rpmのBLDCから):
`i = 3000 / 101.9 = 29.4 → カタログ 30:1 遊星を選択 実際の出力 = 3000 / 30 = 100 rpm → 0.785 m/s(目標の1.8%未満、許容)`
4. モータートルク(2段遊星、η = 0.90):
`Tmotor = 3.56 / (30 × 0.90) = 0.132 N·m Pmotor = 0.132 × (3000 × 2π / 60) = 41.5 W`
60 Wフレームは加速ケースに対して約1.45×のマージンを提供し、加速が間欠であるのに対し転がりと勾配負荷が連続であることを考慮すると適切です。
5. Kvの決定。 2つの24 V・60 W候補はいずれも0.132 N·mを供給し、上記の証明の通り両者とも8.6 Wを消散します。300 Kvオプションは4.15 Aを引き、5 Aコントローラを必要とします。1000 Kvオプションは13.8 Aを引き、3倍の導体断面積と本格的な放熱器を持つ15 Aコントローラを必要とします。
注目すべき結果: 24 Vバス上の60 Wモーターは、正しく巻けば2.5 A級の負荷であり、巻かなければ14 A級の負荷です——同一の軸出力と同一のモーター発熱で。このAGVでは、駆動電子機器の予算全体が、モーター性能に全く影響しないパラメータによって決定されます。手持ちの電圧と速度からKvを指定し、その後Kmで候補を比較してください。
よくある設計ミス
1. ピークトルクではなくRMSトルクでサイジングする
加速ピーク向けにサイジングされたモーターは典型的に2フレームサイズ大きすぎ、寿命の大部分を低効率で稼働します。デューティサイクル全体のRMSトルクを熱的サイズに対して計算し、ピークは減磁およびコントローラ電流限界に対してのみ確認してください。
2. 絶縁クラスが熱的限度を決めると仮定する
クラスFは155°C、標準NグレードNdFeBは80°C。限界を決めるのは磁石であり、それを超えるとトルクを徐々にではなく永久に破壊します。常に絶縁クラスだけでなく磁石グレードを確認してください。
3. 高いKv数値を性能向上と見なす
Kvは巻線の選択であり、品質指標ではありません。高いKvはボルトあたりの速度を買い、アンペアあたりのトルクをまさにその比例で犠牲にします。代わりにKm = Kt/√Rでモーターを比較してください。
4. トルク下で始動する負荷にセンサレスを選ぶ
センサレス駆動は逆起電力が検出可能になるまで、通常定格速度の5–10%までオープンループでランプします。負荷されたコンベア、ホイスト、スロープ上のAGVはその窓で停転または同期喪失します。零速度でトルクが必要なら、ホールセンサを取り付けてください。
5. ピーク電流でコントローラを定格する
コントローラのデータシートはピーク電流を先頭に掲げ、それは数秒しか維持できない場合があります。実際の放熱と環境での連続電流こそが重要な数値です。ここでの過小評価は、ベンチでは動作しキャビネットでトリップするシステムの最も一般的な原因です。
6. モーターケーブル長とPWM効果を無視する
長い非シールドモーターケーブルはPWM基本波とその高調波を放射し、速いdV/dtエッジは反射波効果を通じて巻線絶縁にストレスを与える可能性があります。両端で接地したシールドケーブルを使用し、配線を短く保ち、アプリケーションの必要以上にPWM周波数を上げないでください。
7. 軸受の選択とアライメントを怠る
ブラシがなくなったため、軸受が寿命を制限するコンポーネントです。アライメント不良、過剰なベルト張力、誤ったプリロードは、20,000時間定格のモーターを数千時間で故障させます。SKFの故障モードカタログが標準的な診断リファレンスです。
BLDCモーターのトラブルシューティング:問題・原因・対策
| 問題 | 考えられる原因 | 対策 |
|---|---|---|
| モーターががくがくする・振動するが回らない | ホールと相のマッピングが不正 | 有効な相/ホールの順列は6通り;体系的に試すか、駆動の自動検出ルーチンを実行 |
| 間違った方向に回る | 相順またはホール順が逆 | 任意の2相と対応する2本のホール線を入れ替え |
| 30–60分の運転後にトルクが落ちる | 温度による可逆的磁石損失(−0.12%/°C)、または不可逆減磁 | 筐体温度を測定;冷却後もトルクが戻らなければ磁石は永久損傷——より高グレードへ移行 |
| 負荷下で可聴のキーン音やうなり | 6ステップ整流のリップル、または可聴帯のPWM | PWMを16–20 kHzに上げる;正弦波またはFOCへ移行しリップルを3%未満に |
| モーターは冷たいのにコントローラが過熱 | アプリケーションに比べKvが高すぎ、必要トルクに対し電流が高い | 同じKmで低Kv巻線を選ぶか、減速を追加してモータートルクを減らす |
| 毎回の始動で過電流トリップ | 電流ランプなし;静止回転子に全デューティを印加 | 電流制限ランプによるソフトスタートを有効化;慣性が駆動の加速設定内か確認 |
| 10%速度以下で粗く・コギング運動 | センサレス逆起電力が弱く位置を解決できない | ホールセンサまたはエンコーダを追加;あるいは高周波注入付きFOCを使用 |
| 測定効率がデータシートを大きく下回る | ピーク効率点から遠く離れての運転、またはモーター単体をシステム測定と比較 | 連続負荷が定格トルクの70–80%に乗るよう再減速;比較時にインバータ損失3–8%を加算 |
| 数千時間後に軸受音が出る | アライメント不良、過大なラジアル荷重、汚染、誤ったプリロード | カップリングのアライメントとベルト張力をオーバーハング荷重限界に対して確認;SKF軸受故障モードを参照 |
| 長いモーターケーブルで不安定な動作 | ホール線へのEMI結合;反射波電圧ストレス | 両端接地のシールドケーブル、信号と電力の経路分離、コモンモードチョークを追加 |
よくある質問(FAQ)
GreenskyのBLDCモーターを選ぶ理由
Greensky Powerは、世界中のOEM顧客向けにブラシレスDCモーター、ギアメーター、適合コントローラを製造しています。上記の技術的に重要な点:
- 磁石グレードを想定ではなく明示。 すべての見積もりにNdFeBグレードと使用温度を記載します。なぜなら、上で示した通り磁石——絶縁クラスではなく——が通常真の熱的限度を設定するからです。
- バス電圧に合わせた巻線。 在庫Kvを押し付けるのではなく、お客様の電源と目標速度に合わせて巻き、コントローラ電流が駆動予算の許す範囲に収まるようにします。22 mm~120 mmフレーム、12 V~72 V。
- モーター・減速機・駆動を一貫ソースから。 BLDCモーター、減速機、コントローラを共同で設計することで、3社のサプライヤがそれぞれ自仕様を満たすことで生じるインタフェースの不整合を排除します。
- 同一フレームのセンサ付き/センサレス両方のバリエーション——フィードバックの決定が在庫リストではなくアプリケーションに従います。
- 減速側の完全なタイプ網羅——遊星、ヘリカル、ウォーム(NMRV)、サイクロイド、フラットBLDCギアメーター——推奨が計算に従います。
- カスタムシャフト・フランジ・コネクタ・減速比を当社のカスタムモーター開発およびOEM/ODMプログラムで対応——通常はカタログ品を適合させるより早いです。
負荷、速度、デューティサイクル、バス電圧、環境温度をお送りいただければ、当社の技術者はトルク・電流・熱的計算を示した計算推奨を返答します——単なる型番ではなく。
関連技術リソース
- ブラシレスDCモーター一覧と仕様
- ブラシ付きDCモーター——いまも正しい選択となる場合
- モーターコントローラと駆動
- モーターのトルク計算方法
- 産業アプリケーション向けモーターの選定方法
- モーター効率クラス解説
- DCギアメーターの用途
- スピードリデューサーモーターの選定と計算
- 各種スピードリデューサの比較
- ダイレクトドライブモーターとギアメーター
- 遊星ギアメーターの用途分野
- すべてのDCモーター技術記事
参考文献・規格
上記で引用した効率数値、絶縁クラス、デューティ定義、故障モードは、公刊された国際規格およびメーカーの技術文書に基づきます。磁石の温度係数とグレード限界は焼結NdFeBサプライヤデータを反映し、モーター定数の導出は標準的な機械理論であり与えられた方程式から再現可能です。このページはGreensky Power技術チームによって維持され、現在の規格版に対して見直されています。
- International Electrotechnical Commission. IEC 60034-1:2022 — Rotating electrical machines, Part 1: Rating and performance. https://webstore.iec.ch/en/publication/65446
- International Electrotechnical Commission. IEC TS 60034-30-2 — Efficiency classes of variable speed AC motors (IE-code). https://webstore.iec.ch/publication/30830
- International Electrotechnical Commission. IEC 60034-30-1 — Efficiency classes of line operated AC motors. https://webstore.iec.ch/publication/91195
- American National Standards Institute / NEMA. ANSI/NEMA MG 1 — Motors and Generators. https://webstore.ansi.org/standards/nema/ansinemamg2021
- National Electrical Manufacturers Association. Motors and Generators product section. https://www.nema.org/products/pages/motor-and-generator.aspx
- U.S. Department of Energy. Determining Electric Motor Load and Efficiency. https://www.energy.gov/sites/prod/files/2014/04/f15/10097517.pdf
- International Energy Agency. Electric Motors — Energy System, Industry. https://www.iea.org/energy-system/industry/electric-motors
- SKF. Bearing Failures and Their Causes. https://www.skf.com/group/support/bearing-failures-and-their-causes
- Siemens AG. SIMOTICS Electric Motors — Technical Documentation. https://www.siemens.com/global/en/products/drives/electric-motors.html
- IEEE Xplore. Permanent magnet synchronous and brushless DC motor drives — technical literature. https://ieeexplore.ieee.org/document/6342334
- maxon motor ag. EC Motor Technology — Brushless DC Drive Fundamentals. https://www.maxongroup.com/maxon/view/content/ec-technology
- maxon motor ag. Gear Technology Technical Paper. https://www.maxongroup.com/assets/public/caas/v1/media/112608/data/32bb5bfabd9ce7d852292f275410c997/knowledge-support-support-antriebswissen-kurz-erklaert-gear-download.pdf
- FAULHABER. Brushless DC Motors — Product and Technology Documentation. https://www.faulhaber.com/en/products/brushless-dc-motors/
- FAULHABER. Drive Technology Know-How Library. https://www.faulhaber.com/en/know-how/
- Yaskawa. Technical Downloads and Application Notes. https://www.yaskawa.com/downloads/search-index
- Analog Devices (Trinamic). TMC4671 — Integrated Servo Controller for FOC. https://www.analog.com/en/products/tmc4671.html