Risposta rapida
Un motore BLDC è una macchina sincrona a magneti permanenti il cui controllore elettronico —non le spazzole— commuta la corrente statorica. Lavora con efficienza 85–93 % (contro 75–80 % dei motori a spazzole) e usurando solo i cuscinetti. Non parte però a corrente continua pura: serve sempre un driver che rilevi la posizione del rotore, e il limite termico è fissato dai magneti, non dall’isolamento.- Che cos’è un motore BLDC?
- Come funziona un motore BLDC passo dopo passo
- Dati tecnici, efficienza e limiti termici
- Migliori applicazioni per i motori BLDC
- Come scegliere un motore BLDC: passo dopo passo
- Errori di ingegneria comuni
- Risoluzione problemi BLDC: problema, causa, soluzione
- Domande frequenti
- Perché scegliere Greensky per i motori BLDC
- Risorse tecniche correlate
- Riferimenti e norme
Questa pagina spiega che cos’è un motore BLDC, come avviene realmente la commutazione elettronica passo dopo passo, le equazioni che governano coppia e velocità e i limiti termici che decidono se un motore sopravvive in campo. Si conclude con un esempio di dimensionamento completamente risolto per una ruota motrice di un AGV, incluso quel risultato aritmetico che sorprende la maggior parte degli acquirenti.
Se conoscete già la teoria e cercate solo hardware, la nostra gamma di motori a corrente continua senza spazzole e i controlli compatibili coprono telai da 22–120 mm a 12 V – 72 V.
Che cos’è un motore BLDC?
Un motore a corrente continua senza spazzole è una macchina a magneti permanenti che produce rotazione continua commutando elettronicamente la corrente tra le fasi dello statore in sequenza. Il nome è un po’ fuorviante. L’alimentazione del bus è continua, ma la tensione agli avvolgimenti è una forma d’onda commutata —trapezoidale in un azionamento a sei passi, sinusoidale in uno a campo orientato. Elettricamente, un motore BLDC è una macchina sincrona a corrente alternata con stadio a monte a continua.
Inversione strutturale rispetto al motore a spazzole
Il cambiamento decisivo è che le due metà di un motore DC a spazzole scambiano posizione:
- Motore a spazzole: magneti permanenti nella carcassa fissa, avvolgimenti portanti corrente sul rotore. La corrente raggiunge gli avvolgimenti rotanti tramite spazzole di carbone che premono su un commutatore segmentato.

- Motore BLDC: magneti permanenti sul rotore, avvolgimenti nello statore fisso. Non è richiesto alcun contatto scorrevole.


Questa inversione produce ogni vantaggio pratico. La perdita di rame è la principale fonte di calore in un motore piccolo, e in una configurazione BLDC si genera nello statore —avvitato direttamente alla carcassa, con un breve percorso di conduzione verso l’ambiente. In un motore a spazzole, la stessa perdita si genera sul rotore, dove l’unica via d’uscita è la radiazione attraverso l’interferro. Per questo un motore BLDC di una data dimensione di telaio ha una potenza continua molto superiore al suo equivalente a spazzole, e la differenza cresce quanto più piccolo è il telaio.
Componenti principali
- Statore — nucleo in lamierino di acciaio al silicio con avvolgimento trifase in rame a stella (wye) o triangolo. La qualità della lamiera fissa la perdita a correnti parassite; il fattore di riempimento della cava fissa la perdita di rame.
- Rotore — magneti permanenti, solitamente NdFeB sinterizzato, montati in superficie (SPM) o sepolti nel ferro (IPM). La qualità del magnete fissa il soffitto di temperatura dell’intera macchina.
- Feedback di posizione — tre sensori Hall spaziati di 120° elettrici, o un osservatore di CEM senza sensore, o un encoder/resolver per controllo di grado servo.
- Driver / ESC — un invertitore trifase di sei MOSFET o IGBT più la logica di controllo che decide l’ordine di commutazione e il rapporto PWM.
- Cuscinetti — l’unica parte ancora soggetta a usura, e quindi il componente che ora definisce la durata.
BLDC, PMSM e motore passo-passo — dove stanno realmente i confini
Queste tre famiglie condividono l’hardware e vengono spesso confuse. La distinzione sta nella forma d’onda della CEM e nel modo in cui l’azionamento la sfrutta, non sulla targhetta.
| Caratteristica | DC a spazzole | BLDC | PMSM | Passo-passo |
|---|---|---|---|---|
| Commutazione | Meccanica | Elettronica, trapezoidale | Elettronica, sinusoidale | Elettronica, catena aperta |
| Forma CEM | n/d | Trapezoidale | Sinusoidale | Sinusoidale, molti poli |
| Efficienza tipica | 75–80 % | 85–93 % | 88–95 % | 40–70 % |
| Ondulazione di coppia | Moderata | ~14 % (sei passi) | <3 % (FOC) | Alta, a riluttanza |
| Feedback di posizione | Non richiesto | Hall o senza sensore | Encoder/resolver | Nessuno (perde passi) |
| Coppia di tenuta a zero velocità | Scarsa | Scarsa senza encoder | Buona con encoder | Eccellente |
| Parti soggette a usura | Spazzole, commutatore | Solo cuscinetti | Solo cuscinetti | Solo cuscinetti |
La regola pratica: un motore BLDC azionato da un controllore a campo orientato è una PMSM in tutto salvo che nella forma d’onda della CEM, e una macchina trapezoidale ben progettata sotto FOC ottiene comunque la maggior parte del beneficio di riduzione dell’ondulazione. L’etichetta sulla scatola conta molto meno della strategia di controllo con cui la si abbina.
Come funziona un motore BLDC passo dopo passo
La rotazione richiede che il campo dello statore resti sempre davanti ai magneti del rotore. Poiché il campo dello statore è creato dalle bobine che sono eccitate in quel momento e il rotore si muove continuamente, il driver deve continuamente ri-selezionare le bobine in base a dove si trova il rotore ora. Questo anello chiuso è l’intero funzionamento BLDC.
Passo 1 — Determinare la posizione del rotore
Tre sensori Hall montati sullo statore segnalano la polarità del magnete del rotore che passa su ciascuno. Le loro tre uscite binarie producono sei stati validi per giro elettrico (000 e 111 sono codici di errore), dando la posizione entro 60° elettrici. Gli azionamenti senza sensore misurano invece la CEM indotta nella fase attualmente non eccitata e ne rilevano l’attraversamento dello zero.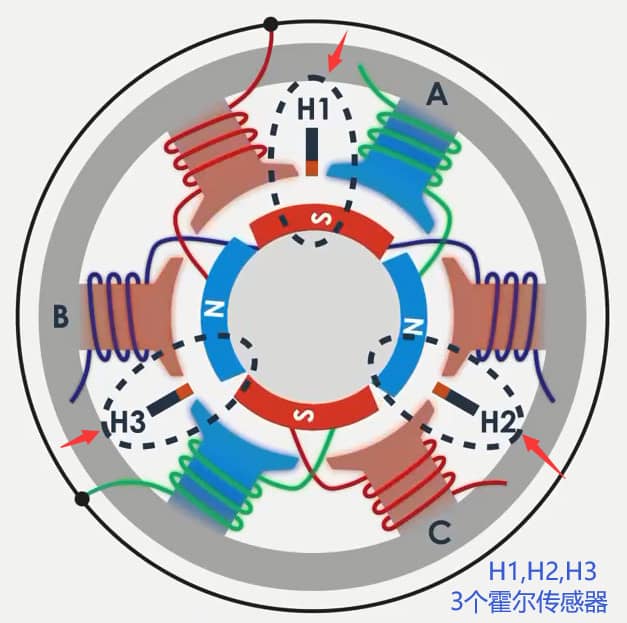
Passo 2 — Selezionare la coppia di bobine
Il controllore mappa lo stato di posizione su una tabella di commutazione. Nella commutazione a sei passi due delle tre fasi conducono in ogni istante e la terza resta flottante. La sequenza AB → AC → BC → BA → CA → CB si ripete una volta per giro elettrico.
Passo 3 — Commutare l’invertitore
Sei interruttori di potenza, disposti come tre semiponti, indirizzano la corrente del bus attraverso la coppia selezionata. Una fase è portata al positivo, una a massa e la terza è lasciata in tri-stato. Il collegamento a stella è ciò che lo rende economico: tre fili invece di sei, con il ritorno di una fase fornito da un’altra fase.
Passo 4 — Produrre coppia
La corrente nelle bobine eccitate crea un campo di statore circa 90° elettrici davanti al campo del rotore. I poli uguali si respingono e quelli opposti si attraggono, così il rotore è trascinato verso l’allineamento. La coppia è proporzionale alla corrente attraverso la costante di coppia:
`T = Kt × I dove T in N·m, Kt in N·m/A, I in ampere`
Passo 5 — Anticipare prima dell’allineamento
Il controllore deve commutare nello stato successivo prima che il rotore raggiunga l’allineamento, altrimenti la coppia crolla a zero nel punto di allineamento. Commutare troppo presto indebolisce anch’essa la coppia; commutare troppo tardi aumenta l’ondulazione e il rumore udibile. La temporizzazione corretta è ciò che distingue un motore che raggiunge i valori del datasheet da uno che sulla stessa hardware gira caldo e rumoroso.
Passo 6 — Regolare la grandezza con PWM
La commutazione decide quali bobine conducono; la modulazione di larghezza di impulso (PWM) decide quanta corrente fluisce. La frequenza PWM è normalmente fissata tra 16 e 20 kHz —al di sopra dell’udito umano, ma abbastanza bassa perché le perdite di commutazione nei MOSFET restino gestibili.
Strategie di controllo a confronto
| Metodo | Risoluzione di posizione | Ondulazione di coppia | Costo del driver | Ideale per |
|---|---|---|---|---|
| Sei passi / trapezoidale | 60° elettrici | ~14 % | Minimo | Ventilatori, pompe, carichi a velocità costante |
| Sinusoidale (SVPWM) | Continua | 3–6 % | Medio | Sensibile al rumore, dinamica moderata |
| Controllo a campo orientato (FOC) | Continua, vettoriale | <3 % | Massimo | Servo, robotica, trazione, ampio campo di velocità |
Il controllo sinusoidale regola il vettore di tensione e controlla indirettamente l’entità della corrente. L’FOC va oltre: trasforma le correnti di fase in un sistema di riferimento rotante e regola indipendentemente la componente produttrice di coppia e la componente di flusso, mantenendo il campo di statore a 90° dal campo del rotore su tutto il campo di velocità. È così che si ottiene la massima coppia per ampere.
Dove si inserisce il TMC4671
Storicamente questo articolo citava il TMC4671, un controllore servo FOC completamente integrato originario di Trinamic e oggi parte di Analog Devices. Implementa controllo di coppia, velocità e posizione interamente in hardware, con ADC integrati e interfacce per sensori di posizione, a frequenze di loop di corrente fino a 100 kHz, e aziona carichi BLDC, PMSM, passo-passo bifase, DC a spazzole e a bobina mobile.
Vale la pena conoscerlo, ma è un’opzione tra molte —parti hardware-FOC comparabili sono disponibili da ST, TI e Infineon, e la maggior parte dei prodotti BLDC in volumi usa un microcontrollore che esegue l’FOC in firmware. La scelta del driver deve seguire corrente, banda e feedback richiesti dall’applicazione, non un numero di parte. Il nostro controllore BLDC 20 A 48 V copre applicazioni 200–400 W, e la panoramica dei controlli elenca il resto della gamma.
Con sensore contro senza sensore
| Aspetto | Con sensore Hall | Senza sensore (CEM) |
|---|---|---|
| Coppia di spunto | Coppia piena da fermo | Rampe a catena aperta; debole e incerta |
| Velocità minima utilizzabile | Zero | Tipicamente 5–10 % della nominale |
| Cablaggio | 3 di potenza + 5 di segnale | Solo 3 di potenza |
| Limite ad alta temperatura | IC Hall tip. 125–150°C | Nessun sensore che possa guastarsi |
| Modo di guasto | Guasto sensore o cavo ferma il motore | Perdita di sincronismo sotto gradino di carico |
| Ideale per | AGV, attuatori, tutto ciò che parte sotto carico | Ventilatori, pompe, compressori, unità sigillate |
La decisione si risolve di solito con una domanda: il motore deve produrre coppia a velocità zero o vicino a zero? Se sì, usare sensori Hall o un encoder. Un nastro trasportatore che parte carico, un argano o un AGV su una rampa sconfiggeranno tutti un avvio senza sensore.
Dati tecnici, efficienza e limiti termici
Le quattro equazioni che contano
Quasi ogni decisione di dimensionamento BLDC si riduce a queste relazioni.
| Grandezza | Equazione | Cosa indica |
|---|---|---|
| Coppia | `T = Kt · I` | Corrente necessaria per una data coppia |
| CEM | `E = Ke · ω` | Tensione generata dal motore, quindi velocità massima |
| Conversione Kv | `Kt [N·m/A] = 9,5493 / Kv [rpm/V]` | Traduce una Kv stile hobby in unità di ingegneria |
| Costante di motore | `Km = Kt / √R` | Coppia per radice di watt dissipato —la vera misura della qualità del motore |
Due fatti qui mandano in difficoltà quasi tutti. Primo, in unità SI, Kt [N·m/A] e Ke [V·s/rad] sono numericamente identiche —è la stessa costante fisica espressa dai lati meccanico ed elettrico. Secondo, Kv è inversamente proporzionale a Kt, quindi un numero Kv più alto significa meno coppia per ampere, non più. Un motore da 1000 Kv produce 0,00955 N·m/A; un motore da 100 Kv dello stesso telaio produce 0,0955 N·m/A, dieci volte tanto.
Per l’aritmetica di coppia lato carico che alimenta queste equazioni, vedere come calcolare la coppia del motore.
Perché Kv non determina l’efficienza
Questo è l’equivoco più comune nella specifica BLDC, e merita di essere dimostrato anziché affermato.
Si prenda un telaio con area di cava fissa e fattore di riempimento di rame fisso. Avvolgerlo con un numero diverso di spire N cambia due cose insieme:
- Kt è proporzionale a N (più spire, più flusso per ampere)
- R è proporzionale a N² (più spire di filo proporzionalmente più sottile)
Ora si calcoli la perdita di rame per una coppia di uscita fissa T:
`I = T / Kt → I ∝ 1/N Pcu = I²R ∝ (1/N²) · N² = costante`
La perdita di rame è indipendente dall’avvolgimento e quindi indipendente da Kv. Calcolato numericamente su due candidati da 24 V, 60 W che erogano lo stesso 0,132 N·m:
| Parametro | Motore A — 300 Kv | Motore B — 1000 Kv |
|---|---|---|
| Kt = 9,5493 / Kv | 0,0318 N·m/A | 0,00955 N·m/A |
| Resistenza di fase R | 0,500 Ω | 0,045 Ω |
| Corrente per 0,132 N·m | 4,15 A | 13,8 A |
| Perdita di rame I²R | 8,6 W | 8,6 W |
| Costante di motore Km = Kt/√R | 0,045 N·m/√W | 0,045 N·m/√W |
| Corrente continua richiesta al driver | ≥5 A | ≥15 A |
Perdita identica, costante di motore identica —ma l’opzione ad alto Kv richiede un driver dimensionato per il triplo della corrente. Poiché costo dell’invertitore, sezione del conduttore e perdite di commutazione scalano tutti con la corrente, “passare a un motore a Kv più alto per più velocità” triplica il costo dell’azionamento e l’ingombro dei cablaggi senza alcun beneficio termico all’albero. Kv è una scelta di rapporto lato elettrico, non un rapporto di prestazioni.
Il modo corretto per confrontare due motori BLDC sulla carta è Km, la costante di motore. È indipendente dall’avvolgimento e cattura quanta coppia la macchina produce per unità di calore —ciò che limita realmente la potenza continua.
Efficienza per dimensione del telaio
L’efficienza dipende fortemente dalla dimensione perché la perdita di rame scala con la superficie mentre la potenza scala con il volume. I motori piccoli non raggiungono semplicemente i valori di efficienza dei motori grandi.
| Telaio / potenza | Efficienza di picco BLDC | Equivalente a spazzole | Perdita dominante |
|---|---|---|---|
| 22–28 mm, <20 W | 70–80 % | 55–65 % | Rame |
| 36–42 mm, 20–100 W | 80–87 % | 68–75 % | Rame + attrito |
| 57–80 mm, 100–500 W | 85–91 % | 75–80 % | Equilibrata |
| 86–130 mm, 0,5–3 kW | 89–94 % | 78–84 % | Ferro + ventilazione |
Due avvertenze che le schede raramente spiegano. L’efficienza di picco si ha a circa 70–80 % della coppia nominale, non alla coppia nominale né a vuoto —un motore al 20 % di carico può facilmente stare 15 punti sotto il suo numero principale. E la cifra citata è quasi sempre solo del motore; aggiungere 3–8 % di perdita dell’invertitore per la cifra di sistema. Le classi di efficienza per macchine a magnete permanente a velocità variabile sono definite in IEC TS 60034-30-2, e la nostra guida alle classi di efficienza dei motori spiega come sono assegnate le bande IE.
Limiti termici: i magneti, non l’isolamento
Questa è l’insidia specifica del BLDC in cui cadono ingegneri abituati alle macchine a spazzole o ad induzione. La classe di isolamento secondo IEC 60034-1 fissa il limite dell’avvolgimento, ma i magneti del rotore cedono di solito per primi.
| Materiale / grado del magnete | Temp. max di esercizio | Costo relativo | Uso tipico |
|---|---|---|---|
| NdFeB — N (standard) | 80°C | Base | Ventilatori consumer, servizio leggero |
| NdFeB — M | 100°C | +10 % | Industria generale |
| NdFeB — H | 120°C | +20 % | Automazione, AGV |
| NdFeB — SH | 150°C | +35 % | Trazione, utensili elettrici |
| NdFeB — UH / EH | 180–200°C | +50–80 % | EV, vano motore, fondo pozzo |
| SmCo | 250–350°C | 3–5× | Aerospazio, ambiente estremo |
| Ferrite | 250°C (caldo) / scarso a freddo | 0,2× | Per costo, alto ambiente |
Letto contro la tabella dell’isolamento, lo scarto è evidente:
| Classe di isolamento (IEC 60034-1) | Temp. max avvolgimento | Innalzamento ammesso a 40°C ambiente |
|---|---|---|
| Classe A | 105°C | 60 K |
| Classe E | 120°C | 75 K |
| Classe B | 130°C | 80 K |
| Classe F | 155°C | 105 K |
| Classe H | 180°C | 125 K |
Un motore pubblicizzato con isolamento classe F implica una capacità di avvolgimento di 155°C. Se è dotato di NdFeB standard di grado N, i magneti iniziano a smagnetizzarsi in modo irreversibile intorno a 80°C —circa la metà del numero principale. L’avvolgimento è a posto; la costante di coppia è scesa in modo permanente e il motore non si riprende nemmeno dopo il raffreddamento.
C’è anche un effetto del tutto reversibile che dovreste mettere in conto. La remanenza del NdFeB scende di circa 0,12 % per °C. Passare da un banco a 20°C a un bagno caldo a 100°C costa circa 9,6 % di Kt, quindi il driver deve erogare circa il 10 % in più di corrente per la stessa coppia —ciò che aumenta la perdita I²R di circa il 21 % e riscalda ulteriormente il motore. Dimensionare il margine di corrente per la condizione calda, non per la misura in banco. Quando la coppia di uscita cala dopo che una macchina ha girato un’ora, di solito è questo il motivo; vedere cosa fa perdere coppia a un motore DC.
Un caso controintuitivo che vale la pena ricordare: i magneti in ferrite perdono remanenza quando diventano più freddi e possono subire smagnetizzazione irreversibile a bassa temperatura. Un motore a magnete in ferrite specificato per una fabbrica calda può fallire in una prova di avvio a freddo in un magazzino invernale.
Migliori applicazioni per i motori BLDC
I motori BLDC giustificano il costo extra del driver ovunque il ciclo di lavoro sia lungo, l’accesso alla manutenzione sia scarso o conti la precisione di controllo. Dove una carico gira brevemente e di rado, un motore a spazzole è spesso ancora la risposta commerciale corretta.

Movimento dell’aria in servizio continuo
Ventole, soffianti e gruppi di ventilazione girano migliaia di ore l’anno, quindi un motore all’85 % contro uno al 70 % si ammortizza rapidamente, e non ci sono spazzole da sostituire in una condotto inaccessibile. Le ventole silenziose per PC, le basi di raffreddamento per portatili e i soffianti ad alta velocità sono quasi universalmente BLDC. Correlato: applicazioni di motori per elettrodomestici.
Utensili a batteria
Avvitatori a batteria, avvitatori ad impatto e cacciaviti elettrici sono passati a BLDC perché l’autonomia per carica è fissata direttamente dall’efficienza, e perché il controllo elettronico consente comportamento della frizione, avvio morbido e limiti di coppia precisi in firmware anziché in hardware.
AGV e robot mobili
Le ruote motrici richiedono coppia piena da fermo, frenata rigenerativa e accurato equilibrio di velocità tra le ruote —tutto ciò richiede controllo elettronico in anello chiuso. Sono di solito dotati di sensore Hall o encoder e ridotti con uno stadio planetario. La gestione termica è il guasto di campo usuale; vedere surriscaldamento motore AGV e come funziona un riduttore planetario.
Veicoli elettrici ed EV leggeri
Motori a mozzo, azionamenti centrali e attuatori ausiliari sfruttano la densità di potenza e la rigenerazione BLDC. La qualità del magnete e la progettazione termica dominano la specifica. I nostri motori BLDC per EV usano gradi SH e UH per vano motore e trazione.
Apparecchiature mediche e da laboratorio
Pompe a infusione, centrifughe, strumenti chirurgici e analizzatori necessitano bassa EMI, nessuna generazione di particelle da polvere di spazzole, funzionamento silenzioso e lunga vita senza supervisione. Solo la scintilla delle spazzole squalifica i motori a spazzole in molti di questi ambienti.
Pompe e impianti HVAC
Le molte ore annue di funzionamento rendono l’efficienza il criterio di acquisto principale, e le configurazioni BLDC senza sensore sigillate si adattano a installazioni umide o inaccessibili. Rilevante per azionamenti di pompe di acqua refrigerata e di raffreddamento industriale.
Movimento di precisione e robotica
Giunti robotici, assi CNC e manipolazione dei semiconduttori necessitano bassa ondulazione di coppia e posizione accurata, il che significa FOC più encoder. Dove il gioco conta più della coppia, domina la scelta del riduttore —vedere harmonic drive vs planetario e applicazioni di riduttori planetari di precisione.
Attuatori con spazio limitato
Dove la lunghezza assiale è limitata, un BLDC a pancakes con riduttore integrato è spesso l’unico adatto. Vedere motori BLDC piatti con riduttore e micro-riduttori.
Come scegliere un motore BLDC: passo dopo passo
Lavorare a ritroso dal carico. Scegliere prima un motore e scoprire poi il carico è la sequenza più costosa disponibile.
Passo 1 — Quantificare il carico
Stabilire velocità di uscita richiesta, coppia continua, coppia di picco e il ciclo di lavoro che li collega. Per servizio intermittente calcolare la coppia efficace (RMS) sul ciclo —essa, non il picco, fissa la dimensione termica.
Passo 2 — Decidere diretto o con riduttore
I motori BLDC sono efficienti ad alta velocità e scadenti a bassa. Sotto circa 500 rpm al carico, un riduttore produce quasi sempre un sistema più piccolo, economico e fresco. Vedere motore a azionamento diretto vs con riduttore e, se con riduttore, diversi tipi di riduttori di velocità.
Passo 3 — Selezionare il rapporto di riduzione
Dividere la velocità nominale del motore per la velocità di uscita richiesta e arrotondare al rapporto di catalogo più vicino. Ricontrollare la velocità di uscita risultante contro la specifica. Il dettaglio del metodo è in selezione di motori con riduttore di velocità.
Passo 4 — Riflettere la coppia sull’albero del motore
`Tmotore = Tcarico / (i × η)`. Usare un rendimento di riduttore realistico: circa 0,95 per stadio a denti dritti o planetario, 0,90 per due stadi e 0,45–0,70 per vite senza fine a seconda del rapporto.
Passo 5 — Scegliere tensione e Kv insieme
La velocità a vuoto richiesta divisa per la tensione di bus disponibile dà la Kv obiettivo, ma con margine: un motore carico gira circa 10–20 % sotto la sua velocità a vuoto alla stessa tensione. Poi controllare la corrente risultante contro il driver che ci si può permettere —come mostra l’esempio risolto sotto, è questo il vincolo che di solito lega.
Passo 6 — Verificare il caso termico
Calcolare la perdita di rame a coppia continua, sommare perdita di ferro e attrito e confrontarle con la resistenza termica del motore e il peggior ambiente. Confermare che la qualità del magnete si adatti alla temperatura di rotore risultante, non solo alla classe di isolamento.
Passo 7 — Dimensionare il driver sulla corrente continua
Abbinare corrente continua, corrente di picco, tensione di bus e tipo di feedback. I driver sono spesso quotati sulla corrente di picco; serve il valore continuo con il dissipatore previsto.
Passo 8 — Confermare l’interfaccia meccanica
Diametro albero, schema flange, profondità di montaggio, tipo connettore e grado IP. Vedere che cos’è una flangia di motore. Per ciò che non è standard, la nostra via di sviluppo motori su misura è di solito più rapida che forzare un pezzo di catalogo.
Esempio risolto: ruota motrice di un AGV
Specifica. AGV da 80 kg carico, due ruote motrici, ruote in poliuretano da 150 mm su cemento sigillato, velocità obiettivo 0,8 m/s, deve salire rampa del 5 %, accelerazione 0,5 m/s², bus batteria 24 V.
1. Forza su una ruota (quota 40 kg, Crr = 0,02):
`Rotolamento F = 0,02 × 40 × 9,81 = 7,85 N Pendenza F = 40 × 9,81 × 0,05 = 19,62 N Acceleraz. F = 40 × 0,5 = 20,0 N Totale F = 47,5 N`
2. Coppia e velocità della ruota (r = 0,075 m):
`Truota = 47,5 × 0,075 = 3,56 N·m nruota = 0,8 / (π × 0,15) × 60 = 101,9 rpm`
3. Rapporto di riduzione da un BLDC da 3.000 rpm:
`i = 3000 / 101,9 = 29,4 → selezionare catalogo 30:1 planetario Uscita reale = 3000 / 30 = 100 rpm → 0,785 m/s (1,8 % sotto l’obiettivo, accettabile)`
4. Coppia del motore (planetario a due stadi, η = 0,90):
`Tmotore = 3,56 / (30 × 0,90) = 0,132 N·m Pmotore = 0,132 × (3000 × 2π / 60) = 41,5 W`
Un telaio da 60 W dà circa 1,45× di margine sul caso di accelerazione, il che è appropriato dato che l’accelerazione è intermittente mentre rotolamento e pendenza sono continui.
5. La decisione sulla Kv. Due candidati da 24 V, 60 W erogano entrambi 0,132 N·m e, come dimostrato, dissipano entrambi 8,6 W facendolo. L’opzione 300 Kv assorbe 4,15 A e richiede un driver da 5 A. L’opzione 1000 Kv assorbe 13,8 A e richiede un driver da 15 A con triplo spessore di conduttore e un vero dissipatore.
Il risultato da segnalare: un motore da 60 W su un bus da 24 V è un carico di classe 2,5 A se avvolto correttamente, e di classe 14 A se non lo è —con uscita ad albero identica e riscaldamento del motore identico. Su questo AGV, l’intero budget di elettronica di potenza è deciso da un parametro che non influisce affatto sulle prestazioni del motore. Fissare la Kv dalla tensione e velocità che si hanno, e confrontare i candidati poi sulla Km.
Errori di ingegneria comuni
1. Dimensionare sulla coppia di picco invece che su quella efficace
Un motore dimensionato sul picco di accelerazione è tipicamente due taglie di telaio troppo grande e gira a bassa efficienza per la maggior parte della sua vita. Calcolare la coppia efficace sul ciclo di lavoro per la dimensione termica e controllare il picco solo contro i limiti di smagnetizzazione e di corrente del driver.
2. Presumere che la classe di isolamento fissi il soffitto termico
Classe F dice 155°C. NdFeB standard dice 80°C. I magneti fissano il limite, e superarlo distrugge la coppia in modo permanente anziché graduale. Chiedere sempre la qualità del magnete, non solo la classe di isolamento.
3. Trattare un numero Kv alto come un miglioramento delle prestazioni
Kv è una scelta di avvolgimento, non una metrica di qualità. Kv più alta compra velocità per volt e costa coppia per ampere in proporzione esatta. Confrontare i motori sulla Km = Kt/√R invece.
4. Scegliere senza sensore per un carico che parte sotto coppia
Gli azionamenti senza sensore rampano a catena aperta finché la CEM non è rilevabile, tipicamente 5–10 % della velocità nominale. Un nastro carico, un argano o un AGV su rampa si arresteranno o perderanno sincronismo in quella finestra. Se serve coppia a velocità zero, montare sensori Hall.
5. Quotare il driver sulla corrente di picco
I datasheet dei driver evidenziano la corrente di picco, sostenibile forse per pochi secondi. La corrente continua con il dissipatore e l’ambiente reali è il numero che conta. Sottodimensionare qui è la causa più comune di un sistema che funziona in banco e scatta nel quadro.
6. Ignorare lunghezza cavo motore ed effetti PWM
Cavi motore lunghi e non schermati irradiano alla fondamentale PWM e alle sue armoniche, e i fronti dV/dt rapidi possono stressare l’isolamento dell’avvolgimento per effetto d’onda riflessa. Usare cavo schermato collegato a massa a entrambe le estremità, mantenere i tratti corti e non alzare la frequenza PWM oltre il necessario.
7. Trascurare scelta e allineamento dei cuscinetti
Senza spazzole, i cuscinetti sono il componente limitante della vita. Disallineamento, tensione eccessiva della cinghia o precarico errato produrranno un guasto dopo poche migliaia di ore in un motore quotato per 20.000. Il catalogo delle modalità di guasto SKF è il riferimento diagnostico standard.
Risoluzione problemi BLDC: problema, causa, soluzione
| Problema | Causa probabile | Soluzione |
|---|---|---|
| Il motore sobbalza o vibra ma non gira | Mappatura Hall-fase errata | Ci sono sei permutazioni fase/Hall valide; procedere sistematicamente o usare l’auto-rilevamento del driver |
| Gira nella direzione sbagliata | Ordine fasi o Hall invertito | Scambiare due fasi del motore e le due linee Hall corrispondenti |
| La coppia cala dopo 30–60 min di funzionamento | Perdita di magnete reversibile per temperatura (−0,12 %/°C) o smagnetizzazione irreversibile | Misurare la temperatura della scatola; se la coppia non torna dopo il raffreddamento i magneti sono danneggiati in modo permanente —passare a grado superiore |
| Fischio o ruggito udibile sotto carico | Ondulazione di commutazione a sei passi, o PWM in banda udibile | Alzare PWM a 16–20 kHz; passare a sinusoidale o FOC per scendere sotto il 3 % di ondulazione |
| Il driver si surriscalda mentre il motore resta fresco | Kv troppo alta per l’applicazione, quindi corrente alta per la coppia richiesta | Scegliere un avvolgimento a Kv più bassa con stessa Km, o aggiungere riduzione e ridurre la coppia del motore |
| Intervento per sovracorrente a ogni avvio | Nessuna rampa di corrente; rapporto pieno su rotore fermo | Abilitare avvio morbido con rampa a corrente limitata; verificare l’inerzia entro l’impostazione di accelerazione |
| Movimento irregolare, a riluttanza, sotto il 10 % di velocità | CEM senza sensore troppo debole per risolvere la posizione | Aggiungere sensori Hall o un encoder; in alternativa usare FOC con iniezione ad alta frequenza |
| Efficienza misurata ben sotto il datasheet | Lontano dal punto di efficienza di picco, o confronto motore solo contro misura di sistema | Rilavorare la riduzione perché il carico continuo stia al 70–80 % della coppia nominale; aggiungere 3–8 % per perdita invertitore nel confronto |
| Rumore cuscinetto dopo poche migliaia di ore | Disallineamento, carico radiale eccessivo, contaminazione o precarico errato | Controllare allineamento accoppiamento e tensione cinghia contro il limite di carico a sbalzo; vedere modalità di guasto cuscinetti SKF |
| Funzionamento erratico con cavi motore lunghi | Accoppiamento EMI nelle linee Hall; stress da onda riflessa | Cavo schermato a massa a entrambe le estremità, separare segnale e potenza, aggiungere induttanze a modo comune |
Domande frequenti
Perché scegliere Greensky per i motori BLDC
Greensky Power produce motori a corrente continua senza spazzole, motori con riduttore e driver compatibili per clienti OEM in tutto il mondo. Ciò che è rilevante per l’ingegneria discussa sopra:
- Grado del magnete specificato, non presupposto. Indichiamo grado NdFeB e temperatura di esercizio in ogni preventivo, perché come mostrato sono i magneti, non la classe di isolamento, a fissare di solito il vero soffitto termico.
- Avvolgimento adattato alla vostra tensione di bus. Invece di spingere una Kv di magazzino, avvolgiamo sulla vostra alimentazione e velocità obiettivo perché la corrente del driver cada dove permette il vostro budget di azionamento. Telai da 22 mm a 120 mm, 12 V a 72 V.
- Motore, riduttore e azionamento da un’unica fonte. Motori BLDC, riduttori e driver progettati insieme, il che elimina il disallineamento di interfaccia che appare quando tre fornitori soddisfano ciascuno la propria specifica.
- Varianti con e senza sensore dello stesso telaio, perché la decisione di feedback segua l’applicazione anziché la lista di magazzino.
- Copertura completa dei tipi lato riduttore —planetario, elicoidale, vite senza fine (NMRV), cicloidale e motori BLDC piatti con riduttore— perché la raccomandazione segua il calcolo.
- Alberi, flange, connettori e rapporti su misura tramite i nostri programmi di sviluppo motori su misura e OEM/ODM, di solito più rapidi dell’adattare un pezzo di catalogo.
Inviateci carico, velocità, ciclo di lavoro, tensione di bus e temperatura ambiente, e i nostri ingegneri ritorneranno una raccomandazione calcolata con coppia, corrente e termico mostrati —non solo un numero di parte.
Risorse tecniche correlate
- Gamma e specifiche dei motori a corrente continua senza spazzole
- Motori DC a spazzole — quando sono ancora la scelta giusta
- Driver e azionamenti per motori
- Come calcolare la coppia del motore
- Come scegliere un motore per un’applicazione industriale
- Classe di efficienza del motore spiegata
- A cosa serve un motore DC con riduttore
- Selezione e calcolo di motori con riduttore di velocità
- Tipi di riduttori di velocità a confronto
- Motore a azionamento diretto vs con riduttore
- Campi di applicazione del motore con riduttore planetario
- Tutti gli articoli tecnici sui motori DC
Riferimenti e norme
Le cifre di efficienza, le classi di isolamento, le definizioni di ciclo e le modalità di guasto citate sopra provengono da norme internazionali pubblicate e documentazione tecnica dei costruttori. I coefficienti di temperatura e i limiti di grado dei magneti riflettono dati di fornitori NdFeB sinterizzato; la derivazione della costante di motore è teoria standard delle macchine ed è riproducibile dalle equazioni date. Questa pagina è mantenuta dal team di ingegneria di Greensky Power e rivista rispetto alle edizioni vigenti delle norme.
- International Electrotechnical Commission. IEC 60034-1:2022 — Macchine elettriche rotanti, Parte 1: Dati e prestazioni. https://webstore.iec.ch/en/publication/65446
- International Electrotechnical Commission. IEC TS 60034-30-2 — Classi di efficienza dei motori AC a velocità variabile (codice IE). https://webstore.iec.ch/publication/30830
- International Electrotechnical Commission. IEC 60034-30-1 — Classi di efficienza dei motori AC alimentati dalla rete. https://webstore.iec.ch/publication/91195
- American National Standards Institute / NEMA. ANSI/NEMA MG 1 — Motors and Generators. https://webstore.ansi.org/standards/nema/ansinemamg2021
- National Electrical Manufacturers Association. Motors and Generators product section. https://www.nema.org/products/pages/motor-and-generator.aspx
- U.S. Department of Energy. Determining Electric Motor Load and Efficiency. https://www.energy.gov/sites/prod/files/2014/04/f15/10097517.pdf
- International Energy Agency. Electric Motors — Energy System, Industry. https://www.iea.org/energy-system/industry/electric-motors
- SKF. Bearing Failures and Their Causes. https://www.skf.com/group/support/bearing-failures-and-their-causes
- Siemens AG. SIMOTICS Electric Motors — Technical Documentation. https://www.siemens.com/global/en/products/drives/electric-motors.html
- IEEE Xplore. Permanent magnet synchronous and brushless DC motor drives — technical literature. https://ieeexplore.ieee.org/document/6342334
- maxon motor ag. EC Motor Technology — Brushless DC Drive Fundamentals. https://www.maxongroup.com/maxon/view/content/ec-technology
- maxon motor ag. Gear Technology Technical Paper. https://www.maxongroup.com/assets/public/caas/v1/media/112608/data/32bb5bfabd9ce7d852292f275410c997/knowledge-support-support-antriebswissen-kurz-erklaert-gear-download.pdf
- FAULHABER. Brushless DC Motors — Product and Technology Documentation. https://www.faulhaber.com/en/products/brushless-dc-motors/
- FAULHABER. Drive Technology Know-How Library. https://www.faulhaber.com/en/know-how/
- Yaskawa. Technical Downloads and Application Notes. https://www.yaskawa.com/downloads/search-index
- Analog Devices (Trinamic). TMC4671 — Integrated Servo Controller for FOC. https://www.analog.com/en/products/tmc4671.html