Respuesta rápida
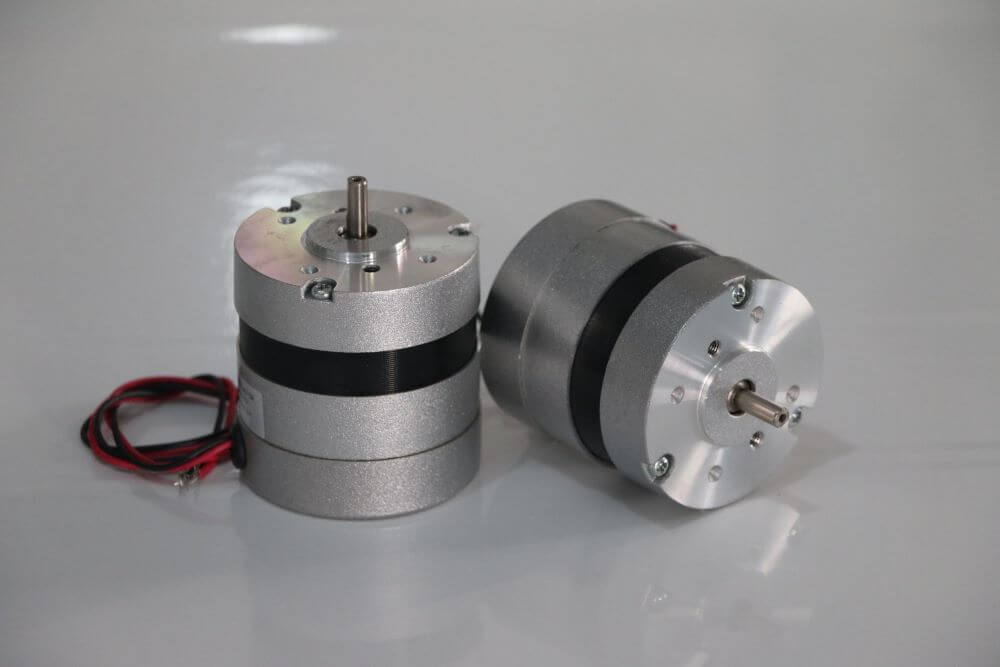
Un motor BLDC es una máquina síncrona de imanes permanentes cuyo controlador electrónico —no las escobillas— conmuta la corriente del estator. Funciona al 85–93 % de eficiencia (frente al 75–80 % de los motores con escobillas) y solo desgasta los rodamientos. Pero no arranca con corriente continua pura: siempre necesita un driver que detecte la posición del rotor, y su límite térmico lo marcan los imanes, no el aislamiento.- ¿Qué es un motor BLDC?
- Cómo funciona un motor BLDC paso a paso
- Datos técnicos, eficiencia y límites térmicos
- Mejores aplicaciones para motores BLDC
- Cómo seleccionar un motor BLDC: paso a paso
- Errores frecuentes de ingeniería
- Solución de problemas BLDC: problema, causa, solución
- Preguntas frecuentes
- Por qué elegir Greensky para motores BLDC
- Recursos técnicos relacionados
- Referencias y normas
Esta página explica qué es un motor BLDC, cómo funciona realmente la conmutación electrónica paso a paso, las ecuaciones que rigen el par y la velocidad, y los límites térmicos que deciden si un motor sobrevive en campo. Cierra con un ejemplo de dimensionado completamente resuelto para una rueda motriz de AGV, incluido ese resultado aritmético que sorprende a la mayoría de los compradores.
Si ya conoce la teoría y solo busca hardware, nuestra gama de motores de corriente continua sin escobillas y los controladores compatibles cubren bastidores de 22–120 mm a 12 V – 72 V.
¿Qué es un motor BLDC?
Un motor de corriente continua sin escobillas es una máquina de imanes permanentes que produce rotación continua conmutando electrónicamente la corriente entre las fases del estator en secuencia. El nombre es un poco engañoso. El bus de alimentación es continua, pero la tensión que llega a las bobinas es una forma de onda conmutada —trapezoidal en un accionamiento de seis pasos, sinusoidal en uno orientado al campo. Eléctricamente, un motor BLDC es una máquina síncrona de corriente alterna con etapa previa de continua.
Inversión estructural frente al motor con escobillas
El cambio definitorio es que las dos mitades de un motor DC con escobillas intercambian posiciones:
- Motor con escobillas: imanes permanentes en la caja fija, bobinas portadoras de corriente en el rotor. La corriente llega a las bobinas giratorias por escobillas de carbón que rozan un conmutador segmentado.

- Motor BLDC: imanes permanentes en el rotor, bobinas en el estator fijo. No se requiere ningún contacto deslizante.


Esa inversión produce cada ventaja práctica. La pérdida de cobre es la principal fuente de calor en un motor pequeño, y en un diseño BLDC se genera en el estator —atornillado directamente a la carcasa, con un corto camino de conducción hacia el ambiente. En un motor con escobillas, esa misma pérdida se genera en el rotor, donde la única salida es la radiación a través del entrehierro. Por eso un motor BLDC de un tamaño de bastidor dado soporta una potencia continua muy superior a su equivalente con escobillas, y la diferencia crece cuanto más pequeño es el bastidor.
Componentes principales
- Estator — núcleo de chapa de acero al silicio laminada con bobinado trifásico de cobre en estrella (wye) o triángulo. La calidad de la laminación fija la pérdida por corrientes parásitas; el factor de llenado de la ranura fija la pérdida de cobre.
- Rotor — imanes permanentes, normalmente NdFeB sinterizado, montados en superficie (SPM) o enterrados en el hierro (IPM). La calidad del imán fija el techo de temperatura de toda la máquina.
- Realimentación de posición — tres sensores Hall espaciados 120° eléctricos, o un observador de CEM sin sensor, o un encoder/resolver para control de grado servo.
- Controlador / ESC — un inversor trifásico de seis MOSFET o IGBT más la lógica de control que decide el orden de conmutación y el ciclo de trabajo PWM.
- Rodamientos — la única pieza que todavía se desgasta, y por tanto el componente que ahora define la vida útil.
BLDC, PMSM y motor paso a paso — dónde están realmente los límites
Estas tres familias comparten hardware y se confunden a menudo. La distinción está en la forma de onda de la CEM y en cómo la aprovecha el accionamiento, no en la placa de características.
| Característica | DC con escobillas | BLDC | PMSM | Paso a paso |
|---|---|---|---|---|
| Conmutación | Mecánica | Electrónica, trapezoidal | Electrónica, sinusoidal | Electrónica, lazo abierto |
| Forma de CEM | n/d | Trapezoidal | Sinusoidal | Sinusoidal, muchos polos |
| Eficiencia típica | 75–80 % | 85–93 % | 88–95 % | 40–70 % |
| Ondulación de par | Moderada | ~14 % (seis pasos) | <3 % (FOC) | Alta, por reluctancia |
| Realimentación de posición | No requerida | Hall o sin sensor | Encoder/resolver | Ninguna (pierde pasos) |
| Par de retención a velocidad cero | Pobre | Pobre sin encoder | Bueno con encoder | Excelente |
| Piezas de desgaste | Escobillas, conmutador | Solo rodamientos | Solo rodamientos | Solo rodamientos |
La regla práctica: un motor BLDC accionado por un controlador orientado al campo es una PMSM en todo salvo en la forma de onda de la CEM, y una máquina trapezoidal bien diseñada bajo FOC obtiene igualmente la mayor parte del beneficio de reducir la ondulación. La etiqueta de la caja importa mucho menos que la estrategia de control que se le empareja.
Cómo funciona un motor BLDC paso a paso
La rotación exige que el campo del estator vaya siempre por delante de los imanes del rotor. Como el campo del estator lo crean las bobinas que están excitadas en cada momento y el rotor se mueve continuamente, el controlador debe volver a seleccionar bobinas según dónde esté el rotor ahora. Ese bucle cerrado es todo el funcionamiento BLDC.
Paso 1 — Determinar la posición del rotor
Tres sensores Hall montados en el estator informan de la polaridad del imán del rotor que pasa por cada uno. Sus tres salidas binarias producen seis estados válidos por revolución eléctrica (000 y 111 son códigos de fallo), dando la posición con un margen de 60° eléctricos. Los accionamientos sin sensor miden en cambio la CEM inducida en la fase que está sin excitar y detectan su cruce por cero.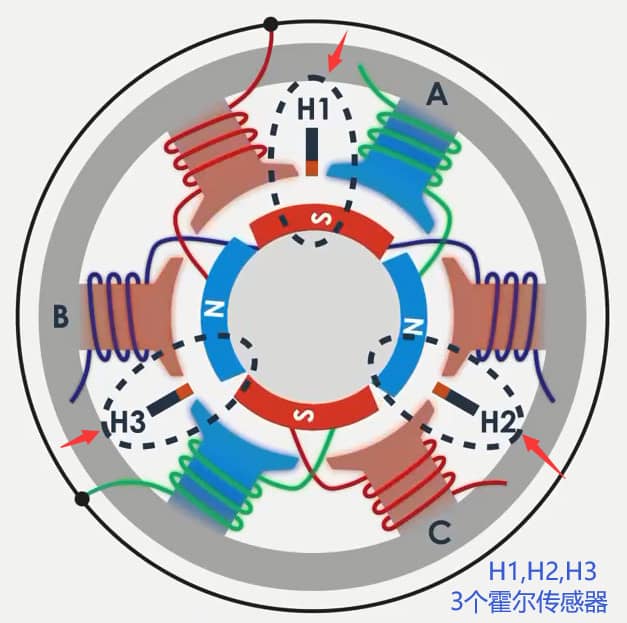
Paso 2 — Seleccionar el par de bobinas
El controlador mapea el estado de posición a una tabla de conmutación. En conmutación de seis pasos, dos de las tres fases conducen en cada instante y la tercera queda flotando. La secuencia AB → AC → BC → BA → CA → CB se repite una vez por revolución eléctrica.
Paso 3 — Conmutar el inversor
Seis interruptores de potencia, dispuestos como tres medias puentes, dirigen la corriente del bus por el par seleccionado. Una fase se lleva al rail positivo, otra a masa y la tercera queda en triestado. La conexión en estrella es lo que lo hace económico: tres hilos en lugar de seis, con la vuelta de una fase proporcionada por otra.
Paso 4 — Producir par
La corriente en las bobinas excitadas crea un campo de estator unos 90° eléctricos por delante del campo del rotor. Los polos iguales se repelen y los opuestos se atraen, así que el rotor se arrastra hacia el alineamiento. El par es proporcional a la corriente según la constante de par:
`T = Kt × I donde T en N·m, Kt en N·m/A, I en amperios`
Paso 5 — Avanzar antes del alineamiento
El controlador debe conmutar al siguiente estado antes de que el rotor alcance el alineamiento, o el par cae a cero en el punto de alineamiento. Conmutar demasiado pronto también debilita el par; conmutar demasiado tarde aumenta la ondulación y el ruido audible. El temporizado correcto es lo que separa a un motor que cumple su ficha técnica de otro que en el mismo hardware corre caliente y ruidoso.
Paso 6 — Regular la magnitud con PWM
La conmutación decide qué bobinas conducen; la modulación por ancho de pulso (PWM) decide cuánta corriente fluye. La frecuencia PWM se fija normalmente entre 16 y 20 kHz —por encima del oído humano, pero lo bastante baja para que las pérdidas de conmutación en los MOSFET sean manejables.
Estrategias de control comparadas
| Método | Resolución de posición | Ondulación de par | Coste del controlador | Mejor para |
|---|---|---|---|---|
| Seis pasos / trapezoidal | 60° eléctricos | ~14 % | El más bajo | Ventiladores, bombas, cargas a velocidad constante |
| Sinusoidal (SVPWM) | Continua | 3–6 % | Medio | Sensible al ruido, dinámica moderada |
| Control orientado al campo (FOC) | Continua, vectorial | <3 % | El más alto | Servos, robótica, tracción, amplio rango de velocidad |
El control sinusoidal regula el vector de tensión y solo controla indirectamente la magnitud de corriente. El FOC va más allá: transforma las corrientes de fase a un sistema de referencia rotatorio y regula la componente productora de par y la componente de flujo de forma independiente, manteniendo el campo del estator a 90° del campo del rotor en todo el rango de velocidad. Eso es lo que entrega el máximo par por amperio.
Dónde encaja el TMC4671
Históricamente este artículo citaba el TMC4671, un controlador servo FOC totalmente integrado originario de Trinamic y hoy parte de Analog Devices. Implementa control de par, velocidad y posición íntegramente en hardware, con ADC integrados e interfaces de sensor de posición, a frecuencias de bucle de corriente de hasta 100 kHz, y acciona cargas BLDC, PMSM, paso a paso bifásico, DC con escobillas y de bobina móvil.
Vale la pena conocerlo, pero es una opción entre muchas —piezas hardware-FOC comparables hay de ST, TI e Infineon, y la mayoría de los productos BLDC en volumen usan un microcontrolador que ejecuta FOC en firmware. La elección del controlador debe seguir a la corriente, el ancho de banda y la realimentación que necesita la aplicación, no a un número de pieza. Nuestro propio controlador BLDC 20 A 48 V cubre aplicaciones de 200–400 W, y la visión general de controladores lista el resto de la gama.
Con sensor frente a sin sensor
| Aspecto | Con sensor Hall | Sin sensor (CEM) |
|---|---|---|
| Par de arranque | Par completo desde parado | Rampa en lazo abierto; débil e incierto |
| Velocidad mínima utilizable | Cero | Típicamente 5–10 % de la nominal |
| Cableado | 3 de potencia + 5 de señal | Solo 3 de potencia |
| Límite de alta temperatura | IC Hall típ. 125–150°C | Ningún sensor que falle |
| Modo de fallo | Fallo de sensor o cable detiene el motor | Pérdida de sincronismo ante un escalón de carga |
| Mejor para | AGV, actuadores, todo lo que arranca bajo carga | Ventiladores, bombas, compresores, unidades selladas |
La decisión suele resolverse con una pregunta: ¿el motor debe producir par a velocidad cero o cerca de ella? Si sí, use sensores Hall o un encoder. Una cinta transportadora que arranca cargada, un elevador o un AGV en una rampa vencerán todos un arranque sin sensor.
Datos técnicos, eficiencia y límites térmicos
Las cuatro ecuaciones que importan
Casi toda decisión de dimensionado BLDC se reduce a estas relaciones.
| Magnitud | Ecuación | Qué le indica |
|---|---|---|
| Par | `T = Kt · I` | Corriente necesaria para un par dado |
| CEM | `E = Ke · ω` | Tensión que genera el motor, por tanto velocidad máxima |
| Conversión Kv | `Kt [N·m/A] = 9,5493 / Kv [rpm/V]` | Traduce una Kv de estilo hobby a unidades de ingeniería |
| Constante de motor | `Km = Kt / √R` | Par por raíz de vatio disipado —la verdadera medida de calidad del motor |
Dos hechos aquí confunden a casi todos. Primero, en unidades SI, Kt [N·m/A] y Ke [V·s/rad] son numéricamente idénticas —es la misma constante física expresada desde los lados mecánico y eléctrico. Segundo, Kv es inversamente proporcional a Kt, así que un número Kv mayor significa menos par por amperio, no más. Un motor de 1000 Kv produce 0,00955 N·m/A; un motor de 100 Kv del mismo bastidor produce 0,0955 N·m/A, diez veces más.
Para la aritmética de par del lado de la carga que alimenta estas ecuaciones, vea cómo calcular el par del motor.
Por qué Kv no determina la eficiencia
Este es el error de concepto más común en la especificación BLDC, y merece ser demostrado, no afirmado.
Tome un bastidor con área de ranura fija y factor de llenado de cobre fijo. Devanarlo con un número distinto de espiras N cambia dos cosas a la vez:
- Kt es proporcional a N (más espiras, más flujo por amperio)
- R es proporcional a N² (más espiras de hilo proporcionalmente más fino)
Ahora calcule la pérdida de cobre para un par de salida fijo T:
`I = T / Kt → I ∝ 1/N Pcu = I²R ∝ (1/N²) · N² = constante`
La pérdida de cobre es independiente del devanado y, por tanto, independiente de Kv. Resuelto numéricamente en dos candidatos de 24 V, 60 W que entregan el mismo 0,132 N·m:
| Parámetro | Motor A — 300 Kv | Motor B — 1000 Kv |
|---|---|---|
| Kt = 9,5493 / Kv | 0,0318 N·m/A | 0,00955 N·m/A |
| Resistencia de fase R | 0,500 Ω | 0,045 Ω |
| Corriente para 0,132 N·m | 4,15 A | 13,8 A |
| Pérdida de cobre I²R | 8,6 W | 8,6 W |
| Constante de motor Km = Kt/√R | 0,045 N·m/√W | 0,045 N·m/√W |
| Intensidad continua requerida del controlador | ≥5 A | ≥15 A |
Pérdida idéntica, constante de motor idéntica —pero la opción de alto Kv exige un controlador para el triple de corriente. Como el coste del inversor, la sección del conductor y las pérdidas de conmutación escalan con la corriente, “mejorar a un motor de mayor Kv por más velocidad” triplica el coste del accionamiento y la carga de cableado sin aportar beneficio térmico alguno en el eje. Kv es una elección de relación en el lado eléctrico, no una relación de rendimiento.
La forma correcta de comparar dos motores BLDC en papel es Km, la constante de motor. Es independiente del devanado y captura cuánto par produce la máquina por unidad de calor —lo que realmente limita la potencia continua.
Eficiencia por tamaño de bastidor
La eficiencia depende fuertemente del tamaño porque la pérdida de cobre escala con la superficie mientras la potencia escala con el volumen. Los motores pequeños sencillamente no alcanzan las cifras de eficiencia de los grandes.
| Bastidor / potencia | Eficiencia pico BLDC | Equivalente con escobillas | Pérdida dominante |
|---|---|---|---|
| 22–28 mm, <20 W | 70–80 % | 55–65 % | Cobre |
| 36–42 mm, 20–100 W | 80–87 % | 68–75 % | Cobre + fricción |
| 57–80 mm, 100–500 W | 85–91 % | 75–80 % | Equilibrada |
| 86–130 mm, 0,5–3 kW | 89–94 % | 78–84 % | Hierro + ventilación |
Dos advertencias que las fichas rara vez explican. La eficiencia pico ocurre a≈ 70–80 % del par nominal, no al par nominal ni en vacío —un motor holgazaneando al 20 % de carga puede estar fácilmente 15 puntos por debajo de su cifra principal. Y la cifra citada es casi siempre solo del motor; sume 3–8 % de pérdida del inversor para la cifra del sistema. Las clases de eficiencia para máquinas de imán permanente de velocidad variable se definen en IEC TS 60034-30-2, y nuestra guía de clases de eficiencia de motores explica cómo se asignan las bandas IE.
Límites térmicos: los imanes, no el aislamiento
Esta es la trampa específica de BLDC en la que caen ingenieros acostumbrados a máquinas con escobillas o de inducción. La clase de aislamiento según IEC 60034-1 fija el límite de la bobina, pero los imanes del rotor suelen ceder primero.
| Material / calidad del imán | Temp. máx. de trabajo | Coste relativo | Uso típico |
|---|---|---|---|
| NdFeB — N (estándar) | 80°C | Base | Ventiladores de consumo, servicio ligero |
| NdFeB — M | 100°C | +10 % | Industria general |
| NdFeB — H | 120°C | +20 % | Automatización, AGV |
| NdFeB — SH | 150°C | +35 % | Tracción, herramientas eléctricas |
| NdFeB — UH / EH | 180–200°C | +50–80 % | EV, vano motor, fondo de pozo |
| SmCo | 250–350°C | 3–5× | Aeroespacial, ambiente extremo |
| Ferrita | 250°C (caliente) / pobre en frío | 0,2× | Por coste, alto ambiente |
Léalo contra la tabla de aislamiento y la discrepancia es obvia:
| Clase de aislamiento (IEC 60034-1) | Temp. máx. de bobina | Elevación permitida a 40°C ambiente |
|---|---|---|
| Clase A | 105°C | 60 K |
| Clase E | 120°C | 75 K |
| Clase B | 130°C | 80 K |
| Clase F | 155°C | 105 K |
| Clase H | 180°C | 125 K |
Un motor anunciado con aislamiento clase F implica una capacidad de bobina de 155°C. Si lleva NdFeB estándar de grado N, los imanes comienzan a desmagnetizarse de forma irreversible cerca de 80°C —aproximadamente la mitad de la cifra principal. La bobina está bien; la constante de par ha bajado permanentemente y el motor no se recupera ni tras enfriarse.
Hay también un efecto totalmente reversible que debe prever. La remanencia del NdFeB cae≈ 0,12 % por °C. Pasar de una banco a 20°C a un baño caliente a 100°C cuesta aproximadamente 9,6 % de Kt, así que el controlador debe aportar≈ 10 % más de corriente para el mismo par —lo que eleva la pérdida I²R en≈ 21 % y calienta más el motor. Dimensione el margen de corriente para la condición caliente, no para la medición en banco. Cuando el par de salida cae tras una hora de funcionamiento, esta suele ser la causa; vea qué hace que un motor DC pierda par.
Un caso contraintuitivo que vale la pena recordar: los imanes de ferrita pierden remanencia cuando se enfrían y pueden sufrir desmagnetización irreversible a baja temperatura. Un motor de imán de ferrita especificado para una fábrica caliente puede fallar en una prueba de arranque en frío en un almacén invernal.
Mejores aplicaciones para motores BLDC
Los motores BLDC justifican su coste extra de controlador allí donde el ciclo de trabajo es largo, el acceso de mantenimiento es malo o importa la precisión de control. Donde una carga funciona breve y rara vez, un motor con escobillas sigue siendo a menudo la respuesta comercial correcta.

Movimiento de aire de servicio continuo
Ventiladores, sopladores y equipos de ventilación funcionan miles de horas al año, así que un motor del 85 % frente a uno del 70 % se amortiza rápido, y no hay escobillas que reemplazar en un conducto inaccesible. Los ventiladores silenciosos de PC, las bases de refrigeración de portátiles y los sopladores de alta velocidad son casi universalmente BLDC. Relacionado: aplicaciones de motores para electrodomésticos.
Herramientas a batería
Taladros inalámbricos, impactos y destornilladores eléctricos pasaron a BLDC porque la autonomía por carga la fija directamente la eficiencia, y porque el control electrónico permite comportamiento de embrague, arranque suave y límites de par precisos en firmware en lugar de hardware.
AGV y robots móviles
Las ruedas motrices necesitan par completo desde parado, frenado regenerativo y coincidencia precisa de velocidad entre ruedas —todo lo cual exige control electrónico en lazo cerrado. Suelen llevar sensor Hall o encoder y reductora planetaria. El régimen térmico es el fallo de campo habitual; vea sobrecalentamiento de motor AGV y cómo funciona una reductora planetaria.
Vehículos eléctricos y EV ligeros
Motores de cubo, de eje central y actuadores auxiliares aprovechan la densidad de potencia y la regeneración BLDC. La calidad del imán y el diseño térmico dominan la especificación. Nuestros motores BLDC para EV usan grados SH y UH para vano motor y tracción.
Equipos médicos y de laboratorio
Bombas de infusión, centrífugas, herramientas quirúrgicas y analizadores necesitan baja EMI, sin generación de partículas por polvo de escobras, funcionamiento silencioso y larga vida sin supervisión. Solo el chisporroteo de escobras descalifica a los motores con escobillas en muchos de estos entornos.
Bombas y planta HVAC
Las muchas horas anuales de funcionamiento hacen de la eficiencia el criterio de compra principal, y los diseños BLDC sin sensor sellados convienen a instalaciones húmedas o inaccesibles. Relacionado con accionamientos de bombas de agua fría e industriales de refrigeración.
Movimiento de precisión y robótica
Articulaciones de robot, ejes CNC y manipulación de semiconductores necesitan baja ondulación de par y posición precisa, lo que significa FOC más encoder. Donde el juego importa más que el par, domina la elección de la reductora —vea harmonic drive vs. planetaria y aplicaciones de reductora planetaria de precisión.
Actuadores con espacio limitado
Donde la longitud axial es limitada, un BLDC panqueque con reductora integrada es a menudo el único ajuste. Vea motores BLDC planos con reductora y microcajas de engranajes.
Cómo seleccionar un motor BLDC: paso a paso
Trabaje desde la carga hacia atrás. Elegir primero un motor y descubrir luego la carga es la secuencia más cara disponible.
Paso 1 — Cuantificar la carga
Establezca velocidad de salida requerida, par continuo, par pico y el ciclo de trabajo que los une. Para servicio intermitente calcule el par eficaz (RMS) sobre el ciclo —ese, no el pico, fija el tamaño térmico.
Paso 2 — Decidir accionamiento directo o con reductora
Los motores BLDC son eficientes a alta velocidad y pobres a baja. Por debajo de≈ 500 rpm en la carga, una reductora casi siempre produce un sistema más pequeño, barato y frío. Vea motor de accionamiento directo vs. con reductora y, si lleva reductora, diferentes tipos de reductores de velocidad.
Paso 3 — Seleccionar la relación de reducción
Divida la velocidad nominal del motor entre la velocidad de salida requerida y redondee a la relación de catálogo más cercana. Compruebe la velocidad de salida resultante contra la especificación. El detalle del método está en selección de motor con reductora de velocidad.
Paso 4 — Reflejar el par en el eje del motor
`Tmotor = Tcarga / (i × η)`. Use un rendimiento de reductora realista:≈ 0,95 por etapa recta o planetaria, 0,90 para dos etapas y 0,45–0,70 para sin fin según la relación.
Paso 5 — Elegir tensión y Kv juntas
La velocidad de vacío requerida dividida por la tensión de bus disponible da la Kv objetivo, pero con margen: un motor cargado gira≈ 10–20 % por debajo de su velocidad de vacío a la misma tensión. Luego compruebe la corriente resultante contra el controlador que puede pagar —como muestra el ejemplo resuelto abajo, esta es la restricción que suele ligar.
Paso 6 — Verificar el caso térmico
Calcule la pérdida de cobre a par continuo, sume pérdida de hierro y fricción, y compárelas con la resistencia térmica del motor y el peor ambiente. Confirme que la calidad del imán se ajusta a la temperatura de rotor resultante, no solo a la clase de aislamiento.
Paso 7 — Dimensionar el controlador al corriente continuo
Ajuste corriente continua, corriente pico, tensión de bus y tipo de realimentación. Los controladores suelen cotizarse por corriente pico; usted necesita la cifra continua con la disipación prevista.
Paso 8 — Confirmar la interfaz mecánica
Diámetro de eje, patrón de brida, profundidad de montaje, tipo de conector y grado IP. Vea qué es una brida de motor. Para lo no estándar, nuestra vía de desarrollo de motores a medida suele ser más rápida que forzar una pieza de catálogo.
Ejemplo resuelto: rueda motriz de AGV
Especificación. AGV de 80 kg cargado, dos ruedas motrices, ruedas de poliuretano de 150 mm sobre hormigón sellado, velocidad objetivo 0,8 m/s, debe subir rampa del 5 %, aceleración 0,5 m/s², bus de batería 24 V.
1. Fuerza en una rueda (cuota 40 kg, Crr = 0,02):
`Rodadura F = 0,02 × 40 × 9,81 = 7,85 N Pendiente F = 40 × 9,81 × 0,05 = 19,62 N Aceleración F = 40 × 0,5 = 20,0 N Total F = 47,5 N`
2. Par y velocidad de la rueda (r = 0,075 m):
`Trueda = 47,5 × 0,075 = 3,56 N·m nrueda = 0,8 / (π × 0,15) × 60 = 101,9 rpm`
3. Relación de reducción a partir de un BLDC de 3.000 rpm:
`i = 3000 / 101,9 = 29,4 → seleccionar catálogo 30:1 planetaria Salida real = 3000 / 30 = 100 rpm → 0,785 m/s (1,8 % por debajo del objetivo, aceptable)`
4. Par del motor (planetaria de dos etapas, η = 0,90):
`Tmotor = 3,56 / (30 × 0,90) = 0,132 N·m Pmotor = 0,132 × (3000 × 2π / 60) = 41,5 W`
Un bastidor de 60 W da≈ 1,45× de margen en el caso de aceleración, lo que es adecuado dado que la aceleración es intermitente mientras rodadura y pendiente son continuas.
5. La decisión de Kv. Dos candidatos de 24 V, 60 W entregan ambos 0,132 N·m y, como se demostró, disipan ambos 8,6 W haciéndolo. La opción 300 Kv consume 4,15 A y necesita un controlador de 5 A. La opción 1000 Kv consume 13,8 A y necesita un controlador de 15 A con triple sección de conductor y un disipador real.
El resultado que merece la pena señalar: un motor de 60 W en un bus de 24 V es una carga de clase 2,5 A si se devana bien, y de clase 14 A si no —con salida de eje idéntica y calentamiento de motor idéntico. En este AGV, todo el presupuesto de electrónica de potencia lo decide un parámetro que no afecta en absoluto al rendimiento del motor. Fije Kv a partir de la tensión y velocidad que tiene, y compare candidatos luego por Km.
Errores frecuentes de ingeniería
1. Dimensionar al par pico en lugar del par eficaz
Un motor dimensionado para el pico de aceleración es típicamente dos tamaños de bastidor demasiado grande y funciona con baja eficiencia la mayor parte de su vida. Calcule el par eficaz sobre el ciclo de trabajo para el tamaño térmico y compruebe el pico solo contra los límites de desmagnetización y de corriente del controlador.
2. Asumir que la clase de aislamiento fija el techo térmico
Clase F dice 155°C. NdFeB estándar dice 80°C. Los imanes fijan el límite, y superarlo destruye el par de forma permanente en lugar de gradual. Pida siempre la calidad del imán, no solo la clase de aislamiento.
3. Tratar una Kv alta como una mejora de rendimiento
Kv es una elección de devanado, no una métrica de calidad. Mayor Kv compra velocidad por volto y cuesta par por amperio en proporción exacta. Compare motores por Km = Kt/√R en su lugar.
4. Elegir sin sensor para una carga que arranca bajo par
Los accionamientos sin sensor rampas en lazo abierto hasta que la CEM es detectable, típicamente 5–10 % de la velocidad nominal. Una cinta cargada, un elevador o un AGV en rampa se calarán o perderán sincronismo en esa ventana. Si se necesita par a velocidad cero, monte sensores Hall.
5. Cotizar el controlador al corriente pico
Las fichas de los controladores destacan la corriente pico, que puede sostenerse solo unos segundos. La corriente continua con el disipador y el ambiente reales es la cifra que cuenta. Infradimensionar aquí es la causa más común de un sistema que funciona en banco y se dispara en el armario.
6. Ignorar la longitud del cable del motor y los efectos PWM
Los cables de motor largos y sin blindar irradian a la frecuencia fundamental PWM y sus armónicos, y los flancos rápidos de dV/dt pueden estresar el aislamiento de la bobina por efecto de onda reflejada. Use cable blindado conectado a masa en ambos extremos, mantenga los tramos cortos y no suba la frecuencia PWM más de lo que la aplicación necesita.
7. Negligenciar la selección y alineación de rodamientos
Sin escobras, los rodamientos son el componente limitante de la vida. La desalineación, la tensión excesiva de correa o la precarga incorrecta producirán un fallo a pocos miles de horas en un motor cotizado para 20.000. El catálogo de modos de fallo de SKF es la referencia diagnóstica estándar.
Solución de problemas BLDC: problema, causa, solución
| Problema | Causa probable | Solución |
|---|---|---|
| El motor da tirones o vibra pero no gira | Mapeo Hall-fase incorrecto | Hay seis permutaciones válidas fase/Hall; recórralas sistemáticamente o use la autodetección del controlador |
| Gira en la dirección equivocada | Orden de fases o de Hall invertido | Intercambie cualesquiera dos fases del motor y las dos líneas Hall correspondientes |
| El par cae tras 30–60 min de funcionamiento | Pérdida de imán reversible por temperatura (−0,12 %/°C) o desmagnetización irreversible | Mida la temperatura de carcasa; si el par no vuelve tras enfriar, los imanes están dañados permanentemente —suba de grado |
| Silbido o gruñido audible bajo carga | Ondulación de conmutación de seis pasos, o PWM en banda audible | Suba PWM a 16–20 kHz; pase a sinusoidal o FOC para bajar la ondulación por debajo del 3 % |
| El controlador se sobrecalienta mientras el motor sigue frío | Kv demasiado alta para la aplicación, por tanto corriente alta para el par requerido | Elija un devanado de Kv menor con el mismo Km, o añada reducción y reduzca el par del motor |
| Disparo por sobrecorriente en cada arranque | Sin rampa de corriente; ciclo pleno sobre rotor parado | Active arranque suave con rampa limitada de corriente; verifique la inercia dentro del ajuste de aceleración |
| Movimiento rugoso, por reluctancia, bajo 10 % de velocidad | CEM sin sensor demasiado débil para resolver posición | Añada sensores Hall o un encoder; o use FOC con inyección de alta frecuencia |
| Eficiencia medida muy por debajo de la ficha | Operando lejos del punto de eficiencia pico, o comparando solo motor contra medición de sistema | Re.change la reducción para que la carga continua quede al 70–80 % del par nominal; sume 3–8 % por pérdida de inversor al comparar |
| Ruido de rodamiento tras pocos miles de horas | Desalineación, exceso de carga radial, contaminación o precarga incorrecta | Compruebe alineación de acoplamiento y tensión de correa contra el límite de carga en voladizo; ver modos de fallo de rodamientos SKF |
| Funcionamiento errático con cables de motor largos | Acoplamiento EMI a líneas Hall; estrés por onda reflejada | Cable blindado a masa en ambos extremos, separe señal y potencia, añada inductancias de modo común |
Preguntas frecuentes
Por qué elegir Greensky para motores BLDC
Greensky Power fabrica motores de corriente continua sin escobillas, motores con reductora y controladores compatibles para clientes OEM en todo el mundo. Lo relevante para la ingeniería comentada arriba:
- Calidad del imán especificada, no asumida. Indicamos grado NdFeB y temperatura de trabajo en cada cotización, porque como se ha mostrado son los imanes, no la clase de aislamiento, los que suelen fijar el techo térmico real.
- Devanado ajustado a su tensión de bus. En lugar de empujar una Kv de stock, devanamos a su alimentación y velocidad objetivo para que la corriente del controlador caiga donde permite su presupuesto de accionamiento. Bastidores de 22 mm a 120 mm, 12 V a 72 V.
- Motor, reductora y accionamiento de una fuente. Motores BLDC, reductoras y controladores diseñados juntos, lo que elimina el desajuste de interfaz que aparece cuando tres proveedores cumplen cada uno su propia especificación.
- Variantes con y sin sensor del mismo bastidor, para que la decisión de realimentación siga a la aplicación en lugar de a la lista de stock.
- Cobertura total de tipos en el lado de la reductora —planetaria, helicoidal, sin fin (NMRV), cicloidal y motores BLDC planos con reductora— para que la recomendación siga al cálculo.
- Ejes, bridas, conectores y relaciones a medida vía nuestros programas de desarrollo de motores a medida y OEM/ODM, normalmente más rápidos que adaptar una pieza de catálogo.
Envíenos la carga, la velocidad, el ciclo de trabajo, la tensión de bus y la temperatura ambiente, y nuestros ingenieros devolverán una recomendación calculada con el par, la corriente y el térmico mostrados —no solo un número de pieza.
Recursos técnicos relacionados
- Gama y especificaciones de motores de corriente continua sin escobillas
- Motores DC con escobillas — cuándo siguen siendo la elección correcta
- Controladores y accionamientos de motor
- Cómo calcular el par del motor
- Cómo seleccionar un motor para una aplicación industrial
- Clase de eficiencia de motor explicada
- Para qué sirve un motor DC con reductora
- Selección y cálculo de motor con reductora de velocidad
- Tipos de reductores de velocidad comparados
- Motor de accionamiento directo vs. con reductora
- Campos de aplicación del motor con reductora planetaria
- Todos los artículos técnicos de motores DC
Referencias y normas
Las cifras de eficiencia, clases de aislamiento, definiciones de ciclo y modos de fallo citados arriba proceden de normas internacionales publicadas y documentación técnica de fabricantes. Los coeficientes de temperatura y límites de grado de los imanes reflejan datos de proveedores de NdFeB sinterizado; la obtención de la constante de motor es teoría estándar de máquinas y reproducible a partir de las ecuaciones dadas. Esta página la mantiene el equipo de ingeniería de Greensky Power y se revisa frente a las ediciones vigentes de las normas.
- International Electrotechnical Commission. IEC 60034-1:2022 — Máquinas eléctricas rotativas, Parte 1: Características y funcionamiento. https://webstore.iec.ch/en/publication/65446
- International Electrotechnical Commission. IEC TS 60034-30-2 — Clases de eficiencia de motores AC de velocidad variable (código IE). https://webstore.iec.ch/publication/30830
- International Electrotechnical Commission. IEC 60034-30-1 — Clases de eficiencia de motores AC de red. https://webstore.iec.ch/publication/91195
- American National Standards Institute / NEMA. ANSI/NEMA MG 1 — Motors and Generators. https://webstore.ansi.org/standards/nema/ansinemamg2021
- National Electrical Manufacturers Association. Motors and Generators product section. https://www.nema.org/products/pages/motor-and-generator.aspx
- U.S. Department of Energy. Determining Electric Motor Load and Efficiency. https://www.energy.gov/sites/prod/files/2014/04/f15/10097517.pdf
- International Energy Agency. Electric Motors — Energy System, Industry. https://www.iea.org/energy-system/industry/electric-motors
- SKF. Bearing Failures and Their Causes. https://www.skf.com/group/support/bearing-failures-and-their-causes
- Siemens AG. SIMOTICS Electric Motors — Technical Documentation. https://www.siemens.com/global/en/products/drives/electric-motors.html
- IEEE Xplore. Permanent magnet synchronous and brushless DC motor drives — technical literature. https://ieeexplore.ieee.org/document/6342334
- maxon motor ag. EC Motor Technology — Brushless DC Drive Fundamentals. https://www.maxongroup.com/maxon/view/content/ec-technology
- maxon motor ag. Gear Technology Technical Paper. https://www.maxongroup.com/assets/public/caas/v1/media/112608/data/32bb5bfabd9ce7d852292f275410c997/knowledge-support-support-antriebswissen-kurz-erklaert-gear-download.pdf
- FAULHABER. Brushless DC Motors — Product and Technology Documentation. https://www.faulhaber.com/en/products/brushless-dc-motors/
- FAULHABER. Drive Technology Know-How Library. https://www.faulhaber.com/en/know-how/
- Yaskawa. Technical Downloads and Application Notes. https://www.yaskawa.com/downloads/search-index
- Analog Devices (Trinamic). TMC4671 — Integrated Servo Controller for FOC. https://www.analog.com/en/products/tmc4671.html