Kurzantwort
Ein BLDC-Motor ist eine permanentmagneterregte Synchronmaschine, bei der ein elektronischer Regler – nicht Bürsten – den Statorstrom schaltet. Er arbeitet mit 85–93 % Wirkungsgrad (gegenüber 75–80 % bei Bürstenmotoren) und verschleißt nur die Lager. Er startet jedoch nicht an nackter Gleichspannung: Er braucht stets einen Treiber, der die Läuferposition erfasst, und sein Temperaturlimit setzen die Magnete, nicht die Isolation.- Was ist ein BLDC-Motor?
- Wie ein BLDC-Motor Schritt für Schritt funktioniert
- Kenngrößen, Wirkungsgrad und thermische Grenzen
- Beste Anwendungen für BLDC-Motoren
- So wählen Sie einen BLDC-Motor aus: Schritt für Schritt
- Häufige Konstruktionsfehler
- BLDC-Fehlersuche: Problem, Ursache, Lösung
- Häufig gestellte Fragen
- Warum Greensky für BLDC-Motoren
- Verwandte technische Ressourcen
- Referenzen und Normen
Diese Seite erklärt, was ein BLDC-Motor ist, wie die elektronische Kommutierung Schritt für Schritt tatsächlich abläuft, welche Gleichungen Drehmoment und Drehzahl bestimmen und welche thermischen Grenzen darüber entscheiden, ob ein Motor im Feld überlebt. Sie schließt mit einem vollständig durchgerechneten Auslegungsbeispiel für ein AGV-Antriebsrad – einschließlich jenes Rechenergebnisses, das die meisten Käufer überrascht.
Wenn Sie die Theorie bereits kennen und nur Hardware suchen, decken unser Sortiment bürstenloser Gleichstrommotoren und die passenden Motorcontroller Rahmengrößen von 22–120 mm bei 12 V bis 72 V ab.
Was ist ein BLDC-Motor?
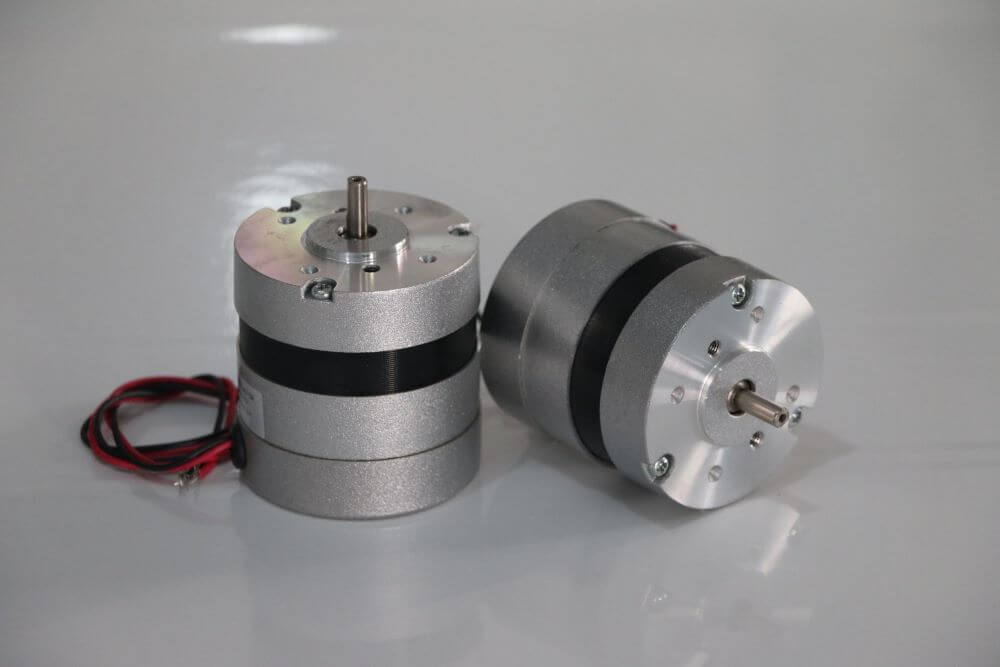
Ein bürstenloser Gleichstrommotor ist eine permanentmagneterregte Maschine, die eine stetige Drehung erzeugt, indem er den Strom elektronisch nacheinander zwischen den Statorphasen umschaltet. Der Name ist etwas irreführend. Die Busspannung ist Gleichspannung, aber die Spannung an den Wicklungen ist eine geschaltete Wechselspannung – trapezförmig bei Sechs-Schritt-Betrieb, sinusförmig bei feldorientierter Regelung. Elektrisch betrachtet ist ein BLDC-Motor eine synchronize Wechselstrommaschine mit Gleichspannungs-Vorstufe.
Strukturelle Umkehrung im Vergleich zum bürstenbehafteten Motor
Die entscheidende Änderung: Die beiden Hälften eines bürstenbehafteten Gleichstrommotors tauschen die Plätze:
- Bürstenmotor: Permanentmagnete im feststehenden Gehäuse, stromführende Wicklungen auf dem Läufer. Der Strom erreicht die drehenden Wicklungen über Kohlebürsten, die auf einem Segment-Kommutator schleifen.

- BLDC-Motor: Permanentmagnete auf dem Läufer, Wicklungen im feststehenden Stator. Es wird überhaupt kein gleitender Kontakt benötigt.


Diese Umkehrung bewirkt jeden praktischen Vorteil. Kupferverluste sind die Hauptwärmequelle in einem kleinen Motor, und bei einer BLDC-Ausführung entstehen sie im Stator – direkt am Gehäuse verschraubt, mit kurzem Wärmeleitweg zur Umgebung. Beim Bürstenmotor entstehen dieselben Verluste auf dem Läufer, wo der einzige Abfluss die Abstrahlung über den Luftspalt ist. Deshalb hat ein BLDC-Motor einer gegebenen Baugröße eine deutlich höhere Dauerleistung als sein bürstenbehaftetes Gegenstück, und der Unterschied wächst, je kleiner die Baugrößen werden.
Kernkomponenten
- Stator — lamelliertes Siliziumstahl-Blechpaket mit Dreiphasen-Kupferwicklung in Stern- (Wye) oder Dreieckschaltung. Die Blechqualität bestimmt den Wirbelstromverlust; der Nutfüllfaktor bestimmt den Kupferverlust.
- Läufer — Permanentmagnete, meist gesintertes NdFeB, entweder oberflächenmontiert (SPM) oder im Eisen eingebettet (IPM). Die Magnetqualität legt die Temperaturgrenze der ganzen Maschine fest.
- Lageerfassung — drei Hall-Sensoren im 120°-elektrischen Abstand, oder ein sensorloser Gegen-EMK-Beobachter, oder ein Encoder/Resolver für servo-taugliche Regelung.
- Treiber / ESC — ein Dreiphasen-Wechselrichter aus sechs MOSFETs oder IGBTs plus der Steuerlogik, die Schaltreihenfolge und PWM-Tastverhältnis festlegt.
- Lager — das einzige noch verschleißende Bauteil und damit die Komponente, die nun die Lebensdauer bestimmt.
BLDC, PMSM und Schrittmotor – wo die Grenzen wirklich verlaufen
Diese drei Familien nutzen dieselbe Hardware und werden häufig verwechselt. Der Unterschied liegt in der Gegen-EMK-Kurve und wie der Regler sie nutzt – nicht im Namen auf dem Typenschild.
| Merkmal | Bürsten-DC | BLDC | PMSM | Schrittmotor |
|---|---|---|---|---|
| Kommutierung | Mechanisch | Elektronisch, trapezförmig | Elektronisch, sinusförmig | Elektronisch, offener Kreis |
| Gegen-EMK-Form | k. A. | Trapezförmig | Sinusförmig | Sinusförmig, viele Pole |
| Typ. Wirkungsgrad | 75–80 % | 85–93 % | 88–95 % | 40–70 % |
| Drehmomentwelligkeit | Mäßig | ~14 % (Sechs-Schritt) | <3 % (FOC) | Hoch, rastmomentbestimmt |
| Lageerfassung | Nicht nötig | Hall oder sensorlos | Encoder/Resolver | Keine (verliert Schritte) |
| Haltekraft bei Null Drehzahl | Gering | Gering ohne Encoder | Gut mit Encoder | Hervorragend |
| Verschleißteile | Bürsten, Kommutator | Nur Lager | Nur Lager | Nur Lager |
Die praktische Regel: Ein BLDC-Motor, der von einem feldorientierten Regler angesteuert wird, ist in allem außer der Gegen-EMK-Kurve eine PMSM, und eine gut ausgelegte trapezförmige Maschine unter FOC gewinnt trotzdem den Großteil des Welligkeitsvorteils. Das Etikett auf der Verpackung zählt weit weniger als die Regelstrategie, mit der Sie sie kombinieren.
Wie ein BLDC-Motor Schritt für Schritt funktioniert
Die Drehung erfordert, dass das Statorfeld stets vor den Läufermagneten herläuft. Da das Statorfeld von den jeweils bestromten Wicklungen erzeugt wird und sich der Läufer stetig bewegt, muss der Regler die Wicklungen laufend neu auswählen, je nachdem, wo der Läufer gerade ist. Dieser geschlossene Regelkreis ist die gesamte BLDC-Funktion.
Schritt 1 — Läuferposition ermitteln
Drei im Stator eingebaute Hall-Sensoren melden die Polarität des vorbeiziehenden Läufermagneten. Ihre drei binären Ausgänge ergeben sechs gültige Zustände pro elektrischer Umdrehung (000 und 111 sind Fehlercodes) und liefern die Position auf 60° elektrisch genau. Sensorlose Regler messen stattdessen die Gegen-EMK in der gerade unbestromten Phase und erkennen deren Nulldurchgang.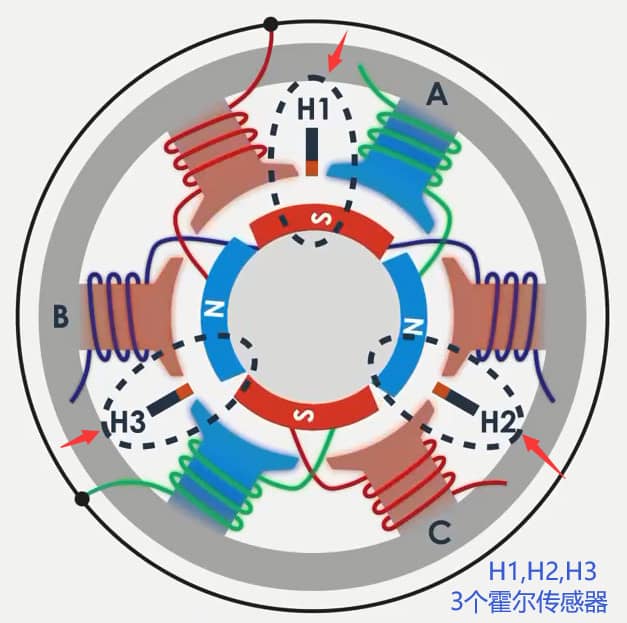
Schritt 2 — Das Wicklungspaar auswählen
Der Regler bildet den Positionszustand auf eine Kommutierungstabelle ab. Bei Sechs-Schritt-Kommutierung führen zwei der drei Phasen zu jedem Zeitpunkt Strom, die dritte treibt frei. Die Folge AB → AC → BC → BA → CA → CB wiederholt sich einmal pro elektrischer Umdrehung.
Schritt 3 — Den Wechselrichter schalten
Sechs Leistungsschalter, als drei Halbbrücken angeordnet, leiten den Busstrom durch das ausgewählte Paar. Eine Phase wird auf den Pluspol gezogen, eine auf Masse, die dritte tri-state-gelassen. Die Sternschaltung macht das wirtschaftlich: drei Drähte statt sechs, wobei der Rückweg einer Phase von einer anderen Phase gebildet wird.
Schritt 4 — Drehmoment erzeugen
Der Strom in den bestromten Wicklungen erzeugt ein Statorfeld etwa 90° elektrisch vor dem Läuferfeld. Gleiche Pole stoßen ab, entgegengesetzte ziehen an, sodass der Läufer in Richtung Ausrichtung gezogen wird. Das Drehmoment ist proportional zum Strom über die Drehmomentkonstante:
`T = Kt × I wobei T in N·m, Kt in N·m/A, I in Ampere`
Schritt 5 — Vor der Ausrichtung weiterschalten
Der Regler muss in den nächsten Zustand umschalten, bevor der Läufer die Ausrichtung erreicht, sonst fällt das Drehmoment am Ausrichtungspunkt auf null. Zu frühes Schalten schwächt ebenfalls das Drehmoment; zu spätes Schalten erhöht Welligkeit und hörbares Rauschen. Das richtige Timing unterscheidet einen Motor, der seine Datenblattwerte erreicht, von einem, der auf derselben Hardware heiß und laut läuft.
Schritt 6 — Die Größe mit PWM regeln
Die Kommutierung entscheidet, welche Wicklungen Strom führen; die Pulsweitenmodulation (PWM) entscheidet, wie viel Strom fließt. Die PWM-Frequenz liegt normalerweise zwischen 16 und 20 kHz – über dem Hörbereich des Menschen, aber niedrig genug, dass die Schaltverluste in den MOSFETs beherrschbar bleiben.
Regelstrategien im Vergleich
| Verfahren | Positionsauflösung | Drehmomentwelligkeit | Reglerkosten | Am besten geeignet für |
|---|---|---|---|---|
| Sechs-Schritt / trapezförmig | 60° elektrisch | ~14 % | Am niedrigsten | Lüfter, Pumpen, konstante Drehzahllasten |
| Sinusförmig (SVPWM) | Kontinuierlich | 3–6 % | Mittel | Lärmempfindlich, mittlere Dynamik |
| Feldorientierte Regelung (FOC) | Kontinuierlich, vektoriell | <3 % | Am höchsten | Servos, Robotik, Traktion, weiter Drehzahlbereich |
Die Sinusregelung regelt den Spannungsvektor und steuert die Stromstärke nur indirekt. FOC geht weiter: Sie transformiert die Phasenströme in ein mitrotierendes Bezugssystem und regelt die drehmomentbildende und die Flusskomponente unabhängig voneinander, wobei das Statorfeld über den gesamten Drehzahlbereich 90° zum Läuferfeld gehalten wird. Das liefert das maximale Drehmoment pro Ampere.
Wo der TMC4671 passt
Historisch bezog sich dieser Artikel auf den TMC4671, einen voll integrierten FOC-Servoregler ursprünglich von Trinamic und heute Teil von Analog Devices. Er implementiert Drehmoment-, Geschwindigkeits- und Lageregelung vollständig in Hardware, mit integrierten ADCs und Lagesensor-Schnittstellen, bei Stromregelschleifen-Raten bis 100 kHz, und treibt BLDC-, PMSM-, Zweiphasen-Schritt-, bürstenbehaftete DC- und Tauchspulenlasten.
Es lohnt sich, ihn zu kennen, aber er ist eine Option unter vielen – vergleichbare Hardware-FOC-Bauteile gibt es von ST, TI und Infineon, und die meisten BLDC-Produkte in Serie nutzen einen Mikrocontroller, der FOC in Firmware ausführt. Die Wahl des Reglers sollte sich nach Strom, Bandbreite und Rückführung der Anwendung richten, nicht nach einer Teilenummer. Unser eigener 20-A-48-V-BLDC-Controller deckt 200–400-W-Anwendungen ab, und die Controller-Übersicht listet den Rest der Palette.
Mit Sensor vs. sensorlos
| Aspekt | Hall-Sensor | Sensorlos (Gegen-EMK) |
|---|---|---|
| Anlaufdrehmoment | Volles Drehmoment ab Standstill | Offene Rampe; schwach und unsicher |
| Minimale nutzbare Drehzahl | Null | Typisch 5–10 % der Nenndrehzahl |
| Verkabelung | 3 Leistung + 5 Signal | Nur 3 Leistungsleiter |
| Hohe Temperaturgrenze | Hall-ICs typ. 125–150°C | Kein Sensor zum Ausfallen |
| Ausfallmode | Sensor- oder Kabeldefekt stoppt Motor | Synchronisationsverlust bei Lastsprung |
| Am besten geeignet für | AGVs, Aktuatoren, alles unter Last startend | Lüfter, Pumpen, Kompressoren, gekapselte Einheiten |
Die Entscheidung fällt meist auf eine Frage: Muss der Motor bei oder nahe Null Drehzahl Drehmoment erzeugen? Wenn ja, Hall-Sensoren oder ein Encoder verwenden. Ein Förderband, das belastet startet, ein Hebezeug oder ein AGV auf einer Rampe werden alle einen sensorlosen Anlaufvereiteln.
Kenngrößen, Wirkungsgrad und thermische Grenzen
Die vier Gleichungen, die zählen
Fast jede BLDC-Auslegungsentscheidung lässt sich auf diese Beziehungen zurückführen.
| Größe | Gleichung | Was sie aussagt |
|---|---|---|
| Drehmoment | `T = Kt · I` | Strombedarf für ein gegebenes Drehmoment |
| Gegen-EMK | `E = Ke · ω` | Spannung, die der Motor erzeugt, also Höchstdrehzahl |
| Kv-Umrechnung | `Kt [N·m/A] = 9,5493 / Kv [rpm/V]` | Übersetzt eine Hobby-Kv-Angabe in technische Einheiten |
| Motorkonstante | `Km = Kt / √R` | Drehmoment pro Wurzel der dissipierten Watt – das wahre Maß für Motorqualität |
Zwei Fakten bringen fast jeden ins Straucheln. Erstens: In SI-Einheiten sind Kt [N·m/A] und Ke [V·s/rad] zahlenmäßig identisch – es ist dieselbe physikalische Konstante, von der mechanischen und elektrischen Seite ausgedrückt. Zweitens: Kv ist umgekehrt proportional zu Kt, also bedeutet eine höhere Kv-Zahl weniger Drehmoment pro Ampere, nicht mehr. Ein 1000-Kv-Motor erzeugt 0,00955 N·m/A; ein 100-Kv-Motor derselben Baugröße erzeugt 0,0955 N·m/A, also das Zehnfache.
Für die lastseitige Drehmomentrechnung, die in diese Gleichungen einfließt, siehe wie man das Motordrehmoment berechnet.
Warum Kv nicht den Wirkungsgrad bestimmt
Dies ist der häufigste Irrtum bei der BLDC-Spezifikation, und es lohnt sich, ihn zu beweisen statt ihn zu behaupten.
Man nehme eine Baugröße mit fester Nutfläche und festem Kupferfüllfaktor. Ein anderes Wickeln mit einer anderen Windungszahl N ändert zwei Dinge gemeinsam:
- Kt ist proportional zu N (mehr Windungen, mehr Flussverkettung pro Ampere)
- R ist proportional zu N² (mehr Windungen aus proportional dünnerem Draht)
Nun berechnen wir den Kupferverlust für ein festes Ausgangsdrehmoment T:
`I = T / Kt → I ∝ 1/N Pcu = I²R ∝ (1/N²) · N² = konstant`
Der Kupferverlust ist unabhängig von der Wicklung und damit unabhängig von Kv. Zahlenmäßig durchgerechnet an zwei 24-V-, 60-W-Kandidaten, die dasselbe 0,132 N·m liefern:
| Parameter | Motor A – 300 Kv | Motor B – 1000 Kv |
|---|---|---|
| Kt = 9,5493 / Kv | 0,0318 N·m/A | 0,00955 N·m/A |
| Phasenwiderstand R | 0,500 Ω | 0,045 Ω |
| Strom für 0,132 N·m | 4,15 A | 13,8 A |
| Kupferverlust I²R | 8,6 W | 8,6 W |
| Motorkonstante Km = Kt/√R | 0,045 N·m/√W | 0,045 N·m/√W |
| Nötige Dauerstrombewertung des Reglers | ≥5 A | ≥15 A |
Identischer Verlust, identische Motorkonstante – aber die High-Kv-Variante verlangt einen Regler, der für das Dreifache des Stroms ausgelegt ist. Da Wechselrichterkosten, Leiterquerschnitt und Schaltverluste alle mit dem Strom skalieren, „verbessert“ ein höherer Kv-Motor für mehr Drehzahl die Treiberkosten und die Verkabelungslast verdreifacht, während er am Wellenstumpf exakt null thermischen Nutzen bringt. Kv ist eine Übersetzungswahl auf der elektrischen Seite, kein Leistungsverhältnis.
Der korrekte Weg, zwei BLDC-Motoren auf dem Papier zu vergleichen, ist Km, die Motorkonstante. Sie ist wicklungsunabhängig und erfasst, wie viel Drehmoment die Maschine pro Wärmeeinheit erzeugt – was die Dauerleistung tatsächlich begrenzt.
Wirkungsgrad nach Baugröße
Der Wirkungsgrad hängt stark von der Größe ab, weil der Kupferverlust mit der Oberfläche skaliert, die Leistung aber mit dem Volumen. Kleine Motoren erreichen schlicht nicht die Wirkungsgradwerte großer Motoren.
| Baugröße / Leistung | BLDC-Spitzenwirkungsgrad | Bürsten-Äquivalent | Dominanter Verlust |
|---|---|---|---|
| 22–28 mm, <20 W | 70–80 % | 55–65 % | Kupfer |
| 36–42 mm, 20–100 W | 80–87 % | 68–75 % | Kupfer + Reibung |
| 57–80 mm, 100–500 W | 85–91 % | 75–80 % | Ausgeglichen |
| 86–130 mm, 0,5–3 kW | 89–94 % | 78–84 % | Eisen + Ventilation |
Zwei Einschränkungen, die Katalogangaben selten aussprechen. Der Spitzenwirkungsgrad liegt bei etwa 70–80 % des Nenndrehmoments, nicht beim Nenndrehmoment und nicht bei Leerlast – ein Motor, der bei 20 % Last „schlendert“, liegt leicht 15 Punkte unter seiner Hauptzahl. Und die genannte Zahl ist fast immer nur der Motor; für die Systemzahl kommen 3–8 % Wechselrichterverlust hinzu. Wirkungsgradklassen für drehzahlvariable permanentmagneterregte Maschinen sind in IEC TS 60034-30-2 definiert, und unser Leitfaden zu Motoreffizienzklassen erklärt, wie die IE-Bänder zugewiesen werden.
Thermische Grenzen: Die Magnete, nicht die Isolation
Dies ist die BLDC-spezifische Falle, in die Ingenieure aus der Bürsten- oder Induktionswelt tappen. Die Isolierstoffklasse nach IEC 60034-1 legt die Wicklungsgrenze fest, aber die Läufermagnete geben meist zuerst auf.
| Magnetmaterial / -güte | Maximale Arbeitstemp. | Relative Kosten | Typische Verwendung |
|---|---|---|---|
| NdFeB – N (Standard) | 80°C | Basis | Verbraucherlüfter, leichte Last |
| NdFeB – M | 100°C | +10 % | Allgemeine Industrie |
| NdFeB – H | 120°C | +20 % | Automatisierung, AGV |
| NdFeB – SH | 150°C | +35 % | Traktion, Elektrowerkzeuge |
| NdFeB – UH / EH | 180–200°C | +50–80 % | EV, Motorraum, Bohrloch |
| SmCo | 250–350°C | 3–5× | Luft- und Raumfahrt, extremes Ambiente |
| Ferrit | 250°C (heiß) / schlecht kalt | 0,2× | Kostengesteuert, hohes Ambiente |
Liest man das gegen die Isolierungstabelle, ist die Diskrepanz offensichtlich:
| Isolierstoffklasse (IEC 60034-1) | Maximale Wicklungstemp. | Zulässige Erhöhung bei 40°C Ambiente |
|---|---|---|
| Klasse A | 105°C | 60 K |
| Klasse E | 120°C | 75 K |
| Klasse B | 130°C | 80 K |
| Klasse F | 155°C | 105 K |
| Klasse H | 180°C | 125 K |
Ein Motor mit angegebener Klasse-F-Isolation impliziert eine Wicklungsfähigkeit von 155°C. Ist er mit Standard-NdFeB der Güte N ausgestattet, beginnen die Magnete ab etwa 80°C irreversibel zu entmagnetisieren – etwa die Hälfte der Hauptzahl. Die Wicklung ist in Ordnung; die Drehmomentkonstante ist dauerhaft gesunken und der Motor erholt sich auch nach dem Abkühlen nicht.
Es gibt auch einen voll reversiblen Effekt, den Sie einplanen sollten. Die NdFeB-Remanenz fällt um etwa 0,12 % pro °C. Der Wechsel von einem 20°C-Benchtest zu einem 100°C-Heißbad kostet etwa 9,6 % von Kt, sodass der Regler etwa 10 % mehr Strom für dasselbe Drehmoment aufbringen muss – was den I²R-Verlust um etwa 21 % erhöht und den Motor weiter aufheizt. Dimensionieren Sie die Stromreserve für den heißen Zustand, nicht für die Bankmessung. Wenn das Ausgangsdrehmoment abfällt, nachdem eine Maschine eine Stunde lief, ist dies meist der Grund; siehe was einen DC-Motor Drehmoment verlieren lässt.
Ein paradoxer Fall, den es sich zu merken lohnt: Ferritmagnete verlieren Remanenz, wenn sie kälter werden, und können bei niedriger Temperatur irreversible Entmagnetisierung erleiden. Ein Ferritmagnet-Motor, der für eine heiße Fabrik spezifiziert ist, kann bei einem Kaltstarttest in einem Winterlager versagen.
Beste Anwendungen für BLDC-Motoren
BLDC-Motoren verdienen ihren Mehrpreis für den Regler überall dort, wo die Einsatzdauer lang ist, der Wartungszugang schlecht oder die Regelgenauigkeit wichtig ist. Wo eine Last kurz und selten läuft, ist ein bürstenbehafteter Motor oft noch die richtige kommerzielle Antwort.

Dauerbetrieb Luftbewegung
Kühlgebläse, Ventilatoren und Lüftungssätze laufen tausende Stunden im Jahr, sodass ein 85%-Motor gegen einen 70%-Motor sich schnell amortisiert und in einem unzugänglichen Kanal keine Bürsten zu ersetzen sind. Silent-PC-Lüfter, Laptop-Kühlbasen und Hochgeschwindigkeitsgebläse sind fast ausnahmslos BLDC. Verwandt: Motoranwendungen für Haushaltsgeräte.
Akkubetriebene Werkzeuge
Akku-Bohrschrauber, Schlagschrauber und Elektroschrauber wechselten zu BLDC, weil die Laufzeit pro Ladung direkt vom Wirkungsgrad bestimmt wird und weil die elektronische Regelung Kupplungsverhalten, Sanftanlauf und präzise Drehmomentgrenzen in Firmware statt in Hardware erlaubt.
AGVs und mobile Roboter
Antriebsräder benötigen volles Drehmoment ab Standstill, regenerative Bremsung und genaue Drehzahlabstimmung zwischen den Rädern – all das erfordert elektronische Regelung im geschlossenen Kreis. Diese sind normalerweise Hall-sensorbestückt oder mit Encoder versehen und über eine Planetenstufe übersetzt. Wärmemanagement ist der übliche Feldausfall; siehe AGV-Motorüberhitzung und wie ein Planetengetriebe funktioniert.
Elektrofahrzeuge und leichte EV
Nabenmotoren, Mittelmotorantriebe und Hilfsaktuatoren nutzen die Leistungsdichte und Regeneration von BLDC. Magnetgüte und thermische Auslegung beherrschen die Spezifikation. Unsere EV-tauglichen BLDC-Motoren verwenden SH- und UH-Güten für Motorraum- und Traktionsbetrieb.
Medizin- und Labgeräte
Infusionspumpen, Zentrifugen, chirurgische Werkzeuge und Analysatoren benötigen geringe EMI, keine Partikelerzeugung durch Bürstenstaub, leisen Lauf und lange unbeaufsichtigte Lebensdauer. Allein das Bürstenabreißen disqualifiziert bürstenbehaftete Motoren in vielen dieser Umgebungen.
Pumpen und HVAC-Anlagen
Hohe jährliche Laufstunden machen den Wirkungsgrad zum primären Kaufkriterium, und gekapselte sensorlose BLDC-Ausführungen eignen sich für nasse oder unzugängliche Installationen. Relevant für Kaltwasser- und Industriekühlpumpen.
Präzisionsbewegung und Robotik
Roboter gelenke, CNC-Achsen und Halbleiterhandling benötigen geringe Drehmomentwelligkeit und genaue Position – also FOC plus Encoder. Wo das Spiel mehr zählt als das Drehmoment, beherrscht die Getriebewahl – siehe Harmonic-Drive vs. Planetengetriebe und Anwendungen Präzisions-Planetengetriebe.
Platzsparende Aktuatoren
Wo die Axiallänge begrenzt ist, ist ein scheibenförmiger BLDC mit integriertem Getriebe oft die einzige Passung. Siehe flache BLDC-Getriebemotoren und Mikrogetriebe.
So wählen Sie einen BLDC-Motor aus: Schritt für Schritt
Arbeiten Sie von der Last rückwärts. Zuerst einen Motor zu wählen und dann die Last zu entdecken, ist die teuerste verfügbare Reihenfolge.
Schritt 1 — Die Last quantifizieren
Ermitteln Sie erforderliche Abtriebsdrehzahl, Dauerdrehmoment, Spitzendrehmoment und den Taktzyklus, der sie verbindet. Bei intermittierender Last berechnen Sie das Effektivwert-Drehmoment (RMS) über den Zyklus – das, nicht der Spitzenwert, bestimmt die thermische Größe.
Schritt 2 — Direktantrieb oder Getriebe entscheiden
BLDC-Motoren sind bei hoher Drehzahl effizient und bei niedriger schlecht. Unter etwa 500 rpm an der Last erzeugt ein Getriebe fast immer ein kleineres, günstigeres, kühleres System. Siehe Direktantrieb vs. Getriebemotor und, falls übersetzt, verschiedene Arten von Geschwindigkeitsreduzierern.
Schritt 3 — Das Übersetzungsverhältnis wählen
Motor-Nenndrehzahl durch erforderliche Abtriebsdrehzahl teilen und auf das nächste Katalogverhältnis runden. Ergebnisdrehzahl gegen die Spezifikation erneut prüfen. Methodendetail auf Auswahl von Speed-Reducer-Motoren.
Schritt 4 — Drehmoment auf die Motorwelle zurückführen
`Tmotor = Tlast / (i × η)`. Verwenden Sie einen realistischen Getriebestwirkungsgrad: etwa 0,95 pro Stirn- oder Planetenstufe, 0,90 für zwei Stufen und 0,45–0,70 für Schnecke je nach Verhältnis.
Schritt 5 — Spannung und Kv gemeinsam wählen
Erforderliche Leerlaufdrehzahl geteilt durch verfügbare Busspannung ergibt Ziel-Kv, aber herunterrechnen: Ein belasteter Motor läuft bei gleicher Spannung etwa 10–20 % unter seiner Leerlaufdrehzahl. Dann den resultierenden Strom gegen den Regler prüfen, den Sie sich leisten können – wie das unten stehende Beispiel zeigt, ist dies die Schranke, die meist bindet.
Schritt 6 — Den thermischen Fall verifizieren
Kupferverlust bei Dauerdrehmoment berechnen, Eisen- und Reibungsverlust addieren und gegen den thermischen Widerstand des Motors und das schlimmste Ambiente prüfen. Bestätigen Sie, dass die Magnetgüte zur resultierenden Läufer-temperatur passt, nicht nur zur Isolierklasse.
Schritt 7 — Den Regler auf Dauerstrom auslegen
Dauerstrom, Spitzenstrom, Busspannung und Rückführungstyp abstimmen. Regler werden üblicherweise mit Spitzenstrom angegeben; Sie brauchen den Dauerwert mit der vorgesehenen Kühlung.
Schritt 8 — Die mechanische Schnittstelle bestätigen
Wellendurchmesser, Flanschbild, Einbautiefe, Steckertyp und IP-Schutzart. Siehe was ein Motorflansch ist. Für alles Nicht-Standard ist unser Weg der kundenspezifischen Motorentwicklung meist schneller als ein Katalogteil zu zwingen.
Durchgerechnetes Beispiel: AGV-Antriebsrad
Spezifikation. 80 kg beladenes AGV, zwei angetriebene Räder, 150 mm Polyurethanräder auf festem Beton, 0,8 m/s Zieldrehzahl, muss 5 % Rampe steigen, 0,5 m/s² Beschleunigung, 24-V-Batteriebus.
1. Kraft an einem Rad (40 kg Anteil, Crr = 0,02):
`Rollwiderstand F = 0,02 × 40 × 9,81 = 7,85 N Steigung F = 40 × 9,81 × 0,05 = 19,62 N Beschleunigung F = 40 × 0,5 = 20,0 N Gesamt F = 47,5 N`
2. Rad-Drehmoment und -drehzahl (r = 0,075 m):
`Trad = 47,5 × 0,075 = 3,56 N·m nrad = 0,8 / (π × 0,15) × 60 = 101,9 rpm`
3. Übersetzungsverhältnis aus einem 3.000-rpm-BLDC:
`i = 3000 / 101,9 = 29,4 → Katalog 30:1 Planeten wählen Tatsächlicher Abtrieb = 3000 / 30 = 100 rpm → 0,785 m/s (1,8 % unter Ziel, akzeptabel)`
4. Motordrehmoment (zweistufiges Planetengetriebe, η = 0,90):
`Tmotor = 3,56 / (30 × 0,90) = 0,132 N·m Pmotor = 0,132 × (3000 × 2π / 60) = 41,5 W`
Ein 60-W-Rahmen bietet etwa 1,45× Reserve auf den Beschleunigungsfall, was angemessen ist, da Beschleunigung intermittierend ist, während Roll- und Steigunglasten kontinuierlich sind.
5. Die Kv-Entscheidung. Zwei 24-V-, 60-W-Kandidaten liefern beide 0,132 N·m und, wie oben bewiesen, dissipieren beide 8,6 W dabei. Die 300-Kv-Variante zieht 4,15 A und braucht einen 5-A-Regler. Die 1000-Kv-Variante zieht 13,8 A und braucht einen 15-A-Regler mit dreifachem Leiterquerschnitt und einem echten Kühlkörper.
Das erwähnenswerte Ergebnis: Ein 60-W-Motor an einem 24-V-Bus ist eine 2,5-A-Lastklasse, wenn man ihn richtig wickelt, und eine 14-A-Lastklasse, wenn nicht – bei identischem Wellenausgang und identischer Motorerwärmung. An diesem AGV wird das gesamte Budget für die Leistungselektronik von einem Parameter entschieden, der die Motorleistung überhaupt nicht beeinflusst. Legen Sie Kv aus Spannung und Drehzahl fest, die Sie haben, und vergleichen Sie Kandidaten dann über Km.
Häufige Konstruktionsfehler
1. Auslegung auf Spitzendrehmoment statt RMS-Drehmoment
Ein Motor, der für den Beschleunigungsspitzenwert ausgelegt ist, ist typischerweise zwei Baugrößen zu groß und läuft im größten Teil seines Lebens bei schlechtem Wirkungsgrad. Berechnen Sie das RMS-Drehmoment über den Taktzyklus für die thermische Größe und prüfen Sie den Spitzenwert nur gegen die Entmagnetisierungs- und Reglerstromgrenzen.
2. Annahme, die Isolierklasse setze die thermische Decke
Klasse F sagt 155°C. Standard-NdFeB sagt 80°C. Die Magnete setzen die Grenze, und deren Überschreitung zerstört das Drehmoment dauerhaft statt allmählich. Fragen Sie immer nach der Magnetgüte, nicht nur nach der Isolierklasse.
3. Hohe Kv-Zahl als Leistungsupgrade behandeln
Kv ist eine Wicklungswahl, kein Qualitätsmaß. Höheres Kv kauft Drehzahl pro Volt und kostet Drehmoment pro Ampere im exakten Verhältnis. Vergleichen Sie Motoren über Km = Kt/√R stattdessen.
4. Sensorlos für eine Last wählen, die unter Drehmoment startet
Sensorlose Regler rampen im offenen Kreis, bis die Gegen-EMK erkennbar ist, typisch 5–10 % der Nenndrehzahl. Ein beladenes Förderband, ein Hebezeug oder ein AGV auf einer Rampe werden in diesem Fenster stehenbleiben oder die Synchronisation verlieren. Wenn Drehmoment bei Null Drehzahl nötig ist, Hall-Sensoren einbauen.
5. Regler auf Spitzenstrom auslegen
Regler-Datenblätter führen mit Spitzenstrom, der nur wenige Sekunden gehalten werden kann. Dauerstrom bei der tatsächlichen Kühlung und Umgebung ist die Zahl, die zählt. Unterdimensionierung hier ist die häufigste Ursache für ein System, das auf dem Prüfstand funktioniert und im Schaltschrank auslöst.
6. Motor-Kabellänge und PWM-Effekte ignorieren
Lange ungeschirmte Motorleitungen strahlen auf der PWM-Grundfrequenz und ihren Harmonischen, und schnelle dV/dt-Flanken können die Wicklungsisolation über Reflexionswellen-Effekte belasten. Verwenden Sie beidseitig gebundenes geschirmtes Kabel, halten Sie die Läufe kurz und erhöhen Sie die PWM-Frequenz nicht über das Anwendungsbedürfnis hinaus.
7. Lagerauswahl und -ausrichtung vernachlässigen
Mit weggefallenen Bürsten sind die Lager das lebensbegrenzende Bauteil. Fehlausrichtung, übermäßige Riemenvorspannung oder falsche Vorspannung erzeugen einen Ausfall nach wenigen tausend Stunden in einem für 20.000 ausgelegten Motor. SKFs Ausfallmodus-Katalog ist die Standard-Diagnosereferenz.
BLDC-Fehlersuche: Problem, Ursache, Lösung
| Problem | Wahrscheinliche Ursache | Lösung |
|---|---|---|
| Motor ruckelt oder vibriert, dreht aber nicht | Hall-zu-Phase-Zuordnung falsch | Es gibt sechs gültige Phasen/Hall-Permutationen; systematisch durchgehen oder die Auto-Erkennung des Reglers nutzen |
| Läuft in die falsche Richtung | Phasenreihenfolge oder Hall-Reihenfolge vertauscht | Beliebige zwei Motorphasen und die entsprechenden zwei Hall-Leitungen tauschen |
| Drehmoment fällt nach 30–60 Minuten Betrieb ab | Reversible Magnetverlust bei Temperatur (−0,12 %/°C) oder irreversible Entmagnetisierung | Gehäusetemperatur messen; kehrt das Drehmoment nach dem Abkühlen nicht zurück, sind die Magnete dauerhaft beschädigt – auf höhere Güte wechseln |
| Hörbares Pfeifen oder Knurren unter Last | Sechs-Schritt-Kommutierungswelligkeit oder PWM im hörbaren Band | PWM auf 16–20 kHz anheben; auf sinusförmig oder FOC wechseln, um Welligkeit unter 3 % zu senken |
| Regler überhitzt, Motor bleibt kühl | Kv zu hoch für die Anwendung, also Strom hoch für das nötige Drehmoment | Wicklung mit niedrigerem Kv bei gleichem Km wählen oder Getriebereduktion addieren und Motordrehmoment reduzieren |
| Überstromauslösung bei jedem Start | Keine Stromrampe; volle Tastung in stehenden Läufer | Sanftanlauf mit strombegrenzter Rampe aktivieren; Trägheit innerhalb der Beschleunigungseinstellung des Reglers prüfen |
| Ruckelnde, rastende Bewegung unter 10 % Drehzahl | Sensorlose Gegen-EMK zu schwach zur Positionsauflösung | Hall-Sensoren oder Encoder hinzufügen; alternativ FOC mit Hochfrequenz-Injektion |
| Gemessener Wirkungsgrad weit unter Datenblatt | Weit weg vom Spitzenwirkungsgradpunkt oder Motor-only gegen Systemmessung verglichen | Neu übersetzen, sodass Dauerlast bei 70–80 % des Nenndrehmoments liegt; für Wechselrichterverlust 3–8 % addieren beim Vergleich |
| Lagergeräusch nach wenigen tausend Stunden | Fehlausrichtung, zu hohe Radiallast, Verschmutzung oder falsche Vorspannung | Kupplungsausrichtung und Riemenvorspannung gegen die Overhung-Lastgrenze prüfen; SKF-Lagerausfallmoden |
| Erratisches Verhalten bei langen Motorleitungen | EMI-Kopplung in Hall-Leitungen; Reflexionswellen-Spannungsstress | Beidseitig gebundenes geschirmtes Kabel, Signal- und Leistungsführung trennen, Gleichtakt-Drosseln addieren |
Häufig gestellte Fragen
Warum Greensky für BLDC-Motoren
Greensky Power fertigt bürstenlose Gleichstrommotoren, Getriebemotoren und passende Regler für OEM-Kunden weltweit. Was für die oben besprochene Technik relevant ist:
- Magnetgüte angegeben, nicht angenommen. Wir nennen NdFeB-Güte und Arbeitstemperatur in jedem Angebot, weil wie gezeigt die Magnete, nicht die Isolierklasse, meist die wahre thermische Decke setzen.
- Wicklung an Ihre Busspannung angepasst. Statt einen Lager-Kv zu pushen, wickeln wir auf Ihre Versorgung und Zieldrehzahl, sodass der Reglerstrom dorthin landet, wo Ihr Treiberbudget erlaubt. Rahmen von 22 mm bis 120 mm, 12 V bis 72 V.
- Motor, Getriebe und Antrieb aus einer Hand. BLDC-Motoren, Getriebe und Regler gemeinsam ausgelegt, was die Schnittstellenfehlpassung entfernt, die entsteht, wenn drei Lieferanten je ihre eigene Spezifikation erfüllen.
- Sensor- und sensorlose Varianten desselben Rahmens, sodass die Rückführungsentscheidung der Anwendung folgt statt der Lagerliste.
- Volle Typabdeckung auf der Getriebeseite — planetarisch, helikal, Schnecke (NMRV), zykloidal und flache BLDC-Getriebemotoren — sodass die Empfehlung der Rechnung folgt.
- Kundenspezifische Wellen, Flansche, Stecker und Übersetzungen über unsere kundenspezifische Motorentwicklung und OEM/ODM-Programme, typischerweise schneller als ein Katalogteil anzupassen.
Senden Sie uns Last, Drehzahl, Taktzyklus, Busspannung und Umgebungstemperatur, und unsere Ingenieure antworten mit einer berechneten Empfehlung samt Drehmoment-, Strom- und Thermorechnung – nicht nur einer Teilenummer.
Verwandte technische Ressourcen
- Sortiment und Spezifikationen bürstenloser Gleichstrommotoren
- Bürstenbehaftete Gleichstrommotoren – wann sie noch die richtige Wahl sind
- Motorcontroller und Antriebe
- Wie man das Motordrehmoment berechnet
- So wählen Sie einen Motor für eine Industrieanwendung aus
- Motoreffizienzklasse erklärt
- Wozu dient ein DC-Getriebemotor
- Auswahl und Berechnung von Speed-Reducer-Motoren
- Verschiedene Arten von Speed-Reducern im Vergleich
- Direktantrieb vs. Getriebemotor
- Anwendungsfelder Planetengetriebemotor
- Alle DC-Motor-Fachartikel
Referenzen und Normen
Die oben zitierten Wirkungsgradzahlen, Isolierklassen, Taktdefinitionen und Ausfallmoden stammen aus veröffentlichten internationalen Normen und technischer Dokumentation der Hersteller. Magnet-Temperaturkoeffizienten und Gütegrenzen spiegeln Daten gesinterter NdFeB-Lieferanten wider; die Herleitung der Motorkonstanten ist Standard-Maschinentheorie und aus den angegebenen Gleichungen reproduzierbar. Diese Seite wird vom Engineering-Team von Greensky Power gepflegt und gegen aktuelle Normausgaben geprüft.
- International Electrotechnical Commission. IEC 60034-1:2022 — Drehende elektrische Maschinen, Teil 1: Bemessung und Betriebsverhalten. https://webstore.iec.ch/en/publication/65446
- International Electrotechnical Commission. IEC TS 60034-30-2 — Wirkungsgradklassen drehzahlgeregelter AC-Motoren (IE-Code). https://webstore.iec.ch/publication/30830
- International Electrotechnical Commission. IEC 60034-30-1 — Wirkungsgradklassen netzbetriebener AC-Motoren. https://webstore.iec.ch/publication/91195
- American National Standards Institute / NEMA. ANSI/NEMA MG 1 — Motors and Generators. https://webstore.ansi.org/standards/nema/ansinemamg2021
- National Electrical Manufacturers Association. Motors and Generators product section. https://www.nema.org/products/pages/motor-and-generator.aspx
- U.S. Department of Energy. Determining Electric Motor Load and Efficiency. https://www.energy.gov/sites/prod/files/2014/04/f15/10097517.pdf
- International Energy Agency. Electric Motors — Energy System, Industry. https://www.iea.org/energy-system/industry/electric-motors
- SKF. Bearing Failures and Their Causes. https://www.skf.com/group/support/bearing-failures-and-their-causes
- Siemens AG. SIMOTICS Electric Motors — Technical Documentation. https://www.siemens.com/global/en/products/drives/electric-motors.html
- IEEE Xplore. Permanent magnet synchronous and brushless DC motor drives — technical literature. https://ieeexplore.ieee.org/document/6342334
- maxon motor ag. EC Motor Technology — Brushless DC Drive Fundamentals. https://www.maxongroup.com/maxon/view/content/ec-technology
- maxon motor ag. Gear Technology Technical Paper. https://www.maxongroup.com/assets/public/caas/v1/media/112608/data/32bb5bfabd9ce7d852292f275410c997/knowledge-support-support-antriebswissen-kurz-erklaert-gear-download.pdf
- FAULHABER. Brushless DC Motors — Product and Technology Documentation. https://www.faulhaber.com/en/products/brushless-dc-motors/
- FAULHABER. Drive Technology Know-How Library. https://www.faulhaber.com/en/know-how/
- Yaskawa. Technical Downloads and Application Notes. https://www.yaskawa.com/downloads/search-index
- Analog Devices (Trinamic). TMC4671 — Integrated Servo Controller for FOC. https://www.analog.com/en/products/tmc4671.html