
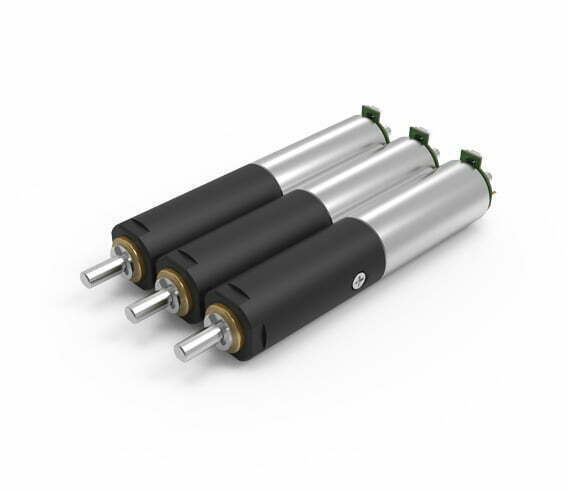
精密行星齒輪箱:結構、運作原理、參數及應用
快速解答
精密行星齒輪箱是一種同軸減速器,其核心部件包括一個中央太陽輪、三個或更多行星輪、一個固定內齒圈以及一個承載輸出的行星架。多個齒輪同時嚙合,分散負載並抵消徑向力,這正是行星齒輪箱能夠達到極高速度的原因。 反沖≤1–5弧分, 每階段效率為95-98%。而且,它體積小巧,扭轉剛度高。選擇合適的馬達時,需要考慮所需的減速比、峰值扭矩和均方根扭矩、定位公差允許的齒隙以及法蘭處的徑向/軸向載荷,而不能僅依據電機銘牌上的信息。
什麼是精密行星齒輪箱?
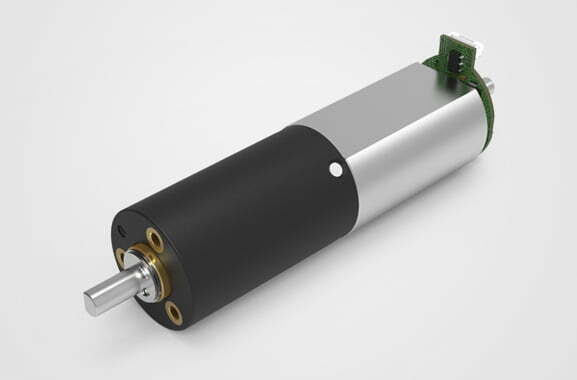
一個 行星齒輪箱 (也稱為行星減速器或週轉齒輪箱)是一種減速裝置,其齒輪像行星繞太陽一樣運作。 精確 這種改良型齒輪箱的製造和組裝精度更高:採用硬化研磨齒輪、預緊軸承和分級行星銷配合,消除了標準齒輪箱齒輪嚙合間隙。結果是旋轉間隙小(反向間隙)、扭轉剛度高、定位重複性佳——這些都是伺服或步進軸達到微米級精度所必需的特性。
精密行星齒輪箱與我們介紹的其他減速器屬於同一系列。 不同類型的減速器 雖然它們只是指導性的,但在扭矩密度和精度都至關重要的狹小空間內,例如機器人關節、數控旋轉軸、AGV 輪和醫療自動化等應用,它們都是預設選擇。對於精度次要的連續高效率驅動, 無刷直流電機 使用螺旋減速器通常是更經濟的解決方案。
精密行星齒輪箱結構組成
每個精密行星齒輪箱都包含四個功能元件,它們排列在同一軸線上:
| 元素 | 角色 | 精密等級施工說明 |
|---|---|---|
| 太陽齒輪 | 輸入端。由馬達軸直接高速驅動。 | 一體成型,經硬化和研磨處理;通常與馬達軸一體加工,以實現零耦合誤差。 |
| 行星齒輪 | 中間齒輪。與太陽輪和齒圈同時嚙合。 | 通常有 3 或 4 個相同的齒輪,質量平衡,以保持傳動裝置的動態對稱性。 |
| 環形齒輪(環狀齒輪) | 固定的外齒輪帶有內部齒。行星在其內部“運行”。 | 表面硬化鋼或氮化鋼;其齒形決定了可達到的齒隙下限。 |
| 行星運輸機 | 輸出端。固定行星軸並以降低的速度旋轉。 | 精密鏜孔以確保行星齒輪間距相等;整合輸出法蘭或軸 馬達法蘭標準。 |
單元堆疊在一起 階段單級傳動比約為 3:1 至 10:1;第二級傳動比可達約 100:1;第三級傳動比可達數百比 1。級數越多,扭力和傳動比範圍越大,但整體效率越低,傳動軸長度也越長。下文參數部分將對此權衡關係進行量化分析。
精密行星齒輪箱的工作原理是什麼?
最簡單的觀察方法是固定一個部件,驅動另一個部件:
- 輸入。 馬達旋轉 太陽齒輪. 在精密伺服單元中,這通常是 無刷直流電機 或者 有刷直流電機 透過 匹配控制器。
- 行星行動。 每個行星齒輪都圍繞著太陽轉動(外嚙合),同時也在固定的環形齒輪內轉動(內嚙合)。由於環形齒輪不能旋轉,行星被迫… 軌道 太陽會旋轉而不是原地旋轉。
- 輸出。 行星架——即承載行星軸的機械手臂——以與太陽相同的方向旋轉,但速度較慢。該行星架充當輸出軸。
- 反應路徑。 作用於環形齒輪的扭力被殼體吸收,因此輸入軸和輸出軸只承受軸向負荷,而沒有徑向負荷。這種同軸載荷路徑正是行星齒輪箱在高動態扭力下保持剛性的原因。
該機制在我們的網站上有更深入的解釋。 行星齒輪箱的工作原理 頁面,包括固定載體、固定環和固定太陽配置,這些配置會改變哪個元素是輸入、輸出或反應。
縮減率-核心公式
對於主要配置(太陽輸入,載波輸出,環形固定),比率直接由齒數得出:
i = (Z_ring + Z_sun) / Z_sun
例如:一個有 12 個齒的太陽和一個有 72 個齒的戒指,其 i = (72 + 12) / 12 = 7:1 在一個階段中。兩個這樣的階段串聯起來,比例為 7 × 7 = 49:1。由於三到四個行星齒輪分擔負載,因此在這種比例下,每個齒輪的接觸應力遠小於單嚙合直齒輪組所承受的應力——這就是高扭矩密度的物理根源。
功能對比:行星齒輪減速機與其他減速器系列
| 財產 | 行星(精確) | 蠕蟲 | 諧波(應變波) | 旋輪線 |
|---|---|---|---|---|
| 反彈 | ≤1–5 弧分(預先載入 ≤1) | 5–30 角分,隨磨損而增大 | 接近零(單杯) | 非常低 |
| 效率/階段 | 95-98% | 60–85%(滑動) | 65-90% | 85–93% |
| 扭力密度 | 高的 | 低的 | 非常高 | 非常高 |
| 自鎖 | 不 | 是的,高於約 20:1 | 不 | 不 |
| 成本比為 100:1 | 中等(2個階段) | 低的 | 高的 | 高的 |
| 最佳用途 | 機器人、CNC工具機、自動導引車 | 升降機、大門 | 半導體,外科 | 攪拌機、破碎機 |
對於機器人或AGV傳動系統而言,行星齒輪傳動和諧波齒輪傳動之間的區別非常接近——參見 諧波與行星 和 行星與蠕蟲 用於決策邏輯。對於微型驅動器,我們的 微型齒輪箱 信函涵蓋 3.4–38 毫米信封。
定義精度的工程參數
四個指標決定一個行星框是「精確的」還是只是「一個行星框」:
| 範圍 | 典型精度範圍 | 為什麼這很重要 |
|---|---|---|
| 反彈 | ≤1 至 5 弧分 | 方向反轉時的角度偏差直接影響重複性。 5弧分的測量盒無法滿足±0.01°的精度要求。 |
| 扭轉剛度 | 30–120 N·m / arcmin | 抵抗負載下的彈性扭轉;設定伺服迴路頻寬和追蹤誤差。 |
| 傳輸效率 | 每階段95-98% | 跨級相乘;決定熱負荷和電機尺寸。 |
| 峰值扭矩 | 2–3倍評級 | 加速和緊急停止期間的安全範圍;受行星軸承和環形軸承屈服的限制。 |
溫度和潤滑限制
Greensky精密行星齒輪組額定可連續運行 −25°C 至 +90°C 法蘭處保持環境溫度,使用壽命長久的潤滑脂,可承受約攝氏 100 度的內部齒輪溫度。 100°C. 此外,基礎油會從增稠劑中滲出,導致齒輪油膜失效——這與先前描述的失效模式相同。 鍋爐輔助齒輪電機 在持續過載的情況下,軸承壽命而非齒輪強度通常是限制因素; SKF 軸承導向是我們進行 L10h 計算的參考。
關鍵公式
輸出速度:n_out = n_motor / i
輸出扭力(理想情況):T_out = T_in × i × η
整體效率(階段):η_total = η^N(N = 階段數)
反射載重慣性:J_ref = J_load / i²
馬達功率產生的扭力採用標準關係式,詳見下文。 如何計算馬達扭矩:T(N·m) = 9550 × P(kW) / n(rpm)。
精密行星齒輪箱的最佳應用
在精準度、剛性和扭力密度這三者需要兼顧的地方,這款盒子的溢價就顯得物有所值了:
| 應用 | 為什麼是行星? | 典型比率 |
|---|---|---|
| 機器人關節和CNC旋轉軸 | 低反沖+高剛度設定路徑精度 | 16:1–100:1 |
| AGV/AMR驅動輪 | 同軸封裝,扭矩密度 | 15:1–50:1 |
| 半導體和實驗室自動化 | 可重複微定位 | 30:1–100:1 |
| 醫學影像 | 安靜、低震動、小巧 | 20:1–80:1 |
| 電動車和電動出行執行器 | 看 電動車無刷直流馬達執行器扁平外形 | 10:1–40:1 |
| 包裝和紡織機械 | 高循環率,低維護成本 | 10:1–30:1 |
我們的 行星齒輪馬達應用領域 和 精密行星應用 頁麵包含更多案例細節。如果負載是連續泵浦或風扇,則螺旋裝置的尺寸由下列因素決定: 馬達效率等級 是成本較低的路線。
逐步選擇流程(附範例)
請遵循我們用於 OEM 報價的相同流程。完整流程請參考此處。 如何選擇減速電機。
- 定義該運動。 負載慣性、所需輸出速度、佔空比和定位公差。
- 選擇比例。 i = n_motor / n_out。四捨五入到目錄階段組合。
- 計算扭矩。 T_out = T_in × i × η;對於穩定載荷,應用 1.25–1.5 的服務係數,對於反向或衝擊,應用 2.0+ 的服務係數。
- 檢查間隙和剛度。
- 驗證機械極限。 法蘭距、軸與鍵槽處的徑向/軸向負荷-參見 什麼是馬達法蘭?。
實例——機器人肘關節
已知: 額定轉速為 3000 rpm、扭力為 1.35 N·m 的伺服馬達必須能夠 30轉/分時扭力為120牛頓米 肘關節需要±0.02°的重複精準度。
- 比率:i = 3000 / 30 = 100:1. 單級行星推進器的最大推進比約為 10:1,因此請使用 兩個階段 (例如 10 × 10)。
- 扭力:每級 η ≈ 0.97,兩級 η ≈ 0.94。 T_輸出 = 1.35 × 100 × 0.94 = 126.9 牛·米 ≥ 120 N·m。通過。
- 反沖:±0.02° = 1.2 角分,因此請指定一個 高精度等級(≤1弧分,預先載入). 標準的 3 角分方框不符合規格。
- 剛度:伺服頻寬需要≥40 N·m/弧分-選擇該頻段內的框架尺寸單元。
- 慣性檢查:J_ref = J_load / i²;當反射負載遠小於馬達轉子慣性時,馬達慣性良好,避免了符合不良的機殼所導致的超速/過衝。
反直覺的洞察。 比例為 100:1 變速箱冷卻預算取決於壓縮機,而不是馬達。一台效率 η≈0.94 的兩級行星齒輪壓縮機,在 1.2 kW 的軸功率下浪費約 6% 的功率——約 75 W。單級行星齒輪壓縮機則不然。 蠕蟲 100:1 的減速比下,η≈0.50 的運作效率接近 0.50,並產生約 600 W 的熱量,因此需要風扇和油冷卻器。同樣的運動,熱負荷卻是原來的八倍。選擇行星齒輪而非蝸輪蝸桿是出於散熱和可靠性的考慮,而不僅僅是價格因素——同樣的道理也體現在我們的… 攪拌機齒輪電機 和 AGV過熱 病例記錄。
常見的工程錯誤
- 僅根據運行扭矩進行尺寸設計。 峰值加速度和緊急停止扭矩通常會達到運行扭矩的 2-3 倍;忽略它們以及行星軸承布氏硬度。
- 按比例買入,而不是根據反彈買入。 便宜的 5 角分方框看起來不錯,但會直接在零件上留下定位誤差。
- 忽略慣性匹配。 巨大的比率使得 J_ref 非常小,因此馬達幾乎感覺不到負載慣性——這對於定位來說很好,但也意味著較小的擾動電流會導致較大的加速度;相應地調整迴路。
- 忽略懸垂的荷載。 輸出軸上的鏈輪或皮帶輪會增加變速箱額定負載無法承受的徑向負荷;請核對相關參數。 法蘭載重圖。
- 假設行星自鎖。 不。用煞車或…保持垂直負載。 蠕蟲期並非一廂情願。
- 馬達、變速箱、驅動裝置等部件採用不同品牌混用。 容差和反饋縮放漂移;匹配 定制電機+減速器 避免了三家供應商不符的問題。
問題 → 原因 → 解決方案(故障排除)
| 問題 | 原因 | 解決方案 |
|---|---|---|
| 反沖過大/重複性降低 | 齒輪磨損、預緊力損失、等級錯誤 | 指定預裝高精度等級;重新預先安裝或更換托架 |
| 法蘭過熱 | 過載、效率低、潤滑不良 | 改為更有效率的型號,改良潤滑脂,增加強製冷卻;參見 AGV過熱案例 |
| 噪音/嗡嗡聲 | 錯位、污染、牙齒錯誤 | 重新對準聯軸器,清潔並重新潤滑,檢查行星齒輪銷配合情況 |
| 軸承過早失效 | 徑向過載、污染 | 查看 徑向載重規格改善密封性,使用更大的框架 |
| 高速扭力降低 | 內部磨損、滑脫、比例錯誤 | 檢查 扭力損失原因正確的比例 |
| 負載下的輸出漂移 | 軸的扭轉剛度較低 | 換用更堅固(通常更大)的框架或更高等級的部件 |
為什麼選擇格林斯基精密行星齒輪箱
Greensky Power(不是“Green Sky New Energy”)設計和製造微型到中型精密行星減速機以及 直流行星齒輪電機 將它們與我們自己的 無刷直流電機 和 刷過 原動機和 控制器. 由於馬達、變速箱和驅動器均來自同一供應商,因此反饋縮放和機械公差是匹配的,而不是在三個供應商之間進行協商。
- 幀範圍 從 22 毫米到 120 毫米,12 伏特到 72 伏特直流電,單級到三級傳動比為 3:1 到 1000:1。
- 等級選項 從標準(≤5 弧分)到高精度預載(≤1 弧分),適用於伺服和CNC工具機。
- 自訂介面 ——軸、鍵槽、法蘭、連接器——透過我們的 定制電機 和 OEM/ODM 程式.
- 平面和直角變體, 包括 扁平式無刷直流齒輪電機 適用於軸向約束執行器。
相關資源
參考文獻和標準
- ISO 1328-1 — 圓柱齒輪,精度(精密齒輪箱的齒形等級): https://www.iso.org/standard/63656.html
- AGMA 2001-D04 / AGMA 2015 — 齒輪齒的基本額定值: https://www.agma.org/
- IEC 60034-30-1 — 低壓馬達(齒輪馬達整合)的效率等級: https://webstore.iec.ch/publication/91195
- IEC 60034-1:2022 — 旋轉電機,一般需求: https://webstore.iec.ch/en/publication/65446
- ANSI/NEMA MG 1 — 馬達和發電機(馬達 + 齒輪馬達額定值): https://webstore.ansi.org/standards/nema/ansinemamg2021
- 美國能源部—電機與驅動效率指南: https://www.energy.gov/sites/prod/files/2014/04/f15/10097517.pdf
- 國際能源總署—電機系統效率: https://www.iea.org/energy-system/industry/electric-motors
- SKF-軸承故障及其原因: https://www.skf.com/group/support/bearing-failures-and-their-causes
- 西門子 — SIMOTICS 齒輪馬達: https://www.siemens.com/global/en/products/drives/electric-motors.html
- maxon — 齒輪技術白皮書(「簡明扼要」): https://www.maxongroup.com/assets/public/caas/v1/media/98114/data/32bb5bfabd9ce7d852292f275410c997/knowledge-support-support-antriebswissen-kurz-erklaert-gear-download.pdf
- FAULHABER-驅動系統技術: https://www.faulhaber.com/en/know-how/
- 安川馬達-運動與伺服驅動技術資料庫: https://www.yaskawa.com/downloads/search-index
- IEEE Xplore — 行星齒輪系設計論文: https://ieeexplore.ieee.org/document/6342334
技術審核聲明:本文由 Greensky Power 工程團隊撰寫,並依據 ISO 1328、AGMA 2001、IEC 60034 和 NEMA MG 1 標準進行審核。文中資料為典型目錄值;在進行規格製定前,請根據您機架和等級的資料表確認確切的額定值。
常問問題
什麼是精密行星齒輪箱?
它是一種同軸行星減速器——太陽輪、行星輪、環、載體——採用嚴格的公差製造和預加載,因此反沖保持在幾角分或以下,從而為伺服軸和步進軸提供可重複、精確的運動。
行星齒輪箱如何實現低齒隙?
透過使用尺寸較大的行星齒輪(選擇具有輕微干涉特性的齒輪)和預緊精密軸承,齒輪齒面兩側保持接觸,從而消除了標準嚙合方式產生的間隙。經硬化和研磨處理的齒形(符合 ISO 1328 精度等級)確保了這種接觸在負載下保持穩定。
行星齒輪箱的效率是多少?
每階段效率約為 95%–98%。兩階段整體效率通常接近 90%–94%,三階段接近 86%–90%。這遠高於蠕蟲單元的效率,蠕蟲單元 100:1 單階段效率可能接近 50%。
如何計算減量率?
對於固定齒圈,i = (Z_ring + Z_sun) / Z_sun。 12齒太陽輪和72齒齒圈在一個等級可實現7:1的傳動比;級數疊加會倍增傳動比。
機器人關節採用行星齒輪傳動還是諧波傳動?
對於大多數工業關節而言,行星式關節在成本、衝擊載荷和剛度方面更勝一籌;而諧波式關節則因其在半導體和手術機器人等應用領域中體積小、幾乎零反沖的優勢而脫穎而出。詳細的權衡分析請參見我們的… 諧波與行星 比較。
如何為伺服軸選擇合適的行星齒輪箱?
從運動曲線開始:所需的輸出速度決定傳動比,峰值扭力(帶一個使用係數)決定座標系,定位公差決定齒隙等級。上面給出的機器人關節範例展示了完整的計算過程。
行星齒輪箱噪音的成因是什麼?如何降低噪音?
通常情況下,這是由於未對準、污染或齒輪尺寸不符造成的。重新對準聯軸器,清潔並重新塗抹潤滑脂,並確認行星齒輪銷的配合情況;如果噪音僅在負載下出現,則可能是該裝置的剛度不足。
