
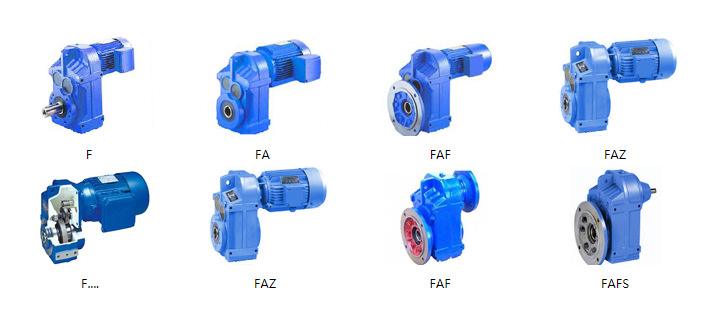
Diferentes tipos de redutores de velocidade
Resposta rápida
O que é um redutor de velocidade?
Um redutor de velocidade é um conjunto de transmissão de energia que conecta um motor elétrico (ou motor) a uma carga e altera o ponto de velocidade e torque no qual a energia é fornecida. Ele faz um trabalho com precisão matemática: divide a velocidade de rotação pela relação de transmissão eu e multiplica o torque por i × η, onde η é a eficiência da transmissão. O dispositivo é chamado de um caixa de engrenagens quando você enfatiza o hardware e um “redutor de velocidade” quando enfatiza a função — eles são a mesma máquina. Um motor de engrenagem simplesmente pressiona o redutor e o motor em uma caixa combinada.
A física é fixa: a energia é conservada menos as perdas. Se um 1,500 rpm motor classificado em 2 N·m está equipado com um 10:1 redutor em 95% eficiência, a saída é 150 rpm e aproximadamente 19 N·m. Esse comércio – menos velocidade, mais força – é exatamente o motivo pelo qual os redutores ficam entre quase todos os motores e cada carga que se move lentamente sob o peso.
Como funciona um redutor de velocidade – passo a passo
- Entrada do motor. O eixo do motor (ou pinhão) oferece rotação de alta velocidade e baixo torque. Para uma unidade sem escova, isso vem de um Motor BLDC; para projetos de menor custo, uma motor DC escovado.
- Malha de engrenagens. O pinhão de entrada aciona uma engrenagem maior. Como a engrenagem de saída tem mais dentes, ela completa menos rotações por revolução de entrada – a velocidade é dividida pela relação do dente.
- Multiplicação de torque. A conservação das forças de energia torque pela mesma proporção, reduzida apenas pelo atrito da malha.
T_out = T_in × i × η. - Compartilhamento de carga (planetária/cicloidal). Vários pinos planetários ou cicloidais compartilham a carga simultaneamente, e é por isso que esses tipos perfuram muito acima de seu tamanho em densidade de torque.
- Saída para a carga. O eixo de velocidade reduzida e torque multiplicado aciona o transportador, atuador ou roda através de um flange ou eixo por flange padrão do motor dimensões.
Tipos de redutores de velocidade — Comparação de recursos
A tabela abaixo resume as cinco famílias que os compradores realmente especificam, com os números de engenharia que impulsionam a seleção. Os write-ups detalhados do mecanismo vivem em nosso Visão geral da caixa de velocidades e páginas de tipo individual.
| Tipo | Proporção típica (estágio único) | Eficiência | Folga | Geometria do eixo | Auto-travamento |
|---|---|---|---|---|---|
| Esporão | 1:1 – 10:1 (multiestágio para 200:1) | 96–98% | Moderado (5–20 arcmin) | Em linha | Não |
| Helicoidal | 1:1 – 10:1 (multiestágio para 200:1) | 95–98% | Baixo-moderado (<10 precisão de arcmin) | Em linha ou paralelo | Não |
| Planetário | 3:1 – 10:1 (para 1000:1 multi) | 95–97% | Muito baixa (1–16 arcmin, <3 precisão) | Coaxial | Não |
| Verme | 5:1 – 100:1 | 50–90% (cai com a proporção) | Pobre-moderado (ajustável) | Ângulo reto | Sim (proporção > ~20–25:1) |
| Cicloidal | 6:1 – 87:1 (para 7569:1 multi) | 85–93% | Baixo (1–5 arcmin) | Coaxial / ângulo reto | Não |
| Harmônico | 30:1 – 320:1 | 60–90% | Ultra-baixo (<1 arcmin) | Coaxial | Não |
| Chanfro | 1:1 – 6:1 por estágio | 95–98% | Baixo – moderado | Ângulo reto | Não |
Dois pares merecem suas próprias páginas de comparação porque os compradores discutem sobre eles constantemente: Esporão vs planetário e planetário vs worm. Para unidades de microescala, consulte O que são micro caixas de engrenagens.
Redutores esporões e helicoidais
As engrenagens retas são as mais simples: dentes retos, mais baratos de cortar, finos para cargas constantes. As engrenagens helicoidais inclinam os dentes para que o engate seja gradual, cortando o ruído e a vibração – e é por isso que o helicoidal domina aparelho e industrial em geral Ambos são os reis da eficiência em 95–98% por estágio.
Redutores planetários
Uma engrenagem solar aciona três ou mais engrenagens planetárias dentro de uma engrenagem de anel. Os planetas compartilham carga, dando uma densidade de torque extraordinária em uma lata coaxial. A mecânica é explicada em Como funciona uma caixa de engrenagens planetárias. Este é o padrão para transmissões robóticas e AGV.
Redutores de sem-fim
Um sem-fim semelhante a um parafuso enrede uma roda de bronze. Você obtém uma proporção enorme em um estágio de ângulo reto e, acima de ~20–25:1, autotravamento. O custo é a eficiência — o atrito deslizante pode despejar metade da potência de entrada como calor em 100:1. Caixa de engrenagens sem-fim NMRV cobre as proporções de catálogo comuns; o fundo mais profundo está no Página do redutor de engrenagem sem-fim.
Redutores cicloidais e harmônicos
Os acionamentos cicloidais usam um came excêntrico e um anel de pinos para uma tolerância muito alta à carga de choque – ideal para misturadores e britadores. Os acionamentos harmônicos (onda de tensão) flexionam um copo fino para folga quase zero em um pacote minúsculo, usado em robôs semicondutores e cirúrgicos. cicloidal e harmônico vs planetário.
Dados de engenharia que você deve dimensionar em relação
Torque, relação e a fórmula de saída
Comece a partir da carga. Exigência de torque de saída T_carregar (N·m) e velocidade alvo n_out (rpm) fixe a relação contra o motors velocidade:
i = n_motor ÷ n_out e T_out = T_motor × i × η
Para converter um motors placa de identificação de potência para torque, usar T(N·m) = 9550 × P(kW) ÷ n(rpm). Em unidades imperiais, T (lb · in) = 63025 × HP ÷ n (rpm). Exemplos trabalhados estão em Como calcular o torque do motor.
A eficiência cai à medida que a proporção sobe
A eficiência é multiplicativa em todos os estágios. Um trem de worm 100:1 em 70% por estágio fornece apenas ~49% em geral — o motor deve ser dimensionado de acordo. Este é o maior custo oculto nas seleções de worms e o motivo classe de eficiência do motor questões a montante.
| Configuração | Eficiência geral típica |
|---|---|
| Helicoidal, estágio único 5:1 | 96–98% |
| Planetário, estágio único 10:1 | 95–97% |
| Verme, 10:1 | 85–90% |
| Verme, 60:1 | 60–70% |
| Verme, 100:1 | 50–60% |
| Cicloidal, estágio único 30:1 | 88–92% |
| Harmônico, 100:1 | 75–85% |
Limites de temperatura – Eles Sobre o lubrificante
Um redutor não tem enrolamento, então seu teto de temperatura é definido por graxa, vedações e rolamentos – não por uma classe de isolamento. A graxa padrão do complexo de lítio opera aproximadamente −20 °C a +120 °C; o sintético se estende até -40 °C a +160 °C. As vedações de nitrilo (NBR) falham em torno de +100 °C, enquanto o FKM (Viton) mantém +200 °C. Os limites de temperatura do rolamento seguem SKFs orientação de falha do rolamento. Onde um motors classe de isolamento (por IEC 60034-1) é o limite do lado elétrico, o redutoré puramente mecânico.
Fator de serviço e dever
Nunca dimensione o torque exato de funcionamento. Aplique um fator de serviço (SF) de 1.25–1.5 para cargas estáveis do transportador e 2.0–2.5 para reversão, choque ou içamento. Como selecionar um motor para uma aplicação industrial.
Melhores aplicações para cada tipo de redutor
- Helicoidal / Esporão — transportadores, bombas, ventiladores, compressores, misturadores, linhas de embalagem. HVAC e resfriamento de processo.
- Planetário — juntas robóticas, acionamentos AGV, eixos CNC, Atuadores EV, passo da turbina eólica, imagens médicas. Alta densidade de torque onde o espaço é apertado.
- Verme — elevadores, portões, transportadores inclinados, direção, posicionamento onde o autobloqueio retém a carga. Misturador e acionamentos de portão.
- Cicloidal — cargas de choque pesadas: trituradores, agitadores, elevadores de caçamba, aço e mineração.
- Harmônico — manuseio de semicondutores, aeroespacial, robôs cirúrgicos, pan-tilt onde a folga sob 1 arcmin é obrigatória.
- Chanfro – transferências em ângulo reto em equipamentos agrícolas, marinhos e de mineração.
Para casos de uso planetário de precisão especificamente, consulte Aplicações de redutores planetários de precisão.
Seleção passo a passo do redutor de velocidade
- Defina a carga. Bloqueie a velocidade de saída necessária (rpm), torque contínuo (N·m) e torque máximo, incluindo aceleração.
- Calcule a proporção.
i = n_motor ÷ n_out. Combine o motors placa de identificação usando Cálculo de torque. - Escolha a geometria. Em linha/coaxial → planetário ou helicoidal. Ângulo reto → verme ou bisel. Compare em acionamento direto vs motor de engrenagem.
- Aplique o fator de serviço. Multiplique o torque de funcionamento por 1.25–2.5 para choque e serviço. Ignorar este é o erro de RFQ mais comum que vemos.
- Verifique a eficiência e o calor. Um verme 100:1 em 55% significa que o motor queima quase o dobro dos watts de um planetário em 96%. Dimensione o motor e o resfriamento para a perda.
- Defina a especificação de folga. Os eixos de posicionamento precisam planetários (<3 arcmin) ou harmônicos (<1 arcmin); um transportador não se importa.
- Verifique os limites mecânicos. Carga radial/axial permitida na distância do flange, diâmetro do eixo, padrão de flange e comprimento total. O que é um flange de motor. Confirme o ambiente: classificação IP, lubrificante e controlador compatibilidade.
Erros comuns de engenharia
- Dimensionamento para torque de funcionamento sem um fator de serviço. Um transportador que trava quando um turno vive ou morre no SF que você pulou.
- Assumindo que cada redutor de sem-fim bloqueie automaticamente. Abaixo ~20:1 ou com um sem-fim de duas partidas e vibração, a carga retrocede. Confirme com o fornecedor antes de omitir um freio.
- Ignorando a classificação térmica com baixa eficiência. Um sem-fim 100:1 transforma a energia de entrada em calor. Sem resfriamento forçado, a graxa cozinha e a roda de bronze desaparece.
- Comprando no preço, ignorando a reação. Uma unidade barata de alta folga destrói a repetibilidade de posicionamento em um servoeixo. Combine a classe de precisão com o trabalho.
- Eixo de entrada ou acoplamento incompatível. O furo, a chaveta ou o padrão de flange errado significa usinagem de campo ou uma unidade devolvida. desenho de flange antes de encomendar.
- Lubrificante errado para temperatura ou orientação. A graxa classificada para +120 °C falha em uma lavagem de +160 °C; o óleo em uma sem-fim vertical passa pela vedação. Especifique o ambiente na frente.
Solução de problemas: Problema → Causa → Solução
| Problema | Causa comum | Solução |
|---|---|---|
| Superaquecimento | Sobrecarga, taxa de baixa eficiência (sem-fim), lubrificação insuficiente | Redimensionar com tipo de maior eficiência, melhorar a graxa, adicionar resfriamento forçado; ver Casos de superaquecimento AGV |
| Ruído / vibração excessiva | Desalinhamento, engrenagens gastas, defeito do rolamento | Realinhe eixos, inspecione engrenagens, substitua os rolamentos |
| Vazamento de óleo | Falha de vedação, sobreenchido, respiro bloqueado | Substitua a vedação, corrija o nível de óleo, limpe a ventilação |
| Falha prematura do rolamento | Sobrecarga radial, contaminação | Verificar Especificação de carga radial, melhorar a vedação |
| Crescimento da folga | Desgaste da engrenagem, pré-carga perdida | Selecione a classe de precisão; substitua o estágio desgastado |
| Back-drives de sem-fim (quedas de elevação) | Relação muito baixa / vibração | Use uma proporção mais alta ou adicione um freio; verifique o bloqueio automático |
| Eixo de saída apreendido | Apreensão do rolamento, contaminação | Substitua os rolamentos, nivele, relubrificar |
| Corrosão na lavagem | Material / revestimento errado | Use carcaça inoxidável ou revestida, vedações FKM |
| Torque reduzido em velocidade | Desgaste interno, deslizamento, relação errada | Inspecionar Causas de perda de torque, razão correta |
Perguntas frequentes
Qual é a diferença entre um redutor de velocidade e uma caixa de câmbio?
Eles são o mesmo dispositivo físico. “Caixa de velocidade” descreve o hardware; “redutor de velocidade” descreve sua função de diminuir a velocidade de entrada enquanto multiplica o torque. Ambos contêm um conjunto de engrenagens que troca a velocidade de rotação por torque.
Qual redutor de velocidade é o mais eficiente?
Os redutores esporão e helicoidal atingem 95–98% por estágio. As unidades planetárias funcionam 95–97%. Os redutores de sem-fim são os mais fracos: 50–90% dependendo da proporção, caindo para 50% em 100:1 porque o atrito deslizante domina.
Um redutor de velocidade pode aumentar a velocidade?
Um “redutor” por definição diminui a velocidade e aumenta o torque. Inverter a conexão do eixo (acionar a saída) cria um aumento de velocidade, mas essa é uma configuração diferente – não assuma que um redutor de estoque seja classificado para isso.
Como calculo a taxa de redução?
Proporção i = velocidade de entrada ÷ velocidade de saída = dentes na engrenagem de saída ÷ dentes na engrenagem de entrada. Um motor a 1,500 rpm acionando uma 150 rpm precisa de carga i = 10. O torque de saída é então torque do motor × i × eficiência.
Os redutores de engrenagens helicoidais são autotravantes?
Muitas vezes, mas nem sempre. Os worms de partida única normalmente bloqueiam automaticamente acima de 20–25:1 quando a carga não pode retroceder o worm. Abaixo disso, ou com vibração e um worm de duas partidas, o back-driving é possível – verifique com o fornecedor antes de confiar nele para retenção.
Quanto tempo dura um redutor de velocidade?
A vida útil é definida pelo lubrificante e pelos rolamentos, não pelas engrenagens. Com o fator de serviço correto e lubrificação adequada, os redutores industriais geralmente excedem 20,000 horas de operação.
Por que escolher Greensky para redutores de velocidade?
A Greensky Power é um fabricante B2B com sede na China que fornece motores de engrenagem e redutores para distribuidores e OEMs em todo o mundo. Para fornecimento de redutores de velocidade, oferecemos:
- Cobertura de tipo completo — helicoidal, planetária, verme (NMRV), cicloidal, harmônica e motores de engrenagem BLDC planos, dimensionado de acordo com seu perfil de carga em vez de uma página de catálogo genérica.
- Proporções personalizadas e montagem — tamanhos de estrutura de 22 mm a 120 mm, 12 V a 72 V DC, com eixos, flanges e conectores personalizados. Desenvolvimento de motor elétrico personalizado e Processo OEM / ODM.
- Engenharia de aplicação – Executamos o torque, relação, fator de serviço e verificações térmicas acima antes de citar, para que a unidade chegue dimensionada para o dever.
- Qualidade e testes – Cada redutor é verificado quanto a folga, ruído e corrente sem carga em relação às suas especificações.
- Integração motor + redutor – combinado BLDC ou escovado motores principais com o direito controlador.
- Fornecimento global B2B — Flexibilidade, documentação e logística MOQ para distribuidores em toda a América do Norte, Europa e Ásia.
Recursos relacionados
- Visão geral da caixa de engrenagens e índice do tipo
- Redutor de engrenagem sem-fim – mergulho profundo
- Redutor cicloidal – mergulho profundo
- Engrenagem harmônica vs planetária
- Motor de engrenagem esporão vs planetária
- Planetário vs motor de engrenagem helicoidal
- Diferentes tipos de redutores de velocidade
- Como selecionar um motor para uso industrial
Referências
- Comissão Eletrotécnica Internacional. IEC 60034-1:2022, Máquinas elétricas rotativas — Parte 1: Classificação e desempenho. https://webstore.iec.ch/en/publication/65446
- Comissão Eletrotécnica Internacional. IEC 60034-30-1:2025, Máquinas elétricas rotativas — Parte 30-1: Classes de eficiência de motores CA operados por linha (código IE). https://webstore.iec.ch/publication/91195
- Associação Nacional de Fabricantes Elétricos / ANSI. ANSI/NEMA MG 1-2021, Motores e Geradores (registro padrão oficial).https://webstore.ansi.org/standards/nema/ansinemamg2021
- Departamento de Energia dos EUA, Escritório de Eficiência Energética e Energia Renovável. Determinando a carga e a eficiência do motor elétrico, DOE/GO-10097-517.https://www.energy.gov/sites/prod/files/2014/04/f15/10097517.pdf
- Agência Internacional de Energia. Motores Elétricos — Sistema Energético / Indústria. https://www.iea.org/energy-system/industry/electric-motors
- Grupo SKF. Falhas de rolamento e suas causas. https://www.skf.com/group/support/bearing-failures-and-their-causes
- Siemens AG. Motores Elétricos SIMOTICS — Documentação Técnica e Portfólio de Produtos. https://www.siemens.com/global/en/products/drives/electric-motors.html
- Rasmussen, PO et al. Engrenagem de ímã permanente integrada ao motor aprimorado para aplicações de tração. Congresso e Exposição de Conversão de Energia IEEE.https://ieeexplore.ieee.org/document/6342334
- Grupo Maxon. Tecnologia de engrenagens — curta e direta ao ponto: seleção de redutor, eficiência e vida útil. https://www.maxongroup.com/assets/public/caas/v1/media/112608/data/32bb5bfabd9ce7d852292f275410c997/knowledge-support-support-antriebswissen-kurz-erklaert-gear-download.pdf
- Sistemas de acionamento FAULHABER. Know-how: tutoriais técnicos sobre micro drives e redutores. https://www.faulhaber.com/en/know-how/
- Corporação Elétrica Yaskawa. Documentos técnicos e notas de aplicação — Drives e controle de movimento. https://www.yaskawa.com/downloads/search-index
- Associação Nacional de Fabricantes Elétricos. Seção de Motores e Geradores — Padrões e Programas de Eficiência. https://www.nema.org/products/pages/motor-and-generator.aspx
Este artigo foi revisado pela equipe de engenharia da Greensky Power. Os números refletem classificações comuns do catálogo; sempre confirme os valores exatos em relação ao modelo específicoe normas aplicáveis, tais como IEC 60034-1 e NEMA MG 1.
