三級行星齒輪箱有哪些優點?
快速解答
內容
什麼是三級行星齒輪箱?
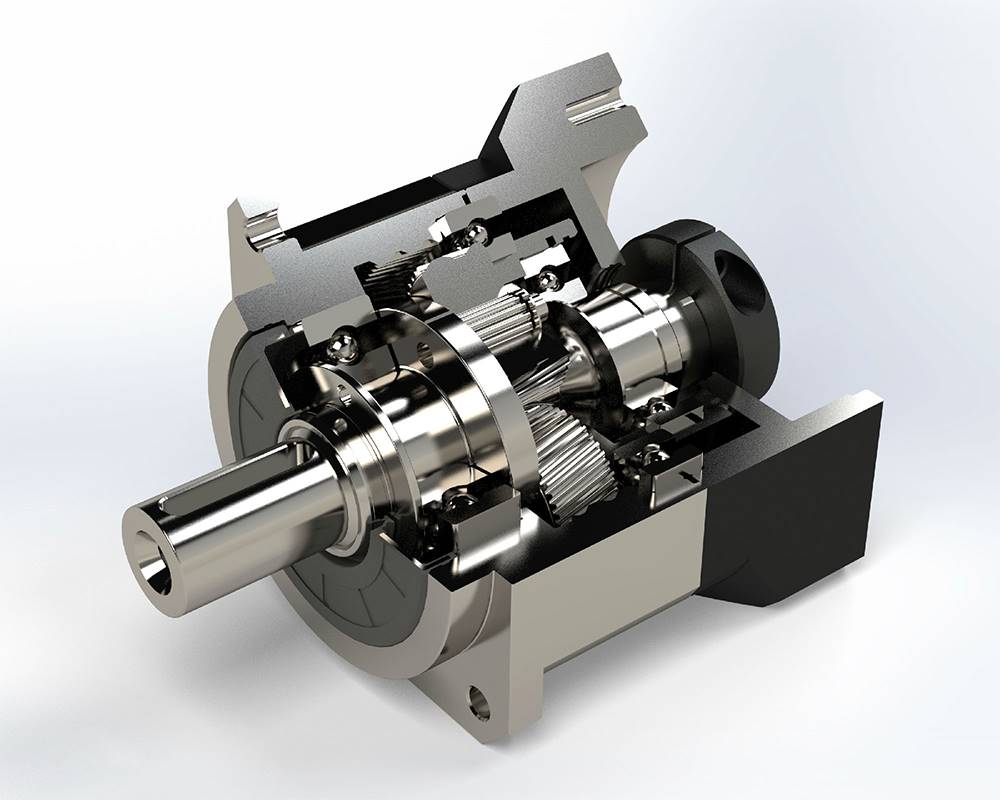
行星齒輪箱是一種由…構成的同軸減速器。 太陽齒輪, 一些 行星齒輪 由大眾運輸工具運送,以及外部 環形齒輪. 一個完整的太陽/行星/環系統就是一個 階段. 三級減速器將三組這樣的減速器串聯放置在一個殼體內,因此第一級的輸出變成第二級的輸入,依此類推。級數是結構設計中最重要的決定因素,因為它首先決定了可達到的減速比。
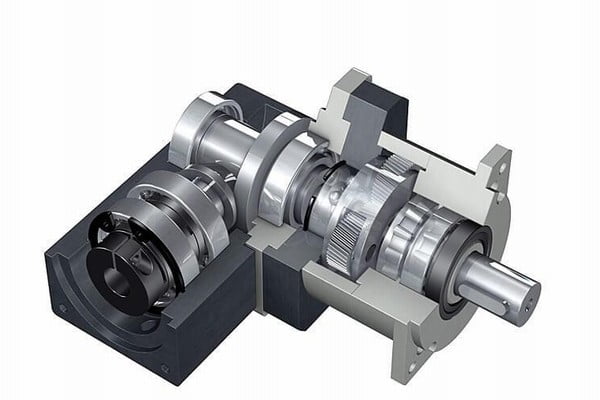
這種分類是實用性的而非僵化的: 單級行星齒輪箱 通常情況下,減速比為 3:1 到 10:1;兩級減速器可達約 100:1(有時可達 200:1);三級減速器則可達 100:1 甚至更高——在精密系列中可達 1000:1 或更高。這正是第三級減速器存在的原因:單級和兩級減速器若要達到如此高的減速比,體積會變得非常龐大,難以實際應用。有關更全面的架構以及各級如何協同工作,請參閱… 行星齒輪箱的工作原理 以及 減速器型導軌。
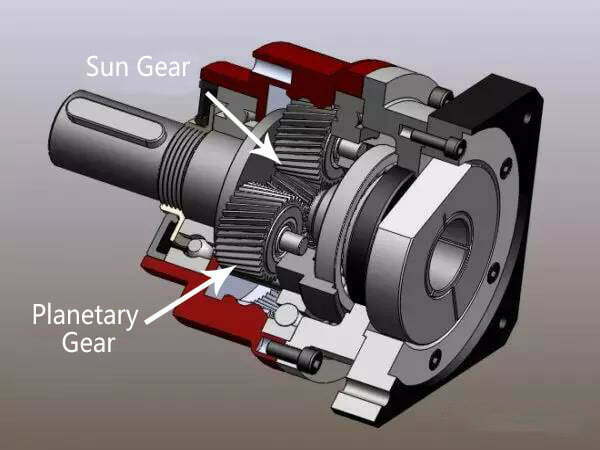
單級行星齒輪箱內部結構圖
級數如何影響傳動比、扭力和效率
每個行星級都按其自身的比率乘以輸入,因此級比率 乘. 兩個 10:1 級減速機可達 100:1 減速比;三個 10:1 級減速機可達 1,000:1 減速比。同樣的乘法也適用於扭矩(減去摩擦力),以及——不太明顯——摩擦損失和齒隙,這就是權衡取捨的來源。
- 總比例:
iₚ = i₁ × i₂ × i₃(級比的乘積) - 輸出扭力:
Tₙ = Tₔ × iₚ × ηₚ(ηₚ = 整體效率) - 整體效率:
ηₚ = η₁ × η2 × η₃(損失複利) - 反射慣性:
Jₙ = Jₚ / iₚ²(慣性隨總比率的平方而減少)
由於效率呈幾何級數成長,單一階段的效率約為 97%,經過三個階段後效率僅為約 91%(0.97³ ≈ 0.913)。扭矩增益和傳動比呈線性乘法關係,但損耗會累積-這種不對稱性是三階段設計決策的核心。扭矩計算和電機側尺寸選擇在我們的[此處應插入相關內容]中進行了介紹。 扭力計算指南。

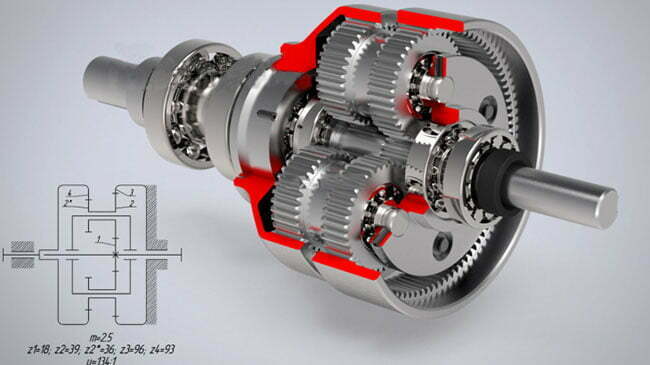
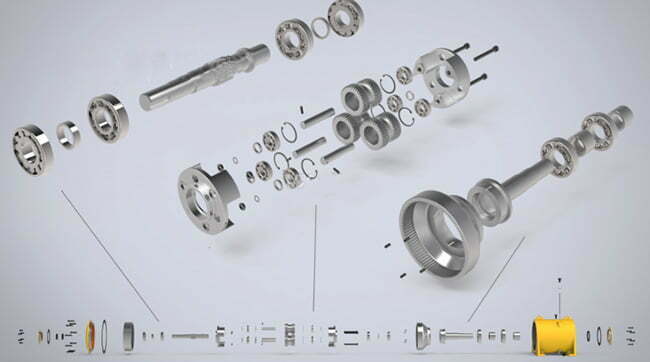
兩級行星齒輪箱內部結構圖
三階段設計的關鍵優勢
- 單台設備減量非常高。 三級減速器在一個同軸殼體內即可達到 100:1 到 1,000:1+ 的減速比——這是單級或兩級減速器在沒有外部齒輪對的情況下無法實現的減速比。
- 高輸出扭力。 扭力在每個階段都會倍增,因此一個緊湊的三級箱可以將小型高速伺服馬達變成低速高扭力驅動器。
- 緊湊型同軸封裝/高扭力密度。 直列式太陽輪架環幾何結構使輸入和輸出保持在同一軸線上,因此 3 級裝置在徑向上保持較小尺寸(幾十毫米到幾百毫米),同時提供扭矩,而這需要更大的平行軸或蝸輪減速器才能實現。
- 負載共享/功率分配。 每個階段將負載分散到多個行星齒輪(通常是三到五個)上,與單個小齒輪承受全部負載相比,降低了每個齒的受力,提高了齒輪壽命。
- 運轉平穩,噪音低。 連續多齒嚙合,無軸向推力(與螺旋齒輪或斜齒輪不同),運轉平穩,精密單位下雜訊通常低於 ~65 dB。
- 反射慣性極低。 由於反射慣性按比例的平方下降,600:1 的箱體使負載對馬達幾乎感覺不到重量——非常適合啟動/停止伺服軸。
- 寬廣的比例調節範圍。 級數比是從目錄集中選擇的(例如,3/4/5/7/10),因此可以使用標準零件製造 3 級裝置以達到精確的總比例。

三級行星齒輪箱內部結構圖
權衡取捨:效率、反沖和長度
優勢確實存在,但成本也同樣不容忽視。三級壓縮機並非只是「更好」——它只是在傳動比、效率和反沖曲線上處於不同的位置。
效率呈幾何級數下降
每級伺服馬達因嚙合摩擦和軸承阻力損失約 2-3% 的功率,且這些損失會累積。在 10kW 伺服驅動器中,每級 3% 的損失相當於每級約 300W 的熱量散失到殼體中——這些熱量會縮短潤滑油的使用壽命,並影響連續運行下的長期齒隙穩定性。因此,三級伺服馬達通常用於高傳動比、低功率或間歇性應用。
反彈不斷累積,情況並未改善。
這是最常見的誤解——也是對「手術階段越多,間隙精度越高」這一常見說法的糾正。實際上,每個手術階段都會對牙齒間隙產生影響,因此 隨著舞台數量的增加,整體反彈也隨之加劇。單級精密平台精度可達≤1弧分,兩級平台可達≤3弧分,三級平台可達≤14弧分(或依等級不同,精度可達8-20弧分)。如果定位重複性是首要考慮因素,那麼三級平台並不合適——應選擇單級平台或三級平台。 諧波驅動 (幾乎沒有反彈)
長度和重量增長
每增加一級,殼體就會加長,行星架和軸承也會隨之增加。三級齒輪箱明顯比相同尺寸的兩級齒輪箱長,這在空間有限的機器人腕部或致動器中至關重要。
工程資料:傳動比、效率、齒隙、扭矩
典型級數規格
| 配置 | 比率範圍 | 效率 | 反沖(精度) | 最適合 |
|---|---|---|---|---|
| 1 階段 | 3:1–10:1 | ≥97% | ≤1–8 弧分 | 高速軸、機器人關節 |
| 兩階段 | 10:1–100:1 | ≥94% | ≤3–12 弧分 | CNC工作台、協作機器人關節、自動導引車 |
| 三階段 | 100:1–1,000:1+ | ≥91% | ≤14–20 弧分 | 重型傳送帶,低速精密執行器 |
各階段效率的累積
| 階段 | 公式(η = 0.97/階段) | 整體效率 |
|---|---|---|
| 1 | 0.97¹ | 97% |
| 2 | 0.97² | 94.1% |
| 3 | 0.97³ | 91.3% |
| 4 | 0.97&sup4; | 88.5% |
三階段單元的關鍵公式
| 數量 | 公式 | 筆記 |
|---|---|---|
| 總比率 | i = i₁ × i₂ × i₃ | 例如,10 × 10 × 6 = 600:1 |
| 輸出扭力 | Tₙ = Tₔ × i × η | η ≈ 0.91(三個階段) |
| 所需馬達扭矩 | Tₔ = Tₙ / (i × η) | 將伺服馬達尺寸調整為此 |
| 反射慣性 | Jₙ = Jₚ / i² | 600:1 → 慣性切割 360,000 倍 |
| 輸出速度 | nₙ = nₔ / i | 3000 轉/分 → 5 轉/分(壓縮比 600:1) |
階段數對比:1 vs 2 vs 3
| 特徵 | 1 階段 | 兩階段 | 三階段 |
|---|---|---|---|
| 比率範圍 | 3:1–10:1 | 10:1–100:1 | 100:1–1,000:1+ |
| 效率 | ≥97% | ≥94% | ≥91% |
| 反彈 | 最低 | 緩和 | 最高(累計) |
| 軸長 | 最短 | 中等的 | 最長 |
| 反射慣性 | 最高 | 低的 | 最低 |
| 相對扭矩密度 | 高的 | 非常高 | 最高 |
三級行星齒輪箱的最佳應用
| 應用 | 為什麼三階段模型適用 | 典型比率 |
|---|---|---|
| 重型輸送機和物料搬運 | 低輸出轉速下高扭力 | 100:1–300:1 |
| 低速精密執行器 | 高比例同軸封裝 | 200:1–1,000:1 |
| 太陽能追蹤器和風偏航驅動器 | 在一個密封單元中實現了極高的比率 | 300:1–1,000:1+ |
| 旋轉工作台和定位器 | 扭矩密度,可預測運動 | 100:1–500:1 |
| 起重機和吊裝 | 緊湊型徑向尺寸,扭力極大 | 100:1+ |
對於高循環次數伺服軸,齒隙比傳動比更重要,請比較: 諧波與行星的權衡 以及 行星齒輪馬達應用領域。
如何選擇三級變速箱(實例分析)
- 確定負載。 輸出扭力
Tₙ輸出速度nₙ以及佔空比。 - 計算該比率。
i = nₔ / nₙ從馬達的額定轉速開始。 - 選擇舞台數量。 如果
我 > 100:1三個階段(或兩個階段加外部減薄)。 - 考慮效率。 使用
η ≈ 0.91並用以下方式確認馬達扭力:Tₔ = Tₙ / (i × η)。 - 檢查反彈預算。 確認 3 級反沖(典型值 ≤14 弧分)是否符合您的定位規格;如果不符合,請重新考慮架構。
- 驗證散熱性能和壽命。 確認效率驅動的熱負荷和 孕育生命 佔空比。
實例演示-慢速旋轉執行器
要求: 3,000 rpm 伺服馬達以 5 rpm 的轉速連續輸出 60 N·m 的扭力。
| 步 | 計算 | 結果 |
|---|---|---|
| 所需比例 | i = 3000 / 5 | 600:1 → 需要 3 個階段 |
| 舞台分割 | 10 × 10 × 6 | 總計 600:1 |
| 整體效率 | 0.97³ | 約91% |
| 馬達扭矩 | Tₔ = 60 / (600 × 0.91) | 0.11 N·m |
| 反射慣性(0.2 kg·m² 載重) | Jₙ = 0.2 / 600² | 0.00000056 kg·m²(360,000×切割) |
| 反彈預算 | 三級精度 | ≤14 弧分(與規格核對) |
600:1的三級行星齒輪減速器,可以讓一個扭矩僅為0.11牛·米的微型伺服電機在同軸封裝內以5轉/分的轉速輸出60牛·米的扭矩,並且反射慣量降低了36萬倍。相同減速比的蝸輪蝸桿減速器效率要低得多,體積也大得多;兩級行星齒輪減速器如果沒有額外的外部齒輪副,則無法達到600:1的減速比。
常見的工程錯誤
- 選擇 3 個階段以提高精度。 多段傳動裝置會產生累積間隙;對於精確定位,請使用單級傳動裝置或諧波傳動裝置。
- 忽略效率複利效應。 三個約 97% 的階段最終得到約 91% 的總和——要控制熱量,而不僅僅是扭矩。
- 比例失衡。 為了最大化比例而增加級數,會增加長度、反沖和摩擦,卻沒有任何好處。
- 假設「階段越多越好」。 每個階段都會在效率和時長之間進行權衡;並非越多越好。
- 忽略反射慣性。 平方比慣性削減是一項優勢——但要驗證馬達與負載的慣性比,以確保伺服穩定性。
- 忽略熱力學極限。 三級裝置的額外熱量會縮短潤滑劑和軸承在連續工作下的使用壽命。
- 缺少輸出軸負載限制。 無論級數多少,輸出法蘭上的徑向和軸向負荷都會磨損軸承。
故障排除
| 問題 | 可能原因 | 解決方案 |
|---|---|---|
| 低於預期的輸出扭矩 | 忽略效率複合效應 | 使用 η ≈ 0.91;重新檢查馬達扭矩 |
| 過大的反沖/位置遺失 | 3個階段累積清除 | 規格:單級或諧波,精度要求 |
| 過熱 | 連續運轉下的複合損失 | 降低負荷;增加冷卻;檢查潤滑情況 |
| 噪音或振動 | 舞台錯位;潤滑不足 | 重新校準;重新潤滑;檢查行星架跳動 |
| 太長,裝不進信封。 | 3 個階段增加軸向長度 | 重新考慮兩階段加外部減排 |
| 引擎熄火/無法啟動 | 反射摩擦力超過馬達啟動扭矩 | 核實比率;增加電流限制;重新檢查慣性 |
常問問題
三級行星齒輪箱的主要優點是什麼?
單一緊湊的同軸殼體內具有非常高的減速比(大約 100:1 到 1,000:1+)和高輸出扭矩——這是單級或兩級裝置在沒有外部齒輪副的情況下無法實現的。
如何計算三級變速箱的總傳動比?
階段比例相乘:i = i₁ × i₂ × i₃。三個 10:1 的階段得到 1,000:1;10 × 10 × 6 的分割得到 600:1。
三級變速箱的齒隙比單級變速箱小嗎?
不,恰恰相反。反沖會在各級之間累積,因此高精度單級定位裝置的精度可能≤1角分,而三級定位裝置的精度通常≤14角分。當定位重複性是首要考慮因素時,應選擇單級或諧波驅動定位裝置。
三級行星齒輪箱的效率如何?
整體效率約為 91%,因為各級效率會疊加:三個效率約 97% 的等級可以達到 0.97³ ≈ 91.3%。相較之下,單級效率約為 97%,兩級效率約為 94%。
什麼時候應該選擇 3 個階段而不是 2 個階段?
當您所需的傳動比超過約 100:1 且希望將其整合在同軸封裝中時,低於約 100:1 時,兩級單元更短、效率更高且反沖更小。
為什麼三級變速箱的反射慣性這麼低?
反射慣量隨總比的平方而減少(J = J_load / i²)。當比值為 600:1 時,負載慣量減少了 360,000 倍,使馬達感覺幾乎像空載一樣,並改善了啟動停止響應。
為什麼選擇綠天能源?
綠天動力是一家總部位於中國的製造商 減速器, 定制電機自 2010 年以來,我們一直為全球 OEM 廠商提供整合式驅動器和驅動解決方案。 精密行星齒輪箱 我們提供單級、兩級和三級配置,並根據您的負載資料指定傳動比、效率、齒隙和占空比,而不是採用目錄預設值。我們的工程團隊會根據您的傳動比要求和定位預算來確定級數,並且每台設備在發貨前都會按照 IEC 60034 和 NEMA MG 1 標準進行扭矩、效率、噪音和溫度測試。 OEM/ODM定制 傳動比、法蘭和軸。從…開始 減速馬達選用指南 或瀏覽 直流馬達類別。
相關資源
- 變速箱概覽(支柱頁面)
- 行星齒輪箱的工作原理
- 精密行星齒輪箱深度解析
- 諧波傳動與行星齒輪傳動
- 精密行星齒輪箱應用
- 不同類型的減速器
- 環狀還原器詳解
- 蝸輪減速機選配指南
- 直驅式與齒輪馬達式
- 螺旋齒輪箱磨損的8個原因
- 如何降低減速機齒輪噪音
- 減速馬達選用指南
- 如何計算馬達扭矩
- 馬達能效等級(IE)
- OEM/ODM定制
- 直流馬達類別
參考
- IEC 60034-1:2022 — 旋轉電機,通用要求(絕緣和溫度等級). webstore.iec.ch/en/publication/65446
- IEC 60034-30-1 — 交流馬達能源效率等級(IE1–IE5). webstore.iec.ch/publication/91195
- ANSI/NEMA MG 1-2021 — 馬達和發電機標準. webstore.ansi.org/standards/nema/ansinemamg2021
- NEMA — 馬達和發電機產品資源. nema.org/products/pages/motor-and-generator.aspx
- 美國能源部—馬達負載與效率參考. energy.gov/sites/prod/files/2014/04/f15/10097517.pdf
- 國際能源總署—電動機與能源效率. iea.org/energy-system/industry/electric-motors
- SKF-軸承故障及其原因. skf.com/group/support/bearing-failures-and-their-causes
- 西門子 — SIMOTICS 電機. siemens.com/global/en/products/drives/electric-motors.html
- IEEE Xplore — 經同儕審查的馬達設計論文. ieeexplore.ieee.org/document/6342334
- maxon — EC馬達和齒輪箱技術. maxongroup.com/maxon/view/content/ec-technology
- FAULHABER-無刷直流馬達技術. faulhaber.com/en/know-how
- 安川電機-運動與電機技術資料下載. yaskawa.com/downloads/search-index
- 椿本-齒輪馬達選型技術資料(使用因素). en.tt-net.tsubakimoto.co.jp/tecs/engd/gen/engd_gen_ggm_sry.asp
- AGMA-齒輪額定值和精度標準. agma.org
技術內容經格林斯基動力應用工程部門審核。數據為產業典型範圍;最終規格需根據所選齒輪組和占空比進行驗證。