¿Cuáles son las ventajas caja de engranajes planetarios de etapa 3?
Respuesta rápida
Contenido
- ¿Qué es una caja de engranajes planetaria de 3 etapas?
- Cómo el recuento de etapas establece la relación, el par y la eficiencia
- Las principales ventajas de un diseño de 3 etapas
- Las compensaciones: eficiencia, juego y longitud
- Datos de ingeniería: Relaciones, eficiencia, juego, torque
- Comparación del recuento de etapas: 1 vs 2 vs 3
- Las mejores aplicaciones para cajas de engranajes planetarios de etapa 3
- Cómo seleccionar una caja de engranajes de 3 etapas (ejemplo trabajado)
- Errores comunes de ingeniería
- Solución de problemas
- Preguntas frecuentes
- ¿Por qué elegir Greensky Power?
¿Qué es una caja de engranajes planetaria de 3 etapas?
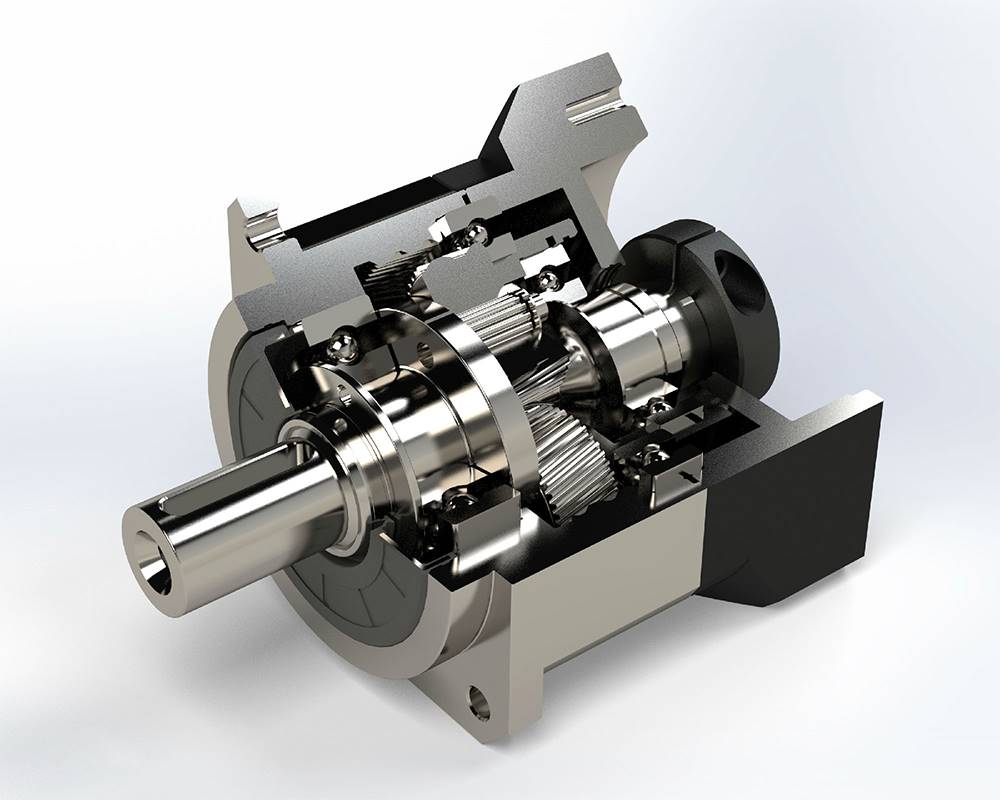
Una caja de cambios planetaria es un reductor de velocidad coaxial construido a partir de un Equipo de sol, varios Engranajes del planeta transportado en un transportista común, y un exterior Engranaje anular. Un conjunto completo de sol/planeta/anillo es un solo Etapa. Una unidad de 3 etapas coloca tres de estos conjuntos en serie dentro de una carcasa, de modo que la salida de la primera etapa se convierte en la entrada de la segunda, y así sucesivamente. El recuento de etapas es la decisión estructural más importante, porque es lo que determina la relación de reducción alcanzable antes que cualquier otra cosa.
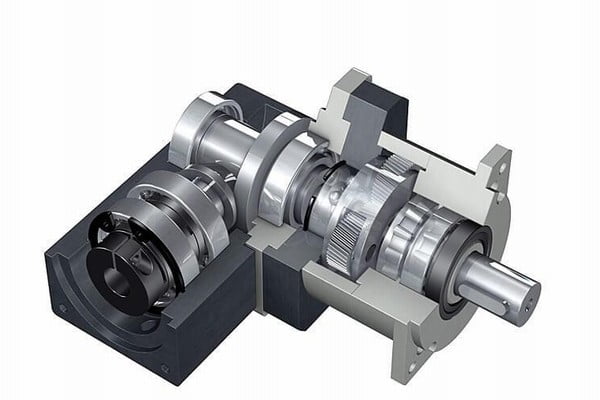
La clasificación es práctica más que rígida: un Caja de engranajes planetarios de una etapa Por lo general, cubre 3:1 a 10:1, una unidad de dos etapas se extiende aproximadamente a 100:1 (a veces 200:1), y una unidad de tres etapas alcanza 100:1 y más, hasta 1,000:1 o más en series de precisión. Esta es la razón por la que existe una tercera etapa: las reducciones de una y dos etapas no pueden alcanzar esas proporciones sin volverse impracticamente grandes. Para conocer la arquitectura más amplia y cómo se engrana cada etapa, consulte Cómo funciona una caja de engranajes planetaria y el Guía tipo reductor de velocidad.
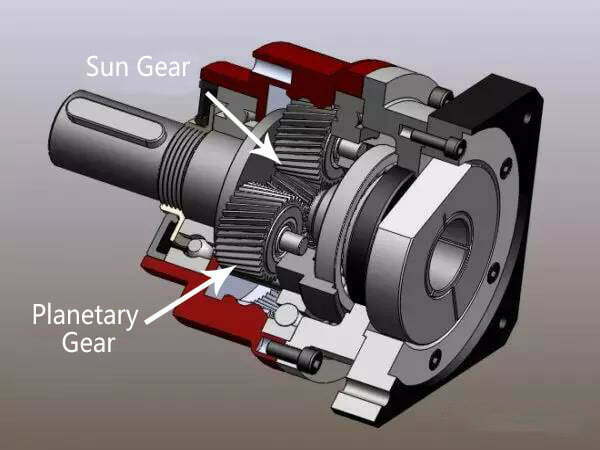
Diagrama de estructura interna de la caja de engranajes planetarios de una sola etapa
Cómo el recuento de etapas establece la relación, el par y la eficiencia
Cada etapa planetaria multiplica la entrada por su propia proporción, por lo que las proporciones de etapa multiplicar. Dos etapas 10:1 dan 100:1; tres etapas 10:1 dan 1,000:1. La misma multiplicación se aplica al par (menos fricción) y, menos obviamente, a la pérdida por fricción y la reacción, que es de donde provienen las compensaciones.
- Ratio total:
iₚ = i₁ × i₂ × i₃(producto de las proporciones de etapas) - Par de salida:
Tₙ = Tₔ × iₚ × ηₚ(ηₚ = eficiencia general) - Eficiencia general:
ηₚ = η₁ × η₂ × η₃(pérdidas complejas) - Inercia reflejada:
Jₙ = Jₚ / iₚ²(la inercia cae al cuadrado de la relación total)
Debido a que la eficiencia se compone geométricamente, una etapa que es individualmente ~97% eficiente produce solo ~91% después de tres etapas (0.97³ ≈ 0.913La relación y las ganancias de par son lineal-multiplicativas, pero las pérdidas se agravan: esta asimetría es el corazón de la decisión de la etapa 3. Las matemáticas de torque y el tamaño del lado del motor están cubiertos en nuestro Guía de cálculo de par.

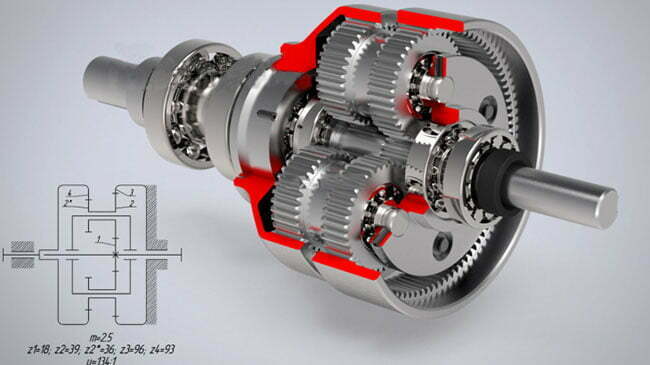
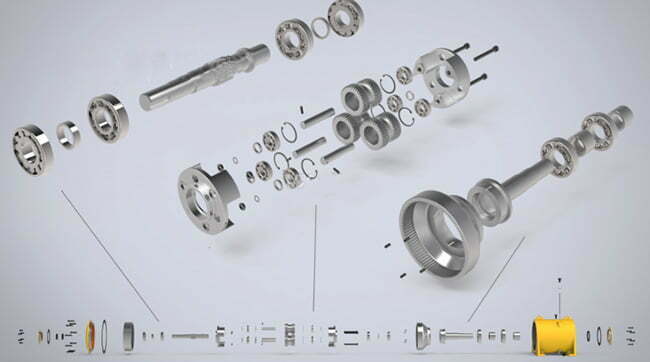
Diagrama de estructura interna de la caja de engranajes planetarios de dos etapas
Las principales ventajas de un diseño de 3 etapas
- Relación de reducción muy alta en una unidad. Tres etapas alcanzan 100:1 a 1,000:1+ en una sola carcasa coaxial: relaciones que una unidad de una o dos etapas no puede entregar sin un par de engranajes externos.
- Alto par de salida. El par se multiplica en cada etapa, por lo que una caja compacta de tres etapas convierte un pequeño servo de alta velocidad en un accionamiento lento y de alto par.
- Paquete coaxial compacto / alta densidad de par. La geometría del anillo portador del sol en línea mantiene la entrada y la salida en el mismo eje, por lo que una unidad de 3 etapas permanece radialmente pequeña (decenas de milímetros a unos pocos cientos) mientras entrega un par que necesitaría un eje paralelo o un reductor de tornillo sin fin mucho más grande.
- Compartir carga / división de potencia. Cada etapa distribuye la carga a través de varios engranajes planetarios (a menudo de tres a cinco), reduciendo la fuerza por diente y mejorando la vida útil del diente en comparación con un solo piñón que lleva toda la carga.
- Funcionamiento suave y silencioso. La malla continua de varios dientes sin empuje axial (a diferencia de la helicoidal o la bisela) produce un funcionamiento suave, generalmente por debajo de ~65 dB en unidades de precisión.
- Inercia reflejada muy baja. Debido a que la inercia reflejada cae en el cuadrado de la relación, una caja 600:1 hace que la carga se sienta casi ingrávida para el motor, ideal para los servoejes de arranque/parada.
- Amplia flexibilidad de la proporción. Las proporciones de escenario se seleccionan de un conjunto de catálogo (por ejemplo, 3/4/5/7/10), por lo que se puede construir una unidad de 3 etapas para alcanzar una proporción total precisa con piezas estándar.

Diagrama de estructura interna de la caja de engranajes planetarios de la etapa 3
Las compensaciones: eficiencia, juego y longitud
Las ventajas son reales, pero también lo son los costos. Una unidad de 3 etapas no es simplemente “mejor”, es un punto diferente en la curva relación versus eficiencia versus reacción.
La eficiencia cae geométricamente
Cada etapa pierde ~2–3% a la fricción de malla y a la resistencia del rodamiento, y esas pérdidas se agravan. En un servoaccionamiento de 10 kW, una pérdida de 3% por etapa es aproximadamente 300 W de calor por etapa vertida en la carcasa, calor que acorta la vida útil del lubricante y afecta la estabilidad del juego a largo plazo bajo servicio continuo. Es por eso que las unidades de tres etapas generalmente se reservan para aplicaciones de alta relación, menor potencia o intermitentes.
La reacción se acumula, no mejora
Este es el concepto erróneo más común, y una corrección a la afirmación común de que más etapas mejoran la “precisión del espacio”. En realidad, cada etapa contribuye con su propio espacio libre dental, por lo que La reacción total crece con el recuento de etapas: una sola etapa de precisión puede contener ≤1 arcmin, una de dos etapas ≤3 arcmin y una de tres etapas ≤14 arcmin (o 8–20 arcmin dependiendo del grado). Si la repetibilidad de posicionamiento es la prioridad, una caja de 3 etapas es la herramienta incorrecta: elija una sola etapa o un Accionamiento armónico (reacción casi nula) en cambio.
La longitud y el peso crecen
Cada etapa agregada alarga la carcasa y agrega portadores de planetas y rodamientos. Una caja de tres etapas es notablemente más larga que una unidad de dos etapas del mismo tamaño de marco, lo que puede importar en una muñeca de robot apretada o en la envolvente del actuador.
Datos de ingeniería: Relaciones, eficiencia, juego, torque
Especificaciones típicas del recuento de etapas
| Configuración | Rango de relación | Eficiencia | Juego (precisión) | Lo mejor para |
|---|---|---|---|---|
| 1-stage | 3:1–10:1 | ≥97% | ≤1–8 arcmin | Ejes de alta velocidad, juntas de robot |
| 2-stage | 10:1–100:1 | ≥94% | ≤3–12 arcmin | Mesas CNC, juntas de cobot, AGV |
| 3-stage | 100:1–1,000:1+ | ≥91% | ≤14–20 arcmin | Transportadores pesados, actuadores de precisión lenta |
Eficacia compuesta en todas las etapas
| Etapas | Fórmula (η = 0.97/etapa) | Eficiencia general |
|---|---|---|
| 1 | 0.97¹ | 97% |
| 2 | 0.97² | 94.1% |
| 3 | 0.97³ | 91.3% |
| 4 | 0.97&sup4; | 88.5% |
Fórmulas clave para una unidad de etapa 3
| Cantidad | Fórmula | Notas |
|---|---|---|
| Ratio total | i = i₁ × i₂ × i₃ | por ejemplo, 10 × 10 × 6 = 600:1 |
| Par de salida | Tₙ = Tₔ × i × η | η ≈ 0.91 durante tres etapas |
| Par motor necesario | Tₔ = Tₙ / (i × η) | Dimensiona el servo a esto |
| Inercia reflejada | Jₙ = Jₚ / i² | 600:1 → corte de inercia 360,000× |
| Velocidad de salida | nₙ = nₔ / i | 3,000 rpm → 5 rpm a 600:1 |
Comparación del recuento de etapas: 1 vs 2 vs 3
| Característica | 1-stage | 2-stage | 3-stage |
|---|---|---|---|
| Rango de relación | 3:1–10:1 | 10:1–100:1 | 100:1–1,000:1+ |
| Eficiencia | ≥97% | ≥94% | ≥91% |
| Reacción violenta | Más bajo | Moderado | Más alto (acumula) |
| Longitud axial | Más corto | Medio | Más largo |
| Inercia reflejada | Más alto | Bajo | Más bajo |
| Densidad de par relativa | Alta | Muy alto | Más alto |
Las mejores aplicaciones para cajas de engranajes planetarios de etapa 3
| Aplicación | Por qué se ajusta una etapa 3 | Proporción típica |
|---|---|---|
| Transportadores de servicio pesado y manejo de materiales | Alto par a baja velocidad de salida | 100:1–300:1 |
| Actuadores de precisión de baja velocidad | Alta relación + envasado coaxial | 200:1–1,000:1 |
| Seguidores solares y accionamientos de guiñada eólica | Proporción muy alta en una unidad sellada | 300:1–1,000:1+ |
| Mesas giratorias y posicionadores | Densidad de par, movimiento predecible | 100:1–500:1 |
| Grúas y elevación | Par extremo en un tamaño radial compacto | 100:1+ |
Para los servoejes de ciclo alto donde la reacción importa más que la relación, compare el Compensación armónica vs. planetaria y el Campo de aplicación del motorreductor planetario.
Cómo seleccionar una caja de engranajes de 3 etapas (ejemplo trabajado)
- Defina la carga. Par de salida
Tₙ, velocidad de salidanₙy el ciclo de trabajo. - Calcula la relación.
i = nₔ / nₙdesde el motors velocidad nominal. - Elige el recuento de etapas. Si
i > 100:1, tres etapas (o dos + reducción externa). - Tenga en cuenta la eficiencia. Uso
η ≈ 0.91y confirme el par del motor conTₔ = Tₙ / (i × η). - Verifique el presupuesto de reacción. Confirme que la reacción de la etapa 3 (≤14 arcmin típico) cumple con la especificación de posicionamiento; si no es así, reconsidere la arquitectura.
- Verifique la térmica y la vida útil. Confirme la carga de calor impulsada por la eficiencia y el Vida útil del rodamiento para el ciclo de trabajo.
Ejemplo trabajado: actuador rotativo lento
Requisito: 60 N·m continuo a 5 rpm desde un servo 3,000 rpm.
| Paso | Cálculo | Resultado |
|---|---|---|
| Proporción requerida | i = 3000 / 5 | 600:1 → necesita 3 etapas |
| División de escenarios | 10 × 10 × 6 | 600:1 total |
| Eficiencia general | 0.97³ | ≈ 91% |
| Par motor | Tₔ = 60 / (600 × 0.91) | 0.11 N·m |
| Inercia reflejada (0.2 kg·m² de carga) | Jₙ = 0.2 / 600² | 0.00000056 kg·m² (360,000× cut) |
| Presupuesto de reacción | Precisión de etapa 3 | ≤14 arcmin (verificar vs. especificar) |
Un planetario de tres etapas 600:1 permite que un pequeño servo ~0.11 N·m entregue 60 N·m a 5 rpm en un paquete coaxial, y la inercia reflejada se corta en 360,000×. La misma relación en un reductor de gusano sería mucho menos eficiente y voluminosa; un planetario de dos etapas no puede alcanzar 600:1 sin un par de engranajes externos adicionales.
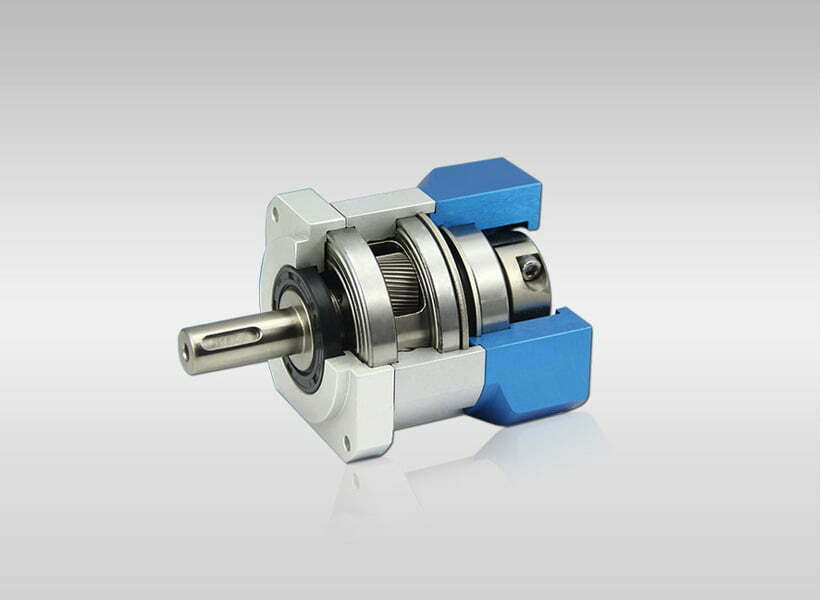
Errores comunes de ingeniería
- Elegir 3 etapas para la precisión. El juego se acumula con las etapas; use una sola etapa o un accionamiento armónico para un posicionamiento ajustado.
- Ignorando la eficiencia compuesta Tres ~97% etapas producen ~91% en general: presupuestar el calor, no solo el par.
- Sobre-ratio. Apilar en las etapas para maximizar la proporción agrega longitud, juego y fricción sin ningún beneficio.
- Asumiendo “más etapas = mejor”. Cada etapa cambia eficiencia y longitud por la proporción; más no es automáticamente mejor.
- Olvidando la inercia reflejada. El corte de inercia de relación cuadrada es un beneficio, pero verifique la relación de inercia motor-carga para la estabilidad del servo.
- Descuidar los límites térmicos. El calor añadido de una unidad de 3 etapas acorta la vida útil del lubricante y del rodamiento en servicio continuo.
- Faltan límites de carga del eje de salida. Las cargas radiales y axiales en la brida de salida desgastan el cojinete portador independientemente del número de etapas.
Solución de problemas
| Problema | Causa probable | Solución |
|---|---|---|
| Par de salida inferior al esperado | Ignoró la eficacia compuesta | Utilice η ≈ 0.91; vuelva a verificar el par del motor |
| Juego excesivo / posición perdida | 3 etapas de espacio libre acumulado | Especifica una sola etapa o armónico para mayor precisión |
| Sobrecalentamiento | Pérdidas compuestas bajo servicio continuo | Reducir el servicio; agregar enfriamiento; verificar la lubricación |
| Ruido o vibración | Desalineación del escenario; lubricante seco | Volver a alinear; volver a lubricar; verificar la desviación del portador del planeta |
| Demasiado largo para el sobre | 3 etapas agregan longitud axial | Reconsidere 2-stage + reducción externa |
| El motor se detiene / ganót Inicio | La fricción reflejada supera el par de arranque del motor | Verificar la relación; agregar límite de corriente; volver a verificar la inercia |
Preguntas frecuentes
¿Cuál es la principal ventaja de un engranajes planetario de 3 etapas?
Relación de reducción muy alta (aproximadamente 100:1 a 1,000:1+) y alto par de salida en una sola carcasa coaxial compacta, algo que una unidad de una o dos etapas no puede alcanzar sin un par de engranajes externos.
¿Cómo se calcula la relación total de una caja de cambios de 3 etapas?
Las proporciones de etapas se multiplican: i = i₁ × i₂ × i₃. Tres etapas 10:1 dan 1,000:1; una división 10 × 10 × 6 da 600:1.
¿Una caja de engranajes de 3 etapas tiene mejor juego que una sola etapa?
No, lo contrario. La reacción se acumula en todas las etapas, por lo que una sola etapa de precisión puede mantener ≤1 arcmin, mientras que una unidad de tres etapas suele ser ≤14 arcmin. Elija una sola etapa o un accionamiento armónico cuando la repetibilidad de posicionamiento sea la prioridad.
¿Qué tan eficiente es un engranajes planetario de 3 etapas?
Aproximadamente 91% en general, porque la eficiencia de la etapa se compone: tres etapas ~97% eficientes dan 0.97³ ≈ 91.3%. Compare ~97% para una sola etapa y ~94% para dos etapas.
¿Cuándo debo elegir 3 etapas en lugar de 2?
Cuando la proporción requerida supera aproximadamente 100:1 y la desea en un paquete coaxial. Por debajo de ~100:1, una unidad de dos etapas es más corta, más eficiente y tiene menos reacción.
¿Por qué la inercia reflejada es tan baja en una caja de cambios de 3 etapas?
La inercia reflejada cae en el cuadrado de la relación total (J = J_load / i²). A 600:1 la inercia de carga se corta 360,000×, haciendo que el motor se sienta casi descargado y mejorando la respuesta de arranque/parada.
¿Por qué elegir Greensky Power?
Greensky Power es un fabricante con sede en China de Reductores de engranajes, Motores personalizados, y unidades integradas que sirven a los OEM globales desde 2010. Reductores planetarios de precisión en configuraciones de una, dos y tres etapas, y especificamos la relación, la eficiencia, el juego y el ciclo de trabajo a partir de los datos de carga en lugar de enviar un catálogo predeterminado. Nuestro equipo de ingeniería dimensiona el recuento de etapas en función de los requisitos de relación y el presupuesto de posicionamiento, y cada unidad se prueba para determinar el torque, la eficiencia, el ruido y la temperatura según IEC 60034 y NEMA MG 1 antes del envío, con Personalización OEM / ODM de la relación, la brida y el eje. Comience con el Guía de selección del motor reductor de velocidad o navegue por el Categoría de motores de corriente continua.
Recursos relacionados
- Resumen de la caja de cambios (página del pilar)
- Cómo funciona una caja de engranajes planetaria
- Inmersión profunda de la caja de engranajes planetarios de precisión
- Accionamiento armónico vs. engranaje planetario
- Aplicaciones de cajas de engranajes planetarios de precisión
- Diferentes tipos de reductores de velocidad
- Explicación del reductor cicloidal
- Guía de selección de cajas de engranajes helicoidales
- Accionamiento directo vs. motorreductor
- 8 Causas del desgaste de la caja de engranajes helicoidales
- Cómo reducir el ruido de los engranajes en un reductor de engranajes
- Guía de selección del motor reductor de velocidad
- Cómo calcular el par del motor
- Clases de eficiencia del motor (IE)
- Personalización OEM / ODM
- Categoría de motores de corriente continua
Referencias
- IEC 60034-1:2022 — Máquinas eléctricas rotativas, requisitos generales (clases de aislamiento y temperatura). webstore.iec.ch/en/publication/65446
- IEC 60034-30-1 — Clases de eficiencia de motores de CA operados por línea (IE1-IE5). webstore.iec.ch/publication/91195
- ANSI/NEMA MG 1-2021 — Motores y generadores estándar. webstore.ansi.org/standards/nema/ansinemamg2021
- NEMA — Recursos de productos para motores y generadores. nema.org/products/pages/motor-and-generator.aspx
- U.S. DOE — Referencia de carga y eficiencia del motor. energy.gov/sites/prod/files/2014/04/f15/10097517.pdf
- IEA — Motores eléctricos y eficiencia energética. iea.org/energy-system/industry/electric-motors
- SKF — Fallas de rodamientos y sus causas. skf.com/group/support/bearing-failures-and-their-causes
- Siemens — Motores eléctricos SIMOTICS. siemens.com/global/en/products/drives/electric-motors.html
- IEEE Xplore — Documento de diseño de máquinas eléctricas revisado por pares. ieeexplore.ieee.org/document/6342334
- maxon — Tecnología de motor y reductor EC. maxongroup.com/maxon/view/content/ec-technology
- FAULHABER — Know-how de motores de CC sin escobillas. faulhaber.com/en/know-how
- Yaskawa — Descargas técnicas de movimiento y motor. yaskawa.com/downloads/search-index
- Tsubaki — Datos técnicos de selección de motorreductores (factores de servicio). en.tt-net.tsubakimoto.co.jp/tecs/engd/gen/engd_gen_ggm_sry.asp
- AGMA — Estándares de clasificación y precisión de engranajes. agma.org
Contenido técnico revisado por la ingeniería de aplicaciones de Greensky Power. Las cifras son rangos típicos de la industria; la especificación final requiere verificación con el conjunto de engranajes y el ciclo de trabajo seleccionados.