
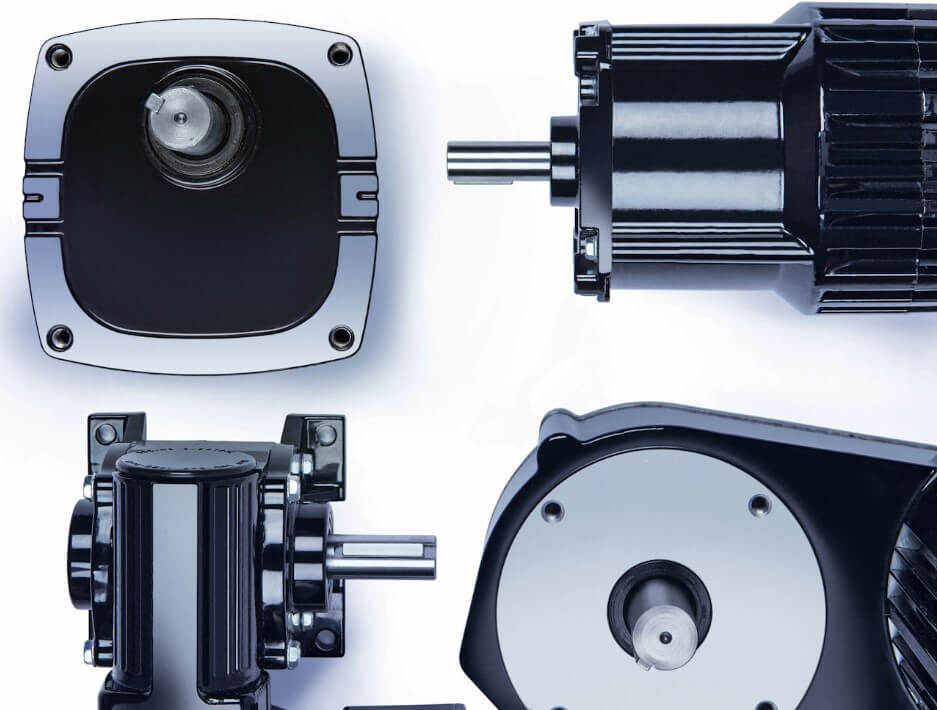
Qué¿La diferencia entre una caja de cambios y un motorreductor?
Respuesta rápida
Un Caja de cambios es un dispositivo de transmisión mecánica independiente que reduce la velocidad y multiplica el par de un motor externo, mientras que un Motor de engranajes integra un motor eléctrico y una caja de cambios en una sola unidad de fábrica. La principal diferencia es Integración: una caja de engranajes requiere una selección separada del motor, la alineación del eje y la instalación del acoplamiento, mientras que un motor de engranajes llega preensamblado, probado y optimizado para un funcionamiento compacto y confiable. Plataforma de sistemas de motores eléctricos IEA, los sistemas accionados por motor representan 53% del consumo global de electricidad, lo que hace que la elección entre estas dos configuraciones sea crítica para la eficiencia energética, el costo de mantenimiento y el costo total de propiedad.
¿Qué es una caja de cambios?
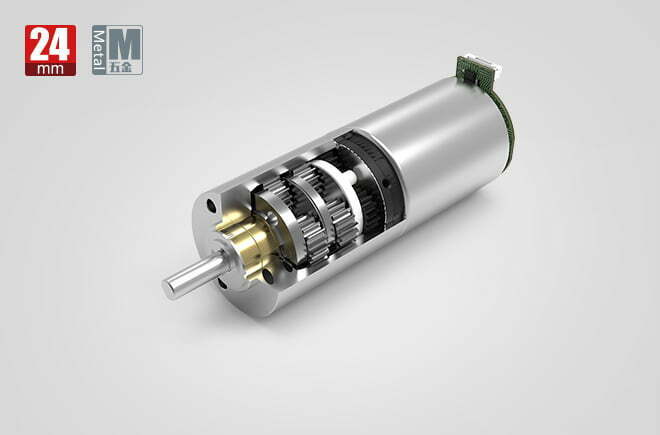
Una caja de cambios, también llamada Reductor de engranajes o bien Reductor de velocidad—es un dispositivo mecánico que consiste en juegos de engranajes alojados dentro de un recinto. no generan energía; en cambio, modifica la velocidad, el par y la dirección del movimiento de rotación transmitido desde una fuente de energía externa (motor eléctrico, motor o turbina) a una carga impulsada. IEC 60034-1 clasifica las cajas de cambios como componentes de transmisión mecánica, mientras que NEMA MG 1 proporciona pautas dimensionales y de rendimiento para motores emparejados con cajas de engranajes en el mercado norteamericano.
Funciones principales de una caja de cambios
- Reducción de velocidad: Reduce la velocidad de rotación de entrada para adaptarse a los requisitos de carga
- Multiplicación de torque: Aumenta el par de salida proporcional a la relación de transmisión y la eficiencia
- Cambio de dirección: Redirige el eje de rotación (por ejemplo, engranajes cónicos para giros 90°)
- Coincidencia de carga: Adapta las características de salida del motor al equipo accionadoCurva de demanda
- Coincidencia de inercia: Reduce la inercia de la carga reflejada para mejorar la estabilidad del control del motor
Tipos de cajas de cambios por arquitectura de transmisión
| Tipo | Configuración del engranaje | Eficiencia típica | Relación máxima (etapa única) | Lo mejor para |
|---|---|---|---|---|
| Caja de cambios rectos | Ejes paralelos, dientes rectos | 95–98% | ~10:1 | Aplicaciones de baja velocidad y bajo ruido |
| Caja de engranajes helicoidal | Ejes paralelos, dientes en ángulo | 96–98% | ~15:1 | Accionamientos industriales silenciosos y de alta carga |
| Caja de engranajes cónica | Ejes que se cruzan (90°) | 94–97% | ~6:1 | Cambio de dirección, sistemas de transporte |
| Caja de engranajes helicoidales | Rueda helicoidal + tornillo sin fin | 60–90% | ~60:1 | Alta reducción y necesidades de autobloqueo |
| Caja de engranajes planetaria | Sol + planeta + engranajes anulares | 95–97% | ~10:1 | Alta densidad de par, robótica |
Datos de eficiencia procedentes de Especificaciones técnicas de Siemens SIMOGEAR y la investigación del IEEE sobre la optimización de engranajes planetarios (DOI: 10.1109/TMECH.2019.2946403).
¿Qué es un motorreductor?
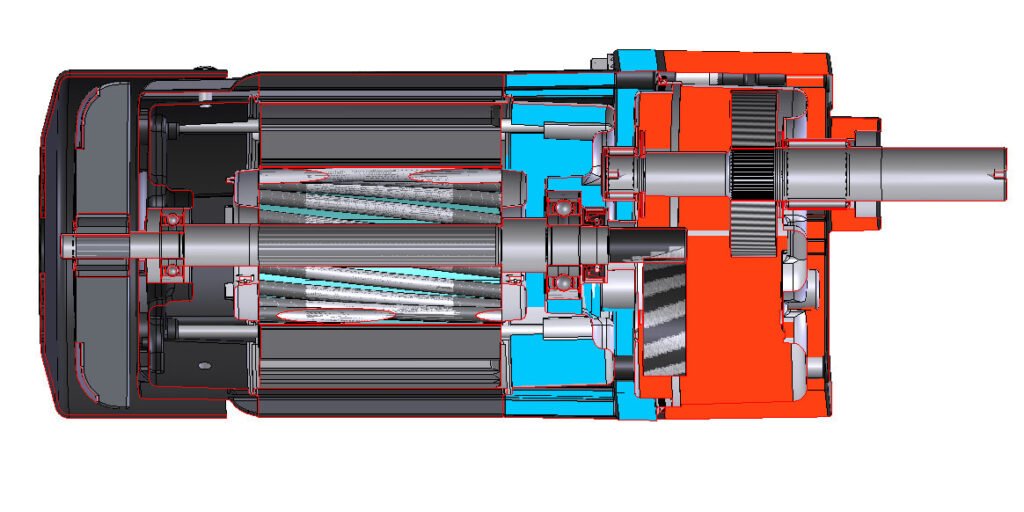
Un motor de engranajes (o motorreductor) es una unidad de accionamiento integrada que combina un motor eléctrico y una caja de cambios en un solo conjunto adaptado a la fábrica. El motorEl eje del rotor S generalmente sirve como piñón de entrada para la primera etapa del engranaje, eliminando la necesidad de acoplamientos externos, procedimientos de alineación y hardware de montaje separado. Los motores de engranajes se clasifican como IEC 60034-1 como sistemas de motor completos y deben cumplir con los requisitos de eficiencia definidos en IEC 60034-30-1 y el DOE 10 Pieza CFR 431 regulación.
Tipos de motorreductores
| Tipo de motor | Opciones de caja de cambios | Rango de potencia típico | Clase de eficiencia | Aplicaciones comunes |
|---|---|---|---|---|
| Motor de engranajes de inducción de CA | Helicoidal, bisel, gusano | 0.09–55 kW | IE2–IE4 | Transportadores, mezcladores, bombas |
| Motor de engranajes de CC cepillado | Espolón planetario | 1–1500 W | 70–85% | Asientos automotrices, limpiaparabrisas |
| Motor de engranajes BLDC | Planetario, helicoidal | 20–750 W | 85–92% | Robótica, AGV, medicina |
| Servomotor de engranajes | Planetario, biselado | 0.1–30 kW | IE4–IE5 | CNC, embalaje, precisión |
Beneficios de los motorreductores integrados
- Optimización adaptada a la fábrica: El motor y la caja de cambios están diseñados juntos, lo que garantiza que el piñón, la relación de transmisión y las características térmicas estén perfectamente alineados, eliminando las conjeturas de dimensionamiento separado.
- Tamaño compacto: Al utilizar el eje del motor como piñón de entrada, la longitud total se reduce significativamente en comparación con una configuración separada de motor + caja de cambios + acoplamiento.
- Reducción de fallas de alineación: Sin acoplamiento externo significa que no hay fallas inducidas por la desalineación, lo que representa aproximadamente 30% de fallas prematuras de la caja de engranajes por Análisis de la vida útil de los rodamientos SKF.
- Mantenimiento simplificado: Menos interfaces mecánicas significan menos puntos de desgaste y una gestión de lubricación simplificada.
- Mayor eficiencia del sistema: La eliminación de las pérdidas de acoplamiento (típicamente 1–3% por acoplamiento) y la optimización de la interfaz motor-engranaje mejora la eficiencia general del sistema en 2–5%.

Cómo funciona una caja de cambios: paso a paso
- Entrada de alimentación: Un motor externo entrega energía de rotación al eje de entrada de la caja de cambios a través de un acoplamiento o conexión directa.
- Malla de primera marcha: El eje de entrada acciona la primera etapa del engranaje (piñón), que se engrana con un engranaje más grande para lograr la reducción inicial de la velocidad y el aumento del par.
- Etapas posteriores: Para las cajas de engranajes de varias etapas, la salida de cada etapa se convierte en la entrada de la siguiente, reduciendo progresivamente la velocidad y multiplicando el par.
- Soporte de rodamiento: Los cojinetes en cada posición del eje mantienen la alineación del engranaje y soportan cargas radiales/axiales. Vida útil nominal de los rodamientos SKF, La vida útil de L10 se calcula como L10 = (C/P)^p, donde C es la carga nominal dinámica, P es la carga equivalente y p = 3 para rodamientos de bolas o 10/3 para rodamientos de rodillos.
- Lubricación: El baño de aceite o la lubricación con grasa reduce la fricción entre los engranajes de malla y disipa el calor. IEC 60034-1 La norma especifica los límites de temperatura de funcionamiento en función de la clase de aislamiento.
- Potencia de salida: La etapa final proporciona una velocidad reducida y un par multiplicado a la carga impulsada a través del eje de salida.
Cómo funciona un motorreductor – paso a paso
- Entrada eléctrica: La alimentación se suministra al devanado del motor (AC, DC o BLDC), generando un campo magnético que interactúa con el rotor.
- Rotación del rotor: El campo electromagnético produce torque en el rotor, que gira a una velocidad determinada por la frecuencia de alimentación (CA) o el voltaje (CC).
- Accionamiento de piñón integrado: El eje del rotor se extiende directamente a la carcasa de la caja de cambios, donde el piñón mecanizado acopla la primera etapa de reducción, sin necesidad de acoplamiento.
- Reducción de varias etapas: Las etapas de engranajes reducen progresivamente la velocidad y multiplican el par. Por ejemplo, un maxon GPX 32 reductor planetario Logra una relación 138:1 en las etapas 3 con una eficiencia 75% y un par continuo 5 N·m.
- Gestión térmica: El motor y la caja de cambios comparten una carcasa común, lo que permite que el calor de ambos componentes se disipe a través de la misma estructura. IEC 60034-1, El aislamiento de clase F permite temperaturas de bobinado de hasta 155°C.
- Entrega de salida: El eje de salida entrega el par y la velocidad finales a la aplicación, con toda la unidad previamente probada y certificada como un solo conjunto.
Caja de cambios vs. motor de engranajes: tabla comparativa de características
| Característica | Caja de cambios (independiente) | Motor de engranajes (integrado) |
|---|---|---|
| Fuente de alimentación | Se requiere un motor externo | Motor incluido en la unidad |
| Nivel de integración | Solo componente mecánico | Motor + caja de cambios combinados |
| Complejidad de la instalación | Alto: requiere alineación del eje, acoplamiento, montaje | Bajo: plug-and-play, preensamblado |
| Huella | Ensamblaje general más grande | Compacto y ahorra espacio |
| Flexibilidad de selección de motores | Alto: cualquier motor compatible se puede emparejar | Limitado al motor instalado de fábrica |
| Pérdidas de acoplamiento | 1–3% por interfaz de acoplamiento | Ninguno: integración directa de piñón |
| Eficiencia del sistema | Menor (desalineación + pérdidas de acoplamiento) | Mayor (2–5% mejora típica) |
| Riesgo de desalineación | Modo de falla común alta | Mínimo: alineado con la fábrica |
| Mantenimiento | Motor y caja de cambios reparados por separado | Menos interfaces, programación simplificada |
| Reemplazo de fallas | Reemplazo de componentes individuales | Es posible que toda la unidad necesite un reemplazo |
| Costo inicial | Inferior (caja de cambios + motor separado) | Superior (unidad integrada) |
| TCO a largo plazo | Mayor (instalación + mantenimiento + tiempo de inactividad) | A menudo más bajo (reducción de mano de obra + tiempo de inactividad) |
| Mejor rango de potencia | >1 HP (grandes industriales) | <1 HP a ~50 kW (compacto/medio) |
| Cumplimiento de estándares | ISO 6336 (clasificación de engranajes), AGMA 925 | IEC 60034-30-1, NEMA MG 1, DOE 10 CFR 431 |
Datos de ingeniería: eficiencia, límites de temperatura y fórmulas de torque
IEC 60034-30-1 Clases de eficiencia para motores de motorreductores
| Clase IEC | Equivalente a NEMA | Descripción | Reducción de pérdidas frente a IE1 | Aplicación típica |
|---|---|---|---|---|
| IE1 | Eficiencia estándar | Línea de base (eliminada gradualmente en la mayoría de los mercados) | — | Equipo heredado |
| IE2 | Alta eficiencia | Mínimo obligatorio en algunas regiones | ~10% menos pérdida | Industrial general |
| IE3 | Eficiencia premium | Mínimo actual de EE. UU. (DOE 10 CFR 431) | ~20% menos pérdida | Nuevas instalaciones (post-2026) |
| IE4 | Súper Premium | Obligatorio 2027 para motores de gama media | ~30% menos pérdida | Aplicaciones VFD críticas para la energía |
| IE5 | Ultra-Premium (aún no definido por NEMA) | Futuro estándar en desarrollo | ~40% menos pérdida | Eficiencia de vanguardia |
Fuente: IEC 60034-30-1:2014 y Programa de motores eléctricos pequeños del DOE. Nota: La regla final del DOE 2026 exige un mínimo IE3 para todos los 1–500 motores trifásicos HP a partir de diciembre 1, 2026; IE4 requerido para motores de gama media a partir de junio 1, 2027.
IEC 60034-1 Límites de temperatura de la clase de aislamiento
| Clase de aislamiento | Aumento máximo de temperatura | Asignación de puntos calientes | Temperatura máxima de devanado | Ejemplo típico de motor de engranajes |
|---|---|---|---|---|
| Clase A | 60°C | 5°C | 105°C | Bajo costo, ligero |
| Clase E | 75°C | 5°C | 120°C | Consumidor estándar |
| Clase B | 80°C | 10°C | 130°C | Estándar industrial |
| Clase F | 100°C | 15°C | 155°C | maxon GPX 32 (rango de funcionamiento −40 a +100°C) |
| Clase H | 125°C | 15°C | 180°C | Alta temperatura, alta resistencia |
Fuente: IEC 60034-1 Máquinas eléctricas giratorias — Clasificación y rendimiento. Temperatura ambiente: 40°C, altitud: ≤1000 m.
Fórmulas de ingeniería básica
1. Relación de transmisión
i = N_motor / N_salida = T_salida / (T_motor × η_engranaje)
Donde: i = relación de transmisión, N = velocidad (rpm), T = par (N·m), η_gear = eficiencia mecánica de la caja de cambios.
2. Par de salida
T_output = T_motor × i × η_gear
Ejemplo: Un motor 0.5 N·m con un 50:1 la eficiencia de 95% produce T_output = 0.5 × 50 × 0.95 = 23.75 N·m.
3. Eficiencia mecánica de la caja de cambios
η_gear = (T_output × N_output) / (T_input × N_input)
Por Datos de Siemens SIMOGEAR: 2-las cajas de engranajes helicoidales de etapas alcanzan ≥96%; 3-stage alcanzan ≥94%; el rango de cajas de engranajes helicoidales de tornillo sin fin 60–90% dependiendo de la relación.
4. Eficiencia del sistema (motor + caja de cambios)
η_system = η_motor × η_gear × (1 – L_acoplamiento)
Para un motorreductor (sin acoplamiento): η_system = η_motor × η_gear. Para un engranajes separado + motor + acoplamiento: η_system = η_motor × η_gear × 0.98 (suponiendo 2% pérdida de acoplamiento).
5. Vida útil del rodamiento SKF L10
L10h = (10⁶ / 60n) × (C / P)^p
Donde: L10h = vida nominal en horas (90% confiabilidad), C = carga dinámica básica nominal (kN), P = carga dinámica equivalente (kN), n = velocidad de rotación (rpm), p = 3 para rodamientos de bolas, 10/3 para rodamientos de rodillos. Fuente: Vida útil nominal del rodamiento SKF.
6. NEMA MG 1 Factor de servicio
SF = P_permitido / P_clasificado
NEMA MG 1 define un factor de servicio (normalmente 1.15 para motores de uso general) que permite el funcionamiento de sobrecarga intermitente. Los motores IEC no utilizan factores de servicio (SF equivalente = 1.0), por lo que es posible que se necesite un tamaño de trama más grande para la misma aplicación.
Comparación de la hoja de datos del fabricante: caja de cambios independiente vs. motor de engranajes integrado
| Parámetro | maxon GPX 32 (Caja de cambios independiente) | Siemens SIMOGEAR (Motor de engranajes integrado) |
|---|---|---|
| Relación de transmisión | 138:1 (3-etapa planetaria) | 3.57–500 (1–3 etapa, varios tipos) |
| Par continuo máximo | 5 N·m | Hasta 19,500 N·m |
| Eficiencia mecánica | 75% | ≥96% (2-etapa), ≥94% (3-etapa) |
| Reacción violenta | 0.9° (promedio) | Bajo (diseño de engranajes helicoidales) |
| Velocidad de entrada | Hasta 8,000 rpm | Depende del motor (1,400–3,600 rpm típico) |
| Rango de temperatura | −40 a +100°C | −20 a +60°C (ambiente) |
| Fuente de alimentación | Se requiere un motor externo | Motor IE2 / IE3 / IE4 integrado |
| Clase de protección | No clasificado (abierto) | IP55 |
Fuentes: maxon GPX 32 Hoja de datos; Servomotorreductores Siemens SIMOGEAR.
Las mejores aplicaciones para cajas de engranajes
| Aplicación | ¿Por qué una caja de cambios independiente? | Rango de potencia típico |
|---|---|---|
| Transmisiones de turbinas eólicas | Diseño de caja de engranajes personalizado para un par extremo (clase MW); flexibilidad de selección de motor para diferentes tipos de generadores | 100 kW – 10 MW |
| Minería y manejo de materiales pesados | Cajas de engranajes hechas a medida para cargas de choque; capacidad de emparejar con motores de gran tamaño para trabajos extremos | 50–500 kW |
| Mezcladores industriales grandes | Emparejamiento flexible motor-caja de cambios para diferentes tamaños de lote; reemplazo más fácil del motor sin extracción de la caja de cambios | 15–200 kW |
| Propulsión marina | Relaciones de transmisión personalizadas para la adaptación de la hélice; el motor separado permite el mantenimiento sin desmontar la caja de cambios | 100–10,000 kW |
| Proyectos de modernización y actualización | Mantenga el motor existente, reemplace solo la caja de cambios, o viceversa, lo que reduce el gasto de capital | Cualquiera |
Las mejores aplicaciones para motores de engranajes
| Aplicación | ¿Por qué un motorreductor integrado? | Rango de potencia típico |
|---|---|---|
| Sistemas de transporte | La unidad compacta y prealineada reduce el tiempo de instalación en las líneas de producción; clasificación IP55 para entornos de polvo | 0.09–7.5 kW |
| Robótica y AGV | Alta densidad de par, control preciso del juego, opciones de codificador integrado; Motorreductores planetarios BLDC entregar 80–200 N·m en tamaños compactos | 20–750 W |
| Maquinaria de envasado | Operación silenciosa, alta durabilidad de ciclo, fácil reemplazo durante las ventanas de mantenimiento | 0.18–5.5 kW |
| Procesamiento de alimentos y bebidas | Carcasas de acero inoxidable o revestimiento, clasificaciones de lavado IP65, opciones de lubricación de grado alimenticio | 0.12–15 kW |
| Actuadores de asiento automotriz | Los motores de engranajes de 12 V CC proporcionan 4–19 N·m torque en un paquete del tamaño de la palma de la mano; obtenga más información en nuestro Guía de asiento eléctrica | 5–50 W |
Guía de selección paso a paso: caja de cambios vs. motor de engranajes
- Defina sus requisitos de carga: Determine el par de salida requerido (N·m), la velocidad de salida (rpm), el ciclo de trabajo (S1–S8 según IEC 60034-1) y las condiciones de pico/sobrecarga.
- Calcule la relación de transmisión: i = N_motor / N_output. Seleccione un motor con una velocidad nominal cercana a las frecuencias de alimentación estándar (1,400 rpm a 50 Hz 4-polo; 1,800 rpm a 60 Hz 4-polo). 6-Guía de RPM del motor de poste para las relaciones de velocidad de polo.
- Verifique la capacidad de par: T_output = T_motor × i × η_gear. Aplique un factor de seguridad de 1.3–1.5 para cargas variables, o use el factor de servicio NEMA MG 1 (1.15) para motores con clasificación NEMA.
- Evalúe el rango de potencia:
- Para ≤50 kW con proporciones estándar: a Motor de engranajes suele ser más rentable y confiable.
- Para >50 kW o relaciones personalizadas: una caja de engranajes + motor independiente ofrece una mejor flexibilidad y facilidad de mantenimiento.
- Evaluar las condiciones ambientales: Verifique la temperatura ambiente (IEC 60034-1: −20 a +60°C estándar), humedad, polvo y requisitos de lavado. Los motores de engranajes ofrecen protección integrada IP55-IP65; las cajas de engranajes independientes pueden requerir un sellado adicional.
- Calcule el costo total de propiedad (TCO):TCO = Costo de compra + Costo de instalación + Costo de energía + Costo de mantenimiento + Costo de tiempo de inactividad Por Análisis del DOE, los costos de energía representan 90–95% del TCO durante una vida útil del motor 20. Cada mejora de clase de eficiencia (por ejemplo, IE3 → IE4) reduce las pérdidas en aproximadamente 10–15%.
- Validar la vida útil del rodamiento: Utilizando la fórmula SKF L10, verifique que los rodamientos seleccionados alcanzarán la vida útil requerida (normalmente 20,000–40,000 horas para motores de engranajes industriales). Si L10h < objetivo, actualice el tamaño o el tipo de rodamiento.
- Verifique el cumplimiento: Verifique que el motor cumpla con IEC 60034-30-1 requisitos de eficiencia para su región y DOE 10 Pieza CFR 431 para el mercado estadounidense. Para América del Norte, asegúrese de la compatibilidad del tamaño de marco NEMA MG 1.
Errores comunes de ingeniería
| # | Error | Consecuencia | Enfoque correcto |
|---|---|---|---|
| 1 | Uso de una caja de engranajes + motor separado sin la alineación adecuada del eje | Fallo prematuro del rodamiento, vibración, desgaste del acoplamiento (representa ~30% de fallas según SKF) | Utilice herramientas de alineación láser; considere un motor de engranajes para eliminar el acoplamiento por completo |
| 2 | Sobredimensionar el motor ‘por seguridad’ sin recalcular la relación de transmisión | El motor funciona por debajo del punto óptimo de eficiencia; desperdicio de energía de 5–15% | Tamaño del motor a la carga real + factor de servicio razonable (1.15 NEMA / 1.0–1.3 IEC) |
| 3 | Selección de una caja de engranajes helicoidales para aplicaciones continuas de alto servicio | La baja eficiencia (60–90%) genera calor excesivo; el desperdicio de energía de 10–35% | Utilice cajas de engranajes helicoidales o planetarios para el servicio continuo; reserve engranajes helicoidales para aplicaciones intermitentes o autoblocantes |
| 4 | Ignorar los límites térmicos al integrar el motor y la caja de cambios | El calor combinado supera la clase de aislamiento IEC 60034-1; falla del devanado | Verifique el modelo térmico: T_winding = T_ambient + ΔT_motor + ΔT_gear × factor de acoplamiento |
| 5 | Reemplazar solo el motor de un motor de engranajes con un motor no emparejado | Desajuste del piñón, malla de engranajes incorrecta, desgaste acelerado del engranaje | Reemplace todo el conjunto del motor de engranajes o comuníquese con el fabricante para obtener un motor de reemplazo compatible |
| 6 | No tener en cuenta las pérdidas de eficiencia en los cálculos de TCO | Subestimar los costos operativos en 10–20% durante el ciclo de vida del producto | Utilice la eficiencia del sistema: η_system = η_motor × η_gear × (1 – L_acoplamiento); referencia Investigación IEEE sobre la optimización de la eficiencia de los engranajes |
Tabla de solución de problemas: Problema → Causa → Solución
| Problema | Causa probable | Solución |
|---|---|---|
| Vibración y ruido excesivos | Desalineación entre el motor y la caja de cambios (independiente); desgaste de los dientes del engranaje; daño al cojinete | Vuelva a alinear el eje con la herramienta láser; inspeccione los dientes del engranaje para detectar picaduras; reemplace los cojinetes (verifique la vida útil del SKF L10) |
| Sobrecalentamiento de la caja de cambios (>90°C temperatura del aceite) | Lubricación insuficiente; etapa de engranajes sobrecargada; ventilación bloqueada | Verifique el nivel y la viscosidad del aceite; verifique la carga contra el par nominal; limpie las aletas de enfriamiento o agregue enfriamiento forzado |
| Fuga de aceite en los ejes de entrada/salida | Sellos de eje desgastados; sobrepresurización por operación de alta velocidad; instalación incorrecta del sello | Reemplace los sellos de labio y las juntas tóricas; verifique el funcionamiento de la válvula de respiración; reduzca la velocidad de entrada si está por encima del máximo nominal |
| Eje de salida no giratorio | Diente del engranaje roto; cojinete agarrotado; fallo del motor (motorreductores); acoplamiento cortado (independiente) | Desmontar e inspeccionar el tren de engranajes; reemplazar los componentes dañados; verificar la continuidad del motor y la resistencia del devanado |
| Par de salida reducido | Dientes de engranajes desgastados que aumentan el juego; degradación del motor (desgaste del cepillo, ruptura del aislamiento) | Medir el juego (comparar con las especificaciones del fabricante, por ejemplo, maxon GPX 32: 0.9°); prueba la constante de par del motor Kt |
| Operación intermitente / estancamiento | Potencia insuficiente del motor para la carga máxima; disparo de protección térmica; caída de voltaje | Verifique la potencia del motor frente al requisito de par máximo; verifique la configuración de sobrecarga térmica; mida el voltaje de alimentación bajo carga |
| Un gemido audible del equipo a velocidades específicas | Resonancia del engranaje; juego incorrecto; película de lubricación insuficiente | Operar fuera de la banda de frecuencia de resonancia; ajustar el juego a las especificaciones; usar lubricante de mayor viscosidad |
| Fallo del rodamiento (recurrente) | Clasificación de carga de rodamiento inadecuada para la aplicación; contaminación; engrase excesivo | Vuelva a calcular la vida útil de L10 con el espectro de carga real; actualice a rodamientos sellados; siga los intervalos de relubricación según las pautas de SKF |
Preguntas frecuentes
¿Es lo mismo una caja de cambios que un motorreductor?
No. Una caja de cambios es un dispositivo de transmisión mecánica independiente que requiere un motor externo para la entrada de energía. Un motor de engranajes integra tanto el motor eléctrico como la caja de cambios en una sola unidad de fábrica. Integración: una caja de cambios es un componente, mientras que un motorreductor es un sistema de accionamiento completo. Para una comparación más profunda de los tipos de cajas de cambios, consulte nuestra guía sobre Fabricantes y proveedores de motores de engranajes en China.
¿Cuándo debo elegir una caja de cambios en lugar de un motorreductor?
Elija una caja de engranajes independiente cuando necesite flexibilidad de selección de motor (por ejemplo, emparejar con un servomotor específico), para aplicaciones de alta potencia por encima de 50 kW, para relaciones de transmisión personalizadas que no están disponibles en unidades integradas o para proyectos de modernización en los que desee mantener un motor existente. Para aplicaciones inferiores a 50 kW que requieren accionamientos compactos, confiables y fáciles de instalar, un Motor de engranajes es típicamente la mejor opción.
¿Qué estándares de eficiencia se aplican a los motorreductores?
La parte del motor de un motorreductor debe cumplir con IEC 60034-30-1 clases de eficiencia (IE1-IE5) o NEMA MG 1 En los EE. UU. DOE 10 Pieza CFR 431 exige un mínimo IE3 para 1–500 motores trifásicos HP a partir de diciembre 2026, con IE4 requerido para motores de gama media a partir de junio 2027. La parte de la caja de engranajes sigue ISO 6336 para la clasificación de engranajes y AGMA 925 para la durabilidad de la superficie.
¿Cómo calculo el par de salida de un motorreductor?
Usa la fórmula: T_output = T_motor × i × η_gear, donde T_motor es el motorPor ejemplo, un motor 0.5 N·m con un 50:1 la eficiencia de la caja de engranajes planetarios con una eficiencia 23.75 produce un par de salida N·m. Aplique siempre un factor de seguridad de 1.3–1.5 para cargas variables. Para los cálculos del par del motor de CC, consulte nuestro 95% Guía de capacidad de peso del motor de CC.
¿Puedo reemplazar el motor en un motorreductor sin reemplazar la caja de cambios?
En la mayoría de los motorreductores, el eje del motor se mecaniza como piñón de entrada para la primera etapa del engranaje, lo que hace que el motor y la caja de engranajes sean un par emparejado inseparable. Reemplazar el motor con una unidad no emparejada causará problemas de malla del engranaje y desgaste acelerado. Póngase en contacto con el fabricante para obtener un motor de reemplazo compatible o reemplace todo el conjunto del motor de engranajes.
¿Cuál es la vida útil típica de un motorreductor frente a una caja de cambios independiente?
Ambos pueden lograr 20,000–40,000 horas de operación bajo carga y mantenimiento adecuados. Los motores de engranajes a menudo tienen una vida útil real más larga porque el diseño alineado de fábrica elimina las fallas relacionadas con el acoplamiento (que representan ~30% de fallas prematuras en configuraciones independientes por Análisis de rodamientos SKFSin embargo, si alguno de los componentes falla en un motor de engranajes, la unidad completa generalmente necesita reemplazar, mientras que las cajas de engranajes independientes permiten el reemplazo de componentes individuales. Para conocer los factores de vida útil del motor sin escobillas, consulte nuestro artículo sobre Desventajas del motor BLDC.
¿Por qué elegir Greensky Power?
Comprender la diferencia entre una caja de engranajes y un motor de engranajes es solo el primer paso: seleccionar el socio de fabricación adecuado es igualmente crítico. Poder de Greensky ha estado diseñando y fabricando motores de CC, cajas de engranajes y soluciones integradas de motores de engranajes desde 2011, sirviendo a clientes OEM en más de 50 países.
Lo que nos distingue
- Integración vertical: Fabricamos internamente tanto el motor como la caja de cambios: motores de CC con escobillas, Motores BLDC, y Cajas de engranajes de precisión—Garantizando una optimización adaptada a la fábrica sin riesgos de compatibilidad con terceros.
- Enfoque impulsado por la ingeniería: Nuestro equipo de investigación y desarrollo de 8 ingenieros de nivel de doctorado reinvierte 10% de los ingresos anuales en el desarrollo. Proporcionamos soluciones personalizadas de motores de engranajes adaptadas a sus requisitos específicos de torque, velocidad y montaje, incluidos Motorreductores planetarios BLDC con hasta 200 par N·m.
- 100% Pruebas individuales: Cada motor de engranajes se somete a pruebas completas de rendimiento (torque, eficiencia, ruido y temperatura) antes del envío, lo que garantiza el cumplimiento de las normas IEC 60034 y NEMA MG 1.
- Cumplimiento global: ISO 9001, CE y certificaciones de eficiencia energética. Nuestros motores cumplen con DOE 10 Pieza CFR 431 requisitos para el mercado estadounidense y IEC 60034-30-1 Clases de eficiencia IE3/IE4.
- Apoyo regional: A través de nuestra asociación con United Motion Inc., brindamos soporte de ingeniería local, pruebas de muestras y servicio postventa en América del Norte y Europa.
- Escala y experiencia: Capacidad de producción de 30,000+ unidades al mes, con experiencia comprobada en los sectores de automoción, robótica, automatización industrial y bienes de consumo.
Ya sea que necesite una caja de cambios independiente, un motorreductor totalmente integrado o un Motor de engranajes de CC en ángulo recto Para una aplicación específica, nuestro equipo de ingeniería está listo para ayudarlo a seleccionar o personalizar la solución óptima. Contáctanos para una consulta técnica gratuita.
Referencias
- IEC 60034-1:2022, Máquinas eléctricas rotativas — Parte 1: Clasificación y rendimiento. Comisión Electrotécnica Internacional. https://webstore.iec.ch/publication/60746
- IEC 60034-30-1:2014, Máquinas eléctricas rotativas — Parte 30-1: Clases de eficiencia de motores de corriente alterna accionados por línea. Comisión Electrotécnica Internacional. https://webstore.iec.ch/publication/60746
- NEMA MG 1-2024, Motores y generadores. Asociación Nacional de Fabricantes Eléctricos. https://www.nema.org/standards/view/motors-and-generators
- Departamento de Energía de EE. UU., Normas de conservación de energía para motores eléctricos: 2026 Enmienda, 10 Parte CFR 431. https://www.energy.gov/cmei/buildings/small-electric-motors
- Plataforma de sistemas de motores eléctricos de la IEA (EMSA), Los sistemas de motores eléctricos representan 53% del consumo mundial de electricidad. https://www.iea-4e.org/emsa/
- SKF, Vida útil nominal del rodamiento: cálculo L10 según ISO 281. https://www.skf.com/africa/en/products/bearings-units-housings/principles/bearing-selection-process/bearing-size/size-selection-based-on-rating-life/bearing-rating-life/index.html
- Productos de motor de engranajes Siemens SIMOGEAR, Especificaciones técnicas: 0.09–55 kW, par de hasta 19,500 Nm, eficiencia ≥96%. https://simotech.com/products/servo-geared-motors/
- Matsuki H, Nagano K, Fujimoto Y. ‘Engranaje de accionamiento bilateral: una caja de engranajes de reducción altamente retroaccionable para actuadores robóticos’, Transacciones IEEE/ASME en mecatrónica, 2019;24(6):2661-2673. DOI: 10.1109/TMECH.2019.2946403
- Wu YC, Chen GC, Yan HS. ‘Diseño de optimización de un motor conmutador de CC con un tren de engranajes planetarios integrado’, Transacciones IEEE en Magnetics, 2011;47(10):4461-4464. DOI: 10.1109/TMAG.2011.2157666
- Kobuse D, Fujimoto Y. ‘Optimización de la eficiencia de engranajes planetarios de alta relación de reducción para actuadores de densidad de potencia muy alta’, 2016 IEEE 25th International Symposium on Industrial Electronics (ISIE), 2016:1240-1245. DOI: 10.1109/isie.2016.7745072
