
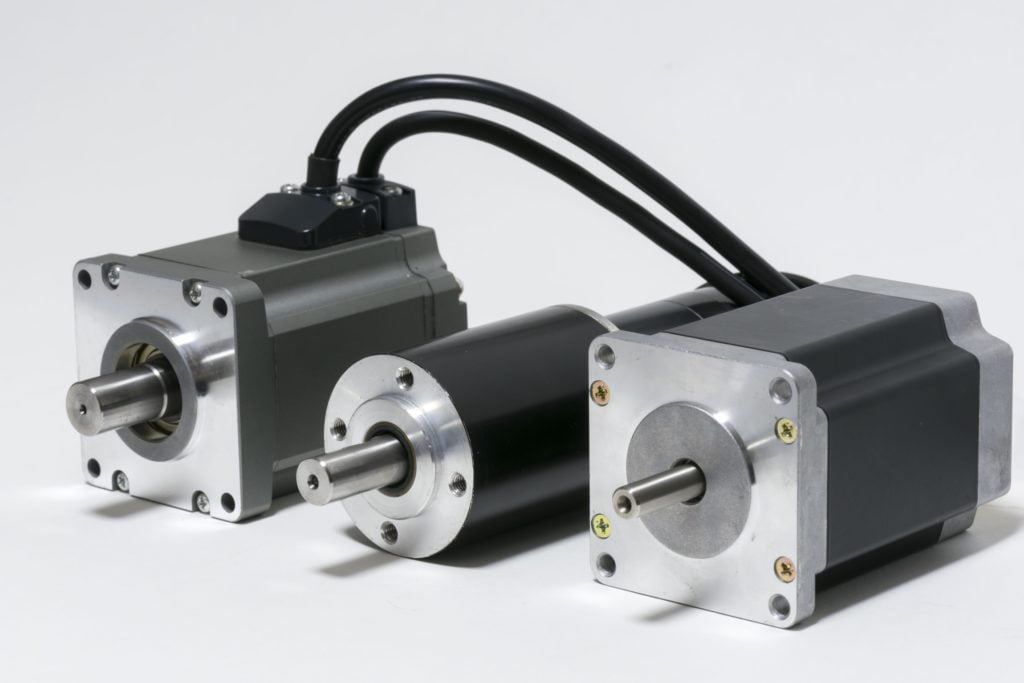
サーボモーターとステッピングモーター:選定を決める数値
クイックアンサー
選択の基準はどちらが優れているかではなく、どちらの故障モードを許容できるかです。ステッピングモーターは、その速度で出せるトルクを負荷が上回ると、静かに脱調します。サーボモーターは実効トルクが連続定格を超えると過熱しますが、たいてい位置誤差はまったく出ません。どちらも同じ二つの数値で選定します。実際に必要なトルク・速度点と、許容できる慣性比です。おおむね 1,000 rpm を超えるか、負荷慣性がロータの約 10 倍を超えると、ステッピングモーターは選択肢から外れます。それより低速域では、クローズドループステッピングがコストで勝つことが多くなります。
二つの構造、一つの問い
位置決め軸には必ず同じ問いが立ちます。モーターは自分の位置を知っているか、という問いです。ステッピングモーターの答えは「いいえ」です。一回転を固定の角度刻みに分割し、一般には 1.8 度ずつ 200 ステップとして、制御器がパルスを数えて位置を推定します。ロータが磁界に遅れても、それを報告する仕組みはありません。サーボモーターの答えは「はい」です。エンコーダがループを閉じ、ドライブが制御周期ごとに、つまり毎秒数万回、誤差を修正します。
このフィードバックの差で実用上の違いのほとんどは説明できますが、すべてではありません。よくある比較には、逆方向に誤った主張が二つあります。ステッピングモーターは「脱調するだけの安価なサーボ」ではありません。そのトルク曲線は、どんなモーターにも制約を与えるのと同じインダクタンスで形づくられており、フィードバックを追加してもトルクは戻りません。またサーボが加工点で自動的に高精度になるわけでもありません。エンコーダの分解能と機械の精度は別の量だからです。
| 項目 | ステッピングモーター(オープンループ) | サーボモーター(クローズドループ) |
|---|---|---|
| 位置フィードバック | なし。位置はパルス数から推定 | エンコーダ。制御周期ごとに実測 |
| 誤差の検出 | なし。脱調は見えない | 常時。追従誤差は上限で制限される |
| ロータ構造 | 多極。一般にロータ歯 50 枚で 100 極 | 少極。一般的には 4〜8 極 |
| 動きの性質 | 離散的な刻み。ステップごとに整定振動が一回 | 連続トルク。全速度域で滑らか |
| ドライブの複雑さ | パルス発生器とチョッパドライバ | 電流・速度・位置ループを持つ磁界指向制御 |
| 定格の基準 | 保持電流における巻線温度 | 指定温度上昇での連続トルク |
| 代表的な故障モード | 静かな脱調、その後の不良品または衝突 | 過負荷・過熱故障。少なくとも報告はされる |
用語そのものが規格化されており、これは二社の見積もりを比べるときに効いてきます。NEMA ICS 16 は両方のモーター系列について定格、トルク用語、フィードバック用語を定め、サーボモーターとステッピングモーターの定義を分け、ねじり共振も定義しています [9]。サーボに「保持トルク」という語を使ったり、速度を明示せずにステッピングモーターへ「定格トルク」と書いたデータシートは、標準の語彙を使っていません。
なぜトルクは速度とともに低下するのか
ステッピングモーターは速度ゼロで最大トルクを出し、速度が上がるほどトルクが減っていきます。仕組みはインダクタンスです。各相は電気的時定数を持つコイルであり、電流は電源電圧が許す速さでしか上がれません。その変化率は、電源電圧から抵抗降下と逆起電力を引いた値をインダクタンスで割ったものです。低いステップレートでは定格電流に達する時間が十分ありますが、高いステップレートでは電流が立ち上がる前に次の転流が来るため、実効電流、そしてトルクが落ちます。
電源電圧は細部ではなく、相電流の立ち上がり速さを決める量です。母線電圧を 2 倍にすると初期の電流上昇率はおおむね 2 倍になり、同じモーターでも 24 V ドライバと 48 V ドライバではまったく違うトルク曲線になります。ある電圧で描かれたカタログ曲線は、別の電圧についてはほとんど何も教えてくれません。
比較表を読むときの注意点
「ステッピング対サーボ」の表の多くは、ステッピングの保持トルクとサーボの連続トルクを比べて、ステッピングの方が強いと結論します。この比較は速度ゼロより上では無効で、こうした比較記事で最も多い誤りです。正しくは、実際の動作プロファイルの速度とトルクにおいて、同じ母線電圧で描かれた曲線同士で比べます。
| 速度 | NEMA 23 ステッピング、保持約 1.5 N·m | 400 W サーボ、連続約 1.27 N·m |
|---|---|---|
| 0 rpm | 定格電流で 1.5 N·m。電流カットバック作動時は低下 | 連続 1.27 N·m、保持トルクとして利用可能 |
| 300 rpm | 48 V ドライバで概ね 1.1〜1.3 N·m。24 V では明らかに低い | 連続 1.27 N·m |
| 600 rpm | 48 V で 0.7〜1.0 N·m 程度。曲線はすでに曲がり始めている | 連続 1.27 N·m |
| 1,500 rpm | 多くの場合 0.2〜0.4 N·m。脱調が出る領域 | 連続 1.27 N·m、さらにピーク約 3.8 N·m |
| 3,000 rpm | 通常 0.1 N·m 未満。使える動作点ではない | 定格速度まで連続 1.27 N·m |
これらのステッピング側の値は規格値ではなく範囲です。母線電圧、ドライバのチョッピング周波数、モーターのインダクタンスで動くからです。ドライバ電圧を示さずに「1,500 rpm で」と一つだけ数値を出す供給元は、使えない数字を渡しているのと同じです。サーボ側の欄が平らなのは、定格速度までサーボがトルク源として振る舞うためで、その先は定出力運転に入り、速度上昇とともにトルクが下がります。
データシートの数値ではなくトルク曲線を読む
比較を決める曲線は二つで、どちらも本気のメーカーなら必ず公表しています。ステッピング側は脱調トルク曲線、つまり同期を失わずに各速度で出せる最大トルクです [3]。サーボ側は速度に対する連続トルクとピークトルクです。
曲線を開いたとき、判断を左右する読みどころは三つあります。
- ステッピング曲線が曲がる位置。 屈曲点はインダクタンスと電源電圧で決まります。屈曲点より下ではトルクは概ね平坦で、上では急に落ちます。動作プロファイルは屈曲点の上ではなく、余裕を持って下に置く必要があります。
- サーボ曲線のうち連続域がどれだけあるか。 ピーク域は秒単位で測った熱的な余裕であり、第二の動作点ではありません。定格の 3 倍のトルクを 2 秒出せるドライブでも、20 秒は出せません。
- 両方の曲線が自社の母線電圧で描かれているか。 48 V のステッピング曲線と 400 V のサーボ曲線は、軸が実際に動く条件での比較にはなりませんが、少なくとも内部では整合しています。24 V のステッピング曲線と 400 V のサーボを比べると、サーボを大幅に有利に見せます。
0.005 度の問題
比較記事はきまって、ステッピングの精度が ±0.005 度、サーボが ±0.02 度だと書き、それでもサーボが優れている理由を説明します。前者は概ね一桁誤っており、後者はそもそも機械精度ではありません。どちらの誤りも、本当の違いを覆い隠す点で厄介です。
ステッピングの精度は停止位置精度として規定されます。ロータが停止すべき位置と実際に停止した位置の差を、無負荷で測ったものです。Oriental Motor はこれを無負荷で ±3 arcmin、すなわち ±0.05 度以内としています [2]。同資料は角度伝達精度について機種枠番ごとの値も示し、28 mm と 42 mm 枠で 0.1 度、60 mm で 0.09 度、90 mm で 0.07 度としています。NEMA 23 は 0.09 度の帯に入ります。
| 指標 | 実際に意味すること | 代表値 |
|---|---|---|
| ステッピング停止位置精度 | 一回の停止での誤差。無負荷、非累積 | ±3 arcmin(±0.05°)。枠番により 0.07〜0.10° |
| 負荷時のステッピング | 角度・トルク特性による追加の角度変位 | 摩擦負荷に比例。往復で 2 倍になる |
| 脱調後のステッピング | 上限なし。検出も補正もされない | 脱調 1 ステップ= 1.8° の永久誤差 |
| サーボのエンコーダ分解能 | ドライブが識別できる最小位置 | 17-bit = 131,072 counts/rev = 0.0027° |
| サーボ軸の精度 | エンコーダ誤差に加え、継手・ベルト・減速機のバックラッシ | 負荷側で 0.02〜0.1° 程度。軸上ではない |
軸上で見れば、ステッピングがサーボより劇的に劣るわけではありません。0.09 度は実在の数値で、ステップごとには累積しません。効いてくるのは、誤差に上限があるかないかという違いです。サーボは外乱を検出して追従誤差の上限内へ戻しますが、ステッピングは負荷から受けた分を積み重ね、その合計を決して報告しません。
分解能は精度ではない
ここには分解能による錯覚もあります。17-bit エンコーダはモーター軸で 0.0027 度を識別できますが、5:1 減速と剛性の低いベルトを挟んだ軸が、負荷をその精度で位置決めできるわけではありません。分解能はフィードバック機器の性質、精度は機械の性質です。エンコーダのビット数だけを比べて機構を忘れると、比べるべきでない二つの数値を比べることになります。
停止時:保持トルク、電流カットバックとサーボ
停止時の挙動は、この二つのモーターで最も俗説が多い領域で、よくある主張はどちらも誤りです。「ステッピングは保持中つねに全電流を流す」という主張は電流カットバックを無視しています。「サーボは速度ゼロでトルクを出さないからブレーキが要る」という主張は単純に正しくありません。
大半のステッピングドライバは、パルスが来なくなると自動的に電流を下げ、概ね設定値の 50 パーセント、機種によっては 40 パーセントまで、最後のパルスから約 0.1 秒で落とします [2]。保持トルクは実際に流れている電流に比例して下がり、メーカーはこれを停止時電流と定格電流の単純な比で示しています [3]。したがって 1.5 N·m のモーターは、カットバック有効なら約 0.75 N·m を保持し、明らかに温度が下がります。カットバックを切れば保持トルクも発熱も戻ります。
サーボは負荷が必要とするトルクをその都度出し、ループが誤差をゼロに保つことで位置を保持します。難しさは熱にあり、ここが容量不足のサーボが失敗する場所です。垂直負荷を連続して保持することは、移動中に同じトルクを一瞬通ることと同じではありません。転流角に応じて三相への電流配分が偏り、最悪点では一相が全電流、残りの二相が半分ずつを担います。
Kollmorgen はこのケースを計算し、相ごとの損失のため、負荷を連続保持するモーターには保持トルクの約 1.41 倍、すなわち 2 の平方根の連続トルク定格が必要だと結論しています [4]。この一つの係数が、現場でよくある故障を説明します。保持トルクぎりぎりで選んだサーボは温度が上がり、やがて故障停止します。
| 状況 | ステッピングの挙動 | サーボの挙動 |
|---|---|---|
| カットバック有効で保持 | 設定値の約 50 パーセント(機種により 40 パーセント)。低温 | 該当なし |
| 全電流で保持 | 保持トルクは全量。巻線は連続して高温 | 連続トルク。電流は負荷に比例 |
| 垂直負荷を無期限に保持 | 動作するが、熱的余裕は巻線で決まる | 保持トルクの約 1.41 倍の連続定格が必要 |
| 電源遮断時 | ディテントトルクのみ。保持トルクの数パーセント | ゼロ。ブレーキを付ける場合を除く |
| 安全ブレーキ | 任意。非通電時の保持用 | 垂直軸では一般的で、安全上必須になることも多い |
この表は通例のアドバイスを別の角度から示します。ステッピングは「ただ」で保持しているのではなく、電流を消費して保持しており、そのコストを許容範囲にしているのがドライバのカットバックです。サーボは通常の運転では正確かつ効率的に保持しますが、連続した垂直保持は独自の計算が必要な選定ケースであり、どちらのモーターでも電源遮断時の安全にはブレーキが正解です [10]。
共振、起動周波数と加速度の限界
低速のステッピングは滑らかに回らず、ステップごとに進み、行き過ぎ、振動します。各ステップが減衰振動を励起し、ある速度ではその振動が自分自身を強め合います。Oriental Motor は 1.8 度モーターの共振帯を 100〜200 Hz においており、0.72 度モーターではこれより低いとしています [2]。
この数字は軸速度に換算して初めて役に立ちます。一回転 200 フルステップなら、100〜200 Hz のパルスレートは毎秒 0.5〜1.0 回転、つまり 30〜60 rpm です。工作機械で聞く例のステッピングのうなりは、この狭い帯の共振であって故障ではありません。マイクロステッピングや制振アルゴリズムは励起周波数を動かしますが機械的な共振は動かさないため、音は下がっても根本の挙動は残ります。
起動周波数と、負荷慣性がそれを縮める理由
どのステッピングにも最大起動周波数があります。負荷慣性がないときに、即座に起動・停止できる最高のパルスレートです。負荷慣性はこれを下げ、メーカーは起動周波数を「1 に負荷慣性とロータ慣性の比の平方根を足した値」で割る関係式を示しています [2]。負荷慣性を 2 倍にしても起動周波数は半分にはならず、約 2.4 で割った値になります。これがステッピングに加減速ランプが必要な定量的な理由であり、重い負荷をいきなり起動すると最初のパルス列で脱調する理由でもあります。
サーボに同じ崖はありません。ドライブが追従誤差を監視し、要求加速度がモーターの能力を超えれば故障停止するか制限をかけるからです。のこぎりが節に入るときや、グリッパが斜めにワークをつかむときなど、負荷が予告なく変わる機械では、これが本物の安全上の差になります。
一つの手法で両者を選定する
両方のモーターが同じ手順で選定でき、その手順自体がどちらが破綻するかを暴きます。熱の問いには実効トルク、動的な問いにはピークトルク、制御性の問いには慣性比を使います。
一周期の実効トルクは、各区間のトルクの 2 乗に継続時間を掛けたものを合計し、周期時間で割って平方根を取った値です。これを連続定格と比べ、最大瞬時トルクをピーク定格と比べます。次に、換算した負荷慣性とロータ慣性の比を確認します。1:1〜3:1 ならサーボで快適、10:1 まではチューニング次第で使え、それを超えると減速機を足す方がたいてい安上がりです。
二つの条件で破綻する計算例
周期 1.0 秒のベルト駆動軸で具体的に考えます。0.1 s を 3.2 N·m で加速し、0.3 s を 0.8 N·m で定速運転し、0.1 s を 2.6 N·m で減速し、0.5 s をトルクゼロで停止します。実効トルクは、3.2 の 2 乗×0.1、0.8 の 2 乗×0.3、2.6 の 2 乗×0.1 の合計を 1.0 で割った値の平方根で、1.38 N·m になります。
| 区間 | トルク | 継続時間 | トルク 2 乗×時間 |
|---|---|---|---|
| 加速 | 3.2 N·m | 0.1 s | 1.024 |
| 定速 | 0.8 N·m | 0.3 s | 0.192 |
| 減速 | 2.6 N·m | 0.1 s | 0.676 |
| 停止 | 0 N·m | 0.5 s | 0 |
| 結果 | 実効 1.38 N·m | 周期 1.0 s | 合計 1.892 |
二つの候補が、それぞれの設計の破綻点を示します。連続 1.27 N·m、ピーク 3.8 N·m の 400 W サーボはピーク判定を難なく通りますが、1.38 が 1.27 を超えるため連続判定に落ちます。動くには動きますが温度が上がり、暖かい制御盤内では故障停止します。正しい手は、ピーク定格を上げることではなく枠番を大きくすることです。
ステッピングの破綻は別の形です。保持トルク 1.5 N·m の NEMA 23 は、48 V ドライバでこのプロファイルの速度域において概ね 0.7〜1.0 N·m しか出せず、加速区間は 3.2 N·m を要求します。ランプで脱調し、制御器はそれを検知しません。この規模のトルク不足はドライバ設定では直らず、より大きなモーター、低い加速度、あるいは減速機が必要です。
システムコスト:3〜5 倍の内訳
モーター単体の価格差は、システム全体の差に比べれば小さいものです。ステッピングモーターは同じ枠番のサーボより 20〜30 パーセント安いことが多いですが、軸にはほかにドライブ、フィードバック、ケーブル、立ち上げ工数が要り、そちらが総額を大きく動かします。
| 軸の方式 | 部品構成 | 立ち上げ | 相対システムコスト |
|---|---|---|---|
| オープンループステッピング | モーター、チョッパドライバ、パルス源またはインデクサ | 1 時間未満。電流とマイクロステップ設定 | 1.0(基準) |
| クローズドループステッピング | 1,000〜4,000 ppr エンコーダ付きモーター、クローズドループドライバ | 1〜2 時間。ゲインのプリセットで足りることが多い | 約 2.0〜2.5 |
| AC サーボ | サーボモーター、サーボドライブ、エンコーダ一体、シールドケーブル | 軸あたり 2〜4 時間。チューニングとリミット設定 | 約 3.5〜5.0 |
この差を説明する構造的な要因は二つあり、どちらもモーターの品質の話ではありません。サーボドライブには磁界指向制御ループ、位置ループ、セーフトルクオフ、たいていはフィールドバスインターフェースが入っており、その設計分を軸ごとに一度支払います。立ち上げも人工です。6 軸のサーボ機はチューニングに丸一日かかることがある一方、6 軸のステッピング機はたいてい同じ日の午後に動いています。
差が縮まる場面
差が縮まるのは二つの状況です。共有 DC 母線で軸数が多い場合、多軸サーボドライブが電力段と制御器のコストを複数軸に分散します。また連続運転では、全保持電流のステッピングが常に損失を出し続けるのに対しサーボは負荷に比例して損失が変わるため、電力と冷却の差が回収され始めます。一日一交替の機械なら、その回収は更新時期までに届きませんが、24/7 のラインなら届くことがあります。
クローズドループステッピング:直せること、直せないこと
両者の中間にあるのがクローズドループステッピングです。インクリメンタルエンコーダを付けたステッピングモーターと、追従誤差を監視するドライブの組み合わせです。この分野で最も誤解されている製品で、利点がある方向では過大評価、別の方向では過小評価されます。
直せる点は本物です。脱調が検出可能になり、誤差を静かに積み重ねる代わりにドライブが警報を出せます。電流を設定値に固定せず負荷に応じて変調できるため、部分負荷での発熱が減ります。実用上これでステッピング最悪の故障モードである静かな位置喪失が「報告される故障」に変わり、機械メーカーが本当に欲するものの大部分はそれです。
直せないのはトルク曲線です。高速域のトルクはインダクタンス、母線電圧、極数で決まり、フィードバックはトルクを生みません。600 rpm で 3.2 N·m を要求されたクローズドループステッピングは、やはり出し切れず、隠す代わりに不足を報告するだけです。トルクリプルと共振帯も残ります。制御方式ではなく離散的な相励磁に由来するからです。
| 性質 | オープンループステッピング | クローズドループステッピング | AC サーボ |
|---|---|---|---|
| 脱調の検出 | なし | 検出し警報 | 本質的に備わる |
| 部分負荷時の電流 | 設定値、または停止時のみカットバック | 負荷に応じて変調 | トルクに比例 |
| 高速域のトルク | 速度とともに低下 | 速度とともに低下。同じ物理 | 定格速度まで平坦 |
| 共振帯 | あり | あり。部分的に減衰 | 該当なし |
| 相対システムコスト | 1.0 | 約 2.0〜2.5 | 約 3.5〜5.0 |
つまりクローズドループステッピングが正解になるのは、おおむね 1,000 rpm 未満でステッピングのトルクがまだ使えて、かつ静かな位置喪失が許されないという、はっきりした窓の中です。その窓より上では、安いサーボではなく、正直になったステッピングです。
用途別選定表
| 用途 | 一般的な選択 | 理由 |
|---|---|---|
| デスクトップ 3D プリンタ、軽量レーザ加工機 | オープンループステッピング | 低速、低慣性、負荷が予測可能でコストが支配的 |
| 木工・樹脂用 CNC ルータ | クローズドループステッピング、または小型サーボ | 切削抵抗が変動。位置喪失は高くつくが速度は中程度 |
| 重いヘッドを持つ垂直 Z 軸 | ブレーキ付きサーボ、またはブレーキ付きステッピング | 重力に対する連続保持は、どちらにとっても熱の計算になる |
| 高速ピックアンドプレース | サーボ | サイクルタイムは整定で決まり、ピークトルクはサーボでしか出せない |
| 包装ライン、連続動作 | サーボ。共有母線の多軸構成が多い | 1,000 rpm 超の速度と軸間同期 |
| ダンパ・バルブアクチュエータ、低デューティ | ステッピング | ステップが再現性を持ち負荷が一定。単純さが勝つ |
| 電池駆動の計器 | ステッピング、または効率が要るならブラシレスサーボ | 保持電流が主要な消費。カットバック設定が稼働時間を決める |
この表の背後にある筋は、判断が速度とピークトルクという二つの数値と、軸が外れたときに何が起きるかという一つの制約で決まる、というものです。検出されない位置誤差の発見も廃棄も安いなら、ステッピングに分があります。高くつく、あるいは危険なら、フィードバックは必須です。
六つの判断ステップ
- 動作プロファイルを書く。 速度、加速度、移動質量または慣性、周期時間。これがなければ比較はすべて好みの問題になります。
- 実効トルクとピークトルクを計算する。 選定の節の手法を使います。ピークがプロファイル最高速度でステッピングの出せる値を超えれば、答えはもう出ています。
- 慣性比を確認する。 約 10:1 を超えるなら減速機を足すか、ロータの大きなサーボへ移ります。5:1 の遊星減速機は換算慣性を 25:1 で減らす点にも注意します。
- 外れたときの代償を決める。 化粧パネル上の静かな脱調は不快なだけですが、安全上重要な部品を位置決めする治具では許されません。
- 停止時の負荷条件を確認する。 重力に対する連続保持はどちらのモーターでも熱計算であり、ブレーキはモーターとは別の判断です。
- 軸全体で見積もる。 モーター、ドライブ、フィードバック、ケーブル、立ち上げ工数、チューニングの設計時間。決め手がモーターの行になることは滅多にありません。
この六つで答えはたいてい一意に決まります。本当に拮抗するのは、両方が判定を通って選択が商談上の話になる場合で、データシートを言い争うより、そちらの方がずっと健全な立ち位置です。
Greensky Power が両方を供給する理由
当社はステッピングモーター、ブラシレスサーボモーター、そして対応するドライブを製造しているため、お客様を高価な方へ誘導する動機がありません。見積もりの前に、動作プロファイル、実効・ピークトルク、慣性比、必要なら停止時のケースを一緒に計算できます。
- ステッピング系列。 1.8 度と 0.9 度のステップ角を持つ NEMA 17、23、34 のハイブリッド形で、オープンループと、エンコーダ・ドライブ一体のクローズドループを用意しています。
- サーボ系列。 17-bit アブソリュートフィードバックのブラシレスサーボモーターと、パルス・アナログ・フィールドバス指令に対応するドライブ。
- ハイブリッド選択。 ステッピングのコストでクローズドループの健全性が要る軸には、一体型クローズドループステッピングが最短経路になることが多いです。
機構側の背景は ステッピングモーターの動作原理 と ステッピングモーター選定ガイド にあります。両系列の物理的な違いを平易にまとめた サーボとステッピングの違い もご覧ください。サーボの構造と制御は サーボモーター大全 と AC サーボのベクトル制御 で扱っています。関連する比較は BLDC 対サーボ と ステッピング対 BLDC です。
ステップ角とマイクロステッピングの詳細は マイクロステッピングと精密位置決め、保持用途は 保持ブレーキ付きステッピングモーター、ロボット用途は ロボット用高トルクステッピング を参照してください。枠番とフィードバックの選択肢は ステッピングモーター と 一体型ステッピングモーター の各ページにあり、巻線・シャフトの特注は カスタム電動機 から始まります。
参考文献
- Oriental Motor. (2015). Stepper Motors: selection calculations, angle-torque characteristics and starting frequency, general catalogue technical section. Oriental Motor. https://www.orientalmotor.com/products/pdfs/2015-2016/H/Stepper_Motor_Selection_Calculations.pdf
- Oriental Motor. (2012). Stepping Motors: technical reference, general catalogue technical section. Oriental Motor. https://www.orientalmotor.com/products/pdfs/2012-2013/G/usa_tech_product.pdf
- Oriental Motor. alphaSTEP and stepper motor specifications: maximum holding torque, pullout torque and maximum starting frequency. Oriental Motor. https://www.orientalmotor.co.in/in/products/stepping-motors/spec-guide
- Kollmorgen. (2023). AC servo motor white paper: stall, holding and the effective RMS torque calculation. Kollmorgen, a Regal Rexnord brand. https://www.kollmorgen.cn/sites/default/files/2023-09/kol_4166_AC-Servo-Motor_WhitePaper_3%20%281%29.pdf
- IEC. (2026). IEC 60034-1:2026, Rotating electrical machines – Part 1: Rating and performance, Edition 15.0. IEC Webstore. https://webstore.iec.ch/en/publication/89961
- IEC. (2020). IEC 60034-5:2020, Rotating electrical machines – Part 5: Degrees of protection provided by the integral design of rotating electrical machines (IP code) – Classification, Edition 5.0. IEC Webstore. https://webstore.iec.ch/en/publication/64224
- IEC. (2018). IEC 60034-14:2018, Rotating electrical machines – Part 14: Mechanical vibration of certain machines with shaft heights 56 mm and higher – Measurement, evaluation and limits of vibration severity, Edition 4.0. IEC Webstore. https://webstore.iec.ch/en/publication/59889
- IEC. (2025). IEC 60034-30-1:2025, Rotating electrical machines – Part 30-1: Efficiency classes of line operated AC motors (IE code). IEC Webstore. https://webstore.iec.ch/en/publication/91195
- National Electrical Manufacturers Association. (2001). NEMA ICS 16, Motion/Position Control Motors, Controls and Feedback Devices. NEMA. https://infostore.saiglobal.com/en-us/standards/nema-ics-16-2001-781992_saig_nema_nema_1880926
- ISO. (2007). ISO 281:2007, Rolling bearings – Dynamic load ratings and rating life, Edition 2. ISO. https://www.iso.org/standard/38102.html
よくある質問
Q:サーボモーターはエンコーダを付けただけのステッピングモーターですか? いいえ。違いはフィードバックではありません。クローズドループステッピングは、高速域でトルクが崩れるままの多極・高インダクタンスのモーターに位置検出を足したものです。サーボは少極ロータと正弦波転流を使うため、定格速度まで使えるトルクを出し、ピークとして定格の 2〜3 倍を出せます。フィードバックは差を報告するだけで、トルクの限界は取り除きません [2]。
Q:どの速度からステッピングをサーボに切り替えるべきですか? 実用的な境界はおおむね 500〜1,000 rpm ですが、決めるのは速度単体ではなくトルクです。プロファイルが最高速度で必要とするトルクを、使用するドライバ電圧でのステッピングの脱調トルク曲線と比べてください。要求値が曲線の上にあれば、速度にかかわらず切り替えはすでに必須です。
Q:ステッピングモーターの実際の精度はどの程度ですか? 無負荷での停止位置精度は ±3 arcmin、つまり約 0.05 度で、枠番ごとの値は 0.07〜0.10 度です。ステップごとには累積しないため、長い移動でも位置を保てます。ただし脱調した後は累積し、エンコーダがなければそれを検出できません [2]。
Q:ステッピングモーターは保持中、常に全電流を流しますか? 最近のドライバでは違います。電流カットバックは、最後のパルスから約 0.1 秒で停止時電流を概ね 50 パーセント、機種によっては約 40 パーセントまで下げ、保持トルクもそれに比例して下がります。カットバック機能が有効なら、保持用途のステッピングは評判より低温で動くことが多いのはこのためです [2]。
Q:サーボはブレーキなしで垂直負荷を保持できますか? クローズドループのトルクで可能ですが、熱的には見た目より厳しくなります。最悪の転流角では三相への電流配分が偏るため、連続保持には保持トルクの約 1.41 倍の連続定格が必要です。垂直軸の電源遮断時の安全には、やはりブレーキが一般的な答えです [4]。
Q:なぜ多くの 3D プリンタは今もステッピングモーターを使うのですか? 負荷が小さく、速度が低く、慣性比が扱いやすい、まさにオープンループステッピングがはまる範囲だからです。軸も安く、動作は再現性があり、数円の部品での脱調ならサーボを入れる価値はありません。重いガントリーや高いサイクルレートを載せた瞬間に、同じ理屈は通用しなくなります。
