什麼是微型齒輪箱?微型減速系統綜合指南
快速解答
什麼是微型齒輪箱?
微型齒輪箱是一種精密機械裝置,用於降低輸出速度。 小型電動機 同時倍增其可用扭力。該術語涵蓋裸減速齒輪組(“齒輪箱”)和整合式減速器。 微型齒輪電機 其中變速箱與…永久連接 無刷或有刷直流電機. 核心工作與任何更大的專案相比都沒有變化。 減速器:將高速原動機與狹小空間內低速、高力的負載相匹配。
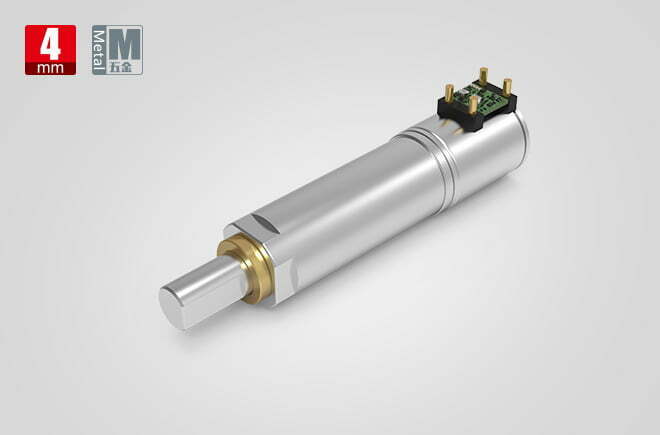
尺寸界限-什麼才算「微型」?
實際上,「微型」或「小型」指的是外徑約為 4毫米至30毫米. 在直徑小於約 10 毫米的範圍內(例如 maxon 的 6 毫米行星齒輪頭或 4.3 毫米微型行星齒輪單元),業內通常稱之為「超小型」或「微型」齒輪頭;10-30 毫米的直徑範圍涵蓋了醫療、機器人和消費性電子執行器應用的大部分領域。決定性的限制因素不僅僅是扭矩,而且 扭力密度—在允許的體積和質量預算內,能輸出多大的扭力。
齒輪頭與齒輪馬達
一個 汽車愛好者 僅指減速級;它由減速比、齒隙和額定扭矩決定,並與選定的馬達配對使用。 微型齒輪電機 指的是工廠預裝配的組合,其中電機軸、小齒輪和變速箱已預先組裝到規定的同心度(通常徑向跳動≤0.1毫米)。購買整合單元可以避免組裝誤差,並且是目前的標準做法。 原廠設備製造商 生產運作中,一致性比現場可維護性更重要。
微型變速箱的工作原理
其工作原理是機械式的。 齒輪減速. 小型馬達轉速很快——通常為每分鐘 3,000 至 30,000 轉——但扭矩很低。齒輪傳動裝置會降低轉速,扭力則依傳動比(大致)增加,減去摩擦損失。
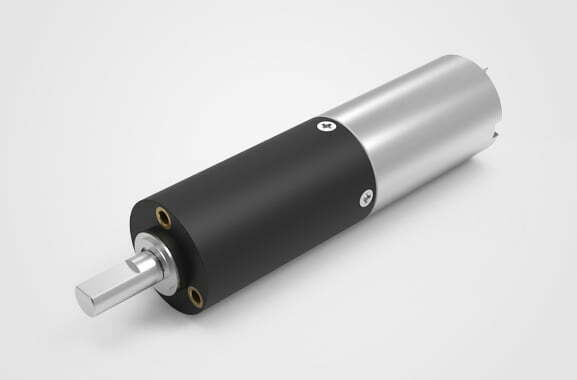
速度與扭力的權衡
對於理想的無損減幅器, 輸出扭力 = 輸入扭力 × 傳動比. 實際設備會因齒輪嚙合摩擦、軸承阻力和潤滑油攪拌而損失 8% 至 60% 的潛在功率。因此,輸出軸的轉速會降低,阻力也會增加,而這正是夾具、閥門或絲槓等負載所需要的。
核心方程
- 減量率:
i = n₀ / nₙ(輸入速度÷輸出速度) - 輸出扭力(理想值):
Tₙ = T₀ × i - 輸出扭力(實際值):
Tₙ = T₀ × i × ηₙ其中ηₙ為變速箱效率 - 輸出速度:
nₙ = n₀ / i - 輸出功率:
Pₙ = (Tₙ × nₙ) / 9.55(T單位為牛·米,n單位為轉/分,P單位為瓦) - 馬達所需輸入扭力:
T₀ = Tₙ / (i × ηₙ)
平衡馬達:馬達的額定扭矩 T₀ 速度 n₀ 確定最大可實現輸出功率。如果選擇的傳動比要求的功率超過馬達在可用電流下的輸出能力,則會導致系統停滯。參見… 扭力計算指南 用於馬達側數學運算。
反沖累積和編碼器位置
每個齒輪級都會產生各自的齒隙,因此總齒隙會隨著級數的增加而增加──三級行星齒輪的齒隙大約是單級行星齒輪的1.5倍。在定位重複性至關重要的情況下,應將編碼器安裝在… 輸出 傳動軸而非馬達側,因此變速箱的損失運動是直接在負載處測量的。有關電機本身的閉環驅動,請參見… 馬達控制器指南。
微型齒輪箱型比較
微型齒輪傳動領域主要有五種齒輪結構。每種結構在效率、齒隙、尺寸和成本方面各有側重。
| 類型 | 比率範圍 | 效率 | 反彈 | 自鎖 | 扭力密度 | 典型值 | 最適合 |
|---|---|---|---|---|---|---|---|
| 直列式 | 5:1–150:1 | 85-95% | 1–4° | 不 | 低的 | 6–30 毫米 | 玩具、分配器、簡易泵 |
| 行星 | 4:1–360:1 | 70-90% | 0.5–2° | 不 | 高的 | 4–30 毫米 | 醫療、機器人、智慧鎖 |
| 蠕蟲 | 10:1–60:1 | 30%–70% | 2–6° | 是的* | 中等的 | 10–30 毫米 | 閥門、床、保持位置 |
| 諧波 | 30:1–320:1 | 70-90% | <1° | 不 | 非常高 | 15–30 毫米 | 機器人關節、光學元件 |
| 斜角 | 1:1–5:1 | 90-95% | 1–3° | 不 | 低的 | 10–30 毫米 | 直角轉彎 |
*蝸輪蝸桿傳動裝置僅在典型導程角下才能自鎖;不要依賴手動反向驅動。
直列式
平行軸上的直齒輪或斜齒輪。價格最低、結構最簡單,單級效率最高,但扭力密度中等,噪音最大,0.5公尺處噪音為50-60分貝。適用於輕型分度和低成本致動器。
行星(週轉)
太陽輪驅動行星齒輪,行星齒輪安裝在齒輪架上,並與內環齒輪嚙合。負載由多個齒分擔,從而在同軸結構中實現最高的扭矩密度。這是主力齒輪。 精密行星應用 用於外科手術器械、夾具及鎖具。單級效率為 88%–92%;參見 全減速器類型比較 適用於更廣泛的尺寸範圍。
蝸桿(直角,自鎖)
蝸桿與齒輪嚙合,可達到較大的單級傳動比和直角輸出。摩擦產生的自鎖作用也會將 30% 至 60% 的輸入功率轉化為熱量而損耗——對於間歇性維持應用來說尚可接受,但對於連續電池供電應用則不理想。我們在[此處應插入詳細比較]中對此進行了說明。 蝸輪蝸桿減速器導引裝置;有關更高比例的替代方案,請參見 擺線減速器導引器。
諧波(應變波)
柔性軸在短長度內可與剛性軸實現極高的傳動比,且齒隙接近零。雖然成本高且抗衝擊負荷能力有限,但在機器人關節和光學定位方面卻無可匹敵。需權衡其與行星齒輪機構的優劣。 諧波與行星的比較。
斜面(直角,共面)
錐形齒輪以 90°(或其他角度)相交,用於角落動力傳輸。效率高,但每級傳動比低;通常與其他類型的齒輪組合使用。適用於馬達需要在狹小空間內驅動垂直軸的情況。
工程數據:效率、溫度和扭矩
按類型和階段數劃分的效率
| 類型 | 1-階段或 | 兩階段或 | 三階段或 |
|---|---|---|---|
| 刺 | 90-95% | 85–92% | 80-88% |
| 行星 | 88–92% | 82%–88% | 74%–84% |
| 蠕蟲 | 40-70% | — | — |
| 諧波 | 70-90% | — | — |
| 斜角 | 90-95% | — | — |
每增加一級推進器都會增加摩擦力,因此效率約78%的三級行星推進器比效率約85%的兩級推進器更有效率。級數直接影響效率和推進器長度-應盡量減少級數。
溫度和潤滑劑限制
| 潤滑劑/材料 | 連續範圍 | 筆記 |
|---|---|---|
| 燒結油軸承 + 潤滑脂 | −20 °C 至 +85 °C | 標準金屬微型盒 |
| 工程塑膠齒輪 | −10 °C 至 +60 °C | 對成本敏感的消費者 |
| PFPE(醫用級) | −40 °C 至 +200 °C | 生物相容性,可高壓滅菌 |
| 鋰鉬/固體潤滑脂 | −30 °C 至 +120 °C | 工業用途,約2000小時重新潤滑 |
在持續的S1工況下,變速箱溫升與功率損耗成正比。 25毫米行星齒輪在100%負載下運轉2小時可能會軟化標準潤滑脂;潤滑脂的規格應根據熱極限而非扭力額定值來決定。馬達繞組絕緣等級如下。 IEC 60034-1 (也總結在我們的) 馬達效率等級指南通常為 B 級(130°C)或 F 級(155°C);法蘭和軸的尺寸遵循我們的標準。 馬達法蘭參考。
反沖和扭矩密度
齒隙(反轉時的運動損失)是影響精確度最重要的參數。醫療和光學平台通常要求齒隙小於 1°(行星式兩級齒輪 ≤2°,諧波齒輪 <1°)。扭力密度(單位質量的輸出扭力)方面,行星齒輪和諧波齒輪更勝一籌。一個 16 毫米的行星齒輪可以連續輸出 0.3–1.2 牛頓米的扭力;而要達到相同的扭力範圍,直齒輪則需要更大的直徑。切割齒輪的精度等級參考 AGMA 2001-D04 以及 ISO 1328。
微型齒輪箱的最佳應用
醫療和外科器械
輸液幫浦、手術驅動器和內視鏡關節器需要低噪音、生物相容性潤滑劑和小間隙。典型的配置是直徑 6–16 毫米的行星齒輪或諧波齒輪頭,並使用 PFPE 潤滑脂;經高壓滅菌器認證的設備可承受超過 10,000 次的滅菌循環。
機器人與自動化
夾爪手指、腕關節和線性致動器均採用行星齒輪頭,以最小的長度達到同軸扭力。 行星齒輪馬達應用領域 涵蓋機械手臂、旋轉關節和輪式平台。協作機器人的手腕通常會結合使用諧波關節和行星關節。
光學、消費性電子與汽車
相機雲台、顯微鏡對焦裝置、智慧鎖、電動窗簾和汽車執行器都優先考慮靜音運行和穩定的大量生產品質。齒輪傳動或低傳動比行星齒輪傳動可以降低成本; 扁平式無刷直流齒輪電機 適合低調的身材。
如何選擇微型變速箱
選擇清單
- 定義輸出: 所需扭矩
Tₙ速度nₙ. 使用Pₙ = (Tₙ × nₙ) / 9.55。 - 匹配馬達: 計算
T₀ = Tₙ / (i × ηₙ)並確認馬達以額定電流供電。 - 挑選比例:
i = n₀ / nₙ然後驗證扭力餘裕(目標是負載的 1.5 倍)。 - 設定佔空比和熱力: 持續的 S1 需要一定的散熱空間;間歇的 S2/S3 則容錯率較高。
- 支票信封: 外徑、總長度、輸出軸孔徑及安裝方式。
- 核實負載: 輸出軸的徑向和軸向極限-超過這些極限會磨損軸承。
- 噪音和反沖: 設定可測量的分貝和弧分目標,而不是模糊的“安靜/精確”。
- 請求 L10 生命值: 根據供應商的實際使用壽命,而不是行銷宣傳,來比較供應商。
有關適用於所有 reducer 規模的通用方法,請參閱 減速馬達選用指南。
負載分類與傳動比同樣重要。 IEC 60034-1 標準定義了 S1(連續)、S2(短時)和 S3(間歇)三種循環;額定為 S1 的微型齒輪馬達可以無限期運行,而額定為 S2/S3 的馬達如果被迫連續運行則會過熱。對於衝擊負荷以及皮帶或絲槓的張力,扭力應施加 1.5 至 2 倍的服務係數。將齒輪馬達方案與…進行比較 直驅與齒輪馬達的優缺點 當信封允許時。
實例示範-機器人手指關節
要求: 機器人夾爪手指需要 Tₙ = 0.5 N·m 連續 nₙ = 120 轉/分此馬達採用 24V 電源供電,佔空比為 S1。所選馬達為 16mm BLDC 馬達。 T₀ = 0.020 N·m 在 n₀ = 6000 轉/分 (馬達效率 85%)。提出了一種兩級行星齒輪箱(ηₙ ≈ 85%)。
| 步 | 計算 | 結果 |
|---|---|---|
| 速度比 | i = 6000 / 120 | 50:1 |
| 輸出扭力比為 50:1 | 0.020 × 50 × 0.85 | 0.85 牛·米 |
| 扭力餘裕 | 0.85 / 0.5 | 1.7倍(良好) |
| 輸出功率 | (0.85 × 120)/ 9.55 | 10.7 瓦 |
| 馬達輸入功率 | 10.7 / (0.85 × 0.85) | 14.8 瓦 |
| 24V供電電流 | 14.8 / 24 | 0.62 安培 |
50:1 的行星齒輪組能夠精確匹配轉速,並提供 1.7 倍的扭矩裕量,從而實現長壽命和低溫運行。兩級行星齒輪組的齒隙(≤2°)對於指形定位而言是可以接受的。
常見的工程錯誤
- 比例失衡。 選擇最大目錄傳動比會增加摩擦力、長度和反沖,並可能阻止馬達啟動。
- 忽略軸的載重限制。 皮帶張力或絲槓推力會使輸出軸彎曲,並迅速磨損軸承。
- 混淆了連續扭矩和峰值扭矩的概念。 峰值扭力只能短暫使用;S1 工況必須使用連續額定扭力。
- 選擇適用於電池設備的蠕蟲。 自鎖功能很誘人,但 30%–70% 的效率會嚴重影響運行時間。
- 忽略潤滑劑的熱極限。 持續運轉會使油脂軟化並卡死盒子。
- 無堵轉電流保護。 堵轉的馬達電流會達到額定電流的 5-10 倍,燒毀繞組或損壞齒輪。
- 規格模糊。 如果沒有分貝和弧分目標,「低噪音」和「高精度」就毫無意義。
- 跳過 L10 資料。 以索賠次數而非記錄在案的使用壽命小時數來比較供應商。
微型齒輪箱故障排除
| 問題 | 可能原因 | 解決方案 |
|---|---|---|
| 噪音過大 | 齒輪偏心;噪音敏感應用中的正齒輪;乾式潤滑 | 使用行星/螺旋齒輪;重新潤滑;檢查跳動≤0.1毫米 |
| 過早磨損 | 偏差 > 0.05 毫米;過載;污染 | 重新校準馬達軸;尺寸為負載的 1.5 倍;加裝防塵密封圈 |
| 過熱 | 蝸桿連續工作;超速比;失速 | 切換至行星式;增加電流限制;降低額定功率 |
| 反彈成長 | 軸承間隙;磨損;無預緊力 | 指定預先加載行星齒輪;降低徑向負荷 |
| 卡住/無法旋轉 | 繞組燒毀;潤滑脂凝固 | 限流電路;定期運動;溫熱潤滑劑 |
| 電磁幹擾/不穩定控制 | 刷式換向噪音 | 端子間並聯一個 0.1 µF 電容,正極連接到外殼;屏蔽。 |
常問問題
微型變速箱的直徑是多少?
通常外徑為 4 毫米至 30 毫米。小於約 10 毫米的齒輪箱,業界通常稱之為超小型或微型齒輪箱;10 至 30 毫米的規格涵蓋了大多數醫療、機器人和消費性執行器。
行星齒輪還是小型裝置的螺旋齒輪?
行星齒輪機構的優勢在於扭力密度高、齒隙小,且長度最短,但成本較高。直齒輪機構價格最低,單級效率最高,但噪音較大,扭力密度較低-適用於輕型分度應用。
微型蝸輪減速器可以反向驅動嗎?
通常情況下不需要-蝸輪蝸桿傳動裝置在典型的導程角下具有自鎖功能,因此即使沒有動力也能保持位置。切勿依賴手動反向驅動;強行操作可能會損壞齒輪齒。
如何定義反彈效應?為什麼反彈效應很重要?
反向間隙是指輸出在無負載情況下反向運動時的角度損失(以度或弧分錶示)。它直接決定閥門、光學元件和編碼器迴路的定位重複性——醫療平台通常需要小於 1° 的反向間隙。
微型齒輪馬達應該選擇無刷馬達還是有刷馬達?
無刷直流馬達(BLDC)壽命超過10,000小時,電磁幹擾低,是醫療和連續工作應用的首選;有刷馬達成本最低、結構最簡單,但壽命較短(1,000-3,000小時),且需要電磁幹擾抑制。參見 伺服馬達和無刷直流馬達背景。
微型變速箱的使用壽命有多長?
供應商以L10壽命來評定其壽命-即在特定負載和轉速下,10%的樣品失效前的小時數。正確選擇尺寸並保持在熱負荷和負載限制範圍內,可實現數千至10,000小時以上的壽命;過高的傳動比或超過軸載荷會顯著縮短壽命。
為什麼選擇綠天能源?
綠天能源是一家總部位於中國的公司。 定制電機 我們是一家微型齒輪箱製造商,服務於全球醫療、機器人、汽車和消費性電子等行業的原始設備製造商 (OEM)。我們的微型齒輪電機整合了有刷直流電機, 24V 無刷直流電機我們支援直徑從 4.3 毫米起的步進馬達、無刷馬達以及帶有正齒輪、行星齒輪和蝸輪蝸桿減速器的馬達。 OEM/ODM 我們提供客製化服務,包括傳動比、軸、法蘭、編碼器和煞車等,並提供扭力、齒隙和 L10 數據等翔實數據,而非泛泛而談。在應用選型方面,我們的工程師會根據您的輸出扭力、轉速和占空比要求,確定滿足目標並留有餘裕的最小傳動比。
相關資源
- 變速箱概覽(支柱頁面)
- 不同類型的減速器
- 精密行星齒輪箱深度解析
- 蝸輪減速機選配指南
- 環狀還原器詳解
- 諧波傳動與行星齒輪傳動
- 直驅與齒輪馬達的優缺點
- 減速馬達選用指南
- 直流減速馬達有什麼用途?
- 無刷直流扁平齒輪電機
- 如何為工業應用選擇電機
- 電動機基礎知識
- 無刷直流馬達(BLDC)基礎知識
- 馬達效率等級
- 馬達法蘭尺寸
- 直流馬達類別
參考
- IEC 60034-1:2022 — 旋轉電機,通用要求(電機絕緣和溫度等級). webstore.iec.ch/en/publication/65446
- IEC 60034-30-1 — 市電式交流馬達的能源效率等級. webstore.iec.ch/publication/91195
- ANSI/NEMA MG 1-2021 — 馬達和發電機標準. webstore.ansi.org/standards/nema/ansinemamg2021
- NEMA — 馬達和發電機產品資源. nema.org/products/pages/motor-and-generator.aspx
- 美國能源部—馬達負載與效率參考. energy.gov/sites/prod/files/2014/04/f15/10097517.pdf
- 國際能源總署—電動機與能源效率. iea.org/energy-system/industry/electric-motors
- SKF-軸承故障及其原因. skf.com/group/support/bearing-failures-and-their-causes
- 西門子 — SIMOTICS 電機. siemens.com/global/en/products/drives/electric-motors.html
- IEEE Xplore-經過同儕審查的微型馬達/齒輪傳動設計論文. ieeexplore.ieee.org/document/6342334
- maxon — EC馬達和齒輪箱技術. maxongroup.com/maxon/view/content/ec-technology
- FAULHABER-無刷直流馬達技術. faulhaber.com/en/know-how
- 安川電機-運動與電機技術資料下載. yaskawa.com/downloads/search-index
- AGMA — 齒輪額定值與精確度標準 (AGMA 2001-D04). agma.org
- 椿本-齒輪馬達選型技術資料(使用因素). en.tt-net.tsubakimoto.co.jp/tecs/engd/gen/engd_gen_ggm_sry.asp
技術內容經格林斯基動力應用工程部門審核。數據為產業典型範圍;最終規格需根據所選馬達和占空比進行驗證。