
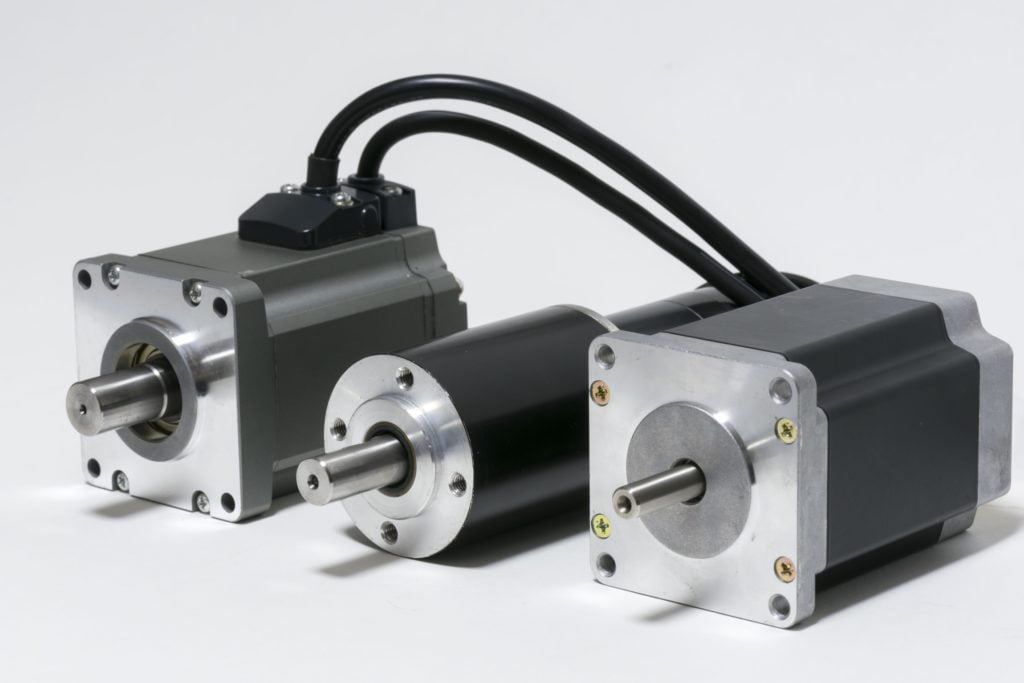
伺服馬達與步進馬達:決定選型的數字
快速解答
選擇的關鍵不在於哪一種馬達比較好,而在於能接受哪一種失效模式。當負荷超過該轉速下可提供的轉矩時,步進馬達會在無聲無息中失步;伺服馬達則在實效轉矩超過連續額定時過熱,而且通常完全沒有位置誤差。兩者都用同樣兩個數字選型:實際需要的轉矩-轉速點,以及可容許的慣量比。大約超過 1,000 rpm,或負荷慣量超過轉子約十倍時,步進馬達就不再是可選方案;低於此範圍,閉迴路步進馬達往往在成本上勝出。
兩種架構,同一個問題
每一根定位軸都在問同一個問題:馬達知道自己在哪裡嗎?步進馬達的答案是否定的。它把一圈切成固定的角度增量,典型是 1.8 度、共 200 步,由控制器數脈波來推估位置。轉子一旦落後磁場,沒有任何機制會回報。伺服馬達的答案則是肯定的:編碼器把迴路閉合,驅動器在每個控制週期修正誤差,也就是每秒數萬次。
這個迴授差異解釋了實務上大部分的不同,但不是全部。常見比較裡有兩個說法,恰好往相反方向出錯。步進馬達並不是「會失步的廉價伺服」,因為它的轉矩曲線同樣受制於限制所有馬達的電感,再多的迴授也補不回轉矩。伺服馬達也不會自動在工作點上更精準,因為編碼器解析度與機械精度根本不是同一件事。
| 項目 | 步進馬達,開迴路 | 伺服馬達,閉迴路 |
|---|---|---|
| 位置迴授 | 無;位置由脈波數推估 | 編碼器,每個控制週期量測 |
| 誤差偵測 | 無;失步看不見 | 持續;追隨誤差受上限約束 |
| 轉子構造 | 高極數,典型為轉子齒 50 齒、共 100 極 | 低極數,通常 4 到 8 極 |
| 運動特性 | 離散增量;每步一次整定振盪 | 連續轉矩;全轉速域平順 |
| 驅動器複雜度 | 脈波產生器加斬波驅動器 | 具電流、速度、位置迴路的磁場導向控制 |
| 額定基準 | 保持電流下的繞組溫度 | 指定溫升下的連續轉矩 |
| 典型失效模式 | 無聲失步,接著報廢工件或撞機 | 過載或過熱故障,至少會被回報 |
術語本身是有標準規範的,這在比對兩家供應商報價時很重要。NEMA ICS 16 定義了兩類馬達的額定、轉矩術語與迴授術語,包含伺服馬達與步進馬達各自的定義,以及扭轉共振的定義 [9]。如果資料手冊對伺服使用「保持轉矩」,或對步進馬達使用「額定轉矩」卻不註明轉速,它就沒有採用標準詞彙。
轉矩為何隨轉速下降
步進馬達在轉速為零時輸出最大轉矩,轉速越高則逐步下降,機制是電感。每一相都是具有電氣時間常數的線圈,電流只能以電源電壓允許的速度上升:其變化率等於電源電壓減去電阻壓降與反電動勢,再除以電感。低步進率時有充裕時間達到額定電流;高步進率時,電流還沒建立起來下一次換相就到了,於是有效電流連同轉矩一起下滑。
電源電壓不是細節,它決定相電流能升多快。母線電壓加倍,初始電流上升率大約也加倍,因此同一顆馬達配上 24 V 驅動器與 48 V 驅動器,會畫出兩條截然不同的轉矩曲線。在某一電壓下繪製的型錄曲線,對另一電壓幾乎不具參考價值。
比較表該怎麼讀
多數「步進對伺服」比較表拿步進馬達的保持轉矩去比伺服的連續轉矩,然後得出步進比較強的結論。只要轉速高於零,這個比較就不成立,而它正是這類比較中最常見的錯誤。正確做法是在實際運動曲線的轉速與轉矩上,用相同母線電壓繪製的曲線互相比較。
| 轉速 | NEMA 23 步進馬達,保持轉矩約 1.5 N·m | 400 W 伺服馬達,連續轉矩約 1.27 N·m |
|---|---|---|
| 0 rpm | 額定電流下 1.5 N·m;啟動電流削減時更低 | 連續 1.27 N·m,可作為保持轉矩使用 |
| 300 rpm | 48 V 驅動器下約 1.1 到 1.3 N·m,24 V 時明顯較低 | 連續 1.27 N·m |
| 600 rpm | 48 V 下約 0.7 到 1.0 N·m;曲線已開始彎折 | 連續 1.27 N·m |
| 1,500 rpm | 常在 0.2 到 0.4 N·m;失步出現的區域 | 連續 1.27 N·m,另有約 3.8 N·m 峰值 |
| 3,000 rpm | 通常低於 0.1 N·m;不是可用的工作點 | 到額定轉速為止連續 1.27 N·m |
步進馬達這些數字是區間而非規格,因為它們會隨母線電壓、驅動器斬波頻率與馬達電感變動。供應商若只給一個「1,500 rpm 時」的數字卻不寫驅動電壓,等於給了一個用不上的數字。伺服那一欄之所以平坦,是因為伺服在額定轉速以前都是轉矩源;超過之後進入定功率運轉,轉矩隨轉速上升而下降。
讀轉矩曲線,而不是讀資料手冊上的數字
決定整場比較的是兩條曲線,認真的製造商都會公佈。步進馬達看牽出轉矩曲線,也就是在各轉速下不失步所能輸出的最大轉矩 [3];伺服馬達看連續轉矩與峰值轉矩對轉速的曲線。
攤開這兩條曲線時,有三個讀數左右判斷:
- 步進曲線在哪裡彎折。 轉折點由電感與電源電壓決定。轉折點以下轉矩大致平坦,以上急遽下滑。運動曲線必須帶餘裕落在轉折點之下,而不是壓在轉折點上。
- 伺服曲線有多少屬於連續區。 峰值區是以秒計的熱容許量,不是第二個工作點。能在 2 秒內輸出額定轉矩三倍的驅動器,無法維持 20 秒。
- 兩條曲線是否都按你的母線電壓繪製。 48 V 的步進曲線與 400 V 的伺服曲線,並非軸實際運轉時的比較條件,但至少各自內部一致。拿 24 V 的步進曲線去比 400 V 的伺服,會把伺服襯托得過度漂亮。
0.005 度的問題
比較文章總是寫步進馬達精度 ±0.005 度、伺服馬達 ±0.02 度,接著解釋為何伺服仍然較好。前一個數字大約錯了一個數量級,後一個根本不是機械精度。兩個錯誤都要緊,因為它們掩蓋了真正的差別。
步進馬達的精度是以停止位置精度規定的:轉子應該停在哪裡與實際停在哪裡之差,在無負荷下量測。Oriental Motor 將其定為無負荷下 ±3 arcmin,也就是 ±0.05 度以內 [2]。同一份資料也給出隨機座尺寸變化的角度傳遞精度:28 mm 與 42 mm 機座為 0.1 度,60 mm 為 0.09 度,90 mm 為 0.07 度。NEMA 23 落在 0.09 度這一帶。
| 指標 | 實際代表的意義 | 典型值 |
|---|---|---|
| 步進停止位置精度 | 單次停止的誤差,無負荷、非累積 | ±3 arcmin(±0.05°);依機座 0.07 到 0.10° |
| 步進馬達帶負荷時 | 角度-轉矩特性造成的額外角位移 | 與摩擦負荷成比例;往返一趟加倍 |
| 步進馬達失步之後 | 無上限;沒有機制偵測或修正 | 失步一步= 1.8° 的永久誤差 |
| 伺服編碼器解析度 | 驅動器能分辨的最小位置 | 17-bit = 131,072 counts/rev = 0.0027° |
| 伺服軸精度 | 編碼器誤差,加上聯軸器、皮帶或減速機的空程 | 負荷端常為 0.02 到 0.1°,不是軸端 |
在軸端看,步進馬達並沒有比伺服馬達差得多:0.09 度是實在的數字,而且不會逐步累積。真正要緊的是誤差有界與無界之分。伺服會偵測擾動並把誤差拉回追隨誤差上限內;步進馬達把負荷造成的影響照單全收,且永遠不回報總量。
解析度不等於精度
這裡還有一個解析度造成的錯覺。17-bit 編碼器在馬達軸上可分辨 0.0027 度,但經過 5:1 減速又配上會變形的皮帶,負荷端不可能定位到那種程度。解析度是迴授元件的性質,精度是機械的性質。只比編碼器位元數卻忘記機構,是在比兩個不該拿來比的數字。
靜止狀態:保持轉矩、電流削減與伺服馬達
兩顆馬達在靜止時的行為,是傳聞最密集的地方,而兩個常見說法都錯。「步進馬達保持時永遠燒全電流」忽略了電流削減;「伺服馬達在零轉速不出力所以一定要煞車」則單純不正確。
多數步進驅動器在沒有脈波進來時會自動降電流,通常降到設定值約 50%,部分系列約 40%,時間大約在最後一個脈波後的十分之一秒內 [2]。保持轉矩隨實際流過的電流等比例下降,製造商以靜止電流對額定電流的簡單比值來表示 [3]。所以一顆 1.5 N·m 的馬達啟用削減後大約保持 0.75 N·m,溫度明顯下降。關掉削減,保持轉矩回來,熱也回來。
伺服則是輸出負荷所需的轉矩,由迴路把誤差維持在零來保持位置。微妙之處在熱,也正是容量不足的伺服出問題的地方。持續托住垂直負荷,與移動中短暫經過該轉矩並非同一種工作:電流會依換相角在三相反間分配不均,最壞時一相承受全部電流,另兩相各承受一半。
Kollmorgen 把這個情境算到底,結論是:由於各相反損失,持續托住負荷的馬達需要約 1.41 倍保持轉矩的連續轉矩額定,也就是 2 的平方根 [4]。單單這個係數就解釋了現場常見的故障:按保持轉矩剛好選出來的伺服會愈跑愈熱,最後跳故障。
| 情境 | 步進馬達行為 | 伺服馬達行為 |
|---|---|---|
| 驅動器削減開啟時保持 | 設定值約 50%(部分系列 40%),溫度較低 | 不適用 |
| 全電流保持 | 保持轉矩全量,繞組持續高溫 | 連續轉矩,電流與負荷成比例 |
| 無限期托住垂直負荷 | 可用,但熱裕度由繞組決定 | 需要保持轉矩約 1.41 倍的連續額定 |
| 斷電時 | 僅剩定位轉矩,約保持轉矩的幾個百分點 | 歸零,除非加裝煞車 |
| 安全煞車 | 選配,用於斷電保持 | 垂直軸常見,且往往是安全要求 |
這張表把一般建議換了個角度。步進馬達不是「免費」保持,它是花電流保持,而驅動器的削減功能才讓代價變得可接受。伺服在一般工作下保持得準又有效率,但連續垂直保持是值得另做計算的選型情境;而無論選哪一顆,斷電安全仍然該交給煞車 [10]。
共振、起動頻率與加速度極限
低速的步進馬達並不平順,它一步一步走、過衝、再振鈴。每一步都激發一次阻尼振盪,在某些轉速下振盪會自我增強。Oriental Motor 把 1.8 度馬達的共振帶放在 100 到 200 Hz,0.72 度馬達則更低 [2]。
這個數字換算成軸轉速才有意義。每圈 200 全步時,100 到 200 Hz 的脈波率是每秒 0.5 到 1.0 圈,也就是 30 到 60 rpm。工具機上那種典型的步進低鳴,就是這條窄帶裡的共振,不是故障。微步進與抑振演算法移動的是激發頻率,不是機械共振,所以噪音降了,底層行為仍在。
起動頻率,以及負荷慣量為何讓它變小
每顆步進馬達都有最大起動頻率:在沒有負荷慣量時,能瞬間起停的最高脈波率。負荷慣量會把它拉低,製造商給的關係是起動頻率除以「1 加上負荷慣量與轉子慣量比值的平方根」[2]。負荷慣量加倍並不會讓起動頻率減半,而是除以約 2.4。這就是步進馬達需要加減速斜坡的量化理由,也是重負荷瞬間起動會在第一串脈波就失步的理由。
伺服沒有對應的懸崖,因為驅動器監看追隨誤差,一旦要求加速度超出馬達能力就跳故障或限流。在負荷可能無預警變化的機器上,例如鋸片切入木節、夾爪斜著抓到工件,這是實質的安全差異。
用同一套方法為兩者選型
兩顆馬達用同一套程序選型,而這套程序本身就會暴露誰會出事。熱的問題用實效轉矩,動態的問題用峰值轉矩,可控性的問題用慣量比。
一週期的實效轉矩,是把各段轉矩平方乘上持續時間加總,除以週期時間後開平方根。拿它與連續額定比較;再把最大瞬時轉矩與峰值額定比較。接著檢查換算負荷慣量與轉子慣量之比:1:1 到 3:1 對伺服很舒服,到 10:1 經調機仍可用,再往上通常加減速機比較划算。
一個同時踩兩個地雷的計算例
用週期 1.0 秒的皮帶驅動軸把方法具體化:以 3.2 N·m 加速 0.1 s、以 0.8 N·m 等速 0.3 s、以 2.6 N·m 減速 0.1 s、以零轉矩停留 0.5 s。實效轉矩是(3.2 平方×0.1,加 0.8 平方×0.3,加 2.6 平方×0.1,全數除以 1.0)的平方根,得到 1.38 N·m。
| 區段 | 轉矩 | 持續時間 | 轉矩平方×時間 |
|---|---|---|---|
| 加速 | 3.2 N·m | 0.1 s | 1.024 |
| 等速 | 0.8 N·m | 0.3 s | 0.192 |
| 減速 | 2.6 N·m | 0.1 s | 0.676 |
| 停留 | 0 N·m | 0.5 s | 0 |
| 結果 | 實效 1.38 N·m | 週期 1.0 s | 合計 1.892 |
兩個候選各自說明了設計在哪裡失效。連續 1.27 N·m、峰值 3.8 N·m 的 400 W 伺服輕鬆通過峰值檢查,卻在連續檢查失利,因為 1.38 大於 1.27。它會動,也會發熱,在溫熱的電控箱裡終究會跳故障。正確動作是換更大的機座,不是換更高的峰值額定。
步進馬達的失效方式不同。保持轉矩 1.5 N·m 的 NEMA 23,在 48 V 驅動器下於此曲線的轉速區間大約只能給出 0.7 到 1.0 N·m,而加速段要求 3.2 N·m。它在斜坡上失步,控制器永遠不會知道。這種規模的轉矩缺口沒有任何驅動器參數能補,軸需要更大的馬達、更低的加速度,或是一顆減速機。
系統成本:三到五倍的由來
馬達本身的價差,相較於系統價差其實很小。步進馬達常比同機座伺服便宜 20 到 30%,但軸還需要驅動器、迴授、線材與調機工時,這些項目才把總額拉得更開。
| 軸型式 | 物料清單內容 | 調機 | 相對系統成本 |
|---|---|---|---|
| 開迴路步進 | 馬達、斬波驅動器、脈波源或索引器 | 一小時內;設定電流與微步 | 1.0(基準) |
| 閉迴路步進 | 附 1,000 到 4,000 ppr 編碼器之馬達、閉迴路驅動器 | 一到兩小時;通常預設增益即可 | 約 2.0 到 2.5 |
| AC 伺服 | 伺服馬達、伺服驅動器、編碼器一體、隔離線 | 每軸二到四小時;調增益與極限 | 約 3.5 到 5.0 |
有兩個結構性原因造成差距,都與馬達品質無關。伺服驅動器內含磁場導向控制迴路、位置迴路、安全轉矩關閉,通常還有現場匯流排介面,這些工程成本每軸都要付一次。調機也是人力:六軸伺服機可能吃掉一整天的調機,六軸步進機通常同一天下午就上線了。
差距縮小的情況
有兩種情況差距會收斂。在共用 DC 母線、軸數又多時,多軸伺服驅動器把功率級與控制器成本分攤到各軸。在連續運轉時,能源與散熱的差異開始回本,因為全保持電流的步進馬達持續發熱,伺服則按負荷比例耗損。一天一班次的機器,回本往往趕不上汰換;24/7 的產線則可能趕得上。
閉迴路步進馬達:能修什麼、不能修什麼
兩者之間坐著閉迴路步進馬達:加裝增量式編碼器的步進馬達,配上監看追隨誤差的驅動器。它是這個類別裡最被誤解的產品,好處常被往一個方向誇大、又往另一方向低估。
能修的部分是真的。失步變成可偵測,驅動器可以改發警報,而不是默默累積誤差。電流能隨負荷調變而不必卡在設定值,部分負荷時發熱降低。實務上這把步進馬達最糟的失效模式——無聲的位置丟失——變成會被回報的故障,而機械廠真正想要的,多半就是這個。
修不了的是轉矩曲線。高轉速下的轉矩由電感、母線電壓與極數決定,迴授不會生出新轉矩。被要求 600 rpm 輸出 3.2 N·m 的閉迴路步進馬達依然給不出來,只是從「藏起來」改成「回報不足」。轉矩漣波與共振帶也還在,因為它們來自離散的相激磁,而不是控制策略。
| 性質 | 開迴路步進 | 閉迴路步進 | AC 伺服 |
|---|---|---|---|
| 失步偵測 | 無 | 可偵測並警報 | 本質內建 |
| 部分負荷電流 | 設定值,或僅靜止時削減 | 隨負荷調變 | 與轉矩成比例 |
| 高轉速轉矩 | 隨轉速下降 | 隨轉速下降,同一套物理 | 到額定轉速為止平坦 |
| 共振帶 | 存在 | 存在,部分受抑制 | 不適用 |
| 相對系統成本 | 1.0 | 約 2.0 到 2.5 | 約 3.5 到 5.0 |
所以閉迴路步進馬達的正確位置是一個明確的窗口:大約 1,000 rpm 以下,步進的轉矩仍堪用,但無聲的位置丟失不可接受。超過這個窗口,它是變得比較誠實的步進馬達,不是比較便宜的伺服。
應用對照表
| 應用 | 通常選擇 | 理由 |
|---|---|---|
| 桌上型 3D 列印機、輕型雷射切割機 | 開迴路步進 | 低速、低慣量、負荷可預測,成本主導 |
| 木工與塑膠用 CNC 雕刻機 | 閉迴路步進或小型伺服 | 切削力變動;位置丟失代價高,但轉速仍中等 |
| 重主軸頭的垂直 Z 軸 | 帶煞車伺服,或帶煞車步進 | 抵抗重力連續保持,對兩者都是熱計算 |
| 高速取放 | 伺服 | 週期由整定時間決定,峰值轉矩只有伺服給得出 |
| 包裝線,連續運動 | 伺服,常為共用母線多軸 | 轉速高於 1,000 rpm 且軸需同步 |
| 風門或閥門致動器,低工作週期 | 步進 | 步進可重現且負荷固定,簡單取勝 |
| 電池供電儀器 | 步進,或重效率時用無刷伺服 | 保持電流是主要耗電;削減設定決定續航 |
這張表背後的規律是:判斷由兩個數字——轉速與峰值轉矩——以及一項約束——軸出錯時會發生什麼——共同決定。當未被偵測的位置誤差便宜、發現便宜、報廢也便宜,步進馬達就有位置;當代價高或危險,迴授就沒有商量餘地。
六步驟決策框架
- 寫下運動曲線。 轉速、加速度、移動質量或慣量、週期時間。沒有這一步,所有比較都只是偏好。
- 計算實效轉矩與峰值轉矩。 用選型段落的方法。若峰值超過步進馬達在曲線最高轉速下的輸出,答案已經揭曉。
- 檢查慣量比。 超過約 10:1 時,加減速機或改用轉子更大的伺服;並留意 5:1 行星減速機能把換算慣量降 25:1。
- 決定出錯的代價。 裝飾面板上無聲失步只是惱人;在定位安全關鍵零件的治具上則不可接受。
- 檢查靜止工作條件。 抵抗重力連續保持,對兩種馬達都是熱計算,而煞車是與馬達分開的決定。
- 整根軸報價。 馬達、驅動器、迴授、線材、調機工時,以及調機的工程時間。決定性的一行很少是馬達。
這六步通常讓答案毫無懸念。真正勢均力敵的,是兩者都通過檢查、選擇純屬商業條件的情況;相較於爭論資料手冊,那是好得多的爭論位置。
Greensky Power 為何兩種都供應
我們同時生產步進馬達、無刷伺服馬達與對應驅動器,因此沒有動機把客戶推向比較貴的答案。能做到的是在報價之前與你一起把選型算完:運動曲線、實效與峰值轉矩、慣量比,必要時再加上靜止情境。
- 步進系列。 1.8 度與 0.9 度步進角的 NEMA 17、23、34 混合式,提供開迴路以及編碼器與驅動器一體的閉迴路版本。
- 伺服系列。 採 17-bit 絕對式迴授的無刷伺服馬達,驅動器可設定為脈波、類比或現場匯流排命令。
- 混合選項。 當軸需要閉迴路的可靠性但預算仍是步進等級,一體式閉迴路步進通常是最短路徑。
機械端的背景可參考 步進馬達如何運作 與 步進馬達選型指南。兩類馬達在構造上的差異,另見 伺服與步進馬達的差別。伺服構造與控制則在 伺服馬達全覽 與 AC 伺服向量控制原理。相關比較還有 BLDC 對伺服 與 步進對 BLDC。
步進角與微步進細節見 微步進與精密定位;保持用途見 附保持煞車的步進馬達;機器人用途見 機器人用高轉矩步進。機座與迴授選項列於 步進馬達 與 一體式步進馬達 頁面,客製繞組與軸心則從 客製電機 開始。
參考文獻
- Oriental Motor. (2015). Stepper Motors: selection calculations, angle-torque characteristics and starting frequency, general catalogue technical section. Oriental Motor. https://www.orientalmotor.com/products/pdfs/2015-2016/H/Stepper_Motor_Selection_Calculations.pdf
- Oriental Motor. (2012). Stepping Motors: technical reference, general catalogue technical section. Oriental Motor. https://www.orientalmotor.com/products/pdfs/2012-2013/G/usa_tech_product.pdf
- Oriental Motor. alphaSTEP and stepper motor specifications: maximum holding torque, pullout torque and maximum starting frequency. Oriental Motor. https://www.orientalmotor.co.in/in/products/stepping-motors/spec-guide
- Kollmorgen. (2023). AC servo motor white paper: stall, holding and the effective RMS torque calculation. Kollmorgen, a Regal Rexnord brand. https://www.kollmorgen.cn/sites/default/files/2023-09/kol_4166_AC-Servo-Motor_WhitePaper_3%20%281%29.pdf
- IEC. (2026). IEC 60034-1:2026, Rotating electrical machines – Part 1: Rating and performance, Edition 15.0. IEC Webstore. https://webstore.iec.ch/en/publication/89961
- IEC. (2020). IEC 60034-5:2020, Rotating electrical machines – Part 5: Degrees of protection provided by the integral design of rotating electrical machines (IP code) – Classification, Edition 5.0. IEC Webstore. https://webstore.iec.ch/en/publication/64224
- IEC. (2018). IEC 60034-14:2018, Rotating electrical machines – Part 14: Mechanical vibration of certain machines with shaft heights 56 mm and higher – Measurement, evaluation and limits of vibration severity, Edition 4.0. IEC Webstore. https://webstore.iec.ch/en/publication/59889
- IEC. (2025). IEC 60034-30-1:2025, Rotating electrical machines – Part 30-1: Efficiency classes of line operated AC motors (IE code). IEC Webstore. https://webstore.iec.ch/en/publication/91195
- National Electrical Manufacturers Association. (2001). NEMA ICS 16, Motion/Position Control Motors, Controls and Feedback Devices. NEMA. https://infostore.saiglobal.com/en-us/standards/nema-ics-16-2001-781992_saig_nema_nema_1880926
- ISO. (2007). ISO 281:2007, Rolling bearings – Dynamic load ratings and rating life, Edition 2. ISO. https://www.iso.org/standard/38102.html
常見問題
Q:伺服馬達只是加裝編碼器的步進馬達嗎? 不是,而且差別不在迴授。閉迴路步進是在高極數、高電感、高轉速下轉矩依舊崩落的馬達上加裝位置偵測。伺服使用低極數轉子與正弦波換相,因此到額定轉速都能輸出可用轉矩,並可提供額定轉矩兩到三倍的峰值。迴授只是回報差異,並不能解除轉矩上限 [2]。
Q:轉速到多少就該從步進換成伺服? 實用的交叉點大約在 500 到 1,000 rpm,但做決定的是轉矩而非轉速本身。把運動曲線在最高轉速下需要的轉矩,拿去與你的驅動電壓下步進馬達的牽出轉矩曲線比較。只要需求落在曲線之上,不論轉速多少,切換都已經是必然。
Q:步進馬達的精度究竟如何? 無負荷下的停止位置精度約 ±3 arcmin,也就是 0.05 度;依機座尺寸給出的值則從 0.07 到 0.10 度。它不會逐步累積,所以步進馬達能在長行程中守住位置;但失步之後就會累積,而且沒有編碼器就無從偵測 [2]。
Q:步進馬達保持時一定吃滿電流嗎? 現代驅動器不會。電流削減會在最後一個脈波後約十分之一秒內,把靜止電流降到約 50%,部分系列約 40%,保持轉矩也等比例下降。這就是為什麼在啟用削減功能的前提下,保持用途的步進馬達往往比傳聞中來得涼 [2]。
Q:伺服馬達能不靠煞車托住垂直負荷嗎? 可以,靠閉迴路轉矩,但熱條件比表面看起來嚴苛。由於最壞換相角下電流在各相反間分配不均,連續保持需要連續額定約為保持轉矩 1.41 倍的馬達。任何垂直軸的斷電安全,煞車仍是通常的答案 [4]。
Q:為什麼多數 3D 列印機仍使用步進馬達? 因為負荷小、轉速低、慣量比友善,恰好是開迴路步進馬達適用的窗口。軸本身便宜、動作可重現,而在一個成本極低的零件上失步,也不值得換成伺服。一旦機器加上沉重的龍門或提高循環速率,同樣的推論立刻失效。
