
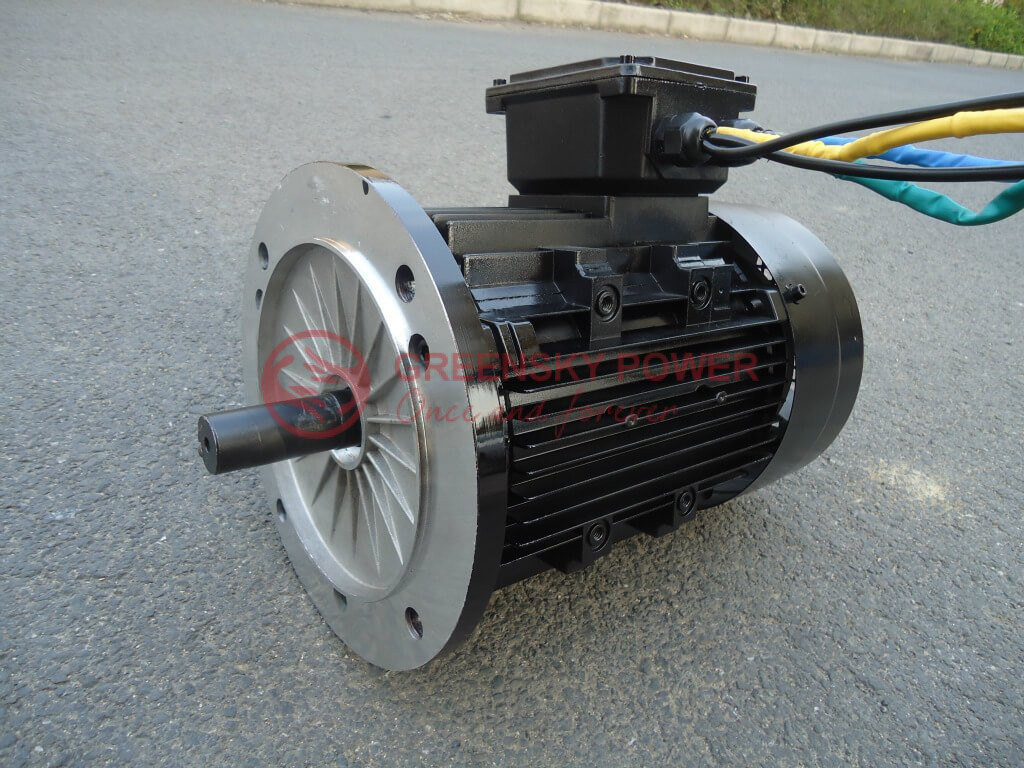
มอเตอร์กระแสตรงสามารถรับน้ําหนักได้เท่าไหร่?
คําตอบด่วน
น้ําหนัก a มอเตอร์กระแสตรงสามารถพกพาได้ ขึ้นอยู่กับปัจจัยสามประการ: แรงบิดเอาท์พุท, รัศมีของรอกหรือแขนคันโยกและ อัตราส่วนการลดเกียร์. สูตรพื้นฐานคือ มวล = แรงบิด / (รัศมี × g) โดยที่ g คือความเร่งโน้มถ่วง (9.81 m/s²) มอเตอร์กระแสตรงขนาดเล็กที่มีพิกัดไม่กี่วัตต์สามารถยกได้เพียงไม่กี่กิโลกรัม ในขณะที่มอเตอร์เกียร์ที่มีพิกัดหลายร้อยวัตต์สามารถยกได้หลายร้อยกิโลกรัม ตัวอย่างเช่น มอเตอร์ที่มีแรงบิดพิกัด 173.6 N-cm โดยใช้รอกรัศมี 2 cm สามารถยกได้ประมาณ 8.85 kg ได้โดยตรง และด้วยกระปุกเกียร์ 10:1 ที่ประสิทธิภาพ 90% ความจุนั้นจะเพิ่มขึ้นเป็นประมาณ 79.7 kg ต่อ IEC 60034-1 และ เนมา เอ็มจี 1มอเตอร์จะต้องถูกลดพิกัดเมื่อใช้งานสูงกว่าพิกัดการทํางานต่อเนื่อง ดังนั้นควรใช้ปัจจัยด้านความปลอดภัยของ 1.5–2.0×× ในการคํานวณความจุน้ําหนักเสมอ
อะไรเป็นตัวกําหนดความจุน้ําหนักมอเตอร์กระแสตรง?
ความจุน้ําหนักของมอเตอร์กระแสตรงไม่ใช่ข้อกําหนดเดียว แต่เป็นผลมาจากปฏิสัมพันธ์ระหว่างมอเตอร์เอส แรงบิดเอาท์พุทระบบส่งกําลังเชิงกล และขีดจํากัดความร้อนของมอเตอร์การทําความเข้าใจความสัมพันธ์เหล่านี้จําเป็นต้องกําหนดคําศัพท์สําคัญหลายประการ:
- แรงบิด (T) — แรงหมุนที่เกิดจากมอเตอร์ วัดเป็น N·m (นิวตัน-เมตร) หรือ kg·cm แรงบิดเป็นตัวกําหนดหลักว่ามอเตอร์สามารถเคลื่อนย้ายน้ําหนักได้มากน้อยเพียงใด
- แรงบิดแผงลอย (Tแผงลอย) — แรงบิดสูงสุดที่มอเตอร์สร้างขึ้นเมื่อเพลาถูกป้องกันไม่ให้หมุนการทํางานที่แรงบิดแผงลอยนานกว่าสองสามวินาทีจะทําลายมอเตอร์ส่วนใหญ่เนื่องจากกระแสและความร้อนที่มากเกินไป
- แรงบิด (เล็กน้อย) (Tจัดอันดับ) — แรงบิดที่มอเตอร์สามารถส่งได้อย่างต่อเนื่องโดยไม่เกินขีดจํากัดอุณหภูมิระดับฉนวนนี่คือค่าที่ใช้สําหรับการคํานวณการยกน้ําหนักแบบยั่งยืน
- รัศมีรอก (r) — ระยะห่างจากศูนย์กลางเพลามอเตอร์ถึงจุดที่ใช้แรงยกรัศมีที่เล็กลงช่วยให้มอเตอร์ยกน้ําหนักได้มากขึ้น แต่ด้วยความเร็วเชิงเส้นที่ช้าลง
- อัตราทดเกียร์ (i) — อัตราส่วนที่ a กระปุกเกียร์ ลดความเร็วและทวีคูณแรงบิดอัตราทดเกียร์ 10:1 คูณแรงบิดด้วยแรงบิดโดยประมาณ 9×× (คิดเป็น 90% ประสิทธิภาพของกระปุกเกียร์)
- รอบการทํางาน — ตาม NEMA MG 1 Part 10 และ IEC 60034-1 รอบการทํางาน (S1 ต่อเนื่อง, S2 สั้น, S3 ไม่ต่อเนื่อง) กําหนดระยะเวลาที่มอเตอร์สามารถรองรับโหลดที่กําหนดได้ต้องคํานวณความจุน้ําหนักตามรอบการทํางานที่ตั้งใจไว้
ความสัมพันธ์ระหว่างพารามิเตอร์เหล่านี้ถูกควบคุมโดยสมการสมดุลแรงบิด: มอเตอร์แรงบิดเอาต์พุตต้องเกินแรงบิดที่สร้างขึ้นโดยโหลดไฟฟ้า (มวล × แรงโน้มถ่วง × รัศมี) เพื่อให้การยกเกิดขึ้น
มอเตอร์กระแสตรงสร้างแรงบิดอย่างไร: ทีละขั้นตอน
เพื่อทําความเข้าใจความจุน้ําหนักจะช่วยในการติดตามว่ามอเตอร์กระแสตรงแปลงอินพุตไฟฟ้าเป็นแรงบิดเชิงกลที่ยกโหลดในที่สุดได้อย่างไร:
- สถานประกอบการสนามแม่เหล็ก — ใน a มอเตอร์กระแสตรงแบบแปรงถ่านแม่เหล็กถาวร (หรือขดลวดสนาม) ในสเตเตอร์จะสร้างสนามแม่เหล็กนิ่งใน a มอเตอร์กระแสตรงไร้แปรงถ่านคอนโทรลเลอร์จะจ่ายไฟให้กับเฟสสเตเตอร์ตามลําดับเพื่อสร้างสนามหมุน
- การไหลของกระแสกระดอง — เมื่อใช้แรงดันไฟฟ้ากระแสจะไหลผ่านขดลวดกระดอง (แปรง) หรือเฟสสเตเตอร์ (ไม่มีแปรงถ่าน)ขนาดของกระแสนี้กําหนดแรงบิดโดยตรง: T = Kที × Φ × ฉันกโดยที่ Kที คือค่าคงที่ของแรงบิด Φ คือฟลักซ์แม่เหล็กและ Iก เป็นกระแสกระดอง
- แรงและการหมุนของลอเรนซ์ — ตัวนํากระแสไฟฟ้าในสนามแม่เหล็กประสบกับแรง (F = BIL) ตั้งฉากกับทั้งสนามและกระแสแรงนี้สร้างแรงบิดบนโรเตอร์ทําให้หมุน
- Back-EMF และสมดุล — เมื่อโรเตอร์หมุน มันจะสร้างแรงเคลื่อนไฟฟ้าย้อนกลับ (back-EMF) ตามสัดส่วนของความเร็วที่สภาวะคงที่ มอเตอร์จะถึงจุดสมดุลที่กระแสสุทธิสร้างแรงบิดเพียงพอที่จะปรับสมดุลโหลด
- การส่งแรงบิดไปยังโหลด — แรงบิดของเพลามอเตอร์จะถูกส่งผ่านข้อต่อ รอก เกียร์ หรือลีดสกรูไปยังโหลดข้อได้เปรียบทางกลของระบบส่งกําลังนี้กําหนดแรงยกขั้นสุดท้าย
ข้อมูลเชิงลึกที่สําคัญสําหรับความจุน้ําหนักคือขั้นตอน 5: มอเตอร์แรงบิดของเพลาเป็นเพียงจุดเริ่มต้น ระบบส่งกําลัง — เกียร์ รอก คันโยก — เป็นตัวกําหนดว่าแรงบิดนั้นแปลเป็นแรงยกอย่างไร นี่คือเหตุผลที่มอเตอร์ขนาดเล็กที่มีกระปุกเกียร์ที่เหมาะสมสามารถยกของหนักได้อย่างน่าประหลาดใจ
ประเภทมอเตอร์กระแสตรง: ตารางเปรียบเทียบความจุน้ําหนัก
| ประเภทมอเตอร์ | ช่วงแรงบิดทั่วไป | ความจุน้ําหนักทั่วไป* | ดีที่สุดสําหรับ | ข้อจํากัด |
|---|---|---|---|---|
| มอเตอร์กระแสตรงไร้แกน (เช่น Faulhaber 1506SR) | 0.4–0.6 mNm (แผงลอย) | < 1 กรัม (ไดรฟ์โดยตรง) | เครื่องมือที่มีความแม่นยํา หุ่นยนต์ขนาดเล็ก | แรงบิดต่ํามาก ต้องใช้ไมโครเกียร์ |
| มอเตอร์กระแสตรงแปรงขนาดเล็ก (เช่น Faulhaber 0816) | 1.0–1.15 mNm (แผงลอย) | ~10–15> กรัม (ไดรฟ์โดยตรง) | ของเล่น แอคชูเอเตอร์ขนาดเล็ก ไดรฟ์กล้อง | การสึกหรอของแปรง แรงบิดต่อเนื่องจํากัด |
| เซอร์โวมอเตอร์ BLDC (เช่น Faulhaber 2057 BA) | 309 mNm (แผงลอย); 13.7 mNm (จัดอันดับ) | ~1.5 kg (โดยตรง); ~15 kg (พร้อมกระปุกเกียร์ 10:1) | หุ่นยนต์ อุปกรณ์ทางการแพทย์ ระบบอัตโนมัติ | ต้องใช้คอนโทรลเลอร์ ค่าใช้จ่ายที่สูงขึ้น |
| มอเตอร์กระแสตรงประสิทธิภาพสูง (เช่น maxon RE 40) | 1,020 mNm (แผงลอย); 189 mNm (จัดอันดับ) | ~5.2 kg (โดยตรง); ~47 kg (พร้อมกระปุกเกียร์ 10:1) | หุ่นยนต์, ระบบอัตโนมัติทางอุตสาหกรรม, หุ่นยนต์ปีนเขา | การบํารุงรักษาแปรง ต้องใช้แหล่งจ่ายไฟ 48V |
| มอเตอร์เกียร์อุตสาหกรรม (เช่น 12V 390W พร้อม 800:1) | 560 N·m (เอาต์พุตพร้อมกระปุกเกียร์) | ~800 kg (พร้อมรอกที่เหมาะสม) | ตัวดําเนินการประตู, รอก, ประตู, ลิฟต์ | ความเร็วต่ํา ขนาดใหญ่ |
*ค่าความจุน้ําหนักถือว่ายกในแนวตั้งด้วยรอกรัศมี 2 cm ที่แรงบิดพิกัดของมอเตอร์ (ไม่ใช่แรงบิดแผงลอย) โดยมีปัจจัยด้านความปลอดภัย 0.7ความจุจริงขึ้นอยู่กับอัตราทดเกียร์ เส้นผ่านศูนย์กลางรอก รอบการทํางาน และอุณหภูมิแวดล้อม
ข้อมูลทางวิศวกรรม: สูตรแรงบิด ประสิทธิภาพ และขีดจํากัดอุณหภูมิ
สูตรแรงบิดและน้ําหนักหลัก
สมการต่อไปนี้ควบคุมความสัมพันธ์ระหว่างแรงบิดของมอเตอร์และความสามารถในการยกสิ่งเหล่านี้ได้มาจากกลศาสตร์คลาสสิกและสอดคล้องกับวิธีการคํานวณแรงบิดที่อธิบายไว้ในคู่มือทางเทคนิคของมอเตอร์ DC maxon และเอกสารประกอบผลิตภัณฑ์ Faulhaber:
1. แรงบิดที่จําเป็นในการยกมวล (การยกในแนวตั้ง):
τ = (m × g) × r
โดยที่ τ = แรงบิด (N·m), m = มวล (กก.), g = 9.81 m/s², r = รัศมีรอก (m)
2. น้ําหนักสูงสุดที่มอเตอร์สามารถยกได้:
ม.แม็กซ์ = ทีแผงลอย / (r × g)
ใช้แรงบิดที่กําหนดพร้อมปัจจัยด้านความปลอดภัยสําหรับการทํางานต่อเนื่อง
3 แรงบิดเอาต์พุตของกระปุกเกียร์:
ทีออก = ทีเครื่องยนต์ × ฉัน × η
โดยที่ I = อัตราทดเกียร์, η = ประสิทธิภาพของกระปุกเกียร์ (โดยทั่วไป
4 กําลังมอเตอร์จากแรงบิดและความเร็ว:
P = T × ω = T × (2π × n / 60)
หรือ: T (N·m) = 9550 × P (กิโลวัตต์) / n (RPM)
5. แรงบิดของมอเตอร์กระแสตรงจากกระแส:
T = เคที × ฉันก
โดยที่ Kที = ค่าคงที่ของแรงบิด (N·m/A), Iก = กระแสกระดอง (A)
ตัวอย่างที่ใช้งานได้: 12V 100RPM 173.6 N-cm DC Motor
บทความ Greensky Power ที่มีอยู่อ้างอิงถึงมอเตอร์กระแสตรง 12V 100RPM ที่มีแรงบิดพิกัด N-cm 173.6นี่คือการคํานวณความจุน้ําหนักที่สมบูรณ์:
| พารามิเตอร์ | ความคุ้มค่า | การคํานวณ |
|---|---|---|
| แรงบิดสูงสุด | 173.6 N-cm = 1.736 N·m | ได้รับ |
| รัศมีรอก | 2 cm = 0.02 ม. | เลือก (ขนาดทั่วไป) |
| น้ําหนักสูงสุดตามทฤษฎี | 8.85 kg | 1.736 / (0.02 × 9.81) |
| ด้วยปัจจัยด้านความปลอดภัย 70% | 6.2 kg | 8.85 × 0.7 |
| ด้วยกระปุกเกียร์ 10:1 (90% eff.) | 79.7 kg | 1.736 × 10 × 0.9 / (0.02 × 9.81) |
| ด้วยความปลอดภัยของ 10:1 + 70% | 55.8 kg | 79.7 × 0.7 |
สิ่งนี้แสดงให้เห็นว่าเหตุใดอัตราทดเกียร์จึงเป็นเครื่องมือที่ทรงพลังที่สุดเพียงเครื่องมือเดียวในการเพิ่มความจุน้ําหนัก: กระปุกเกียร์ 10:1 เพิ่มความสามารถในการยกจาก 8.85 kg เป็น 79.7 kg — การปรับปรุง 9×สําหรับข้อมูลเพิ่มเติมเกี่ยวกับการเลือกกระปุกเกียร์ โปรดดูที่ คู่มือการเลือกกระปุกเกียร์.
ข้อมูลประสิทธิภาพและการสูญเสียพลังงาน
ประสิทธิภาพของมอเตอร์ส่งผลโดยตรงต่อความสามารถในการรับน้ําหนัก เนื่องจากพลังงานที่สิ้นเปลืองกลายเป็นความร้อน ซึ่งจํากัดเอาต์พุตแรงบิดต่อเนื่องตามการศึกษา 2026 IEEE Access เกี่ยวกับการเพิ่มประสิทธิภาพมอเตอร์ PMDC โดย Esenboğa การปรับปรุงประสิทธิภาพจาก 74.1% เป็น 84.6% เพิ่มเอาต์พุตแรงบิดจาก 3.93 N·m เป็น 4.93 N·m — การปรับปรุง 25% ผ่านการเพิ่มประสิทธิภาพรูปทรงแม่เหล็กเพียงอย่างเดียว
| ประเภทมอเตอร์ | ประสิทธิภาพสูงสุด | แหล่งที่มาของการสูญเสียหลัก | อ้างอิง |
|---|---|---|---|
| Faulhaber 0816 (ไม่มีแกน, ขัดเงา) | 69% | แรงเสียดทานของแปรงโลหะมีค่า | เอกสารข้อมูลฟอลฮาเบอร์ |
| maxon RE 40 (ไม่มีแกน, ขัดเงา) | 89% | แปรงกราไฟท์ + ความต้านทานการคดเคี้ยว | คู่มือทางเทคนิค Maxon |
| ฟอลฮาเบอร์ 2057 BA (BLDC) | 90% | ความต้านทานการคดเคี้ยว + การสูญเสียเหล็ก | เอกสารข้อมูลฟอลฮาเบอร์ |
| PMDC ทั่วไป (แกนเหล็ก, แปรง) | 74–85% | การสูญเสียธาตุเหล็ก + แรงเสียดทานของแปรง + I²R | การเข้าถึง IEEE (Esenboğa, 2026) |
ขีดจํากัดอุณหภูมิ (IEC 60034-1 คลาสฉนวน)
เมื่อมอเตอร์กระแสตรงยกของหนักกระแสกระดองจะเพิ่มขึ้นทําให้เกิดความร้อนผ่านการสูญเสีย I²Rหากอุณหภูมิของขดลวดเกินขีด จํากัด ระดับฉนวนมอเตอร์จะล้มเหลวตามมาตรฐาน IEC 60034-1:
| ชั้นฉนวน | อุณหภูมิที่คดเคี้ยวสูงสุด | อุณหภูมิที่เพิ่มขึ้นที่อนุญาต (40°C ambient) | ตัวอย่างมอเตอร์ |
|---|---|---|---|
| คลาส B | 130°C | 80°C | PMDC อุตสาหกรรมมาตรฐาน |
| คลาส F | 155°C | 100°C | maxon RE 40 (155°C จํากัด); มอเตอร์อุตสาหกรรมส่วนใหญ่ |
| คลาส H | 180°C | 125°C | มอเตอร์สําหรับงานหนัก / อุณหภูมิสูง |
| พิเศษ (Faulhaber 2057 BA) | 140°C | 100°C | BLDC พร้อมตัวเรือนสแตนเลส |
มอเตอร์มักจะถึงสมดุลทางความร้อนที่ 60–80% ของขีดจํากัดระดับฉนวน เมื่อยกของหนักใกล้กับแรงบิดแผงลอย อุณหภูมิอาจเกินขีดจํากัดภายในไม่กี่วินาทีเซ็นเซอร์ความร้อน (เทอร์มิสเตอร์ PTC หรือ NTC ที่ฝังอยู่ในขดลวด) หรือการจํากัดกระแสไฟฟ้าใน ตัวควบคุมมอเตอร์ เป็นสิ่งจําเป็นสําหรับการใช้งานที่มีภาระหนักดูของเรา มาตรฐานการทดสอบมอเตอร์ คําแนะนําสําหรับขั้นตอนการทดสอบความร้อน
การให้คะแนนรอบการทํางาน (NEMA MG 1 / IEC 60034-1)
ความจุน้ําหนักไม่มีความหมายหากไม่ระบุรอบการทํางานมอเตอร์สามารถยกของที่หนักกว่ามากเป็นเวลา 5 วินาที (S2 การทํางานสั้น ๆ ) มากกว่าที่จะยกได้อย่างต่อเนื่อง (S1 หน้าที่ต่อเนื่อง):
- S1 (หน้าที่ต่อเนื่อง) — มอเตอร์ทํางานที่โหลดคงที่นานพอที่จะถึงสมดุลทางความร้อนใช้แรงบิดที่กําหนดสําหรับการคํานวณความจุ
- S2 (หน้าที่สั้น) — มอเตอร์ทํางานที่โหลดคงที่ตามเวลาที่กําหนด (10, 30, 60 นาที) จากนั้นพักสามารถรองรับแรงบิดพิกัด 1.3–1.5×× ในช่วงเวลาที่ใช้งานอยู่
- S3 (หน้าที่เป็นระยะ) — ช่วงเวลาโหลดและพักสลับกัน (เช่น 60% รอบการทํางาน)ความจุขึ้นอยู่กับอัตราส่วนการเปิด/ปิด โดยทั่วไปจะอนุญาตให้ 1.1–1.3× แรงบิดพิกัด
- S4/S5 (ไม่ต่อเนื่องกับการสตาร์ท/เบรก) — การสตาร์ทและหยุดบ่อยครั้งจะเพิ่มความเครียดจากความร้อนจากกระแสไหลเข้าสูงลดความจุลง 10–20%
แอปพลิเคชั่นที่ดีที่สุดสําหรับมอเตอร์กระแสตรงในการยกน้ําหนัก
1. รอกไฟฟ้าและรอก
มอเตอร์เกียร์ DC 12V และ 24V เป็นมาตรฐานสําหรับรอกไฟฟ้าแบบพกพา กว้าน ATV และกว้านรถพ่วงเรือ มอเตอร์กว้าน 12V 2000W ทั่วไปที่มีกระปุกเกียร์ดาวเคราะห์ 300:1 สามารถดึงได้ถึง 4,000 kg (8,800 lbs) ในบรรทัดเดียว อัตราทดเกียร์สูงแลกเปลี่ยนความเร็วสําหรับการคูณแรงบิดมหาศาล มอเตอร์กระแสตรงแบบแปรงถ่าน แพลตฟอร์มการใช้งานรอกทั่วไปใช้มอเตอร์ที่มีพิกัดที่ 200–500W พร้อมกระปุกเกียร์ 100:1 ถึง 500:1
2. หุ่นยนต์และระบบอัตโนมัติ
ในข้อต่อแขนหุ่นยนต์ มอเตอร์กระแสตรง (โดยเฉพาะเซอร์โว BLDC) จะยกน้ําหนักบรรทุกผ่านแขนคันโยก ข้อกําหนดแรงบิดคํานวณเป็น T = (payload_mass × g × arm_length) / gear_ratio สําหรับน้ําหนักบรรทุก 5 kg บนแขน m 0.3 ที่มีไดรฟ์ฮาร์มอนิก 100:1 ที่ประสิทธิภาพ 85% มอเตอร์ต้องส่งมอบอย่างน้อย 0.173 N·m — อยู่ในช่วงของมอเตอร์ Faulhaber 2057 BA BLDC (13.7 mNm พิกัด
3. ยานยนต์ไฟฟ้าและการจัดการวัสดุ
มอเตอร์กระแสตรงขับเคลื่อนรถยกไฟฟ้า แม่แรงพาเลท และ มอเตอร์รถยกไฟฟ้า ที่รับน้ําหนัก 1,000–5,000 kg แอพพลิเคชั่นเหล่านี้ใช้มอเตอร์กระแสตรงแบบพันซีรีส์ 24V หรือ 48V ที่พิกัดที่ 1–10 กิโลวัตต์ จับคู่กับกระปุกเกียร์เฟืองท้าย แรงบิดเริ่มต้นสูงของมอเตอร์กระแสตรง (สูงถึง 400–500% ของแรงบิดที่กําหนด) เป็นสิ่งจําเป็นสําหรับการเร่งความเร็วของงานหนักจากการหยุดนิ่งสําหรับการใช้งาน e-bike และสกู๊ตเตอร์ คู่มือตัวควบคุมมอเตอร์ E-bike ครอบคลุมระบบขับเคลื่อน BLDC
4. ผู้ประกอบการประตูและประตู
ผู้ควบคุมประตูบานเลื่อนและระบบประตูอัตโนมัติใช้มอเตอร์เกียร์ DC 12V หรือ 24V เพื่อเคลื่อนย้ายประตูที่มีน้ําหนัก 200–800 kg ตัวอย่างเช่น มอเตอร์ Mingniao DC800K ได้รับการจัดอันดับที่ 24V 390W พร้อมความจุน้ําหนักประตู 800 kg ซึ่งทําได้ผ่านกระปุกเกียร์อัตราส่วนสูงที่ให้แรงบิดเอาต์พุต 560 N·m ที่ 3 RPM เพียง RPM ดูของเรา มอเตอร์เกียร์พร้อมระบบควบคุมความเร็ว หน้าสําหรับการกําหนดค่าที่คล้ายกัน
5. อุปกรณ์ทางการแพทย์และห้องปฏิบัติการ
ลิฟต์ผู้ป่วย เตียงในโรงพยาบาลแบบปรับได้ และแอคชูเอเตอร์ในห้องปฏิบัติการใช้มอเตอร์เกียร์ DC ที่มีความแม่นยําในการยกน้ําหนัก 50–200 kg ด้วยการทํางานที่ราบรื่นและเงียบ มอเตอร์กระแสตรงไร้แปรงถ่านเป็นที่ต้องการสําหรับการบํารุงรักษาต่ําและการควบคุมความเร็วที่แม่นยํา มอเตอร์ Faulhaber BLDC ที่มีตัวเข้ารหัสในตัวมักระบุไว้สําหรับอุปกรณ์ทางการแพทย์ที่สอดคล้องกับ FDAดูของเรา มอเตอร์เกียร์ไมโคร DC คําแนะนําสําหรับการกําหนดค่าความเร็วต่ําและแรงบิดสูง
การเลือกมอเตอร์ทีละขั้นตอนสําหรับการยกน้ําหนัก
ทําตามขั้นตอนหกขั้นตอนนี้เพื่อคํานวณข้อมูลจําเพาะของมอเตอร์กระแสตรงที่จําเป็นสําหรับการใช้งานยกน้ําหนักของคุณ:
- กําหนดภาระและการเคลื่อนไหว กําหนดมวลที่จะยก (กก.) ทิศทางการยก (แนวตั้ง เอียง หรือแนวนอน) ความเร็วเชิงเส้นที่ต้องการ (m/s) และรอบการทํางาน (ต่อเนื่อง ไม่ต่อเนื่อง เวลาสั้น)การยกในแนวตั้งต้องเอาชนะแรงโน้มถ่วง (F = m × g) การเคลื่อนที่ในแนวนอนต้องเอาชนะแรงเสียดทานเท่านั้น (F = m × g × μ โดยที่ μ คือค่าสัมประสิทธิ์แรงเสียดทาน โดยทั่วไป 0.05–0.3 สําหรับล้อบนพื้นผิวเรียบ)
- คํานวณแรงบิดเอาต์พุตที่ต้องการ การใช้รอกหรือรัศมีดรัม: Tโหลด = F × r = (m × g) × r. สําหรับโหลด 50 kg บนดรัมรัศมี 3 cm: Tโหลด = 50 × 9.81 × 0.03 = 14.7 N·m. เพิ่มแรงบิดในการเร่งความเร็วหากต้องเร่งโหลด: Tเร่ง = J × α (โมเมนต์ความเฉื่อย × ความเร่งเชิงมุม)
- เลือกอัตราทดเกียร์ เลือกอัตราทดเกียร์ที่ลดมอเตอร์แรงบิดที่กําหนดให้เกินแรงบิดโหลดโดยมีระยะขอบความปลอดภัย: i ≥ Tโหลด / (ทีมอเตอร์_rated × η × SF) โดยที่ η คือประสิทธิภาพของกระปุกเกียร์ และ SF คือปัจจัยด้านความปลอดภัย (1.5–2.0)สําหรับโหลด 14.7 N·m ของเราด้วยมอเตอร์ที่พิกัดที่ 1 N·m, 90% ประสิทธิภาพของกระปุกเกียร์ และ 1.5 ปัจจัยด้านความปลอดภัย: i ≥ 14.7 / (1 × 0.9 × 1.5 10.9 12 1 คู่มือการเลือกกระปุกเกียร์ สําหรับการเลือกอัตราส่วนและประเภท
- ตรวจสอบความเร็วมอเตอร์ ความเร็วเอาต์พุตหลังการใส่เกียร์ต้องเป็นไปตามความเร็วในการยกที่ต้องการ: nออก = nเครื่องยนต์ / i. ความเร็วเชิงเส้น = nออก × 2π × r / 60 หากมอเตอร์ทํางานที่ 3,000 RPM ด้วยกระปุกเกียร์ 12:1 และดรัม 3 cm ความเร็วในการยกคือ (3000/12) × 2π × 0.03 / 60 = 0.785 m/s ปรับอัตราทดเกียร์หรือความเร็วมอเตอร์ต่ํา
- ตรวจสอบขีดจํากัดความร้อน คํานวณมอเตอร์ความต้องการพลังงานต่อเนื่อง: P = Tเครื่องยนต์ × Ωเครื่องยนต์. ตรวจสอบให้แน่ใจว่ามอเตอร์กําลังไฟเกินค่านี้ตรวจสอบว่าอุณหภูมิที่คาดไว้เพิ่มขึ้น (ขึ้นอยู่กับการสูญเสีย I²R และมอเตอร์ความต้านทานความร้อนโดยทั่วไปจะระบุไว้ในเอกสารข้อมูลเป็น RTH1 และ RTH2) อยู่ภายในขีดจํากัดระดับฉนวนสําหรับ Faulhaber 2057 BA ความต้านทานความร้อนที่คดเคี้ยวกับแวดล้อมคือ 1.1 K/W — a 1.0 ความต้านทาน Ω กระแสผ่าน 0.427 Ω สร้างความร้อน 0.427 W ทําให้อุณหภูมิที่คดเคี้ยวเพิ่มขึ้น 0.47°C เหนือสภาพแวดล้อม ภายในขีดจํากัด 140°C
- ระบุอุปกรณ์ป้องกัน ติดตั้งตัวจํากัดกระแส ตัวควบคุมมอเตอร์ ที่ตัดไฟเมื่อกระแสกระดองเกิน
× กระแสไฟที่กําหนด เพิ่มตัวตัดความร้อนหรือเทอร์มิสเตอร์ PTC ในขดลวด สําหรับการใช้งานที่ใช้พลังงานจากแบตเตอรี่ ให้ใส่ฟิวส์ที่มีพิกัดที่ 1.25× กระแสไฟทํางานสูงสุด สําหรับงานหนัก ให้พิจารณา 1.5 การออกแบบมอเตอร์แบบกําหนดเอง พร้อมระบบป้องกันความร้อนในตัว
ข้อผิดพลาดทางวิศวกรรมทั่วไปเมื่อคํานวณความจุน้ําหนักมอเตอร์กระแสตรง
- ใช้แรงบิดแผงลอยแทนแรงบิดที่กําหนด แรงบิดของแผงลอยแสดงถึงค่าสูงสุดสัมบูรณ์ที่ความเร็วเป็นศูนย์ — การใช้งานมอเตอร์ที่แผงลอยนานกว่าสองสามวินาทีจะทําให้เกิดความล้มเหลวจากความร้อนคํานวณความจุน้ําหนักต่อเนื่องโดยใช้แรงบิดที่กําหนดเสมอ และสํารองแรงบิดของแผงลอยไว้สําหรับโหลดสูงสุดชั่วขณะเท่านั้น (เช่น แรงบิดแบบแยกส่วน) maxon RE 40 มีแรงบิดแผงลอยที่ 1,020 mNm แต่แรงบิดที่กําหนดเพียง 189 mNm — โดยใช้แรงบิดแผงลอยเกินจริงความจุโดย 5.4>×
- โดยไม่สนใจการสูญเสียประสิทธิภาพของกระปุกเกียร์ แต่ละขั้นตอนเกียร์จะสูญเสีย 5–15% ของแรงบิดต่อแรงเสียดทาน กระปุกเกียร์ดาวเคราะห์สามขั้นตอนที่มีประสิทธิภาพต่อ 90% จะส่งเฉพาะ 0.9³ = 72.9% ของแรงบิดอินพุต วิศวกรที่คํานวณแรงบิดเอาต์พุตเป็น Tเครื่องยนต์ × i ที่ไม่มีปัจจัยด้านประสิทธิภาพจะประเมินความจุสูงเกินไปโดย
27% - ละเลยแรงบิดในการเร่งความเร็ว มอเตอร์ต้องเอาชนะไม่เพียง แต่โหลดคงที่ (แรงโน้มถ่วง) แต่ยังรวมถึงแรงเฉื่อยที่จําเป็นในการเร่งมวลจากการหยุดนิ่ง: Fเร่ง สําหรับโหลด 50 kg ที่เร่งที่ 2 m/s² แรงเพิ่มเติมคือ 100 N — เทียบเท่ากับการเพิ่ม 10.2 kg ให้กับโหลดแบบคงที่สิ่งนี้มักถูกมองข้ามในการใช้งาน เช่น ลิฟต์และแขนหุ่นยนต์
- ใช้รัศมีรอกผิด ความสามารถในการยกเป็นสัดส่วนผกผันกับรัศมีรอก การเพิ่มรัศมีรอกเป็นสองเท่าจะลดความสามารถในการยกลงครึ่งหนึ่ง แต่จะเพิ่มความเร็วเชิงเส้นเป็นสองเท่า บางครั้งวิศวกรเลือกรอกขนาดใหญ่สําหรับความเร็ว จากนั้นพบว่ามอเตอร์ไม่สามารถยกน้ําหนักที่ต้องการได้
- ไม่ลดอุณหภูมิแวดล้อมและระดับความสูง ตามมาตรฐาน IEC 60034-1 มอเตอร์จะต้องลดลงเมื่ออุณหภูมิแวดล้อมเกิน 40°C หรือระดับความสูงเกิน 1,000 ม. ที่อุณหภูมิแวดล้อม50°C อุณหภูมิที่เพิ่มขึ้นที่อนุญาตจะลดลง 10°C ซึ่งจะลดความจุแรงบิดต่อเนื่องลงประมาณ 8–12%ที่ระดับความสูง 2,000 ม. ให้ลดลงอีก 10% เนื่องจากการระบายความร้อนด้วยอากาศลดลง
- มองข้ามรอบการทํางานในการเลือกมอเตอร์ มอเตอร์ที่ได้รับการจัดอันดับสําหรับการทํางาน S1 (ต่อเนื่อง) ที่ 100W ไม่สามารถจ่ายไฟ 200W เป็นเวลา 30 นาทีในหน้าที่ S2 โดยไม่เกินขีดจํากัดความร้อน — ความสัมพันธ์ไม่เป็นเชิงเส้นตรวจสอบผู้ผลิตเสมอเส้นโค้งการลดพิกัดรอบการทํางานและเลือกมอเตอร์ที่ถูกต้อง คะแนนประสิทธิภาพ สําหรับโปรไฟล์การทํางานที่ต้องการ
ตารางการแก้ไขปัญหา: ปัญหาความจุน้ําหนักมอเตอร์กระแสตรง
| ปัญหา | สาเหตุที่น่าจะเป็นไปได้ | วิธีการแก้ |
|---|---|---|
| มอเตอร์หยุดทํางานเมื่อยกน้ําหนักเป้าหมาย | แรงบิดโหลดเกินแรงบิดของมอเตอร์ อัตราทดเกียร์ไม่เพียงพอ | เพิ่มอัตราทดเกียร์ ใช้มอเตอร์ที่มีค่าคงที่แรงบิดสูงกว่า (Kที);ลดรัศมีรอก |
| มอเตอร์ยกน้ําหนักบรรทุกแต่ร้อนเกินไปภายในไม่กี่นาที | การทํางานสูงกว่าแรงบิดที่กําหนด การระบายความร้อนไม่เพียงพอ รอบการทํางานไม่ถูกต้อง | ตรวจสอบกระแสเทียบกับกระแสไฟที่กําหนด เพิ่มการระบายความร้อนด้วยอากาศแบบบังคับ เปลี่ยนเป็นหน้าที่ไม่ต่อเนื่อง (S3) เลือกมอเตอร์ที่ใหญ่กว่า |
| มอเตอร์ยกน้ําหนักบรรทุก แต่ความเร็วช้าเกินไป | การลดเกียร์มากเกินไป แรงดันไฟฟ้าต่ําเกินไป โหลดใกล้แรงบิดที่กําหนด | ลดอัตราทดเกียร์ (ตรวจสอบระยะขอบแรงบิด) เพิ่มแรงดันไฟฟ้าภายในขีดจํากัดที่กําหนด ใช้มอเตอร์กําลังสูง |
| มอเตอร์ไม่สามารถสตาร์ทได้ภายใต้ภาระ | แรงบิดเริ่มต้นไม่เพียงพอ แรงเสียดทานคงที่สูงกว่าที่คาดไว้ | เพิ่ม ตัวควบคุมซอฟต์สตาร์ท; เพิ่มอัตราทดเกียร์; ใช้มอเตอร์ที่มีแรงบิดเริ่มต้นสูงกว่า (DC แบบพันซีรีส์) |
| มอเตอร์ยกน้ําหนักในตอนแรก จากนั้นจะสูญเสียความจุเมื่อเวลาผ่านไป | การลดความร้อนเมื่อขดลวดร้อนขึ้น แปรงสึกหรอ แรงดันแบตเตอรี่ลดลง | เพิ่มการตรวจสอบความร้อน ตรวจสอบความยาวแปรง ตรวจสอบความจุของแบตเตอรี่และแรงดันไฟฟ้าภายใต้ภาระ |
| กระปุกเกียร์ล้มเหลวหรือแถบภายใต้ภาระ | แรงบิดเอาต์พุตเกินพิกัดกระปุกเกียร์ แรงกระแทก | เลือกกระปุกเกียร์ที่มีพิกัดแรงบิดสูงกว่าเพิ่มตัวจํากัดแรงบิดหรือสลิปคลัตช์ตรวจสอบการจัดตําแหน่งตามความคลาดเคลื่อนของ NEMA MG 1 |
| โหลดลดลงเมื่อถอดไฟออก | ไม่มีเบรกค้าง กระปุกเกียร์ขับย้อนกลับได้ | ติดตั้งเบรกแม่เหล็กไฟฟ้า ใช้กระปุกเกียร์ตัวหนอน (ล็อคตัวเองที่อัตราส่วน > 20:1)); เพิ่มวงล้อเชิงกล |
| ความสามารถในการยกที่ไม่สม่ําเสมอ | ความผันผวนของแรงดันไฟฟ้าหน้าสัมผัสแปรงเป็นระยะการพังทลายของการหล่อลื่นกระปุกเกียร์ | ใช้แหล่งจ่ายไฟที่มีการควบคุม ตรวจสอบแปรง/สับเปลี่ยน เปลี่ยนน้ํามันหล่อลื่นกระปุกเกียร์ตามตารางการบํารุงรักษา |
คําถามที่พบบ่อย: ความจุน้ําหนักมอเตอร์กระแสตรง
1มอเตอร์กระแสตรงสามารถรับน้ําหนักได้เท่าไหร่?
น้ําหนักที่มอเตอร์กระแสตรงสามารถบรรทุกได้ขึ้นอยู่กับอัตราแรงบิด รัศมีของรอกหรือแขนคันโยก และอัตราทดเกียร์ สูตรคือ มวล = แรงบิด / (รัศมี × 9.81) ตัวอย่างเช่น มอเตอร์ที่มีแรงบิด 173.6 N-cm โดยใช้รอกรัศมี 2 cm สามารถยกได้ประมาณ 8.85 kg ด้วยกระปุกเกียร์ 10:1 ที่ประสิทธิภาพ 90% ความสามารถในการยกจะเพิ่มขึ้นเป็นประมาณ 79.7 kg ใช้ปัจจัยด้านความปลอดภัยของ 1.5–2.0 เสมอสําหรับการทํางาน
2 คุณคํานวณความสามารถในการยกของมอเตอร์กระแสตรงได้อย่างไร?
ใช้สูตร: mแม็กซ์ = ทีแผงลอย / (r × g) ขั้นแรก แปลงแรงบิดของแผงลอยเป็น N·m จากนั้นหารด้วยผลคูณของรัศมีรอก (เป็นเมตร) และความเร่งโน้มถ่วง (9.81 m/s²) ใช้ปัจจัยด้านความปลอดภัยของ 0.5–0.7 เพื่อพิจารณาการสูญเสียประสิทธิภาพ แรงเสียดทาน และความเร่ง สําหรับมอเตอร์เกียร์ ให้คูณแรงบิดของมอเตอร์ด้วยอัตราทดเกียร์และประสิทธิภาพก่อนคํานวณ: Tออก = ทีเครื่องยนต์ × i × η ดูของเรา พื้นฐานมอเตอร์ไฟฟ้า คู่มือสําหรับตัวอย่างการคํานวณเพิ่มเติม
3. อัตราทดเกียร์ส่งผลต่อน้ําหนักที่มอเตอร์กระแสตรงสามารถบรรทุกได้อย่างไร?
กระปุกเกียร์จะเพิ่มแรงบิดในขณะที่ลดความเร็วแรงบิดเอาต์พุตเท่ากับแรงบิดของมอเตอร์คูณด้วยอัตราทดเกียร์และประสิทธิภาพ: Tออก = ทีเครื่องยนต์ × i × η ตัวอย่างเช่น กระปุกเกียร์ 10:1 ที่มีประสิทธิภาพ 90% จะคูณแรงบิดด้วย 9 มอเตอร์ที่ผลิตแรงบิด 2 N·m สามารถส่ง 18 N·m ที่เอาต์พุตของกระปุกเกียร์ ซึ่งเพิ่มความสามารถในการยก 9× อย่างไรก็ตาม ความเร็วเอาต์พุตจะลดลงตามอัตราส่วนเดียวกันดูของเรา ขับเคลื่อนโดยตรง VS มอเตอร์เกียร์ การเปรียบเทียบสําหรับการวิเคราะห์การแลกเปลี่ยน
4 อะไรคือความแตกต่างระหว่างแรงบิดของแผงลอยและแรงบิดที่กําหนดสําหรับการยกน้ําหนัก?
แรงบิดแผงลอยคือแรงบิดสูงสุดที่มอเตอร์สร้างขึ้นเมื่อเพลาถูกยึดไว้ที่ความเร็วเป็นศูนย์ — ไม่ควรใช้เป็นจุดปฏิบัติงานต่อเนื่อง แรงบิดที่กําหนด (เล็กน้อย) คือแรงบิดที่มอเตอร์สามารถส่งได้อย่างต่อเนื่องโดยไม่เกินขีดจํากัดความร้อนตาม IEC 60034-1 สําหรับการใช้งานยกน้ําหนัก ให้ปรับขนาดมอเตอร์ตามแรงบิดที่กําหนดเสมอ ไม่ใช่แรงบิดแผงลอย และใช้ปัจจัยด้านความปลอดภัย 1.5–2.0>× ตัวอย่างเช่น maxon RE 40 มีแรงบิดแผงลอย 1,020 mNm แต่แรงบิดที่กําหนดเพียง 189 mNm
5 มอเตอร์ DC 12V สามารถยกของหนักได้หรือไม่?
ใช่ พิกัดแรงดันไฟฟ้า (12V) ไม่ได้กําหนดความสามารถในการยกโดยตรง แต่แรงบิดเป็น มอเตอร์กระแสตรง 12V ที่มีกําลังแรงบิดสูง รวมกับกระปุกเกียร์ที่เหมาะสม สามารถยกได้หลายร้อยกิโลกรัม ตัวอย่างเช่น มอเตอร์ 12V ที่มีพิกัด 390W พร้อมกระปุกเกียร์ 800:1 สามารถยกได้ถึง 800 kg ดังที่แสดงให้เห็นในการใช้งานตัวควบคุมประตูกุญแจคือมอเตอร์ที่ตรงกับมอเตอร์ค่าคงที่แรงบิด (Kที) และอัตราทดเกียร์ต่อความต้องการโหลดดูของเรา ตัวควบคุมมอเตอร์ BLDC 12V หน้าสําหรับการกําหนดค่าระบบ 12V

6 ขีดจํากัดอุณหภูมิใดที่ใช้กับมอเตอร์กระแสตรงที่บรรทุกน้ําหนักมาก
ตาม IEC 60034-1 คลาสฉนวนมอเตอร์จะกําหนดอุณหภูมิขดลวดสูงสุด: คลาส B อนุญาต 130°C, คลาส F อนุญาต 155°C และคลาส H อนุญาต 180°C เมื่อบรรทุกของหนัก อุณหภูมิมอเตอร์จะสูงขึ้นเนื่องจากการสูญเสียทองแดง (I²R) การทํางานต่อเนื่องที่หรือใกล้กับแรงบิดแผงลอยจะเกินขีดจํากัดความร้อนอย่างรวดเร็ว Faulhaber 2057 BA ระบุอุณหภูมิขดลวดสูงสุดที่ 140°C โดยมีความต้านทานความร้อน 1.1 K/W (ขดลวดไปยังตัวเรือน) การป้องกันความร้อน (เทอร์มิสเตอร์เทอร์มิสเตอร์
เหตุใดจึงเลือก Greensky Power สําหรับโซลูชันมอเตอร์กระแสตรงของคุณ
การคํานวณความจุน้ําหนักเป็นเพียงขั้นตอนแรก — การจัดหามอเตอร์ที่ให้แรงบิดที่ต้องการได้อย่างน่าเชื่อถือภายใต้สภาวะในโลกแห่งความเป็นจริงคือสิ่งที่ Greensky Power เพิ่มมูลค่าตั้งแต่ 2011 เราจึงได้ผลิต มอเตอร์กระแสตรง สําหรับลูกค้า B2B ในประเทศ 50+ ที่มีกลุ่มผลิตภัณฑ์ครอบคลุม มอเตอร์กระแสตรงแบบแปรงถ่าน, มอเตอร์กระแสตรงไร้แปรงถ่าน, กระปุกเกียร์และ ตัวควบคุมมอเตอร์.
ความสามารถทางวิศวกรรมของเราสําหรับการใช้งานยกน้ําหนัก ได้แก่ :
- มอเตอร์ในตัว + กระปุกเกียร์ + โซลูชั่นคอนโทรลเลอร์ — แทนที่จะจัดหาส่วนประกอบแต่ละชิ้นแยกกัน เราออกแบบมอเตอร์ กระปุกเกียร์ และคอนโทรลเลอร์เป็นระบบ เพื่อให้มั่นใจว่าแรงบิด ความเร็ว และลักษณะความร้อนจะตรงกับความต้องการโหลดเฉพาะของคุณดูของเรา มอเตอร์กระแสตรงแบบแปรงถ่านเทียบกับมอเตอร์ DC แบบไม่มีแปรงถ่าน คําแนะนําในการเลือกประเภทมอเตอร์ที่เหมาะสม
- การเพิ่มประสิทธิภาพแรงบิดแบบกําหนดเอง — ทีม R&D ของเราประกอบด้วยวิศวกรระดับปริญญาเอก 8 ให้ การออกแบบมอเตอร์แบบกําหนดเอง ด้วยค่าคงที่แรงบิดที่ปรับให้เหมาะสม (Kที) การกําหนดค่าที่คดเคี้ยว และการออกแบบวงจรแม่เหล็กเรานํารายได้ประจําปี 10% กลับมาลงทุนใหม่ใน R&D และใช้การจําลอง ANSYS Maxwell FEA สําหรับการออกแบบแม่เหล็กไฟฟ้า
- การทดสอบโหลด
100% — มอเตอร์ทุกตัวผ่าน การทดสอบไดนาโมมิเตอร์ส่วนบุคคล เพื่อตรวจสอบเอาต์พุตแรงบิด ประสิทธิภาพ และประสิทธิภาพการระบายความร้อนภายใต้ภาระเราทดสอบตามมาตรฐานการวัดประสิทธิภาพ IEC 60034-2 และข้อกําหนดด้านประสิทธิภาพ NEMA MG 1 - การรวมการป้องกันความร้อน — สําหรับการใช้งานที่มีภาระหนัก เราฝังเทอร์มิสเตอร์ PTC ไว้ในขดลวดและกําหนดค่าการจํากัดกระแสในคอนโทรลเลอร์เพื่อป้องกันการโอเวอร์โหลดความร้อนมอเตอร์ของเราได้รับการรับรองมาตรฐาน ISO, CE และประสิทธิภาพการใช้พลังงาน
- การสนับสนุนด้านวิศวกรรมระดับภูมิภาค — สําหรับลูกค้าในอเมริกาเหนือและยุโรป United Motion Inc. ซึ่งเป็นบริษัทในเครือของเราให้คําปรึกษาด้านเทคนิคในท้องถิ่น. ติดต่อทีมวิศวกรของเรา เพื่อหารือเกี่ยวกับข้อกําหนดในการยกน้ําหนักของคุณ
อ้างอิง
- คณะกรรมาธิการไฟฟ้าระหว่างประเทศ. IEC 60034-1:2022 — เครื่องจักรไฟฟ้าแบบหมุน — ส่วน 1: การให้คะแนนและประสิทธิภาพ มีจําหน่ายที่: https://webstore.iec.ch/publication/61474
- สมาคมผู้ผลิตไฟฟ้าแห่งชาติ. NEMA MG 1-2021 — มอเตอร์และเครื่องกําเนิดไฟฟ้า (ส่วน 10: รอบการทํางาน ส่วนที่ 12: การทดสอบและประสิทธิภาพ) มีจําหน่ายที่: https://www.nema.org/standards/view/Motors-and-Generators
- แม็กสันมอเตอร์ AG. มอเตอร์กระแสตรง: มอเตอร์กระแสตรงแม่เหล็กถาวรพร้อมขดลวดไร้แกน — คู่มือทางเทคนิค มีจําหน่ายที่: https://www.maxonmotor.com/medias/sys_master/root/8803450421278/maxonDCmotor-Handouts.pdf
- ฟอลฮาเบอร์. เซอร์โวมอเตอร์กระแสตรงไร้แปรงถ่าน 2057…BA Series — เอกสารข้อมูลทางเทคนิค มีจําหน่ายที่: https://eshop.faulhaber.com/cn/2057-…-BA/Serie-2057-…-BA
- ฟอลฮาเบอร์. เซอร์โวมอเตอร์กระแสตรงไร้แปรงถ่าน 1660S024BHT Series — หน้าผลิตภัณฑ์ มีจําหน่ายที่: https://www.faulhaber.com/en/products/series/1660bht
- ฟอลฮาเบอร์. Flat DC-Micromotors 1506SR Series — เอกสารข้อมูลทางเทคนิค มีจําหน่ายที่: https://www.faulhaber.com/en/products/series/1506sr
- ไมโครไดรฟ์ที่มีความแม่นยํา “การคํานวณแรงบิดสําหรับการใช้งานมอเตอร์เกียร์” หมายเหตุการใช้งานทางเทคนิค มีจําหน่ายที่: https://www.precisionmicrodrives.com/content/torque-calculations-for-gearmotor-applications
- INEED มอเตอร์ “วิธีเลือกมอเตอร์และตัวลดที่เหมาะสมสําหรับการใช้งานของคุณ” คู่มือทางวิศวกรรมมีจําหน่ายที่: https://ineedmicromotors.com/select-right-motor-and-reducer-for-your-application-guide/
- เทคโนโลยีแฮนด์สัน. สมการมอเตอร์/แรงบิดและตัวอย่างการคํานวณการยก — หมายเหตุการใช้งาน มีจําหน่ายที่: https://www.handsontec.com/dataspecs/motor_fan/GA12-N20.pdf
- Esenboğa, B. (2026).”การเพิ่มประสิทธิภาพตามความไวของพาราเมตริกของแม่เหล็กถาวรที่ผลิตขึ้นเพื่อเพิ่มประสิทธิภาพของมอเตอร์ PMDC” การเข้าถึง IEEE, ฉบับ 14, หน้า 45179–45190 ดอย: 10.1109/การเข้าถึง2026.3676935
- เขา, C. & Wu, T. (2016).”การออกแบบ การวิเคราะห์ และการทดลองมอเตอร์กระแสตรงไร้แปรงถ่านแม่เหล็กถาวรสําหรับประแจผลกระทบไฟฟ้า” การประชุมประจําปีของสมาคมแอปพลิเคชันอุตสาหกรรม IEEE. มีจําหน่ายที่: https://ieeexplore.ieee.org/document/7732736/
- Shakhin, Y., Talapiden, K., Thao, NGM, Bagheri, M. & Do, TD (2023)”การวิเคราะห์และการออกแบบการเพิ่มประสิทธิภาพของมอเตอร์แม่เหล็กถาวรพื้นผิวเพื่อปรับปรุงความหนาแน่นของแรงบิดและระลอกคลื่น” 2023 การประชุมนานาชาติครั้งที่ 11 ว่าด้วยอุปกรณ์อิเล็กทรอนิกส์กําลังและ ECCE เอเชีย (ICPE 2023-ECCE เอเชีย), หน้า 2308–2311ดอย: 10.1109/ICPEECCEAsia57578.2023.10213924
- เอบีบี. คู่มือมอเตอร์กระบวนการแรงดันต่ํา Rev D. มอเตอร์และเครื่องกําเนิดไฟฟ้า ABBมีจําหน่ายที่: https://library.e.abb.com/public/1fd380f8ca8b4934ae3fa609d764fd33/21043_ABB_Motor_Guide_REV_D.pdf
