เหตุใดมอเตอร์กระแสตรงไร้แปรงถ่านจึงมีสาย 3(อธิบายเฟส สายไฟ และมาตรฐาน)
คําตอบด่วน
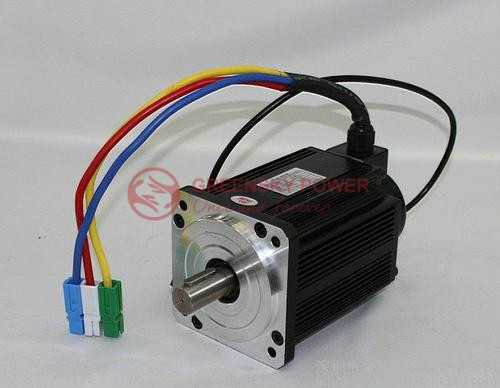
มอเตอร์ DC ไร้แปรงถ่าน (BLDC) ใช้สายไฟสามเส้นเนื่องจากสเตเตอร์สร้างขึ้นจาก ขดลวดเฟสแยกกันสามขดลวด—มีป้ายกํากับ U, V และ W (หรือ A, B, C)ตัวควบคุมอิเล็กทรอนิกส์ (ESC) จะให้พลังงานแก่เฟสเหล่านี้ในลําดับที่แม่นยํา โดยแต่ละเฟสจะชดเชยโดย 120° เพื่อสร้าง สนามแม่เหล็กหมุน ที่ดึงโรเตอร์แม่เหล็กถาวรไปรอบ ๆ สามเฟสเป็นค่าต่ําสุดทางคณิตศาสตร์สําหรับการหมุนที่ราบรื่น สตาร์ทเอง และปราศจากจุดตาย: ระบบสองสายจะหยุดนิ่งในจุดตายของแม่เหล็ก ในขณะที่ระบบสี่หรือห้าสายจะเพิ่มต้นทุนและความซับซ้อนในการควบคุมด้วยผลตอบแทนที่ลดลง (IEC 60034-1; NEMA MG 1)สายไฟสามเส้นคือ ไม่ พลังงาน/การควบคุม/กราวด์—พวกมันเป็นตัวนําเฟสทั้งหมด และการสลับสองตัวใดก็ตามเป็นเพียงการย้อนกลับทิศทางการหมุน
เคล็ดลับ: หากคุณไม่คุ้นเคยกับผู้ผลิตมอเตอร์ bldc โปรดอ่านคําแนะนําโดยละเอียดของเราเกี่ยวกับ ผู้ผลิตมอเตอร์ bldc ของจีน เพื่อเรียนรู้เพิ่มเติมเกี่ยวกับผู้ผลิตมอเตอร์ BLDC
มอเตอร์กระแสตรงไร้แปรงถ่านคืออะไร และเหตุใดจึงต้องใช้สายไฟสามเส้น
มอเตอร์กระแสตรงไร้แปรงถ่านเป็นเครื่องจักรซิงโครนัสที่ ขดลวดทองแดงสร้างสเตเตอร์ และ แม่เหล็กถาวรสร้างโรเตอร์. แทนที่จะใช้แปรงเชิงกลและสับเปลี่ยนทิศทางปัจจุบันตัวควบคุมอิเล็กทรอนิกส์ภายนอกจะทํางาน การสับเปลี่ยนทางอิเล็กทรอนิกส์—สลับกระแสระหว่างขดลวดในช่วงเวลาที่เหมาะสมตามตําแหน่งโรเตอร์ (เซ็นเซอร์ฮอลล์หรือการตรวจจับ EMF ย้อนกลับแบบไม่มีเซ็นเซอร์)
สายไฟภายนอกสามเส้นคือสามเส้น ขั้วเฟส นําออกมาจากสเตเตอร์ สอดคล้องกับขดลวดสามชุดที่กระจายอยู่รอบๆ สเตเตอร์ เพื่อให้แกนแม่เหล็กเว้นระยะห่างระหว่าง 120° ด้วยไฟฟ้า การติดฉลากเฟสมาตรฐานเป็นไปตามข้อตกลง IEC 60034-1: ยู, วี, ดับเบิลยู (เขียนด้วย A, B, C ในวรรณคดีอเมริกาเหนือ)
สามสาย ไม่ใช่สองหรือสี่เส้น
จํานวนสายไฟเป็นผลโดยตรงจากจํานวนเฟส:
- สายไฟสองเส้น (DC ขัดเงา): ทิศทางปัจจุบันถูกย้อนกลับทางกลไกโดยตัวสับเปลี่ยนมอเตอร์สามารถ “ผลัก” ตัวเองผ่านจุดตายได้เนื่องจากแปรงแตกทางกายภาพและทําการสัมผัสใหม่
- สายไฟสามเส้น (BLDC มาตรฐาน): แต่ละเฟสได้รับพลังงานตามลําดับเพื่อสร้างคลื่นแม่เหล็กที่เดินทาง 360° รอบสเตเตอร์นี่คือการกําหนดค่าขั้นต่ําที่รับประกันแรงบิดต่อเนื่องในทุกตําแหน่งโรเตอร์
- สี่ ห้า หรือหกเฟส: สร้างสนามที่ราบรื่นยิ่งขึ้น แต่เฟสพิเศษแต่ละเฟสต้องใช้สายไฟอีกชุดคอยล์หนึ่งและขั้นตอนการสลับอีกขั้นตอนหนึ่งในคอนโทรลเลอร์ซึ่งเป็นความซับซ้อนที่ไม่ค่อยได้ผลสําหรับการเคลื่อนไหวทั่วไป
นี่เป็นเหตุผลเดียวกับที่พลังงานสามเฟสครอบงําการกระจายกริดทั่วโลก: เป็นวิธีที่มีต้นทุนต่ําที่สุดในการหมุนโดยไม่ต้องสับเปลี่ยนกลไก

มอเตอร์ BLDC สามารถมีสายไฟได้กี่เส้น?
มอเตอร์สามสายเปลือยเป็นค่าเริ่มต้นของอุตสาหกรรม แต่ผลิตภัณฑ์จริงมีสายไฟมากกว่าเมื่อรวมข้อเสนอแนะหรือการป้องกันความร้อนเข้าด้วยกัน:
| องค์ประกอบ | จํานวนลวด | สิ่งที่สายไฟมี | การใช้งานทั่วไป |
|---|---|---|---|
| 3-สาย | 3 | เฟส U, V, W เท่านั้น (ไม่มีเซ็นเซอร์) | โดรน พัดลมระบายความร้อน ปั๊ม |
| 5-สาย | 5 | U, V, W + ฮอลล์ Vcc + ฮอลล์ GND | หุ่นยนต์, สายพานลําเลียง (การกลับมาของฮอลล์ที่ใช้ร่วมกัน) |
| 6-สาย | 6 | U, V, W + 3 เอาต์พุต Hall แต่ละตัว | เซอร์โวไดรฟ์, แอคชูเอเตอร์ที่มีความแม่นยํา |
| 8-สาย | 8 | U, V, W + ฮอลล์ x3 + เซ็นเซอร์อุณหภูมิ | ยานยนต์ การแพทย์ (การป้องกันอุณหภูมิเกิน) |
ดังนั้นเมื่อวิศวกรถามว่า “ทําไมต้องใช้สาย 3” คําตอบที่แน่นอนคือ: ตัวนําสามเฟสเป็นสิ่งจําเป็นสําหรับสนามหมุนสายไฟเพิ่มเติมเป็นช่องป้อนกลับ/ความร้อนเสริม ไม่ใช่ส่วนหนึ่งของเส้นทางพลังงาน
มอเตอร์ BLDC แบบ 3-Wire สร้างการหมุนอย่างไร: ทีละขั้นตอน
- อินพุตแหล่งจ่ายไฟ DC แบตเตอรี่หรือบัส DC จะป้อนคอนโทรลเลอร์ (เช่น 12 V, 24 V หรือ 48 V)ตัว BLDC เองไม่สามารถทํางานจาก DC เพียงอย่างเดียวได้ แต่จําเป็นต้องมีคอนโทรลเลอร์เพื่อแปลง
- DC → PWM สามเฟส ตัวควบคุมอินเวอร์เตอร์ (MOSFET/IGBT หกตัว) สับบัส DC เป็นแรงดันไฟฟ้าเฟสมอดูเลตความกว้างพัลส์สามตัว
- การจ่ายไฟตามลําดับ 120° ในทันทีที่สองในสามเฟสจะดําเนินการในขณะที่เฟสที่สามปิดอยู่ (การสับเปลี่ยนหกขั้นตอนหรือสี่เหลี่ยมคางหมู)คู่ที่ใช้งานอยู่จะเปลี่ยนทุก 60° ของการหมุนด้วยไฟฟ้า โดยเลื่อนสนามในขั้นตอน 60°
- สนามแม่เหล็กหมุน กระแสที่เรียงลําดับจะสร้างเวกเตอร์สนามแม่เหล็กที่กวาดไปรอบ ๆ สเตเตอร์ฟาลฮาเบอร์เอกสารการออกแบบอธิบายสนามสเตเตอร์ว่าเป็น “เดินทางเป็นวงกลม” เพื่อดึงแม่เหล็กโรเตอร์ไปด้วย
- โรเตอร์ตาม + ข้อเสนอแนะ เซ็นเซอร์ฮอลล์ (ใน 5/6/8-มอเตอร์ลวด) รายงานมุมโรเตอร์เพื่อให้คอนโทรลเลอร์ยิงคู่ถัดไปในช่วงเวลาที่เหมาะสมในการออกแบบที่ไม่มีเซ็นเซอร์ คอนโทรลเลอร์จะอนุมานตําแหน่งจากเฟสลอยตัวกลับ EMF
เพื่อความเรียบเนียนที่สูงขึ้น การสับเปลี่ยนไซน์ (FOC) ขับเคลื่อนขดลวดทั้งสามขดลวดด้วยกระแสที่เลื่อน ° และมีรูปร่างเป็นคลื่นไซน์ Maxon ตั้งข้อสังเกตว่าสิ่งนี้ช่วยขจัดระเพื่อมของแรงบิดและให้แรงบิดต่อเนื่อง ~ มากกว่าการสับเปลี่ยนบล็อก 120 5%
BLDC 3-Wire vs Brushed DC 2-Wire vs Stepper 4-Wire
| ลักษณะเฉพาะ | สาย DC แบบแปรง (2) | สาย BLDC (3) | สเต็ปเปอร์ (4–6>) |
|---|---|---|---|
| การสับเปลี่ยน | เครื่องกล (แปรง) | อิเล็กทรอนิกส์ (ESC) | อิเล็กทรอนิกส์ (ไดรเวอร์) |
| เฟส | 1 (แยกตามตัวสับเปลี่ยน) | 3 (U/V/W) | (ไบโพลาร์) หรือมากกว่า 2 |
| ชิ้นส่วนที่สวมใส่ | แปรงและสับเปลี่ยน | ไม่มี | ไม่มี |
| ประสิทธิภาพทั่วไป | 75–85% | 85–94% | 40–70% |
| ความเสี่ยงจากจุดตาย | ไม่มี (เครื่องกล) | ไม่มี (3-เฟส) | ไม่มี (หลายเฟส) |
| ดีที่สุดสําหรับ | ต้นทุนต่ํา เรียบง่าย | ความเร็วสูง ประสิทธิภาพสูง | การวางตําแหน่งวงเปิด |
| ค่าคอนโทรลเลอร์ | ต่ํา (ไม่มี) | ปานกลาง–สูง | ปานกลาง |
ข้อมูลทางวิศวกรรม: โทโพโลยีการเดินสายไฟ ประสิทธิภาพ และขีดจํากัดอุณหภูมิ
การเชื่อมต่อภายในของ Star (Wye, Y) กับ Delta (Δ)
ภายในมอเตอร์ ขดลวดสามเฟสสามารถเชื่อมต่อได้สองวิธีแม็กสันหมายเหตุทางวิศวกรรมมอเตอร์ EC ระบุว่าขดลวดรูปสี่เหลี่ยมขนมเปียกปูนคือ “แบ่งออกเป็นสามขดลวดบางส่วน โดยแต่ละขดลวดเลื่อนโดย 120°” และ “สามารถเชื่อมต่อได้สองลักษณะที่แตกต่างกัน—วายหรือΔสิ่งนี้จะเปลี่ยนความเร็วและแรงบิดแปรผกผันตามสัดส่วนโดยปัจจัย √3”
| พารามิเตอร์ | การเชื่อมต่อแบบดาว (Y) | การเชื่อมต่อเดลต้า (Δ) |
|---|---|---|
| แรงดันไฟฟ้าเฟส | V_phase = V_line / √3 | V_phase = V_line |
| เฟสปัจจุบัน | เฟส = I_line | เฟส = I_line / √3 |
| ความเร็วคงที่ | ต่ํากว่า (ค่าคงที่แรงบิดสูง) | สูงกว่า (ใช้ในมอเตอร์ความเร็วสูง) |
| ค่าคงที่แรงบิด | สูงกว่า | ต่ํากว่า |
| พบบ่อยใน | แม็กซอน EC-i, EC-แบน | มอเตอร์ maxon EC, RC ความเร็วสูง |
IEC 60034-30-1 คลาสประสิทธิภาพ (IE1–IE5)
มอเตอร์ BLDC ทํางานเป็นประจําในย่านความถี่ IE4–IE5ตารางด้านล่างแมประดับประสิทธิภาพสากลที่อ้างอิงใน IEC 60034-30-1 และระดับ NEMA ที่เทียบเท่า:
| IE คลาส | คําอธิบาย | เทียบเท่า NEMA | ช่วง BLDC ทั่วไป |
|---|---|---|---|
| อีอี 1 | ประสิทธิภาพมาตรฐาน | — | <80% |
| อี2 | ประสิทธิภาพสูง | — | 80–85% |
| อี3 | พรีเมี่ยม | เนมาพรีเมี่ยม | 85–90% |
| อี4 | ซูเปอร์พรีเมี่ยม | เนมา ซูเปอร์พรีเมียม | 90–93% |
| อี5 | อัลตร้าพรีเมี่ยม | ยังไม่ได้กําหนดโดย NEMA | 93–96% |
ตัวอย่างในโลกแห่งความเป็นจริงจากเอกสารข้อมูลของผู้ผลิต: ฟอลฮาเบอร์ 3272G036CR ถึงประสิทธิภาพสูงสุด ; 88% ซีเมนส์ SIMOTICS มอเตอร์ซิงโครนัสแม่เหล็กถาวรถึง –; 92 94% แม็กซอน EC-max 30 ถึง ~75% ที่ 48 V ในช่วงต่อเนื่อง
ขีดจํากัดอุณหภูมิของฉนวน (IEC 60034-1)
อุณหภูมิที่คดเคี้ยวเป็นขีดจํากัดที่ยากสําหรับ BLDCหน้าที่ต่อเนื่องตาม IEC 60034-1 ระดับความร้อน:
| ชั้นฉนวน | อุณหภูมิที่คดเคี้ยวสูงสุด | การใช้งานทั่วไป |
|---|---|---|
| คลาส B | 130 องศาเซลเซียส | อุตสาหกรรมเอนกประสงค์ |
| คลาส F | 155 องศาเซลเซียส | Siemens SIMOTICS, maxon EC (ทั่วไป) |
| คลาส H | 180 องศาเซลเซียส | ยานยนต์ สภาพแวดล้อมที่รุนแรง |
ฟอลฮาเบอร์ขดลวด CR-series ของซีรี่ส์สามารถทนได้ถึง 155 องศาเซลเซียส (อุปกรณ์เสริม) ที่มีความต้านทานความร้อน Rth1 = 2.9 K/W และ Rth2 = 8.9 K/W ซึ่งหมายความว่าการสูญเสียขดลวด 10 W จะเพิ่มอุณหภูมิโดยประมาณ (2.9 + 8.9) × 10 ≈ 118 K เหนือสภาพแวดล้อมในเคสฉนวน
สูตรสําคัญสําหรับการออกแบบ 3-Wire BLDC
ใช้สิ่งเหล่านี้เพื่อปรับขนาดและตรวจสอบระบบ BLDC แบบสามสาย:
| จํานวน | สูตร | หมายเหตุ |
|---|---|---|
| แรงดันเฟส (ดาว) | วีค่าพีเอช = วีไลน์ / √3 | เดลต้า: Vค่าพีเอช = วีไลน์ |
| กลับ-EMF | E = kจ × Ω | เคจ จากแผ่นข้อมูล (V·s/rad) |
| แรงบิดแม่เหล็กไฟฟ้า | ที = kที × ฉัน | เคที ≈ เคจ ในหน่วย SI |
| การสูญเสียทองแดงสามเฟส | ปคิว = 3 × I² × Rค่าพีเอช | การสูญเสียที่โดดเด่นที่พิกัดปัจจุบัน |
| อุณหภูมิที่เพิ่มขึ้นของคดเคี้ยว | ΔT = พีการสูญเสีย × (RTH1 + รTH2) | ตรวจสอบ ΔT + Tเอเอ็มบี < ขีดจํากัดคลาส |
| อายุการใช้งานตลับลูกปืนของ SKF | L10 ชม. = (10⁶ / 60n) × (C / P)ᵖ | p = 3 ลูก, 10/3 ลูกกลิ้ง |
| ปัจจัยการบริการของ NEMA | เอสเอฟ = Tอนุญาต / ทจัดอันดับ | สูงสุด 1.15 ต่อ NEMA MG 1 |
งานวิชาการยืนยันผลกระทบในทางปฏิบัติของการเลือกที่คดเคี้ยว: Copt et al. (IEEE ECCE 2017, ดอย:10.1109/ECCE.2017.8096636) แสดงการกําหนดค่าใหม่ของดาว↔เดลต้าเปลี่ยนรูปร่างของเส้นโค้งแรงบิด-ความเร็ว และลีและคณะ (IEEE Trans. Magnetics 2024, ดอย:10.1109/TMAG.2024.3465879) หาปริมาณว่ากระแสหมุนเวียนในขดลวดเดลต้าสามารถลดประสิทธิภาพได้ถึง ที่ความเร็ว/แรงบิดต่ํา 18%
แอปพลิเคชั่นที่ดีที่สุดสําหรับ 3-Wire BLDC Motors
| ใบสมัคร | ทําไม 3-Wire BLDC จึงเหมาะกับ | แรงดันไฟฟ้าทั่วไป |
|---|---|---|
| โดรน / RC / งานอดิเรก | ความหนาแน่นของพลังงานสูง OK แบบไร้เซ็นเซอร์ | 11.1–22.2 วี LiPo |
| พัดลมระบายความร้อนและเครื่องเป่าลม | ต้นทุนต่ํา อายุการใช้งานยาวนาน ไม่มีแปรง | 12–24 V |
| จักรยานไฟฟ้า / EV | ประสิทธิภาพ IE4–IE5 สามารถฟื้นฟูได้ | 24–48 V (สูงสุด 400 V) |
| หุ่นยนต์และเซอร์โว | FOC ที่แม่นยํา, 5/6-wire + encoder | 24–48 V |
| ปั๊มและ HVAC | เงียบ มีประสิทธิภาพ และความเร็วแปรผัน | 24–230 V |
| อุปกรณ์ทางการแพทย์ | ตัวเลือก EMI ต่ํา ฆ่าเชื้อได้ | 12–48 V |
วิธีการระบุ 3-Wire BLDC Motor: 6-ขั้นตอนกระบวนการเลือกขั้นตอน
- กําหนดโหลด คํานวณแรงบิดที่ต้องการ (T = F × r สําหรับโหลดเชิงเส้น) และความเร็ว (รอบต่อนาที)
- เลือกแรงดันไฟฟ้าและโทโพโลยี เลือก 12/24/48 V และ star vs delta ตามการแลกเปลี่ยนความเร็ว/แรงบิด (ปัจจัย √3)
- ตรวจสอบระดับประสิทธิภาพ กําหนดเป้าหมาย IE4+ เพื่อให้เป็นไปตามกฎ DOE 2027 และลดต้นทุนด้านพลังงานตลอดอายุการใช้งาน (ABB notes คืนทุน < 1 ปีสําหรับคลาส IE ที่สูงขึ้น)
- ตรวจสอบระยะขอบความร้อน ยืนยัน ΔT = Pการสูญเสีย × (RTH1 + รTH2) คดเคี้ยวต่ํากว่าขีดจํากัดคลาส IEC 60034-1 ที่แวดล้อมสูงสุด
- เลือกคอนโทรลเลอร์และข้อเสนอแนะ สายไร้เซ็นเซอร์ (3) สําหรับพัดลมฮอลล์/เซนเซอร์ (5–8 wire) สําหรับการเริ่มต้นระบบภายใต้ภาระงานและแรงบิดความเร็วต่ํา
- ตรวจสอบอายุการใช้งานของแบริ่ง ใช้ SKF L10 ชม. = (10⁶ / 60n) × (C/P)ᵖ เพื่อยืนยันว่าตลับลูกปืนอยู่ได้นานกว่ารอบการทํางาน
ข้อผิดพลาดทางวิศวกรรมทั่วไปกับ 3-Wire BLDC Motors
| ความผิดพลาด | ผลที่ตามมา | การแก้ไข |
|---|---|---|
| สมมติว่าสายหนึ่งเป็นกราวด์ | เดินสายผิด ไม่สตาร์ท คอนโทรลเลอร์ผิดพลาด | ทั้งสามเป็นเฟส (U/V/W)กราวด์คือแชสซี/เคส |
| ใช้มอเตอร์ไร้เซ็นเซอร์ภายใต้ภาระที่ความเร็วต่ํา | แผงลอยหรือการเริ่มต้นคร่าวๆ | ใช้รุ่น Hall-sensed 5/6-wire |
| การจับคู่เฟสผิดในเดลต้ากับดาว | แรงบิด/ความเร็วปิด √3 | ยืนยันการเชื่อมต่อภายในจากแผ่นข้อมูล |
| เพิกเฉยต่อการเพิ่มขึ้นของอุณหภูมิที่คดเคี้ยว | การพังทลายของฉนวน (คลาส F 155 °C) | แบบจําลองความร้อนพร้อม RTH1+รTH2 |
| กระแสคอนโทรลเลอร์ขนาดใหญ่ | ต้นทุนและของเสีย EMI | ตั้งค่าคอนโทรลเลอร์ ≥ 20–30% เหนือพิกัดมอเตอร์ |
| ข้ามการตรวจสอบอายุการใช้งานแบริ่ง | ความล้มเหลวทางกลก่อนเวลาอันควร | คํานวณ SKF L10 ชม. ก่อนลงชื่อออก |
BLDC 3-ตารางการแก้ไขปัญหาสายไฟ
| ปัญหา | สาเหตุที่น่าจะเป็นไปได้ | วิธีการแก้ |
|---|---|---|
| มอเตอร์ชนะT เริ่ม | ไม่มีสัญญาณตําแหน่งโรเตอร์ / เฟสเปิด | ตรวจสอบสายเฟส 3 ทั้งหมด + Hall Vcc/GND |
| วิ่งถอยหลัง | สลับสายสองเฟส | สลับ U/V/W สองตัวใดก็ได้ |
| สั่นไม่หมุน | มีพลังงานเพียงเฟสเดียว | ทดสอบเวที MOSFET; คู่เฟสเดียวติดอยู่ |
| ร้อนเกินไปอย่างรวดเร็ว | กระแสไฟเกิน / ระบายความร้อนไม่ดี | ลดภาระ ตรวจสอบ ΔT < ขีดจํากัดคลาส |
| พูดติดอ่างด้วยความเร็วต่ํา | ไม่มีเซ็นเซอร์ในโหลดความเฉื่อยสูง | เปลี่ยนเป็นเวอร์ชัน Hall-sensed |
| ฟันเฟือง / ระลอกคลื่น | การสับเปลี่ยนบล็อก | ใช้การควบคุมไซน์ (FOC) |
| EMI บนอุปกรณ์อิเล็กทรอนิกส์ใกล้เคียง | สายเฟสที่ไม่มีฉนวนหุ้ม | เฟสบิด เพิ่มเฟอร์ไรต์ สายรัดโล่ |
| เสียงแบริ่ง | L10 ชม. เกิน | แทนที่ อัพไซส์อัตราส่วน C/P ≥ 4 |
คําถามที่พบบ่อย
1 มอเตอร์ BLDC สามารถทํางานโดยใช้แบตเตอรี่เพียงก้อนเดียวได้หรือไม่?
ไม่ มอเตอร์กระแสตรงแบบไม่มีแปรงถ่านต้องใช้ตัวควบคุมอิเล็กทรอนิกส์ (ESC) เพื่อทําการสับเปลี่ยนการเชื่อมต่อ DC โดยตรงจะล็อคโรเตอร์หรือไม่เกิดการหมุนตัวควบคุมจะแปลง DC เป็น PWM สามเฟสผ่านสาย U/V/W
2 ลวดสามสีหมายถึงอะไร?
ในอุปกรณ์อุตสาหกรรม รหัสสี IEC ใช้สีน้ําตาล สีส้ม และสีเหลืองสําหรับ U, V, W ในงานอดิเรก/มอเตอร์สําหรับผู้บริโภค สีจะแตกต่างกันไป (แดง/น้ําเงิน/เหลือง ดํา/แดง/เหลือง)สีไม่ได้มาตรฐานข้ามยี่ห้อ ให้ตรวจสอบด้วยเอกสารข้อมูลเสมอการสลับสายไฟสองเส้นใดเส้นหนึ่งจะกลับทิศทาง
3 สายไฟทั้งสามเส้นเป็นโพลาไรซ์เหมือนบวก/ลบหรือไม่?
ไม่ ไม่เหมือนมอเตอร์กระแสตรงแบบแปรงถ่านสายไฟสองเส้น (+, −) สาย BLDC ทั้งสามเส้นเป็นตัวนําเฟสคล้าย AC ทั้งหมดที่มีวงจรขั้วสัมพัทธ์ไม่มี “+” หรือ “−” คงที่ในหมู่พวกเขา คอนโทรลเลอร์กําหนดลําดับ
4 ทําไมไม่ใช้ BLDC แบบสองเฟสล่ะ?
ระบบสองเฟสจะสร้างสนามแม่เหล็กแกนเดียวที่มีจุดบอดซึ่งโรเตอร์สามารถหยุดทํางานได้สามเฟสเว้นระยะห่าง 120° ช่วยขจัดจุดบอดและรับประกันการหมุนที่สตาร์ทเอง ซึ่งเป็นขั้นต่ําสําหรับการทํางานที่เชื่อถือได้
5 ฉันจําเป็นต้องใช้สายที่ 5 หรือ 6 หรือไม่
เฉพาะในกรณีที่คุณต้องการข้อเสนอแนะตําแหน่งโรเตอร์ มอเตอร์ไร้เซ็นเซอร์แบบมีสาย 3 ใช้ได้กับพัดลมและโหลดแบบหมุนฟรี เพิ่มสาย Hall (5/6-wire) เมื่อคุณต้องการการเริ่มต้นที่เชื่อถือได้ภายใต้โหลด แรงบิดความเร็วต่ํา หรือการควบคุมเซอร์โววงปิด
6 มาตรฐานใดที่ควบคุมมอเตอร์ BLDC ในสหรัฐอเมริกาเทียบกับระดับสากล
ในระดับสากล IEC 60034-1 / 60034-30-1 กําหนดระดับการก่อสร้างและประสิทธิภาพ ในสหรัฐอเมริกา NEMA MG 1 เป็นข้อมูลอ้างอิงทั่วไป และ NEMA MG 10 ครอบคลุมมอเตอร์กระแสตรงไร้แปรงถ่านโดยเฉพาะ การปฏิบัติตามประสิทธิภาพเป็นไปตาม DOE 10 CFR Part 431 โดยมี IE4 ที่จําเป็นสําหรับ 1–750 h 1 2027
ทําไมต้องเลือก Greensky สําหรับโครงการมอเตอร์ BLDC ของคุณ
Greensky Power เป็นผู้ผลิต B2B ในประเทศจีน มอเตอร์กระแสตรงไร้แปรงถ่าน, มอเตอร์กระแสตรงแบบแปรงถ่าน, มอเตอร์เกียร์ และ ตัวควบคุม BLDC ให้บริการในอเมริกาเหนือและยุโรปตั้งแต่ 2011ทีมวิศวกรของเราสนับสนุนการออกแบบ BLDC แบบสามสายและ Hall sensed ด้วย:
- การรวมแนวตั้ง—ขดลวดสเตเตอร์ การประกอบแม่เหล็ก และเฟิร์มแวร์คอนโทรลเลอร์ภายใต้หลังคาเดียวกัน
- การสนับสนุนด้านวิศวกรรม—ทีม R&D ระดับปริญญาเอกและการปรับแต่ง FOC/sensorless สําหรับโปรไฟล์โหลดที่แน่นอนของคุณ
- 100% การทดสอบรายบุคคล—มอเตอร์ทุกตัวมีแรงบิด ประสิทธิภาพ และความร้อนก่อนจัดส่ง
- การปฏิบัติตามมาตรฐาน—การออกแบบที่สอดคล้องกับ IEC 60034 และ NEMA MG 1; IE4-ready สําหรับกฎ 2027 DOE
- การสนับสนุนในท้องถิ่น—United Motion Inc. ให้บริการด้านวิศวกรรมก่อนและหลังการขายสําหรับลูกค้าในอเมริกาเหนือ
- ความยืดหยุ่นของ OEM/ODM—แรงดันไฟฟ้าแบบกําหนดเอง (12/24/48 V), ขดลวด (Y/Δ), ขั้วต่อ และตัวเลือกเฟิร์มแวร์
สํารวจของเรา คู่มือผู้ผลิตมอเตอร์ BLDC ของจีน หรือตรวจสอบ ผู้ผลิต BLDC ชั้นนําทั่วโลก เพื่อเปรียบเทียบตัวเลือกสําหรับอุปกรณ์อิเล็กทรอนิกส์ของไดรฟ์ โปรดดูที่ ตัวควบคุมมอเตอร์ พิสัย.
ข้อมูลอ้างอิงและแหล่งข้อมูลที่เชื่อถือได้
- IEC 60034-1: เครื่องจักรไฟฟ้าแบบหมุนได้—ข้อกําหนดทั่วไป (การก่อสร้าง ระดับฉนวน เครื่องหมายขั้วต่อ U/V/W). https://webstore.iec.ch/publication/67471
- IEC 60034-30-1: ระดับประสิทธิภาพของมอเตอร์ไฟฟ้ากระแสสลับที่ทํางานด้วยสายการผลิต (IE1–IE5). https://webstore.iec.ch/publication/69787
- NEMA MG 1: มอเตอร์และเครื่องกําเนิดไฟฟ้า—มาตรฐานทั่วไป (รวมถึงปัจจัยการบริการ, การออกแบบ B). https://www.nema.org/standards/view/mg-1-2016-motors-and-generators
- NEMA MG 10: มอเตอร์กระแสตรงไร้แปรงถ่าน (ประสิทธิภาพและวิธีการทดสอบ). https://www.nema.org/
- U.S. DOE, 10 CFR Part 431: มาตรฐานการอนุรักษ์พลังงานสําหรับมอเตอร์ไฟฟ้า (IE4 ตั้งแต่เดือนมิถุนายน 1, 2027). https://www.doe.gov/eere/buildings/electric-motors
- สํานักงานพลังงานระหว่างประเทศ (IEA): มอเตอร์ขับเคลื่อน ~70% ของไฟฟ้าอุตสาหกรรม ระบบมอเตอร์ ~53% ของไฟฟ้าทั่วโลก. https://www.iea.org/reports/energy-efficiency-of-motors-and-drives
- SKF: การคํานวณอายุการใช้งานตลับลูกปืน L10 / L10h (ISO 281). https://www.skf.com/us/products/bearings-units-housings/principles/bearing-selection-process/bearing-size/size-selection-based-on-rating-life/bearing-rating-life
- Siemens SIMOTICS: เอกสารข้อมูลมอเตอร์ซิงโครนัสแม่เหล็กถาวร / BLDC (ประสิทธิภาพ, Class F 155 °C). https://www.siemens.com/global/en/products/drives/motors/simotics.html
- หมายเหตุทางวิศวกรรมมอเตอร์ Maxon EC: ขดลวดบางส่วนสามขดลวด 120°, การเชื่อมต่อ Y/Δ, การสับเปลี่ยนแบบบล็อกกับไซน์. มอเตอร์ maxon EC PDF
- FAULHABER: มอเตอร์กระแสตรงไร้แปรงถ่าน—ทนความร้อน, ขีดจํากัดอุณหภูมิที่คดเคี้ยว, การสับเปลี่ยน. https://www.faulhaber.com/en/products/brushless-dc-motors/
การสนับสนุนทางวิชาการ: Copt et al., IEEE ECCE 2017 (DOI:10.1109/ECCE.2017.8096636); Lee et al., IEEE Trans. Magnetics 2024 (DOI:10.1109/TMAG.2024.3465879); Matouš et al., IEEE PEMC 2021 (DOI:10.1109/PEMC48073.2021.9432604)
ซัพพลายเออร์สเต็ปเปอร์มอเตอร์จีน ผู้ผลิต โรงงาน – ขายส่งสเต็ปเปอร์มอเตอร์ในราคาที่ดี