ไดรฟ์ฮาร์มอนิก vs เกียร์ดาวเคราะห์
คำตอบด่วน
ฮาร์มอนิกไดรฟ์ให้อัตราทด 50:1–320:1 ในหนึ่งสเตจ โดยมีแบ็คแลชใกล้ศูนย์ (≤1 อาร์คนาที) ดังนั้นจึงเหมาะสำหรับข้อต่อหุ่นยนต์และการระบุตำแหน่งที่แม่นยำ เกียร์แผ่นดาวให้อัตราทด 3:1–100:1 ต่อสเตจ ที่ประสิทธิภาพ 95–98% จึงเหมาะสำหรับสายพานลำเลียง เครื่อง CNC และงานโหลดหนัก สำหรับอัตราทดที่เกิน 100:1 ควรเปรียบเทียบประสิทธิภาพของระบบ ขนาดโดยรวม และต้นทุนรวม ไม่ใช่ดูแค่อัตราทดเพียงอย่างเดียว- ฮาร์มอนิกไดรฟ์คืออะไร?
- เกียร์แผ่นดาวคืออะไร?
- การทำงานของฮาร์มอนิกไดรฟ์แบบทีละขั้นตอน
- การทำงานของเกียร์แผ่นดาวแบบทีละขั้นตอน
- ฮาร์มอนิกไดรฟ์ vs เกียร์แผ่นดาว: ตารางเปรียบเทียบคุณสมบัติ
- ข้อมูลวิศวกรรม: ประสิทธิภาพ ขีดจำกัดอุณหภูมิ และสูตรแรงบิด
- ตัวอย่างการคำนวณ: การเลือกเครื่อง减速สำหรับข้อต่อหุ่นยนต์
- งานที่เหมาะสมที่สุดสำหรับฮาร์มอนิกไดรฟ์
- งานที่เหมาะสมที่สุดสำหรับเกียร์แผ่นดาว
- คู่มือการเลือกใช้งาน: ขั้นตอนทีละขั้นตอน
- ข้อผิดพลาดที่วิศวกรพบบ่อย
- การแก้ไขปัญหา: ปัญหา สาเหตุ วิธีแก้
- ทำไมจึงควรเลือก Greensky Power?
- แหล่งข้อมูลที่เกี่ยวข้อง
- เอกสารอ้างอิง
- คำถามที่พบบ่อย (FAQ)
ฮาร์มอนิกไดรฟ์คืออะไร?
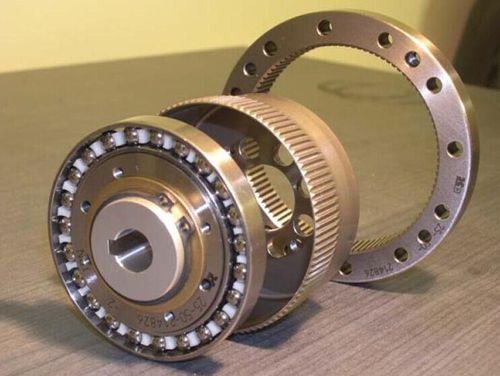
ไดรฟ์ฮาร์มอนิกที่จดสิทธิบัตรโดยวิศวกรชาวอเมริกัน CW Musser (สิทธิบัตรของสหรัฐอเมริกา 2,906,143) ได้รับ 1959) เป็นกลไกเกียร์ที่มีความแม่นยําซึ่งส่งการเคลื่อนที่ผ่านการเปลี่ยนรูปยืดหยุ่นที่ควบคุมของส่วนประกอบที่ยืดหยุ่นได้มากกว่าผ่านการสัมผัสฟันแข็งส่วนประกอบหลักสามประการคือ:
- เครื่องกําเนิดคลื่น (WG): ลูกเบี้ยวรูปไข่ที่ติดตั้งตลับลูกปืนแบบผนังบางที่บังคับให้เฟล็กซ์spline เป็นรูปวงรี
- เฟล็กซ์พลีน (FS): เฟืองยืดหยุ่นรูปถ้วยที่มีผนังบางพร้อมฟันภายนอกมันเปลี่ยนรูปวงรีและทําหน้าที่เป็นองค์ประกอบเอาต์พุต
- วงกลม Spline (CS): วงแหวนฟันภายในแบบแข็งที่ประกบกับเฟล็กซ์spline ที่สองโซน 180° ห่างกันและยึดติดกับตัวเรือน
ในการออกแบบคลื่นคู่มาตรฐาน flexspline มี ฟันน้อยกว่า Spline แบบวงกลมสองซี่. เมื่อเครื่องกําเนิดคลื่นหมุนโซนตาข่ายจะเคลื่อนที่ไปรอบเส้นรอบวงดังนั้นการปฏิวัติเครื่องกําเนิดคลื่นเต็มรูปแบบแต่ละครั้งจะเลื่อนเฟล็กซ์spline ด้วยฟันสองซี่ในทิศทางตรงกันข้ามทําให้เกิดอัตราส่วนการลดจาก 50:1 ถึง 320:1 ในขั้นตอนเดียว
เกียร์ดาวเคราะห์คืออะไร?
เฟืองดาวเคราะห์ (เฟืองเอพิไซคลิก) เป็นระบบส่งกําลังขนาดกะทัดรัดที่สร้างขึ้นจากส่วนกลาง อุปกรณ์ดวงอาทิตย์, โคจรหลายวง แพลนเน็ตเกียร์, ด้านนอก แหวนเกียร์ (ฟันภายใน) และ a ผู้ให้บริการดาวเคราะห์ ที่บรรทุกหมุดดาวเคราะห์และทําหน้าที่เป็นเอาต์พุตชื่อนี้เป็นไปตามการเปรียบเทียบของดาวเคราะห์ที่โคจรรอบดวงอาทิตย์
ลักษณะสําคัญ:
- อัตราส่วนขั้นตอนเดียวของ 3:1 ถึง 10:1อัตราส่วนหลายขั้นตอน (–) ถึงอัตราส่วน 2 4 สูงสุด : 10,000 1.
- โหลดถูกแชร์ในเฟืองดาวเคราะห์ 3–5 กระจายความเค้นและเพิ่มความหนาแน่นของแรงบิด
- การจัดตําแหน่งอินพุต-เอาต์พุตโคแอกเชียลช่วยให้สามารถติดตั้งในสายการผลิตได้ขนาดกะทัดรัด
- การตาข่ายฟันแข็งให้ความแข็งสูงและทนต่อแรงกระแทกได้ดีเยี่ยม
มอเตอร์เกียร์ดาวเคราะห์ระบุไว้ภายใต้ เนมา เอ็มจี 1 (มอเตอร์และเครื่องกําเนิดไฟฟ้า) และเมื่อขายในสหรัฐอเมริกาต้องเป็นไปตามข้อกําหนด DOE 10 CFR ส่วน 431 ข้อกําหนดด้านประสิทธิภาพเป็นส่วนหนึ่งของชุดมอเตอร์-กระปุกเกียร์
ไดรฟ์ฮาร์มอนิกทํางานอย่างไรทีละขั้นตอน
- การหมุนอินพุต: มอเตอร์ขับเคลื่อนเครื่องกําเนิดคลื่นด้วยความเร็วสูงลูกเบี้ยวรูปไข่กดกับผนังด้านในของเฟล็กซ์พลีน
- การเปลี่ยนรูป Flexspline: เฟล็กซ์พลีนถูกบังคับให้เป็นวงรีฟันที่แกนหลักยึดกับร่องฟันวงกลม ฟันที่แกนรองหลุดออกจนสุด
- การโยกย้ายโซนตาข่าย: ทุกครั้งที่หมุน ° ของเครื่องกําเนิดคลื่นโซนตาข่ายจะเคลื่อนที่รอบเส้นรอบวงเต็มเนื่องจากเฟล็กซ์พลีนมีฟันน้อยกว่าร่องฟันวงกลมสองซี่การปฏิวัติของเครื่องกําเนิดคลื่นแต่ละครั้งจะเลื่อนเฟล็กซ์พลีนไปด้วยฟันสองซี่ในทิศทางตรงกันข้าม 180
- หน้าสัมผัสหลายฟันพร้อมกัน: ฟันประมาณ 30% จะทํางานได้ตลอดเวลา กระจายภาระไปยังจุดสัมผัสจํานวนมากนี่คือเหตุผลที่ไดรฟ์ฮาร์มอนิกมีความหนาแน่นของแรงบิดสูงแม้จะมีผนังเฟล็กซ์spline ที่บาง
- การสร้างผลผลิต: เฟล็กซ์spline ซึ่งยึดอยู่กับหน้าแปลนเอาต์พุตจะหมุนช้าๆ ตรงข้ามกับเครื่องกําเนิดคลื่น ให้ความเร็วที่ลดลงและแรงบิดที่ขยายโดยแทบไม่มีฟันเฟือง
จํานวนรอบการเปลี่ยนรูปต่อการปฏิวัติของเครื่องกําเนิดคลื่นคือ หมายเลขคลื่น. เลย์เอาต์คลื่นคู่ (โซนตาข่ายสองโซน) เป็นเรื่องธรรมดาที่สุด โดยให้โครงสร้างที่เรียบง่ายกว่าและความเครียดเฟล็กซ์พลานที่ต่ํากว่า
เกียร์ดาวเคราะห์ทํางานอย่างไรทีละขั้นตอน
- อินพุตไปยังอุปกรณ์ดวงอาทิตย์: เพลามอเตอร์ขับเคลื่อนเกียร์ดวงอาทิตย์ตรงกลางด้วยความเร็วเต็มที่
- การหมุนของดาวเคราะห์: เฟืองดวงอาทิตย์ประสานกับเฟืองดาวเคราะห์ – โดยหมุนพวกมันบนแกนของมันเองตรงข้ามกับดวงอาทิตย์ 3 5
- การปฏิวัติดาวเคราะห์: เนื่องจากดาวเคราะห์ยังประกบกับเฟืองวงแหวนคงที่ พวกมันจึงถูกบังคับให้โคจรรอบดวงอาทิตย์ไปในทิศทางเดียวกับดวงอาทิตย์
- เอาต์พุตของผู้ให้บริการ: พาหะดาวเคราะห์หมุนด้วยความเร็วที่ลดลง ให้แรงบิดเอาต์พุต
ด้วยเฟืองวงแหวนคงที่และตัวพาเป็นเอาต์พุตอัตราส่วนขั้นตอนเดียวคือ:
ฉัน = 1 + Zr / Zs
ที่ไหน Zr = ฟันเฟืองวงแหวนและ ซีเอส สําหรับอัตราส่วนที่สูงขึ้น พาหะเอาต์พุตของสเตจ 1 จะขับเคลื่อนดวงอาทิตย์ของสเตจ 2 เป็นต้น โดยทั่วไปแล้วแต่ละขั้นตอนจะบรรลุ 3:1–10>:1 สูญเสียประสิทธิภาพ 2–5%> ต่อสเตจ
ฮาร์มอนิกไดรฟ์ vs เกียร์ดาวเคราะห์: ตารางเปรียบเทียบคุณสมบัติ
| พารามิเตอร์ | ฮาร์มอนิกไดรฟ์ (เฟืองคลื่นความเครียด) | เกียร์ดาวเคราะห์ |
|---|---|---|
| หลักการส่ง | การเปลี่ยนรูปยืดหยุ่นของเฟล็กซ์พลีน | ตาข่ายดวงอาทิตย์-ดาวเคราะห์-วงแหวนแข็ง |
| ส่วนประกอบหลัก | ||
| อัตราส่วนขั้นตอนเดียว | 50:1 – 320:1 | 3:1 – 10:1 |
| อัตราส่วนหลายขั้นตอน | สูงสุด 1,000:1 (ไม่ค่อยได้ใช้) | สูงสุด 10,000:1 (4-stage) |
| ฟันเฟือง | ≤1 arc-min (ใกล้ศูนย์) | |
| ประสิทธิภาพ (ขั้นตอนเดียว) | 70% – 90% | 95% – 98% |
| ความหนาแน่นของแรงบิด | สูง (กะทัดรัดสําหรับอัตราส่วน) | สูงมาก (การแบ่งโหลดข้ามดาวเคราะห์) |
| ความต้านทานแรงกระแทก | ปานกลาง (ความเสี่ยงจากความเหนื่อยล้าของ flexspline) | ดีเยี่ยม (ตาข่ายแข็ง) |
| อายุการใช้งาน L10 | ||
| น้ําหนัก (อัตราส่วนเทียบเท่า) | ไฟแช็ก | หนักกว่า |
| ต้นทุนสัมพัทธ์ | 30% – 100% สูงกว่า | พื้นฐาน (ประหยัด) |
| แรงบิดสูงสุดทั่วไป | สูงสุด ~500 N·m (ขนาดใหญ่กว่า) | สูงสุด ~20,000 N·m (ขนาดอุตสาหกรรม) |
| พื้นฐานการอ้างอิง | แคตตาล็อกผู้ผลิต (Harmonic Drive LLC, Leaderdrive, KOFON) | IEC 60034-1, เนมา เอ็มจี 1 |
ข้อมูลทางวิศวกรรม: ประสิทธิภาพ ขีดจํากัดอุณหภูมิ และสูตรแรงบิด
1. การเปรียบเทียบประสิทธิภาพของกระปุกเกียร์
ข้อมูลประสิทธิภาพด้านล่างดึงมาจากเอกสารข้อมูลของผู้ผลิตระดับประสิทธิภาพของมอเตอร์ (IE1–IE5 ตาม IEC 60034-30-1) จะผสมผสานเอฟเฟกต์กระปุกเกียร์ที่ระดับระบบ
| ประเภทกระปุกเกียร์ | ขั้นตอน | อัตราส่วน | ประสิทธิภาพสูงสุด | ฟันเฟือง | แหล่งที่มา |
|---|---|---|---|---|---|
| maxon GPX 22 (ดาวเคราะห์) | 1 | 3.9:1 | 90% | 1.4° | เอกสารข้อมูลสินค้า Maxon |
| maxon GPX 26 (ดาวเคราะห์) | 1 | 3.9:1 | 90% | 0.75° | เอกสารข้อมูลสินค้า Maxon |
| maxon GPX 37 LN (ดาวเคราะห์) | 2 | 16:1 | 80% | 0.6° | เอกสารข้อมูลสินค้า Maxon |
| maxon GPX 32 HP (ดาวเคราะห์) | 3 | 103:1 | 65% | 0.9° | เอกสารข้อมูลสินค้า Maxon |
| ซีเมนส์ SIMOGEAR (ขดลวด) | 2 | 3.5–60:1 | ≥96% | — | แคตตาล็อกซีเมนส์ |
| ฮาร์มอนิกไดรฟ์ SHD/CSF | 1 | 50–160:1 | 70–85% | ≤1 อาร์ค-นาที | ฮาร์มอนิกไดรฟ์ LLC |
| ฮาร์มอนิกไดรฟ์ CSG/SHG | 1 | 50–160:1 | 75–90% | ≤1 อาร์ค-นาที | ฮาร์มอนิกไดรฟ์ LLC |
เฟืองดาวเคราะห์มีประสิทธิภาพ 90%+ ในขั้นตอนเดียวและสูญเสีย 5–10% ต่อขั้นตอนที่เพิ่มเข้ามา ไดรฟ์ฮาร์มอนิกถึง 70–90%; พวกมันต่ํากว่าในอัตราส่วนที่เทียบเคียงได้เนื่องจากใช้พลังงานในการงอเฟล็กซ์spline อย่างต่อเนื่องการงอนั้นยังสร้างความร้อนซึ่งกลายเป็นปัจจัยจํากัดในการทํางานต่อเนื่อง
2. IEC 60034-1 ขีดจํากัดอุณหภูมิระดับฉนวน
ระดับฉนวนมอเตอร์ (IEC 60034-1) กําหนดอุณหภูมิการทํางานสูงสุดที่อนุญาตการเลือกกระปุกเกียร์จะเปลี่ยนการโหลดของมอเตอร์และพฤติกรรมทางความร้อน
| ชั้นฉนวน | อุณหภูมิสูงสุด | ขีดจํากัดการเพิ่มขึ้นของอุณหภูมิ | การใช้งานทั่วไป |
|---|---|---|---|
| คลาส A | 105°C | 60 เค | งานต่ํา ส่วนใหญ่ล้าสมัย |
| คลาส E | 120°C | 75 เค | อุตสาหกรรมเบา |
| คลาส B | 130°C | 80 เค | มอเตอร์อุตสาหกรรมมาตรฐาน |
| คลาส F | 155°C | 100 เค | มอเตอร์เกียร์อุตสาหกรรมส่วนใหญ่ |
| คลาส H | 180°C | 125 เค | อุณหภูมิสูง งานหนัก |
3. IEC 60034-30-1 คลาสประสิทธิภาพของมอเตอร์ (IE1–IE5)
มอเตอร์ที่จับคู่กับกระปุกเกียร์ต้องเป็นไปตามข้อกําหนดด้านประสิทธิภาพระดับภูมิภาคDOEs 2023 กฎขั้นสุดท้ายโดยตรงจะเพิ่มขั้นต่ําของสหรัฐอเมริกาเป็น IE4 (NEMA พรีเมี่ยม 4) สําหรับ – HP มอเตอร์เหนี่ยวนําโพลีเฟสจาก 100 250 มิถุนายน 1, 2027ซึ่งคาดว่าจะช่วยธุรกิจในสหรัฐฯ $8.8 พันล้านดอลลาร์ และหลีกเลี่ยง 92 ล้านเมตริกตัน CO₂ มากกว่า 30 ปี
| คลาส IEC | เทียบเท่า NEMA | แพ้ VS IE1 | สถานะการกํากับดูแล |
|---|---|---|---|
| อีอี 1 | ประสิทธิภาพมาตรฐาน | พื้นฐาน | เลิกใช้ในตลาดส่วนใหญ่ |
| อี2 | ประสิทธิภาพสูง | ~10% การสูญเสียน้อยลง | ขั้นต่ําในบางภูมิภาค |
| อี3 | ประสิทธิภาพระดับพรีเมียม | ~20% การสูญเสียน้อยลง | ค่าต่ําสุดของสหรัฐอเมริกาตั้งแต่ 2007; สหภาพยุโรปตั้งแต่ 2021 |
| อี4 | ซูเปอร์พรีเมียม | ~30% การสูญเสียน้อยลง | DOE บังคับ มิถุนายน 2027 (100–250 hp) |
| อี5 | อัลตร้าพรีเมี่ยม | ~40% การสูญเสียน้อยลง | อยู่ระหว่างการพัฒนา ยังไม่ได้กําหนดโดย NEMA |
4. สูตรแรงบิดและประสิทธิภาพหลัก
อัตราส่วนขั้นตอนเดียวของดาวเคราะห์: ฉัน = 1 + Zr / Zs. สําหรับหลายขั้นตอน: i_total = i₁ × i₂ × … × iₙ.
อัตราส่วนฮาร์มอนิก: i = Zfs / (Zcs − Zfs)โดยที่ ซีเอฟเอส = ฟันเฟล็กซ์พลีนและ ซีซีเอส = ฟันร่องฟันวงกลมด้วย Zcs − Zfs = 2ซึ่งทําให้ง่ายขึ้น i = Zfs / 2เฟล็กซ์พลีย์ฟัน ให้ : 100 50 1
แรงบิดเอาต์พุต (ทั้งสองประเภท): T_out = T_in × i × η.
ประสิทธิภาพของระบบ (มอเตอร์ + กระปุกเกียร์): η_system = η_มอเตอร์ × η_กระปุกเกียร์. ตัวอย่าง: มอเตอร์ IE4 (η = 94%) + 2-stage ดาวเคราะห์ (η = 90%) ให้ η_system = 0.94 × 0.90 = 84.6%. IEA ประมาณการว่าการเพิ่มประสิทธิภาพของระบบที่ขับเคลื่อนด้วยมอเตอร์ รวมถึงการเลือกกระปุกเกียร์ สามารถลดการใช้ไฟฟ้าอุตสาหกรรมทั่วโลกลง 20–30%>
อายุการใช้งานความล้าของเฟล็กซ์spline แบบฮาร์มอนิกไดรฟ์ (L10): Lh = Ln × (Tr / Tav)³ × (Nr / Nav)โดยที่ ลันทนา = อายุการใช้งาน ( หรือ h ต่อแคตตาล็อก) 7,000 10,000 ทีอาร์ = แรงบิดสูงสุด ทาฟ = แรงบิดโหลดเฉลี่ย หมายเลข = ความเร็วอินพุตที่กําหนด นําทาง = ความเร็วอินพุตเฉลี่ยแรงบิดโหลดสองเท่าจะลดอายุการใช้งานด้วยปัจจัย 8
อายุการใช้งานตลับลูกปืน SKF (L10h) สําหรับตลับลูกปืนดาวเคราะห์: L10h = (1,000,000 / 60n) × (C / P)³โดยที่ ค = อัตราการโหลดแบบไดนามิกพื้นฐาน ป = โหลดไดนามิกเทียบเท่า n = ความเร็ว (รอบต่อนาที)
ปัจจัยการบริการ NEMA MG 1: SF = T_peak / T_ratedโดยทั่วไป – สําหรับมอเตอร์มาตรฐาน สูงสุด สําหรับการออกแบบพิเศษขนาดกระปุกเกียร์สําหรับแรงบิดสูงสุดของมอเตอร์คูณด้วยปัจจัยการบริการ 1.0 1.15 1.25
5. ขีดจํากัดแรงบิดของฮาร์มอนิกไดรฟ์
ตามข้อมูลทางวิศวกรรมของ Harmonic Drive LLC เฟล็กซ์พลีนซึ่งเป็นส่วนที่อยู่ภายใต้การเปลี่ยนรูปยืดหยุ่นซ้ํา ๆ จะกําหนดความจุแรงบิด:
- แรงบิดสูงสุด: โหลดต่อเนื่องที่ความเร็วที่กําหนดสําหรับอายุการใช้งานความล้าของ flexspline
- แรงบิดสูงสุดซ้ํา: โอเวอร์โหลดแบบวนรอบที่อนุญาตภายในขีดจํากัดความล้าของ flexspline
- แรงบิดสูงสุด (แรงกระแทก) ชั่วขณะ: ต้องอยู่ภายใต้ขีดจํากัดที่อนุญาตรอบการดัดสูงสุด
1.0 × 10⁴จากN = 1.0 × 10⁴ / (2 × n/60 × t). - แรงบิดวงล้อ: 8–9×× จัดอันดับฟันหลุด, ศูนย์กลางหายไป, การสึกหรอเร่งขึ้น
- แรงบิดโก่ง: 16–17>× พิกัดการเสียรูปพลาสติกของเฟล็กซ์พลีนความล้มเหลวร้ายแรง
ตัวอย่างการทํางาน: การปรับขนาดตัวลดข้อต่อหุ่นยนต์
ข้อต่อหุ่นยนต์แกน 6 ต้องการความเร็วเอาต์พุต 30 รอบต่อนาที และแรงบิดเอาต์พุตต่อเนื่อง 110 N·m (สูงสุด 330 N·m) ในหน้าที่ต่อเนื่อง (S1)เซอร์โวมอเตอร์ได้รับการจัดอันดับ 3,000 รอบต่อนาที, 1.5 N·m (สูงสุด 4.5 N·m)
ขั้นตอน 1 อัตราส่วนที่ต้องการ: i_req = n_motor / n_output = 3000 / 30 = 100:1.
ขั้นตอน 2 ตัวเลือกฮาร์มอนิกไดรฟ์ (ขั้นตอนเดียว 100:1, η = 0.85):
– ต่อเนื่อง: T_out = 1.5 × 100 × 0.85 = 127.5 N·mซึ่งเกิน 110 N·m
– จุดสูงสุด: 4.5 × 100 × 0.85 = 382.5 N·mซึ่งเกิน 330 N·m
– ฟันเฟือง ≤1 arc-min ตรงกับความสามารถในการทําซ้ําข้อต่อ
– การตรวจสอบความร้อน: หน้าที่ S1 ต่อเนื่องต้องลด 20–30% ดังนั้น 127.5 × 0.75 ≈ 95.6 N·mต่ํากว่าข้อกําหนด 110 N·mนี่เป็นส่วนขอบและต้องการการระบายความร้อนแบบบังคับหรือเพิ่มขนาดถัดไป
ขั้นตอน 3 ตัวเลือกดาวเคราะห์ที่แม่นยํา (3-stage ถึง 100:1, η = 0.95³ = 0.857):
– ต่อเนื่อง: 1.5 × 100 × 0.857 = 128.6 N·mซึ่งเกิน 110 N·m
– จุดสูงสุด: 4.5 × 100 × 0.857 = 385.6 N·mซึ่งเกิน 330 N·m
– ฟันเฟือง: ต้องใช้ประเภทความแม่นยํา (≤1–3 arc-min) สําหรับการทําซ้ําข้อต่อ
– ความร้อน: ตาข่ายแข็งจะเย็นกว่า ดีกว่าสําหรับการทํางานต่อเนื่อง
ขั้นตอน 4 การตัดสินใจ: ทั้งสองพบกับแรงบิดไดรฟ์ฮาร์มอนิกชนะในซองจดหมายและฟันเฟืองดาวเคราะห์ชนะในส่วนต่างความร้อนและต้นทุนคําแนะนํา: ระบุไดรฟ์ฮาร์มอนิกเฉพาะเมื่อมีการจัดการความร้อน (อากาศบังคับหรือใหญ่กว่าหนึ่งขนาด) มิฉะนั้นให้เลือกดาวเคราะห์ที่มีความแม่นยํา
| ตัวเลือกเสริม | อัตราส่วน | η | T_out (ต่อ) | T_out (สูงสุด) | ฟันเฟือง | ความร้อน (S1) |
|---|---|---|---|---|---|---|
| ฮาร์มอนิก, 1-stage | 100:1 | 85% | 127.5 น·ม | 382.5 น·ม | ≤1 อาร์ค-นาที | ชายขอบ เสื่อมโทรม |
| ดาวเคราะห์ที่มีความแม่นยํา 3-stage | 100:1 | 85.7% | 128.6 น·ม | 385.6 น·ม | ≤1–3 อาร์ค-นาที | แข็งแกร่ง |
แอปพลิเคชั่นที่ดีที่สุดสําหรับไดรฟ์ฮาร์มอนิก
| ใบสมัคร | ทําไมต้องฮาร์มอนิกไดรฟ์? | อัตราส่วนทั่วไป |
|---|---|---|
| ข้อต่อหุ่นยนต์อุตสาหกรรม (6-แขนแกน) | ฟันเฟืองเป็นศูนย์สําหรับการทําซ้ําซองจดหมายข้อต่อขนาดกะทัดรัดอัตราส่วนขั้นตอนเดียวหลีกเลี่ยงการสะสมฟันเฟือง | 50:1 – 160:1 |
| หุ่นยนต์ร่วมปฏิบัติงาน (โคบอท) | น้ําหนักเบา การเคลื่อนไหวที่ราบรื่นและปลอดภัยสําหรับมนุษย์ ความแข็งของแรงบิดสูงสําหรับการตรวจจับแรงบิด | 100:1 – 160:1 |
| อุปกรณ์เซมิคอนดักเตอร์ | ความแม่นยํา Sub-arc-min สําหรับการจัดตําแหน่งเวเฟอร์การสั่นสะเทือนต่ําสําหรับห้องปลอดเชื้อ | 80:1 – 120:1 |
| การกระตุ้นการบินและอวกาศ | ลดน้ําหนัก/พื้นที่น้อยที่สุดได้สูง มีคุณสมบัติตามมาตรฐาน DO-160G และ AS9100D | 100:1 – 320:1 |
| หุ่นยนต์ทางการแพทย์/ศัลยกรรม | การวางตําแหน่งที่แม่นยํา ฟันเฟืองเป็นศูนย์สําหรับการสัมผัส เอ็นเอฟเฟกเตอร์ขนาดกะทัดรัด | 50:1 – 100:1 |
แอปพลิเคชั่นที่ดีที่สุดสําหรับเฟืองดาวเคราะห์
| ใบสมัคร | ทําไมต้องเป็น Planetary Gear? | อัตราส่วนทั่วไป |
|---|---|---|
| ระบบอัตโนมัติทางอุตสาหกรรม (สายพานลําเลียง, ตัวทําดัชนี) | แรงบิดสูงทนต่อแรงกระแทกการทํางานต่อเนื่องที่คุ้มค่า | 3:1 – 100:1 |
| เครื่องจักร CNC ที่ขับเคลื่อนด้วยเซอร์โว | ประเภทความแม่นยําฟันเฟืองต่ํา ความแข็งสูง ความเร็วในการป้อนข้อมูลสูง | 5:1 – 40:1 |
| ระบบขับเคลื่อน AGV และหุ่นยนต์เคลื่อนที่ | กะทัดรัดในบรรทัด ประสิทธิภาพสูงช่วยยืดอายุการใช้งานแบตเตอรี่ ดูดซับแรงกระแทกแบบเร่ง/ลดแรงกระแทก | 10:1 – 50:1 |
| เครื่องจักรบรรจุภัณฑ์และบรรจุ | ความทนทานของวงจรสูง อัตราส่วนหลายขั้นตอนสําหรับแกนซิงโครไนซ์ บํารุงรักษาง่าย | 10:1 – 100:1 |
| การจัดการสําหรับงานหนัก (เครน รอก) | แรงบิดสูงมาก (สูงถึง 20,000 N·m); โครงสร้างที่แข็งแรง อายุการใช้งานยาวนาน | 20:1 – 300:1 |
คู่มือการคัดเลือก: กระบวนการทีละขั้นตอน
ขั้นตอนที่ 1: กําหนดข้อกําหนดของแอปพลิเคชัน
ความเร็วเอาต์พุตที่ต้องการเอกสาร, แรงบิดต่อเนื่อง, แรงบิดสูงสุด, รอบการทํางาน (IEC 60034-1 S1–S10), ความแม่นยําของตําแหน่ง, ความทนทานต่อฟันเฟือง, อุณหภูมิแวดล้อม และซองจดหมายที่มีอยู่ตัดสินใจว่าแอปพลิเคชันจะเน้นความแม่นยํา (ชอบไดรฟ์ฮาร์มอนิก) หรือเน้นกําลัง (ชอบเกียร์ดาวเคราะห์)
ขั้นตอนที่ 2: คํานวณอัตราทดเกียร์ที่ต้องการ
การใช้ ฉัน = n_motor / n_outputให้กําหนดการลดถ้า ฉัน ≤ 10:1ดาวเคราะห์แบบขั้นตอนเดียวจะเหมาะสมที่สุดถ้า 10:1 < i ≤ 100:1ให้เปรียบเทียบ – stage ดาวเคราะห์กับไดรฟ์ฮาร์มอนิกแบบขั้นตอนเดียวถ้า 2 3 ฉัน > : 100 1ผู้สมัครคือไดรฟ์ฮาร์มอนิกหรือเฟืองดาวเคราะห์เวที – 3 4
ขั้นตอนที่ 3: ประเมินข้อกําหนดฟันเฟือง
สําหรับหุ่นยนต์เซมิคอนดักเตอร์และการวางตําแหน่งที่แม่นยําที่ต้องการ ≤1 arc-min ไดรฟ์ฮาร์มอนิกเป็นค่าเริ่มต้นสําหรับระบบอัตโนมัติทั่วไปที่มีความทนทานต่อ arc-min
ขั้นตอน 4: การตรวจสอบแรงบิดและอายุการใช้งาน
สําหรับไดรฟ์ฮาร์มอนิก ให้ใช้ Lh = Ln × (Tr/Tav)³ × (Nr/Nav) เพื่อยืนยันชีวิต L10 จําความสัมพันธ์ลูกบาศก์: แรงบิดเกินพิกัด 50% จะตัดชีวิตโดย 87.5% สําหรับเฟืองดาวเคราะห์ ให้ตรวจสอบชีวิตที่มีดาวเคราะห์ด้วย L10h = (1,000,000/60n) × (C/P)³ และยืนยันว่าแรงบิดสูงสุดเกินแรงบิดสูงสุดของการใช้งานคูณด้วยปัจจัยบริการ NEMA MG 1
ขั้นตอน 5: ประสิทธิภาพและการวิเคราะห์เชิงความร้อน
คํานวณ η_system = η_มอเตอร์ × η_กระปุกเกียร์ และเปรียบเทียบต้นทุนพลังงานตลอดอายุการใช้งานIEA รายงานพลังงานคือ 95–97% ของระบบมอเตอร์สําหรับการทํางานต่อเนื่อง ให้ยืนยันว่าการกระจายความร้อนของกระปุกเกียร์จะรักษาอุณหภูมิของขดลวดภายในขีดจํากัดฉนวน IEC 60034-1 (เช่น 155°C สําหรับคลาส F) ไดรฟ์ฮาร์มอนิกมักต้องลดพิกัดการทํางานต่อเนื่องเนื่องจากเฟล็กซ์สไพน์สร้างความร้อน
ขั้นตอน 6: การวิเคราะห์ต้นทุนและต้นทุนรวมในการเป็นเจ้าของ (TCO)
เปรียบเทียบราคาซื้อ ช่วงเวลาการบํารุงรักษา ค่าหล่อลื่น และค่าเปลี่ยน ไดรฟ์ฮาร์มอนิกโดยทั่วไปมีราคา 30–100% มากกว่าเฟืองดาวเคราะห์ที่เทียบเท่ากัน แต่อาจพิสูจน์ได้ด้วยความแม่นยําใช้ TCO = การซื้อ + พลังงาน + การบํารุงรักษา + การหยุดทํางาน. DOE คาดการณ์ว่าการย้ายไปใช้ประสิทธิภาพของมอเตอร์ IE4 เพียงอย่างเดียวช่วยประหยัด 8.8 พันล้านดอลลาร์ในช่วง 30 หลายปี และประสิทธิภาพของกระปุกเกียร์ก็รวมกันในลักษณะเดียวกัน
ขั้นตอนที่ 7: การตรวจสอบการปฏิบัติตามมาตรฐาน
ยืนยันว่าชุดมอเตอร์-กระปุกเกียร์เป็นไปตาม IEC 60034-1 (คะแนนและประสิทธิภาพ), IEC 60034-30-1 (ระดับประสิทธิภาพ), NEMA MG 1 (ข้อมูลจําเพาะของมอเตอร์และเครื่องกําเนิดไฟฟ้าของสหรัฐอเมริกา), DOE 10 CFR Part 431 (อาณัติด้านประสิทธิภาพของสหรัฐอเมริกา) และ IEC 60034-5 (การป้องกัน IP)สําหรับการบินและอวกาศ ให้ตรวจสอบ DO-160G 0 และ
ขั้นตอน 8: การทดสอบและตรวจสอบต้นแบบ
สั่งซื้อตัวอย่างและเรียกใช้การทดสอบอายุการใช้งานแบบเร่งความเร็วภายใต้รอบโหลดที่เป็นตัวแทน วัดฟันเฟือง ประสิทธิภาพ อุณหภูมิที่เพิ่มขึ้น และสัญญาณรบกวน สําหรับไดรฟ์ฮาร์มอนิก ให้ตรวจสอบความเค้นของรากฟัน flexspline ซึ่งเป็นไซต์รอยแตกของความล้าที่โดดเด่นตามการวิจัยที่จัดทําดัชนีโดย IEEE (DOI: 10.19287/j.mtmt.1005-2402.2023.08.011)สําหรับเฟืองดาวเคราะห์ ให้ตรวจสอบอุณหภูมิของตลับลูกปืนและรูปแบบการสัมผัสฟัน
ข้อผิดพลาดทางวิศวกรรมทั่วไป
ข้อผิดพลาด 1: โอเวอร์โหลดฮาร์มอนิกไดรฟ์เกินแรงบิดที่กําหนด
การปรับขนาดไดรฟ์ฮาร์มอนิกด้วยแรงบิดเฉลี่ยโดยไม่สนใจจุดสูงสุดเป็นความล้มเหลวที่พบบ่อยที่สุดเพราะชีวิตปรับขนาดด้วย ลูกบาศก์ ของอัตราส่วนแรงบิด การโอเวอร์โหลด 1.5× จะตัดอายุการใช้งาน L10 ลงประมาณ 70% ปรับขนาดสําหรับแรงบิดสูงสุดเสมอและใช้สูตรความล้ากับข้อมูลสเปกตรัมโหลดจริงหากแรงบิดสูงสุดเกิน 2×× ให้เลือกขนาดที่ใหญ่กว่าหรือเปลี่ยนเป็นดาวเคราะห์
ข้อผิดพลาด 2: การใช้ฮาร์มอนิกไดรฟ์ในการใช้งานที่มีผลกระทบสูง
การติดตั้งฮาร์มอนิกไดรฟ์ในเครื่องจัดเรียงพาเลท เครื่องปั๊มขึ้นรูป หรืออุปกรณ์ที่หยุดฉุกเฉินบ่อยครั้งจะเร่งความล้าของเฟล็กซ์spline ที่รากฟัน สําหรับแรงกระแทกบ่อยครั้ง ให้เลือกเฟืองดาวเคราะห์ที่มีสถาปัตยกรรมการแบ่งปันโหลดที่เข้มงวด ปัจจัยการบริการ NEMA MG 1 (1.0–1.25) จะเพิ่มระยะขอบสําหรับการกระแทก
ข้อผิดพลาด 3: การเพิกเฉยต่อการสูญเสียประสิทธิภาพในเฟืองดาวเคราะห์หลายขั้นตอน
ดาวเคราะห์ระยะ 4 ที่ 1,000:1 สามารถลดลงเป็น ~66% ประสิทธิภาพ (เช่น maxon GPX 22, 4-stage) การสูญเสีย 34% นั้นกลายเป็นความร้อน บังคับให้มอเตอร์ขนาดใหญ่ขึ้นและการระบายความร้อนสําหรับอัตราส่วนที่สูงกว่า 100:1 ให้เปรียบเทียบ 4-stage ดาวเคราะห์ (η ≈ 66%) กับไดรฟ์ฮาร์มอนิกแบบขั้นตอนเดียว (η 80%
ข้อผิดพลาด 4: การเลือกเฟืองดาวเคราะห์สําหรับการวางตําแหน่งที่แม่นยําเป็นพิเศษ
เฟืองดาวเคราะห์มาตรฐาน (3–6 arc-min) ในการจัดตําแหน่งเวเฟอร์หรือหุ่นยนต์ผ่าตัดก็ขาดความต้องการ sub-arc-min แม้แต่ประเภท ‘ฟันเฟืองต่ํา’ (1–3 arc-min) ก็สามารถเพิ่มฟันเฟืองได้หลังจากการสึกหรอ สําหรับ ≤1 arc-min ไดรฟ์ฮาร์มอนิกจะให้ฟันเฟืองเป็นศูนย์โดยเนื้อแท้ผ่านพรีโหลด flexspline–circular-spline แบบต่อเนื่องประเภทดาวเคราะห์ที่มีความแม่นยําสูง (≤1 arc-min) มีอยู่ แต่เข้าใกล้ต้นทุนไดรฟ์ฮาร์มอนิกที่มีความสามารถในการทําซ้ําที่ด้อยกว่า
ข้อผิดพลาด 5: ละเลยการจัดการความร้อนสําหรับไดรฟ์ฮาร์มอนิก
การเรียกใช้ไดรฟ์ฮาร์มอนิกที่แรงบิดที่กําหนดและความเร็วสูงในหน้าที่ต่อเนื่อง (S1) โดยไม่ตรวจสอบการเพิ่มขึ้นของอุณหภูมินั้นมีความเสี่ยง การเพิ่มขึ้นของ 10°C สามารถลดอายุการใช้งานของเฟล็กซ์สไพลินได้ครึ่งหนึ่งลดแรงบิดฮาร์มอนิกโดย 20–30% สําหรับการทํางานต่อเนื่อง ให้รักษาอุณหภูมิเฟล็กซ์สไพลินให้อยู่ในขีดจํากัดของน้ํามันหล่อลื่น (โดยทั่วไป ≤80°C สําหรับน้ํามันหล่อลื่นมาตรฐาน) และพิจารณาสารสังเคราะห์สําหรับอุณหภูมิสูง
ข้อผิดพลาด 6: ระดับประสิทธิภาพของมอเตอร์ไม่ตรงกับประเภทกระปุกเกียร์
การจับคู่มอเตอร์ IE4 (94%) กับดาวเคราะห์ระยะ 4 ที่มีประสิทธิภาพต่ํา (66%) ให้ประสิทธิภาพของระบบ 62% เท่านั้น ดังนั้นการลงทุน IE4 จึงสูญเปล่าจากการสูญเสียกระปุกเกียร์ ตาม DOE 10 CFR Part 431 IE4 กลายเป็นข้อบังคับสําหรับ 100–250 hp ตั้งแต่เดือนมิถุนายน 2027; จับคู่กับกระปุกเกียร์ประสิทธิภาพสูง< 95% 20 30%
การแก้ไขปัญหา: ปัญหา สาเหตุ วิธีแก้ไข
| ปัญหา | สาเหตุที่น่าจะเป็นไปได้ | วิธีการแก้ |
|---|---|---|
| การแตกร้าวของฮาร์มอนิกเฟล็กซ์พลายที่รากฟัน | แรงบิดสูงสุดซ้ําๆ เกินขีดจํากัดความล้าผลกระทบเหนือพิกัดชั่วขณะ | ลดภาระสูงสุด เลือกหน่วยที่ใหญ่กว่า เปลี่ยนไปใช้ดาวเคราะห์เพื่อช็อต ตรวจสอบด้วย Lh = Ln × (Tr/Tav)³ × (Nr/Nav) |
| วงล้อฮาร์มอนิก (กระโดดฟัน) | แรงบิดเอาต์พุตมากกว่า 8–9>× พิกัด; ความแข็งของตัวเรือนไม่เพียงพอ | ลดภาระ ตัวเรือนแข็ง ตรวจสอบแรงบิดวงล้อ เปลี่ยนหลังจากเหตุการณ์วงล้อใดๆ |
| ฟันเฟืองของดาวเคราะห์เพิ่มขึ้นหลังการบริการ | การสึกหรอของแบริ่ง/เกียร์จากการหล่อลื่นที่ไม่ดีการเปลี่ยนรูปของผู้ให้บริการ | เปลี่ยนตลับลูกปืน ตรวจสอบช่วงการหล่อลื่น ตรวจสอบหน้าสัมผัสฟัน คาดการณ์การเปลี่ยนด้วย SKF L10h |
| ดาวเคราะห์ร้อนเกินไป | โอเวอร์โหลด สารหล่อลื่นต่ํา ความเร็วในการป้อนข้อมูลเกินพิกัด การระบายอากาศถูกปิดกั้น | ตรวจสอบโหลดเทียบกับพิกัด ตรวจสอบระดับน้ํามัน/ความหนืด ความเร็วอินพุตต่ําลง ครีบสะอาด ตรวจสอบตามคลาส F (155°C) |
| ประสิทธิภาพฮาร์มอนิกลดลงเมื่อเวลาผ่านไป | การสลายตัวของน้ํามันหล่อลื่น เฟล็กซ์พลายไมโครแคร็ก การสึกหรอของตลับลูกปืน WG | หล่อลื่นตามกําหนดการ ตรวจสอบเฟล็กซ์spline เปลี่ยนตลับลูกปืน WG บันทึกแนวโน้มประสิทธิภาพ |
| เสียง/การสั่นสะเทือนของดาวเคราะห์เพิ่มขึ้น | การรูพรุนของเกียร์ ความเสียหายของแบริ่งดาวเคราะห์ | การวิเคราะห์การสั่นสะเทือน เปลี่ยนเกียร์/ตลับลูกปืน ตรวจสอบการจัดตําแหน่งโคแอกเชียล |
| การดริฟท์ตําแหน่งเอาต์พุตฮาร์มอนิก | การสึกหรอแบบวงกลม-spline; ความไม่สมมาตรของเฟล็กซ์พลีน; การเปลี่ยนแปลงมิติทางความร้อน | ปรับเทียบข้อเสนอแนะใหม่ ตรวจสอบการมีส่วนร่วม ทําให้อุณหภูมิคงที่ เพิ่มคอมพ์ระบายความร้อน |
| การเดินทางด้วยมอเตอร์เมื่อโอเวอร์โหลดด้วยกระปุกเกียร์ | กระปุกเกียร์ηต่ํากว่าที่สันนิษฐานไว้ แรงบิดเริ่มต้นเมื่อพังทลาย อัตราส่วนไม่ถูกต้อง | คํานวณใหม่ η_ระบบตรวจสอบความเร็วแรงบิดของมอเตอร์เทียบกับแรงบิดสตาร์ทตรวจสอบ NEMA SF; ขนาดมอเตอร์สําหรับการสูญเสียที่แท้จริง |
ทําไมต้องเลือก Greensky Power?
Greensky Power Co., Ltd. เป็นผู้ผลิตในประเทศจีนที่เชี่ยวชาญด้านโซลูชั่นมอเตอร์เกียร์ที่มีความแม่นยําสําหรับตลาด B2B ทั่วโลกความสามารถของเราครอบคลุมทั้งมอเตอร์เกียร์ดาวเคราะห์และชุดไดรฟ์ฮาร์มอนิก ดังนั้นคําแนะนําจึงได้รับการปรับให้เหมาะสมกับแอปพลิเคชันมากกว่าอคติของเทคโนโลยีเดียว
- การรวมแนวตั้ง: การคดเคี้ยวมอเตอร์การตัดเฉือนเกียร์การประกอบและการทดสอบโหลด ภายใต้หลังคาเดียวกันให้คุณภาพที่สม่ําเสมอตั้งแต่วัตถุดิบจนถึงผลิตภัณฑ์สําเร็จรูป 100%
- การเลือกที่ขับเคลื่อนด้วยวิศวกรรม: ทีมงานของเราใช้การวิเคราะห์ประสิทธิภาพ IEC 60034-30-1 การคํานวณปัจจัยการบริการของ NEMA MG 1 และการตรวจสอบอายุการใช้งานตลับลูกปืนของ SKF กับทุกคําแนะนําเราออกแบบโซลูชัน ไม่ใช่แค่ขายชิ้นส่วนเท่านั้น
- การปฏิบัติตามมาตรฐาน: มอเตอร์เกียร์ทั้งหมดเป็นไปตามพิกัดประสิทธิภาพ IEC 60034-1 และมีให้ในคลาส IE3/IE4 สําหรับการปฏิบัติตามข้อกําหนด DOE 10 CFR Part 431
- การปรากฏตัวทั่วโลก: เราจัดแสดงที่ Hannover Messe, Canton Fair และ Automate โดยให้การสนทนาทางเทคนิคโดยตรงกับลูกค้าทั่วโลก
- วิศวกรรมที่กําหนดเอง: ไม่ว่าแอปพลิเคชันของคุณต้องการความแม่นยําของฟันเฟืองเป็นศูนย์ของไดรฟ์ฮาร์มอนิกหรือความทนทานของแรงบิดสูงของกระปุกเกียร์ดาวเคราะห์ทีม R&D ของเราจะมอบอัตราส่วนที่กําหนดเองการติดตั้งและการรวมมอเตอร์ภายใน 4–6> สัปดาห์
เรียนรู้เพิ่มเติมเกี่ยวกับความสามารถในการผลิตของเรา หรือสํารวจ กระปุกเกียร์ดาวเคราะห์ที่มีความแม่นยําสูง: ฟันเฟือง ความแข็ง และความแม่นยําในการวางตําแหน่งจริง, การใช้งานมอเตอร์เกียร์ดาวเคราะห์, ประโยชน์ของมอเตอร์กระแสตรงไร้แปรงถ่านแรงบิดสูง, มอเตอร์กระแสตรงไร้แปรงถ่านแบบกําหนดเองสําหรับการใช้งานของคุณ, มอเตอร์กระแสตรงคืออะไร?ประเภท หลักการทํางาน และสูตรทางวิศวกรรม, ผู้ผลิตมอเตอร์ไฟฟ้า 10 ชั้นนําของโลก และ ด้านบน 10 แอพพลิเคชั่นและตลาดมอเตอร์ BLDC ยอดนิยม. สําหรับคําปรึกษาด้านเทคนิคเกี่ยวกับไดรฟ์ฮาร์มอนิกกับการเลือกดาวเคราะห์ โปรดติดต่อทีมวิศวกรของเรารับใบเสนอราคาฟรี
แหล่งข้อมูลที่เกี่ยวข้อง
- กระปุกเกียร์ดาวเคราะห์ที่มีความแม่นยําสูง: ฟันเฟือง ความแข็ง และความแม่นยําในการวางตําแหน่งจริง
- การใช้งานมอเตอร์เกียร์ดาวเคราะห์
- ประโยชน์ของมอเตอร์กระแสตรงไร้แปรงถ่านแรงบิดสูง
- มอเตอร์กระแสตรงไร้แปรงถ่านแบบกําหนดเองสําหรับการใช้งานของคุณ
- มอเตอร์กระแสตรงคืออะไร?ประเภท หลักการทํางาน และสูตรทางวิศวกรรม
- ผู้ผลิตมอเตอร์ไฟฟ้า 10 ชั้นนําของโลก
- ด้านบน 10 แอพพลิเคชั่นและตลาดมอเตอร์ BLDC ยอดนิยม
อ้างอิง
- IEC 60034-1:2022, ‘เครื่องจักรไฟฟ้าแบบหมุน — ส่วน 1: การให้คะแนนและประสิทธิภาพ’ คณะกรรมาธิการไฟฟ้าระหว่างประเทศ. https://webstore.iec.ch/publication/64888
- IEC 60034-30-1:2014, ‘เครื่องจักรไฟฟ้าแบบหมุน — ส่วน 30-1: ระดับประสิทธิภาพของมอเตอร์ไฟฟ้ากระแสสลับที่ทํางานในสายการผลิต’ คณะกรรมาธิการไฟฟ้าระหว่างประเทศhttps://webstore.iec.ch/publication/67563
- NEMA MG 1-2021, ‘มอเตอร์และเครื่องกําเนิดไฟฟ้า’ สมาคมผู้ผลิตไฟฟ้าแห่งชาติhttps://www.nema.org/standards/view/Motors-and-Generators
- U.S. DOE, ‘โครงการอนุรักษ์พลังงาน: มาตรฐานการอนุรักษ์พลังงานสําหรับมอเตอร์ไฟฟ้า,’ 10 CFR Part 431.https://www.ecfr.gov/current/title-10/chapter-II/subchapter-D/part-431
- สํานักงานพลังงานระหว่างประเทศ (IEA), ‘ประสิทธิภาพการใช้พลังงาน 2024 — การวิเคราะห์ระบบมอเตอร์’https://www.iea.org/reports/energy-efficiency-2024
- SKF Group, ‘การคํานวณอายุการใช้งานของตลับลูกปืน — วิธีการ L10 สําหรับการใช้งานเกียร์’https://www.skf.com/group/technical-insights/bearings
- Siemens AG, ‘มอเตอร์เกียร์ SIMOGEAR — แคตตาล็อกทางเทคนิค’https://assets.new.siemens.com/siemens/assets/api/uuid:bc14c4a0-65b6-4058-a9f7-d29284b065b1/dimc-b10068-00-7600simogearexplosion-protectedgearedmotorsen-72.pdf
- Harmonic Drive LLC, ‘ข้อมูลทางวิศวกรรม — อายุการใช้งานความล้าของ Flexspline ขีดจํากัดแรงบิด และการเลือก (SHD/CSF/CSG)’https://www.harmonicdrive.net/_hd/content/documents/FR_Component.pdf
- Cheng, Y.-H. & Chen, Y.-C. (2022), ‘การออกแบบ การวิเคราะห์ และการเพิ่มประสิทธิภาพของเฟืองคลื่นความเครียดด้วยโปรไฟล์ฟันใหม่’ กลไกและทฤษฎีเครื่องจักร ฉบับที่ 175 DOI: 10.1016/j.mechmachtheory.2022.104953
- Yu, X. et al. (2023), ‘การวิเคราะห์ความเครียดและการประเมินความแข็งแรงของความล้าของเฟล็กซ์splinesของตัวลดฮาร์มอนิกหุ่นยนต์อุตสาหกรรม’ เทคโนโลยีการผลิตและเครื่องมือเครื่องจักรDOI: 10.19287/j.mtmt.1005-2402.2023.08.011
- maxon, ‘โปรแกรมเกียร์ GPX — เอกสารข้อมูลหัวเกียร์ดาวเคราะห์’https://www.maxon.com
- U.S. DOE (2023), ‘กฎขั้นสุดท้ายโดยตรง: มาตรฐานการอนุรักษ์พลังงานสําหรับมอเตอร์ไฟฟ้า (100–250 hp IE4 ตั้งแต่เดือนมิถุนายน 1, 2027)’https://www.energy.gov/
คําถามที่พบบ่อย
คําถามที่พบบ่อย
อันไหนมีประสิทธิภาพมากกว่ากัน: ฮาร์มอนิกไดรฟ์หรือเฟืองดาวเคราะห์?
โดยทั่วไปแล้วเฟืองดาวเคราะห์จะมีประสิทธิภาพมากกว่า ดาวเคราะห์ขั้นตอนเดียวถึง 95–98%; ไดรฟ์ฮาร์มอนิกขั้นตอนเดียวถึง 70–90% ช่องว่างกว้างขึ้นที่อัตราส่วนสูงเนื่องจากดาวเคราะห์ต้องการหลายขั้นตอน (แต่ละขั้นตอนสูญเสีย 2–5%) ในขณะที่ฮาร์มอนิกอยู่เป็นขั้นตอนเดียว แต่สูญเสียพลังงานจากการเปลี่ยนรูปเฟล็กซ์พไลน์อย่างต่อเนื่อง ตาม IEA/IEC -30-</b90 60034 1 96% 90.2% 79.9% 85%
ไดรฟ์ฮาร์มอนิกสามารถแทนที่เฟืองดาวเคราะห์ได้หรือไม่?
เฉพาะในบางกรณี ไดรฟ์ฮาร์มอนิกเหมาะกับอัตราส่วนขั้นตอนเดียวสูง (50:1–320:1) ฟันเฟืองเป็นศูนย์และขนาดกะทัดรัด ซึ่งเป็นเรื่องปกติในหุ่นยนต์และการวางตําแหน่งที่แม่นยํา ไม่เหมาะสําหรับงานอุตสาหกรรมที่มีแรงบิดสูง แรงกระแทกสูง หรือ 24/7 ที่เฟืองดาวเคราะห์เป็นเลิศ อายุการใช้งาน L10 ของฮาร์มอนิกไดรฟ์ (7,000–10,000> h) สั้นกว่าดาวเคราะห์ (20,000+ h) มาก ทําให้อ่อนแอกว่าสําหรับการทํางานต่อเนื่อง
อะไรคือความแตกต่างของฟันเฟืองระหว่างฮาร์มอนิกไดรฟ์และเฟืองดาวเคราะห์?
ไดรฟ์ฮาร์มอนิกแทบไม่มีฟันเฟือง (≤1 arc-min) เนื่องจากฟันเฟล็กซ์spline ยังคงโหลดไว้ล่วงหน้ากับร่องฟันแบบวงกลม เฟืองดาวเคราะห์มาตรฐานแสดง 3–6 arc-min; ประเภทความแม่นยําถึง 1–3 arc-min; ประเภทความแม่นยําพิเศษถึง ≤1 arc-min แต่เข้าใกล้ต้นทุนฮาร์มอนิกไดรฟ์สําหรับการวางตําแหน่งที่สําคัญต่อฟันเฟือง (หุ่นยนต์, CNC, เซมิคอนดักเตอร์) ฮาร์มอนิกไดรฟ์เป็นค่าเริ่มต้น
ไดรฟ์ฮาร์มอนิกมีอายุการใช้งานนานแค่ไหนเมื่อเทียบกับเฟืองดาวเคราะห์?
ตามข้อมูลของ Harmonic Drive LLC การอยู่รอดของฮาร์มอนิกไดรฟ์ L10 (90%) คือ 7,000 h สําหรับซีรีส์มาตรฐาน (CSF, CSD, SHF, SHD) และ 10,000 h สําหรับซีรีส์แรงบิดสูง (CSG, SHG) ที่โหลดพิกัด L50 คือ 35,000–50,000 h. โดยทั่วไปเฟืองดาวเคราะห์จะถึง 20,000–50,000+ h L10 โดยมีอายุการใช้งานของตลับลูกปืน SKF เป็นปัจจัยจํากัดความสัมพันธ์ระหว่างแรงบิดและชีวิตลูกบาศก์ทําให้การโอเวอร์โหลดฮาร์มอนิกสร้างความเสียหายมากขึ้น
ไดรฟ์ฮาร์มอนิกมีราคาแพงกว่าเฟืองดาวเคราะห์หรือไม่?
ใช่ โดยทั่วไป 30–100% มากกว่าสําหรับแรงบิดที่เทียบเท่า ซึ่งสะท้อนให้เห็นถึงการผลิตเฟล็กซ์spline ที่มีความแม่นยํา แบริ่งเครื่องกําเนิดคลื่นที่ยืดหยุ่น และปริมาตรที่ต่ํากว่าแต่เหนือ 100:1 ไดรฟ์ฮาร์มอนิกแบบขั้นตอนเดียวสามารถเอาชนะดาวเคราะห์เวที 3–4 บนต้นทุนระบบทั้งหมดเมื่อรวมฮาร์ดแวร์สําหรับติดตั้งและขนาดมอเตอร์
มาตรฐานใดบ้างที่ใช้กับไดรฟ์ฮาร์มอนิกและเฟืองดาวเคราะห์
มอเตอร์เกียร์ดาวเคราะห์เป็นไปตาม IEC 60034-1, IEC 60034-30-1 (IE1–IE5), NEMA MG 1 และ DOE 10 CFR Part 431 (IE4 ตั้งแต่เดือนมิถุนายน 2027)ไดรฟ์ฮาร์มอนิกถูกควบคุมโดยข้อมูลจําเพาะของผู้ผลิตเป็นหลัก (Harmonic Drive LLC, Leaderdrive, KOFON) มากกว่ามาตรฐานประสิทธิภาพสากล แม้ว่าส่วนมอเตอร์จะต้องยังคงเป็นไปตามกฎ 53%