ブレスベンチレーターモーターのモーターアプリケーション
クイックアンサー
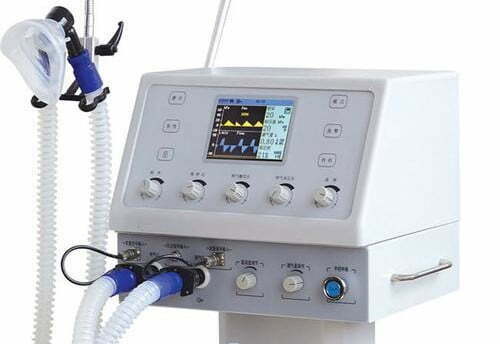
呼吸換気装置が作動します ブラシレスDC(BLDC)モーター: ア 高速遠心送風機モーター (30,000–60,000 rpm)気流を発生させ、小型 ステッピング またはバルブと流量制御を配置するサーボモーター。ブロワーは 静音(家庭用<30dBA)、精度(±0.2cmH)2O)、高速応答(≤5ms)、信頼性(15,000+時間)、安全な12–24 V電源で。タービン駆動のBLDC人工呼吸器は、コンプレッサーベースのICUマシンに匹敵するか、それに勝るものでありながら、持ち運びに便利なコンパクトさであり、そのため現在ではICU、在宅CPAP/BiPAP、搬送、麻酔、新生児ケアにまたがっています。
目次
- 人工呼吸器モーターとは何ですか?
- 人工呼吸器ドライブの仕組み
- モータータイプの比較
- エンジニアリングデータ:速度、騒音、精度、寿命
- 実例:ポータブルブロワーのサイズ設定
- 最高のアプリケーション
- 人工呼吸器モーターの選び方
- エンジニアリングでよくある間違い
- トラブルシューティング
- よくある質問
- グリーンスカイパワーを選ぶ理由
人工呼吸器モーターとは何ですか?
人工呼吸器モーターは、患者が呼吸する加圧気流を生成して調整する小型ドライブです。現代のデザインでは、ほとんどの場合、 ブラシレスDCモーター 運転 遠心送風機インペラ、さらにバルブと流量制御用の小型作動モーター。ブロワーモーターは機械の心臓部であり、その圧力精度、ノイズフロア、応答時間、信頼性は、治療の安全性と快適性を直接決定します。
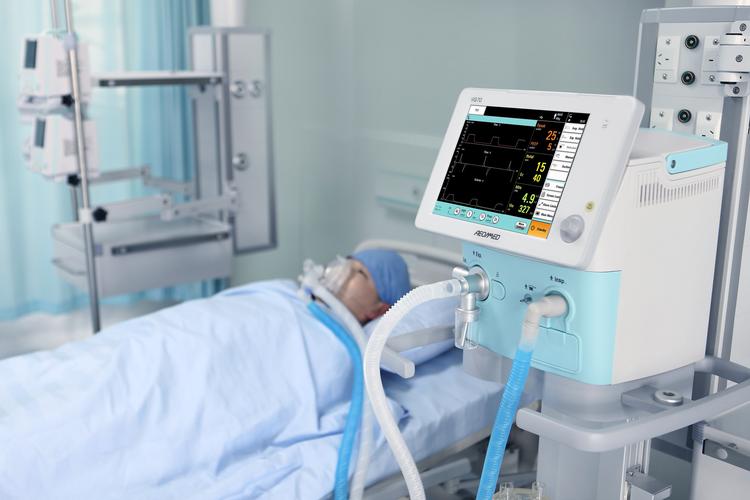
同じコアブロワーは、ICU人工呼吸器、家庭用CPAPおよびBiPAP装置、麻酔人工呼吸器、搬送用および緊急蘇生器、新生児または高流量治療など、幅広い機器環境に対応しており、各クラスは騒音、精度、応答、環境生存に重点が移っています。そのため、「人工呼吸器モーター」は、単一の部品番号ではなく、いくつかの異なる仕様プロファイルを持つ1つのカテゴリです。
ファンではなく送風機な理由
呼吸回路は、およそ 5–50 cmH の背圧を示します2可変流量を横切るO軸流ファンの圧力-流量曲線は、その負荷下で崩壊するため、安定した圧力波形を保持できません。ア 遠心送風機 は、人工呼吸器が必要とする高静圧を生成し、タコメーターのフィードバックによるPWM速度調整によってリアルタイムで制御されます。この1つのトポロジーの決定は、軸方向ではなく遠心力であり、すべての人工呼吸器駆動の基盤です。
ドライブがブラシレスでなければならない理由
ブラシレスDCは、3つの理由から気流経路で交渉の余地がありません。ブラシ付きモーターは、患者の気道やクリーンルーム環境を汚染するブラシの摩耗による炭素粉塵を排出します。また、ブラシの耐用年数は数千時間に制限されますが、これは生命維持装置としては受け入れられません。また、ブラシ付き整流の火花と騒音は、患者が睡眠中に必要な静かな操作を打ち負かします。ブラシレス整流は3つの問題をすべて一度に解決するため、すべての医療用呼吸器は BLDCの 独占的に。
人工呼吸器ドライブの仕組み
タービン駆動の人工呼吸器は、クローズドループで4つのステップで息を送ります。
- BLDCモーターはインペラを回転させます。 スロットレスBLDCローターは、低慣性で30,000–60,000rpmで回転するため、ほぼ瞬時に速度を変更できます。
- 遠心インペラは空気を加圧します。 高速回転のインペラは、回転エネルギーを制御された圧力と流量の出力に変換します。
- コントローラーはループを閉じます。 あ モーターコントローラー タコメーター(および多くの場合、圧力/流量センサー)を読み取り、PWM速度を毎秒数千回調整して、所定の波形(吸気圧、PEEP、流量、呼吸数)を追跡します。
- バルブモーターは波形を形作ります。 スモール ステッピング または サーボ モーターは、正確な酸素と圧力の供給のために比例バルブとミキサーを配置します。
フィールド指向制御 (FOCの高いPWMスイッチング周波数を備えたブロワーは、ブロワーを滑らかで聞こえないように保ちながら、患者の快適さと正確な治療の両方の鍵となる厳しい速度精度を維持します。
コンプレッサとタービン:BLDCが勝った理由
古いICUの人工呼吸器は、圧縮空気源とピストンまたはベローズの機構を使用していましたが、重く、壁の供給に依存し、持ち運びが困難でした。タービン駆動の設計は、単一の高速BLDCブロワーに置き換えられましたが、それには十分な理由があります:タービンの空気圧性能は、コンプレッサーベースの機械に匹敵するか、それを凌駕し、そのコンパクトなパッケージにより設置面積が縮小され、バッテリーの小型化が可能になり、独立した圧力と流量制御により、ICU、搬送所、家庭全体での真の携帯性が可能になります。その自由の代償は、ほぼ無音で30,000〜60,000rpmで確実に回転しなければならないモーターであり、これはまさにスロットレスBLDCテクノロジーがもたらすものです。
CPAP と BiPAP: 同じモーター、異なる制御
CPAP は、吸気と呼気の両方で 1 つの固定圧力を保持します。BiPAP は、高吸気圧 (IPAP) と低呼気圧 (EPAP) を交互に使用し、患者がトリガーする呼吸移行に 100 ミリ秒以内に応答する必要があります。どちらも同じブロワー ハードウェアを使用しますが、違いはコントローラーです。の帯域幅とアルゴリズム。そのため、最高速度だけでなく応答時間は、1 桁のミリ秒で速度を変更できないモーターが患者と戦う 1 次ブロワー仕様です。自分の呼吸リズムに従うのではなく、それに従うのではありません。
モータータイプの比較
| 役割 | モータータイプ | なぜ |
|---|---|---|
| ブロワ/タービン駆動 | スロットレスBLDC、30k–60k rpm | 高速、静音、効率、長寿命 |
| 比例弁 | マイクロステッピングまたはサーボ | 正確で再現性のある角度位置 |
| 酸素/ガスミキサー | 小型ステッパー | 微細で安定した流量調整 |
| レガシー/コスト制限 | ブラシ付きDC(まれ) | 摩耗破片と寿命の短縮は失格です |
BLDC と医療用ブラシ
| 属性 | BLDC(中古) | ブラシ(回避) |
|---|---|---|
| 摩耗破片 | なし(ブラシなし) | 炭素粉塵が空気の流れを汚染する |
| ライフ | 15,000–50,000 h | 1,000–3,000 h |
| ノイズ | <30–45 dBA | ハイ(ブラシ+整流子) |
| スピード | 最大 60,000 rpm | より低い火花の限界 |
エンジニアリングデータ:速度、騒音、精度、寿命
主な仕様
| パラメータ | 一般的な人工呼吸器の値 |
|---|---|
| ブロワー速度 | 30,000–60,000 rpm |
| 圧力範囲 | 0–30 cmH2O 連続、50 cmH2Oピーク |
| 圧力精度 | ±0.2 cmH2O |
| 流れの安定性 | ≤1% |
| 応答時間 | ≤5 ms (BiPAP 遷移 <100 ms) |
| ノイズ | <30 dBA (ホーム) / 35–45 dBA (ICU) |
| ライフ | 15,000–50,000 h |
| 供給 | 12 V / 24 V DC |
スピード、トルク、効率
ブロワーの仕事は高速であり、高トルクではありません。スロットレス BLDC ローターは慣性を低く保ち、ステップ応答を ≤5 ms に抑えますが、電子整流と低鉄損により効率が高く、熱が低く保たれますが、廃熱が酸素が豊富な環境を上昇させるため、重要です。ベアリング潤滑剤の酸化のリスク。
騒音と振動
静粛性は臨床上の要件であり、良いことではありません:在宅CPAPユーザーは腕の中で眠りますブロワーの到達範囲が目標であるため、連続圧力で<30dBAがターゲットであり、ICUおよび麻酔装置は35〜45dBAを保持します。ブラシレス整流(ブラシや整流子のノイズなし)、可聴帯域を超えるPWMスイッチング周波数、空気力学的に最適化されたインペラの3つの設計の選択肢がそれを実現します。振動振幅はほんの一の数度に保持されるため、ブロワーは一晩中治療中も安定して動作します。
電力と電圧
換気装置の送風機は、安全な低電圧 (12 V または 24 V DC) で動作し、定格電力はデバイス クラスに応じて通常 20–400 W です。家庭用および輸送用ユニットはバッテリー電源に依存しているため、送風機の効率は稼働時間と携帯性に正比例します。20 W クラスの 24 V 送風機はポータブル ベンチレーターをサポートできますが、大型の ICU や高流量の機械はより多くの電力を消費します。いずれの場合も、低電圧 BLDC の選択により、IEC 60601-1 に基づく電気安全絶縁も簡素化されます。
信頼性と寿命
電子整流と耐久性のあるボールベアリングにより、人工呼吸器の送風機の寿命が 15,000–50,000 時間に短縮され、多くの場合、デバイスに見合ったり、それを超えたりします。自身の耐用年数。これは、モーターが現場で修理可能な部品ではないため、これは重要です。ここでの信頼性は、ブラシレス設計、熱(および潤滑剤の酸化)を抑える低鉄損、およびコントローラーが温度を監視し、損傷前にディレーティングできるようにする統合サーミスタの3つの関数です。
環境:酸素、滅菌、温度
- 高酸素: ベアリング潤滑剤は時間の経過とともに酸化します。低鉄損ローターとサーミスタはリスクを低減します。
- 滅菌: 麻酔ブロワーは、100%湿度と~135 °Cで200+オートクレーブサイクルに耐える必要があります。
- 安全基準: モーターはサポートする必要があります IEC 60601-1 医療用電気安全、ISO 13485品質、および気流経路のISO 10993生体適合性材料。
コンプライアンスと文書化
人工呼吸器の送風機は、その背後にある書類によって決まります。モーターサプライヤーは、デバイスメーカーをサポートする文書とトレーサビリティを提供する必要がありますFDA 510(k) または CE MDR の提出: 気流経路の材料宣言 (ISO 10993 生体適合性)、RoHS/REACH、速度、電流、振動、騒音の最終ライン試験記録、および EMC に優しいシールド。医療 OEM にとって、このパッケージのないモーターは事実上市場性がないため、コンプライアンス文書はトルクおよび速度の数値と同等の立場で選択基準となります。
実例:ポータブルブロワーのサイズ設定
ポータブル人工呼吸器は、 120 L/min 50 cmH のピーク圧力で2O. 油圧動力は圧力×フローです。
Q = 120 L/分 = 0.002 m³/秒 そして P = 50 cmH2O ≈ 4,903 Pa
P油圧式 = P × Q = 4,903 × 0.002 ≈ 9.8 W
高速でブロワーとモーターを組み合わせた効率が~50%の場合、必要な電気入力は約 20 W — ~40,000 rpm で動作する 24 V BLDC ブロワー モーターが快適に供給します。
直感に反する洞察: 人の命を支える人工呼吸器は、ゴルフボールほどの大きさのモーターで動き、~20Wを消費します。トリックは トルクではなく速度 — 小型のインペラを 40,000–60,000 rpm で回転させると、ポケットサイズのパッケージで医療グレードの圧力が生成され、スロットレス BLDC 構造により、その速度は静かで瞬時に実現されます。トルクの仕様をオーバースペックするエンジニアは、タービン ベンチレーターでは、速度と低慣性のポイントを見逃しています。 は パフォーマンス。
演算は、ICU、家庭用、輸送用など、どのデバイスクラスでも同じです。最悪の場合の圧力と流量から油圧パワーを計算し、ブロワーとモーターの効率で割って電気入力を取得し、インペラがその圧力にコンパクトに到達する速度クラスを選択します。50% の複合効率は、小型の高速ブロワーの保守的な計画数値であり、適切に適合したスロットレス BLDC ステージは、設計にマージンを残すだけで、より優れたパフォーマンスを発揮します。
人工呼吸器モーターに最適なアプリケーション
ブロワ・モーターが適切な場合、圧力流量の数値だけでなく、臨床環境にも影響します。眠っている患者の横で動作する装置は静粛性を最適化し、病棟間を移動させる装置はバッテリ寿命を最適化し、オートクレーブ滅菌された装置は材料の生存を最適化します。以下のアプリケーションは、それぞれの優先順位を、最適なドライブにマッピングします。
- ICU人工呼吸器 — 継続的で高精度な侵襲的サポート。
- ホームCPAP / BiPAP — 睡眠のために 30 dBA 未満の静音。BiPAP は <100 ms の呼吸遷移応答を追加します。
- 麻酔人工呼吸器 — オートクレーブと高酸素生存 (200+ サイクル、100% O2)を呼び出します。
- 輸送および緊急用人工呼吸器 — バッテリー駆動の携帯性。
- 新生児および高流量治療 – 低一回換気量での微細な流量制御。
要件別のデバイス クラス
| デバイス | ブロワーの要件 | なぜ違うのか |
|---|---|---|
| ICU人工呼吸器 | 高精度、連続デューティ | 生命維持、24/7作戦 |
| ホームCPAP / BiPAP | <30 dBA、<100 ms 応答 | 睡眠の質、呼吸の同期 |
| 麻酔人工呼吸器 | オートクレーブ + 100% O2 サバイバル | 滅菌、酸化 |
| 輸送・緊急 | バッテリー効率、軽量 | 携帯性、オフグリッド電源 |
| 新生児 / 高流量 | 微細な低流量制御 | 小潮換気量 |
人工呼吸器モーターの選び方
選択は、モーターカタログではなく、デバイスクラスに従います。規定の圧力-流量曲線と臨床環境から始めます — 家庭用CPAPブロワーは、どちらも「人工呼吸器モーター」ですが、麻酔ブロワーとは異なる仕様です。以下の6つのステップは、物理からコンプライアンスまでのカスケードをたどるため、選択するブロワーは、サブミッションをクリアし、デバイスのために静かに稼働し続けるブロワーです。以下の6つのステップは、物理からコンプライアンスまでカスケードをたどるため、選択するブロワーは、サブミッションをクリアし、デバイスのために静かに稼働し続けるブロワーですの生涯。
- 圧力-流量曲線を定義します。 呼吸サイクル全体で必要な圧力と流量をマッピングします。
- ブロワーモーターのサイズを設定します。 水力 (P × Q) を計算し、それに当たる BLDC 速度クラス (30k–60k rpm) を選択します。
- 制御インターフェイスを指定します。 タコメーターフィードバックを備えたPWM(25kHz)と、閉ループ圧力が必要なエンコーダ。
- ノイズバジェットを設定します。 <30 dBA (ホーム用);35–45 dBA (ICU) 用。
- 環境を確認します。 ターゲットデバイスクラスのオートクレーブサイクル、酸素曝露、温度と湿度。
- コンプライアンスを確認します。 サポートするモータードキュメント IEC 60601-1、ISO 13485 および ISO 10993 デバイス申請。
カスケードを一度実行すると、候補リストは短くなります — 通常は、一握りのスロットレス BLDC ブロワーとバルブ用のステッパーが 1 つか 2 つです。それが要点です: 人工呼吸器モーターは、データシートの見出しではなく、10 年間呼吸波形をどれだけ静かかつ正確に追跡するかによって選択されるため、選択プロセスは実際には、それを証明できないものをすべて排除するプロセスです。
エンジニアリングでよくある間違い
- 軸流ファンの指定。 その圧力-流量曲線は回路の背圧で崩壊するため、治療は不安定になります。
- ブラシ付きモーターの選択。 ブラシの摩耗破片と寿命の短いため、生命維持装置としては安全ではありません。
- ノイズを無視します。 ~30 dBAを超える送風機は、隣で寝ている家庭用CPAPユーザーには受け入れられません。
- 酸素環境を見下ろす。 ベアリング潤滑剤は100% Oで酸化します2低鉄損ローターとサーミスタが重要です。
- 制御ループが遅すぎます。 BiPAPは、100ミリ秒以内に呼吸トリガーに反応する必要があります。ドライブが遅いと、患者の同期が損なわれます。
- コンプライアンスドキュメントが欠落しています。 IEC 60601-1 / ISO 13485 トレーサビリティがなければ、デバイスは FDA または CE MDR をクリアできません。
共通点は、人工呼吸器モーターは セーフティクリティカル コンポーネントは、故障に失敗しない静かで正確に判断されます。これらの間違いはそれぞれ、仕様時に回避するのは安価であり、規制当局への提出後や現場で発見するのは壊滅的です。ルールが 1 つだけとすれば、最初に臨床波形と環境に対してブロワーを指定し、次にモーターに従わせます。
トラブルシューティング — 問題、原因、解決策
| 問題点 | 考えられる原因 | ソリューション |
|---|---|---|
| 圧力波形が不安定 | 軸流ファンまたは低速制御ループ | 遠心送風機を使用、PWM帯域幅+フィードバックを上昇 |
| 夜間の過剰な騒音 | 高スイッチング周波数/インペラ設計 | PWMキャリアを上げます。インペラを最適化します(ノイズガイド) |
| 酸素中のベアリングの故障 | 潤滑剤の酸化/熱 | 低鉄損ローター、サーミスタ、シールドベアリング(SKFの) |
| 滅菌後に失敗する | オートクレーブ定格ではない | 麻酔用オートクレーブサイクルブロワー仕様 200+ |
| 時間の経過に伴うフロードリフト | 開ループ速度制御 | タコメーター/エンコーダのクローズドループフィードバックを追加 |
| 連続使用時の過熱 | 高速での鉄損 | スロットレス BLDC。負荷時の熱定格を検証 |
グリーンスカイパワーを選ぶ理由
Greensky Powerの設計と製造 カスタムBLDCおよびステッピングモーター そして完成 OEMアクチュエータアセンブリ 人工呼吸器が要求する速度、騒音、信頼性に合わせて設計された医療機器用。お客様のデバイスプログラムには、以下を提供します。
- 高速 スロットレスBLDC そして 24 V BLDC 低振動で<30–45dBA動作のブロワーモーター。
- マイクロステッピング そして サーボ 正確なバルブと流量制御のためのモーター。
- エンジニアリングサポート トルクとパワーの計算、制御統合、および IEC 60601-1 / ISO 13485 ドキュメント。
ブロワー、バルブモーター、制御インターフェースを1つの一致したドキュメントに裏付けられた医療用駆動システムとして構築しているため、臨床波形と環境を指定し、速度、騒音、応答、コンプライアンスのドキュメントがすでに提出用に用意されている状態で、エンジニアリングに従わせることができます。
関連リソース
- 電動機の基本(柱ページ)
- ブラシレスDCモーター(BLDC)の基本
- 24 VブラシレスDCモーター
- マイクロステッピングモーターガイド
- サーボモーターの基礎
- 医療およびリハビリ機器用のDCモーター
- 電気モーターの騒音を低減する方法
- モータコントローラガイド
- DCモーターカテゴリ
参考文献
- IEC 60601-1 — 医療用電気機器、基本的な安全に関する一般要件. webstore.iec.ch/en/publication/67497
- IEC 60034-1:2022 — 回転電気機械、一般的な要件. webstore.iec.ch/en/publication/65446
- IEC 60034-30-1 — ライン操作 AC モーターの効率クラス. webstore.iec.ch/publication/91195
- ANSI/NEMA MG 1-2021 — モーターと発電機. webstore.ansi.org/standards/nema/ansinemamg2021
- NEMA — モーターおよび発電機製品ガイダンス. nema.org/products/pages/motor-and-generator.aspx
- 米国DOE — モーターシステムの効率と負荷ガイダンス. energy.gov — 10097517.pdf
- IEA — 電気モーターと産業効率. iea.org/energy-system/industry/electric-motors
- SKF — ベアリングの故障とその原因. skf.com — ベアリングの故障
- シーメンス — SIMOTICS電気モーター製品範囲. siemens.com — 電気モーター
- IEEE Xplore — 査読付きモーター/アクチュエーター設計論文. ieeexplore.ieee.org/document/6342334
- IEEE Transactions on Industry Applications — Zhou &; Shen, ‘Rotor Notching for Electromagnetic Noise Reduction of Induction Motors’, DOI 10.1109/TIA.2017.2681969. doi.org/10.1109/TIA.2017.2681969
- maxon — ECテクノロジーとギアヘッドの選択. maxongroup.com — EC-テクノロジー
- FAULHABER — ブラシレスDCモーターとマイクロドライブのノウハウ. faulhaber.com — ブラシレス DC モーター
- 安川電機 — モーションおよびサーボシステムの技術ダウンロード. yaskawa.com/downloads/search-index
- 椿 — ギアモータ選定技術リファレンス(サービスファクター法). tsubakimoto.co.jp — セレクションリファレンス
Greensky Powerのエンジニアリングチームによってレビューされた技術コンテンツ。速度、騒音、圧力、寿命の数値は、医療機器の代表的な値であり、機器クラスの正確な評価とコンプライアンス文書を確認し、サプライヤーに提出してください。
よくある質問
人工呼吸器にはどのようなモーターが使われていますか?
空気供給用のブラシレスDC(BLDC)遠心ブロワーモーターと、バルブと流量制御用の小型ステッピングモーターまたはサーボモーター。ブロワーは、スロットレスBLDCモーターによって駆動される高速タービン(30,000–60,000rpm)で、迅速な応答を実現します。
なぜ人工呼吸器はブラシレスDCモーターを使用するのですか?
BLDCモーターは、ブラシの摩耗破片を発生せず、静かに動作し(30–45dBA未満)、高効率で非常に高速に到達し、電子整流で15,000+時間持続します。
人工呼吸器の送風機モーターの回転速度はどのくらいですか?
タービン駆動の換気装置は、約 30,000 から 60,000 rpm まで回転する高速ブロワーを使用します。高速により、コンパクトな遠心送風機が医療グレードの圧力 (5–50 cmH ) を生成できます2O)かさばるコンプレッサーなしで人工呼吸器が必要です。
人工呼吸器のモーターはどのくらい静かでなければなりませんか?
家庭用CPAPと人工呼吸器は、患者が眠れるように、継続的な圧力で約30dBA未満にとどまる必要があります。ICUと麻酔装置は通常35〜45dBAです。静粛性は、BLDC整流、高いPWMスイッチング周波数、および空力インペラ設計によってもたらされます。
人工呼吸器モーターにはどのくらいの圧力精度が必要ですか?
医療用ブロワーモーターは、約±0.2cmHの圧力精度を提供します2O は、1% 以内の流れの安定性と 0.1% の速度分解能を持ち、タコメーター フィードバックを備えた閉ループ PWM 制御を使用しているため、デバイスは規定の呼吸波形を追跡します。
人工呼吸器モーターは滅菌や高酸素に耐えることができますか?
麻酔用人工呼吸器には、200+オートクレーブサイクル、100%湿度、100%酸素に耐えるモーターが必要です。高酸素はベアリング潤滑剤を酸化する可能性があるため、モーターには熱を制限するための低鉄損と温度監視用のサーミスタが必要です。