
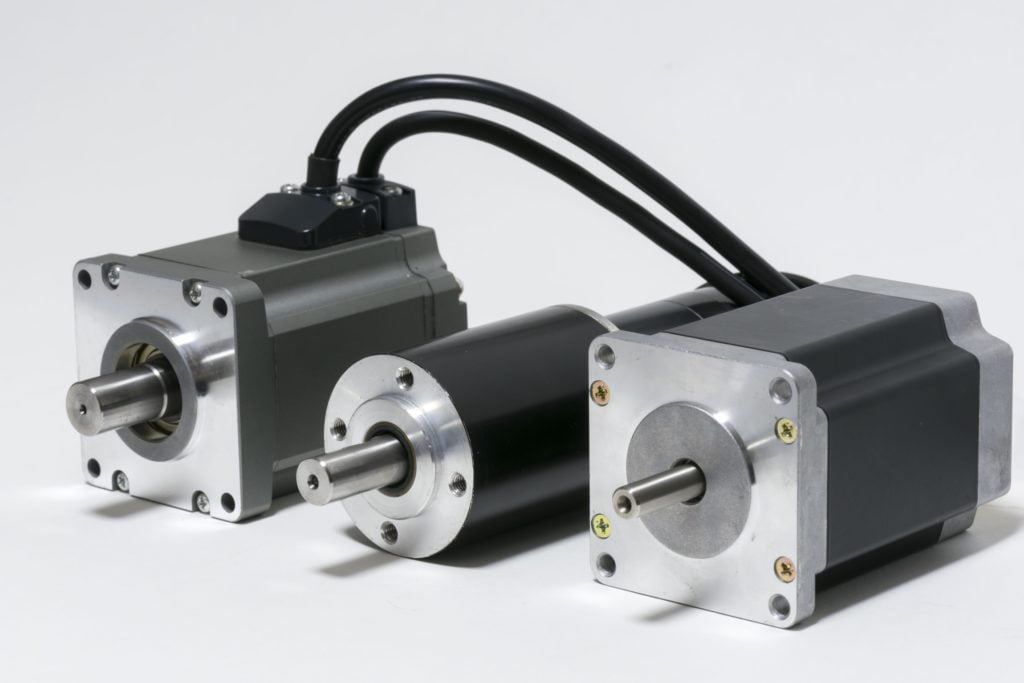
Servomotor vs motor paso a paso: las cifras que deciden
Respuesta rápida
La elección no consiste en qué motor es mejor, sino en qué modo de fallo se puede aceptar. Un motor paso a paso falla perdiendo pasos, en silencio, cuando la carga supera el par disponible a esa velocidad. Un servomotor falla por sobrecalentamiento cuando su par eficaz supera el régimen continuo, normalmente sin ningún error de posición. Ambos se dimensionan con las mismas dos cifras: el punto par-velocidad que realmente se necesita y la relación de inercia que se puede tolerar. Por encima de aproximadamente 1.000 rpm, o cuando la inercia de carga supera unas diez veces la del rotor, el paso a paso deja de ser una opción. Por debajo de ese rango, un paso a paso de lazo cerrado suele ganar en coste.
- Dos arquitecturas, una pregunta
- Por qué el par cae con la velocidad y qué tiene que ver la tensión
- Leer una curva de par en lugar de una cifra de catálogo
- El problema de los 0,005 grados: qué es la precisión de un paso a paso
- En reposo: par de retención, reducción de corriente y servomotor
- Resonancia, frecuencia de arranque y límite de aceleración
- Dimensionar ambos con un solo método: par eficaz
- Coste del sistema: de dónde sale el factor de tres a cinco
- Paso a paso de lazo cerrado: qué corrige y qué no
- Matriz de aplicaciones
- Un marco de decisión en seis puntos
- Por qué Greensky Power suministra ambos
- Referencias
- Preguntas frecuentes
Dos arquitecturas, una pregunta
Todo eje de posicionamiento plantea la misma pregunta: ¿sabe el motor dónde está? Un motor paso a paso responde que no. Divide una revolución en incrementos angulares fijos, normalmente 200 pasos de 1,8 grados, y el controlador cuenta pulsos para inferir la posición. Si el rotor se queda detrás del campo magnético, nada lo comunica. Un servomotor responde que sí: un encoder cierra el lazo y el accionamiento corrige el error en cada ciclo de control, decenas de miles de veces por segundo.
Esa diferencia de realimentación explica casi todas las diferencias prácticas, aunque no todas. Dos afirmaciones habituales se equivocan en sentidos opuestos. Un motor paso a paso no es simplemente un servomotor barato que pierde pasos, porque su curva de par está modelada por la misma inductancia que limita a cualquier motor, y ninguna cantidad de realimentación devuelve el par. Y un servomotor no es automáticamente más preciso en el punto de trabajo, porque la resolución del encoder no es lo mismo que la precisión de la máquina.
| Atributo | Paso a paso, lazo abierto | Servomotor, lazo cerrado |
|---|---|---|
| Realimentación de posición | Ninguna; la posición se infiere del recuento de pulsos | Encoder, medido en cada ciclo de control |
| Detección de error | Ninguna; un paso perdido es invisible | Continua; el error de seguimiento está acotado por un límite |
| Construcción del rotor | Muchos polos, típicamente 50 dientes que dan 100 polos | Pocos polos, habitualmente de 4 a 8 |
| Carácter del movimiento | Incrementos discretos; una oscilación de asentamiento por paso | Par continuo; suave en todo el rango de velocidad |
| Complejidad del accionamiento | Generador de pulsos más driver chopper | Control orientado a campo con lazos de corriente, velocidad y posición |
| Base del régimen nominal | Temperatura del devanado a la corriente de retención | Par continuo a un incremento de temperatura especificado |
| Modo de fallo típico | Pérdida silenciosa de pasos y, después, chatarra o colisión | Fallo por sobrecarga o sobrecalentamiento, que al menos se comunica |
La terminología misma está normalizada, y eso importa al comparar presupuestos de dos proveedores. NEMA ICS 16 define los regímenes, los términos de par y los términos de realimentación para ambas familias, con definiciones separadas para servomotores y motores paso a paso y una definición de resonancia torsional [9]. Si una hoja de datos usa «holding torque» para un servo, o «rated torque» para un paso a paso sin indicar a qué velocidad, no está empleando el vocabulario normalizado.
Por qué el par cae con la velocidad
Un motor paso a paso entrega su par máximo a velocidad cero y progresivamente menos a medida que la velocidad sube. El mecanismo es la inductancia. Cada fase es una bobina con una constante de tiempo eléctrica, y la corriente solo puede crecer tan rápido como permite la tensión de alimentación: su derivada es la tensión de alimentación menos la caída resistiva y la fuerza contraelectromotriz, dividida por la inductancia. Con cadencias de paso bajas hay tiempo de sobra para alcanzar la corriente nominal; con cadencias altas, la siguiente conmutación llega antes de que la corriente se haya establecido, de modo que la corriente eficaz, y con ella el par, cae.
La tensión de alimentación no es un detalle, porque fija la rapidez con que sube la corriente de fase. Duplicar la tensión de bus duplica aproximadamente la derivada inicial de corriente, y el mismo motor vendido con un driver de 24 V y con uno de 48 V produce por tanto dos curvas de par muy distintas. Una curva de catálogo trazada a una tensión dice casi nada de la otra.
Qué significa esto para una tabla comparativa
La mayoría de las tablas «paso a paso frente a servo» comparan el par de retención del paso a paso con el par continuo del servo y concluyen que el paso a paso es más fuerte. Esa comparación no es válida a ninguna velocidad por encima de cero, y es el error más frecuente en este tipo de comparativas. La comparación correcta se hace a la velocidad y al par del perfil de movimiento real, sobre curvas trazadas a la misma tensión de bus.
| Velocidad | Paso a paso NEMA 23, retención aprox. 1,5 N·m | Servo de 400 W, continuo aprox. 1,27 N·m |
|---|---|---|
| 0 rpm | 1,5 N·m a corriente nominal; menos si la reducción de corriente está activa | 1,27 N·m continuo, disponible como par de retención |
| 300 rpm | Aprox. 1,1 a 1,3 N·m con driver de 48 V, bastante menos con 24 V | 1,27 N·m continuo |
| 600 rpm | En torno a 0,7 a 1,0 N·m con 48 V; la curva ya se está doblando | 1,27 N·m continuo |
| 1.500 rpm | A menudo 0,2 a 0,4 N·m; la zona donde aparece la pérdida de pasos | 1,27 N·m continuo, más un pico de unos 3,8 N·m |
| 3.000 rpm | Normalmente por debajo de 0,1 N·m; no es un punto de operación utilizable | 1,27 N·m continuo hasta la velocidad nominal |
Estas cifras del paso a paso son rangos, no especificaciones, porque se mueven con la tensión de bus, la frecuencia de chopper del driver y la inductancia del motor. Un proveedor que da una sola cifra «a 1.500 rpm» sin declarar la tensión del driver ha entregado un número que no se puede usar. La columna del servo es plana porque un servo es una fuente de par hasta su velocidad nominal; más allá entra en operación a potencia constante y el par cae al subir la velocidad.
Leer una curva de par en lugar de una cifra de catálogo
Dos curvas deciden toda la comparación, y ambas las publica cualquier fabricante serio. Para el paso a paso es la curva de par límite (pull-out): el par máximo que el motor puede entregar a cada velocidad sin perder el sincronismo [3]. Para el servo, el par continuo y el par pico frente a la velocidad.
Al abrir esas curvas, tres lecturas se llevan la decisión:
- Dónde se dobla la curva del paso a paso. La rodilla la fijan la inductancia y la tensión de alimentación. Por debajo, el par es aproximadamente plano; por encima, la curva cae con pendiente pronunciada. El perfil de movimiento debe quedar por debajo de la rodilla con margen, no sobre ella.
- Cuánto de la curva del servo es continuo. La zona de pico es un margen térmico medido en segundos, no un segundo punto de operación. Un accionamiento capaz de entregar tres veces el par nominal durante dos segundos no puede hacerlo durante veinte.
- Si ambas curvas se trazaron a tu tensión de bus. Una curva de paso a paso a 48 V y una de servo a 400 V no son comparables en las condiciones reales del eje, aunque al menos son internamente coherentes. Una curva de paso a paso a 24 V frente a un servo a 400 V favorece al servo con demasiada holgura.
El problema de los 0,005 grados
Los artículos comparativos afirman por rutina que un paso a paso es preciso hasta ±0,005 grados y un servo hasta ±0,02 grados, y después explican por qué el servo es mejor de todos modos. La primera cifra se equivoca aproximadamente en un orden de magnitud y la segunda no es una precisión de máquina. Ambos errores importan, porque ocultan la distinción real.
La precisión de un paso a paso se especifica como precisión de posición de parada: la diferencia entre dónde debería detenerse el rotor y dónde se detiene, medida sin carga. Oriental Motor la sitúa en ±3 minutos de arco, es decir ±0,05 grados, sin carga [2]. La misma referencia da valores dependientes del tamaño de bastidor para la precisión de transmisión angular: 0,1 grados en bastidores de 28 y 42 mm, 0,09 grados en 60 mm y 0,07 grados en 90 mm. Un NEMA 23 cae en la banda de 0,09 grados.
| Métrica | Qué significa en realidad | Valor típico |
|---|---|---|
| Precisión de parada del paso a paso | Error en una parada, sin carga, no acumulativo | ±3 arcmin (±0,05°); 0,07 a 0,10° según bastidor |
| Paso a paso bajo carga | Desplazamiento angular adicional por la característica ángulo-par | Proporcional a la carga de fricción; se duplica en un recorrido de ida y vuelta |
| Paso a paso tras perder un paso | Sin límite; nada lo detecta ni lo corrige | Un paso perdido = 1,8° de error permanente |
| Resolución del encoder del servo | La posición más pequeña que el accionamiento distingue | 17-bit = 131.072 cuentas/rev = 0,0027° |
| Precisión del eje servo | Error del encoder más juego del acoplamiento, correa o reductor | A menudo 0,02 a 0,1° en la carga, no en el eje |
En el eje, un paso a paso no es dramáticamente menos preciso que un servo: 0,09 grados es una cifra real y no se acumula paso a paso. Lo que importa es la diferencia entre error acotado y error sin límite. Un servo detecta una perturbación y devuelve el error dentro del límite de seguimiento; un paso a paso acumula todo lo que la carga le hizo y nunca comunica el total.
Resolución no es precisión
Hay además una ilusión de resolución. Un encoder de 17-bit resuelve 0,0027 grados en el eje del motor, pero un eje accionado por correa con reducción 5:1 y una correa flexible no posicionará la carga ni remotamente a ese nivel. La resolución es propiedad del dispositivo de realimentación; la precisión es propiedad de la máquina. Quien compara bits de encoder y olvida la mecánica está comparando dos cifras equivocadas.
En reposo: par de retención, reducción de corriente y servomotor
El comportamiento en reposo es donde más abunda el folklore, y las dos afirmaciones habituales son falsas. Decir que un paso a paso siempre consume la corriente completa al mantener posición ignora la reducción de corriente. Decir que un servo no produce par a velocidad cero y por eso necesita un freno es sencillamente incorrecto.
La mayoría de los drivers de paso a paso reducen la corriente automáticamente cuando dejan de llegar pulsos, típicamente hasta cerca del 50 por ciento del ajuste, y hasta cerca del 40 por ciento en algunas series, en torno a una décima de segundo [2]. El par de retención cae en proporción a la corriente que circula realmente, lo que el fabricante expresa como una razón simple entre corriente en reposo y corriente nominal [3]. Así, un motor de 1,5 N·m con la reducción activada retiene unos 0,75 N·m y se calienta bastante menos. Desactivar la reducción devuelve el par de retención y devuelve el calor.
Un servo mantiene la posición produciendo el par que la carga exige, con el lazo manteniendo el error en cero. El matiz es térmico, y ahí es donde fallan los servos subdimensionados. Sostener una carga vertical de forma continua no es el mismo régimen que atravesar ese par durante un movimiento: la corriente se reparte de forma desigual entre las tres fases según el ángulo de conmutación, y en el peor punto una fase lleva la corriente completa mientras las otras llevan la mitad.
Kollmorgen desarrolla ese caso y concluye que un motor que sostiene una carga continuamente necesita un par continuo nominal unas 1,41 veces el par de retención, es decir la raíz de dos, por la disipación por fase [4]. Ese único factor explica un fallo de campo frecuente: un servo elegido exactamente para el par de retención trabaja caliente y acaba disparando el fallo.
| Situación | Comportamiento del paso a paso | Comportamiento del servo |
|---|---|---|
| Retención con reducción activada | Cerca del 50 por ciento del ajuste (40 por ciento en algunas series), más frío | No aplicable |
| Retención a plena corriente | Par de retención completo, devanado caliente de forma continua | Par continuo, corriente proporcional a la carga |
| Sostener una carga vertical indefinidamente | Funciona, pero el margen térmico lo fija el devanado | Requiere un régimen continuo de unas 1,41 veces el par de retención |
| Alimentación retirada | Solo par residual, unos pocos puntos porcentuales del par de retención | Nada, salvo que se monte un freno |
| Freno de seguridad | Opcional, para mantener con el motor desenergizado | Habitual en ejes verticales y a menudo un requisito de seguridad |
Esta tabla replantea el consejo habitual. El paso a paso no retiene «gratis»: retiene gastando corriente, y es la reducción del driver lo que hace aceptable ese coste. El servo retiene con precisión y eficiencia en régimen ordinario, pero una retención vertical continua es un caso de dimensionamiento que merece su propio cálculo, y el freno sigue siendo la respuesta correcta para la seguridad sin alimentación en cualquiera de los dos motores [10].
Resonancia, frecuencia de arranque y límite de aceleración
Un paso a paso a baja velocidad no gira suavemente: avanza a pasos, sobrepasa y oscila. Cada paso excita una oscilación amortiguada y, a ciertas velocidades, esa oscilación se refuerza a sí misma. Oriental Motor sitúa la banda de resonancia de los motores de 1,8 grados entre 100 y 200 Hz, con niveles menores en los de 0,72 grados [2].
Esa cifra resulta útil al convertirla en velocidad de eje. Con 200 pasos completos por revolución, una cadencia de 100 a 200 Hz son 0,5 a 1,0 revoluciones por segundo, es decir 30 a 60 rpm. El característico zumbido de un paso a paso en una máquina herramienta es una resonancia en esa banda estrecha, no una avería. El microstepping y los algoritmos antirresonancia desplazan la frecuencia de excitación sin mover la resonancia mecánica, así que el ruido baja mientras el comportamiento de fondo permanece.
La frecuencia de arranque y por qué la inercia de carga la reduce
Todo paso a paso tiene una frecuencia máxima de arranque: la cadencia de pulsos más alta a la que puede arrancar y parar instantáneamente, sin inercia de carga. La inercia de carga la reduce, y el fabricante da la relación como la frecuencia de arranque dividida por uno más la raíz cuadrada de la razón entre inercia de carga e inercia del rotor [2]. Duplicar la inercia de carga no parte por la mitad la frecuencia de arranque; la divide por unos 2,4. Esa es la razón cuantitativa por la que un paso a paso necesita una rampa, y por la que una carga pesada que arranca en seco pierde pasos en el primer tren de pulsos.
El servo no tiene un precipicio equivalente, porque el accionamiento vigila el error de seguimiento y dispara el fallo o limita cuando la aceleración exigida supera lo que el motor puede entregar. Es una diferencia real de seguridad en máquinas donde la carga cambia sin aviso, como una sierra que entra en un nudo o una pinza que agarra una pieza en ángulo.
Dimensionar ambos con un solo método
Ambos motores se dimensionan con el mismo procedimiento, y el procedimiento mismo revela cuál falla. Se usa el par eficaz para la cuestión térmica, el par pico para la dinámica y la relación de inercia para la controlabilidad.
El par eficaz sobre un ciclo es la raíz cuadrada de la suma del cuadrado del par de cada segmento por su duración, dividida por el tiempo de ciclo. Se compara con el régimen continuo. Se compara el mayor par instantáneo con el régimen de pico. Después se comprueba la razón entre inercia de carga reflejada e inercia del rotor: de 1:1 a 3:1 es cómodo para un servo, hasta 10:1 es viable con ajuste, y más allá un reductor suele ser la solución más barata.
Un ejemplo resuelto que falla dos veces
Un eje accionado por correa con un ciclo de 1,0 s concreta el método: acelera durante 0,1 s a 3,2 N·m, marcha 0,3 s a 0,8 N·m, decelera 0,1 s a 2,6 N·m y permanece 0,5 s con par cero. El par eficaz es la raíz cuadrada de (3,2 al cuadrado por 0,1, más 0,8 al cuadrado por 0,3, más 2,6 al cuadrado por 0,1, todo dividido por 1,0), que da 1,38 N·m.
| Segmento | Par | Duración | Par al cuadrado por tiempo |
|---|---|---|---|
| Aceleración | 3,2 N·m | 0,1 s | 1,024 |
| Velocidad constante | 0,8 N·m | 0,3 s | 0,192 |
| Deceleración | 2,6 N·m | 0,1 s | 0,676 |
| Permanencia | 0 N·m | 0,5 s | 0 |
| Resultado | Eficaz 1,38 N·m | Ciclo de 1,0 s | Suma 1,892 |
Dos candidatos muestran dónde falla cada diseño. Un servo de 400 W con 1,27 N·m continuos y 3,8 N·m de pico pasa holgadamente la comprobación de pico y falla la de continuo, porque 1,38 supera 1,27. Funcionará, y funcionará caliente, y en un armario templado acabará disparando el fallo. La decisión correcta es un bastidor mayor, no un régimen de pico más alto.
El paso a paso falla de otra manera. Un NEMA 23 con par de retención de 1,5 N·m entrega aproximadamente 0,7 a 1,0 N·m a la velocidad de este perfil con un driver de 48 V, y el segmento de aceleración pide 3,2 N·m. Pierde pasos en la rampa y el controlador nunca se entera. Ningún ajuste del driver corrige un déficit de par de ese tamaño; el eje necesita un motor mayor, una aceleración menor o un reductor.
Coste del sistema: de dónde sale el factor de tres a cinco
La diferencia de precio del motor es pequeña frente a la diferencia de sistema. Un motor paso a paso suele ser entre un 20 y un 30 por ciento más barato que un servo de bastidor similar, pero el eje también necesita accionamiento, realimentación, cableado y tiempo de puesta en marcha, y esos conceptos mueven el total mucho más.
| Tipo de eje | Contenido de la lista de materiales | Puesta en marcha | Coste relativo del sistema |
|---|---|---|---|
| Paso a paso de lazo abierto | Motor, driver chopper, fuente de pulsos o indexador | Menos de una hora; ajuste de corriente y micropaso | 1,0 (referencia) |
| Paso a paso de lazo cerrado | Motor con encoder de 1.000 a 4.000 ppr, driver de lazo cerrado | Una a dos horas; los presets de ganancia suelen bastar | Aprox. 2,0 a 2,5 |
| Servo de CA | Servomotor, accionamiento servo, encoder integrado, cable apantallado | Dos a cuatro horas por eje; ajuste y límites | Aprox. 3,5 a 5,0 |
Dos hechos estructurales explican la brecha, y ninguno tiene que ver con la calidad del motor. Un accionamiento servo contiene un lazo de control orientado a campo, un lazo de posición, par seguro desactivado y normalmente una interfaz de bus de campo, y toda esa ingeniería se paga una vez por eje. La puesta en marcha también es mano de obra: una máquina servo de seis ejes puede consumir un día entero de ajuste, mientras que una de seis ejes con paso a paso suele estar funcionando esa misma tarde.
Dónde se estrecha la diferencia
La brecha se estrecha en dos situaciones. Con muchos ejes sobre un bus de CC compartido, los accionamientos servo multieje reparten el coste de la etapa de potencia y del controlador entre varios ejes. Y en régimen continuo, la diferencia de energía y refrigeración empieza a amortizarse, porque un paso a paso a plena corriente de retención disipa de forma continua mientras un servo disipa en proporción a la carga. En una máquina que trabaja un turno al día, esa amortización no llega antes de sustituir la máquina; en una línea 24/7, sí puede llegar.
Paso a paso de lazo cerrado: qué corrige y qué no
Entre ambos se sitúa el paso a paso de lazo cerrado: un motor paso a paso con encoder incremental y un accionamiento que vigila el error de seguimiento. Es el producto más malinterpretado de esta categoría, porque su beneficio suele sobreestimarse en un sentido y subestimarse en el otro.
Lo que corrige es real. Los pasos perdidos pasan a ser detectables, de modo que el accionamiento puede alarmar en lugar de acumular error en silencio. La corriente puede modularse con la carga en vez de quedarse en el valor ajustado, lo que reduce el calor a carga parcial. En la práctica eso convierte el peor modo de fallo del paso a paso, la pérdida silenciosa de posición, en un fallo comunicado, que es casi todo lo que un fabricante de maquinaria realmente quiere.
Lo que no puede corregir es la curva de par. El par a velocidad lo fijan la inductancia, la tensión de bus y el número de polos, y la realimentación no crea par. A un paso a paso de lazo cerrado al que se le piden 3,2 N·m a 600 rpm seguirá sin entregarlos; simplemente comunicará la carencia en lugar de ocultarla. El rizado de par y la banda de resonancia también permanecen, porque proceden de la excitación discreta de fases y no de la estrategia de control.
| Propiedad | Paso a paso de lazo abierto | Paso a paso de lazo cerrado | Servo de CA |
|---|---|---|---|
| Detección de pasos perdidos | Ninguna | Detectada, con alarma | Inherente |
| Corriente a carga parcial | Valor ajustado, o reducción solo en reposo | Modulada con la carga | Proporcional al par |
| Par a alta velocidad | Cae con la velocidad | Cae con la velocidad, misma física | Plano hasta la velocidad nominal |
| Banda de resonancia | Presente | Presente, parcialmente amortiguada | No aplicable |
| Coste relativo del sistema | 1,0 | Aprox. 2,0 a 2,5 | Aprox. 3,5 a 5,0 |
Así que el paso a paso de lazo cerrado es la respuesta correcta en una ventana concreta: por debajo de unas 1.000 rpm, donde el par del paso a paso todavía es útil, pero donde la pérdida silenciosa de posición es inaceptable. Por encima de esa ventana es un paso a paso más honesto, no un servo más barato.
Matriz de aplicaciones
| Aplicación | Elección habitual | Por qué |
|---|---|---|
| Impresora 3D de sobremesa, cortadora láser ligera | Paso a paso de lazo abierto | Baja velocidad, baja inercia, carga predecible, el coste domina |
| Fresadora CNC para madera y plásticos | Paso a paso de lazo cerrado o servo pequeño | La fuerza de corte varía; perder posición sale caro pero la velocidad se mantiene moderada |
| Eje Z vertical con cabezal pesado | Servo con freno, o paso a paso con freno | La retención continua contra la gravedad es un caso térmico para ambos motores |
| Recogida y colocación de alta velocidad | Servo | El tiempo de ciclo lo decide el asentamiento, y el par pico solo lo entrega un servo |
| Línea de envasado, movimiento continuo | Servo, a menudo multieje sobre bus compartido | Velocidad por encima de 1.000 rpm y ejes sincronizados |
| Actuador de compuerta o válvula, bajo régimen | Paso a paso | Los pasos son repetibles y la carga constante; gana la simplicidad |
| Instrumento alimentado por batería | Paso a paso, o servo brushless si la eficiencia importa | La corriente de retención es el consumo dominante; el ajuste de reducción decide la autonomía |
El patrón detrás de la matriz es que la decisión la toman dos cifras, velocidad y par pico, y una restricción, qué ocurre cuando el eje se equivoca. Donde un error de posición no detectado es barato de descubrir y barato de desechar, el paso a paso tiene su lugar. Donde resulta caro o peligroso, la realimentación no es opcional.
Un marco de decisión en seis puntos
- Escriba el perfil de movimiento. Velocidad, aceleración, masa o inercia móvil y tiempo de ciclo. Sin eso, toda comparación es una preferencia.
- Calcule el par eficaz y el par pico. Use el método de la sección de dimensionamiento. Si el pico supera lo que un paso a paso entrega a la velocidad máxima del perfil, la pregunta ya está respondida.
- Compruebe la relación de inercia. Por encima de unas 10:1, añada un reductor o pase a un servo con rotor mayor, y tenga en cuenta que un reductor planetario 5:1 reduce la inercia reflejada en 25:1.
- Decida el coste de equivocarse. Un paso perdido en silencio sobre un panel decorativo molesta; en un utillaje que posiciona una pieza crítica para la seguridad, no es aceptable.
- Compruebe el régimen en reposo. La retención continua contra la gravedad es un cálculo térmico para ambos motores, y el freno es una decisión separada del motor.
- Presupueste el eje completo. Motor, accionamiento, realimentación, cable, horas de puesta en marcha y tiempo de ingeniería para el ajuste. Rara vez es el motor la línea decisiva.
Los seis puntos suelen dejar la respuesta inequívoca. Los casos que siguen realmente equilibrados son aquellos en que ambos motores pasan y la elección es comercial, que es un terreno de discusión mucho mejor que una hoja de datos.
Por qué Greensky Power suministra ambos
Fabricamos motores paso a paso, servomotores brushless y los accionamientos que los acompañan, lo que significa que no tenemos ningún interés en orientar al cliente hacia la respuesta más cara. Lo que sí podemos hacer es ejecutar el dimensionamiento con usted antes del presupuesto: perfil de movimiento, pares eficaz y pico, relación de inercia y el caso en reposo si lo hay.
- Gama de paso a paso. Tipos híbridos NEMA 17, 23 y 34 con ángulos de paso de 1,8 y 0,9 grados, en versiones de lazo abierto y de lazo cerrado con encoder y driver integrados.
- Gama servo. Servomotores brushless con realimentación absoluta de 17-bit y accionamientos configurados para mando por pulsos, analógico o bus de campo.
- Opciones híbridas. Cuando el eje necesita integridad de lazo cerrado a coste de paso a paso, el paso a paso de lazo cerrado integrado suele ser el camino más corto.
Los fundamentos del lado mecánico están en cómo funcionan los motores paso a paso y en la guía de selección de motores paso a paso. Para la diferencia física entre ambas familias en términos claros, vea la diferencia entre motores servo y paso a paso. La construcción y el control del servo se tratan en todo sobre servomotores y en control vectorial de servomotores de CA. Comparaciones afines son BLDC frente a servo y paso a paso frente a BLDC.
Para el detalle de ángulo de paso y microstepping, vea microstepping y posicionamiento de precisión; para retención, motores paso a paso con frenos de retención; y para robótica, paso a paso de alto par para robótica. Las opciones de bastidor y realimentación están en las páginas de motor paso a paso y motor paso a paso integrado, y los devanados y ejes a medida parten de motores eléctricos personalizados.
Referencias
- Oriental Motor. (2015). Stepper Motors: selection calculations, angle-torque characteristics and starting frequency, general catalogue technical section. Oriental Motor. https://www.orientalmotor.com/products/pdfs/2015-2016/H/Stepper_Motor_Selection_Calculations.pdf
- Oriental Motor. (2012). Stepping Motors: technical reference, general catalogue technical section. Oriental Motor. https://www.orientalmotor.com/products/pdfs/2012-2013/G/usa_tech_product.pdf
- Oriental Motor. alphaSTEP and stepper motor specifications: maximum holding torque, pullout torque and maximum starting frequency. Oriental Motor. https://www.orientalmotor.co.in/in/products/stepping-motors/spec-guide
- Kollmorgen. (2023). AC servo motor white paper: stall, holding and the effective RMS torque calculation. Kollmorgen, a Regal Rexnord brand. https://www.kollmorgen.cn/sites/default/files/2023-09/kol_4166_AC-Servo-Motor_WhitePaper_3%20%281%29.pdf
- IEC. (2026). IEC 60034-1:2026, Rotating electrical machines – Part 1: Rating and performance, Edition 15.0. IEC Webstore. https://webstore.iec.ch/en/publication/89961
- IEC. (2020). IEC 60034-5:2020, Rotating electrical machines – Part 5: Degrees of protection provided by the integral design of rotating electrical machines (IP code) – Classification, Edition 5.0. IEC Webstore. https://webstore.iec.ch/en/publication/64224
- IEC. (2018). IEC 60034-14:2018, Rotating electrical machines – Part 14: Mechanical vibration of certain machines with shaft heights 56 mm and higher – Measurement, evaluation and limits of vibration severity, Edition 4.0. IEC Webstore. https://webstore.iec.ch/en/publication/59889
- IEC. (2025). IEC 60034-30-1:2025, Rotating electrical machines – Part 30-1: Efficiency classes of line operated AC motors (IE code). IEC Webstore. https://webstore.iec.ch/en/publication/91195
- National Electrical Manufacturers Association. (2001). NEMA ICS 16, Motion/Position Control Motors, Controls and Feedback Devices. NEMA. https://infostore.saiglobal.com/en-us/standards/nema-ics-16-2001-781992_saig_nema_nema_1880926
- ISO. (2007). ISO 281:2007, Rolling bearings – Dynamic load ratings and rating life, Edition 2. ISO. https://www.iso.org/standard/38102.html
Preguntas frecuentes
Q: ¿Es un servomotor simplemente un motor paso a paso con encoder? No, y la diferencia no es la realimentación. Un paso a paso de lazo cerrado añade detección de posición a un motor de muchos polos y alta inductancia cuyo par sigue desplomándose con la velocidad. Un servo usa un rotor de pocos polos con conmutación sinusoidal, así que produce par utilizable hasta su velocidad nominal y de dos a tres veces el par nominal como pico. La realimentación comunica la diferencia; no elimina el límite de par [2].
Q: ¿A qué velocidad conviene pasar de paso a paso a servo? El cruce útil está entre unas 500 y 1.000 rpm, pero la decisión la toma el par, no la velocidad por sí sola. Compare el par que el perfil necesita a su velocidad más alta con la curva pull-out del paso a paso a la tensión de su driver. Si el requisito queda por encima de esa curva, el cambio ya viene impuesto, sea cual sea la velocidad.
Q: ¿Cuál es la precisión real de un motor paso a paso? La precisión de posición de parada es de unos ±3 minutos de arco, o 0,05 grados, sin carga, y las cifras según bastidor van de 0,07 a 0,10 grados. No se acumula de paso a paso, y por eso un paso a paso puede mantener la posición en un recorrido largo. Sí se acumula después de perder un paso, y nada lo detecta sin un encoder [2].
Q: ¿Un motor paso a paso consume siempre la corriente completa al mantener posición? No con un driver moderno. La reducción de corriente baja la corriente en reposo hasta cerca del 50 por ciento, y hasta cerca del 40 por ciento en algunas series, en torno a una décima de segundo tras el último pulso, y el par de retención cae en proporción. Por eso un paso a paso en aplicación de retención suele trabajar más frío de lo que sugiere su fama, siempre que la función de reducción esté activada [2].
Q: ¿Puede un servo sostener una carga vertical sin freno? Sí, mediante par de lazo cerrado, pero el caso térmico es peor de lo que parece. Como la corriente se reparte de forma desigual entre las fases en el peor ángulo de conmutación, una retención continua exige un motor cuyo régimen continuo sea unas 1,41 veces el par de retención. El freno sigue siendo la respuesta habitual para la seguridad sin alimentación en cualquier eje vertical [4].
Q: ¿Por qué la mayoría de las impresoras 3D siguen usando motores paso a paso? Porque las cargas son pequeñas, las velocidades bajas y la relación de inercia favorable, justo la ventana donde funciona un paso a paso de lazo abierto. El eje además es barato, el movimiento repetible y un paso perdido en una pieza de coste mínimo no justifica un servo. El mismo razonamiento deja de valer en cuanto la máquina incorpora un pórtico pesado o una cadencia alta.
