Los mejores 12 fabricantes de motores sin núcleo en el mundo: lista clasificada y compradors Guía
Respuesta rápida
Los principales 12 fabricantes de motores sin núcleo en el mundo en 2026 son Maxon, Faulhaber, Portescap, Nidec, Adamant Namiki, Allient (Allied Motion), Precision Microdrives, Constar, MOONS(鸣志), Dingzhi (鼎智), Topband (拓邦) y Greensky Power. Un motor sin núcleo, también llamado motor de copa hueca o sin hierro, reemplaza el rotor tradicional de núcleo de hierro con una copa de cobre sesgada autoportante. Debido a que no hay hierro en el rotor, tiene cero engranaje, casi sin pérdida de corrientes de Foucault o histéresis, inercia muy baja y una curva de velocidad-par perfectamente lineal.
Los fabricantes europeos (Maxon, Faulhaber, Portescap) siguen liderando los segmentos científico, aeroespacial y médico de alta gama, mientras que los proveedores japoneses y chinos dominan la robótica de alto volumen y las aplicaciones de consumo. Esta guía los clasifica y explica cómo seleccionar el motor sin núcleo adecuado para su proyecto.
¿Qué es un motor sin núcleo? (definición)
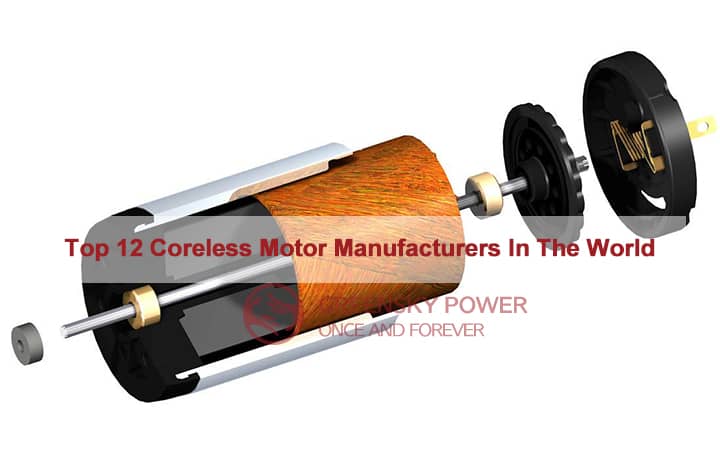
Un Motor sin núcleo (también llamado Taza hueca, sin hierro, o sin ranuras motor) es un motor de CC o CC sin escobillas de imanes permanentes cuyo devanado del rotor es un cilindro autoportante de cobre, con sin laminaciones de hierro dentro de la bobina. En un motor convencional, el cobre se enrolla en ranuras de un núcleo de acero laminado; en un motor sin núcleo, el cobre sesgado forma una copa de pared delgada que gira alrededor (o dentro) de un imán permanente estacionario.
El diseño data de 1958, cuando el Dr. Fritz Faulhaber desarrolló la bobina autoportante sesgada (rómbica), patentada en 1965. Quitar el hierro de la masa giratoria cambia casi todas las métricas de rendimiento que importan para el movimiento de precisión:
- Sin par de cogging – No hay dientes de hierro para encajar en el imán, por lo que el eje puede detenerse y mantenerse en cualquier posición, y el movimiento a baja velocidad es perfectamente suave.
- Sin pérdidas de hierro — sin hierro de rotor hay esencialmente cero pérdidas de corrientes de Foucault e histéresis, por lo que los motores sin núcleo alcanzan una eficiencia muy alta (a menudo 85–90% cepillado, >90% sin escobillas).
- Inercia del rotor muy baja — Una copa de cobre hueca pesa una fracción de un rotor de hierro, lo que proporciona constantes de tiempo mecánicas de solo unos pocos milisegundos y una aceleración excepcional.
- Comportamiento lineal velocidad-par — Sin saturación magnética significa que el par es directamente proporcional a la corriente y la velocidad es proporcional al voltaje, por lo que el servocontrol es simple y preciso.
Estos rasgos hacen que los motores sin núcleo sean la opción predeterminada donde el tamaño, la precisión, la velocidad de respuesta y la eficiencia de la batería importan a la vez: robots quirúrgicos, prótesis, drones, cámaras, instrumentos aeroespaciales y las manos hábiles de robots humanoides.
Cómo funciona un motor sin núcleo: paso a paso
Tome un motor sin núcleo con escobillas clásico como referencia (los motores sin núcleo sin escobillas mueven el devanado al estator pero siguen la misma lógica sin hierro):
- El imán se encuentra en el centro. Un imán permanente cilíndrico de tierras raras (generalmente NdFeB) está montado en el eje estacionario, creando un campo magnético radial en el espacio de aire.
- La copa de cobre lo rodea. La bobina de cobre autoportante y sesgada forma una copa hueca que gira en el espacio de aire entre el imán central y un anillo de retorno de acero exterior (la ruta del flujo se cierra a través del tubo de acero, no del rotor).
- La corriente energiza la bobina. Las escobillas y un conmutador (metal precioso o grafito) alimentan la corriente en la copa giratoria. La corriente en el campo magnético produce una fuerza de Lorentz en cada conductor: F = B·I·L.
- El par se genera sin hierro en el bucle. Debido a que la bobina no tiene núcleo, el par es proporcional a la corriente sin ondulación de coging: T = kT · I. El retrocésped EMF es proporcional a la velocidad: Ui = kE · ω, y en unidades SI kT = kE.
- El rotor de luz acelera casi instantáneamente. Con una inercia mínima y sin saturación magnética, el motor alcanza un punto de funcionamiento lineal donde U = I·R + kE·ω — velocidad fijada por tensión, par par ajustado por corriente, con una constante de tiempo mecánica de sólo unos pocos milisegundos.
La compensación es térmica: sin masa de hierro para absorber y difundir el calor, el devanado delgado tiene una capacidad calorífica limitada, por lo que la corriente continua (y el ciclo de trabajo) debe manejarse con cuidado, la mayor limitación de diseño de los motores sin núcleo.
Comparación de motores sin núcleo y motores de núcleo de hierro
La forma más clara de entender un motor sin núcleo es compararlo directamente con un motor convencional con núcleo de hierro (ranurado) de tamaño similar.
| Característica | Sin núcleo (copa hueca / sin plancha) | Motor con núcleo de hierro (ranurado) |
|---|---|---|
| Construcción del rotor | Copa de cobre sesgada autoportante, sin hierro | Cobre enrollado en ranuras de acero laminado |
| Par de cogging | Ninguno (se detiene en cualquier posición) | Presente (par de retención) |
| Pérdidas de hierro (remolino/histéresis) | Esencialmente cero | Significativo, sube con velocidad |
| Inercia del rotor | Muy bajo | Alta |
| Constante de tiempo mecánico | ~2–10 ms | Decenas de ms |
| Eficiencia (típica) | 85–90% cepillado, >90% sin cepillo | 70–85% |
| Curva velocidad-par | Lineal | Ligeramente no lineal |
| Ruido eléctrico / EMI | Baja (baja inductancia, menos arco) | Más alto |
| Potencia continua / capacidad térmica | Limitado (sin disipador de calor de hierro) | Más alto (el hierro absorbe el calor) |
| Tamaño típico | Micro a pequeño (ø3–40 mm) | De pequeño a muy grande |
| Costo relativo | Alta | Baja-moderada |
Conclusión: Elija sin núcleo cuando la precisión, la respuesta, la suavidad y la eficiencia en un paquete pequeño superan el costo y los límites de potencia continua. Elija el núcleo de hierro cuando necesite un alto par continuo, alta potencia o bajo costo.
Cómo clasificamos a los 12 mejores fabricantes de motores sin núcleo
“Mejor” depende de su aplicación, por lo que esta lista no es una tabla de ingresos única. Calificamos a cada fabricante en seis dimensiones ponderadas que importan a un comprador B2B real que obtiene motores sin núcleo (copa hueca):
| Dimensión de clasificación | Peso | Qué mide |
|---|---|---|
| Profundidad de la tecnología sin núcleo | 25% | Know-how de bobinado sesgado, constante del motor km, límite de miniaturización |
| Amplitud del producto | 20% | Cepillado y sin escobillas sin núcleo, reductores, codificadores, servomódulos |
| Calidad y confiabilidad | 20% | Vida a altas rpm, consistencia, historial médico/aeroespacial |
| Alcance y soporte global | 15% | Distribución, ingeniería de aplicaciones, tiempo de entrega |
| Cobertura de la aplicación | 10% | Médico, robótica, aeroespacial, drones, industrial, consumo |
| Innovación e investigación y desarrollo | 10% | Accionamientos integrados, nuevos materiales, programas de robótica/mano hábil |
Los datos provienen de la documentación técnica del fabricante, la práctica de estándares IEC/NEMA y la investigación de mercado de terceros (Grand View, IntelMarketResearch). Las clasificaciones reflejan el posicionamiento 2026; solo el mercado de motor sin núcleo para mano hábil fue USD 740 millones en 2024, proyectado para alcanzar USD 1.5 mil millones en 2031 (CAGR ~8.7%).
Principales 12 fabricantes de motores sin núcleo (2026 Tabla de clasificación)
| Rango | Fabricante | Sede | Productos sin núcleo | Mejor conocido por |
|---|---|---|---|---|
| 1 | Grupo Maxon | Suiza | Cepillado sin núcleo y BLDC, reductores, controladores | Aeroespacial / Precisión de grado Mars-rover |
| 2 | Faulhaber | Alemania | CC sin núcleo sesgado enrollado, BLDC, micro unidades | Inventor de la bobina sin núcleo; micro precisión |
| 3 | Portescap (Nidec) | Suiza / EE. UU. | Cepillo sin plancha DC, BLDC sin ranuras, steppers de disco y imán | Accionamientos médicos y de movimiento incremental |
| 4 | Corporación Nidec | Japón | Micro sin núcleo, vibración y BLDC a través de marcas del grupo | Escala, amplitud, suministro de robótica |
| 5 | Namiki indecisivo | Japón | Micro motores sin núcleo y vibración (ø3–12 mm) | Medicina y endoscopia ultraminiatura |
| 6 | Allient (Movimiento aliado) | Estados Unidos | BLDC sin ranuras, servo sin núcleo | Servo médico, defensa, industrial |
| 7 | Microaccionamientos de precisión | Reino Unido | Motores sin núcleo y vibración, hápticos | Prototipado rápido, háptica |
| 8 | Constar / Chaoli | China | Copa hueca cepillada y BLDC | Consumo de gran volumen y industria modelo |
| 9 | LUNAS(鸣志) | China | Sin núcleo / copa hueca, pasos a paso, accionamientos integrados | Ampliación de la robótica y la automatización |
| 10 | Tecnología Dingzhi (鼎智) | China | Motores de copa hueca, lineales y de pila de latón | Micro unidades de automatización médica y de laboratorio |
| 11 | Banda superior (拓邦) | China | BLDC sin núcleo, motor + módulos de control | Robótica y volumen de electrodomésticos inteligentes |
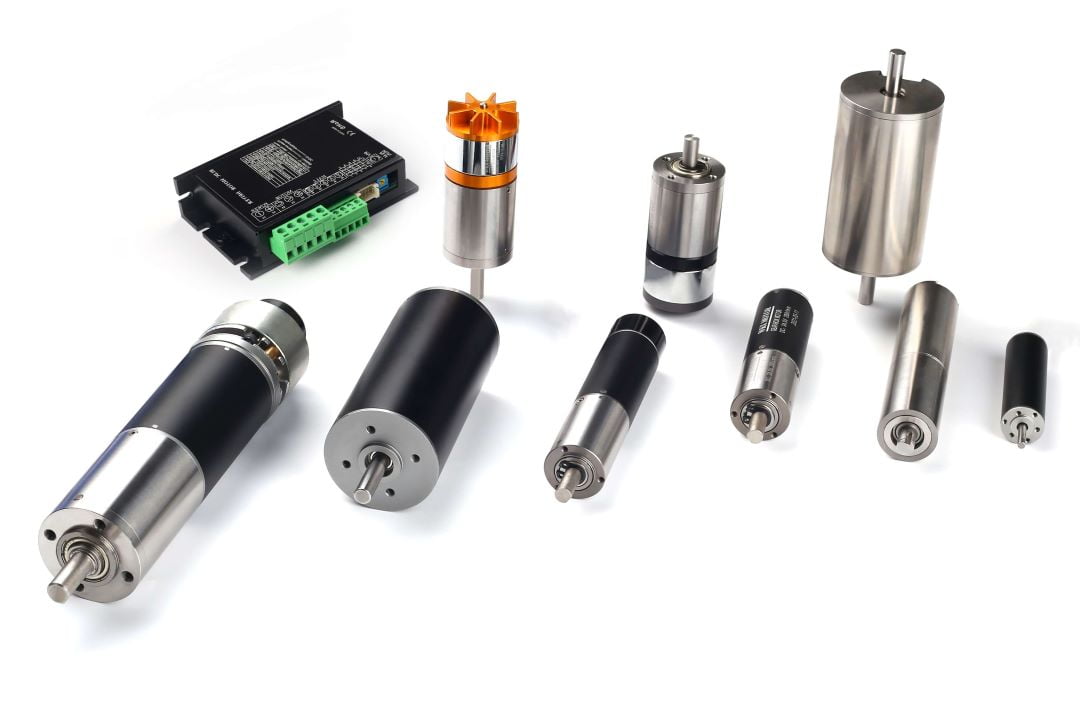
| 12 | Poder de Greensky | China | Sin núcleo / BLDC / CC cepillado + cajas de engranajes a juego | Unidades personalizadas OEM / ODM, MOQ flexible |
La clasificación refleja el posicionamiento general de motores sin núcleo para los compradores globales B2B en 2026 y no es una clasificación de ingresos puros. Los fabricantes europeos lideran la precisión de alta gama; los fabricantes japoneses lideran la ultraminiatura; los fabricantes chinos lideran la robótica de alto volumen, el consumidor y el trabajo OEM sensible a los costos.
1. Maxon Group (Suiza)
Los motores Maxon han volado en múltiples rovers de la NASA en Marte y son estándar en robótica quirúrgica e instrumentos de laboratorio. Sus gamas DC-max y EC-max combinan la tecnología sin núcleo con los reductores planetarios y controladores combinados.
2. Faulhaber (Alemania)
El inventor original de la bobina sesgada autoportante. Faulhaber (con su brazo estadounidense MicroMo) ofrece algunas de las constantes de motor más altas y motores sin núcleo de precisión más pequeños, favorecidos en instrumentación médica, óptica y aeroespacial.
3. Portescap (Suiza / EE. UU., Grupo Nidec)
Pionero del rotor sin hierro y el stepper de disco-imán. Portescaps La conmutación REE (electroerosión reducida) extiende drásticamente la vida útil del cepillo, lo que lo convierte en líder en herramientas manuales médicas y sistemas de movimiento incremental.
4. Nidec Corporation (Japón)
El mundoA través de sus marcas (incluidas Portescap y Copal), Nidec suministra motores sin núcleo, vibración y micro BLDC a gran escala, y es un jugador clave en robótica y microactuación automotriz.
5–7. Adamant Namiki, Allient & Precision Microdrives
Namiki indecisivo (Japón) se especializa en motores sin núcleo y vibración ultraminiatura de hasta ~ø3 mm para endoscopia y wearables. Movimiento aliente/aliado (EE. UU.) suministra un servo BLDC sin ranuras para medicina y defensa. Microaccionamientos de precisión (Reino Unido) es la opción para la creación rápida de prototipos, hápticos y motores de vibración.
8–11. Especialistas chinos en ascenso
Impulsados por la robótica humanoide y la automatización de precisión, los fabricantes chinos han escalado rápidamente. Chaoli/Constar, LUNAS(鸣志), Dingzhi (鼎智), y Banda superior (拓邦) ahora ofrecen motores BLDC competitivos de copa hueca y sin núcleo, cada vez más como “módulos sin núcleo servo” integrados con codificadores y controladores incorporados, a un alto precio/rendimiento para programas de gran volumen.
12. Greensky Power (China)
Un especialista en OEM / ODM que suministra motores de CC sin núcleo, BLDC y con escobillas con cajas de engranajes emparejadas para clientes en 50+ países. Greensky se adapta a los compradores que necesitan devanados personalizados, MOQ flexibles y soporte de ingeniería junto con las marcas del catálogo de nivel 1 anteriores.
Datos de ingeniería de motores sin núcleo: eficiencia, temperatura y fórmulas
Para especificar correctamente un motor sin núcleo, se trabaja a partir de un puñado de constantes de catálogo. Estos son los parámetros que publica cada fabricante anterior y las ecuaciones que los enlazan.
Parámetros clave de rendimiento
| Parámetro | Símbolo | Rango típico (micro sin núcleo) |
|---|---|---|
| Máxima eficiencia | η | 85–90% cepillado · >90% BLDC sin núcleo |
| Velocidad sin carga | n0 | 5,000–50,000+ rpm |
| Par continuo | T | ~0.5–150 mNm (hasta ~600 mNm intermitente) |
| Constante de par | kT | 1–50 mNm/A (dependiendo del tamaño) |
| Constante de tiempo mecánico | τm | ~2–10 ms |
| Temperatura máxima de bobinado | Tmáximo | 100–125 °C (resina de clase B/F) |
| Rango de diámetros | ø | 3–40 mm |
Ecuaciones gobernantes
- Torque: T = kT · I — el par es directamente proporcional a la corriente (sin engranaje, sin saturación).
- Retro-EMF: Ui = kE · ωy en unidades SI kT = kE.
- Balance de voltaje: U = I·R + kE·ω — la línea de funcionamiento lineal del motor.
- Velocidad sin carga: ω0 ≈ U / kE.
- Constante del motor (figura de mérito): km = kT / √R — K superiorm significa más torque por vatio de calor; la métrica clave de calidad.
- Constante de tiempo mecánico: τm = J·R / (kT·kE) — Regula la velocidad a la que acelera el rotor.
- Límite térmico: ΔT = Ppérdida · Rth, con Ppérdida ≈ I²·R — la ecuación que establece la corriente continua.
Ejemplo trabajado
Un motor sin núcleo con kT = 10 mNm/A que impulsa un 20 mNm necesita carga I = T/kT = 20/10 = 2 A. Si la resistencia del devanado R = 1 Ω, la pérdida de cobre es Ppérdida = I²R = 4 W. Con resistencia térmica Rth = 15 K/W el bobinado sube ΔT = 4 × 15 = 60 °C por encima de la temperatura ambiente, por lo que a 25 °C ambiental, el devanado se encuentra cerca de 85 °C, seguramente por debajo de un límite de 125 °C Clase F. Esta es exactamente la razón por la que se debe verificar el ciclo de trabajo sin núcleo, no solo el par máximo.
Las mejores aplicaciones para motores sin núcleo
| Industria | Aplicación | Por qué gana el núcleo |
|---|---|---|
| Médico | Robots quirúrgicos, prótesis de manos, bombas de insulina/infusión, herramientas dentales | Suave, preciso, silencioso, alto par a tamaño |
| Robótica | Manos humanoides hábiles, pinzas, exoesqueletos | Baja inercia, respuesta rápida, compacto (Tesla Optimus usa 12 por robot) |
| Aeroespacial y defensa | Instrumentos satelitales, cardanes UAV, actuadores de guía | Alta eficiencia, confiabilidad, sin cogging |
| Óptica e imágenes | Enfoque automático/zoom de la cámara, escaneo láser, etapas de microscopía | Posicionamiento preciso, par de retención cero |
| Automatización industrial | Pick-and-place, automatización de laboratorio, manipulación de semiconductores | Arranque/parada rápido, movimiento incremental preciso |
| Consumo y wearables | Drones, cámaras electrónicas, hápticas, dispositivos de aseo | Eficiencia de la batería, tamaño pequeño, baja vibración |
Cómo seleccionar un motor sin núcleo: paso a paso
- Defina la carga y el ciclo de trabajo. Fija el par continuo y máximo requerido, la velocidad y el tiempo que funciona el motor. El ciclo de trabajo es más importante para el núcleo sin núcleo que para el núcleo de hierro debido al límite térmico.
- Consulta el presupuesto térmico. Calcule la pérdida de cobre I²R y sinuosa ascensión ΔT = Ppérdida·Rth. Mantenga el punto continuo debajo de la resinaS Temperatura máxima — nunca dimensione solo el par máximo.
- Comparar la constante del motor km. Para un tamaño determinado, un mayor km = kT/√R ofrece más torque por vatio de calor. Esta es la mejor métrica de calidad entre marcas.
- Elija cepillado vs. sin cepillo sin núcleo. El núcleo sin cepillo es más barato y simple; sin cepillo sin núcleo dura mucho más a altas rpm y alta función, y permite codificadores/controladores integrados.
- Combina el reductor. La mayoría de los trabajos de precisión necesitan un reductor planetario o recto. Haga coincidir su torque nominal y juego al motor y la carga; compre motor + reductor como un juego para garantizar la concentricidad.
- Especifique la retroalimentación y la interfaz. Agregue un codificador o sensores Hall si necesita una posición/velocidad de circuito cerrado; confirme las necesidades del conector, el voltaje y el bus (EtherCAT/CAN).
- Validar proveedores y estándares. Confirme las pruebas del proveedor según la práctica IEC 60034 / IEEE 112 relevante y puede admitir su volumen, tiempo de entrega y personalización.
Errores comunes de ingeniería con motores sin núcleo
- Dimensionar el par máximo, ignorando el ciclo de trabajo. El error #1. Un motor sin núcleo no tiene disipador de calor de hierro, por lo que una carga continua que se ve bien en la curva de torque puede cocinar el devanado. I²R y ΔT comprobar.
- Sobretensión / exceso de velocidad. La curva lineal tienta a los usuarios a empujar el voltaje para la velocidad, pero las rpm excesivas aceleran el desgaste de la escobilla y los cojinetes y puede sobrecalentar el devanado delgado.
- Detener un motor sin núcleo cepillado. En el bloqueo, toda la energía eléctrica se convierte en calor sin flujo de aire de enfriamiento: un devanado sin núcleo puede quemarse en segundos. Agregue limitación de corriente.
- Reductor desigual. Atornillar un reductor barato a un motor de precisión introduce una reacción y una desalineación que destruyen la suavidad por la que pagó.
- Ignorando la constante del motor km. Comparar solo la potencia nominal oculta la eficiencia y el margen térmico; km es la métrica honesta entre marcas.
- Tipo de pincel incorrecto. Los cepillos de metales preciosos se adaptan a trabajos de baja corriente, batería y larga duración; el grafito se adapta al movimiento incremental de alto par máximo. Usar el incorrecto acorta la vida útil.
Mesa de solución de problemas de motores sin núcleo
| Problema | Causa probable | Solución |
|---|---|---|
| El serpenteo se quema / huele a calor | Corriente continua por encima del límite térmico; estancamiento; disipador de calor deficiente | Recalcule el ciclo de trabajo y ΔT; agregue el límite de corriente; mejore la trayectoria de calor |
| Corta vida útil del cepillo / conmutador | Exceso de velocidad, sobrecorriente, material de cepillo incorrecto | Reduzca las rpm/corriente; seleccione el cepillo correcto; considere sin cepillo sin núcleo |
| Vibración excesiva a velocidad | Mal equilibrio dinámico del rotor o desgaste del rodamiento | Utilice un proveedor de calidad, verifique el grado de equilibrio, reemplace los rodamientos |
| La velocidad se deriva bajo carga | Caída de voltaje o aumento de la resistencia del devanado con la temperatura | Endurezca el suministro; ejecute un circuito cerrado; permita el margen térmico |
| Movimiento áspero / muescas a baja velocidad | Conmutador dañado o cepillos desgastados (deben estar sin engranaje) | Inspeccionar/reemplazar las piezas de conmutación; verificar el controlador |
| Par menor que el catálogo | Subtensión, alta resistencia de contacto, variante de devanado incorrecta | Verifique el suministro y el cableado; confirme kT de la variante exacta |
| Ruido eléctrico audible / EMI | Arco de cepillo, supresión de falta | Agregue condensadores/estranguladores; use tipo REE o sin escobillas sin núcleo |
| Juego / juego del engranaje | Reductor desigual o de baja calidad | Utilice un reductor planetario adaptado a la carga |
Preguntas frecuentes
¿Quién fabrica los mejores motores sin núcleo del mundo?
Para el trabajo científico, aeroespacial y médico de alta gama, Maxon, Faulhaber y Portescap lideran. Para aplicaciones ultraminiaturas, Adamant Namiki y Nidec sobresalen, Dingzhi, Topband y Greensky Power ofrecen una buena relación precio/rendimiento.
¿Qué es un motor sin núcleo (copa hueca)?
Es un motor de imanes permanentes cuyo devanado del rotor es una copa de cobre autoportante sin núcleo de hierro. La extracción del hierro elimina las pérdidas de hierro, reduce la inercia y proporciona una curva lineal de velocidad-par, ideal para aplicaciones de precisión, alta respuesta y alimentadas por batería.
¿Por qué los motores sin núcleo son más caros?
La bobina sesgada autoportante requiere un bobinado automatizado de precisión, impregnación de resina y equilibrado ajustado a muy altas rpm. Esta fabricación a nivel de micras, además de imanes de tierras raras y conmutación de metales preciosos, aumenta el costo en comparación con un motor con núcleo de hierro ranurado.
¿Cuál es la principal desventaja de un motor sin núcleo?
Potencia continua limitada y disipación de calor. Sin hierro de rotor para absorber el calor, el devanado delgado tiene una baja capacidad térmica, por lo que la corriente continua y el ciclo de trabajo deben administrarse cuidadosamente para evitar el agotamiento.
¿Los motores sin núcleo son cepillados o sin escobillas?
Los motores sin núcleo clásicos están cepillados con una bobina de rotor autoportante. Los motores sin escobillas sin núcleo (BLDC sin ranuras) mueven el devanado al estator, mantienen la ventaja sin hierro y sin engranaje, y duran mucho más a alta velocidad y servicio, cada vez más la elección de la robótica.
¿Para qué se utilizan los motores sin núcleo?
Robots quirúrgicos y prótesis, manos hábiles de robots humanoides, drones y cardanes UAV, enfoque automático de cámaras, instrumentos aeroespaciales, automatización de laboratorios y semiconductores y háptica: en cualquier lugar, la precisión, la respuesta rápida y la eficiencia en un paquete pequeño son esenciales.
¿Por qué elegir Greensky para motores sin núcleo y personalizados?
Las marcas del catálogo de nivel 1 anteriores son excelentes cuando se ajusta una pieza estándar. Cuando necesita un bobinado personalizado, una caja de cambios a juego o volúmenes flexibles, Poder de Greensky es el socio OEM / ODM. Desde 2011 hemos diseñado sin núcleo, DC sin escobillas, DC cepillado, y motores paso a paso con Cajas de cambios para clientes en 50+ países.
- Devanados personalizados: Constante de torque, voltaje y velocidad ajustados a su carga, no solo a las selecciones del catálogo.
- Transmisiones emparejadas: Motor + reductor suministrado como un conjunto concéntrico, sin conjeturas del adaptador.
- MOQ y plazo de entrega flexibles: Soporte desde el prototipo hasta la producción en masa.
- 100% probado: Cada unidad se ha probado el funcionamiento; se verifica la desviación y la vibración.
- Práctica de estándares: diseñado según la práctica de prueba IEC 60034 / IEEE 112; ISO, certificado CE.
- Apoyo local: ayuda de ingeniería a través de United Motion Inc. en América del Norte y Europa.
Referencias
- IEC 60034-1, Máquinas eléctricas rotativas — Clasificación y rendimiento. https://webstore.iec.ch/publication/60034-1
- IEC 60034-30-1, Máquinas eléctricas rotativas — Clases de eficiencia (código IE). https://webstore.iec.ch/publication/30830
- NEMA MG 1, Motores y generadores. https://www.nema.org/standards/view/motors-and-generators
- Estándar IEEE 112, Procedimiento de prueba para motores y generadores de inducción polifásica. https://standards.ieee.org/ieee/112/4703/
- Maxon, Información clave sobre motores de corriente continua maxon / tecnología sin núcleo (biblioteca técnica).https://www.maxongroup.com/maxon/view/content/technology-page
- Faulhaber, Micromotores de CC — Tecnología y bobina sin núcleo (notas técnicas).https://www.faulhaber.com/en/technology/
- Portescap, Conceptos básicos del motor de CC con escobillas: rotor sin hierro. https://www.portescap.com/en/products/brush-dc-motors/brushed-dc-motor-basics
- SKF, Vida nominal del rodamiento (L10) y guía de montaje. https://www.skf.com/group/support/engineering-tools/bearing-calculator
- Investigación de Grand View / IntelMarketResearch, Mercado de motores sin núcleo y motor sin núcleo para el mercado de manos hábiles. https://www.intelmarketresearch.com/coreless-motor-for-dexterous-hand-market-4662
- Departamento de Energía de EE. UU., Sistemas de motor – Programa de conservación de energía. https://www.energy.gov/eere/motors
https://youtu.be/nl-USfTe3z4
TOP 10 Fabricantes chinos de motores BLDC
TOP 30 Fabricantes de motores eléctricos en China
TOP 10 Fabricante chino de motores de engranajes helicoidales
TOP 10 Fabricantes de motores de CC en China
TOP 10 Fabricantes de motores de CA en China
TOP 15 Fabricantes y proveedores de motores de engranajes en China