
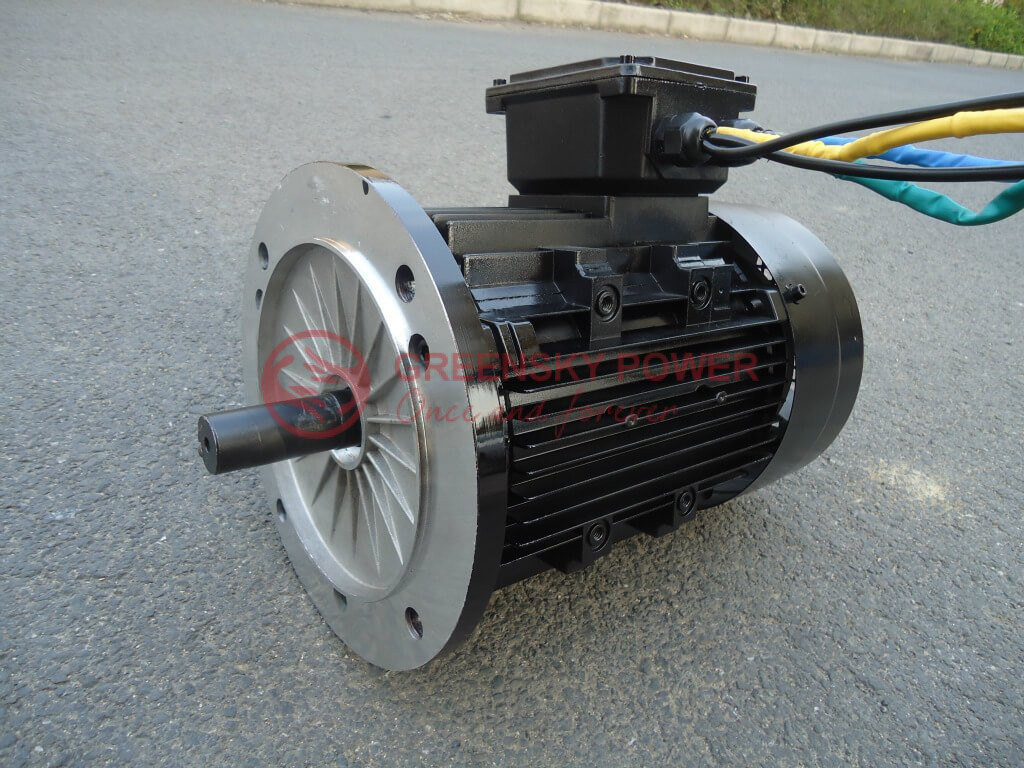
Quanto peso um motor CC pode carregar?
Resposta rápida
O peso a O motor DC pode transportar depende de três fatores: seu saída de torque, o raio da polia ou braço da alavancae o Relação de redução de engrenagem. A fórmula fundamental é massa = torque / (raio × g), onde g é a aceleração gravitacional (9.81 m/s²). Um pequeno motor CC classificado em alguns watts pode levantar apenas alguns quilos, enquanto um motor de engrenagem avaliado em várias centenas de watts pode levantar centenas de quilos. Por exemplo, um motor com 173.6 torque nominal de N-cm usando uma polia de raio 2 cm pode levantar aproximadamente 8.85 kg diretamente – e com uma caixa de engrenagens 10:1 com eficiência 90%, essa capacidade aumenta para cerca de 79.7 kg. IEC 60034-1 e NEMA MG 1, os motores devem ser reduzidos quando operados acima de sua classificação de serviço contínuo, portanto, um fator de segurança de 1.5–2.0× deve sempre ser aplicado aos cálculos da capacidade de peso.
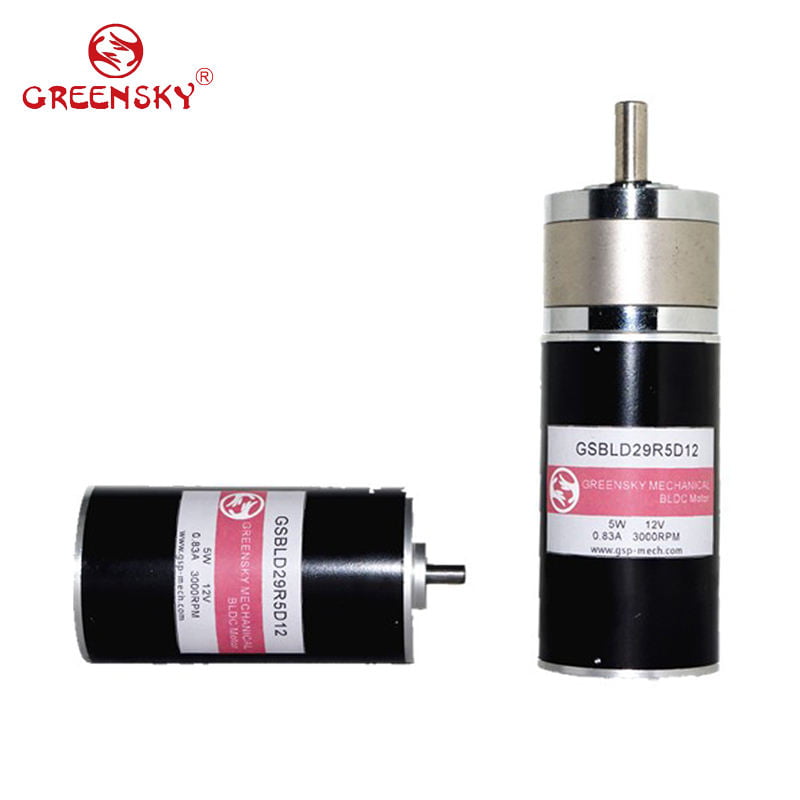
O que determina a capacidade de peso do motor DC?
A capacidade de peso do motor DC não é uma especificação única – é o resultado da interação entre o motors saída de torque, o sistema de transmissão mecânica e os limites térmicos do motor. Entender essas relações requer a definição de vários termos-chave:
- Torque (T) — A força de rotação produzida pelo motor, medida em N·m (Newton-metros) ou kg·cm. O torque é o principal determinante de quanto peso um motor pode mover.
- Torque de estol (Ttenda) — O torque máximo que o motor produz quando o eixo é impedido de girar. Operar com torque de estol por mais de alguns segundos destruirá a maioria dos motores devido à corrente e calor excessivos.
- Torque nominal (nominal) (Tavaliado) — O torque que o motor pode fornecer continuamente sem exceder o limite de temperatura da classe de isolamento. Este é o valor usado para cálculos de levantamento de peso sustentado.
- Raio da polia (r) — A distância do centro do eixo do motor até o ponto onde a força de elevação é aplicada. Um raio menor permite que o motor levante mais peso, mas em uma velocidade linear mais lenta.
- Relação de transmissão (i) — A proporção pela qual um caixa de engrenagens reduz a velocidade e multiplica o torque. A 10:1 a relação de transmissão multiplica o torque por aproximadamente 9× (contabilizando a eficiência da caixa de engrenagens 90%).
- Ciclo de trabalho — De acordo com NEMA MG 1 Parte 10 e IEC 60034-1, o ciclo de trabalho (S1 contínuo, S2 curto prazo, S3 intermitente) define quanto tempo o motor pode suportar uma determinada carga. A capacidade de peso deve ser calculada em relação ao ciclo de trabalho pretendido.
A relação entre esses parâmetros é governada pela equação de equilíbrio de torque: o motorO torque de saída deve exceder o torque criado pela carga (massa × gravidade × raio) para que ocorra a elevação.
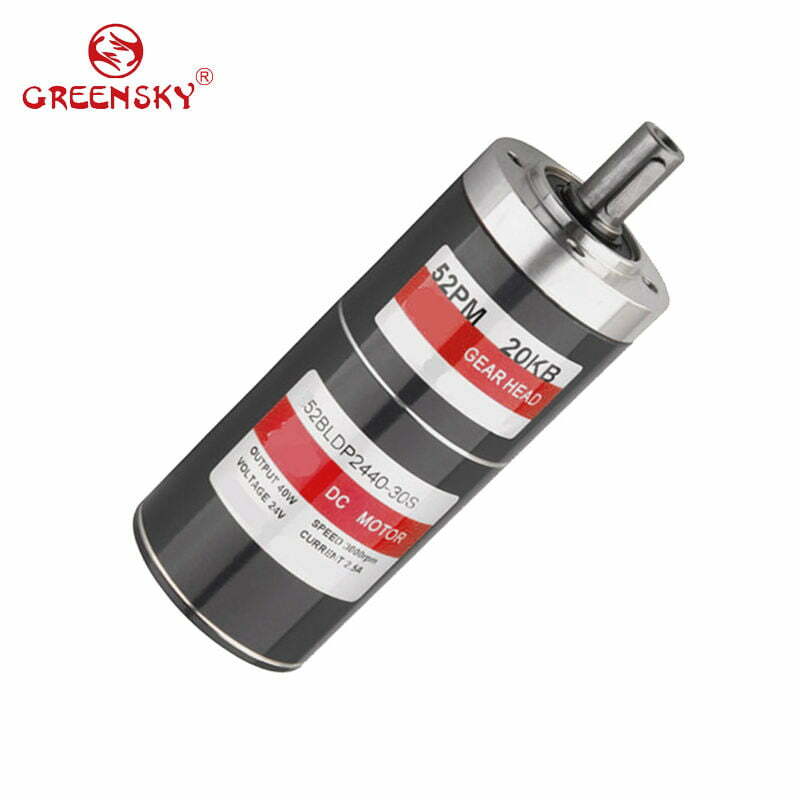
Como os motores CC geram torque: passo a passo
Para entender a capacidade de peso, ajuda a rastrear como um motor CC converte a entrada elétrica no torque mecânico que, finalmente, levanta uma carga:
- Estabelecimento do campo magnético — Em um motor DC escovado, ímãs permanentes (ou enrolamentos de campo) no estator criam um campo magnético estacionário. Motor DC sem escova, o controlador energiza sequencialmente as fases do estator para criar um campo rotativo.
- Fluxo de corrente de armadura — Quando a tensão é aplicada, a corrente flui através dos enrolamentos da armadura (escovada) ou das fases do estator (sem escova). A magnitude desta corrente determina diretamente o torque: T = Kt × Φ × Ium, onde Kt é a constante de torque, Φ é o fluxo magnético e Ium é corrente de armadura.
- Força e rotação de Lorentz — Os condutores transportadores de corrente no campo magnético experimentam uma força (F = BIL) perpendicular ao campo e à corrente. Essa força cria torque no rotor, fazendo com que ele gire.
- Back-EMF e equilíbrio — À medida que o rotor gira, ele gera uma força eletromotriz (back-EMF) proporcional à velocidade. No estado estacionário, o motor atinge um equilíbrio em que a corrente líquida produz exatamente torque suficiente para equilibrar a carga.
- Transmissão de torque para carregar — O torque do eixo do motor é transmitido através de um acoplamento, polia, engrenagem ou parafuso para a carga. A vantagem mecânica deste sistema de transmissão determina a força de elevação final.
A principal visão para a capacidade de peso é o passo 5: o motorO sistema de transmissão – engrenagens, polias, alavancas – determina como esse torque se traduz em força de elevação. É por isso que um pequeno motor com a caixa de engrenagens certa pode levantar cargas surpreendentemente pesadas.
Tipos de motores DC: Tabela de comparação de capacidade de peso
| Tipo de motor | Faixa de torque típica | Capacidade de peso típica* | Melhor para | Limitação |
|---|---|---|---|---|
| Motor CC sem núcleo (por exemplo, Faulhaber 1506SR) | 0.4–0.6 mNm (tenda) | < 1 grama (acionamento direto) | Instrumentos de precisão micro-robótica | Torque extremamente baixo; requer micro-caixa de engrenagens |
| Pequeno motor DC escovado (por exemplo, Faulhaber 0816) | 1.0–1.15 mNm (tenda) | ~10–15 gramas (acionamento direto) | Brinquedos, pequenos atuadores, unidades de câmera | Desgaste da escova; torque contínuo limitado |
| Servo motor BLDC (por exemplo, Faulhaber 2057 BA) | 309 mNm (tenda); 13.7 mNm (classificado) | ~1.5 kg (direto); ~15 kg (com 10:1 caixa de velocidades) | Robótica, dispositivos médicos, automação | Requer controlador; custo mais elevado |
| Motor CC de alto desempenho (por exemplo, maxon RE 40) | 1,020 mNm (tenda); 189 mNm (classificado) | ~5.2 kg (direto); ~47 kg (com 10:1 caixa de velocidades) | Robótica, automação industrial, robôs de escalada | Manutenção da escova; fornecimento 48V necessário |
| Motor de engrenagem industrial (por exemplo, 12V 390W com 800:1) | 560 N·m (saída, com caixa de engrenagens) | ~800 kg (com polia apropriada) | Operadores de portas, guinchos, portões, elevadores | Baixa velocidade; grande tamanho físico |
* Os valores de capacidade de peso assumem a elevação vertical com uma polia de raio 2 cm no torque nominal do motor (não torque de estol), com um fator de segurança 0.7. A capacidade real depende da relação de transmissão, diâmetro da polia, ciclo de trabalho e temperatura ambiente.
Dados de engenharia: fórmulas de torque, eficiência e limites de temperatura
Fórmulas de torque e peso do núcleo
As equações a seguir regem a relação entre torque do motor e capacidade de elevação. Estes são derivados da mecânica clássica e são consistentes com as metodologias de cálculo de torque descritas no manual técnico do motor maxon DC e na documentação do produto Faulhaber:
1. Torque necessário para levantar uma massa (elevação vertical):
τ = (m × g) × r
onde τ = torque (N·m), m = massa (kg), g = 9.81 m/s², r = raio da polia (m)
2. Peso máximo que um motor pode levantar:
mMax = Ttenda / (r × g)
Use o torque nominal com fator de segurança para operação contínua
3. Torque de saída da caixa de engrenagens:
Ofora = Tmotor × i × η
onde i = relação de transmissão, η = eficiência da caixa de engrenagens (normalmente 0.85–0.95 por estágio)
4. Potência do motor de torque e velocidade:
P = T × ω = T × (2π × n / 60)
Ou: T (N·m) = 9550 × P (kW) / n (RPM)
5. Torque do motor DC da corrente:
T = Kt × Ium
onde Kt = constante de torque (N·m/A), Ium = corrente de armadura (A)
Exemplo trabalhado: 12V 100RPM 173.6 N-cm Motor DC
O artigo existente da Greensky Power faz referência a um motor CC de 12V 100RPM com 173.6 torque nominal de N-cm. Aqui está o cálculo completo da capacidade de peso:
| Parâmetro | Valor | Cálculo |
|---|---|---|
| Torque nominal | 173.6 N-cm = 1.736 N·m | Dado |
| Raio da polia | 2 cm = 0.02 m | Selecionado (tamanho comum) |
| Peso máximo teórico | 8.85 kg | 1.736 / (0.02 × 9.81) |
| Com 70% fator de segurança | 6.2 kg | 8.85 × 0.7 |
| Com 10:1 caixa de velocidades (90% eff.) | 79.7 kg | 1.736 × 10 × 0.9 / (0.02 × 9.81) |
| Com 10:1 caixa de velocidades + 70% segurança | 55.8 kg | 79.7 × 0.7 |
Isso demonstra por que a relação de transmissão é a ferramenta mais poderosa para aumentar a capacidade de peso: uma 10:1 aumentou a capacidade de elevação de 8.85 kg para 79.7 kg — uma 9× melhoria. Para obter mais informações sobre a seleção da caixa de engrenagens, consulte nosso Guia de seleção de caixa de câmbio.
Dados de eficiência e perda de energia
A eficiência do motor afeta diretamente a capacidade de peso porque a energia desperdiçada se torna calor, o que limita a saída de torque contínua. De acordo com um 2026 IEEE Access estudo sobre a otimização do motor PMDC por Esenboğa, melhorias de eficiência de 74.1% para 84.6% aumentaram a saída de torque de 3.93 N·m para 4.93 N·m — uma melhoria 25% apenas por meio da otimização da geometria do ímã.
| Tipo de motor | Eficiência máxima | Fonte primária de perda | Referência |
|---|---|---|---|
| Faulhaber 0816 (sem núcleo, escovado) | 69% | Fricção da escova do metal precioso | Folha técnica de Faulhaber |
| maxon RE 40 (sem núcleo, escovado) | 89% | Escova de grafite + resistência ao enrolamento | Manual técnico maxon |
| Faulhaber 2057 BA (BLDC) | 90% | Resistência do enrolamento + perda de ferro | Folha técnica de Faulhaber |
| PMDC típico (núcleo de ferro, escovado) | 74–85% | Perda de ferro + fricção da escova + I²R | Acesso IEEE (Esenboğa, 2026) |
Limites de temperatura (IEC 60034-1 classes de isolamento)
Quando um motor CC levanta cargas pesadas, a corrente de armadura aumenta, gerando calor através de perdas de I²R. Se a temperatura do enrolamento exceder o limite da classe de isolamento, o motor falhará. De acordo com IEC 60034-1:
| Classe de isolamento | Temperatura máxima de enrolamento | Aumento de temperatura permitido (40°C ambiente) | Exemplo de motor |
|---|---|---|---|
| Classe B | 130°C | 80°C | PMDC industrial padrão |
| Classe F | 155°C | 100°C | maxon RE 40 (155°C limite); a maioria dos motores industriais |
| Classe H | 180°C | 125°C | Motores pesados / de alta temperatura |
| Especial (Faulhaber 2057 BA) | 140°C | 100°C | BLDC com carcaça de aço inoxidável |
Com o torque nominal, um motor normalmente atinge o equilíbrio térmico em 60–80% do limite de sua classe de isolamento. Ao levantar cargas pesadas perto do torque de estol, a temperatura pode exceder o limite em segundos. controlador do motor são essenciais para aplicações de carga pesada. padrões de teste de motor guia para procedimentos de teste térmico.
Classificações do ciclo de trabalho (NEMA MG 1 / IEC 60034-1)
A capacidade de peso não faz sentido sem especificar o ciclo de trabalho. Um motor pode levantar uma carga muito mais pesada por 5 segundos (serviço de curto prazo S2) do que pode levantar continuamente (serviço contínuo S1):
- S1 (serviço contínuo) — O motor funciona com carga constante por tempo suficiente para atingir o equilíbrio térmico. Use o torque nominal para cálculos de capacidade.
- S2 (serviço de curta duração) — O motor funciona em carga constante por um tempo especificado (10, 30, 60 min), em seguida, descansa. Pode lidar com 1.3–1.5× torque nominal durante o período ativo.
- S3 (serviço periódico intermitente) — Períodos alternados de carga e descanso (por exemplo, 60% ciclo de trabalho). A capacidade depende da relação liga/desliga; normalmente permite 1.1–1.3× torque nominal.
- S4/S5 (intermitente com partida/frenagem) — Partidas e paradas frequentes adicionam estresse térmico devido à alta corrente de irrupção. Reduza a capacidade em 10–20%.
Melhores aplicações para motores CC no levantamento de peso
1. Guinchos e guinchos elétricos
Os motores de engrenagem 12V e 24V DC são o padrão para guinchos elétricos portáteis, guinchos ATV e guinchos de reboque de barco. Um motor de guincho típico de 12V 2000W com um 300:1 caixa de engrenagens planetárias pode puxar até 4,000 kg (8,800 lbs) em uma única linha. A alta relação de transmissão troca a velocidade para multiplicação de torque maciça. motor DC escovado plataforma, aplicações de talha comum usam motores classificados em 200–500W com 100:1 a 500:1 caixas de engrenagens.
2. Robótica e Automação
Nas juntas de braço robótico, os motores CC (particularmente os servos BLDC) levantam cargas úteis através de braços de alavanca. O requisito de torque é calculado como T = (massa de carga útil × g × comprimento do braço) / relação de engrenagem. Para uma carga útil 5 kg em um braço 0.3 m com um acionamento harmônico
3. Veículos Elétricos e Manuseio de Materiais
Os motores DC alimentam empilhadeiras elétricas, porta-paletes e motores de empilhadeira elétrica que transportam cargas de 1,000–5,000 kg. Essas aplicações usam motores CC enrolados em série de 24 V ou 48 V classificados em 1–10 kW, emparelhados com caixas de engrenagens diferenciais. O alto torque de partida dos motores CC (até 400–500% de torque nominal) é essencial para acelerar cargas pesadas de parada. Guia do controlador do motor e-bike abrange sistemas de acionamento BLDC.
4. Operadores de portas e portões
Os operadores de portões deslizantes e os sistemas de portas automáticas usam motores de engrenagem de 12 V ou 24 V CC para mover portas com peso 200–800 kg. O motor Mingniao DC800K, por exemplo, é classificado em 24V 390W com uma capacidade de peso da porta 800 kg — alcançada por meio de uma caixa de engrenagens de alta relação que fornece 560 N·m torque de saída a apenas 3 RPM. Motor de engrenagem com controle de velocidade para configurações semelhantes.
5. Equipamento médico e laboratorial
Elevadores de pacientes, camas hospitalares ajustáveis e atuadores de laboratório usam motores de engrenagem CC de precisão para levantar cargas de 50 –200 kg com operação suave e silenciosa. Os motores CC sem escova são preferidos por sua baixa manutenção e controle preciso de velocidade. Os motores Faulhaber BLDC com codificadores integrados são comumente especificados para dispositivos médicos compatíveis com a FDA. micro motor de engrenagem DC guia para configurações de baixa velocidade e alto torque.
Seleção de motor passo a passo para levantamento de peso
Siga este processo de seis etapas para calcular as especificações do motor CC necessárias para sua aplicação de levantamento de peso:
- Defina a carga e o movimento. Determine a massa a ser levantada (kg), a direção de elevação (vertical, inclinada ou horizontal), a velocidade linear necessária (m/s) e o ciclo de trabalho (contínuo, intermitente, de curto prazo). O levantamento vertical requer a superação da gravidade (F = m × g); o movimento horizontal requer apenas a superação do atrito (F = m × g × μ, onde μ é o coeficiente de atrito, normalmente 0.05–0.3 para rodas em superfícies planas).
- Calcule o torque de saída necessário. Usando a polia ou o raio do tambor: TCarregar = F × r = (m × g) × r. Para uma carga 50 kg em um tambor de raio 3 cm: TCarregar = 50 × 9.81 × 0.03 = 14.7 N·m. Adicione torque de aceleração se a carga deve ser acelerada: TAccel = J × α (momento de inércia × aceleração angular).
- Selecione a relação de transmissão. Escolha uma relação de transmissão que reduza o motors torque nominal para exceder o torque de carga com uma margem de segurança: i ≥ TCarregar / (Tmotor_classificado × η × SF), onde η é a eficiência da caixa de velocidades e SF é o fator de segurança (1.5–2.0). Para a nossa carga 14.7 N·m com um motor classificado em 1 N·m, 90% eficiência da caixa de velocidades, e 1.5 fator de segurança: i ≥ 14.7 / (1 × 0.9 × 1.5) =
Guia de seleção de caixa de câmbio para seleção de proporção e tipo. - Verifique a velocidade do motor. A velocidade de saída após a engrenagem deve atender à velocidade de elevação necessária: nfora = nmotor / i. Velocidade linear = nfora × 2π × r / 60. Se o motor funcionar a 3,000 RPM com uma caixa de velocidades 12:1 e 3 cm tambor, a velocidade de elevação é (3000/12) × 2π × 0.03 / 60 = 0.785 m/s. Ajuste a relação de transmissão ou a velocidade do motor se esta for muito rápida ou lenta.
- Verifique os limites térmicos. Calcule o motors exigência contínua do poder: P = Tmotor × ωmotor. Garantir o motorVerifique se o aumento de temperatura esperado (com base nas perdas I²R e no motors, normalmente listado nas folhas de dados como Rth1 e Rth2) permanece dentro do limite da classe de isolamento. Para o Faulhaber 2057 BA, a resistência térmica do enrolamento ao ambiente é 1.1 K/W — a 1.0 Uma corrente através de 0.427 A resistência Ω gera 0.427 W de calor, elevando a temperatura do enrolamento em 0.47°C acima do ambiente, bem dentro do limite 140°C.
- Especifique dispositivos de proteção. Instalar uma limitação de corrente controlador do motor que corta a energia quando a corrente da armadura excede 1.5× a corrente nominal. Adicione um corte térmico ou termistor PTC nos enrolamentos. Para aplicações alimentadas por bateria, inclua um fusível classificado em 1.25× a corrente operacional máxima. Para cargas pesadas, considere um Design de motor personalizado com proteção térmica integrada.
Erros comuns de engenharia ao calcular a capacidade de peso do motor CC
- Usando torque de estol em vez de torque nominal. Sempre calcule a capacidade de peso contínua usando o torque nominal e reserve o torque de estol apenas para cargas de pico momentâneo (por exemplo, torque de ruptura). O maxon RE 40 tem um torque de estol de 1,020 mNm, mas um torque nominal de apenas 189 mNm – usando o torque de estol supera a capacidade em 5.4×.
- Ignorando as perdas de eficiência da caixa de câmbio. Cada estágio da engrenagem perde 5–15% do torque ao atrito. Uma caixa de engrenagens planetárias de três estágios com 90% eficiência por estágio transmite apenas 0.9³ = 72.9% do torque de entrada.motor × I sem o fator de eficiência superestimará a capacidade em 27%.
- Negligenciando o torque de aceleração. Um motor deve superar não apenas a carga estática (gravidade), mas também a força inercial necessária para acelerar a massa do repouso: FAccel = m × a. Para uma carga 50 kg acelerada em 2 m/s², a força adicional é 100 N — equivalente a adicionar 10.2 kg à carga estática. Isso é muitas vezes negligenciado em aplicações como elevadores e braços robóticos.
- Usando o raio errado da polia. A capacidade de elevação é inversamente proporcional ao raio da polia. Dobrar o raio da polia reduz pela metade a capacidade de elevação, mas dobra a velocidade linear. Os engenheiros às vezes selecionam uma polia grande para a velocidade e, em seguida, descobrem que o motor não pode levantar a carga pretendida.
- Não diminui a temperatura ambiente e a altitude. De acordo com a IEC 60034-1, os motores devem ser reduzidos quando a temperatura ambiente exceder 40°C ou a altitude exceder 1,000 m. Em 50°C ambiente, o aumento de temperatura permitido diminui em 10°C, reduzindo a capacidade de torque contínuo em aproximadamente 8–12%. Em 2,000 m de altitude, reduza em um 10% adicional devido ao resfriamento a ar reduzido.
- Negligenciando o ciclo de trabalho na seleção do motor. Um motor classificado para serviço S1 (contínuo) a 100W não pode fornecer 200W por 30 minutos em serviço S2 sem exceder os limites térmicos – a relação não é linear. Sempre verifique o fabricantes ciclo de trabalho derating curva e selecione um motor com o correto Classificação de eficiência para o perfil operacional pretendido.
Tabela de solução de problemas: Problemas de capacidade de peso do motor DC
| Problema | Causa provável | Solução |
|---|---|---|
| O motor para ao levantar o peso alvo | O torque da carga excede o torque de estol do motor; relação de transmissão insuficiente | Aumente a relação de transmissão; use um motor com maior constante de torque (Kt); reduzir o raio da polia |
| O motor levanta a carga, mas superaquece em minutos | Operando acima do torque nominal; resfriamento insuficiente; ciclo de trabalho errado | Verifique a corrente vs. corrente nominal; adicione resfriamento a ar forçado; mude para serviço intermitente (S3); selecione um motor maior |
| O motor levanta a carga, mas a velocidade é muito lenta | Redução excessiva da engrenagem; tensão muito baixa; carga perto do torque nominal | Reduza a relação de transmissão (verifique a margem de torque); aumente a tensão de alimentação dentro dos limites nominais; use um motor de maior potência |
| O motor não pode ligar sob carga | Torque de partida insuficiente; atrito estático maior do que o esperado; quebra de tensão sob carga | Adicione um controlador de partida suave; aumentar a relação de transmissão; usar um motor com torque de partida mais alto (CC enrolado em série) |
| O motor levanta a carga inicialmente e perde capacidade com o tempo | Redução térmica à medida que o enrolamento aquece; desgaste da escova; quebra da tensão da bateria | Adicione monitoramento térmico; verifique o comprimento da escova; verifique a capacidade da bateria e a tensão sob carga |
| A caixa de engrenagens falha ou tira sob carga | O torque de saída excede a classificação da caixa de engrenagens; cargas de choque; desalinhamento | Selecione a caixa de câmbio com classificação de torque mais alta; adicione limitador de torque ou embreagem deslizante; verifique o alinhamento de acordo com as tolerâncias NEMA MG 1 |
| A carga cai quando a energia é removida | Sem freio de retenção; caixa de velocidades backdrivable | Instale o freio eletromagnético; use a caixa de engrenagens helicoidal (autobloqueio em relações > 20:1); adicione catraca mecânica |
| Capacidade de elevação inconsistente | Flutuações de tensão; contato intermitente da escova; quebra de lubrificação da caixa de engrenagens | Use a fonte de alimentação regulada; inspecione a escova/comutador; substitua o lubrificante da caixa de engrenagens de acordo com o cronograma de manutenção |
FAQ: Capacidade de peso do motor DC
1. Quanto peso um motor CC pode carregar?
O peso que um motor CC pode transportar depende de sua classificação de torque, do raio da polia ou do braço da alavanca e da relação de transmissão. A fórmula é massa = torque / (raio × 9.81). Por exemplo, um motor com 173.6 torque de N-cm usando uma polia de raio 2 cm pode levantar aproximadamente 8.85 kg. Com uma caixa de engrenagens 10:1 com eficiência 90%, a capacidade de elevação aumenta para cerca de 79.7 kg. Aplique sempre um fator de segurança de 1.5–2.0
2. Como você calcula a capacidade de elevação de um motor CC?
Use a fórmula: mMax = Ttenda / (r × g). Primeiro, converta o torque de estol em N·m. Em seguida, divida pelo produto do raio da polia (em metros) e aceleração gravitacional (9.81 m/s²). Aplique um fator de segurança de 0.5–0.7 para levar em conta as perdas de eficiência, atrito e requisitos de aceleração. Para motoredutores, multiplique o torque do motor pela relação de transmissão e eficiência antes de calcular: Tfora = Tmotor × i × η. Veja nosso Noções básicas do motor elétrico guia para mais exemplos de cálculo.
3. Como a relação de transmissão afeta o peso que um motor CC pode suportar?
Uma caixa de engrenagens multiplica o torque enquanto reduz a velocidade. O torque de saída é igual ao torque do motor multiplicado pela relação de transmissão e eficiência: Tfora = Tmotor × i × η. Por exemplo, uma caixa de engrenagens 10:1 com a eficiência 90% multiplica o torque por 9. Um motor que produz 2 N·m torque pode fornecer 18 N·m na saída da caixa de engrenagens, aumentando a capacidade de elevação em 9×. No entanto, a velocidade de saída diminui na mesma relação. acionamento direto vs motor de engrenagem comparação para análise de trade-off.
4. Qual é a diferença entre o torque de estol e o torque nominal para levantamento de peso?
O torque nominal é o torque que o motor pode fornecer continuamente sem exceder seu limite térmico de acordo com IEC 60034. Para aplicações de levantamento de peso, sempre dimensione o motor com base no torque nominal, e não no torque de estol
5. Um motor de 12 V CC pode levantar cargas pesadas?
Sim. A tensão nominal (12V) não determina diretamente a capacidade de elevação – o torque sim. Um motor CC de 12 V com saída de alto torque, combinado com uma caixa de engrenagens adequada, pode levantar centenas de quilos. Por exemplo, um motor de 12 V classificado em 390 W com uma caixa de engrenagens 800:1 pode levantar até 800 kg, conforme demonstrado em aplicações de operador de porta. A chave está combinando com o motors constante de torque (Kt) e a relação da transmissão para o requisito de carga. controlador de motor 12V BLDC para configurações do sistema de 12V.

6. Quais limites de temperatura se aplicam a motores CC que transportam cargas pesadas?
De acordo com a IEC 60034-1, as classes de isolamento do motor definem temperaturas máximas de enrolamento: A Classe B permite 130°C, a Classe F permite 155°C e a Classe H permite 180°C. Ao transportar cargas pesadas, a temperatura do motor aumenta devido às perdas de cobre (I²R). A operação contínua no torque de estol ou perto excederá rapidamente os limites térmicos. O Faulhaber 2057 BA especifica uma temperatura máxima de enrolamento de 140°C com uma resistência térmica de 1.1 K/W (enrolamento para carcaça). A proteção térmica
Por que escolher a Greensky Power para suas soluções de motor CC?
Calcular a capacidade de peso é apenas o primeiro passo – obter um motor que forneça de forma confiável o torque necessário em condições do mundo real é onde a Greensky Power agrega valor. Desde 2011, fabricamos Motores DC para clientes B2B em 50+ países, com um portfólio de produtos que abrange motores DC escovados, Motores DC sem escova, caixas de engrenagense Controladores do motor.
Nossos recursos de engenharia para aplicações de levantamento de peso incluem:
- Motor integrado + caixa de engrenagens + soluções de controlador — Em vez de fornecer cada componente separadamente, projetamos o motor, a caixa de engrenagens e o controlador como um sistema, garantindo que o torque, a velocidade e as características térmicas sejam combinadas com seus requisitos de carga específicos. motor DC escovado vs brushless guia para selecionar o tipo de motor certo.
- Otimização de torque personalizada — Nossa equipe de P&D de 8 PhD-level engineers fornece Design de motor personalizado com constantes de torque otimizadas (Kt), configurações de enrolamento e projetos de circuitos magnéticos. Reinvestimos 10% da receita anual em P&D e usamos a simulação ANSYS Maxwell FEA para design eletromagnético.
- 100% teste de carga — Todo motor sofre Teste de dinamômetro individual para verificar a saída de torque, eficiência e desempenho térmico sob carga. Testamos de acordo com os padrões de medição de eficiência IEC 60034-2 e as especificações de desempenho NEMA MG 1.
- Integração de proteção térmica — Para aplicações de carga pesada, incorporamos termistores PTC nos enrolamentos e configuramos a limitação de corrente no controlador para evitar sobrecarga térmica. Nossos motores são certificados de acordo com os padrões ISO, CE e de eficiência energética.
- Suporte de engenharia regional — Para clientes norte-americanos e europeus, nossa subsidiária United Motion Inc. fornece consultoria técnica local, testes de amostra e suporte de garantia pós-venda. Entre em contato com nossa equipe de engenharia para discutir seus requisitos de aplicação de levantamento de peso.
Referências
- Comissão Eletrotécnica Internacional. IEC 60034-1:2022 — Máquinas elétricas rotativas — Parte 1: Classificação e desempenho. Disponível em: https://webstore.iec.ch/publication/61474
- Associação Nacional de Fabricantes Elétricos. NEMA MG 1-2021 — Motores e Geradores (Parte 10: Ciclos de Trabalho; Parte 12: Testes e Desempenho). Disponível em: https://www.nema.org/standards/view/Motors-and-Generators
- Maxon motor AG. Motor DC: Motor DC de ímã permanente com enrolamento sem núcleo – Manual técnico. Disponível em: https://www.maxonmotor.com/medias/sys_master/root/8803450421278/maxonDCmotor-Handouts.pdf
- FAULHABER. Servomotores CC sem escova 2057…Série BA — Ficha técnica. Disponível em: https://eshop.faulhaber.com/cn/2057-…-BA/Serie-2057-…-BA
- FAULHABER. Servomotores CC sem escova Série 1660S024BHT — Página do produto. Disponível em: https://www.faulhaber.com/en/products/series/1660bht
- FAULHABER. Micromotores CC planos Série 1506SR — Ficha técnica. Disponível em: https://www.faulhaber.com/en/products/series/1506sr
- “Cálculos de torque para aplicações de motorredutor.” Nota técnica de aplicação. Disponível em: https://www.precisionmicrodrives.com/content/torque-calculations-for-gearmotor-applications
- Motores INEED. “Como selecionar o motor e o redutor certos para sua aplicação.” Guia de engenharia. Disponível em: https://ineedmicromotors.com/select-right-motor-and-reducer-for-your-application-guide/
- Tecnologia Handson. Equações de motor/torque e exemplos de cálculo de elevação — Nota de aplicação. Disponível em: https://www.handsontec.com/dataspecs/motor_fan/GA12-N20.pdf
- Esenboğa, B. (2026). “Otimização paramétrica baseada em sensibilidade de ímãs permanentes fabricados aditivamente para um desempenho aprimorado do motor PMDC.” Acesso IEEE, vol. 14, pp. 45179–45190. DOI: 10.1109/ACCESS.2026.3676935
- He, C. & Wu, T. (2016). “Projeto, análise e experimento de um motor CC sem escova de ímã permanente para chave de impacto elétrica.” Reunião Anual da IEEE Industry Applications Society. Disponível em: https://ieeexplore.ieee.org/document/7732736/
- Shakhin, Y., Talapiden, K., Thao, N.G.M., Bagheri, M. & Do, T.D. (2023). “Análise e otimização do projeto do motor de ímã permanente de superfície para melhorar a densidade e a ondulação do torque.” 2023 11ª Conferência Internacional sobre Eletrônica de Potência e ECCE Ásia (ICPE 2023-ECCE Ásia), pp. 2308–2311. DOI: 10.1109/ICPEECCEAsia57578.2023.10213924
- ABB. Guia do motor de processo de baixa tensão, Rev D. Motores e geradores ABB. Disponível em: https://library.e.abb.com/public/1fd380f8ca8b4934ae3fa609d764fd33/21043_ABB_Motor_Guide_REV_D.pdf
