
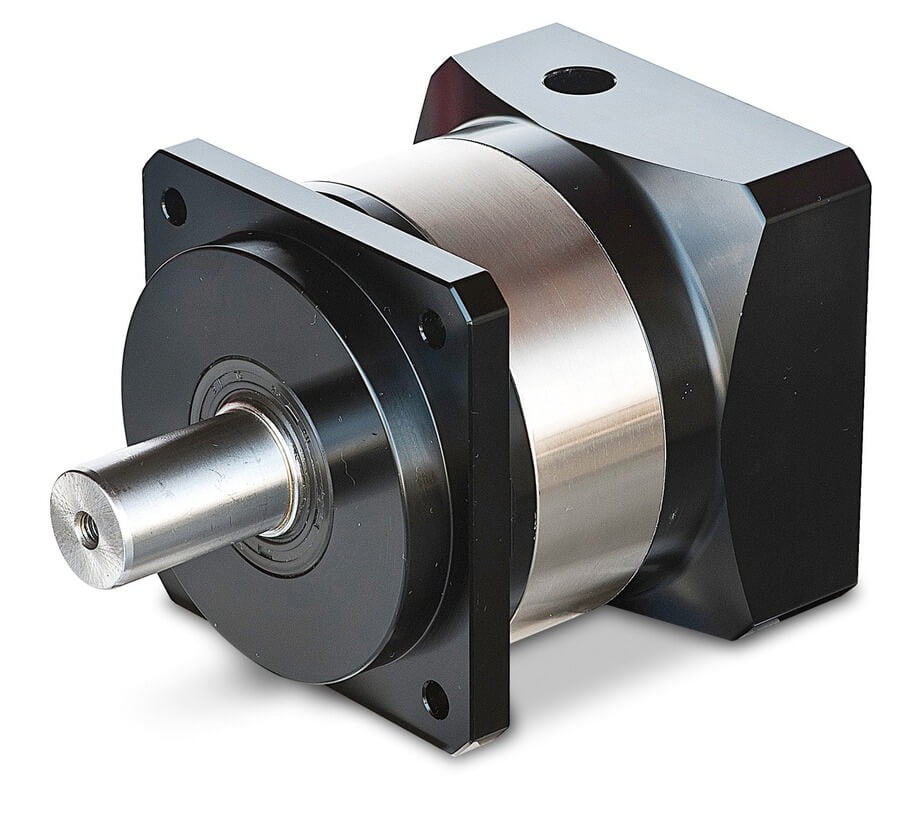
遊星ギアボックスはどのように機能しますか?
クイックアンサー
あ 遊星歯車用ギアボックス (エピサイクリックギアボックス)は、中央を介してトルクを伝達します サンギア 2–
遊星ギアボックスとは何ですか?
遊星歯車セットには、1 つの中心軸を共有する 4 つの機能要素があります。
- サンギア — 中央ギア、通常はモーターからの高速入力。
- プラネットギア — 通常、内側は太陽、外側はリングと噛み合う 3 つのギアは、キャリアに取り付けられています。
- リングギア(環状) – 内歯付き外輪。標準減速機では、ハウジングに固定されています。
- プラネットキャリア — プラネットアクスルを保持するアーム。標準減速機では、それは出力です。
歯の数は幾何学的にリンクされています。 Zリング = Z太陽 + 2 ·Z惑星. 「惑星」の名前は、太陽系とまったく同じように、太陽の周りを周回しながら独自の軸で回転している惑星に由来しています。
遊星ギアボックスの仕組み — ステップバイステップ
- モーターは、 サンギア 高速、低トルクで。
- 太陽はメッシュ 同時に すべてのプラネットギアで、各プラネットは負荷のシェアのみを運びます。
- なぜなら、 リングギアは固定されています、惑星はその場で回転することができず、強制されています オービット 太陽は独自のピンで回転します。
- この プラネットキャリア はこれらのピンを接続し、 同じ方向 太陽のように、しかし速度は低下します。
- トルクは、ギア比(効率損失を引いたもの)でおおよそ掛けます。速度は同じ比率で割ります。
- どの要素が固定、入力、または出力であるかを選択することで、同じセットで 6 つの伝達動作 (リダクション、オーバードライブ、ディファレンシャル、リバースなど) が得られます。
6 つのパワーフロー構成
同じ物理セットは、3つの要素(太陽、リング、キャリア)のいずれかが固定反応メンバーになり、残りの2つのいずれかが入力または出力になるため、6つの動作を生成します。最も一般的なのは 太陽入力→リング固定→キャリア出力 (減速、トルク乗算、同じ方向)。他の配置は、オーバードライブ (キャリア入力、リング固定、太陽出力)、リバース (リング入力、太陽固定、キャリア出力 – 方向反転)、または自動車の最終駆動で使用されるディファレンシャル アクション (2 つの要素駆動、3 番目の要素が差です) を提供します。減速機の場合、ほとんどの場合、リングを接地する必要がありますが、他の 5 つは主にトランスミッションとディファレンシャル用に存在します。
遊星ギアボックスと他のギアボックスタイプ
| 属性 | プラネタリー | 拍車/ヘリカル | ワーム | ハーモニック |
|---|---|---|---|---|
| トルク密度 | 非常に高い (負荷共有) | 中程度(シングルメッシュ) | 低〜中程度 | 非常に高い |
| 効率/ステージ | 95–99% | 96–99% | 50–90% (リード角に依存) | 65–90% |
| シングルステージ比 | 3:1 – 10:1 | 1:1 – 6:1 | 5:1 – 100:1 | 30:1 – 320:1 |
| シャフトアライメント | 同軸 (インライン) | パラレルオフセット | 直角 | 同軸 |
| バックラッシュ | 1–15 arc-min | 3–10 arc-min | 10–60 arc-min | <1 最小分弧 (ゼロに近い) |
| セルフロック | いいえ | いいえ | あり(高比率) | いいえ |
| 同じトルクのサイズ | 最小 | ミディアム | 最大 | スモール |
型と型の内訳の詳細については、 ハーモニックドライブと遊星歯車 そして ギアボックスとギアモーター ガイド。
エンジニアリングデータ:比率、効率、トルクの計算式
ウィリス方程式(比率)
固定リング/太陽入力/キャリア出力配置の場合、基本的な惑星関係(ウィリス方程式)は次のように還元されます。
私は = 1 + (Zリング / Z太陽)
例: Zリング = 96、Z太陽 = 24 → 私は = 1 + 4 = 5:1. プラネットの歯数は比率には入力されず、負荷の共有とバランスのみを設定します。多段単位乗算: 私は合計 = 私は1 × 私は2 × 私は3です。
トルク、速度、効率
出力トルクと速度は、比率と段ごとの効率ηから直接関係します。
Tアウト = Tで × 私は × η (ステージごと)
Nアウト = nで / 私は
η合計 = η1 ×η2 × … (各ステージ ~0.95–0.99)
効率、温度、バックラッシュの限界
| パラメータ | 典型的な惑星の価値 | スタンダード/ノート |
|---|---|---|
| ステージごとの効率 | 95–99% | 追加されたステージごとにドロップ ~3–5% |
| 最大単段比 | ~10:1 | Z太陽 ≥ 12 (アンダーカット制限) はそれをキャップします |
| バックラッシュ(標準/精密) | 5–15 / <3 arc-min | ISO 1328クラスのドライブの許容誤差 |
| 潤滑剤の温度制限 | −10°Cから+90°Cまで | AGMA / ISOサービスファクター |
| グリース寿命と温度 | ~10°C超過あたりの半分 | SKFベアリング寿命の方法論 |
| 積載量基準 | AGMA 2001 / ISO 6336 | 曲げと接触応力の評価 |
多段スタッキングとAGMAサービスファクター
1 つのステージは 10:1 付近で上限を設けるため、高減量は スタッキング ステージは直列に並び、それぞれが独自のキャリア/リングネストにあります。比率は倍増しますが、損失も倍増します: 50:1 10:1 × 5:1 は、各ステージで ~3–5% を失い、合計 90–94% 付近に着地します。バックラッシュも蓄積されます — 3 つの標準ステージの合計は 30+ arc-min になるため、精密サーボ ユニットはすべてのステージで 1 つではなくタイトなグレードのギアを使用します。
耐久性のために、ボックスのサイズを AGMAサービスファクター 公称負荷にデューティ、時間/日、衝撃、および周囲を掛けたものです。中程度の衝撃の連続 24/7 コンベアには、SF ≈ 1.25 が必要になる場合があります。ハードスタートの断続的なホイストには、SF ≈ 1.5–2.0が必要です。ここでの小サイズは、比率の数学ではなく、早期歯の曲げ疲労の最も一般的な原因です (AGMA 2001 / ISO 6336 によって評価される許容応力)。
遊星ギアボックスに最適なアプリケーション
| 応用 | プラネタリーが適合する理由 |
|---|---|
| ロボット工学とサーボ軸 | 高トルク密度、低バックラッシュ、同軸 |
| CNCマシン | 精密位置決め、リジッドドライブトレイン |
| 自動車トランスミッション | 電源中断なしの比率切り替え |
| 風力タービン | マルチMWロータートルクのコンパクトなステップアップ |
| 医療・半導体 | 静かで正確、小さな設置面積 |
| AGV&コンベア | 連続デューティトルク倍増 |
遊星減速機とモーターをペアリングします。 減速機ガイド そして モーターフランジガイドです。
遭遇する遊星ギアボックスの種類
インライン同軸レイアウト以外にも、いくつかのバリエーションが選択に重要です。
- インライン(同軸)プラネタリー — 入力と出力は 1 つの軸を共有します。サーボ減速機と BLDC 減速機のデフォルト。
- 直角遊星 — 出力のベベルまたはウォームステージはシャフトを曲げます 90°;スペースが直線ドライブトレインを禁止する場合に使用されます。
- 拍歯惑星とらせん歯惑星 — 平車は安価で損失が少ないですが、速度では騒音が大きくなります。ヘリカルは静かに動作し、より多くの負荷を運びますが、ベアリングが吸収しなければならない軸方向の推力を生成します。
- シャフト出力とハウジング出力 — ホイールハブまたはサイクロイド隣接では、リングまたはキャリアをシャフトの代わりに回転部材にすることができ、ギアボックスをトルクハブに変えます。
プラネタリーがトルク密度コンテストに勝った理由
トルクと密度の利点は魔法ではなく、形状です。平行軸平減速機では、常に 1 つの歯対だけが負荷を運ぶため、ハウジングはその 1 つのメッシュが生き残るのに十分な大きさでなければなりません。惑星セットでは、太陽のトルクは 3 つ以上のプラネット メッシュに同時に分割されるため、各接触は合計の約 1/N を認識します。
惑星からの反力もキャリアで放射状に打ち消されるため、シャフトはほとんど曲がりのないほぼ純粋なトルクを見ることができます — これが、特定の出力トルクの遊星単位が通常30–50%同等の平またはヘリカルボックスよりも小さくて軽い理由であり、質量とエンベロープが制約されるデフォルト(ロボット関節、ドローンジンバル、インホイールドライブ)である理由です。
ステップバイステップの選択 (実例付き)
選択チェックリスト
- モーションを定義します:モーター速度(rpm)、必要な出力速度、および出力トルク。
- 比率を計算します。 私は = nで / nアウト. >10:1 の場合は、2 つ以上のステージを計画します。
- 効率でトルクをチェック:Tアウト = Tで × 私は ×η合計20–30% 余白を追加します。
- ピックバックラッシュグレード:<3サーボ位置決め用arc-min、コンベアの標準。
- デューティとアンビエントの熱/潤滑エンベロープ(AGMAサービスファクター)を確認します。
作業例
要件: 0.5 N・mモーターを搭載したサーボ軸は、3000rpmで 20 60 rpm で N·mです。
- 比率: 私は = 3000 / 60 = 50:1. シングルステージは ~10:1 で最大になるため、10:1 × 5:1 の 2 つのステージを使用します。
- 効率: η合計 = 0.97 × 0.97 = 0.941です。
- 出力トルク:Tアウト = 0.5 × 50 × 0.941 = 23.5 N・m ≥ 20 N・m — マージン ~18%。
- 出力速度: 3000 / 50 = 60 rpm – 完全一致。
- バックラッシュ:<3の精度グレードを選択して、再現性の高い位置決めが可能です。
評決: 2ステージのプラネタリー50:1高精度ユニットはマージンでフィットします。単一のステージは50:1に到達できません。
2番目の対照的なケースは、アーキテクチャの限界を示しています:同じ軸200:1が必要な場合、2つのステージ(10:1×20:1)は、効率が~10%にコストがかかり、~20アークミニにスタックバックラッシュが発生します。プラネタリー 200 1スイートスポットは、まさに3:1–100:1バンドです。その外では、習慣ではなく、許容できる取引(効率対バックラッシュ対セルフロック)を選んでください。
クイックディシジョンマトリックス
| 必要な場合… | 選択 |
|---|---|
| 3:1–100:1、コンパクト、同軸、効率 | プラネタリー |
| バックラッシュゼロ、>30:1 シングルステージ | ハーモニック |
| セルフロック、直角、安価 | ワーム |
| >100:1を1つの封筒に高効率で収納 | プラネタリースタック 3+ ステージ (ウォッチ効率) |
直感に反するポイント: 惑星のコンパクトさは シングルステージ ラグジュアリー。過去の ~3 段階では、積み上げられた効率損失 (~3–5% それぞれ) とバックラッシュの蓄積により、購入した利点そのものが損なわれます — 極端な比率では、高調波またはウォームがエンベロープあたりの比率で勝つ可能性があります。また、「より多くの惑星 = より多くのトルク」は 3 つでプラトーになります: 4–5 惑星は、同等の負荷分散とより厳しい公差を要求し、そうしないと、不均一な摩耗や騒音が発生します。
エンジニアリングでよくある間違い
- 1 つのステージが 50:1 に達したと仮定します。 シングルステージプラネタリーは、10:1付近で歯のアンダーカット制限によってキャップされています。ステージをスタックする必要があります。
- サーボに標準バックラッシュを使用 10 arc-min ユニットはドリフトします。軸の位置決めには <3 arc-min をピックします。
- 熱エンベロープを無視します。 グリースの寿命は、10°C超過ごとに約半分になります — 高温の高比率スタックは早期に故障します。
- キャリアの取り付けミス。 標準的な減速機では、キャリアは自由に回転する必要があります。ボルトで固定すると、減速が殺されます。
- プラネットピンのラジアル荷重を忘れます。 サイズベアリングはSKF L10に適合します。過負荷はキャリアに亀裂を起こします。
- セルフロックを期待しています。 プラネタリーはセルフロックしません — ブレーキを追加するか、ホールドスチルが重要な場合はウォームを使用します。
トラブルシューティング: 問題 → 原因 → 解決策
ほとんどのプラネタリー故障は、間違った比率アーキテクチャ (積み上げられたステージにしかできないことを 1 つのステージに依頼する)、AGMA サービス ファクターに比べてサイズが小さい、制御ループに不一致のバックラッシュ グレードという 3 つの根本原因にたどります。以下の表は、エンジニアが現場で実際に目にする症状を物理的な原因と修正にマッピングしたもので、ラインがダウンした後ではなく試運転中に使用します。
| 問題点 | 原因 | ソリューション |
|---|---|---|
| 過度のバックラッシュ/ポジションドリフト | バックラッシュグレードが間違っている、またはギアが摩耗している | <3 arc-min precision grade を再選択し、使い古したセットを置き換えます。 |
| 騒音または振動 | ミスアライメント、損傷した惑星、共振 | シャフトの再調整、プラネットの歯の検査、湿気の共振 |
| オーバーヒート | 過負荷、潤滑不良、多段効果損失 | ディレーティング、冷却の改善、AGMAサービス係数の検証 |
| オイル/グリース漏れ | シールの破損または過充填 | シールを交換し、充填量を修正します |
| ベアリングの早期故障 | ラジアル過負荷、誤ったフィット | SKF L10、ベアリングのサイズ変更、正しいフィットを確認してください |
| 負荷時の出力スリップ | キャリアが回転メンバーではない/設定が間違っている | 固定リング設定の検証、出力メンバーの確認 |
よくある質問
遊星歯車比の式は何ですか?
固定リングギアの場合、太陽入力、キャリア出力: 私は = 1 + (Zリング / Z太陽))。プラネットの歯数は負荷の共有を設定しますが、比率は設定しません。多段比は乗算します。
遊星ギアボックスがウォームギアボックスよりも効率的なのはなぜですか?
遊星メッシュは、転動接触の平歯/らせん歯で、スライドの小さい。ウォームは、ホイールに逆りをスライドさせる高リード角のネジに依存し、10–50%を熱として放出します。適切に構築された遊星走行は、95–99%と、ウォームの50–90%。
遊星ギアボックスはセルフロックできますか?
いいえ、プラネタリーセットはスクリューウェッジがないため、自由にバックドライブします。パワーやブレーキをかけずにポジションを保持する必要がある場合は、ウォーム(高比率)を使用するか、ブレーキを追加してください。 ウォームギア減速機 ガイド。
遊星ギアボックスにはいくつの惑星が必要ですか?
3 は標準的なスイート スポット、つまり対称的な負荷の共有とバランスです。4 つまたは 5 つの惑星は、製造が等しい間隔と歯の精度を保持している場合にのみトルク容量を増加させます。そうでなければ、摩耗は不均一になります。
サーボ軸にはどのようなバックラッシュが必要ですか?
精密サーボの位置決めには、<3 arc-min (多くの場合 <1)が必要です。コンベアと単純な減速は、5–15 arc-min を許容します。必要以上に厳しく指定すると、コストが増加するだけです。
惑星または高調波 — ロボット工学にはどちらが適しているのでしょうか?
3:1–100:1の同軸トルクにplanetaryを使用し、フラットパッケージ(ロボットの手首関節など)でバックラッシュがほぼゼロで非常に高い単段比が必要な場合は、高調波を使用します。
遊星ギアボックスに Greensky を選ぶ理由
Greensky Powerのビルド 遊星歯車モーター (インラインおよび直角)、 DC遊星歯車モーターと ハーモニックドライブ アセンブリなので、1つのテクノロジーを押し付けるのではなく、あなたの職務に合ったアーキテクチャをお勧めします。すべてのユニットが IEC 60034-1 モータの性能を備え、IE3/IE4クラスで利用可能であり、比率、バックラッシュグレード、および取り付けフランジは、 標準インターフェース 低MOQで。当社の研究開発チームは、4–6週でカスタム比率とモーター統合を提供します。 カスタム見積もりをリクエストする → または 当社のエンジニアリングチームに連絡するです。
関連リソース
- 高調波駆動と遊星歯車 – タイプレベルの選択
- ギアボックスとギアモーター — 指定する内容
- ウォームギア減速機の説明 — セルフロックの代替手段
- ウォームギアのすべて — 効率と負荷容量
- ロボットアームに減速機が必要な理由
- モーター機能ハブ — 4 つのモーター トポロジーすべて
- ステッピングモーター — 遊星減速機との組み合わせ
- 当社のギアモーター製造力
参考文献
- IEC 60034-1:2022 — 回転電気機械、部品 1: 定格と性能. webstore.iec.ch/publication/64888
- IEC 60034-30-1 — 回転電気機械の効率クラス (IE1–IE5). webstore.iec.ch/publication/67563
- NEMA MG 1-2024 — モーターと発電機. nema.org/standards/view/Motors-and-Generators
- AGMA 2001 / AGMA 6034 — ギア定格と密閉型ギアユニットの実習. agma.org/standards
- ISO 6336 — 平歯車およびはすば歯車の負荷容量の計算. iso.org/standard/76425.html
- ISO 1328 — 円筒歯車 — ISO 歯公差システム. iso.org/standard/76414.html
- IEEE 112 — 多相誘導および直流モーターのテスト手順. standards.ieee.org/ieee/112/4703
- 米国DOE — モーター&ドライブシステムの効率. energy.gov/eere/motors
- SKF — ギア用途のベアリング寿命計算 (L10). skf.com/group/technical-insights/bearings
- シーメンス — SIMOGEARギヤードモーター技術カタログ. assets.new.siemens.com/…/simogear
- maxon — Gear Technology (ダウンロード). maxongroup.com/…/gear-download
- FAULHABER — ドライブ技術のノウハウ. faulhaber.com/en/know-how
