概要
ハーモニックドライブは単段で50:1〜320:1、バックラッシはほぼゼロ(≤1アーク分)。ロボット関節や精密位置決めに適します。遊星歯車は1段あたり3:1〜100:1、効率95〜98%。コンベア、CNC、高負荷に適します。100:1を超える場合は、減速比だけでなくシステム効率・外形・総コストで比較してください。ハーモニックドライブとは何か?
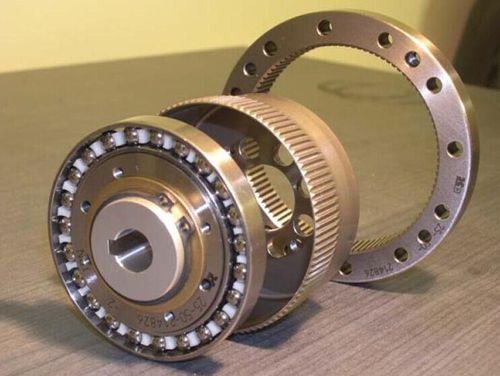
ハーモニックドライブは、アメリカの技術者C.W.マッサーが特許を取得した(U.S. Patent 2,906,143、1959年登録)精密歯車機構で、剛性接触ではなく柔軟部品の制御された弾性変形を通じて運動を伝達します。3つのコア部品は以下のとおりです。
- 波発生器(WG): 薄肉ボールベアリングを備えた楕円カムで、フレックスプラインを楕円形状に強制的に変形させます。
- フレックスプライン(FS): 外部に歯をもつ薄肉カップ状の柔軟歯車。楕円に変形し、出力要素として働きます。
- サーキュラースプライン(CS): 内部に歯をもつ剛性リングで、180°離れた2か所でフレックスプラインと噛み合い、ハウジングに固定されます。
標準的なダブルウェーブ構造では、フレックスプラインは サーキュラースプラインより2歯少ない 歯数を持ちます。波発生器が回転すると噛み合い領域が周囲を移動するため、波発生器が1回転するごとにフレックスプラインは逆方向に正確に2歯進み、単段で50:1~320:1の減速比を生み出します。
遊星歯車とは何か?
遊星歯車(遊星歯車装置)は、中央の 太陽歯車、これを周回する複数の 遊星歯車、外側の 内歯車(リングギア)、そして遊星ピンを支え出力となる キャリア から構成されるコンパクトな動力伝達システムです。名前は惑星が太陽を周回する比喩に由来します。
主な特徴:
- 単段の減速比は 3:1~10:1;多段(2~4段)では 最大10,000:1 に達します。
- 荷重は3~5個の遊星歯車に分散され、応力を分散させつつトルク密度を高めます。
- 入出力の同軸配置により、コンパクトなインライン取り付けが可能です。
- 剛性噛み合いにより、高い剛性と優れた衝撃荷重耐性を備えます。
遊星ギアモーターは NEMA MG 1(Motors and Generators)に基づき指定され、米国で販売される場合は、モーター・ギアボックス・アセンブリの一部として DOE 10 CFR Part 431 の効率要件を満たす必要があります。
ハーモニックドライブの作動原理 — ステップ解説
- 入力回転: モーターが波発生器を高速で駆動し、楕円カムがフレックスプラインの内壁を押し付けます。
- フレックスプラインの変形: フレックスプラインは楕円形に変形します。長軸側の歯はサーキュラースプラインと噛み合い、短軸側の歯は完全に離脱します。
- 噛み合い領域の移動: 波発生器が180°回転するごとに、噛み合い領域は周囲全体を移動します。フレックスプラインはサーキュラースプラインより2歯少ないため、波発生器が1回転するごとにフレックスプラインは逆方向に正確に2歯進みます。
- 多歯の同時接触: 任意の瞬間に約30%の歯が噛み合っており、荷重を多数の接触点に分散させます — これが、薄いフレックスプライン壁にもかかわらず高いトルク密度を達成する理由です。
- 出力の生成: 出力フランジに固定されたフレックスプラインは、波発生器と逆方向にゆっくり回転し、減速された速度と増幅されたトルクを、事実上ゼロのバックラッシで出力します。
波発生器1回転あたりの変形サイクル数を 波数 といいます。ダブルウェーブ(噛み合い領域2か所)構成が最も一般的で、構造が簡単でフレックスプラインの応力が低くなります。
遊星歯車の作動原理 — ステップ解説
- 太陽歯車への入力: モーターシャフトが中央の太陽歯車を全速で駆動します。
- 遊星歯車の回転: 太陽歯車が3~5個の遊星歯車と噛み合い、それらを太陽とは逆方向に自転させます。
- 遊星歯車の公転: 遊星歯車は固定された内歯車とも噛み合うため、太陽と同じ方向に太陽を周回するよう強制されます。
- キャリアからの出力: キャリアが減速されて回転し、出力トルクを伝達します。
内歯車を固定しキャリアを出力とする場合、単段の減速比は以下の通りです。
i = 1 + Zr / Zs
ここで Zr = 内歯車の歯数、Zs = 太陽歯車の歯数です。より高い減速比では、第1段のキャリア出力が第2段の太陽歯車を駆動する、というように段数を重ねます。各段は通常3:1~10:1を達成し、段あたり2~5%の効率を失います。
ハーモニックドライブ vs 遊星歯車:特性比較表
| 項目 | ハーモニックドライブ(波動歯車) | 遊星歯車 |
|---|---|---|
| 伝達原理 | フレックスプラインの弾性変形 | 剛性の太陽・遊星・内歯車の噛み合い |
| コア部品 | 3(波発生器、フレックスプライン、サーキュラースプライン) | 4以上(太陽、遊星、内歯車、キャリア) |
| 単段減速比 | 50:1 – 320:1 | 3:1 – 10:1 |
| 多段減速比 | 最大1,000:1(稀に使用) | 最大10,000:1(4段) |
| バックラッシ | ≤1アーク分(ほぼゼロ) | 1~6アーク分(高精度品:≤1アーク分) |
| 効率(単段) | 70% – 90% | 95% – 98% |
| トルク密度 | 高(減速比に対しコンパクト) | 非常に高(遊星への荷重分散) |
| 衝撃荷重耐性 | 中程度(フレックスプライン疲労リスク) | 優秀(剛性噛み合い) |
| 定格寿命 L10 | 定格荷重で7,000~10,000時間 | 定格荷重で20,000~50,000時間以上 |
| 重量(同減速比) | 軽い | 重い |
| 相対コスト | 30%~100%高 | 基準(経済的) |
| 代表的な最大トルク | 最大約500 N·m(大サイズ) | 最大約20,000 N·m(工業サイズ) |
| 参照基準 | メーカーカタログ(Harmonic Drive LLC、Leaderdrive、KOFON) | IEC 60034-1、NEMA MG 1 |
技術データ — 効率、温度限界、トルク式
1. ギアボックス効率の比較
以下の効率データはメーカーデータシートに基づきます。モーターの効率クラス(IEC 60034-30-1に基づくIE1~IE5)は、システム全体でギアボックスの効果に加算されます。
| ギアボックス種別 | 段数 | 減速比 | 最大効率 | バックラッシ | 出典 |
|---|---|---|---|---|---|
| maxon GPX 22(遊星) | 1 | 3.9:1 | 90% | 1.4° | maxonデータシート |
| maxon GPX 26(遊星) | 1 | 3.9:1 | 90% | 0.75° | maxonデータシート |
| maxon GPX 37 LN(遊星) | 2 | 16:1 | 80% | 0.6° | maxonデータシート |
| maxon GPX 32 HP(遊星) | 3 | 103:1 | 65% | 0.9° | maxonデータシート |
| Siemens SIMOGEAR(はすば) | 2 | 3.5~60:1 | ≥96% | — | Siemensカタログ |
| Harmonic Drive SHD/CSF | 1 | 50~160:1 | 70~85% | ≤1アーク分 | Harmonic Drive LLC |
| Harmonic Drive CSG/SHG | 1 | 50~160:1 | 75~90% | ≤1アーク分 | Harmonic Drive LLC |
遊星歯車は単段で90%以上の効率を維持し、段数追加ごとに5~10%低下します。ハーモニックドライブは70~90%に達しますが、同減速比ではフレックスプラインを連続して曲げるためにエネルギーを消費するため低下します。この曲げは熱も発生させ、連続運転での限界要因となります。
2. IEC 60034-1 絶縁クラスの温度限界
モーターの絶縁クラス(IEC 60034-1)は、許容最大動作温度を定めます。ギアボックスの選定はモーターの負荷、ひいては熱挙動を変化させます。
| 絶縁クラス | 最高温度 | 温度上昇限度 | 代表的な用途 |
|---|---|---|---|
| Class A | 105°C | 60 K | 軽負荷、ほぼ廃止 |
| Class E | 120°C | 75 K | 軽工業 |
| Class B | 130°C | 80 K | 標準産業用モーター |
| Class F | 155°C | 100 K | 大部分の産業用ギアモーター |
| Class H | 180°C | 125 K | 高温・重負荷 |
3. IEC 60034-30-1 モーター効率クラス(IE1~IE5)
ギアボックスと組み合わされるモーターは、地域の効率義務を満たす必要があります。DOEの2023年ダイレクト・ファイナル・ルールは、米国の最低基準を 100~250 hpの三相誘導モーターについて2027年6月1日から IE4(NEMA Premium 4) に引き上げ、30年間で米国企業の 88億米ドル の節減と 9,200万トン のCO₂回避を見込んでいます。
| IECクラス | NEMA相当 | IE1比の損失 | 規制ステータス |
|---|---|---|---|
| IE1 | Standard Efficiency | 基準 | ほとんどの市場で廃止 |
| IE2 | High Efficiency | 損失約10%減 | 一部地域で最低基準 |
| IE3 | Premium Efficiency | 損失約20%減 | 米国では2007年から、EUは2021年から最低基準 |
| IE4 | Super-Premium | 損失約30%減 | DOE義務(2027年6月、100~250 hp) |
| IE5 | Ultra-Premium | 損失約40%減 | 開発中;NEMA未定義 |
4. コアとなるトルク・効率の式
遊星単段減速比:i = 1 + Zr / Zs。多段の場合:i_total = i₁ × i₂ × … × iₙ。
ハーモニック減速比:i = Zfs / (Zcs − Zfs)。ここで Zfs = フレックスプライン歯数、Zcs = サーキュラースプライン歯数。Zcs − Zfs = 2 のとき、i = Zfs / 2 に単純化されます — 100歯のフレックスプラインは50:1になります。
出力トルク(両方式):T_out = T_in × i × η。
システム効率(モーター+ギアボックス):η_system = η_motor × η_gearbox。例:IE4モーター(η = 94%)+ 2段遊星(η = 90%)→ η_system = 0.94 × 0.90 = 84.6%。IEAは、ギアボックス選定を含むモーター駆動システムの効率最適化により、世界の産業用電力消費を20~30%削減できると推計しています。
ハーモニックドライブのフレックスプライン疲労寿命(L10):Lh = Ln × (Tr / Tav)³ × (Nr / Nav)。ここで Ln = 定格寿命(カタログ値7,000または10,000時間)、Tr = 定格トルク、Tav = 平均負荷トルク、Nr = 定格入力回転数、Nav = 平均入力回転数。負荷トルクを2倍にすると寿命は8分の1になります。
遊星遊星軸受のSKF寿命(L10h):L10h = (1,000,000 / 60n) × (C / P)³。ここで C = 基本動定格荷重、P = 相当動荷重、n = 回転数(rpm)。
NEMA MG 1 サービス係数:SF = T_peak / T_rated。標準モーターで通常1.0~1.15、特殊設計で最大1.25。ギアボックスはモーターのピークトルクにサービス係数を乗じて選定します。
5. ハーモニックドライブのトルク限界
Harmonic Drive LLCの技術データによれば、繰り返し弾性変形を受けるフレックスプラインがトルク容量を決定します。
- 定格トルク: 定格フレックスプライン疲労寿命において、定格速度で連続負荷。
- 繰り返しピークトルク: フレックスプライン疲労限界内で許容される周期的過負荷。
- 瞬間ピーク(衝撃)トルク: 許容限界以下に抑える必要あり;最大曲げサイクル数
1.0 × 10⁴、これはN = 1.0 × 10⁴ / (2 × n/60 × t)から。 - ラチェットトルク: 定格の8~9倍 — 歯が離脱し、同心度が失われ、摩耗が加速する。
- 座屈トルク: 定格の16~17倍 — フレックスプラインの塑性変形、破壊的故障。
計算例 — ロボット関節用減速機の選定
6軸ロボット関節は、連続運転(S1)で出力速度30 rpm、連続出力トルク110 N·m(ピーク330 N·m)を必要とします。サーボモーターは定格3,000 rpm、1.5 N·m(ピーク4.5 N·m)です。
ステップ1 — 必要減速比: i_req = n_motor / n_output = 3000 / 30 = 100:1。
ステップ2 — ハーモニックドライブ案(単段100:1、η = 0.85):
– 連続:T_out = 1.5 × 100 × 0.85 = 127.5 N·m ≥ 110 ✓
– ピーク:4.5 × 100 × 0.85 = 382.5 N·m ≥ 330 ✓
– バックラッシ ≤1アーク分 → 関節の再現性を満たす。
– 熱検討:連続S1運転では20~30%のデレーティングが必要 → 127.5 × 0.75 ≈ 95.6 N·m < 110。ぎりぎり — 強制冷却または1サイズ上が必要。
ステップ3 — 高精度遊星案(3段で100:1、η = 0.95³ = 0.857):
– 連続:1.5 × 100 × 0.857 = 128.6 N·m ≥ 110 ✓
– ピーク:4.5 × 100 × 0.857 = 385.6 N·m ≥ 330 ✓
– バックラッシ:関節の再現性には高精度品(≤1~3アーク分)が必要。
– 熱:剛性噛み合いはより低温で回り、連続運転に適している。
ステップ4 — 決定: いずれもトルクを満たす。ハーモニックドライブは外形・バックラッシで優り、遊星は熱余裕・コストで優る。推奨 — 熱を管理できる場合(強制空冷または1サイズ上)のみハーモニックドライブを指定;それ以外は高精度遊星を選定。
| 案 | 減速比 | η | T_out(連続) | T_out(ピーク) | バックラッシ | 熱(S1) |
|---|---|---|---|---|---|---|
| ハーモニック、単段 | 100:1 | 85% | 127.5 N·m | 382.5 N·m | ≤1アーク分 | ぎりぎり、デレーティング |
| 高精度遊星、3段 | 100:1 | 85.7% | 128.6 N·m | 385.6 N·m | ≤1~3アーク分 | 良好 |
ハーモニックドライブに最適な用途
| 用途 | なぜハーモニックドライブか | 代表減速比 |
|---|---|---|
| 産業用ロボット関節(6軸アーム) | 再現性のためのゼロバックラッシ;関節のコンパクトな外形;単段減速比でバックラッシ蓄積なし | 50:1 – 160:1 |
| 協働ロボット(cobots) | 軽量;人に安全な滑らかな動作;トルクセンシングのための高ねじり剛性 | 100:1 – 160:1 |
| 半導体装置 | ウェハーアライメントのサブアーク分精度;クリーンルーム向け低振動 | 80:1 – 120:1 |
| 航空宇宙アクチュエーション | 最小重量・容積で高減速;DO-160GおよびAS9100D認証 | 100:1 – 320:1 |
| 医療・手術用ロボティクス | 精密位置決め;触覚のためのゼロバックラッシ;コンパクトなエンドエフェクタ | 50:1 – 100:1 |
遊星歯車に最適な用途
| 用途 | なぜ遊星歯車か | 代表減速比 |
|---|---|---|
| 産業オートメーション(コンベア、インデクサ) | 高トルク;耐衝撃;連続運転で高いコスト効率 | 3:1 – 100:1 |
| サーボ駆動CNC機械 | 低バックラッシ高精度品;高剛性;高入力回転数 | 5:1 – 40:1 |
| AGVおよび移動ロボット駆動系 | コンパクトなインライン;高効率でバッテリー寿命延長;加減速衝撃を吸収 | 10:1 – 50:1 |
| 包装・充填機械 | 高サイクル耐久性;同期軸用の多段減速比;保守容易 | 10:1 – 100:1 |
| 重量物搬送(クレーン、ホイスト) | 極めて高いトルク(最大20,000 N·m);堅牢な構造;長寿命 | 20:1 – 300:1 |
選定ガイド — ステップバイステップ
ステップ1:アプリケーション要件を定義する
必要な出力速度、連続トルク、ピークトルク、デューティサイクル(IEC 60034-1 S1~S10)、位置決め精度、バックラッシ許容値、周囲温度、使用可能外形を文書化します。アプリケーションが精密重視(ハーモニックドライブ有利)か、動力重視(遊星歯車有利)かを決定します。
ステップ2:必要減速比を計算する
i = n_motor / n_output を用いて減速を求めます。i ≤ 10:1 なら単段遊星が最適。10:1 < i ≤ 100:1 なら、2~3段遊星と単段ハーモニックドライブを比較。i > 100:1 なら候補はハーモニックドライブまたは3~4段遊星歯車です。
ステップ3:バックラッシ要件を評価する
ロボティクス、半導体、≤1アーク分を要する精密位置決めにはハーモニックドライブがデフォルトです。3~6アーク分の許容を持つ一般的なオートメーションには、高精度遊星歯車がより高いコスト効率を提供します。非位置決め用途(コンベア、ポンプ)には、6アーク分以上のバックラッシを持つ標準遊星歯車で十分です。
ステップ4:トルクと寿命の検証
ハーモニックドライブには L10寿命確認のため Lh = Ln × (Tr/Tav)³ × (Nr/Nav) を適用します。3乗の関係を忘れずに — トルク過負荷50%でL10寿命は87.5%減少します。遊星歯車には、L10h = (1,000,000/60n) × (C/P)³ で遊星軸受寿命を検証し、定格トルクがアプリケーションのピークトルクにNEMA MG 1サービス係数を乗じた値を超えることを確認します。
ステップ5:効率と熱解析
η_system = η_motor × η_gearbox を計算し、ライフタイムのエネルギーコストを比較します。IEAは、エネルギーがモーターシステムの総ライフサイクルコストの95~97%を占めると報告しています。連続運転では、ギアボックスの放熱が巻線温度をIEC 60034-1絶縁限界(例:Class Fで155°C)内に保つことを確認します。ハーモニックドライブはフレックスプラインが熱を発生するため、連続運転では多くの場合デレーティングが必要です。
ステップ6:コストとTCO(総所有コスト)解析
購入価格、保守間隔、潤滑、交換費用を比較します。ハーモニックドライブは同等の遊星歯車より通常30~100%高価ですが、精度によって正当化される場合があります。TCO = 購入 + エネルギー + 保守 + ダウンタイム とします。DOEはIE4への移行のみで30年間88億米ドルを節減すると推計しており、ギアボックス効率も同様に加算されます。
ステップ7:規格適合の検証
モーター・ギアボックス・アセンブリが以下に準拠することを確認します:IEC 60034-1(定格と性能)、IEC 60034-30-1(効率クラス)、NEMA MG 1(米国モーター・ジェネレータ仕様)、DOE 10 CFR Part 431(米国効率義務)、IEC 60034-5(IP保護等級)。航空宇宙向けはDO-160GとAS9100Dを検証します。
ステップ8:試作テストと検証
サンプルを手配し、代表する負荷サイクルで加速寿命試験を実施します。バックラッシ、効率、温度上昇、騒音を測定します。ハーモニックドライブでは、フレックスプラインの歯元応力 — IEEE索引付き研究(DOI: 10.19287/j.mtmt.1005-2402.2023.08.011)による疲労き裂の主要発生箇所 — を監視します。遊星歯車では、軸受温度と歯の接触パターンを確認します。
よくある技術的ミス
ミス1:定格トルク超過のハーモニックドライブ過負荷
平均トルクでハーモニックドライブを選定しピークを無視するのは最も一般的な失敗です。寿命はトルク比の 3乗 に比例するため、1.5倍の過負荷でL10寿命は約70%減少します。常にピークトルクで選定し、実負荷スペクトルデータを用いて疲労式を適用します。ピークトルクが定格の2倍を超える場合は、サイズアップするか遊星へ切り替えます。
ミス2:高衝撃アプリケーションでのハーモニックドライブ使用
パレタイザ、プレス、頻繁な非常停止を伴う装置にハーモニックドライブを設置すると、歯元のフレックスプライン疲労が加速します。頻繁な衝撃荷重には、剛性の荷重分散構造を持つ遊星歯車を選定します。NEMA MG 1サービス係数(1.0~1.25)は衝撃に対するマージンを加えます。
ミス3:多段遊星歯車の効率損失の無視
1,000:1の4段遊星は約66%まで効率が低下する可能性があります(例:maxon GPX 22、4段)。この34%の損失が熱となり、より大型のモーターと冷却を強います。100:1を超える減速比では、4段遊星(η ≈ 66%)と単段ハーモニックドライブ(η ≈ 80%)をシステム効率で比較します。
ミス4:超精密位置決めへの遊星歯車選定
標準遊星歯車(3~6アーク分)はウェハーアライメントや手術用ロボティクスではサブアーク分の要求に届きません。いわゆる「低バックラッシ」品(1~3アーク分)もなじみ後にバックラッシが増大することがあります。≤1アーク分には、フレックスプライン・サーキュラースプラインの連続プリロードにより本質的にゼロバックラッシを得られるハーモニックドライブが適します。≤1アーク分の超高精度遊星品も存在しますが、再現性が劣りハーモニックドライブに近いコストになります。
ミス5:ハーモニックドライブの熱管理不在
定格トルク・高速で連続(S1)運転し、温度上昇を確認しないのは危険です — 10°Cの上昇でフレックスプライン疲労寿命が半減する可能性があります。連続運転ではハーモニックトルクを20~30%デレーティングし、フレックスプライン温度を潤滑剤限界(標準潤滑剤で通常≤80°C)内に保ち、高温には合成油を検討します。
ミス6:モーター効率クラスとギアボックス種別の不適切な組み合わせ
IE4モーター(94%)に低効率の4段遊星(66%)を組み合わせると、システム効率はわずか62% — IE4への投資がギアボックス損失に無駄になります。DOE 10 CFR Part 431により、IE4は2027年6月から100~250 hpで必須となります;省エネを実現するには段あたり≥95%の高効率ギアボックスと組み合わせます。IEAはシステムレベルの最適化で産業エネルギーの20~30%削減と推計しています。
トラブルシューティング表:問題 → 原因 → 解決
| 問題 | 考えられる原因 | 解決策 |
|---|---|---|
| ハーモニックの歯元フレックスプライン割れ | 疲労限界超えの繰り返しピークトルク;瞬間定格超えの衝撃 | ピーク負荷を低減;サイズアップ;ショックには遊星へ切替;Lh = Ln × (Tr/Tav)³ × (Nr/Nav) で検証 |
| ハーモニックのラチェット(歯飛び) | 出力トルクが定格の8~9倍超;ハウジング剛性不足 | 負荷低減;ハウジング補強;ラチェットトルク検証;ラチェット発生後は交換 |
| 遊星のバックラッシが保守後に増大 | 潤滑不良による軸受・歯の摩耗;キャリア変形 | 軸受交換;潤滑間隔検証;歯接触確認;SKF L10hで交換予測 |
| 遊星の過熱 | 過負荷;潤滑不足;入力回転数超過;換気閉塞 | 負荷vs定格確認;油量/粘度確認;入力回転数低減;フィン清掃;Class F(155°C)で監視 |
| ハーモニック効率の経時低下 | 潤滑剤劣化;フレックスプライン微細割れ;WG軸受摩耗 | 計画通り再潤滑;フレックスプライン点検;WG軸受交換;効率傾向記録 |
| 遊星の騒音/振動増大 | 歯のピッチング;遊星軸受損傷;アライメント不良 | 振動解析;歯/軸受交換;同軸アライメント確認;カップリングバランス |
| ハーモニック出力位置のドリフト | サーキュラースプライン摩耗;フレックスプライン非対称;熱寸法変化 | フィードバック再較正;噛み合い点検;温度安定化;熱補償追加 |
| ギアボックス付きでモーターが過負荷停止 | 想定外に低いギアボックスη;始動トルク超過;誤った減速比 | η_system 再計算;モーターのトルク・速度vs始動トルク確認;NEMA SF検証;実損失でモーター選定 |
なぜGreensky Powerを選ぶのか?
Greensky Power Co., Ltd.は、グローバルB2B市場向けの精密ギアモーター・ソリューションを専門とする中国拠点のメーカーです。当社の能力は遊星ギアモーターとハーモニックドライブ・アセンブリの両方をカバーするため、単一技術に偏らないアプリケーション最適化された推奨が可能です。
- 垂直統合: モーター巻線、歯車加工、組立、100%負荷試験を一貫して実施 — 原材料から完成品まで一貫した品質。
- 技術主導の選定: 当社チームは、IEC 60034-30-1効率解析、NEMA MG 1サービス係数計算、SKF軸受寿命検証をあらゆる推奨に適用します。部品を売るのではなく、解決策を設計します。
- 規格適合: すべてのギアモーターはIEC 60034-1性能定格を満たし、DOE 10 CFR Part 431適合のためIE3/IE4クラスで提供可能です。
- グローバル展開: Hannover Messe、Canton Fair、Automateに出展し、世界中の顧客と直接技術対話を行っています。
- カスタム設計: アプリケーションがハーモニックドライブのゼロバックラッシ精度を必要とするか、遊星ギアボックスの高トルク耐久性を必要とするかに関わらず、当社R&Dチームは4~6週間でカスタム減速比、取り付け、モーター統合を提供します。
当社の製造能力の詳細、または High Precision Planetary Gearboxes: Backlash, Stiffness and Real Positioning Accuracy、Planetary Gear Motor Applications、Benefits of a High Torque Brushless DC Motor、Custom Brushless DC Motors for Your Application、What Is a DC Motor? Types, Working Principle & Engineering Formulas、Top 10 Electric Motor Manufacturers in the World、Top 10 Popular BLDC Motor Applications & Markets の各記事をご覧ください。ハーモニックドライブ vs 遊星選定に関する技術相談は、当社エンジニアリングチームまでお問い合わせください。無料見積を取得
関連リソース
- High Precision Planetary Gearboxes: Backlash, Stiffness and Real Positioning Accuracy
- Planetary Gear Motor Applications
- Benefits of a High Torque Brushless DC Motor
- Custom Brushless DC Motors for Your Application
- What Is a DC Motor? Types, Working Principle & Engineering Formulas
- Top 10 Electric Motor Manufacturers in the World
- Top 10 Popular BLDC Motor Applications & Markets
参考文献
- IEC 60034-1:2022, “Rotating electrical machines — Part 1: Rating and performance,” International Electrotechnical Commission. https://webstore.iec.ch/publication/64888
- IEC 60034-30-1:2014, “Rotating electrical machines — Part 30-1: Efficiency classes of line operated AC motors,” International Electrotechnical Commission. https://webstore.iec.ch/publication/67563
- NEMA MG 1-2021, “Motors and Generators,” National Electrical Manufacturers Association. https://www.nema.org/standards/view/Motors-and-Generators
- U.S. DOE, “Energy Conservation Program: Energy Conservation Standards for Electric Motors,” 10 CFR Part 431. https://www.ecfr.gov/current/title-10/chapter-II/subchapter-D/part-431
- International Energy Agency (IEA), “Energy Efficiency 2024 — Motor Systems Analysis.” https://www.iea.org/reports/energy-efficiency-2024
- SKF Group, “Bearing Life Calculation — L10 Methodology for Gear Applications.” https://www.skf.com/group/technical-insights/bearings
- Siemens AG, “SIMOGEAR Geared Motors — Technical Catalog.” https://assets.new.siemens.com/siemens/assets/api/uuid:bc14c4a0-65b6-4058-a9f7-d29284b065b1/dimc-b10068-00-7600simogearexplosion-protectedgearedmotorsen-72.pdf
- Harmonic Drive LLC, “Engineering Data — Flexspline Fatigue Life, Torque Limits, and Selection (SHD/CSF/CSG).” https://www.harmonicdrive.net/_hd/content/documents/FR_Component.pdf
- Cheng, Y.-H. & Chen, Y.-C. (2022), “Design, analysis, and optimization of a strain wave gear with a novel tooth profile,” Mechanism and Machine Theory, Vol. 175. DOI: 10.1016/j.mechmachtheory.2022.104953
- Yu, X. et al. (2023), “Stress analysis and fatigue strength evaluation of flexsplines of industrial robot harmonic reducer,” Manufacturing Technology & Machine Tool. DOI: 10.19287/j.mtmt.1005-2402.2023.08.011
- maxon, “GPX Gear Program — Planetary Gearheads Datasheet.” https://www.maxon.com
- U.S. DOE (2023), “Direct Final Rule: Energy Conservation Standards for Electric Motors (100–250 hp IE4 from June 1, 2027).” https://www.energy.gov/
FAQ
よくある質問
どちらが効率が高いか:ハーモニックドライブか遊星歯車か?
一般に遊星歯車の方が効率が高いです。単段遊星は95~98%に達し、単段ハーモニックドライブは70~90%です。減速比が高いほど差は広がります。遊星は多段化(段あたり2~5%低下)が必要ですが、ハーモニックは単段を維持しつつフレックスプラインの連続変形でエネルギーを失います。IEA/IEC 60034-30-1によれば、96%効率の遊星ギアボックスを持つIE4モーターはシステム効率90.2%になるのに対し、85%効率のハーモニックドライブでは79.9%です。
ハーモニックドライブは遊星歯車の代わりになるか?
特定の場合のみです。ハーモニックドライブは高単段減速比(50:1~320:1)、ゼロバックラッシ、コンパクトさに適し、ロボティクスや精密位置決めで一般的です。高トルク、高衝撃、24時間365日の工業運転には不向きで、そこでは遊星歯車が優れます。ハーモニックドライブのL10寿命(7,000~10,000時間)は遊星(20,000時間以上)よりはるかに短く、連続運転には弱いです。
ハーモニックドライブと遊星歯車のバックラッシの違いは?
ハーモニックドライブはフレックスプライン歯がサーキュラースプラインに常にプリロードされているため、事実上ゼロのバックラッシ(≤1アーク分)です。標準遊星歯車は3~6アーク分、高精度品は1~3アーク分、超高精度品は≤1アーク分に達しますが、ハーモニックドライブに近いコストになります。バックラッシがクリティカルな位置決め(ロボティクス、CNC、半導体)にはハーモニックドライブがデフォルトです。
ハーモニックドライブは遊星歯車と比べてどのくらい長持ちするか?
Harmonic Drive LLCのデータによれば、ハーモニックドライブのL10(90%生存率)は標準シリーズ(CSF、CSD、SHF、SHD)で7,000時間、高トルクシリーズ(CSG、SHG)で10,000時間(定格荷重)であり、L50は35,000~50,000時間です。遊星歯車は通常20,000~50,000時間以上のL10に達し、限界要因はSKF軸受寿命です。トルク・寿命の3乗関係により、ハーモニックの過負荷ははるかに破壊的です。
ハーモニックドライブは遊星歯車より高価か?
はい — 同等トルクで通常30~100%高く、精密フレックスプライン加工、柔軟な波発生器軸受、生産量の少なさを反映しています。ただし100:1を超えると、取り付け金具とモーターサイズを含めたシステム全体のコストでは、単段ハーモニックドライブが3~4段遊星を上回ることがあります。
ハーモニックドライブと遊星歯車に適用される規格は何か?
遊星ギアモーターはIEC 60034-1、IEC 60034-30-1(IE1~IE5)、NEMA MG 1、DOE 10 CFR Part 431(2027年6月からIE4)に従います。ハーモニックドライブは主にメーカー仕様(Harmonic Drive LLC、Leaderdrive、KOFON)に準拠し、国際効率規格ではなく、モーター部分はIEC/NEMA/DOE規則を満たす必要があります。IEAはモーター駆動システムが世界の電力の約53%を占めると指摘しており、効率適合はシステムレベルの課題です。