世界のトップ 12 コアレス モーター メーカー: ランクリストとバイヤーsガイド
クイックアンサー
世界のトップ12コアレスモーターメーカーは、Maxon、Faulhaber、Portescap、Nidec、Adamant Namiki、Allient (Allied Motion)、Precision Microdrives、Constar、MOONSです。 2026(鸣志)、鼎智(鼎智)、拓邦(拓邦)、グリーンスカイパワー。 コアレス モーター (中空カップまたはアイアンレス モーターとも呼ばれます) は、従来の鉄心ローターを自立型のスキュー巻き銅カップに置き換えます。ローターには鉄がないため、コギングがゼロで、渦電流やヒステリシス損失がほとんどなく、慣性が非常に低く、完全に直線的な速度とトルクの曲線が特徴です。
ヨーロッパのメーカー(Maxon、Faulhaber、Portescap)は、ハイエンドの科学、航空宇宙、医療分野で依然としてリードしており、日本と中国のサプライヤーが大量生産のロボット工学と消費者向けアプリケーションを支配しています。このガイドでは、それらをランク付けし、プロジェクトに適したコアレスモーターを選択する方法を説明します。
コアレスモーターとは何ですか?(定義)
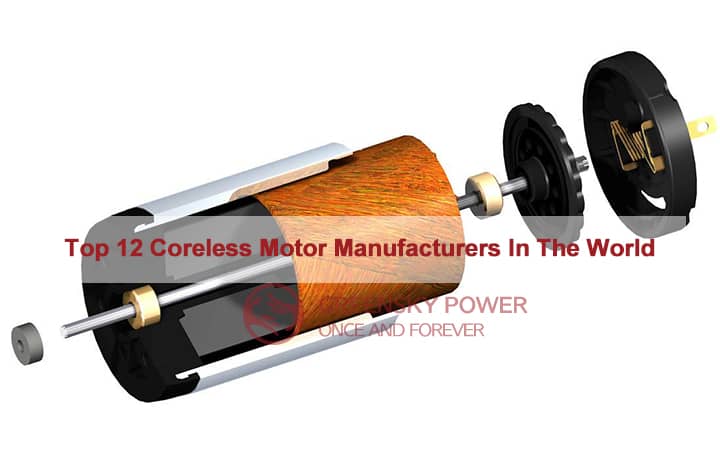
あ コアレスモーター ( 中空カップ、 アイアンレス、または スロットレス モーター)は、ローター巻線が銅の自立シリンダーである永久磁石DCまたはブラシレスDCモーターです。 コイル内部に鉄の積層がない. 従来のモーターでは、銅は積層鋼コアのスロットに巻かれています。コアレスモーターでは、斜めに巻かれた銅が、固定永久磁石の周囲(または内部)を回転する薄肉のカップを形成します。
設計の日付は 1958、フリッツ・フォールハーバー博士が1965で特許を取得したスキュー巻線(ひし形)自立コイルを開発したとき。回転質量から鉄を取り除くと、精密運動に重要なほぼすべての性能指標が変化します。
- コギングトルクなし — 磁石にカチッとはまる鉄の歯がないため、シャフトはどの位置でも停止して保持でき、低速動作も完全にスムーズです。
- 鉄損がない — ローターアイアンがない場合、渦電流とヒステリシス損失は本質的にゼロであるため、コアレスモーターは非常に高い効率に達します(多くの場合、85–90%ブラシ付き、>90%ブラシレス)。
- ローター慣性が非常に低い — 中空の銅製カップの重さは鉄製ローターのほんの一部で、わずか数ミリ秒の機械的な時定数と並外れた加速度を提供します。
- 直線速度-トルク挙動 — 磁気飽和がないため、トルクは電流に正比例し、速度は電圧に比例するため、サーボ制御はシンプルで正確です。
これらの特性により、コアレスモーターは、手術ロボット、義肢、ドローン、カメラ、航空宇宙機器、人型ロボットの器用な手など、サイズ、精度、応答速度、バッテリー効率が一度に重要な場合にデフォルトの選択肢となっています。
コアレスモーターの仕組み: ステップバイステップ
古典的なブラシ付きコアレスモーターを基準にします (ブラシレス コアレス モーターは巻線をステーターに移動しますが、同じアイアンレス ロジックに従います)。
- 磁石は中央にあります。 円筒形の希土類 (通常は NdFeB) 永久磁石が固定シャフトに取り付けられ、エアギャップに放射状の磁場が生成されます。
- 銅のカップがそれを囲んでいます。 自立型のスキュー巻線銅コイルは、中央の磁石と外側のスチールリターンリングの間のエアギャップ内で回転する中空カップを形成します(フラックス経路はローターではなく鋼管を通って閉じます)。
- 電流はコイルに通電します。 ブラシと整流子(貴金属またはグラファイト)は、回転カップに電流を供給します。磁場の電流は、すべての導体にローレンツ力を生成します。 F = B・I・Lです。
- ループ内に鉄が入っていない状態でトルクが発生します。 コイルにはコアがないため、トルクは電流に比例し、コギングリップルはありません。 T = kT ・ 私は. 逆起電力は速度に比例します。 U私は = kエ ・ ω、およびSI単位kでT = kエです。
- ライトローターはほぼ瞬時に加速します。 最小限の慣性と磁気飽和がないため、モーターは直線的な動作点に達します。 U = I・R + kエ・ω — 電圧によって速度が設定され、トルクが電流によって設定され、機械的な時定数はわずか数ミリ秒です。
その代償は熱です:熱を吸収して分散する鉄の塊がないため、細い巻線は熱容量に限られているため、連続電流(およびデューティサイクル)は慎重に管理する必要がありますが、これはコアレスモーターの最大の設計制約です。
コアレスモーターと鉄心モーターの比較
コアレス モーターを理解する最も明確な方法は、同様のサイズの従来の鉄心 (スロット付き) モーターと直接比較することです。
| 特徴 | コアレス(中空カップ/アイアンレス) | 鉄心(スロット付き)モーター |
|---|---|---|
| ローター構造 | 自立型斜巻銅カップ、鉄なし | 積層鋼スロットに銅巻 |
| コギングトルク | なし (任意の位置で停止) | 現在 (戻り止めトルク) |
| 鉄損失(渦/ヒステリシス) | 実質的にゼロ | 重要で、スピードに伴った上昇 |
| ローター慣性 | 非常に低い | 高い |
| 機械的な時定数 | ~2–10 ms | 数十ミリ秒 |
| 効率 (標準) | 85–90% ブラシ付き、>90% ブラシレス | 70–85% |
| 速度-トルク曲線 | リニア | わずかに非線形 |
| 電気ノイズ/EMI | 低(低インダクタンス、低アーク放電) | より高い |
| 連続電力/熱容量 | リミズム(鉄製ヒートシンクなし) | より高い(鉄は熱を吸収します) |
| 一般的なサイズ | マイクロからスモール (ø3–40 mm) | 小から大まで |
| 相対コスト | 高い | 低〜中程度 |
結論: 小型パッケージの精度、応答、滑らかさ、効率がコストと連続電力の制限を上回る場合は、コアレスを選択してください。高連続トルク、高出力、または低コストが必要な場合は、鉄心を選択してください。
コアレスモーターメーカーのトップ12をランク付けした方法
「最高」はアプリケーションによって異なるため、このリストは単一の収益表ではありません。コアレス (中空カップ) モーターを調達する実際の B2B バイヤーにとって重要な 6 つの重み付けされた次元で各メーカーをスコアリングしました。
| ランキングディメンション | 重さ | 測定内容 |
|---|---|---|
| コアレス技術の深さ | 25% | スキュー巻線のノウハウ、モータ定数 kメートル、小型化限界 |
| 製品の幅広さ | 20% | ブラシ付きおよびブラシレスコアレス、ギアヘッド、エンコーダ、サーボモジュール |
| 品質と信頼性 | 20% | 高回転での生活、一貫性、医療/航空宇宙の実績 |
| グローバルなリーチとサポート | 15% | 流通、アプリケーションエンジニアリング、リードタイム |
| アプリケーションカバレッジ | 10% | 医療、ロボット工学、航空宇宙、ドローン、産業、消費者 |
| イノベーション&研究開発 | 10% | 統合ドライブ、新素材、ロボット工学/器用な手プログラム |
データは、メーカーの技術文書、IEC/NEMA規格の実践、およびサードパーティの市場調査(Grand View、IntelMarketResearch)から取得されます。ランキングは2026のポジショニングを反映しています。手用な手のためのコアレス・モーター市場だけでも 2024 では 740 百万米ドル、2031 までに 1.5 10 億米ドルに達すると予測されています (CAGR ~8.7%)です。
コアレスモーターメーカートップ12(2026ランキング表)
| ランク | メーカー | 本社 | コアレスのコア製品 | 最もよく知られている |
|---|---|---|---|---|
| 1 | マクソングループ | スイス | コアレスブラシ付き&BLDC、ギアヘッド、コントローラー | 航空宇宙/火星探査機グレードの精度 |
| 2 | ファウルハーバー | ドイツ | スキュー巻線コアレスDC、BLDC、マイクロドライブ | コアレスコイルの発明者、マイクロプレシジョン |
| 3 | ポルテスキャップ(日本電産) | スイス / アメリカ | アイアンレスブラシDC、スロットレスBLDC、ディスクマグネットステッパー | 医療用およびインクリメンタルモーションドライブ |
| 4 | 日本電産株式会社 | 日本 | マイクロコアレス、振動、グループブランドによるBLDC | 規模、広さ、ロボット供給 |
| 5 | アダマント並木 | 日本 | マイクロコアレス&振動モーター(ø3–12 mm) | 超小型医療および内視鏡 |
| 6 | アリエント(アライドモーション) | アメリカ | スロットレスBLDC、コアレスサーボ | 医療、防衛、産業用サーボ |
| 7 | 高精度マイクロドライブ | イギリス | コアレス&振動モーター、触覚 | 高速回転プロトタイピング、触覚 |
| 8 | コンスター / チャオリ | 中国 | 中空カップブラッシュド&BLDC | 大量消費・モデル業界 |
| 9 | 衛星(鸣志) | 中国 | コアレス/ホローカップ、ステッピング、統合ドライブ | ロボット工学と自動化のスケールアップ |
| 10 | 鼎智科技 (鼎智) | 中国 | 中空カップ、リニア、缶スタックモーター | 医療およびラボオートメーションマイクロドライブ |
| 11 | 拓邦 | 中国 | コアレスBLDC、モータ+制御モジュール | ロボティクス&スマート家電のボリューム |
| 12 | グリーンスカイパワー | 中国 | コアレス / BLDC / ブラシ付き DC + 適合ギアボックス | OEM/ODM カスタムドライブ、柔軟な MOQ |
このランキングは、グローバル B2B バイヤーのコアレス モーター全体のポジショニングを反映したものであり、純粋な収益ランキングではありません。欧州メーカーはハイエンド精度をリードし、日本のメーカーは超小型をリードし、中国メーカーは大量生産のロボット、消費者、コストに敏感な OEM 業務をリードしています。 2026
1. Maxon Group (スイス)
高信頼性コアレスドライブのベンチマーク。Maxonのモーターは、NASAの複数の火星探査機で飛行しており、手術用ロボットや実験用機器に標準装備されています。DC-maxおよびEC-maxシリーズは、コアレステクノロジーと適合する遊星ギアヘッドおよびコントローラーを組み合わせています。
2. Faulhaber (ドイツ)
自立型スキュー巻線コイルの発明者。Faulhaber (米国部門の MicroMo を擁する) は、医療、光学、航空宇宙機器で好まれている、最高のモーター定数と最小の精密コアレス モーターを提供しています。
3. ポルテスキャップ (スイス / アメリカ、日本電産グループ)
アイアンレスローターとディスクマグネットステッパーのパイオニア。ポルテスキャップのREE(Reduced Electro-Erosion)整流はブラシの寿命を劇的に延ばし、医療用ハンドツールやインクリメンタルモーションシステムのリーダーとなっています。
4. 日本電産株式会社(日本)
世界最大の小型モーターグループ。日本電産は、そのブランド(ポルテスキャップやコパルを含む)を通じて、コアレス、振動、およびマイクロBLDCモーターを大規模に供給しており、ロボット工学および自動車のマイクロアクチュエーションの主要プレーヤーです。
5–7. Adamant Namiki、Allient & Precision Microdrives
アダマント並木 (日本)は、内視鏡およびウェアラブル向けの~ø3 mmまでの超小型コアレスおよび振動モーターを専門としています. アライアント/アライドモーション (米国)は、医療および防衛用のスロットレスBLDCサーボを供給しています. 高精度マイクロドライブ (英国)は、高速プロトタイピング、触覚、振動モーターの頼りになるものです。
8–11. 新進気鋭の中国専門家
ヒューマノイドロボットと精密自動化に後押しされ、中国のメーカーは急速に拡大しました. チャオリ/コンスター、 衛星(鸣志)、 鼎智 (鼎智)と 拓邦 現在、競争力のある中空カップおよびコアレスBLDCモーターを、エンコーダとドライバーを内蔵した統合型「サーボコアレスモジュール」として、大量生産プログラム向けに強力な価格/性能で提供しています。
12. グリーンスカイパワー(中国)
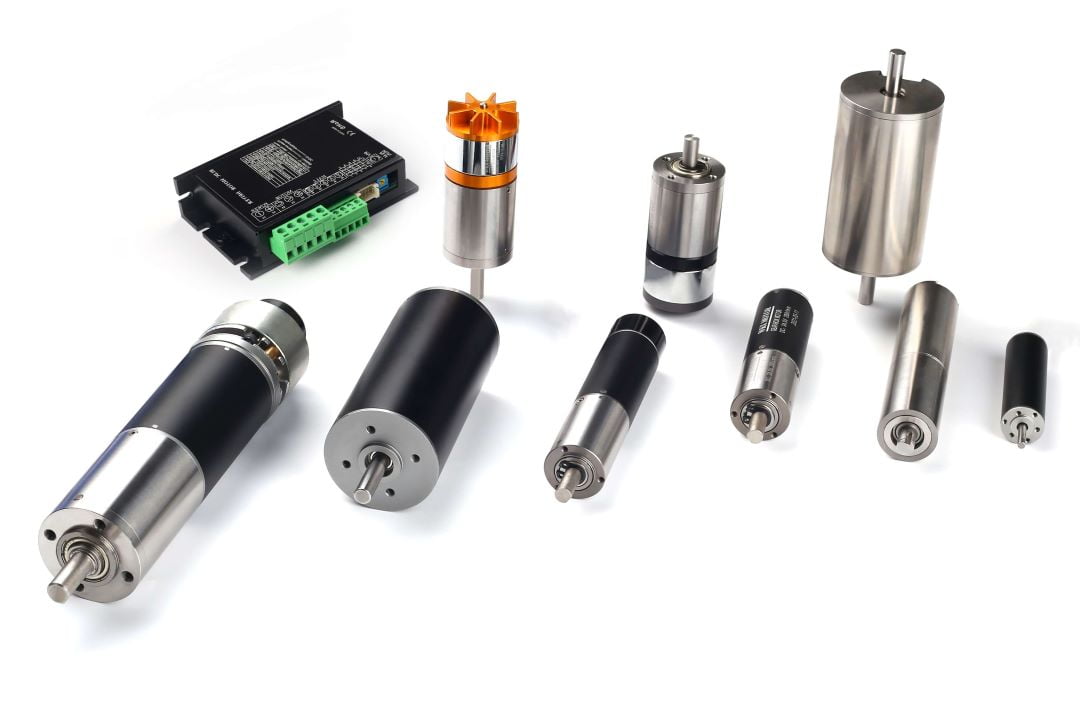
コアレス、BLDC、ブラシ付きDCモーターを50+国の顧客向けに適合したギアボックスで供給するOEM/ODMスペシャリスト。Greenskyは、上記のTier-1カタログブランドと並んで、カスタム巻線、柔軟なMOQ、エンジニアリングサポートを必要とするバイヤーに適合します。
コアレスモーターエンジニアリングデータ:効率、温度、フォーミュラ
コアレスモーターを正しく指定するには、いくつかのカタログ定数から作業します。これらは、上記のすべてのメーカーが公開しているパラメータと、それらをリンクする方程式です。
主なパフォーマンスパラメータ
| パラメータ | シンボル | 標準範囲(マイクロコアレス) |
|---|---|---|
| ピーク効率 | η | 85–90% ブラシ付き · >90% コアレス BLDC |
| 無負荷速度 | N0 | 5,000–50,000+ rpm |
| 連続トルク | T | ~0.5–150 mNm (~600 mNm intermittentまで) |
| トルク定数 | kT | 1–50 mNm/A (サイズ依存) |
| 機械的な時定数 | τメートル | ~2–10 ms |
| 巻線温度の最高温度 | T最大値 | 100–125 °C (クラス B/F 樹脂) |
| 直径範囲 | Ø | 3–40 mm |
支配方程式
- トルク: T = kT ・ 私は — トルクは電流に正比例します (コギングなし、飽和なし)。
- バックEMF: U私は = kエ ・ ωと SI 単位で kT = kエです。
- 電圧バランス: U = I・R + kエ・ω — モーターの直線動作ライン。
- 無負荷速度: ω0 ≈ U / kエです。
- モーター(性能指数)定数: kメートル = kT / √R — 高K位メートル 熱のワットあたりのトルクが大きいことを意味します。重要な品質指標。
- 機械的な時定数: τメートル = J・R / (kT・kエ) — ローターの加速速度を制御します。
- 熱限界: ΔT = P損失 ・ Rthを P損失 ≈ I²・R — 連続電流を設定する方程式。
作業例
kのコアレスモーターT = 10 mNm/A 20 mNm の負荷ニーズを駆動します。 I = T / kT = 20/10 = 2 A. 巻線抵抗 R = 1 Ω の場合、銅損は P損失 = I²R = 4 W. 熱抵抗R付きth = 15 K/W 巻線が上昇します。 ΔT = 4 × 15 = 60 °C 周囲温度を超えて — したがって、周囲温度が 25 °C の場合、巻線は 85 °C 付近にあり、125 °C クラス F 制限を安全に下回っています。これがまさに、ピークトルクだけでなくコアレスのデューティサイクルをチェックする必要がある理由です。
コアレスモーターに最適なアプリケーション
| 産業 | 応用 | コアレスが勝つ理由 |
|---|---|---|
| 医療 | 手術ロボット、義手、インスリン/輸液ポンプ、歯科用器具 | スムーズ、正確、低ノイズ、高トルク対サイズ |
| ロボット工学 | 人型の器用な手、グリッパー、外骨格 | 低慣性、高速応答、コンパクト(テスラオプティマスはロボットごとに12を使用) |
| 航空宇宙および防衛 | 衛星機器、UAVジンバル、ガイダンスアクチュエータ | 高効率、信頼性、コギングなし |
| 光学とイメージング | カメラのオートフォーカス/ズーム、レーザースキャン、顕微鏡ステージ | 正確な位置決め、ゼロディテントトルク |
| 産業オートメーション | ピックアンドプレース、ラボオートメーション、半導体ハンドリング | 高速スタート/ストップ、正確なインクリメンタルモーション |
| コンシューマー&ウェアラブル | ドローン、電子カメラ、触覚、グルーミングデバイス | バッテリー効率、小型、低振動 |
コアレスモーターの選び方:ステップバイステップ
- 負荷とデューティサイクルを定義します。 必要な連続トルクとピークトルク、速度、およびモーターの動作時間を修正します。デューティサイクルは、熱制限があるため、鉄心よりもコアレスの方が重要です。
- 熱バジェットを確認してください。 コンピューティング銅損失 I²R そして巻き上げ ΔT = P損失・Rth. 連続点を樹脂の下に保持しますS 最高温度 — ピークトルクだけでサイズを決めることはありません。
- モーター定数 k の比較メートルです。 特定のサイズの場合、より大きい kメートル = kT/√R 熱のワットあたりのトルクが増加します。これは、ブランド間の唯一の最高の品質指標です。
- ブラシ付きコアレスとブラシレスコアレスを選択してください。 ブラシ付きコアレスは安価でシンプルです。ブラシレスコアレスは、高回転および高負荷ではるかに長持ちし、統合されたエンコーダ/ドライバーを可能にします。
- ギアヘッドを合わせます。 ほとんどの精密作業には、遊星ギアヘッドまたは平歯車ヘッドが必要です。定格トルクとバックラッシュをモーターと負荷に合わせ、同心度を保証するためにモーター+ギアヘッドをセットで購入します。
- フィードバックとインターフェースを指定します。 クローズドループの位置/速度が必要な場合は、エンコーダまたはホールセンサを追加し、コネクタ、電圧、およびバス(EtherCAT/CAN)のニーズを確認します。
- サプライヤーと規格を検証します。 関連する IEC 60034 / IEEE 112 プラクティスにベンダー テストを確認し、ボリューム、リード タイム、カスタマイズをサポートできます。
コアレスモーターに関するよくあるエンジニアリングの間違い
- デューティサイクルを無視して、ピークトルクでサイジングします。 #1エラー。コアレスモーターには鉄製のヒートシンクがないため、トルク曲線で正常に見える連続負荷は巻線を調理する可能性があります。常に I²R とΔTチェック。
- 過電圧/過速度。 直線的な曲線は、ユーザーが速度のために電圧を押し上げたくなる誘惑になりますが、過度の回転はブラシとベアリングの摩耗を加速し、細い巻線を過熱させる可能性があります。
- ブラシ付きコアレスモーターの失速。 失速すると、すべての電力が熱になり、冷却気流がゼロになり、コアレス巻線は数秒で燃え尽きる可能性があります。電流制限を追加します。
- ギアヘッドが一致していません。 安価なギアヘッドを精密モーターにボルトで固定すると、バックラッシュやミスアライメントが発生し、支払った価格の滑らかさが損なわれます。
- モーター定数kを無視するメートルです。 定格電力のみを比較すると、効率と熱ヘッドルームが隠れます。メートル は正直なクロスブランド指標です。
- ブラシの種類が間違っています。 貴金属ブラシは、低電流、バッテリー、長寿命の作業に適しています。グラファイトは、高ピークトルクの増分運動に適しています。間違ったものを使用すると、寿命が短くなります。
コアレスモータートラブルシューティング表
| 問題点 | 考えられる原因 | ソリューション |
|---|---|---|
| 巻線が燃え尽きる/熱いにおいがする | 熱限界を超える連続電流、ストール、ヒートシンク不良 | デューティ・サイクルとΔTの再計算、電流制限の追加、ヒート・パスの改善 |
| ブラシ/整流子の寿命が短い | 過速度、過電流、間違ったブラシ素材 | rpm/電流を下げる、正しいブラシを選択する、ブラシレスコアレスを検討する |
| 高速時の過度の振動 | ローターの動的バランスが悪い、またはベアリングの摩耗 | 品質ベンダーの採用、バランスグレードの確認、ベアリングの交換 |
| 負荷時の速度ドリフト | 温度に伴う電圧のたるみまたは巻線抵抗の上昇 | 供給の強化、クローズドループの実行、熱マージンの許容 |
| 荒れ/ノッチのある低速動作 | 整流子の損傷またはブラシの摩耗(歯車がない必要があります) | 整流部品の点検/交換、コントローラの検証 |
| カタログよりも低いトルク | 低電圧、高い接触抵抗、誤った巻線のバリエーション | 電源と配線の確認、確認 kT 正確なバリアントの |
| 可聴電気ノイズ/EMI | ブラシのアーク、欠落抑制 | コンデンサ/チョークを追加し、REEタイプまたはブラシレスコアレスを使用 |
| ギアヘッドバックラッシュ/プレイ | ギアヘッドの不整合または低グレード | 負荷に適合した遊星ギアヘッドを使用してください |
よくある質問
世界最高のコアレスモーターを製造しているのは誰ですか?
ハイエンドの科学、航空宇宙、医療分野では、Maxon、Faulhaber、Portescapがリードしています。超小型アプリケーションでは、Adamant NamikiとNidecが優れています。大量生産のロボット工学やコストに敏感なOEMプログラムでは、MOONSなどの中国メーカーが優れています、Dingzhi、Topband、Greensky Power は、強力な価格対性能を提供します。
コアレス(中空カップ)モーターとは何ですか?
これは永久磁石モーターで、ローター巻線は鉄心のない自立型銅カップです。アイロンを取り外すと、コギングや鉄損がなくなり、慣性が削減され、直線的な速度-トルク曲線が得られ、精密で高応答のバッテリー駆動アプリケーションに最適です。
コアレスモーターが高価なのはなぜですか?
自立型スキュー巻線コイルには、精密な自動巻線、樹脂含浸、および非常に高い回転でのタイトなバランスが必要です。このミクロンレベルの製造に加えて、希土類磁石と貴金属整流により、スロット付き鉄心モーターと比較してコストが上昇します。
コアレスモーターの主な欠点は何ですか?
限られた連続電力と熱放散。熱を吸収するローターアイロンがないため、細い巻線は熱容量が低いため、焼損を避けるために連続電流とデューティサイクルを慎重に管理する必要があります。
コアレスモーターはブラシ付きですか、それともブラシレスですか?
どちらも存在します。従来のコアレスモーターは、自立型ローターコイルでブラシをかけられています。コアレスブラシレス(スロットレスBLDC)モーターは、巻線をステーターに移動し、アイアンレス、コグフリーの利点を維持し、高速および負荷ではるかに長持ちするため、ロボット工学の選択肢が増えています。
コアレスモーターは何に使用されますか?
手術ロボットと義肢、ヒューマノイドロボットの器用な手、ドローンとUAVジンバル、カメラのオートフォーカス、航空宇宙機器、ラボと半導体の自動化、触覚など、小型パッケージで精度、高速応答、効率が不可欠な場所ならどこでも。
コアレスおよびカスタムモーターに Greensky を選ぶ理由
上記の Tier-1 カタログ ブランドは、標準部品が適合する場合に最適です。カスタム巻線、適合したギアボックス、またはフレキシブル ボリュームが必要な場合は、 グリーンスカイパワー はOEM/ODMパートナーです。2011以来、コアレスを設計してきました。 ブラシレスDC、 ブラシ付きDC、およびステッピングモーターと一致した ギアボックス 50+ 国のお客様向け。
- カスタム巻線: トルク定数、電圧、速度は、カタログの選択だけでなく、負荷に合わせて調整されます。
- 適合したドライブトレイン: モーター+ギアヘッドは1つの同心円アセンブリとして供給され、アダプターの推測はありません。
- 柔軟なMOQとリードタイム: 試作から量産までサポート。
- 100% テスト済み: すべてのユニットが実行テスト済み。振れと振動が検証済みです。
- 標準の実践: IEC 60034 / IEEE 112テスト実践に合わせて設計されています。ISO、CE認定済み。
- 現地サポート: 北米およびヨーロッパのUnited Motion Inc.によるエンジニアリング支援。
参考文献
- IEC 60034-1、 回転電気機械 — 定格と性能. https://webstore.iec.ch/publication/60034-1
- IEC 60034-30-1、 回転電気機械 — 効率クラス (IE コード). https://webstore.iec.ch/publication/30830
- NEMA MG 1、 モーターと発電機. https://www.nema.org/standards/view/motors-and-generators
- IEEE規格112、 多相誘導電動機および発電機の試験手順. https://standards.ieee.org/ieee/112/4703/
- マクソン、 マクソンのDCモータ/コアレス技術に関する重要な情報 (技術ライブラリ)。https://www.maxongroup.com/maxon/view/content/technology-page
- ファウルハーバー、 DC-マイクロモーター — テクノロジーとコアレスコイル (テクニカルノート)。https://www.faulhaber.com/en/technology/
- ポルテスキャップ、 ブラシ付きDCモーターの基本 — アイアンレスローター. https://www.portescap.com/en/products/brush-dc-motors/brushed-dc-motor-basics
- SKF、 ベアリング定格寿命(L10)と取り付けガイダンス. https://www.skf.com/group/support/engineering-tools/bearing-calculator
- グランドビューリサーチ/インテルマーケットリサーチ、 コアレスモーター市場と器用な手のためのコアレスモーター市場. https://www.intelmarketresearch.com/coreless-motor-for-dexterous-hand-market-4662
- 米国エネルギー省、 モーターシステム — 省エネプログラム. https://www.energy.gov/eere/motors
https://youtu.be/nl-USfTe3z4