
ブラシレスDCモーターの欠点は何ですか?
クイックアンサー
ブラシレス DC (BLDC) モーターの主な欠点は次のとおりです。(1) 初期コストが高い 永久磁石と電子制御器による (通常は 30–60% ブラシ付き同等のものよりも大きい) (2) コントローラーの複雑さ、ホールセンサーを備えた電子速度コントローラー (ESC) または設計と統合の労力を追加するセンサーレス アルゴリズムが必要。(3) 電磁干渉(EMI) 高周波PWMスイッチングから、IEC 60034-1およびFCCパート15(4)に準拠したシールドとフィルタリングが必要になります。 熱感度ここで、NdFeB永久磁石は150–180°Cを超える不可逆的な減磁のリスクがあります(IEC 60034-1クラスH制限)および(5) 修理の難しさ、統合電子機器により現場でのサービスは実用的ではありません。これらの制限にもかかわらず、BLDCモーターは、85%を超える効率、長寿命(10,000時間)、および正確な速度制御が要求されるアプリケーションにとって依然として好ましい選択肢です。
ブラシレスDCモーターとは何ですか?
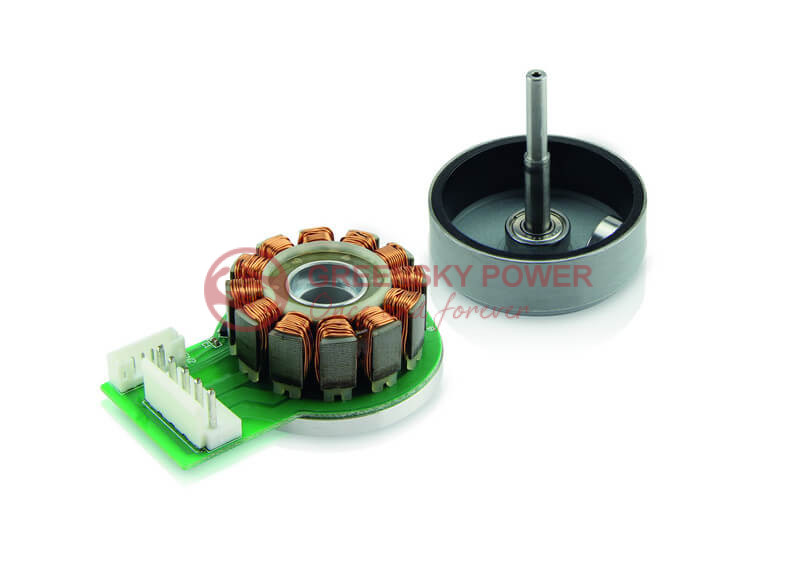
ブラシレス DC モーター (BLDC) は、電子コントローラーを介して DC 電気を動力源とする同期電動モーターで、固定子巻線に順次通電して回転磁場を生成します。とは異なります。 ブラシ付きDCモーター、BLDCモーターは機械的なブラシと整流子を排除し、代わりにローター上の永久磁石とホール効果センサーまたは逆起電力検出による電子整流に依存しています。
IEC 60034-1によると、BLDCモーターは、誘導モーターやブラシ付きDCモーターとは異なり、永久磁石同期機(PMSM)の分類に分類されます。の コアアーキテクチャ は、多相巻線を備えたステーター (通常は 3 相)、永久磁石 (NdFeB、SmCo、またはフェライト) を備えたローター、およびローター位置フィードバックに基づいて整流タイミングを決定する電子コントローラーの 3 つの主要コンポーネントで構成されています。
米国エネルギー省 (DOE) は、BLDC テクノロジーが IE3 の最小効率要件 10 CFR Part 431 で、1–500 HP 定格の汎用モーターに
BLDC とブラシ付き DC と誘導電動機の分類
| パラメータ | BLDCモーター | ブラシ付きDCモーター | AC誘導電動機 |
|---|---|---|---|
| 通勤方式 | 電子(ホールセンサー/EMF) | 機械式(ブラシ+整流子) | 電磁誘導 |
| 典型的な効率 | 85–97% | 60–80% | 70–94% |
| 耐用年数 | 10,000+ 時間 | 1,000–3,000 時間 | 15,000–30,000 時間 |
| メンテナンス要件 | 低(ベアリングのみ) | 高(ブラシ交換) | 低(ベアリングのみ) |
| コントローラが必要 | はい (必須) | いいえ(直接DC) | オプション(速度制御用VFD) |
| 初期コスト指数 | 1.3–1.6× | 1.0× (ベースライン) | 0.8–1.2× |
| EMI発生 | 中-高(PWMスイッチング) | 高(ブラシのアーク) | 低い |
| 速度制御の精度 | ±0.1% | ±5% | ±2%(VFD使用時) |
BLDC モーターの仕組み: ステップバイステップ
欠点を理解するには、まず動作原理を理解する必要があります。BLDCモーターの複雑さとその欠点は、この電子整流プロセスに直接起因しています。
- DC電源入力: DC 電圧源 (バッテリーまたは整流 AC) は、モーター巻線に直接ではなく、電子コントローラーに電力を供給します。コントローラーはインバーターとして機能し、DC を順次パルスされる三相電流に変換します。
- ローター位置検出: ステーターに搭載されたホール効果センサーがローターを検出の磁極位置。で センサーレス設計、コントローラは非通電フェーズで生成された逆起電力から位置を推測しますが、確実に機能するには最小回転速度(通常は500–1,000 rpm)が必要です。
- 電子整流: ロータ位置のフィードバックに基づいて、コントローラは、最適なトルク角度(固定子界磁と回転子磁束の間の電気的90°)を維持するために必要な正確な瞬間に、適切な固定子相巻線ペアに通電します。これにより、物理的なブラシと整流子の接触が不要になります。
- トルク発生: 通電されたステーター巻線は、ローターと相互作用する磁場を生成しますの永久磁石を生成し、接線力と回転トルクを生成します。トルク出力は電流に比例します。 T = Kt ×私ここで、Kt モーターですトルク定数 (例: Faulhaber 2264BP4 の 23.6 mNm/A)。
- 速度調整: コントローラは、PWMデューティサイクルと整流周波数を調整して、速度とトルクを調整します。エンコーダフィードバックを使用したクローズドループ制御は、±0.1%の速度精度を達成できますが、追加のセンサ、配線、およびコントローラの処理能力が必要です。
このプロセスの各ステップでは、単純なブラシ付きモーター設計には存在しない潜在的な故障モードとコスト要因が導入されます。電子コントローラーは、優れた性能を可能にしますが、BLDCの欠点の最大の原因です。
ブラシレスDCモーターの欠点:詳細な比較
1。高い初期コスト
BLDC システムのコストは、同等のブラシ付き DC モーターよりも 30–60% が高くなります。コストプレミアムは、次の 2 つのソースから発生します。
- 永久磁石材料: 高級NdFeB(N42SH–N52SH)磁石の価格は$60–120/kgであり、各モーターには精密機械加工された磁石アレイが必要です。希土類価格の変動(Nd価格変動200–
2010–2022)は、サプライチェーンのリスクを生み出します。 400% - 電子コントローラー: BLDC ESCは、電力定格に応じてユニットあたり$15–200+を追加します。たとえば、maxon DECモジュール24/2コントローラ(48W、8–24V)は、モータ自体を超えて大幅なコストを追加しますが、シーメンスSIMOTICSシリーズの産業用グレードコントローラは、高出力アプリケーションでは$500を超える可能性があります。
B2B調達マネージャーの評価 カスタムBLDCモーターソリューション、システムの総コスト (モーター + コントローラー + センサー + 配線) を、エネルギーとメンテナンスのライフサイクル節約と比較する必要があります。DOE が委託した調査では、エネルギー節約だけで、通常、連続運転する産業用モーターのコスト プレミアムが 2–4 年以内に回収されることがわかりました。
2. コントローラの複雑さと依存関係
BLDCモーター 電子コントローラーなしでは動作できません. DC電源が印加されると即座に始動するブラシ付きモーターとは異なり、BLDCモーターには次の要件が必要です。
- ロータ位置センシング(ホールセンサ、エンコーダ、または逆起電力検出)
- PWMスイッチングロジック(通常20–100kHzスイッチング周波数)
- 電流制限および熱保護アルゴリズム
- さまざまな速度/負荷条件に対する整流タイミングの最適化
マクソンのセンサレス制御技術は、この複雑さを示しています:EMFゼロクロッシング方式は500–1,000rpm以上でしか機能しませんが、オブザーバーベースの方法(FOC/正弦波整流が可能)は最低数百rpmを必要とします。磁気異方性法は停止状態で機能しますが、モータ固有のパラメータ設定が必要であり、マクソンはこれらのコントローラの「プラグアンドプレイはオプションではない」と明示的に述べています。
コントローラーに障害が発生した場合、コントローラーが修理または交換されるまで、モーター システム全体が機能しなくなります。これは、単純な電源接続の復元で十分なブラシ付きモーターとは対照的です。
3。電磁干渉 (EMI)
BLDCコントローラの高周波PWMスイッチングは、伝導および放射EMIを大量に生成します。IEEE UPEC 2016会議で発表された研究(DOI: 10.1109/UPEC.2016.8114064)は、住宅用空調システムにおけるBLDCドライブの電磁両立性を評価し、次のことがわかりました。
- 20–100kHzでのPWMスイッチングは、MHz範囲まで拡張する高調波を生成します
- 伝導EMIは、適切なフィルタリングを行わないと、CISPR 11/22クラスAの制限を超える可能性があります。
- 放射EMIは、近くの通信機器や敏感なアナログ回路に干渉する可能性があります
マクソンの技術文書では、端子とグランド間の抑制コンデンサ、モータリードのトロイダルフェライトコア、シールド付きペアケーブル、および接地されたモータハウジング(ファラデーケージ原理)など、いくつかの緩和策が推奨されています。これらはそれぞれ、コスト、重量、および設計の複雑さを増します。
4. 熱感度と磁石減磁
BLDCモーターは、NdFeB永久磁石を使用していますが、この磁石は脆弱です。 不可逆的な消磁 高温で。IEEE Transactions on Magnetics 論文 (DOI: 10.1109/TMAG.2015.2456854Fasilらによる)は、モーターの性能が磁石の温度によって大きく変化し、減磁曲線のニーポイントが臨界動作限界を決定することを実証しました。
| 絶縁クラス (IEC 60034-1) | 最大巻線温度 | 最大周囲温度 | 典型的なBLDCモーターアプリケーション |
|---|---|---|---|
| クラス A (105°C) | 105°C | 40°C | 家電ファン |
| クラスE(120°C) | 120°C | 40°C | 小型家電 |
| クラス B (130°C) | 130°C | 40°C | 一般産業 |
| クラスF(155°C) | 155°C | 40°C | 産業オートメーション (maxon EC-max 30) |
| クラス H (180°C) | 180°C | 40°C | 高性能 (Faulhaber 2668CR: 155°C 巻線) |
NdFeB 磁石は、通常、グレードに応じて 150–180°C で不可逆的な減磁を開始します (N グレード: 80°C、SH グレード: 150°C、UH グレード: 180°C)。IEEE ICEMS 2011 論文 (DOI: 10.1109/ICEMS.2011.6073588Duらは、2.2kWの高速BLDCモータでマルチフィジックス熱解析を行い、温度上昇が永久磁石の減磁や巻線の絶縁損傷を引き起こす可能性があることを確認したため、早い段階から熱管理設計が必要であることを確認しました。
Faulhaberのデータシートの実用的なデータは、これらの熱制限を示しています:1028S006B BLDCモーターの最大コイル温度は125°Cで、動作温度範囲は-20°Cから+100°Cですが、2610T012BフラットBLDCモーターのコイルの最大温度は80°Cです。これらの熱的制約は、連続トルク出力を直接制限し、高周囲環境でのディレーティングを必要とします。
5。修理とメンテナンスの難しさ
BLDCモーターの修理は、ブラシ付きモーターの修理とは根本的に異なります。主な課題は次のとおりです。
- 統合電子機器: コントローラの故障には特殊な診断機器が必要であり、多くの場合、コンポーネントレベルの修理ではなく、コントローラの完全な交換が必要です。
- マグネットハンドリング: ローターマグネットは分解時に慎重な取り扱いが必要です。不適切な手順は、マグネットの損傷や消磁を引き起こす可能性があります。
- 専門知識: 技術者は、PWM 制御アルゴリズムやセンサーの校正手順など、電気システムと電子システムの両方を理解する必要があります。
- ファームウェアの依存関係: コントローラのファームウェアのバグやパラメータの不一致により、メーカーなしでは診断が困難な不安定なモーター動作が発生する可能性があります独自のソフトウェアツール。
産業アプリケーションの場合、これはダウンタイムコストが高くなり、平均修理時間(MTTR)が長くなることを意味します。Greensky Powerは提供します 専任のBLDCモーター修理技術サポート これらの問題を最小限に抑えるのに役立ちます。
6。制限低速トルク (センサレス設計)
センサレスBLDCモータは、回転速度に比例するロータ位置検出に逆起電力に依存しています。停止および非常に低速では、逆起電力は信頼性の高い整流には不十分です。IEEE Transactions on Applied Superconductivity論文(DOI: 10.1109/TASC.2018.2792449)は、巻線接続と電流リップルに関してBLDCモーターの不可逆的な減磁を分析し、PWM電流リップルは、特に電流制御の精度が低い低速動作時に減磁特性を悪化させる可能性があることを発見しました。
この制限により、センサレス BLDC モータは、以下を必要とするアプリケーションには適していません。
7。電圧変動に対する感度
BLDCコントローラは、定格入力範囲を超えた電源電圧の変動に敏感です。低電圧は整流障害やモータのストールを引き起こす可能性があり、過電圧はスイッチングトランジスタ(MOSFET/IGBT)を損傷する可能性があります。バッテリ駆動のアプリケーションは、バッテリ電圧が充電状態と放電状態で大きく異なるため、特に課題に直面しています。
8。環境感受性
BLDC モーターにはブラシの摩耗破片がありませんが、電子部品は以下の影響を受けやすいです。
- 湿度と湿度: コントローラには、湿潤環境用のコンフォーマルコーティングまたはIP65+エンクロージャが必要です
- ほこりと汚染: 光学式エンコーダは、粒子汚染に特に敏感です
- 振動と衝撃: はんだ接合部とコネクタの接点は、継続的な振動により疲労する可能性があります
- 腐食性雰囲気: 塩水噴霧、化学蒸気、産業汚染物質は、モーター巻線よりも早く電子部品を劣化させる可能性があります
エンジニアリングデータ:効率、温度制限、および公式
電力定格別のBLDCモーター効率
IEC 60034-30-1によると、ライン操作モーターの効率分類は、BLDCシステムのベンチマークを提供します。BLDCモーターは、IEC 60034-30-1(ライン操作ACモーターを対象としています)に直接分類されていませんが、効率フレームワークは広く参照されています。
| IEC効率クラス | 呼称 | 標準的なBLDC効率範囲 | NEMA相当 |
|---|---|---|---|
| IE1 | 標準効率 | 75–85% | 標準効率 |
| IE2 | 高効率 | 85–90% | エネルギー効率 |
| IE3 | プレミアム効率 | 90–94% | NEMAプレミアム |
| IE4 | スーパープレミアム効率 | 94–96% | — |
| IE5 | 超プレミアム効率 | 96–97%+ | — |
参考データ:シーメンスSIMOTICS 1PH8シリーズPMSMは、
BLDCデメリット分析のための主要なエンジニアリング公式
1。モーター効率:
η = (Pアウト / Pで) × 100% = (T × ω) / (V × I) × 100%
ここで、T = 出力トルク (Nm)、ω = 角速度 (rad/s)、V = 電源電圧 (V)、I = 入力電流 (A)
2。銅損失 (I²R 損失):
PCUの = I² × Rフェーズ ×k
ここで、k = アクティブ相の数 (
3。トルク定数:
ケイt = T / I(Nm / A)
参照: Faulhaber 1028S006B には K がありますt = 1.76 mNm/A;この定数は、特定のトルク出力に必要な電流を決定し、コントローラのサイズに直接影響します。
4。逆起電力定数:
ケイエ = V起電力 / ω (V・s/rad)
逆起電力電圧は、逆起電力が電源電圧に近づくまで速度が増加するため、特定の電源電圧で達成可能な最大速度を制限します。
5。熱抵抗モデル:
ΔT = P損失 × (R第1号 + RTH2)
ここで、R第1号 =巻線からハウジングまでの熱抵抗、RTH2 =ハウジングから周囲への熱抵抗。参照:Faulhaber 1028S006BはR第1号 = 6.6 K/W、RTH2 = 42.4 K/Wで、巻曲から周囲への重要な熱経路を示しています。
6。ベアリング寿命 (SKF/ISO 281 による L10):
エル10時間 =(10⁶/60n)×(C/P)p
ここで、C = 動定格荷重 (kN)、P = 等価動荷重 (kN)、n = 回転速度 (rpm)、ボールベアリングの場合は p = 3、ローラーベアリングの場合は p = 10/3。この式は、ベアリングの寿命が BLDC アプリケーションにおいて制限要因になるかどうかを評価するのに役立ちます。
NEMA MG 1 BLDCアプリケーション向けのサービスファクター
NEMA MG 1は、特定の条件下でモーターが銘板定格を超えて動作できるようにするサービス係数(SF)を定義しています。可変速アプリケーションで使用されるBLDCモーターの場合、NEMA MG 1パート30は、1.0–1.15の典型的なSFを指定しており、これは、NEMA設計の誘導モーター(SF = 1.15–1.25)と比較して、連続過負荷容量が制限されていることを意味します。この過負荷マージンの減少は、前述の永久磁石の温度感度の直接的な結果です。
BLDCモーターに最適なアプリケーション(欠点はありますが)
欠点はありますが、BLDC モーターは、高効率、長寿命、正確な制御という利点がコストや複雑さのペナルティを上回るアプリケーションで優れています。
| 応用 | BLDCが好まれる理由 | 主な欠点の軽減 |
|---|---|---|
| 電気自動車と電動自転車 | 高効率(90%)により航続距離が拡張され、回生ブレーキが機能し、コンパクトなサイズを実現 | 車両寿命にわたる燃料節約によるコスト相殺 |
| ドローンとUAV | 高いパワーウェイトレシオ。瞬時のスロットルレスポンス | 気流による熱管理。飛行時間が短いため、熱の蓄積が制限されます。 |
| 産業オートメーションとロボット工学 | 正確な位置決め; 高速機能;長いメンテナンス間隔 | EMIフィルタリングを内蔵した産業用コントローラ |
| HVACシステム | 可変速動作は負荷に見合ったもので、DOEの効率要求に適合 | 連続運転により、エネルギー節約によるコントローラのコストが正当化されます。 |
| 医療機器 | 静かな動作、滅菌可能な設計、正確な速度制御 | 密閉シールにより電子機器が保護されます。センサーレス制御により汚染リスクを回避 |
選択ガイド:BLDCを選択(または回避)する場合
この段階的なプロセスに従って、BLDC モーターがアプリケーションにとって適切な選択であるかどうかを判断します。
- アプリケーション要件を定義します。 必要なトルク、速度範囲、デューティサイクル、周囲温度、予想耐用年数、および予算の制約。耐用年数 < 2,000 時間でデューティサイクルが断続的である場合、 ブラシ付きモーターで十分かもしれませんです。
- 総所有コスト (TCO) の評価: TCO = 初期コスト + エネルギーコスト + メンテナンスコスト + 予想耐用年数にわたるダウンタイムコストを計算します。連続稼働アプリケーション (>4,000 時間/年) の場合、BLDC のエネルギー節約は通常、プレミアムに見合ったものです。
- コントローラー統合機能の評価: エンジニアリングチームは、モーター コントローラーのプログラミング、EMI コンプライアンス テスト、センサーの校正の経験がありますか?そうでない場合は、検討してください。 事前に統合されたモータコントローラパッケージです。
- 熱マージンを確認します。 熱抵抗モデルを使用して、最悪の場合の巻線温度を計算します。最大巻線温度が磁石より少なくとも20°C下にあることを確認してください選択した絶縁クラスの不可逆的消磁しきい値。
- 規制遵守を確認する: 米国市場では、DOE 10 CFR Part 431 への準拠を確認します。産業用アプリケーションの場合は、NEMA MG 1 への準拠を確認してください。ヨーロッパ市場では、CE マーキングと IEC 60034 への準拠を確認してください。
- サポート終了の計画: 修理と交換の経済性を評価します。ミッションクリティカルなアプリケーションには、スペア コントローラーとモーターをストックします。 保証計画、サプライヤーが適切な補償を提供していることを確認します (最低 1 年)。
BLDC モーターを使用する際のエンジニアリング上のよくある間違い
- コントローラーのサイズを小さくする: 加速時のピーク電流を考慮せずに公称電流のみで定格されたコントローラを選択する。ピーク電流は3–5×定格電流に達する可能性があり、少なくとも2×モータのコントローラ定格が必要ですの公称電流。
- EMIコンプライアンスの無視: 初期設計時にEMIフィルタリングを組み込まず、FCC/CISPRコンプライアンステストに失敗した後、シールドの改造を試みます。これには、多くの場合、PCBの再スピンが必要になり、製品の発売が大幅に遅れます。
- 熱管理を無視する: BLDCモーターは「より効率的」であるため、熱の発生が少なくなります。定格負荷では当てはまりますが、巻線やコントローラMOSFETに集中した熱は、特に密閉された環境や高周囲環境では、意図的な熱経路を必要とします。
- センサータイプとアプリケーションが一致しない: 低速トルクや位置決めを必要とするアプリケーションにセンサレス制御を使用すると、負荷がかかるとモータが確実に始動できないことが判明します。センサレス制御では、逆起電力検出に最低速度が必要です。
- 磁石温度係数を見落とす: NdFeB磁石が約0.12%/°Cの残留磁気を可逆的に失うという事実は考慮されていないため、120°Cで動作するモーターは、20°Cよりも10%のトルクが少ない可能性があります。これは、トルクマージンの計算に考慮する必要があります。
- 不十分な電圧マージン: フル充電電圧(リチウムイオンバッテリの場合は25%高くなる可能性があります)とPWMスイッチングによる電圧スパイク(20–30%の過渡オーバーシュートが追加される可能性がある)を考慮せずに、正確にバッテリの公称電圧で動作するようにコントローラを設計します。
トラブルシューティング表: BLDC モーターの問題
| 問題点 | 考えられる原因 | ソリューション |
|---|---|---|
| モーターが始動しない、または途切れる | ホールセンサーの位置ずれまたは故障。低速での逆起電力の不十分(センサーレス) | ホールセンサーの配線とアライメントの検証、低速アプリケーションでのセンサー制御の使用、起動ランプアルゴリズムの追加 |
| モーターの過度の加熱 | 電流制限の設定が高すぎる、冷却が不十分、換気がブロックされている | 電流制限の削減、熱抵抗パスの検証、強制空冷またはヒートシンクの追加、相間短絡の確認 |
| コントローラの故障/MOSFETの焼損 | PWMスイッチングによる電圧スパイク、不十分なデカップリングコンデンサ、過電流イベント | TVSダイオードとバルクコンデンサの追加、デッドタイム設定の検証、適切なゲート駆動電圧の確保 |
| 近くの電子機器へのEMI干渉 | 高周波PWM放射、シールドなしモーターケーブル、接地不良 | シールド付きツイストペアケーブルの使用、フェライトコアの取り付け、接地の改善、可能であればPWM周波数の低減 |
| 長時間運転後のトルクの低減 | 熱過負荷による磁石の減磁、ベアリングの劣化 | 動作温度と磁石グレード定格のチェック、ベアリングの状態の検証、連続負荷の低減または冷却の改善 |
| 不規則な速度または位置制御 | エンコーダノイズ、コントローラの調整の問題、フィードバック信号に対する電磁干渉 | シールド付きエンコーダケーブルの使用、信号フィルタリングの追加、PIDパラメータの再調整、グランドループのチェック |
| モーターの振動または音響ノイズ | 整流タイミング誤差、機械的共振、低PWM周波数からの電流リップル | ホール・センサーのタイミングを検証し、PWM周波数を20 kHz以上に上げ、正弦波整流(FOC)を実装します。 |
| ベアリングの早期故障 | 負荷/速度に対する不適切なベアリングの選択。ベアリングを流れるシャフト電流(VFD駆動モーターで一般的) | 絶縁ベアリングまたはシャフト接地リングを使用し、SKF/ISO 281に従ってベアリングL10寿命を再計算し、アライメントを確認します。 |
よくある質問
ブラシレスDCモーターは追加コストを払う価値がありますか?
効率、信頼性、メンテナンスフリーの動作が重視される年間 2,000 時間以上動作するアプリケーションの場合、BLDC モーターはプレミアムに見合う価値があります。通常、エネルギー節約だけでも 2–4 年以内にコスト差を回収し、ブラシ交換が不要になることでメンテナンスの人件費が削減されます。ただし、断続的な作業やコストに敏感な消費者向けアプリケーションでは、 ブラシ付きモーターは経済的ですです。
ブラシレスDCモーターの主な欠点は何ですか?
主な欠点は、必須の電子コントローラであり、初期コストが増加し、設計が複雑になり、EMIの課題が生じ、単一障害点が発生します。コントローラがなければ、DC電源から直接動作するブラシ付きモータとは異なり、モータはまったく機能できません。
ブラシレスDCモーターの寿命はどのくらいですか?
BLDCモーターは通常、10,000–20,000+の動作時間に耐えますが、主に電気的摩耗ではなくベアリングの寿命によって制限されます。SKFベアリングL10寿命式(L10h = (10⁶/60n)×(C/P)ᵖ)は、定量的な推定値を提供します。適切なベアリングの選択と潤滑により、産業用途では30,000時間を超える耐用年数を達成できます。
ブラシレスDCモーターはコントローラーなしで動作できますか?
いいえ、BLDCモーターは、ローターの位置に基づいてステーター巻線に順次通電するために電子整流を必要とします。コントローラーがなければ、DC電力を巻線に直接印加しても回転は発生せず、ローターがロック状態になり、巻線が損傷する可能性があります。これは、ブラシ付きDCモーターとの根本的な違いです。
ブラシレスDCモーターはEMIを生成しますか?
はい。BLDCモーターはブラシアーク放電(ブラシ付きモーターの主要なEMI源)を排除しますが、電子コントローラーのPWMスイッチングは高周波EMIを生成します。IEEE UPEC 2016調査(DOI:10.1109/UPEC.2016.8114064)は、BLDCドライブがCISPR 11/
BLDCモーターが過熱するとどうなりますか?
過熱は、永久磁石の不可逆的な減磁(通常、NdFeB磁石の場合は150–180°C以上)、巻線の絶縁破壊、およびコントローラコンポーネントの故障を引き起こす可能性があります。IEEE ICEMS 2011の調査では、高温上昇が磁気特性を低下させ、恒久的な性能低下を引き起こす可能性があることが確認されました。熱保護回路と適切な冷却設計が不可欠です。
グリーンスカイパワーを選ぶ理由
BLDC モーターの欠点を理解することは方程式の半分にすぎず、これらの欠点を軽減する適切なメーカーを選択することも同様に重要です。在 グリーンスカイパワーでは、エンジニアリング主導のソリューションを通じてそれぞれの制限に対処します。
- コントローラー統合の専門知識: 当社のエンジニアリングチームは、事前設定済みの モータコントローラパッケージ CISPR 11クラスAの制限に事前テストされたEMI準拠の設計により、統合の複雑さを排除します。
- 熱管理設計: お客様の用途に合ったマグネットグレード(SH/UH)と絶縁クラス(IEC 60034-1によるF/H)を選択します。の熱プロファイルにより、消磁しきい値を下回る安全な動作マージンが確保されます。
- 品質保証: すべてのモーターは、ダイナモメーターとサーマルチャンバーで100%の個別テストを受け、出荷前に全動作範囲にわたる性能を検証します。
- 規格への準拠: 私たちの 高効率BLDCモーター IEC 60034、NEMA MG 1、および DOE 10 CFR Part 431 要件に適合し、ISO 9001、CE、およびエネルギー効率認証を取得しています。
- グローバルサポートネットワーク: 北米およびヨーロッパの地域サポートパートナーとともに、 テクニカルサポート、サンプルテスト支援、保証サービスなど、BLDCシステムに固有の修理やダウンタイムのリスクを軽減します。
- カスタムエンジニアリング: 標準的なBLDCモーターが制限(低速トルク、過酷な環境、特殊な電圧範囲)に直面するアプリケーション向けに、8博士レベルのエンジニアが配置された当社の研究開発チームは、開発を進めています。 カスタムBLDCソリューション IP67/IP69K シーリング、軍用グレードのコネクタ、独自の制御アルゴリズムなど、お客様の特定の要件に合わせて調整されます。
2011以降、Greensky Powerは50+国の顧客にサービスを提供し、製造能力は1000 BLDCギアモーター、 12V BLDCモーター、および完全なモーションコントロールシステム。当社の 10,000+ 月間モーター生産能力と 10% 年間研究開発投資により、BLDC プロジェクトの規模と革新性の両方が保証されます。
参考文献
- IEC 60034-1:2022、「回転電気機械 – パート 1: 定格と性能」、国際電気標準会議. https://webstore.iec.ch/publication/64884
- IEC 60034-30-1:2020、「回転電気機械 – 部品 30-1: ライン操作 AC モーターの効率クラス。」 https://webstore.iec.ch/publication/60750
- NEMA MG 1-2021、「モーターと発電機」、全米電気製造業者協会. https://www.nema.org/standards/view/motors-and-generators
- 米国DOE、「Energy Conservation Program: Energy Conservation Standards for Electric Motors」、10CFRパート431. https://www.ecfr.gov/current/title-10/chapter-II/subchapter-D/part-431
- Fasil, M.、Mijatovic, N.、Jensen, BB & Holbøll, J. (2015).「フェライト磁石 PMBLDC モーターの温度による性能変動」IEEE Transactions on Magnetics、51(12)。土井: 10.1109/TMAG.2015.2456854
- Du, G.、Wang, H.、Liu, X. &; Wang, Y. (2011).「高速永久磁石ブラシレスDCモーターのマルチフィジックス熱解析」IEEE ICEMS 2011.土井: 10.1109/ICEMS.2011.6073588
- Seo, M.K. et al. (2018).「ブラシレスDCモーターにおける巻線接続と電流リップルに関する不可逆的減磁解析」IEEE Transactions on Applied Superconductivity, 28(3).土井: 10.1109/TASC.2018.2792449
- SKF、「ベアリング定格寿命」、SKFグループ技術資料. https://www.skf.com/africa/en/products/bearings-units-housings/principles/bearing-selection-process/bearing-size/size-selection-based-on-rating-life/bearing-rating-life
- maxon Group、「DCモータによる電磁放射」、maxonテクニカルサポート. https://support.maxongroup.com/hc/en-us/articles/360007828014
- シーメンスAG、「SIMOTICS M-1PH8技術データシート」、シーメンスモーターカタログ. https://www.siemens.com/sr-rs/products/simotics/m-1ph8/
