
無刷直流馬達中的霍爾效應感測器:原理、配置角度與訊號完整性
快速解答
BLDC 馬達的霍爾效應感測器是一個閂鎖型開關,轉子磁極通過時改變狀態。三顆間隔 120 電氣角,每個電氣週期產生六種合法訊號組合,每一種組合告訴驅動器接下來 60 電氣角該導通哪一對相。機械角間距等於 120 除以極對數,八極轉子就是 30 度。選料要看動作點、釋放點、溫度與抖動,不是看單價;而三段式狀態序列的好壞,取決於產生它的感測器裝得準不準。
感測器實際偵測的是什麼
霍爾效應是載流導體置於垂直磁場時,出現在側向的電壓。載子受羅倫茲力推向一側,電荷分離後在導體兩端產生電壓,大小正比於磁通密度與偏壓電流,反比於載子濃度與感測元件的厚度。
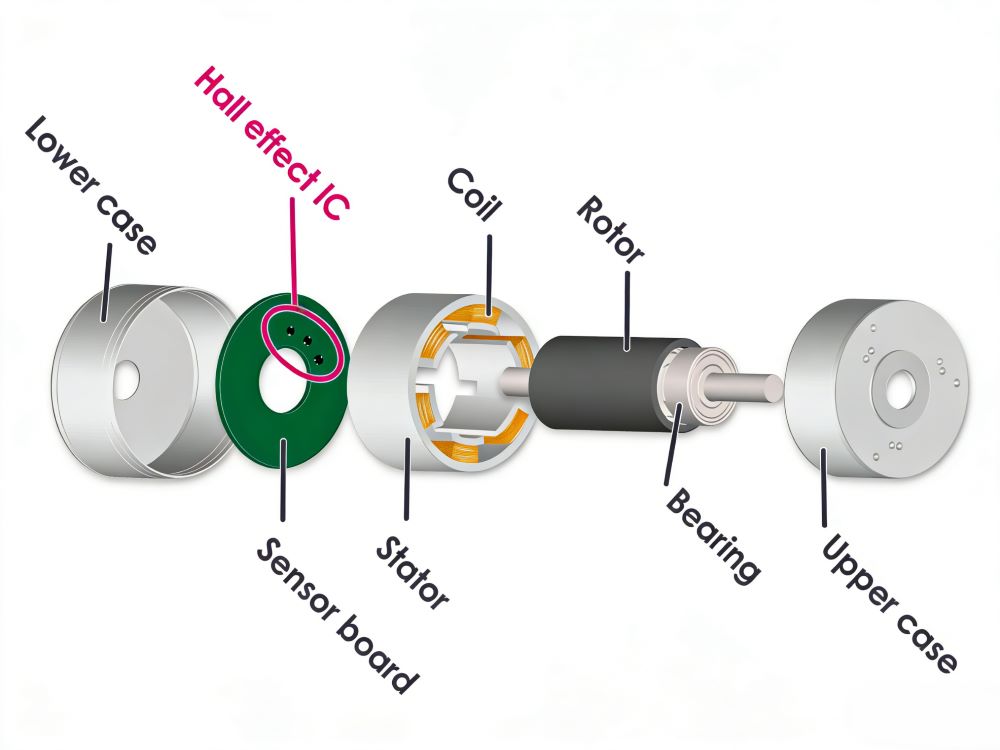
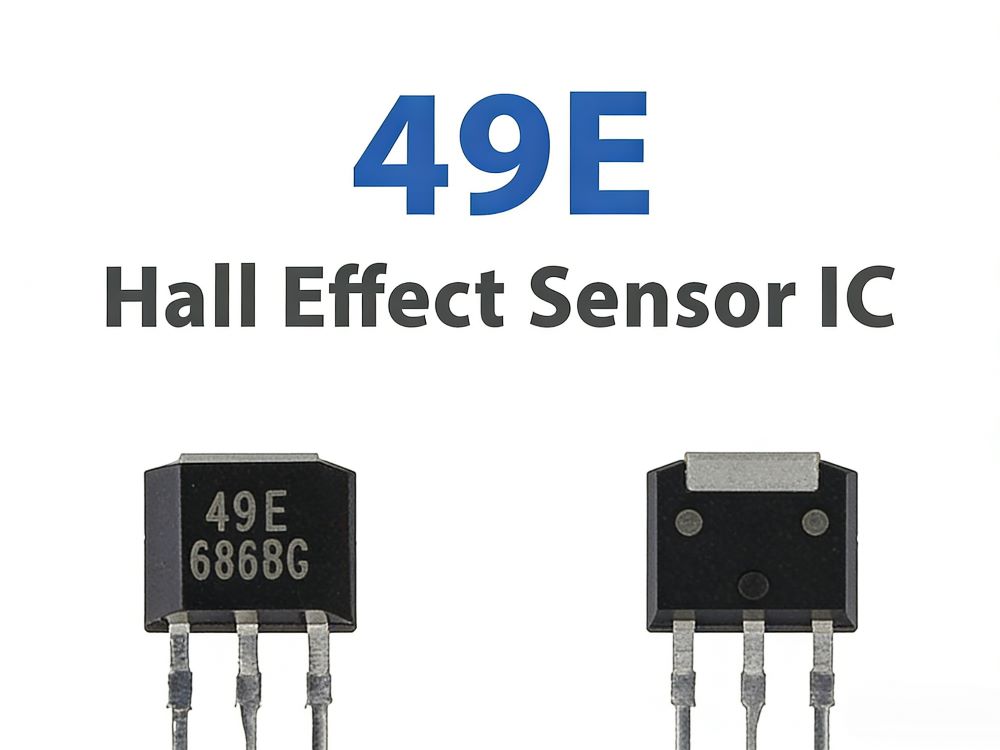
馬達裡的那顆感測器並不是這個元件本身。它是一顆積體電路:一片薄薄的半導體霍爾板、一個偏壓電流源、一個帶遲滯的門檻比較器、一級溫度補償放大器,加上一顆輸出電晶體,全部封裝在幾平方毫米的殼體裡。磁場從來不會出現在輸出端。出現在輸出端的是一個判斷,這個判斷是對照內部門檻做出的,而門檻是驅動器唯一看得到的部分。
所以在規格表上,真正要緊的參數是門檻,不是靈敏度曲線。兩顆磁靈敏度完全相同的元件,可能在不同的磁通位準才切換,而驅動器分辨不出差別,直到馬達變熱、氣隙變大、其中一顆開始漏掉磁極。
閂鎖、雙極或線性:馬達該用哪一種
市場上賣進馬達領域的霍爾元件有四族,而六步換相的預設選項只有其中一族。差別不在精度,在於磁場回到零的時候輸出怎麼反應——每個極邊界會發生兩次。
| 元件 | 零磁場時的行為 | 馬達裡的典型用途 | 適合換相嗎? |
|---|---|---|---|
| 閂鎖型(雙極) | 保持上一個狀態,直到相反極性到來 | 六步換相的轉子位置 | 適合,而且是標準選擇 |
| 單極性開關 | 磁場降到釋放點以下就放開 | 極限停止、上蓋偵測、煞車釋放感測 | 不適合:會在磁極之間掉出 |
| 全極性開關 | 任一種極性都反應,接近零場時放開 | 接近感測與在場感測 | 不適合:沒有方向資訊 |
| 線性(類比) | 輸出正比於磁通密度,可跨越零點 | 弦波與餘弦內插的角位置感測 | 只有每通道配一顆 ADC 加外部邏輯才行 |
非用閂鎖不可的理由就是極邊界。北極與南極之間磁場會穿過零點,單極性或全極性開關會在此放開,於是一個區段中間多出一個邊緣,送出錯誤的換相指令。閂鎖型會撐過這段區域,只在相反磁極真的到了才切換,這正是狀態機需要的行為。
BOP、BRP,以及讓輸出乾淨的遲滯
閂鎖型元件由兩個門檻定義:動作點 BOP,磁通往一個方向上升時輸出改變狀態;釋放點 BRP,磁通往另一個方向上升時輸出改回來。兩者之間的差距就是遲滯,它讓磁場停在門檻附近又帶雜訊時,輸出不會抖個不停。動作點低的元件被形容為更靈敏,容許更大的磁鐵到感測器間隙,代價是更容易被雜散磁場觸發 [10]。
為什麼是三顆,為什麼是 120 電氣角
馬達的轉子位置是用電氣角計算的,不是機械角。一個電氣週期是從一個北極到下一個北極的距離,所以磁極越多的轉子,一圈裡塞進越多電氣週期。換算就是乘上極對數:θe = p · θm,其中 p 是極對數。
三顆間隔 120 電氣角的感測器,產生一組三相方波。六種組合各自對應電氣週期上恰好一個 60 度區段,所以六步換相不需要任何內插:狀態本身就是區段。換成機械角,間距隨極數增加而縮小,而客製馬達設計最常卡在這一點。
| 轉子極數 | 極對數(p) | 120 電氣角對應的機械角 | 一個狀態跨幾度 | 每轉幾個狀態 |
|---|---|---|---|---|
| 2 | 1 | 120° | 60° | 6 |
| 4 | 2 | 60° | 30° | 12 |
| 6 | 3 | 40° | 20° | 18 |
| 8 | 4 | 30° | 15° | 24 |
| 10 | 5 | 24° | 12° | 30 |
| 12 | 6 | 20° | 10° | 36 |
極數越多,機械間距越小
八極轉子需要感測器相隔 30 機械度。這剛好等於 12 槽定子的槽距,所以感測器可以直接坐在槽口上,用一片簡單的電路板,不需要調整。把同一片電路板裝到九槽定子上,槽距是 40 度,30 度的地方根本沒有槽:感測器得改裝在自己的載板上,或者馬達要設計成允許角度微調的感測器座。八極轉子上 1 機械度的誤差,會變成 4 度的電氣時序誤差,這也是高極數馬達對同樣機械公差最不寬容的原因。
六種狀態,一張真值表
馬達與驅動器之間的全部介面,就是下面這張表。每一列是一個合法的霍爾組合、該區段應驅動的相對,以及必須留空的那一相——留空是為了讓它承載反電動勢,驅動器之後可以拿來做無感測器交接或診斷 [10]。
| 霍爾 A B C | 區段 | 導通高側 | 導通低側 | 留空 |
|---|---|---|---|---|
| 1 0 1 | 1 | A | B | C |
| 1 0 0 | 2 | A | C | B |
| 1 1 0 | 3 | B | C | A |
| 0 1 0 | 4 | B | A | C |
| 0 1 1 | 5 | C | A | B |
| 0 0 1 | 6 | C | B | A |
| 0 0 0 | 無效 | 感測器故障或線束斷開 | ||
| 1 1 1 | 無效 | 感測器故障、輸出短路或磁環缺失 | ||
區段編號是約定,不是馬達本身的性質:區段 1 落在北極參考點還是差 60 度,取決於繞組相序,以及這台機器打算往哪個方向轉。兩個無效狀態反而更值得注意。線束短路、感測器死掉、磁環掉了,全部會落在 000 或 111,而一顆每次取樣都只信三個位腳的驅動器,會毫不猶豫地在全低狀態下換相,然後燒掉橋臂。
這個序列也解釋了電流波形的形狀。每一相在正方向導通 120 電氣角、留空 60、在負方向導通 120、再留空,所以六步驅動被稱為 120 度導通;每一相在整個週期裡有三分之二的時間帶電流。把電流變成轉矩的馬達常數是繞組與磁鐵的性質,不是感測器的;感測器只決定電流何時加上去 [5]。
讀訊號:上拉、濾波、屏蔽與走線
感測器封裝到控制器之間有一段線,而在多數機器上,這段線是整個換相系統最脆弱的地方。閂鎖型霍爾元件的輸出通常是開汲極,只能拉低;高準位靠上拉電阻產生,而這顆電阻的阻值同時決定邊緣速度與整個通道的抗雜訊能力。驅動器拿到六個狀態之後怎麼轉成橋臂樣式,我們在 BLDC 馬達控制器指南裡有完整說明。
| 項目 | 為什麼重要 | 做錯時的症狀 |
|---|---|---|
| 上拉的阻值與位置 | 決定對抗線材電容的上升時間;電阻放在控制器端可以縮小迴路面積 | 邊緣變慢、比較器端抖動、換相抖動隨線長惡化 |
| 串聯電阻與 RC 濾波 | 限制暫態能灌進去的電流,並抑制切換雜訊 | 大電流時出現假狀態、換相瞬間卡頓 |
| 屏蔽層接地 | 屏蔽只有在承載回流時才有效,所以必須在控制器端接地,長距離時兩端都接 | 干擾只在長線束上出現,把線縮短就消失 |
| 線纜分隔與對絞 | 霍爾訊號就走在三條以 PWM 頻率切換的相線旁邊 | 雜訊跟隨工作週期而不是跟隨轉速 |
| 馬達端的電源去耦 | 感測器自己也吃小電流、也有快邊緣 | 換了新感測器仍然存在的隨機狀態突波 |
| 接地參考 | 霍爾地必須回到控制器的訊號地,不能接到承載相電流的力量地 | 偏移把門檻推移,好感測器在熱態下漏掉磁極 |
上拉阻值是一個 EMC 決定
上拉的取捨值得用數字講。10 kΩ 上拉配 200 pF 的線材與輸入電容,上升邊緣的時間常數是 2 µs。電氣頻率低的時候看不出來;在 2 kHz 電氣頻率下,一個狀態持續 83 µs,還算過得去。真正過不去的是同一個選擇的另一半:10 kΩ 也讓這個節點變成高阻抗目標,容易被旁邊相線的電容耦合打進來。
降到 2.2 kΩ 要多花一、兩毫安的電源電流,換來一個強健得多的節點。2.2 到 4.7 kΩ 配 5 V,比多數參考設計裡的 10 kΩ 更適合當預設值,尤其是線束長過半公尺的馬達。
線束:三條規則蓋掉大部分故障
把霍爾線束拉離相線束,不要並排走。屏蔽層在控制器端接地,長距離時兩端都接。讓感測器在接頭上擁有自己的電源與地腳,不要跟功率級的邏輯電源共用。在車輛與 AGV 上,線束長到值得考慮差動或緩衝架構,而整套驅動的 EMC 要求是以「電力驅動系統」評估的,不是以「馬達」評估 [2]。
時序誤差在轉矩上要付多少代價
換相時序指的是定子電流向量與轉子磁通之間的夾角。理想的六步驅動會讓每個區段居中,使這個夾角維持在 90 電氣角附近,此時每安培產生的轉矩最高。把所有邊緣平移同一個角度,整個波形就跟著移位:馬達還是會轉,但每安培的轉矩變低,驅動器為了同樣的負載得多拉電流。把這些電流換算成軸上轉矩,用的就是我們在 BLDC 馬達轉矩計算裡列出的馬達常數算式。
瞬時係數就是誤差的餘弦。15 度偏移會損失約百分之三的轉矩,沒人會注意到。30 度偏移損失超過百分之十三,表現出來就是原本運轉涼爽的機器開始發燙。超過 60 度,部分週期的轉矩方向會反過來,驅動器等於在一個區段裡煞車、在下一個區段裡驅動。
| 時序誤差(電氣角) | 轉矩係數 | 操作者看到什麼 |
|---|---|---|
| 0° | 100% | 負載對應的標稱電流 |
| 15° | 96.6% | 量不出來 |
| 30° | 86.6% | 電流約多 15%、機殼更熱、漣波更明顯 |
| 45° | 70.7% | 電流明顯上升、需要降額或頻繁跳脫 |
| 60° | 50% | 同樣負載要兩倍電流,熱快速累積 |
| 90° | 0% | 沒有淨轉矩;馬達嗡嗡響並吃堵轉電流 |
整體偏移與非均勻配置
整體偏移是好處理的狀況,因為可以在驅動器裡把換相角往前推來補償。難處理的是非均勻配置,也就是三顆感測器彼此之間不是剛好 120 度。這會造成相電流不平衡與低頻轉矩諧波,不是單純掉轉矩,而且沒有任何單一超前角可以修好。
這種情況的量測與補償方法在文獻裡有記載,包括霍爾訊號的濾波與超前角的線上調整 [6] [8]。這些諧波有一部分聽得出來,是跟著負載而不是跟著轉速的嗡嗡聲,所以客訴常常是以噪音問題進來。機器上其他噪音機制,我們在降低電動馬達噪音指南裡談。
霍爾邊緣不是位置回授
這個題目裡最貴的誤解,就是把霍爾訊號當編碼器用。它們不是:它們是一個六步狀態機,解析度天生就是粗的。每個狀態跨 60 電氣角,換成機械角就是 60 除以極對數。
四極馬達上一個狀態是 30 機械度,八極馬達上是 15 度。需要十分之一度的定位軸沒有辦法靠這個訊號閉環,而再多的邊緣內插也改變不了「這顆感測器當初是為了回答是非題而選的」這件事。邊緣能做的,是提供轉速估測:每個電氣週期有六個邊緣,所以八極馬達在 1,000 rpm 下每秒產生 400 個邊緣,而微秒級解析度的捕獲計時器量出來的週期,用來做轉速控制已經夠了 [5]。
實務上的後果是架構性的。同時需要換相與定位的機器,通常兩種元件都帶:霍爾給驅動器,編碼器或線性霍爾對給控制器。想用三顆閂鎖做定位的設計,最後會得到一個慢的迴路、一個粗的追隨誤差,以及一場永遠調不收斂的整定。至於哪種回授拓撲適合哪台機器,取捨分別寫在我們針對割草機驅動與AGV 牽引的比較裡。
看起來像馬達故障的毛病
被退回來說「沒力」的含感測器馬達,大多數繞組是好的,壞的是感測鏈。這裡牽涉三個實體層,修法各不相同,症狀卻互相重疊,所以下表把它們分開。
| 症狀 | 最可能的機制 | 現場檢查 | 處理 |
|---|---|---|---|
| 靜止時驅動器回報無效狀態 | 感測器死掉、線束斷開或磁環缺失 | 切霍爾監看模式;找 000 或 111 | 換感測板或線束;確認磁環有裝上 |
| 起動方向錯誤,之後又恢復 | 維修時動到相序,或 60° 與 120° 感測器組混用 | 比對相端點與驅動器設定 | 對調兩條相線,或修正相位設定 |
| 只在大電流時運轉粗糙 | 相線雜訊耦合進霍爾線束 | 在低電流、無載下重測 | 改走線、縮短、屏蔽層接地、降低上拉阻值 |
| 熱態下失去換相 | 磁鐵劣化、氣隙變大或門檻漂移 | 比較冷態與工作溫度的狀態寬度 | 檢查氣隙與磁鐵牌號;重新選閂鎖型元件 |
| 某個區段偏短,固定頻率的轉矩漣波 | 感測器對位不良,彼此不是 120° | 在定轉速下量六個狀態寬度 | 重新對位或更換感測器載板;在驅動器裡做修正 |
| 間歇性故障,沒有規律 | 接頭微動磨蝕、進水、焊點冷焊 | 監看狀態時搖動接頭 | 依外殼等級重新密封,更換接頭 |
熱故障不是馬達故障
熱的問題最常被誤判成馬達本身的毛病。閂鎖型感測器的最高接面溫度,往往低於繞組絕緣等級所允許的溫度,而它貼在一塊鎖在定子上的電路板,定子正扛著繞組的熱。在檯面上好好的、二十分鐘後就掛掉的感測器,通常是待在一個比設計者假設更熱的空腔裡,而馬達的外殼防護等級,對殼內的溫度什麼都沒說 [1]。
在牽引機械上,同一個缺陷表現成整體過熱,而不是感測器故障,所以判馬達死刑之前,值得先讀我們關於 AGV 馬達過熱的說明。
選料:八個參數
下面八個參數決定一顆閂鎖型元件裝進某顆馬達能不能用。排序依據是「造成改設計的順序」,不是規格表上的排列順序。
| 參數 | 它控制什麼 | 要注意 |
|---|---|---|
| 動作點與釋放點(BOP / BRP) | 需要多少磁通才切換,因而決定容許氣隙 | 太靈敏會被雜散磁場觸發;太鈍在熱態下漏掉磁極 |
| 輸出型式 | 開汲極需要上拉;推挽不需要,但邏輯準位固定 | 同一條線束混用兩種,或把開汲極輸出拉到額定以上 |
| 電源範圍 | 與 5 V 邏輯或 12/24 V 電軌的相容性 | 5 V 感測器接 24 V 上拉,第一個暫態就撐不住 |
| 頻率頻寬 | 元件跟得上的最快磁場變化 | 高極數馬達高速運轉會超出,輸出開始漏狀態 |
| 抖動 | 定轉速下輸出時序的變異 | 抖動就是角度誤差;它表現成再怎麼調都消不掉的轉矩漣波 |
| 輸出延遲與更新率 | 磁場穿越門檻到輸出改變之間的延遲 | 取樣式元件會在傳播延遲之外再加一個更新週期 |
| 溫度額定 | 接面限值對比真實空腔溫度 | 繞組等級不是感測器限值;要量電路板,不是量外殼 |
| 封裝與密封 | 能不能塞進定子裡,以及能不能在潮濕多塵的機器裡活下來 | 導線架上的 TO-92 與灌封空腔裡的模壓 SMD,行為不一樣 |
頻率頻寬是最常被跳過的參數,而它在選料之前就能算。電氣頻率是 fe = n · p / 60,每個電氣週期含六個狀態,所以狀態率是它的六倍。八極馬達在 6,000 rpm 下是 400 Hz 電氣頻率、每秒 2,400 個狀態,每個狀態約持續 420 µs。標示幾 kHz 的元件應付起來很輕鬆;同一顆元件換到 12 極、20,000 rpm 的馬達上,面對的是 2 kHz 電氣頻率與每秒 12,000 個狀態,每個狀態 83 µs——這時候慢的取樣式輸出,就會開始扭曲它原本該報告的時序。
進料檢驗:六個狀態,按順序
霍爾感測鏈很容易驗,卻幾乎沒有人驗。每顆馬達花一分鐘,就能攔下那些在檯面電源上做功能測試也過關的毛病,因為感測器裝歪的馬達照樣能轉,照樣通過無載運轉。
| 檢查 | 方法 | 判定標準 |
|---|---|---|
| 六個狀態齊全 | 在霍爾監看模式下用手轉一圈 | 六個狀態,每個電氣週期各出現一次,順序重複 |
| 沒有無效狀態 | 同一測試,盯著 000 與 111 | 任何軸角下都不出現 |
| 狀態寬度均衡 | 在定速低速下擷取六個區間 | 每個都接近 60 電氣角;偏差超過約 10% 指向對位不良 |
| 邊緣抖動 | 重複擷取數次 | 寬度可重現到幾微秒,不是幾十微秒 |
| 方向與相序 | 低速正轉與反轉 | 兩個方向下,同樣轉矩對應同樣電流 |
寬度均衡這一項最值得做。六個大致相等的區間,代表感測器彼此相隔 120 電氣角、磁環均勻;有一個區間偏短,代表配置誤差;整組逐漸變短,代表磁環或氣隙隨角度變化。這兩個狀況都不會讓「只驗證狀態」的驅動器發出警報,卻會吃掉這台機器一輩子的轉矩餘裕。表裡的 10% 是現場慣例,不是標準限值,高極數馬達應該收得更緊——同樣的機械公差在那裡換算成更多電氣角。
什麼時候非用霍爾不可
無感測器控制已經進步到,選擇不再是「要性能就含感測器、要成本就無感測器」。這是一個關於工況的問題,實務上有五種工況決定答案。
| 工況 | 霍爾回授 | 理由 |
|---|---|---|
| 零速需要轉矩,或要頂住負載 | 必需 | 靜止時反電動勢為零,沒有東西可以估 |
| 要克服靜摩擦或預壓機構起動 | 必需 | 盲目起動會在交接前產生頓衝或反轉 |
| 持續低於額定轉速幾個百分點的爬行 | 必需 | 轉速越低,估測器的訊噪比越塌 |
| 帶載頻繁換向 | 通常必需 | 每次換向都會穿過零速,那正是估測器的盲點 |
| 風扇、泵浦或壓縮機無載起動 | 選配 | 起動溫和,而且工況幾乎全在額定轉速 |
工況落在前四列,馬達就該指定含感測器,工作重心轉到把它們做對:配置角度、閂鎖門檻、線束,以及上面那套驗收測試。落在最後一列,無感測器路線比較便宜,而那是另一個題目;牽引應用的機器層級取捨寫在我們關於 AGV 轉速與 rpm 選型的說明裡。換相時序搞錯的熱後果會以過熱的形式出現,而不是以感測器故障的形式,所以大家常常往錯的方向追 [3]。
為什麼選擇 Greensky Power 的含感測器 BLDC 馬達
我們做 20 mm 到 130 mm 機座的含感測器與無感測器 BLDC 馬達,含感測器的機型,感測器載板、磁環與繞組是一起設計的,不是從三份型錄裡湊出來的。這一點很要緊,因為 120 度間距是感測器電路板與定子槽之間的關係:搞錯了,再怎麼調驅動器也補不回轉矩。
我們出貨的每一顆含感測器馬達,都會在霍爾監看模式下用手轉一圈,並把六個狀態寬度記進測試紀錄。有這份紀錄,保固對話就會很短:要嘛這顆馬達出廠時狀態是均衡的,要嘛不是。我們服務的應用領域整理在馬達應用底下,而霍爾感測器 BLDC 馬達採購指南列出我們希望任何供應商做到的規格,那也正是我們要求自己的同一份清單。
客製範圍涵蓋配合既有驅動器的感測器相位、60 度或 120 度輸出組、附屏蔽線的整合線束,以及符合馬達所處外殼等級的接頭。如果需求是一顆必須從零速就出轉矩、或要頂住負載不被反向拖動的馬達,請從工況與線束開始談,而不是從機座尺寸。更大的範圍在我們的無刷直流馬達頁面,換相迴路如何閉合的基本原理在BLDC 馬達基礎,而從樣品走到量產的流程寫在客製電動馬達製造底下。
參考文獻
- International Electrotechnical Commission. (2026). IEC 60034-1:2026 — Rotating electrical machines, Part 1: Rating and performance. IEC. https://webstore.iec.ch/en/publication/89961
- International Electrotechnical Commission. (2022). IEC 61800-3:2022 — Adjustable speed electrical power drive systems, Part 3: EMC requirements and specific test methods for PDS and machine tools. IEC. https://webstore.iec.ch/en/publication/65056
- International Electrotechnical Commission. (2020). IEC 60034-5:2020 — Rotating electrical machines, Part 5: Degrees of protection provided by the integral design of rotating electrical machines (IP code). IEC. https://webstore.iec.ch/en/publication/64224
- International Electrotechnical Commission. (2013). IEC 60529:1989+AMD2:2013 — Degrees of protection provided by enclosures (IP code). IEC. https://webstore.iec.ch/en/publication/2452
- Krishnan, R. (2010). Permanent magnet synchronous and brushless DC motor drives. CRC Press. https://doi.org/10.1201/9781420014235
- Samoylenko, N., Han, Q., & Jatskevich, J. (2008). Dynamic performance of brushless DC motors with unbalanced Hall sensors. IEEE Transactions on Energy Conversion, 23(3), 752–763. https://doi.org/10.1109/TEC.2008.921555
- Alaeinovin, P., Chiniforoosh, S., & Jatskevich, J. (2008). Evaluating misalignment of Hall sensors in brushless DC motors. 2008 IEEE Canada Electric Power Conference. https://doi.org/10.1109/EPC.2008.4763350
- Park, J. S., & Lee, K.-D. (2017). Online advanced angle adjustment method for sinusoidal BLDC motors with misaligned Hall sensors. IEEE Transactions on Power Electronics, 32(11), 8247–8253. https://doi.org/10.1109/TPEL.2017.2694042
- Yao, X., Jiang, X., & Zhang, Y. (2017). Compensation method for commutation torque ripple reduction of BLDC motor with misaligned hall sensors. IECON 2017 — 43rd Annual Conference of the IEEE Industrial Electronics Society. https://doi.org/10.1109/IECON.2017.8216315
- Andrews, C., Soltero, M., & Mesganaw, M. (2022). SLVAEG3B — Brushless DC motor commutation using Hall-effect sensors (Application brief, rev. B). Texas Instruments. https://www.ti.com/lit/an/slvaeg3/slvaeg3.pdf
常見問題
Q: BLDC 馬達有幾顆霍爾感測器?
幾乎所有三相 BLDC 馬達都是三顆。每顆提供一個位元,三顆就有八種組合,其中六種合法,全高與全低兩種是故障狀態。有些小馬達只用一顆或兩顆,有些完全不用,但三顆相隔 120 電氣角的閂鎖型感測器,才是讓六步換相在每個 60 電氣角都有唯一狀態的配置。
Q: 為什麼霍爾感測器要相隔 120 電氣角?
因為它們所回報的三個繞組就是相隔 120 電氣角。感測器用同樣的方式間隔,三個訊號就構成一組三相方波,六種組合各自對應到恰好一個 60 度區段。換成機械角,間距是 120 除以極對數:四極馬達 60 度,八極馬達 30 度。
Q: 霍爾感測器故障會怎樣?
多數驅動器會看到無效狀態。感測器卡在低或高,會產生全低或全高組合,那是沒有合法換相回應的,所以會驗證狀態的驅動器會報故障,而不是拿壞資料去換相。真正不會自己講出來的故障是漂移:磁鐵劣化或門檻偏移,會讓序列維持合法卻把邊緣挪走,馬達就在同樣負載下帶著更多漣波與更大電流運轉。
Q: BLDC 馬達可以不要霍爾感測器嗎?
可以,用反電動勢估位置。限制在於反電動勢正比於轉速,所以靜止與極低速時沒有東西可量,驅動器必須先盲目起動,再交接給閉環估測。永遠無載起動的風扇、泵浦與壓縮機可以接受。牽引、吊車,以及任何必須從零速就出轉矩的場合,一般不行。
Q: 霍爾感測器能做伺服控制的位置回授嗎?
實用上不行。每個電氣週期六個狀態,原始解析度就是 60 電氣角,換成機械角是 60 除以極對數:四極馬達 30 度,八極馬達 15 度。用來換相、用來從邊緣時序做粗略轉速估測都夠,用來定位則遠遠不夠——那需要編碼器,或帶正弦與餘弦內插的線性霍爾對。
Q: 換相要用閂鎖型還是線性霍爾?
幾乎所有情況都用閂鎖型。閂鎖型元件在一種磁極下切換,只在相反磁極下切回,所以它能撐過轉子磁極之間的零場區,產生乾淨的方波。線性元件輸出正比於磁通密度的電壓,那是角度感測要的,但它每相需要一個類比通道,而且在低磁通下不定義任何狀態。換相要的是一個判斷,不是一個量測值。
Greensky Power 供應 20 到 130 mm 機座的含感測器與無感測器 BLDC 馬達,感測器相位可配合你的驅動器,提供 60 度或 120 度輸出組,並可搭配符合馬達所處外殼的屏蔽線束。把工況、驅動器介面,以及你現在用的接頭發給我們,我們會回一顆把六個霍爾狀態寬度記在測試紀錄裡的馬達。聯絡工程團隊。
