
датчик эффекта Холла в двигателях постоянного тока bldc: принцип, угол установки и целостность сигнала
Краткий ответ
Датчик Холла в BLDC-моторе — это защёлкивающийся переключатель, который меняет состояние, когда мимо него проходит полюс роторного магнита. Три таких датчика с разносом 120 электрических градусов дают шесть допустимых комбинаций сигналов за электрический цикл, и каждая комбинация говорит приводу, какую пару фаз включить на следующие 60 электрических градусов. Механический разнос равен 120, делённым на число пар полюсов, то есть 30 градусов на восьмиполюсном роторе. Прибор выбирают по порогам защёлки, температуре и джиттеру, а не по цене, и последовательность из трёх состояний ровно настолько хороша, насколько точно выставлены датчики, которые её формируют.
- Что датчик измеряет на самом деле
- Защёлкивающийся, биполярный или линейный: что ставить в мотор
- Почему три датчика и почему 120 электрических градусов
- Шесть состояний, одна таблица истинности
- Чтение сигнала: подтяжка, фильтр, экран и трассировка
- Ошибка момента коммутации и её цена в моменте
- Фронты Холла — это не обратная связь по положению
- Неисправности, похожие на отказ мотора
- Выбор прибора: восемь параметров
- Входной контроль: шесть состояний по порядку
- Когда без Холла не обойтись
- Почему Greensky Power для моторов с датчиками
- Источники
- Частые вопросы
Что датчик измеряет на самом деле
Эффект Холла — это поперечное напряжение, возникающее, когда проводник с током находится в магнитном поле, перпендикулярном току. Носители заряда отбрасываются в сторону силой Лоренца, разделение зарядов создаёт на проводнике напряжение, пропорциональное плотности потока и току смещения и обратно пропорциональное концентрации носителей и толщине чувствительного элемента.
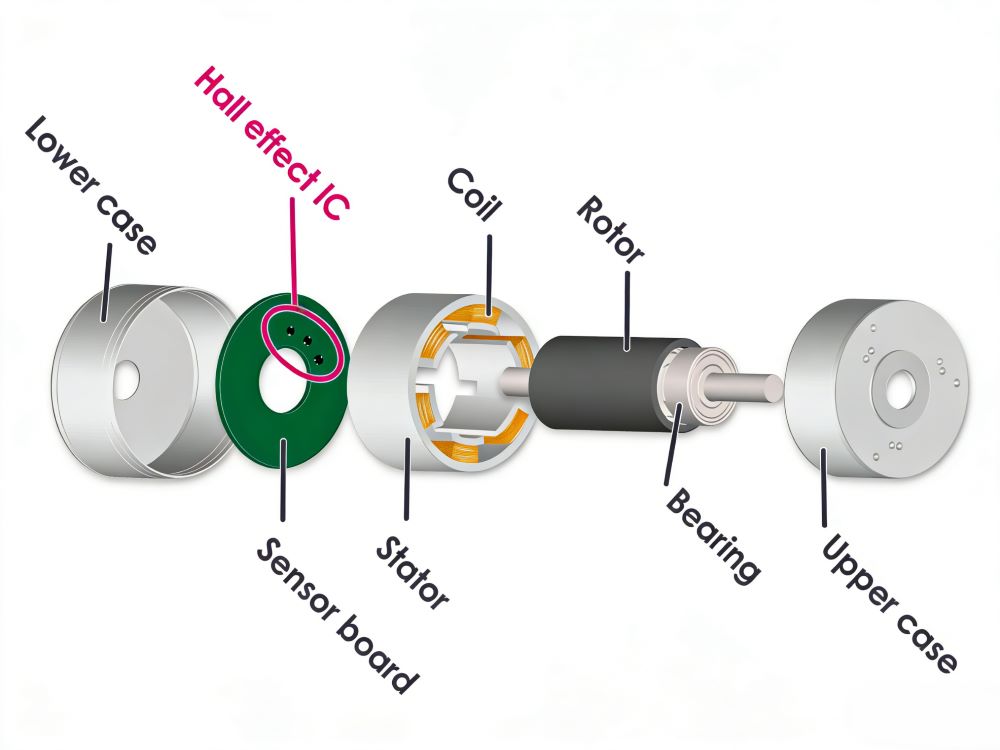
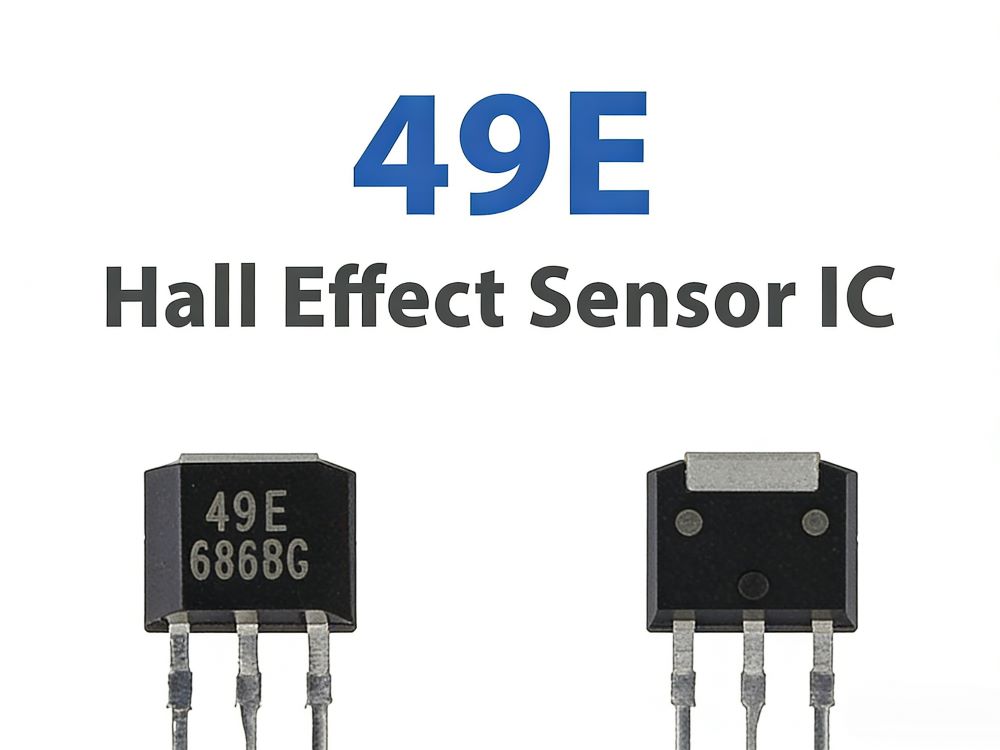
Датчик в моторе — не этот элемент сам по себе. Это интегральная схема: тонкая полупроводниковая холловская пластина, источник тока смещения, пороговый компаратор с гистерезисом, термокомпенсирующий усилитель и выходной транзистор, всё в корпусе размером в несколько квадратных миллиметров. Магнитное поле на выход никогда не попадает. На выходе появляется решение, принятое относительно внутреннего порога, и этот порог — единственная часть измерения, которую привод вообще видит.
Поэтому в паспорте важны пороги, а не кривые чувствительности. Два прибора с одинаковой магнитной чувствительностью могут переключаться при совершенно разных уровнях потока, и привод не отличит их друг от друга, пока мотор не нагреется, зазор не вырастет и один из них не начнёт пропускать полюса.
Защёлкивающийся, биполярный или линейный: что ставить в мотор
В моторные задачи продаются четыре семейства датчиков Холла, и только одно из них является выбором по умолчанию для шеститактной коммутации. Различие не в точности, а в том, что делает выход, когда поле возвращается к нулю, — а это происходит дважды за электрический цикл, на каждой границе полюса.
| Прибор | Поведение при нулевом поле | Типичное применение в моторе | Годится для коммутации? |
|---|---|---|---|
| Защёлкивающийся (биполярный) | Держит последнее состояние до прихода противоположной полярности | Положение ротора для шеститактной коммутации | Да, и это стандартный выбор |
| Однополярный переключатель | Отпускает, когда поле падает ниже порога отпускания | Концевые упоры, определение крышки, датчик растормаживания | Нет: выпадает между полюсами |
| Омниполярный переключатель | Реагирует на любую полярность, отпускает вблизи нуля | Датчики приближения и присутствия | Нет: нет информации о направлении |
| Линейный (аналоговый) | Выход пропорционален плотности потока, проходит через ноль | Измерение угла с синусно-косинусной интерполяцией | Только с АЦП на каждый канал и внешней логикой |
Причина, по которой защёлка обязательна, — граница полюсов. Между северным и южным полюсом поле проходит через ноль, и однополярный или омниполярный переключатель там отпустит, породив лишний фронт посреди сектора и ложную команду коммутации. Защёлка проходит эту область насквозь и переключается только тогда, когда противоположный полюс действительно пришёл, — ровно то поведение, которое нужно конечному автомату.
BOP, BRP и гистерезис, который держит выход чистым
Защёлкивающийся прибор задаётся двумя порогами: точкой срабатывания BOP, при которой выход меняет состояние при росте потока в одну сторону, и точкой отпускания BRP, при которой он меняется обратно при росте потока в другую. Зазор между ними — это гистерезис, и именно он не даёт выходу дребезжать, когда поле стоит у порога с шумом на нём. Приборы с низкой точкой срабатывания называют более чувствительными: они допускают больший зазор между магнитом и датчиком, но легче срабатывают от паразитных полей [10].
Почему три датчика и почему 120 электрических градусов
Положение ротора в моторе считают в электрических градусах, а не в механических. Один электрический цикл — это расстояние от северного полюса до следующего северного, поэтому ротор с бо́льшим числом полюсов укладывает больше электрических циклов в один оборот. Пересчёт — одно умножение на число пар полюсов: θe = p · θm, где p — число пар полюсов.
Три датчика с разносом 120 электрических градусов дают трёхфазный набор прямоугольных сигналов. Каждая из шести комбинаций соответствует ровно одному 60-градусному сектору электрического цикла, поэтому шеститактной коммутации не нужна никакая интерполяция: само состояние и есть сектор. В механических величинах разнос уменьшается с ростом числа полюсов, и именно здесь большинство заказных моторов попадает в беду.
| Полюсов ротора | Пар полюсов (p) | 120° электрических в механических градусах | Один сектор занимает | Состояний за оборот |
|---|---|---|---|---|
| 2 | 1 | 120° | 60° | 6 |
| 4 | 2 | 60° | 30° | 12 |
| 6 | 3 | 40° | 20° | 18 |
| 8 | 4 | 30° | 15° | 24 |
| 10 | 5 | 24° | 12° | 30 |
| 12 | 6 | 20° | 10° | 36 |
С ростом числа полюсов механический разнос уменьшается
Восьмиполюсному ротору нужны датчики через 30 механических градусов. Ровно столько же составляет зубцовое деление 12-пазового статора, так что датчики можно поставить в устья пазов простой платой, без юстировки. Поставьте ту же плату на 9-пазовый статор, у которого зубцовое деление 40 градусов, и паза на 30 градусах не окажется: датчики придётся переносить на собственный носитель, либо мотор строить с посадочным местом, допускающим угловую подстройку. Один механический градус ошибки на восьмиполюсном роторе превращается в четыре градуса электрической ошибки, поэтому многополюсные моторы наименее терпимы к одному и тому же механическому допуску.
Шесть состояний, одна таблица истинности
Весь интерфейс между мотором и приводом — это таблица ниже. Каждая строка — допустимая комбинация Холла, пара фаз, которую нужно включить в этом секторе, и фаза, которую нужно оставить в обрыве, чтобы она несла противо-ЭДС, которую привод позже использует для перехода на бездатчиковый режим или для диагностики [10].
| Холл A B C | Сектор | Верхний ключ | Нижний ключ | В обрыве |
|---|---|---|---|---|
| 1 0 1 | 1 | A | B | C |
| 1 0 0 | 2 | A | C | B |
| 1 1 0 | 3 | B | C | A |
| 0 1 0 | 4 | B | A | C |
| 0 1 1 | 5 | C | A | B |
| 0 0 1 | 6 | C | B | A |
| 0 0 0 | недопустимо | Отказ датчика или обрыв жгута | ||
| 1 1 1 | недопустимо | Отказ датчика, замыкание выхода или нет кольцевого магнита | ||
Нумерация секторов — это соглашение, а не свойство мотора: стоит ли сектор 1 на привязке к северному полюсу или на 60 градусов дальше, зависит от порядка фаз обмотки и от того, в какую сторону машина должна вращаться. Два недопустимых состояния весят больше. Замкнутый жгут, мёртвый датчик или слетевшее кольцо магнита — всё это даёт 000 или 111, и привод, который на каждом отсчёте верит трём ножкам, спокойно начнёт коммутацию на «все нули» и сожжёт мост.
Эта же последовательность объясняет форму кривой тока. Каждая фаза проводит 120 электрических градусов в положительном направлении, стоит в обрыве 60, проводит 120 в отрицательном и снова стоит в обрыве; отсюда и название «проводимость 120 градусов», и то, что каждая фаза несёт ток две трети цикла. Постоянная мотора, превращающая этот ток в момент, — свойство обмотки и магнита, а не датчиков; датчики лишь решают, когда ток подать [5].
Чтение сигнала: подтяжка, фильтр, экран и трассировка
Между корпусом датчика и контроллером есть провод, и на большинстве машин этот провод — самое слабое место системы коммутации. Выход защёлкивающегося датчика Холла обычно с открытым стоком, то есть он умеет только притягивать к нулю; высокий уровень создаёт подтягивающий резистор, и его номинал задаёт одновременно скорость фронта и помехоустойчивость всего канала. Что привод делает с полученными шестью состояниями и как превращает их в картину ключей, разобрано в нашем руководстве по контроллеру BLDC-мотора.
| Пункт | Почему важно | Симптом, когда сделано неправильно |
|---|---|---|
| Номинал и место подтяжки | Задаёт время нарастания против ёмкости кабеля; резистор у контроллера держит контур маленьким | Медленные фронты, джиттер на компараторе, дрожание коммутации, растущее с длиной кабеля |
| Последовательный резистор и RC-фильтр | Ограничивает ток, который может вогнать переходный процесс, и давит помехи переключения | Ложные состояния на большом токе, запинки ровно в момент коммутации |
| Заземление экрана | Экран работает только когда несёт обратный ток, поэтому его нужно заземлять со стороны контроллера или с обоих концов | Помеха, которая появляется на длинных жгутах и исчезает, если кабель укоротить |
| Разнос и скрутка проводников | Сигналы Холла идут рядом с тремя фазными проводниками, переключающимися на частоте ШИМ | Шум, коррелированный со скважностью, а не со скоростью |
| Развязка питания у мотора | Датчик сам потребляет небольшой ток с собственными быстрыми фронтами | Случайные выбросы состояния, которые переживают замену датчика |
| Опорная земля | Земля Холла должна возвращаться на сигнальную землю контроллера, а не на силовую, несущую фазный ток | Смещение сдвигает пороги, и исправный датчик в горячем состоянии пропускает полюса |
Номинал подтяжки — это решение по ЭМС
Компромисс в подтяжке стоит изложить в числах. С резистором 10 кОм и ёмкостью кабеля и входа 200 пФ постоянная времени фронта равна 2 мкс. На низкой электрической частоте это незаметно; на 2 кГц электрических, где состояние длится 83 мкс, это всё ещё приемлемо. Неприемлемо другое следствие того же выбора: 10 кОм делает узел высокоомной мишенью для ёмкостной наводки с соседних фазных кабелей.
Переход на 2,2 кОм стоит миллиампер-два тока питания и даёт заметно более жёсткий узел. Поэтому 2,2–4,7 кОм при 5 В — лучший выбор по умолчанию, чем 10 кОм из большинства референсных схем, особенно на моторе с жгутом длиннее полуметра.
Жгут: три правила, закрывающие большинство отказов
Уведите жгут Холла от фазного жгута, не прокладывайте их параллельно. Заземляйте экран со стороны контроллера, а на длинной трассе — с обоих концов. Дайте датчику собственные выводы питания и земли в разъёме, а не общую с силовым каскадом логическую шину. На транспорте и на AGV жгут настолько длинный, что стоит рассмотреть дифференциальную или буферизованную схему, а требования по ЭМС ко всему приводу оцениваются как к системе электропривода, а не как к мотору [2].
Ошибка момента коммутации и её цена в моменте
Момент коммутации — это угол между вектором тока статора и потоком ротора. В идеальном шеститактном приводе каждый сектор центрирован так, чтобы этот угол держался около 90 электрических градусов, где момент на ампер максимален. Сдвиньте все фронты на один и тот же угол — сдвинется вся кривая: мотор поедет, но с меньшим моментом на ампер, и привод компенсирует это, потребляя больше тока на ту же нагрузку. Пересчёт этого тока в момент на валу идёт по арифметике постоянной мотора, изложенной в нашей заметке о расчёте момента BLDC-мотора.
Мгновенный коэффициент — это косинус ошибки. Сдвиг на 15 градусов стоит около трёх процентов момента, чего никто не замечает. Сдвиг на 30 градусов стоит больше тринадцати процентов, и это проявляется как горячий мотор на машине, которая раньше работала холодной. За 60 градусами знак момента на части цикла меняется, и привод фактически тормозит в одном секторе и разгоняет в следующем.
| Ошибка (электрические градусы) | Коэффициент момента | Что видит оператор |
|---|---|---|
| 0° | 100% | Номинальный ток под нагрузкой |
| 15° | 96,6% | Ничего измеримого |
| 30° | 86,6% | Примерно на 15% больше тока, горячее корпус, слышнее пульсации |
| 45° | 70,7% | Заметный рост тока, снижение мощности или ложные отключения |
| 60° | 50% | Двойной ток на ту же нагрузку, быстрый тепловой разгон |
| 90° | 0% | Нет результирующего момента; мотор гудит и берёт ток заторможенного ротора |
Равномерный сдвиг против неравномерной установки
Равномерное смещение — простой случай, потому что его можно скомпенсировать опережением угла коммутации в приводе. Сложнее неравномерная установка, когда три датчика стоят не строго через 120 градусов друг от друга. Это даёт несимметрию фазных токов и низкочастотные гармоники момента, а не просто потерю момента, и одним углом опережения это не лечится.
Методы измерения и компенсации для этого случая описаны в литературе, включая фильтрацию сигналов Холла и онлайн-подстройку угла опережения [6] [8]. Часть этих гармоник слышна как гул, следующий за нагрузкой, а не за скоростью, поэтому жалоба часто приходит как проблема шума. Остальные механизмы шума в машине разобраны в нашем руководстве по снижению шума электродвигателя.
Фронты Холла — это не обратная связь по положению
Самое дорогое заблуждение в этой теме — считать сигналы Холла энкодером. Это не так: это конечный автомат на шесть состояний, и его разрешение по определению грубое. Каждое состояние занимает 60 электрических градусов, что в механических даёт 60, делённое на число пар полюсов.
На четырёхполюсном моторе одно состояние — 30 механических градусов, на восьмиполюсном — 15. Ось позиционирования, которой нужна десятая доля градуса, на этом сигнале не замкнётся, и никакая интерполяция фронтов не отменит того, что датчик выбирали, чтобы отвечать на вопрос «да или нет». Что фронты действительно умеют — давать оценку скорости: в каждом электрическом цикле шесть фронтов, поэтому восьмиполюсный мотор на 1 000 об/мин даёт 400 фронтов в секунду, и таймер захвата с микросекундным разрешением измеряет период между ними достаточно хорошо для регулирования скорости [5].
Практическое следствие — архитектурное. Машина, которой нужны и коммутация, и позиционирование, обычно несёт оба прибора: датчики Холла для привода, энкодер или пару линейных датчиков Холла для контроллера. Конструкции, пытающиеся вести позиционирование с трёх защёлок, получают медленный контур, грубую ошибку слежения и настройку, которая никогда не сходится. Какая топология обратной связи подходит конкретной машине, разобрано в наших сравнениях для приводов газонокосилок и для тяги AGV.
Неисправности, похожие на отказ мотора
У большинства моторов с датчиками, возвращённых как «слабые», обмотка в порядке, а цепь датчиков — нет. Здесь задействованы три физических слоя, ремонт в каждом случае свой, а симптомы перекрываются.
| Симптом | Наиболее вероятный механизм | Проверка на месте | Действие |
|---|---|---|---|
| Привод сообщает недопустимое состояние на стоянке | Мёртвый датчик, обрыв жгута или нет кольцевого магнита | Режим мониторинга Холла; искать 000 или 111 | Заменить плату датчиков или жгут; проверить, что кольцо на месте |
| Стартует не в ту сторону, затем восстанавливается | Порядок фаз изменён при ремонте, либо комплект на 60° вместо 120° | Сверить выводы фаз с конфигурацией привода | Поменять два фазных провода или исправить настройку фазировки |
| Работает грубо только на большом токе | Наводка с фазных кабелей в жгут Холла | Повторить без нагрузки на малом токе | Переложить, укоротить, заземлить экран, уменьшить подтяжку |
| Теряет коммутацию в горячем состоянии | Ослабший магнит, выросший зазор или ушедший порог | Сравнить длительности состояний на холоде и при рабочей температуре | Проверить зазор и марку магнита; перевыбрать защёлку |
| Один сектор короче, пульсации момента на фиксированной частоте | Неравномерная установка датчиков, не через 120° | Измерить длительности шести состояний на постоянной скорости | Выставить заново или заменить носитель датчиков; ввести коррекцию в приводе |
| Плавающий отказ без закономерности | Фреттинг разъёма, попадание воды, холодная пайка | Тест покачиванием разъёма с контролем состояний | Герметизировать под класс корпуса, заменить разъём |
Тепловой отказ — не отказ мотора
Тепловой случай — тот, который чаще всего принимают за дефект мотора. У защёлкивающегося датчика максимальная температура перехода нередко ниже, чем позволяет класс нагревостойкости обмотки, а стоит он на плате, прикрученной к статору, который несёт тепло обмотки. Датчик, который работал на стенде и отказал через двадцать минут, обычно сидит в полости горячее, чем предполагал конструктор, а степень защиты корпуса мотора ничего не говорит о температуре внутри него [1].
На тяговой машине тот же дефект выглядит как общий перегрев, а не как отказ датчика, поэтому, прежде чем выносить мотору приговор, стоит прочитать нашу заметку о перегреве мотора AGV.
Выбор прибора: восемь параметров
Восемь параметров ниже решают, заработает ли защёлка в конкретном моторе. Они перечислены в том порядке, в котором вызывают переделку конструкции, а не в том, в котором стоят в паспорте.
| Параметр | Что он определяет | На что смотреть |
|---|---|---|
| Точки срабатывания и отпускания (BOP / BRP) | Сколько потока нужно для переключения, а значит и допустимый зазор | Слишком чувствительная защёлка ловит паразитные поля; слишком грубая пропускает полюса в горячем состоянии |
| Тип выхода | Открытому стоку нужна подтяжка; двухтактному нет, но у него фиксированный логический уровень | Смешивание обоих в одном жгуте или подтяжка выхода с открытым стоком выше его предела |
| Диапазон питания | Совместимость с логикой 5 В или с шиной 12/24 В | Датчик на 5 В за подтяжкой на 24 В не переживёт первый же переходный процесс |
| Полоса частот | Самое быстрое изменение поля, которое прибор отслеживает | Многополюсные моторы на высокой скорости выходят за неё, и выход начинает пропускать состояния |
| Джиттер | Разброс момента переключения на постоянной скорости | Джиттер — это угловая ошибка; он проявляется как пульсации момента, которые не убираются никакой настройкой |
| Задержка выхода и частота обновления | Запаздывание между пересечением порога и изменением выхода | У приборов с выборкой период обновления добавляется к задержке распространения |
| Температурный предел | Предел перехода против реальной температуры полости | Класс обмотки — не предел датчика; измеряйте плату, а не корпус |
| Корпус и герметизация | Помещается ли внутрь статора и выживает ли во влажной или пыльной машине | TO-92 на ленточном выводе ведёт себя иначе, чем литой SMD в залитой компаундом полости |
Полосу частот пропускают чаще всего, а посчитать её можно до выбора прибора. Электрическая частота fe = n · p / 60, и в каждом электрическом цикле шесть состояний, так что частота состояний в шесть раз выше. Восьмиполюсный мотор на 6 000 об/мин даёт 400 Гц электрических и 2 400 состояний в секунду, каждое длится около 420 мкс. Прибор с полосой в несколько килогерц справляется с этим спокойно; тот же прибор на 12-полюсном моторе при 20 000 об/мин встречает 2 кГц электрических и 12 000 состояний в секунду, по 83 мкс на состояние, — и вот здесь медленный выход с выборкой начинает искажать тот самый момент, который должен сообщать.
Входной контроль: шесть состояний по порядку
Цепь датчиков Холла легко проверить, и её почти никогда не проверяют. Проверка занимает минуту на мотор и отлавливает те дефекты, которые переживают функциональный тест на лабораторном источнике, потому что мотор с криво выставленными датчиками всё равно крутится и всё равно проходит прогон без нагрузки.
| Проверка | Метод | Критерий приёмки |
|---|---|---|
| Все шесть состояний присутствуют | Провернуть вал на один оборот рукой в режиме мониторинга Холла | Шесть состояний, каждое по разу за электрический цикл, в повторяющемся порядке |
| Нет недопустимых состояний | Тот же тест с контролем 000 и 111 | Ни одного при любом угле вала |
| Равномерность длительностей | Захватить шесть интервалов на постоянной низкой скорости | Каждое близко к 60 электрическим градусам; разброс свыше примерно 10% указывает на неравномерную установку |
| Джиттер фронтов | Повторить захват несколько раз | Воспроизводимые длительности в пределах нескольких микросекунд, а не десятков |
| Направление и порядок фаз | Прогон вперёд и назад на низкой скорости | Одинаковый ток на одинаковый момент в обе стороны |
Проверка равномерности окупается больше всех. Шесть примерно равных интервалов означают, что датчики стоят через 120 электрических градусов и кольцевой магнит однороден; один короткий интервал означает ошибку установки, а постепенное укорочение по всему набору — что кольцо или зазор меняются с углом. Ни то, ни другое не вызовет аварии в приводе, который проверяет только допустимость состояний, и оба съедают запас по моменту на весь срок службы машины. Цифра 10% в таблице — цеховое правило, а не предел из стандарта, и на многополюсном моторе её надо ужесточать: тот же механический допуск там стоит пропорционально большего электрического угла.
Когда без Холла не обойтись
Бездатчиковое управление улучшилось до того, что выбор больше не звучит как «датчики ради характеристик, без датчиков ради цены». Это вопрос режима работы, и на практике его решают пять условий.
| Условие работы | Обратная связь по Холлу | Причина |
|---|---|---|
| Нужен момент на нулевой скорости или удержание против нагрузки | Обязательна | На стоянке противо-ЭДС равна нулю, оценивать нечего |
| Страгивание против трения покоя или механизма с натягом | Обязательна | Слепой старт даёт рывок или обратное вращение до перехода на оценку |
| Длительное движение на скоростях ниже нескольких процентов от номинала | Обязательна | Отношение сигнал/шум оценки падает вместе со скоростью |
| Частый реверс под нагрузкой | Обычно обязательна | Каждый реверс проходит через нулевую скорость — слепую зону оценки |
| Вентилятор, насос или компрессор со стартом без нагрузки | Необязательна | Пуск мягкий, и работа почти вся на номинальной скорости |
Если режим попадает в первые четыре строки, мотор заказывают с датчиками, и дальше вся работа — сделать их правильно: установка, пороги защёлки, жгут и приёмочный тест, описанные выше. Если в последнюю, бездатчиковый путь дешевле, и это уже другая статья; компромиссы на уровне машины для тягового применения разобраны в нашей заметке о выборе скорости и оборотов для AGV, а тепловые последствия неверного момента коммутации проявляются как перегрев, а не как отказ датчика, поэтому их так часто ищут не там [3].
Почему Greensky Power для моторов с датчиками
Мы делаем моторы BLDC с датчиками и без них в станинах от 20 до 130 мм, и у вариантов с датчиками носитель датчиков, кольцевой магнит и обмотка проектируются вместе, а не собираются из трёх каталогов. Это важно, потому что разнос 120 градусов — это соотношение между платой датчиков и пазами статора: ошибёшься — и никакая настройка привода момент не вернёт.
Каждый мотор с датчиками, который мы отгружаем, проверяется в режиме мониторинга Холла, один оборот рукой, и шесть длительностей состояний записываются в протокол испытаний. Именно эта запись делает разговор по гарантии коротким: либо мотор ушёл с равномерными состояниями, либо нет. Области применения, под которые мы строим, собраны в разделе применений электродвигателей, а наше руководство по закупке BLDC-моторов с датчиками Холла перечисляет требования, которые мы хотели бы видеть у любого поставщика, — тот же список, которого держимся сами.
Заказная работа включает фазировку датчиков под существующий привод, комплекты с выходом на 60 или 120 градусов, интегрированные жгуты с экранированным кабелем и разъёмы под класс корпуса, в котором живёт мотор. Если требование — мотор, который должен давать момент с нулевой скорости или удерживать нагрузку без обратного проворачивания, начинайте с режима работы и жгута, а не с размера станины. Более широкий ряд — на странице бесколлекторных двигателей, основы замыкания контура коммутации — в материале об основах BLDC-моторов, а программа, которая ведёт проект от образца до серии, описана в разделе заказного производства электродвигателей.
Источники
- International Electrotechnical Commission. (2026). IEC 60034-1:2026 — Rotating electrical machines, Part 1: Rating and performance. IEC. https://webstore.iec.ch/en/publication/89961
- International Electrotechnical Commission. (2022). IEC 61800-3:2022 — Adjustable speed electrical power drive systems, Part 3: EMC requirements and specific test methods for PDS and machine tools. IEC. https://webstore.iec.ch/en/publication/65056
- International Electrotechnical Commission. (2020). IEC 60034-5:2020 — Rotating electrical machines, Part 5: Degrees of protection provided by the integral design of rotating electrical machines (IP code). IEC. https://webstore.iec.ch/en/publication/64224
- International Electrotechnical Commission. (2013). IEC 60529:1989+AMD2:2013 — Degrees of protection provided by enclosures (IP code). IEC. https://webstore.iec.ch/en/publication/2452
- Krishnan, R. (2010). Permanent magnet synchronous and brushless DC motor drives. CRC Press. https://doi.org/10.1201/9781420014235
- Samoylenko, N., Han, Q., & Jatskevich, J. (2008). Dynamic performance of brushless DC motors with unbalanced Hall sensors. IEEE Transactions on Energy Conversion, 23(3), 752–763. https://doi.org/10.1109/TEC.2008.921555
- Alaeinovin, P., Chiniforoosh, S., & Jatskevich, J. (2008). Evaluating misalignment of Hall sensors in brushless DC motors. 2008 IEEE Canada Electric Power Conference. https://doi.org/10.1109/EPC.2008.4763350
- Park, J. S., & Lee, K.-D. (2017). Online advanced angle adjustment method for sinusoidal BLDC motors with misaligned Hall sensors. IEEE Transactions on Power Electronics, 32(11), 8247–8253. https://doi.org/10.1109/TPEL.2017.2694042
- Yao, X., Jiang, X., & Zhang, Y. (2017). Compensation method for commutation torque ripple reduction of BLDC motor with misaligned hall sensors. IECON 2017 — 43rd Annual Conference of the IEEE Industrial Electronics Society. https://doi.org/10.1109/IECON.2017.8216315
- Andrews, C., Soltero, M., & Mesganaw, M. (2022). SLVAEG3B — Brushless DC motor commutation using Hall-effect sensors (Application brief, rev. B). Texas Instruments. https://www.ti.com/lit/an/slvaeg3/slvaeg3.pdf
Частые вопросы
В: Сколько датчиков Холла в BLDC-моторе?
Три, почти в любом трёхфазном BLDC-моторе. Каждый датчик даёт один бит, поэтому три датчика дают восемь комбинаций, из которых шесть допустимы, а две — все единицы и все нули — являются аварийными состояниями. В некоторых малых моторах стоит один датчик или два, в некоторых нет ни одного, но три защёлкивающихся датчика через 120 электрических градусов — это схема, которая даёт шеститактной коммутации уникальное состояние на каждые 60 электрических градусов.
В: Почему датчики Холла стоят через 120 электрических градусов?
Потому что три обмотки, о которых они сообщают, сдвинуты на 120 электрических градусов. Такой же разнос датчиков превращает три сигнала в трёхфазный набор прямоугольных импульсов, и каждая из шести комбинаций соответствует ровно одному 60-градусному сектору. В механических величинах разнос равен 120, делённым на число пар полюсов: 60 градусов на четырёхполюсном моторе и 30 градусов на восьмиполюсном.
В: Что произойдёт при отказе датчика Холла?
Большинство приводов увидят недопустимое состояние. Датчик, застрявший в низком или высоком уровне, даёт комбинацию «все нули» или «все единицы», у которой нет допустимого ответа по коммутации, поэтому привод, проверяющий состояния, выдаст аварию вместо того, чтобы коммутировать по плохим данным. Отказ, который себя не объявляет, — это дрейф: ослабший магнит или ушедший порог датчика оставляют последовательность допустимой, но сдвигают фронты, и мотор работает с бо́льшими пульсациями и бо́льшим током на ту же нагрузку.
В: Может ли BLDC-мотор работать без датчиков Холла?
Да, оценивая положение по противо-ЭДС. Ограничение в том, что противо-ЭДС пропорциональна скорости, поэтому на стоянке и на очень малой скорости измерять нечего, и приводу приходится стартовать вслепую, прежде чем перейти к замкнутой оценке. Вентиляторы, насосы и компрессоры, которые всегда стартуют без нагрузки, это терпят. Тяга, подъёмники и всё, что должно давать момент с нулевой скорости, как правило нет.
В: Дают ли датчики Холла обратную связь по положению для следящего привода?
Практически нет. Шесть состояний за электрический цикл означают исходное разрешение 60 электрических градусов, что в механических даёт 60, делённое на число пар полюсов: 30 градусов на четырёхполюсном моторе и 15 на восьмиполюсном. Этого достаточно для коммутации и для грубой оценки скорости по моментам фронтов, и совершенно недостаточно для позиционирования, которому нужен энкодер или пара линейных датчиков Холла с синусно-косинусной интерполяцией.
В: Защёлкивающийся или линейный датчик для коммутации?
Защёлкивающийся, почти во всех случаях. Защёлкивающийся прибор переключается по одной полярности и возвращается только по противоположной, поэтому он держит состояние через область нулевого поля между полюсами ротора и даёт чистый прямоугольный сигнал. Линейный выдаёт напряжение, пропорциональное плотности потока, — это нужно для измерения угла, но требует аналогового канала на каждую фазу и не определяет состояния при малом потоке. Коммутации нужно решение, а не измерение.
Greensky Power поставляет моторы BLDC с датчиками и без них в станинах от 20 до 130 мм, с фазировкой датчиков под ваш привод, комплектами выхода на 60 или 120 градусов и экранированными жгутами под класс корпуса, в котором работает мотор. Пришлите режим работы, интерфейс привода и разъём, который вы уже используете, и мы вернёмся с мотором, у которого шесть длительностей состояний Холла записаны в протоколе испытаний. Связаться с инженерной группой.
