直流馬達能承載多大的重量?
快速解答
重量 直流馬達可以承載 取決於三個因素:它的 扭力輸出, 這 滑輪或槓桿臂的半徑以及 齒輪減速比. 基本公式為:質量 = 扭力 / (半徑 × g),其中 g 為重力加速度 (9.81 m/s²)。額定功率為幾瓦的小型直流馬達可能只能提升幾公斤的重量,而一台額定功率為幾百瓦的齒輪馬達則可以提升數百公斤的重量。例如,一台額定扭矩為 173.6 N·cm 的電機,使用半徑為 2 cm 的滑輪,可以直接提升約 8.85 kg 的重量;而使用效率為 90% 的 10:1 齒輪箱,其提升能力可提升至約 79.7 kg。 IEC 60034-1 和 無 MG 1當馬達在超過其連續工作額定功率運轉時,必須降低其額定功率,因此在計算承重能力時應始終施加 1.5-2.0 倍的安全係數。
直流馬達承重能力由什麼決定?
直流馬達的承重能力並非單一指標,而是馬達各方面因素交互作用的結果。 扭力輸出機械傳動系統以及馬達的熱極限。理解這些關係需要定義幾個關鍵術語:
- 扭力(T) — 馬達產生的旋轉力,單位為牛頓米 (N·m) 或公斤公分 (kg·cm)。扭力是決定馬達能夠移動多大重量的主要因素。
- 失速扭力(T攤位) — 馬達軸停止旋轉時產生的最大扭矩。以堵轉扭力運轉超過幾秒鐘,會因電流過大和過熱而損壞大多數馬達。
- 額定(標稱)扭力(T評級) — 馬達在不超過其絕緣等級溫度限制的情況下能夠持續提供的扭力。該值用於持續舉重計算。
- 滑輪半徑(r) — 馬達軸中心到提升力作用點的距離。半徑越小,馬達能提升的重量越大,但線速度會越慢。
- 齒輪比(i) — 比率 變速箱 降低速度並倍增扭力。 10:1 的齒輪比可將扭力提高約 9 倍(相當於變速箱效率的 90%)。
- 佔空比 根據 NEMA MG 1 第 10 部分和 IEC 60034-1 標準,佔空比(S1 連續,S2 短時,S3 間歇)定義了馬達能夠承受給定負載的時間。承重能力必須根據預期的佔空比進行計算。
這些參數之間的關係由扭矩平衡方程式控制:馬達的輸出扭矩必須超過負載(質量×重力×半徑)產生的扭矩,才能發生提升。
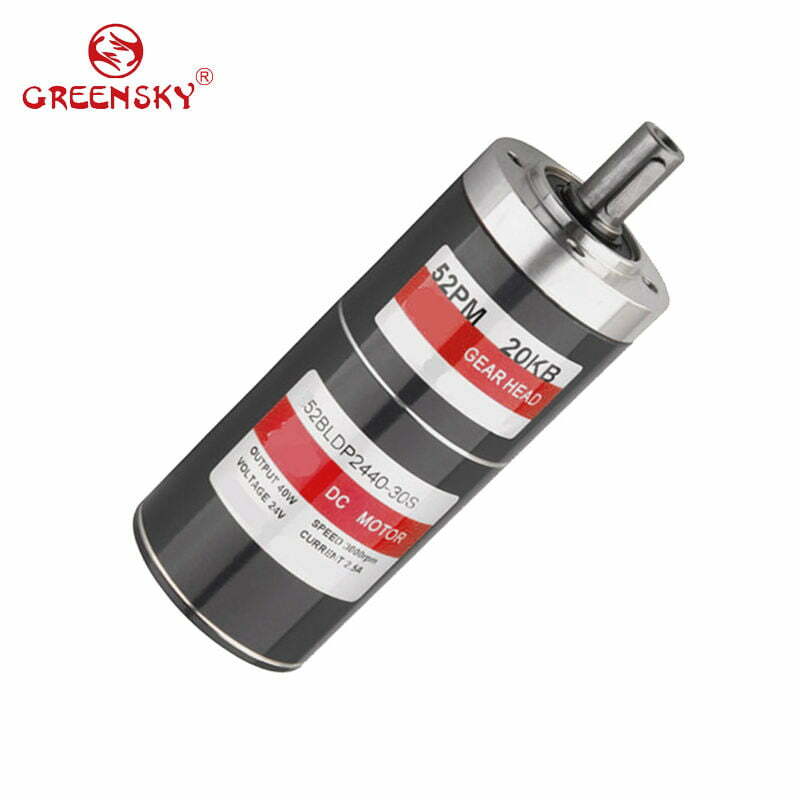
直流馬達如何產生扭力:逐步詳解
為了解其承重能力,追蹤直流馬達如何將電能輸入轉換為最終提升負載的機械扭矩會有所幫助:
- 磁場建立 — 在 有刷直流電機定子中的永久磁鐵(或勵磁繞組)產生一個穩定的磁場。 無刷直流電機控制器依序給定子各相通電,以產生旋轉磁場。
- 電樞電流 — 施加電壓後,電流流經電樞繞組(有刷馬達)或定子相(無刷馬達)。此電流的大小直接決定轉矩:T = Kt × F × I一個其中 Kt 其中,τ 為扭力常數,Φ 為磁通量,I 為電流密度。一個 是電樞電流。
- 洛倫茲力和旋轉 — 磁場中的載流導體受到一個垂直於磁場和電流方向的力(F = BIL)。此力會在轉子上產生扭矩,使其旋轉。
- 反電動勢與平衡 — 當轉子旋轉時,會產生一個與轉速成正比的反電動勢(反電動勢)。在穩態下,馬達達到平衡狀態,此時淨電流產生的扭矩恰好足以平衡負載。
- 扭力傳遞至負載 馬達軸扭力透過聯軸器、皮帶輪、齒輪或絲槓傳遞至負載。此傳動系統的機械優勢決定了最終的提升力。
承重能力的關鍵在於第五步:馬達的軸扭矩只是起點。傳動系統——齒輪、滑輪、槓桿——決定了扭力如何轉換為提升力。這就是為什麼配備合適變速箱的小型馬達也能提升出驚人的重量。
直流馬達類型:承重能力比較表
| 馬達類型 | 典型扭力範圍 | 典型承重能力* | 最適合 | 限制 |
|---|---|---|---|---|
| 無芯直流電機 (例如,Faulhaber 1506SR) | 0.4–0.6 mNm(失速) | <1克(直驅) | 精密儀器,微型機器人 | 扭力極低;需要微型齒輪箱 |
| 小型有刷直流電機 (例如,Faulhaber 0816) | 1.0–1.15 mNm(失速) | 約10-15公克(直驅) | 玩具、小型致動器、相機驅動器 | 電刷磨損;持續扭力有限 |
| 無刷直流伺服電機 (例如,Faulhaber 2057 BA) | 失速扭力:309 mNm;額定扭力:13.7 mNm | 約1.5公斤(直接傳動);約15公斤(含10:1減速齒輪箱) | 機器人、醫療器材、自動化 | 需要控制器;成本較高 |
| 高性能直流電機 (例如,maxon RE 40) | 失速扭力:1020 mNm;額定扭力:189 mNm | 約5.2公斤(直接傳動);約47公斤(含10:1減速齒輪箱) | 機器人技術、工業自動化、攀爬機器人 | 刷子維護;需要 48V 電源。 |
| 工業齒輪電機 (例如,12V 390W,壓縮比800:1) | 560 牛頓米(輸出,附變速箱) | 約 800 公斤(使用合適的滑輪) | 門控系統、升降機、大門、電梯 | 速度慢;體積大 |
*承重能力數值基於馬達額定扭矩(非堵轉扭矩)下,使用半徑為2厘米的滑輪進行垂直提升,並考慮0.7的安全係數。實際承重能力取決於齒輪比、滑輪直徑、工作週期和環境溫度。
工程資料:扭力公式、效率和溫度限制
核心扭力和重量公式
以下方程式描述了馬達扭矩與起升能力之間的關係。這些方程式源自經典力學,並與 maxon 直流馬達技術手冊和 Faulhaber 產品文件中所述的扭矩計算方法一致:
1. 提升物體(垂直提升)所需的扭力:
τ = (m × g) × r
其中 τ = 扭力 (N·m),m = 質量 (kg),g = 9.81 m/s²,r = 滑輪半徑 (m)
2. 馬達可提升的最大重量:
米最大限度 = T攤位 / (r × g)
連續操作時,請使用額定扭力並考慮安全係數。
3. 變速箱輸出扭力:
T出去 = T引擎 × i × n
其中 i = 齒輪比,η = 變速箱效率(通常每等級 0.85–0.95)
4. 馬達功率取決於扭力和轉速:
P = T × ω = T × (2π × n / 60)
或:T (N·m) = 9550 × P (kW) / n (RPM)
5. 直流馬達電流扭力:
T = Kt × 我一個
其中 Kt = 扭力常數 (N·m/A),I一個 = 電樞電流(A)
實例:12V 100RPM 173.6 N-cm 直流電機
Greensky Power 的現有文章中提到了一款 12V 100RPM 直流電機,其額定扭矩為 173.6 N-cm。以下是完整的承重能力計算:
| 範圍 | 價值 | 計算 |
|---|---|---|
| 額定扭矩 | 173.6 N·cm = 1.736 N·m | 鑑於 |
| 滑輪半徑 | 2公分 = 0.02米 | 已選(常用尺寸) |
| 理論最大重量 | 8.85公斤 | 1.736 / (0.02 × 9.81) |
| 安全係數為70%。 | 6.2公斤 | 8.85 × 0.7 |
| 採用 10:1 齒輪箱(效率 90%) | 79.7公斤 | 1.736 × 10 × 0.9 / (0.02 × 9.81) |
| 配備 10:1 齒輪比 + 70% 安全係數 | 55.8公斤 | 79.7 × 0.7 |
這說明了為什麼齒輪比是提升承重能力最有效的手段:10:1 的變速箱將起重能力從 8.85 公斤提升至 79.7 公斤,提升幅度高達 9 倍。有關齒輪箱選擇的更多信息,請參閱我們的 變速箱選配指南。
效率和功率損耗數據
馬達效率直接影響承重能力,因為浪費的能量會轉化為熱量,從而限制持續扭力輸出。根據 Esenboğa 在 2026 年發表於 IEEE Access 的一項關於永磁直流馬達優化的研究,效率從 74.1% 提高到 84.6% 可使扭矩輸出從 3.93 N·m 提高到 4.93 N·m優化——僅透過磁體幾何形狀優化就提高了 25%。
| 馬達類型 | 最大效率 | 主要損失來源 | 參考 |
|---|---|---|---|
| Faulhaber 0816(無芯,拉絲) | 69% | 貴金屬刷摩擦 | Faulhaber 數據表 |
| maxon RE 40(無芯,有刷) | 89% | 石墨刷 + 繞線電阻 | 麥克森技術手冊 |
| Faulhaber 2057 BA (BLDC) | 90% | 繞組阻力 + 鐵損 | Faulhaber 數據表 |
| 典型的PMDC(鐵芯,有刷) | 74-85% | 鐵損 + 電刷摩擦 + I²R | IEEE Access(Esenboğa,2026) |
溫度限制(IEC 60034-1 絕緣等級)
當直流馬達提升重物時,電樞電流增大,並透過 I²R 損耗產生熱量。如果繞組溫度超過絕緣等級限制,馬達將發生故障。根據 IEC 60034-1 標準:
| 絕緣等級 | 最高繞線溫度 | 允許溫升(環境溫度 40°C) | 例如電機 |
|---|---|---|---|
| B級 | 130°C | 80°C | 標準工業PMDC |
| F級 | 155°C | 100°C | maxon RE 40(極限溫度 155°C);大多數工業電機 |
| H級 | 180°C | 125°C | 重型/高溫電機 |
| 特別版(Faulhaber 2057 BA) | 140°C | 100°C | 不銹鋼外殼的無刷直流電機 |
在額定扭力下,馬達通常在達到其絕緣等級極限的 60% 至 80% 時達到熱平衡。當提升接近失速扭力的重物時,溫度會在幾秒鐘內超過該極限。熱感測器(嵌入繞組中的 PTC 或 NTC 熱敏電阻)或限流裝置可以防止這種情況發生。 馬達控制器 對於重載應用來說至關重要。請參閱我們的 汽車測試標準 熱測試程序指南。
負載循環額定值(NEMA MG 1 / IEC 60034-1)
不指定佔空比,重量容量毫無意義。馬達在 5 秒內(S2 短時佔空比)可以提升的負載比其持續提升的負載(S1 連續佔空比)要重得多:
- S1(連續工作) — 馬達在恆定負載下運轉足夠長的時間以達到熱平衡。容量計算時使用額定扭力。
- S2(短期值班) — 馬達以恆定負載運轉指定時間(10、30、60 分鐘),然後停止。在運轉期間可承受額定扭力的 1.3 至 1.5 倍。
- S3(間歇週期性工作) — 負荷和休息交替進行(例如,60%佔空比)。容量取決於開關比;通常可提供額定扭力的1.1-1.3倍。
- S4/S5(啟動/煞車時間歇性) 頻繁的啟動停止會因高突波電流而增加熱應力。容量應降低 10% 至 20%。
直流馬達在舉重領域的最佳應用
1. 電動葫蘆和絞車
12V 和 24V 直流齒輪馬達是便攜式電動葫蘆、全地形車絞盤和船用拖車絞盤的標準配置。一台典型的 12V 2000W 絞盤電機,配備 300:1 行星齒輪箱,單繩牽引力可達 4,000 公斤(8,800 磅)。高齒輪比犧牲了速度,換取了巨大的扭力倍增。 有刷直流電機 平台、常見的起重應用使用額定功率為 200-500W 的電機,減速比為 100:1 至 500:1 的齒輪箱。
2. 機器人與自動化
在機械臂關節中,直流馬達(特別是無刷直流伺服馬達)透過槓桿臂提升有效載荷。扭力需求計算公式為:T = (有效載荷質量 × g × 臂長) / 齒輪比。對於 5 kg 的有效載荷,在 0.3 m 長的機械臂上,採用 100:1 諧波傳動比,效率為 85% 的情況,電機必須提供至少 0.173 N·m 的扭矩——這完全在 Faulhaber 2057 BA 無刷直流電機(扭矩功率 13.7 mN,扭矩 Nm請參閱我們的 機器人馬達導向 適用於伺服級無刷直流馬達規格。
3. 電動車和物料搬運
直流馬達為電動堆高機、托盤搬運車和 電動堆高機電機 這些應用可承載 1,000 至 5,000 公斤的負載。它們採用額定功率為 1 至 10 千瓦的 24V 或 48V 串勵直流電機,並搭配差速齒輪箱。直流馬達的高啟動扭力(高達額定扭力的 400% 至 500%)對於從靜止加速重載至關重要。對於電動自行車和電動滑板車應用,我們的 電動自行車馬達控制器指南 涵蓋無刷直流驅動系統。
4. 門禁系統
滑動門機和自動門系統採用 12V 或 24V 直流齒輪馬達來驅動重量為 200–800 公斤的門。例如,明鳥 DC800K 馬達額定功率為 24V 390W,門重能力為 800 公斤——這得益於其高傳動比齒輪箱,該齒輪箱在僅 3 轉/分鐘時即可輸出 560 牛·米的扭矩。請參閱我們的 帶調速功能的齒輪電機 類似配置頁面。
5. 醫療和實驗室設備
病人升降機、可調式病床和實驗室執行器均採用精密直流齒輪電機,可平穩、安靜地提升 50 至 200 公斤的負載。無刷直流馬達因其維護成本低、速度控制精確而備受青睞。 Faulhaber BLDC 馬達整合編碼器,是符合 FDA 標準的醫療器材的常用選配馬達。請參閱我們的 微型直流齒輪電機 低速高扭力配置指南。
舉重馬達選型逐步指南
請依照以下六個步驟計算舉重應用所需的直流馬達規格:
- 確定載荷和運動狀態。 確定待提升物體的質量(kg)、提升方向(垂直、傾斜或水平)、所需線速度(m/s)以及工作週期(連續、間歇、短時)。垂直提升需要克服重力(F = m × g);水平移動僅需克服摩擦力(F = m × g × μ,其中 μ 為摩擦係數,對於在平坦表面上的輪子,通常為 0.05–0.3)。
- 計算所需的輸出扭力。 利用滑輪或滾筒半徑:T載入 = F × r = (m × g) × r。對於半徑為 3 cm 的滾筒上 50 kg 的負載:T載入 = 50 × 9.81 × 0.03 = 14.7 N·m。如果需要加速負載,則需添加加速扭力:T加速 = J × α(轉動慣量 × 角加速度)。
- 選擇齒輪比。 選擇一個合適的齒輪比,使馬達額定扭矩降低到足以超過負載扭矩並留有安全裕度:i ≥ T載入 / (T馬達額定值 × η × SF),其中 η 為變速箱效率,SF 為安全係數(1.5–2.0)。對於我們 14.7 N·m 的負載,馬達額定扭力為 1 N·m,變速箱效率為 90%,安全係數為 1.5:i ≥ 14.7 / (1 × 0.9 × 1.5) = 10.9 → 選擇 12:1 的齒輪箱。參見我們的 變速箱選配指南 用於比例和類型選擇。
- 確認馬達轉速。 齒輪傳動後的輸出轉速必須滿足所需的提升速度:n出去 = n引擎 / i. 線速度 = n出去 × 2π × r / 60。若馬達轉速為 3000 RPM,齒輪箱速比為 12:1,滾筒直徑為 3 cm,則提升速度為 (3000/12) × 2π × 0.03 / 60 = 0.785 m/s。如果提升速度過快或過慢,請調整齒輪比或馬達轉速。
- 檢查熱極限。 計算馬達的持續功率需求:P = T引擎 × 哦引擎. 確保馬達的額定功率大於此值。檢查預期溫升(基於 I²R 損耗和馬達熱阻,通常列於資料手冊中,記為 R)。th1 和 R週一)保持在絕緣等級限制範圍內。對於 Faulhaber 2057 BA,繞組到環境的熱阻為 1.1 K/W——1.0 A 的電流流過 0.427 Ω 的電阻會產生 0.427 W 的熱量,使繞組溫度比環境溫度升高 0.47°C,遠低於 140°C 的限制。
- 具體說明保護裝置。 安裝限流器 馬達控制器 當電樞電流超過額定電流的 1.5 倍時,會切斷電源。在繞組中加入熱斷路器或 PTC 熱敏電阻。對於電池供電應用,應包含一個額定電流為最大工作電流 1.25 倍的熔斷器。對於重負載,請考慮使用… 客製化馬達設計 具有整合式過熱保護功能。
計算直流馬達重量容量時常見的工程錯誤
- 使用失速扭力代替額定扭力。 堵轉轉矩代表馬達在零轉速下的絕對最大值-馬達在堵轉狀態下運轉超過幾秒鐘會導致熱損壞。計算連續負載能力時,務必使用額定轉矩,堵轉轉矩僅用於瞬時峰值負載(例如,啟動轉矩)。 maxon RE 40 的堵轉轉矩為 1020 mNm,但額定轉矩僅 189 mNm-使用堵轉轉矩計算負載能力會高估 5.4 倍。
- 忽略變速箱效率損失。 每級齒輪會因摩擦而損失 5% 至 15% 的扭力。一個每級效率為 90% 的三級行星齒輪箱,只能傳遞 0.9³ = 72.9% 的輸入扭力。工程師將輸出扭力計算為 T引擎 × 不考慮效率係數將高估產能 27%。
- 忽略加速扭力。 馬達不僅要克服靜態負荷(重力),還要克服物體從靜止加速所需的慣性力:F加速 = m × a。對於一個 50 kg 的負載,當加速度為 2 m/s² 時,附加力為 100 N,相當於在靜載荷上增加 10.2 kg。這在電梯和機械臂等應用中經常被忽略。
- 使用錯誤的滑輪半徑。 起重能力與滑輪半徑成反比。滑輪半徑加倍,起重能力減半,但線速度加倍。工程師有時會為了追求速度而選擇較大的滑輪,結果卻發現馬達無法提升預期的負載。因此,務必在最終確定機械設計後驗證起重能力。
- 不因環境溫度和海拔高度而降低額定功率。 根據IEC 60034-1標準,當環境溫度超過40°C或海拔高度超過1000公尺時,馬達必須降額運轉。在50°C的環境溫度下,允許的溫升降低10°C,導致連續扭力容量降低約8%至12%。在海拔2000公尺處,由於空氣冷卻效果減弱,還需額外降額10%。
- 馬達選型時忽略佔空比。 額定功率為 100W、S1(連續)工況的電機,如果以 S2 工況持續輸出 200W 功率 30 分鐘,則會超出熱極限——功率與工況的關係並非線性。請務必查看製造商提供的工況降額曲線,並選擇具有正確工況降額曲線的馬達。 效率等級 符合預期運轉要求。
故障排除表:直流馬達承重能力問題
| 問題 | 可能原因 | 解決方案 |
|---|---|---|
| 提升目標重量時馬達發生故障 | 負載轉矩超過馬達堵轉轉矩;齒輪比不足 | 提高齒輪比;使用扭力常數(K)更高的電機t縮小滑輪半徑 |
| 馬達能提升負載,但幾分鐘內就會過熱。 | 扭力超額定值運轉;冷卻不足;佔空比錯誤 | 檢查電流與額定電流;加裝強制風冷;切換至間歇運轉模式(S3);選擇較大功率的馬達 |
| 馬達可以提升負載,但速度太慢。 | 齒輪減速比過大;電壓過低;負載接近額定扭力 | 降低齒輪比(檢查扭力餘裕);在額定範圍內提高供電電壓;使用更大功率的馬達 |
| 馬達在負載下無法啟動 | 啟動扭力不足;靜摩擦力高於預期;負載下電壓下降 | 添加一個 軟啟動控制器提高齒輪比;使用啟動扭力更高的馬達(串勵直流馬達) |
| 馬達最初能提升負載,但隨著時間的推移,其提升能力會逐漸下降。 | 繞組發熱導致熱降額;電刷磨損;電瓶電壓下降 | 增加熱監測;檢查電刷長度;驗證電池在負載下的容量和電壓 |
| 變速箱在負載下發生故障或損壞 | 輸出扭力超過變速箱額定值;衝擊負荷;不對中 | 選擇扭力額定值較高的變速箱;加裝扭力限制器或滑動離合器;依照 NEMA MG 1 標準檢查對準情況。 |
| 斷電時負載下降 | 無煞車保持功能;變速箱可倒車。 | 安裝電磁煞車;使用蝸輪蝸桿傳動裝置(傳動比大於 20:1 時可自鎖);加裝機械棘輪 |
| 起重能力不穩定 | 電壓波動;電刷接觸不良;變速箱潤滑故障 | 使用穩壓電源;檢查電刷/換向器;依維修計畫更換變速箱潤滑油 |
常見問題:直流馬達承重能力
1. 直流馬達能承載多大的重量?
直流馬達的承載能力取決於其額定扭矩、皮帶輪或槓桿臂的半徑以及齒輪比。計算公式為:質量 = 扭力 / (半徑 × 9.81)。例如,一台扭矩為 173.6 N·cm 的電機,使用半徑為 2 cm 的皮帶輪,大約可以提升 8.85 kg 的重量。如果使用效率為 90% 的 10:1 齒輪箱,提升能力可以增加到約 79.7 kg。連續運轉時,請務必預留 1.5 至 2.0 倍的安全係數。
2. 如何計算直流馬達的起重能力?
使用公式:m最大限度 = T攤位 / (r × g)。首先,將堵轉扭力轉換為牛·米 (N·m)。然後除以皮帶輪半徑(以公尺為單位)和重力加速度(9.81 m/s²)的乘積。應用 0.5–0.7 的安全係數,以考慮效率損失、摩擦和加速度要求。對於齒輪電機,在計算之前,將電機扭矩乘以齒輪比和效率:T出去 = T引擎 × i × η。請參閱我們的 電動機基礎知識 更多計算範例請參考指南。
3. 齒輪比如何影響直流馬達的承載能力?
變速箱在降低轉速的同時放大扭力。輸出扭力等於馬達扭力乘以齒輪比和效率:T出去 = T引擎 × i × η。例如,一個效率為 90% 的 10:1 減速器可以將扭力放大 9 倍。一台產生 2 N·m 扭矩的馬達在減速器輸出端可以提供 18 N·m 的扭矩,從而使提升能力提高 9 倍。然而,輸出轉速也會以相同的比例下降。請參閱我們的 直驅馬達與齒輪馬達 用於權衡分析的比較。
4. 舉重設備的失速扭力和額定扭力有何不同?
堵轉扭力是指馬達在軸轉速為零時產生的最大扭力-切勿將其用作連續工作扭力。額定(標稱)扭矩是指馬達在不超出IEC 60034-1標準規定的熱極限的情況下能夠連續提供的扭矩。對於起重應用,應始終根據額定扭矩而非堵轉扭矩來選擇電機,並應用1.5至2.0倍的安全係數。例如,maxon RE 40馬達的堵轉扭矩為1020 mNm,但額定扭矩僅為189 mNm。
5. 12V直流馬達能提升重物嗎?
是的。額定電壓(12V)並未直接決定起重能力,扭力才是關鍵。一台高扭力輸出的12V直流電機,配合合適的減速機,可以提升數百公斤的重量。例如,一台額定功率為390W的12V電機,搭配800:1的減速機,可以提升高達800公斤的重量,這在門控系統中得到了驗證。關鍵在於匹配馬達的扭矩常數(K)。t)以及齒輪比與負載需求的關係。請參閱我們的 12V 無刷直流馬達控制器 12V系統配置頁面。

6. 直流馬達承載重載時的溫度限制是什麼?
根據IEC 60034-1標準,馬達絕緣等級規定了繞組的最高溫度:B級允許130°C,F級允許155°C,H級允許180°C。重載運轉時,由於銅損(I²R),馬達溫度會升高。在接近或達到堵轉轉矩的情況下持續運行,會迅速超過熱極限。 Faulhaber 2057 BA馬達規定繞組最高溫度為140°C,熱阻為1.1 K/W(繞組至外殼)。對於重載應用,馬達控制器中的熱保護(PTC熱敏電阻)或限流功能至關重要。
為什麼選擇 Greensky Power 作為您的直流馬達解決方案?
計算承重能力只是第一步——Greensky Power的價值在於找到一款能夠在實際工況下可靠輸出所需扭力的馬達。自2011年以來,我們一直致力於生產這類馬達。 直流馬達 針對50多個國家的B2B客戶,產品組合涵蓋 有刷直流電機, 無刷直流電機, 變速箱, 和 馬達控制器。
我們在舉重應用領域的工程能力包括:
- 馬達+齒輪箱+控制器一體化解決方案 我們不單獨採購各個組件,而是將馬達、齒輪箱和控制器作為一個系統進行設計,確保扭矩、速度和熱特性與您的特定負載要求相匹配。請參閱我們的 有刷直流電機與無刷直流電機 如何選擇合適的馬達類型。
- 自訂扭矩優化 我們擁有8位博士級工程師的研發團隊,提供 客製化馬達設計 採用最佳化的扭力常數(K)t我們致力於研發、繞組配置和磁路設計。我們將年收入的10%再投資於研發,並使用ANSYS Maxwell有限元素分析模擬進行電磁設計。
- 100% 負載測試 每台馬達都會經歷 個別測力計測試 驗證負載下的扭力輸出、效率和熱性能。我們依照 IEC 60034-2 效率測量標準和 NEMA MG 1 性能規格進行測試。
- 熱保護集成 — 對於重載應用,我們在繞組中嵌入PTC熱敏電阻,並在控制器中配置限流功能,以防止過熱。我們的馬達已通過ISO、CE和能源效率標準認證。
- 區域工程支持 — 對於北美和歐洲的客戶,我們的子公司 United Motion Inc. 提供本地技術諮詢、樣品測試和售後保固支援。. 聯絡我們的工程團隊 討論您的舉重應用需求。
參考
- 國際電工委員會. IEC 60034-1:2022 — 旋轉馬達 — 第 1 部分:額定值和性能。 可在以下網址取得: https://webstore.iec.ch/publication/61474
- 全國電氣製造商協會. NEMA MG 1-2021 — 馬達和發電機(第 10 部分:佔空比;第 12 部分:測試和性能)。 可在以下網址取得: https://www.nema.org/standards/view/Motors-and-Generators
- 麥克森汽車公司. 直流馬達:無芯繞組永磁直流馬達-技術手冊。 可在以下網址取得: https://www.maxonmotor.com/medias/sys_master/root/8803450421278/maxonDCmotor-Handouts.pdf
- 福爾哈伯. 無刷直流伺服馬達 2057…BA 系列 — 技術資料表。 可在以下網址取得: https://eshop.faulhaber.com/cn/2057-…-BA/Serie-2057-…-BA
- 福爾哈伯. 無刷直流伺服馬達 1660S024BHT 系列 — 產品頁面。 可在以下網址取得: https://www.faulhaber.com/en/products/series/1660bht
- 福爾哈伯. 扁平直流微型馬達 1506SR 系列 — 技術資料表。 可在以下網址取得: https://www.faulhaber.com/en/products/series/1506sr
- 精密微型驅動器。 「齒輪馬達應用扭力計算」。技術應用說明。可存取以下網址取得: https://www.precisionmicrodrives.com/content/torque-calculations-for-gearmotor-applications
- INEED電機公司。 「如何為您的應用選擇合適的馬達和減速器。」工程指南。可存取以下網址取得: https://ineedmicromotors.com/select-right-motor-and-reducer-for-your-application-guide/
- 漢森科技. 馬達/扭力方程式和起重計算範例—應用說明。 可在以下網址取得: https://www.handsontec.com/dataspecs/motor_fan/GA12-N20.pdf
- Esenboğa, B. (2026). “基於參數靈敏度的增材製造永磁體最佳化以提高 PMDC 馬達性能。” IEEE Access第 14 卷,第 45179–45190 頁。第二點: 10.1109/ACCESS.2026.3676935
- 何超、吳濤(2016)。 「用於電動衝擊扳手的永磁無刷直流馬達的設計、分析和實驗」。 IEEE工業應用協會年會. 可在以下網址取得: https://ieeexplore.ieee.org/document/7732736/
- Shakhin, Y., Talapiden, K., Thao, NGM, Bagheri, M. & Do, TD (2023). “表面永磁電機的分析與設計優化,以提高轉矩密度和降低紋波。” 2023年第十一屆亞洲電力電子與ECCE國際會議(ICPE 2023-ECCE Asia)第 2308–2311 頁。 DOI: 10.1109/ICPEECCEAsia57578.2023.10213924
- ABB. 低壓製程馬達指南,修訂版 D。 ABB馬達和發電機。可從以下管道購買: https://library.e.abb.com/public/1fd380f8ca8b4934ae3fa609d764fd33/21043_ABB_Motor_Guide_REV_D.pdf