DCモーターはどのくらいの重量を運ぶことができますか?
クイックアンサー
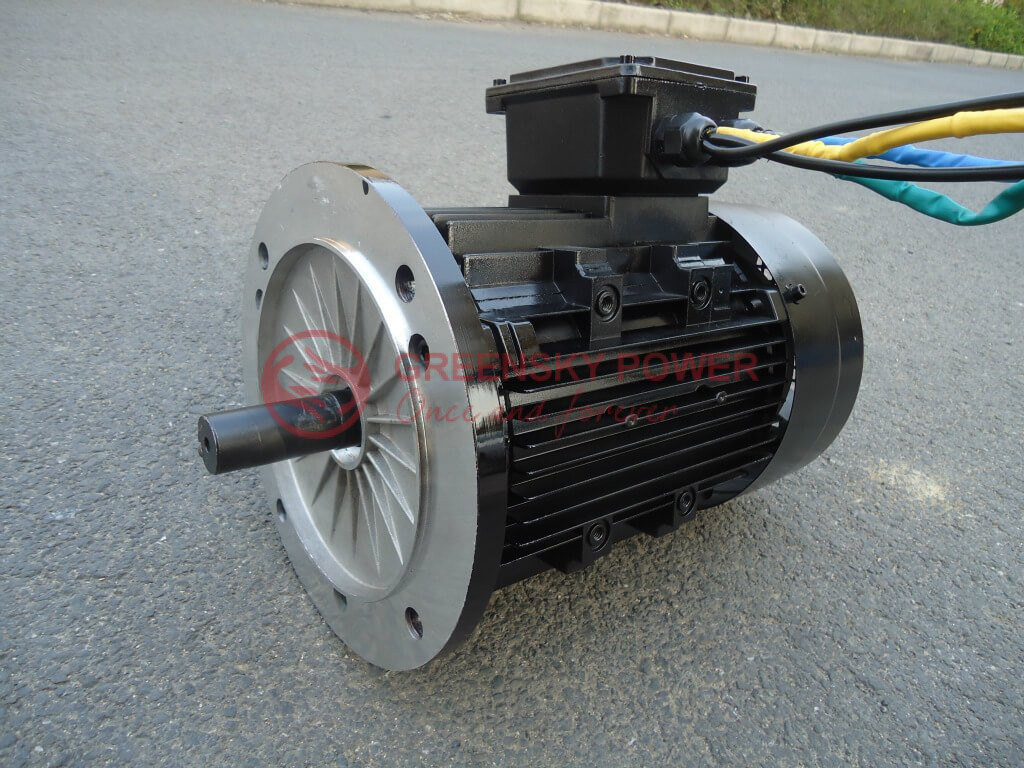
重み DCモーターは運ぶことができます 3つの要因に依存します。その トルク出力、 プーリーまたはレバーアームの半径と ギア減速比. 基本式は質量 = トルク / (半径 × g) で、g は重力加速度 (9.81 m/s²) です。数ワットの小型 DC モーターは数キログラムしか持ち上げることができませんが、数百ワットのギヤ モーターは数百キログラムを持ち上げることができます。たとえば、2 cm 半径プーリーを使用する 173.6 N-cm 定格トルクのモーターは、約 8.85 kg を直接持ち上げることができ、10:
DCモーターの耐荷重は何によって決まりますか?
DCモーターの重量容量は単一の仕様ではなく、モーター間の相互作用の結果ですの トルク出力、機械的伝達システム、およびモーターの熱限界。これらの関係を理解するには、いくつかの重要な用語を定義する必要があります。
- トルク (T) — モーターによって生成される回転力は、N・m (ニュートン メートル) または kg・cm で測定されます。トルクは、モーターが移動できる重量の量を決定する主な要因です。
- ストールトルク(Tストール) — シャフトの回転が妨げられたときにモーターが生成する最大トルク。ストールトルクで数秒以上動作すると、過剰な電流と熱により、ほとんどのモーターが破壊されます。
- 定格(公称)トルク(T評価) — モーターが絶縁クラスの温度制限を超えることなく継続的に提供できるトルク。これは、持続的な重量挙げの計算に使用される値です。
- プーリー半径 (r) — モーターシャフトの中心から持ち上げ力が加えられる点までの距離。半径が小さいほど、モーターはより多くの重量を持ち上げることができますが、直線速度は遅くなります。
- ギア比(i) — ギアボックス 速度を低下させ、トルクを倍増させます。A 10:1 ギア比は、トルクに約 9× を掛けます (90% ギアボックス効率を考慮)。
- デューティサイクル — NEMA MG 1 部品 10 および IEC 60034-1 によると、デューティ サイクル (S1 連続、S2 短時間、S3 断続) は、モーターが特定の負荷に耐えられる時間を定義します。耐荷重は、意図したデューティ サイクルに対して計算する必要があります。
これらのパラメータ間の関係は、トルク平衡方程式、つまりモーターによって支配されますリフティングが発生するには、出力トルクが荷重によって生成されるトルク(質量×重力×半径)を超えなければなりません。
DC モーターがトルクを生成する方法: ステップバイステップ
耐荷重を理解するには、DC モーターが電気入力を最終的に負荷を持ち上げる機械的トルクにどのように変換するかを追跡するのに役立ちます。
- 磁場の確立 — で ブラシ付きDCモーター、固定子内の永久磁石 (または界磁巻線) は、固定磁場を生成します。で ブラシレスDCモーター、コントローラは固定子の相に順次通電して回転フィールドを作成します。
- 電機子電流の流れ — 電圧が印加されると、電機子巻線 (ブラシ付き) または固定子相 (ブラシレス) に電流が流れます。この電流の大きさはトルクを直接決定します: T = Kt ×Φ×Iをここで、Kt はトルク定数、Φは磁束、Iを は電機子電流です。
- ローレンツ力と回転 — 磁場内の通電導体は、磁場と電流の両方に垂直な力 (F = BIL) を受けます。この力によりローターにトルクが発生し、回転します。
- 逆起電力と平衡 — ローターが回転すると、速度に比例した逆起電力 (逆起電力) が発生します。定常状態では、モーターは平衡に達し、正味電流が負荷のバランスをとるのに正確に十分なトルクを生成します。
- 負荷へのトルク伝達 — モーター シャフトのトルクは、カップリング、プーリー、ギア、またはリードスクリューを介して負荷に伝達されます。このトランスミッション システムの機械的利点によって、最終的な吊り上げ力が決まります。
耐荷重の重要な洞察は、ステップ5です:モーターシャフトトルクは出発点にすぎません。トランスミッションシステム(ギア、プーリー、レバー)は、そのトルクが持ち上げ力にどのように変換されるかを決定します。これが、適切なギアボックスを備えた小型モーターが驚くほど重い荷物を持ち上げることができる理由です。
DCモーターの種類:重量容量比較表
| モータータイプ | 標準トルク範囲 | 標準耐荷重* | 最適な用途 | 制限事項 |
|---|---|---|---|---|
| コアレスDCモーター (例:Faulhaber 1506SR) | 0.4–0.6 mNm (失速) | <| 精密機器、マイクロロボティクス | 非常に低いトルク。マイクロギアボックスが必要 | |
| 小型ブラシ付きDCモーター (例:Faulhaber 0816) | 1.0–1.15 mNm (失速) | ~10–15 グラム (ダイレクトドライブ) | おもちゃ、小型アクチュエーター、カメラドライブ | ブラシの摩耗;制限された連続トルク |
| BLDCサーボモーター (例:Faulhaber 2057 BA) | 309 mNm (失速); 13.7 mNm (評価済み) | ~1.5 kg (ダイレクト); ~15 kg (10:1 ギアボックス付き) | ロボティクス、医療機器、オートメーション | コントローラが必要で、コストが高い |
| 高性能DCモーター (例:maxon RE 40) | 1,020 mNm (失速); 189 mNm (評価済み) | ~5.2 kg (ダイレクト); ~47 kg (10:1 ギアボックス付き) | ロボット工学、産業オートメーション、登山ロボット | ブラシのメンテナンス;48V電源が必要 |
| 産業用ギアモーター (例:12V 390W、800:1) | 560 N・m(出力、ギアボックス付き) | ~800 kg(適切なプーリー付き) | ドアオペレーター、ホイスト、ゲート、リフト | 低速、大きな物理サイズ |
*耐荷重値は、2 cm 半径プーリーでモーター定格トルク (失速トルクではない) で、0.7 安全率で垂直に持ち上げることを前提としています。実際の容量は、ギア比、プーリーの直径、デューティサイクル、および周囲温度によって異なります。
エンジニアリングデータ:トルクの式、効率、および温度制限
コアトルクと重量の計算式
以下の方程式は、モータトルクと吊り上げ能力の関係を規定しています。これらは古典力学から派生したもので、マクソンDCモータテクニカルハンドブックおよびFaulhaber製品ドキュメントに記載されているトルク計算方法と一致しています。
1。質量を持ち上げるのに必要なトルク (垂直持ち上げ):
τ =(m×g)×r
ここで、τ = トルク (N・m)、m = 質量 (kg)、g = 9.81 m/s²、r = プーリー半径 (m)
2。モーターが持ち上げることができる最大重量:
メートル最大値 = Tストール / (r × g)
連続運転のための安全係数付きの定格トルクを使用
3。ギアボックス出力トルク:
Tアウト = Tモーター ×i×η
ここで、i = ギア比、η = ギアボックス効率 (通常、ステージごとに 0.85–0.95)
4。トルクと速度によるモーターパワー:
P = T × ω = T × (2π × n / 60)
または: T (N・m) = 9550 × P (kW) / n (RPM)
5。電流からのDCモータートルク:
T = Kt ×私を
ここで、Kt =トルク定数(N・m/A)、Iを =電機子電流(A)
動作例:12V 100RPM 173.6 N-cm DCモーター
既存のGreensky Powerの記事では、173.6N-cm定格トルクの12V 100RPM DCモーターが参照されています。完全な耐荷重計算は次のとおりです。
| パラメータ | 価値 | 計算 |
|---|---|---|
| 定格トルク | 173.6 N-cm = 1.736 N・m | 与えられた |
| プーリー半径 | 2 cm = 0.02 m | 選択済み(共通サイズ) |
| 理論上の最大重量 | 8.85 kg | 1.736 / (0.02 × 9.81) |
| 70%安全率付き | 6.2 kg | 8.85 × 0.7 |
| 10:1ギアボックス(90%効果) | 79.7 kg | 1.736 × 10 × 0.9 / (0.02 × 9.81) |
| 10:1ギアボックス+70%の安全 | 55.8 kg | 79.7 × 0.7 |
これは、ギア比が耐荷重を増やすための最も強力なツールである理由を示しています: 10:1 ギアボックスは、8.85 kg から 79.7 kg に昇降能力を
効率と電力損失のデータ
無駄なエネルギーは熱となり、連続トルク出力が制限されるため、モーターの効率は耐荷重に直接影響します。EsenboğaによるPMDCモーターの最適化に関するIEEEアクセスの調査によると、74.1%から DCモーターが重い負荷を持ち上げると、電機子電流が増加し、I²R損失によって熱が発生します。巻線温度が絶縁クラスの制限を超えると、モーターは故障します。IEC 60034-1に準拠: 定格トルクでは、モーターは通常、絶縁クラス制限の60–80%で熱平衡に達します。ストールトルク付近で重い荷物を持ち上げると、温度が数秒以内に制限を超えることがあります。温度センサー(巻線に埋め込まれたPTCまたはNTCサーミスタ)または電流制限 モーターコントローラー 重負荷アプリケーションには不可欠です。当社の モーター試験基準 熱試験手順のガイド。 耐荷重は、デューティサイクルを指定せずには意味がありません。モーターは、連続的に持ち上げることができる (S1 連続デューティ) よりも 5 秒 (S2 短時間デューティ) はるかに重い荷物を持ち上げることができます。 12V および 24V DC ギア モーターは、ポータブル電動ホイスト、ATV ウインチ、およびボート トレーラー ウインチの標準です。300:1 プラネタリー ギアボックスを備えた一般的な 12V 2000W ウインチ モーターは、1 本のラインで 4,000 kg (8,800 lbs) まで引っ張ることができます。高いギア比は、速度と引き換えに大きなトルクの倍増を実現します。当社のために ブラシ付きDCモーター プラットフォームでは、一般的なホイスト アプリケーションでは、200:1 から 500:1 ギアボックスを備えた–500W のモーターを使用します。 100 ロボットアームの関節では、DCモーター(特にBLDCサーボ)がレバーアームを介してペイロードを持ち上げます。トルク要件は、T =(ペイロード質量×g×アームの長さ)/ギア比として計算されます。 DCモーターは、電動フォークリフト、パレットジャッキ、 電動フォークリフトモーター 1,000–5,000 kgの負荷を運ぶ。これらのアプリケーションは、定格1–10kWの24Vまたは48V直列巻線DCモーターと差動ギアボックスを組み合わせて使用します。DCモーターの高い始動トルク(定格トルクの400–500%まで)は、重い負荷を停止状態から加速するために不可欠です。電動自転車やスクーターのアプリケーションでは、当社の 電動自転車モーターコントローラーガイド BLDCドライブシステムをカバーします。 スライディングゲートオペレーターと自動ドアシステムは、12Vまたは24V DCギアモーターを使用して、200–800 kgの重量のドアを移動します。たとえば、Mingniao DC800Kモーターは、24V 390Wで、800 kgのドア重量容量は、560N・m出力トルクをわずか3RPMで提供するハイレシオギアボックスによって達成されます。当社の見方 速度制御付きギアモーター 同様の設定のページ。 患者リフト、調整可能な病院用ベッド、およびラボ用アクチュエーターは、精密DCギアモーターを使用して、50–200 kgの荷物を持ち上げ、スムーズで静かな動作を実現します。ブラシレスDCモーターは、メンテナンスの手間がかからず、正確な速度制御のために好まれています。エンコーダを内蔵したFaulhaber BLDCモーターは、FDA準拠の医療機器に一般的に指定されています。をご覧ください マイクロDCギアモーター 低速、高トルク構成のガイド。 この 6 ステップのプロセスに従って、ウェイトリフティング アプリケーションに必要な DC モーターの仕様を計算します。 DC モーターが運ぶことができる重量は、トルク定格、プーリーまたはレバー アームの半径、およびギア比によって異なります。式は、質量 = トルク / (半径 × 9.81)です。たとえば、2 cm 半径プーリーを使用する 173.6 N-cm トルクのモーターは、約 8.85 kg を持ち上げることができます。10:1 ギアボックスを 90% 効率で使用すると、吊り上げ能力は約 79.7 kg に増加します。連続運転には、常に 1.5–2.0× の安全係数を適用してください。 式を使用します: m最大値 = Tストール まず、失速トルクを N·m に変換します。次に、プーリー半径 (メートル単位) と重力加速度 (9.81 m/s²) の積で割ります。0.5–0.7 の安全係数を適用して、効率損失、摩擦、および加速度の要件を考慮します。ギヤード モーターの場合は、モーター トルクにギア比と効率を掛けて計算します。アウト = Tモーター × i × η. 私たちの 電気モーターの基本 その他の計算例のガイド。 ギアボックスは、速度を下げながらトルクを倍増させます。出力トルクは、モータートルクにギア比と効率を掛けたものに等しくなります。アウト = Tモーター 例えば、10:モータータイプ 最大効率 プライマリ損失源 参考 Faulhaber 0816 (コアレス、起毛) 69% 貴金属ブラシの摩擦 Faulhaber データシート maxon RE 40 (コアレス、ブラッシュド) 89% グラファイトブラシ+巻線抵抗 マクソンテクニカルハンドブック フォールハーバー 2057 BA (BLDC) 90% 巻線抵抗+鉄損 Faulhaber データシート 典型的なPMDC(鉄心、ブラシ付き) 74–85% 鉄損+ブラシ摩擦+I²R IEEE Access (Esenboğa, 2026) 温度制限 (IEC 60034-1 絶縁クラス)
絶縁クラス 最大巻線温度 許容温度上昇 (40°C 周囲温度) モーターの例 クラスB 130°C 80°C 標準的な産業用PMDC Fクラス 155°C 100°C maxon RE 40 (155°C制限); ほとんどの産業用モーター クラスH 180°C 125°C ヘビーデューティー/高温モーター スペシャル (Faulhaber 2057 BA) 140°C 100°C ステンレス製ハウジング付きBLDC デューティサイクル定格(NEMA MG 1 / IEC 60034-1)
ウェイトリフティングにおけるDCモーターの最適なアプリケーション
1.電動ホイストとウインチ
2. ロボット工学と自動化
3. 電気自動車とマテリアルハンドリング
4。ドアおよびゲート・オペレーター
5.医療および実験装置
ウェイトリフティングのためのステップバイステップのモーター選択
DCモーターの重量容量を計算する際のエンジニアリング上のよくある間違い
トラブルシューティング表: DC モーターの重量容量の問題
問題点 考えられる原因 ソリューション 目標重量を持ち上げるとモーターが失速する 負荷トルクがモーターストールトルクを超えています。ギア比が不十分です ギア比を上げます。トルク定数が高いモーター(Ktプーリー半径を小さくする モーターは負荷を持ち上げますが、数分以内にオーバーヒートします 定格トルクを超えて動作している、冷却が不十分で、デューティサイクルが間違っている 電流と定格電流のチェック、強制空冷の追加、断続デューティへの切り替え (S3)、大型モータの選択 モーターは負荷を持ち上げますが、速度が遅すぎます ギア減速が大きすぎます。電圧が低すぎます。定格トルクに近い負荷 ギア比の低減 (トルクマージンの検証)、定格制限内の電源電圧の増加、高出力モーターの使用 負荷がかかっているとモーターが始動できない 始動トルクが不十分、静摩擦が予想よりも高い、負荷時の電圧低下 追加 ソフトスタートコントローラギア比を上げる、始動トルクの高いモーター(直列巻線DC)を使用する モーターは最初は負荷を持ち上げますが、時間の経過とともに容量を失います 巻線の加熱による熱ディレーティング、ブラシの摩耗、バッテリー電圧の低下 熱監視の追加、ブラシの長さの確認、負荷時のバッテリー容量と電圧の検証 ギアボックスが故障したり、負荷がかかったりする 出力トルクがギアボックスの定格を超えている。衝撃荷重、ミスアライメント より高いトルク定格のギアボックスを選択し、トルクリミッターまたはスリップクラッチを追加し、NEMA MG 1公差によるアライメントを確認 電源が切断されると負荷が低下します ホールディングブレーキなし。ギアボックスバックドライブ可能 電磁ブレーキを取り付けます。ウォームギアボックスを使用します(比率> 20:1でセルフロック)、機械式ラチェットを追加 一貫性のない吊り上げ能力 電圧変動、断続的なブラシ接触、ギアボックスの潤滑故障 安定化電源の使用、ブラシ/整流子の点検、メンテナンススケジュールによるギアボックス潤滑剤の交換 FAQ: DC モーターの耐荷重
1。DCモーターはどのくらいの重量を運ぶことができますか?
2。DCモーターの吊り上げ能力はどのように計算しますか?
3. ギア比は DC モーターが運ぶことができる重量にどのように影響しますか?
4。ウェイトリフティングのストールトルクと定格トルクの違いは何ですか?
ストールトルクは、シャフトがゼロ速度に保持されたときにモータが生成する最大トルクであり、連続動作点として使用しないでください。定格(公称)トルクは、IEC 60034-1に準拠した熱限界を超えることなく、モータが連続的に供給できるトルクです。ウェイトリフティングアプリケーションでは、ストールトルクではなく定格トルクに基づいてモータのサイズを定め、
5. 12V DC モーターは重い荷物を持ち上げることができますか?
はい。定格電圧 (12V) は吊り上げ能力を直接決定するものではありませんが、トルクによって吊り上げ能力が決まります。高トルク出力の 12V DC モーターと適切なギアボックスを組み合わせると、数百 kg を持ち上げることができます。たとえば、800:1 ギアボックスで定格 390 W の 12V モーターは、ドア オペレータ アプリケーションで実証されているように、最大 800 kg を持ち上げることができます。重要なのはモーターのマッチングですs トルク定数 (Kt)と負荷要件に対するギア比。私たちを参照してください 12V BLDCモーターコントローラー 12Vシステム構成のページ。

6。重い負荷を運ぶDCモーターにはどのような温度制限が適用されますか?
IEC 60034-1によると、モータの絶縁クラスは最大巻線温度を定義しています:クラスBは130°Cを許容し、クラスFは155°Cを許容し、クラスHは180°Cを許容します。重い負荷を運ぶ場合、銅損(I²R)によりモータ温度が上昇します。ストールトルクまたはストールトルクに近い状態での連続動作は、熱限界を急速に超えます。Faulhaber 2057 BAは、最大巻線温度を140°C、熱抵抗1.1 K/W(巻線からハウジングまで)に指定しています。モータコントローラの熱保護(PTCサーミスタ)または電流制限
DC モーター ソリューションに Greensky Power を選ぶ理由
重量容量の計算は最初のステップにすぎず、実際の条件下で必要なトルクを確実に提供するモーターを調達することが、Greensky Powerの価値を付加する場所です。2011以来、当社は DCモーター 50+ 国の B2B 顧客向けで、製品ポートフォリオは ブラシ付きDCモーター、 ブラシレスDCモーター、 ギアボックスと モーターコントローラーです。
重量挙げアプリケーション向けの当社のエンジニアリング能力には、次のようなものがあります。
- 統合モーター+ギアボックス+コントローラーソリューション — 各コンポーネントを個別に調達するのではなく、モーター、ギアボックス、コントローラーをシステムとして設計し、トルク、速度、熱特性がお客様の特定の負荷要件に確実に適合するようにします。当社の見方 ブラシ付き vs ブラシレス DC モーター 適切なモータータイプを選択するためのガイド。
- カスタムトルク最適化 — 8 博士レベルのエンジニアからなる当社の研究開発チームは、 カスタムモーター設計 最適化されたトルク定数 (Kt)、巻線構成、および磁気回路設計。年間収益の10%を研究開発に再投資し、電磁設計にANSYS Maxwell FEAシミュレーションを使用しています。
- 100% 負荷テスト — すべてのモーターは、 個々のダイナモメーターテスト 負荷時のトルク出力、効率、熱性能を検証します。IEC 60034-2効率測定規格およびNEMA MG 1の性能仕様に準拠してテストします。
- 熱保護の統合 — 重負荷アプリケーション向けに、巻線に PTC サーミスタを組み込み、熱過負荷を防ぐためにコントローラに電流制限を構成します。当社のモーターは、ISO、CE、およびエネルギー効率規格の認定を受けています。
- 地域エンジニアリングサポート — 北米およびヨーロッパの顧客向けに、当社の子会社である United Motion Inc. は、現地の技術コンサルティング、サンプル テスト、およびアフター保証サポートを提供します. 当社のエンジニアリングチームに連絡する ウェイトリフティングアプリケーションの要件について話し合います。
参考文献
- 国際電気標準会議. IEC 60034-1:2022 — 回転電気機械 — パート 1: 定格と性能。 で利用可能: https://webstore.iec.ch/publication/61474
- 全米電気工業会. NEMA MG 1-2021 — モーターと発電機 (パート 10: デューティ サイクル、パート 12: テストとパフォーマンス)。 で利用可能: https://www.nema.org/standards/view/Motors-and-Generators
- マクソンモーターAG. DCモーター:コアレス巻線付き永久磁石DCモーター—テクニカルハンドブック。 で利用可能: https://www.maxonmotor.com/medias/sys_master/root/8803450421278/maxonDCmotor-Handouts.pdf
- ファウルハーバー. ブラシレスDCサーボモーター2057…BAシリーズ — 技術データシート で利用可能: https://eshop.faulhaber.com/cn/2057-…-BA/Serie-2057-…-BA
- ファウルハーバー. ブラシレス DC サーボモーター 1660S024BHT シリーズ — 製品ページ。 で利用可能: https://www.faulhaber.com/en/products/series/1660bht
- ファウルハーバー. フラット DC マイクロモーター 1506SR シリーズ — 技術データシート。 で利用可能: https://www.faulhaber.com/en/products/series/1506sr
- 精密マイクロドライブ。「ギアモーターアプリケーションのトルク計算」。テクニカルアプリケーションノート。で入手可能: https://www.precisionmicrodrives.com/content/torque-calculations-for-gearmotor-applications
- INEED モーター。「アプリケーションに適したモーターと減速機を選択する方法」エンジニアリングガイド。で入手可能: https://ineedmicromotors.com/select-right-motor-and-reducer-for-your-application-guide/
- ハンズオンテクノロジー. モーター/トルクの方程式とリフティングの計算例 — アプリケーションノート で利用可能: https://www.handsontec.com/dataspecs/motor_fan/GA12-N20.pdf
- エセンボア、B. (2026)。「PMDC モーターの性能を向上させるための積層造形永久磁石のパラメトリック感度ベースの最適化。」 IEEEアクセス、vol. 14、pp. 45179–45190。DOI: 10.1109/ACCESS.2026.3676935
- He, C. & Wu, T. (2016).「電動インパクトレンチ用の永久磁石ブラシレスDCモーターの設計、分析、実験。」 IEEEインダストリーアプリケーションソサイエティ年次総会. で利用可能: https://ieeexplore.ieee.org/document/7732736/
- Shakhin, Y.、Talapiden, K.、Thao, N.G.M.、Bagheri, M. & Do, T.D. (2023).「トルク密度とリップルを改善するための表面永久磁石モーターの分析と設計の最適化。」 2023 第11回パワーエレクトロニクスとECCEアジア国際会議(ICPE 2023-ECCE Asia)、2308–2311。土産地: 10.1109/ICPEECCEAsia57578.2023.10213924
- ABBの. 低電圧プロセスモーターガイド、Rev D。 ABBモーターと発電機。で入手可能: https://library.e.abb.com/public/1fd380f8ca8b4934ae3fa609d764fd33/21043_ABB_Motor_Guide_REV_D.pdf