

¿Qué es un asiento eléctrico en un automóvil? ¿Cómo funcionan?
Respuesta rápida
Un asiento eléctrico (también llamado asiento eléctrico) es un sistema de asientos automotrices que utiliza un pequeño Motorreductores de 12V CC — Típicamente clasificado en 5–35 amperios — para ajustar la posición del asiento, la altura, la inclinación, la inclinación y el soporte lumbar con solo tocar un botón, reemplazando las palancas y las pistas manuales. Un solo asiento eléctrico puede incorporar 2 a 6 motores de CC individuales, cada uno combinado con una caja de engranajes de reducción y un mecanismo de tornillo de avance o cremallera y piñón para convertir el movimiento de rotación en el movimiento lineal o angular necesario para el ajuste.
Los vehículos de lujo modernos extienden esto con presets de memoria utilizando sensores de efecto Hall o potenciómetros, almacenando las coordenadas exactas del asiento y recordándolas a través de la identificación del llavero o del perfil del conductor. Según la Agencia Internacional de la Energía (AIE), los sistemas accionados por motores eléctricos representan aproximadamente 53% del consumo mundial de electricidad, lo que hace que la eficiencia incluso de los motores pequeños en los vehículos sea cada vez más relevante bajo apriete DOE 10 Pieza CFR 431 regulaciones de eficiencia.

¿Qué es un asiento eléctrico?
Un asiento eléctrico se define como un asiento de vehículo cuya posición se ajusta mediante motores eléctricos en lugar de palancas manuales. El sistema consta de un marco del asiento, motores eléctricos (con escobillas o sin escobillas), mecanismos de engranajes (tornillo sin fin, espolón o planetario), cables de transmisión o tornillos de avance, interruptores de control y, en configuraciones avanzadas, un módulo de control electrónico (ECM) que se comunica con el vehículos CAN bus.
Los asientos eléctricos se clasifican por el número de direcciones de ajuste independientes, denominadas ‘vías’. Cada movimiento bidireccional (por ejemplo, hacia adelante y hacia atrás) cuenta como dos formas:
| Configuración | Ejes de ajuste | Segmento típico de vehículos | Número de motores |
|---|---|---|---|
| 4-way | Adelante/atrás, reclinar | Coches principiantes / compactos | 2 |
| 6-way | Adelante/atrás, arriba/abajo, reclinación | Sedanes y SUV de gama media | 3 |
| 8-way | 6-way + inclinación de altura delantera/trasera | Sedanes premium, SUV superiores | 4 |
| 10-way | 8-way + soporte lumbar (entrada/salida) | Vehículos de lujo, camiones de tamaño completo | 5 |
| 12-way+ | 10-way + altura lumbar, refuerzo lateral | Asientos de ultra lujo / ejecutivos | 6 |
Para la mayoría de los conductores, un asiento eléctrico de 8 con soporte lumbar cubre los ajustes ergonómicos que más importan para la comodidad diaria y la conducción de larga distancia. El paso de 6 a 8, agregando una inclinación independiente de la altura del cojine delantero y trasero, marca una diferencia significativa para los conductores más bajos que necesitan un soporte más pronunciado para los muslos y los conductores más altos que necesitan aplanar el cojín para tener espacio para las piernas.
Cómo funcionan los asientos eléctricos: principio paso a paso
El funcionamiento de un sistema de asiento eléctrico sigue una secuencia sencilla de cinco pasos, convirtiendo la energía eléctrica del vehículos 12V bus en movimiento mecánico preciso:
Paso 1: Entrada del usuario
El conductor o el pasajero activa un interruptor de control, generalmente un joystick en miniatura o un conjunto de botones en el panel lateral del asiento o el embellecedor de la puerta. El interruptor envía una señal de baja corriente a un módulo de control del asiento dedicado (vehículos modernos) o energiza directamente el motor a través de un circuito de relé (sistemas más antiguos).
Paso 2: Procesamiento de señales
En vehículos con funcionalidad de asiento con memoria, el módulo de control, normalmente un MCU como el NXP S12ZVML128, recibe la entrada y la procesa con los datos de posición almacenados. Para recuperar la memoria, el ECM lee las coordenadas guardadas de la memoria no volátil y calcula la duración de activación del motor requerida o el valor objetivo del sensor.El bus CAN permite el ajuste sincronizado de los espejos, la columna de dirección y la configuración del clima.
Paso 3: Activación del motor
El módulo de control energiza el motor de 12 V CC apropiado. Cada motor está emparejado con un Caja de engranajes reductora — típicamente un engranaje helicoidal o un conjunto planetario — que reduce el motor(a menudo 2,000–5,000 rpm sin carga) a una salida lenta y de alto par (10–30 rpm en el actuador). Esta multiplicación de par es esencial: un asiento típico con ocupante pesa 75–120 kg, y el mecanismo de tornillo de avance o cremallera requiere una fuerza considerable para moverlo suavemente. Motor de potencia PGM-WH60D El motor del engranaje de ajuste del asiento entrega 12 N·m de torque a 13 rpm con un suministro de 12V, un nivel de torque adecuado para un deslizamiento suave del asiento bajo carga completa del ocupante.
Paso 4: Accionamiento mecánico
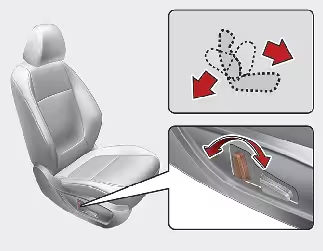
La salida de la caja de cambios acciona uno de varios mecanismos mecánicos según el eje de ajuste:
- Tobogán horizontal: Una cremallera a lo largo de la pista del asiento convierte la rotación del motor en un movimiento lineal hacia adelante y hacia atrás.

- Ajuste de altura: Un actuador de tornillo de avance traduce la rotación en elevación vertical.
- Reclinación del respaldo del asiento: Un segmento de engranaje interno gira el respaldo alrededor de su eje de bisagra.
- Soporte lumbar: Un motor separado impulsa una columna vertebral mecánica de placas conectadas o infla/desinfla una vejiga de aire detrás de la parte baja de la espalda.


Paso 5: Retroalimentación de posición y parada
En los sistemas de asiento con memoria, los sensores de efecto Hall o los potenciómetros en cada eje del motor proporcionan una retroalimentación de posición en tiempo real. Cuando el asiento alcanza la coordenada almacenada, el módulo de control corta la alimentación del motor. En los sistemas sin memoria, el usuario libera el interruptor. Los circuitos de protección contra sobrecarga detienen el motor si se detecta una obstrucción o si el consumo de corriente supera un umbral, normalmente 20–35 amperios dependiendo del eje, evitando lesiones o daños mecánicos.
Tipos de motores de asiento eléctrico: Tabla comparativa
Los motores utilizados en los sistemas de asientos eléctricos se dividen en tres categorías, cada una con distintas compensaciones de rendimiento y coste:
| Característica | Motor de engranajes de CC cepillado | Motor de CC sin escobillas (BLDC) | Motor paso a paso |
|---|---|---|---|
| Voltaje típico | 12 V CC | 12 V / 13.5 V CC | 12 V CC |
| Eficiencia | 60–75% | 85–90% | 70–80% |
| Nivel de ruido | Moderado (fricción del cepillo) | Baja (conmutación electrónica) | Baja a baja velocidad |
| Vida útil | 5,000–8,000 horas | 10,000+ horas | 10,000+ horas |
| Costo | Bajo ($3–8/unidad) | Mediano ($8–20/unidad) | Mediano ($6–15/unidad) |
| Control de posición | Circuito abierto o basado en sensores | Circuito cerrado (sensores Hall) | Conteo de pasos inherente |
| EMI | Alto (arco de cepillo) | Bajo | Bajo |
| Uso dominante | Vehículos de mercado masivo | Plataformas de lujo / EV | Ajuste lumbar / refuerzo |
La mayoría de los vehículos de producción todavía usan motores de engranajes de CC con escobillas Sin embargo, a medida que los fabricantes de automóviles hacen la transición a los motores BLDC por su eficiencia superior, mayor vida útil y menor ruido acústico, el Compensaciones de la tecnología sin escobillas deben sopesarse contra los beneficios. Un estudio revisado por pares publicado en la revista Sensores demostró que los motores BLDC optimizados utilizando la metodología de diseño de experimentos (DoE) redujeron el ruido de movimiento del asiento en 9.5% a 3,000 rpm bajo una carga 75 kg, con un error de velocidad mantenido por debajo de 0.3%.
Datos de ingeniería: especificaciones del motor, fórmulas y límites térmicos
Especificaciones clave del motor de las hojas de datos del fabricante
La siguiente tabla compila las especificaciones reales del motor utilizado en los sistemas de ajuste de asientos de automóviles, procedentes de las hojas de datos del fabricante:
| Modelo de motor | Voltaje (V) | Par nominal | Torque de pérdida | Velocidad sin carga | Eficiencia máxima | Temperatura máxima de devanado |
|---|---|---|---|---|---|---|
| Motor de potencia PGM-WH60D | 12 | 12 N·m (engranaje) | — | 13 rpm (engranaje) | ~70% | — |
| Motor de potencia PGM-WP75 | 12 | 19 N·m (engranaje) | — | 11.5 rpm (engranaje) | ~68% | — |
| Motor de asiento GlobalSpec 12V | 12 | 4.8 N·m (ef. máxima) | 11.5 N·m | 28 rpm (sin carga) | ~72% | — |
| maxon DC-max 22 (motor desnudo) | 24 | 26.3 mNm | 287 mNm | 8,920 rpm | 87% | 100°C |
| Faulhaber 2237S036CXR (motor desnudo) | 36 | 12.4 mNm | 48.8 mNm | 7,300 rpm | 74% | 125°C |
| Faulhaber 2233T4.5S (motor desnudo) | 4.5 | 3.62 mNm | 21.4 mNm | 8,040 rpm | 87% | 125°C |
Nota: Las especificaciones del motor desnudo (maxon, Faulhaber) muestran la salida en el eje del motor antes de la reducción de la caja de cambios. Cuando se combina con una reducción típica de engranajes heliscosas 100:1, un motor clasificado en 12.4 mNm puede entregar aproximadamente 1.24 N·m en la salida, y con engranajes planetarios de varias etapas en relaciones de 300:1 o superiores, el par de salida supera 10 N·m, lo cual es suficiente para aplicaciones de ajuste del asiento.
Fórmulas de ingeniería básica
1. Par después de la reducción de la caja de cambios:
T_output = T_motor × Gear_Ratio × Gear_Efficiency
Ejemplo: Un motor que produce 12.4 mNm (Faulhaber 2237S036CXR) con una caja de engranajes planetarios 300:1 a 85% rendimientos de eficiencia: 0.0124 × 300 × 0.85 = 3.16 N·m
2. Cálculo de la fuerza de deslizamiento del asiento:
F = Salida_T / tornillo r
Donde r_screw es el radio efectivo del tornillo de avance (típicamente 4–8 mm). Con T_output = 12 N·m y r_screw = 6 mm (0.006 m): F = 12 / 0.006 = 2,000 N (≈204 kgf) — más que suficiente para mover un asiento con un ocupante 120 kg.
3. Eficiencia del motor:
η = P_mecánico / P_eléctrico = (T × ω) / (V × I)
Donde T es el par (N·m), ω es la velocidad angular (rad/s), V es el voltaje e I es la corriente.
4. Pérdida de cobre (I²R):
P_cu = I² × R
Para el motor de asiento BLDC estudiado por el IEEE (R = 0.209 Ω, I_max = 4.64 A): P_cu = 4.64² × 0.209 = 4.50 W
5. Modelo térmico (aumento de temperatura del devanado):
ΔT_bobinado = P_pérdida × (R_th1 + R_th2)
Donde R_th1 es la resistencia térmica del devanado a la carcasa y R_th2 es la carcasa al ambiente. Para el Faulhaber 2237S036CXR: R_th1 = 6.2 K/W, R_th2 = 22.2 K/W. A 4.5 W pérdida total: ΔT = 4.5 × (6.2 + 22.2) = 127.8 K — aproximarse al límite de devanado 125°C a 22°C ambiente, lo que confirma la necesidad de servicio intermitente en aplicaciones de asiento.
6. Vida útil del rodamiento SKF L10:
L10h = (10⁶ / 60n) × (C/P)^p
Donde C es la capacidad de carga dinámica, P es la carga dinámica equivalente, n es rpm, y p = 3 para rodamientos de bolas o 10/3 para rodamientos de rodillos. Para un cojinete de motor de asiento a 3,000 rpm con C = 4.35 kN y P = 1 kN: L10h = (10⁶ / 180,000) × (4.35)³ = 5.56 × 82.3 = 457 horas — adecuado para un motor de asiento que funcione en ciclos de trabajo intermitentes cortos.
IEC 60034-1 Límites de temperatura de la clase de aislamiento
| Clase de aislamiento | Temperatura máxima (°C) | Aplicación típica |
|---|---|---|
| Clase A | 105 | Bajo costo y servicio intermitente |
| Clase E | 120 | Auxiliar automotriz estándar |
| Clase B | 130 | Servicio continuo, uso general |
| Clase F | 155 | Industrial / automoción (maxon EC-max 30) |
| Clase H | 180 | Alta temperatura y entornos hostiles |
La mayoría de los motores de asientos automotrices usan Clase E o Clase B con temperaturas máximas de bobinado de 120–130°C. El Faulhaber 2237S036CXR especifica una temperatura máxima de bobinado de 125°C, alineándose con la Clase E. El maxon DC-max 22 limita la temperatura del bobinado a 100°C, conservador para entornos automotrices donde las temperaturas ambiente debajo del asiento pueden alcanzar 85°C.
IEC 60034-30-1 Clases de eficiencia (para comparación)
| Clase IEC | Equivalente a NEMA | Rango de eficiencia | Relevancia para los motores de asiento |
|---|---|---|---|
| IE1 | Eficiencia estándar | 75–85% | Motores de CC con escobillas heredados |
| IE2 | Alta eficiencia | 85–89% | Motores de engranajes de CC con escobillas actuales |
| IE3 | Eficiencia premium | 89–92% | Requerido por el DOE para muchos motores |
| IE4 | Súper Premium | 92–95% | Motores de asiento BLDC (futuro) |
| IE5 | Ultra Premium | 95%+ | Aún no definido por NEMA |
Nota: El DOEs 10 Pieza CFR 431 Las regulaciones, vigentes en junio 1, 2027, requerirán la eficiencia IE4 para motores industriales trifásicos de gama media (1–750 hp). Si bien los pequeños motores de CC utilizados en los sistemas de asientos automotrices quedan fuera del alcance actual de estas regulaciones, la tendencia regulatoria hacia una mayor eficiencia está llevando a los fabricantes de automóviles a adoptar la tecnología BLDC en los sistemas de motores auxiliares. La AIE informa que los sistemas accionados por motores eléctricos representan 53% del consumo mundial de electricidad, con 72% de electricidad industrial y 86% de electricidad del sector del transporte consumida por los sistemas de motores.
Aplicaciones: Donde se utilizan motores de asiento eléctrico
| Aplicación | Tipo de motor | Par típico | Requisitos clave |
|---|---|---|---|
| Asientos de vehículos de pasajeros | Motor de engranajes de CC con escobillas de 12 V | 4–19 N·m | Bajo ruido, bajo costo, compatibilidad de 12V |
| Asientos con memoria para vehículos de lujo | BLDC de 12 V con sensores Hall | 4–19 N·m | Posicionamiento de precisión, integración de bus CAN |
| Asientos para camiones comerciales | Motor de engranajes de 24 V CC | 15–30 N·m | Alta capacidad de carga, durabilidad para largas distancias |
| Asientos aeroespaciales | Servomotor de CC sin escobillas | 5–20 N·m | Certificación FAA, optimización de peso |
| Sillas médicas / de movilidad | Motor de engranajes BLDC de 12V/24V | 8–25 N·m | Funcionamiento silencioso, control preciso, paradas de seguridad |
Los motores de asientos automotrices representan un subconjunto especializado de la Motor de CC A diferencia de los motores industriales que funcionan continuamente, los motores de asiento operan en Ciclos de trabajo cortos — normalmente S2 (servicio a tiempo corto) o S3 (servicio periódico intermitente) por IEC 60034-1 clasificación, que permite a los motores compactos ofrecer un par máximo alto sin sobrecalentarse. Para aplicaciones que requieren un par alto sostenido a baja velocidad, como la automatización industrial, un motor BLDC de baja velocidad y alto par sería más apropiado.
Guía de selección de motores de asiento eléctrico paso a paso
La selección del motor correcto para una aplicación de asiento eléctrico requiere un enfoque sistemático que equilibre el torque, la velocidad, el rendimiento térmico, el costo y el cumplimiento normativo:
Paso 1: Definir requisitos de carga
Calcule la carga máxima del asiento: peso de la estructura del asiento (15–25 kg) + peso máximo del ocupante (por FMVSS 202, típicamente 120 kg carga de prueba) = 135–145 kg total. Determine el coeficiente de fricción para la pista del asiento (μ = 0.1–0.3 dependiendo de la lubricación y el diseño del rodillo). Fuerza de deslizamiento requerida: F = μ × m × g = 0.2 × 145 ×
Paso 2: Calcular el par requerido
Con el mecanismo de tornillo: T = F × r_screw / screw_efficiency. Con r_screw = 6 mm y eficiencia del tornillo = 0.4 (típico de la rosca ACME): T = 284 × 0.006 / 0.4 = 4.26 N·m. Agregue un 2× factor de seguridad para cargas dinámicas y aceleración: 8.5 N·m Par de salida requerido.
Paso 3: Seleccione el tipo de motor y la relación de transmisión
Para un motor de CC con escobillas de 12 V con una velocidad sin carga de 4,000 rpm y un par nominal de 15 mNm, seleccione una relación de transmisión que proporcione tanto el par de salida requerido como la velocidad de salida aceptable. A 200:1 reducción de engranajes helicoidales con 65% eficiencia: T_output = 0.015 × 200 × 0.65 = 1.95 N·m (insuficiente). En 400:1: T_output = 0.015 × 400 × 0.65 = 3.9 N·m (todavía insuficiente). Considere un Motor de engranajes de mayor par o actualizar a un motor con un par nominal más alto.
Paso 4: Verificación térmica
Verifique que el motorPara el servicio intermitente S3 (10% a tiempo, 60-ciclo de segundo), el motor puede manejar 3–4× su par nominal continuo. Usando la fórmula del modelo térmico (Fórmula 5 arriba), confirme que la temperatura del devanado se mantiene dentro del límite de la clase de aislamiento durante el peor de los casos.
Paso 5: Rendimiento acústico
Los fabricantes de equipos originales automotrices generalmente especifican el ruido del motor del asiento a continuación 55 dB(A) en 0.5 m Los motores de CC con escobillas generan ruido a partir de la conmutación de escobillas; los motores BLDC lo reducen pero introducen ruido de conmutación del controlador. El estudio publicado por IEEE sobre la optimización del ruido del motor del asiento BLDC demostró que el ajuste de parámetros basado en DoE puede reducir el ruido en 9.5% a 3,000 rpm.
Paso 6: Cumplimiento normativo y de seguridad
Garantizar el cumplimiento de las normas aplicables:
- NEMA MG 1 — Pautas de construcción y rendimiento de motores (aplicables a motores vendidos en América del Norte)
- IEC 60034-1 — Clasificación y rendimiento de máquinas eléctricas rotativas
- FMVSS 202 — Reposacabezas (afecta a los requisitos de posición del asiento)
- FMVSS 207 — Sistemas de asientos (requisitos de resistencia y carga)
- DOE 10 Pieza CFR 431 — Eficiencia energética de los motores eléctricos (según el ámbito de aplicación)
- ISO 26262 — Seguridad funcional para sistemas eléctricos automotrices
Errores comunes de ingeniería en la selección del motor del asiento eléctrico
| # | Error | Consecuencia | Enfoque correcto |
|---|---|---|---|
| 1 | Par motor insuficiente — Selección basada en la carga media, no en el pico | El asiento se detiene bajo un ocupante pesado; quema del motor | Utilice 2× factor de seguridad en el par máximo calculado |
| 2 | Ignorar los límites térmicos del ciclo de trabajo | Sobrecalentamiento del devanado durante ajustes repetidos | Verificar la clase de servicio IEC 60034-1 (S2/S3) |
| 3 | Descuidar las pérdidas de eficiencia de los engranajes — suponiendo la transferencia 100% | Par de salida real 30–50% por debajo del cálculo | Usa una eficiencia de equipo realista (gusano: 50–70%, planetario: 85–95%) |
| 4 | Pasar por alto la espalda EMF a gran velocidad | El motor no puede alcanzar la velocidad requerida bajo carga | Verifique la curva de velocidad-par en voltaje de funcionamiento, no sin carga |
| 5 | Filtrado EMI inadecuado en controladores BLDC | Interferencia con el bus CAN del vehículo y el infoentretenimiento | Utilice cables blindados y filtros LC según CISPR 25 Clase 4 |
| 6 | Uso de una clasificación de voltaje incorrecta — Motor de 36 V en sistema de 12 V | Par insuficiente, el motor nunca alcanza la velocidad nominal | Haga coincidir el voltaje nominal del motor con el voltaje del bus del vehículo (pasajero de 12 V, camión de 24 V) |
Guía de solución de problemas: Problemas de los asientos eléctricos
| Problema | Causa probable | Solución |
|---|---|---|
| El asiento no se mueve en ninguna dirección | Fusible fundido o disyuntor abierto | Verifique el panel de fusibles (típicamente 20–30A circuito de asiento); pruebe el voltaje en el conector del motor |
| El asiento se mueve en una sola dirección | Interruptor direccional defectuoso o relé atascado | Reemplace el interruptor de control del asiento; pruebe la bobina del relé y los contactos con multímetro |
| El asiento se mueve lentamente o lucha bajo carga | Escobillas de motor desgastadas, oruga sucia o conector corroído | Inspeccione la longitud del cepillo (< 3 mm = reemplazar); limpie y lubrique la pista; limpie los pasadores del conector |
| Ruido de rechinar o hacer clic durante el movimiento | Dientes de engranajes pelados o tornillo de avance dañado | Desmontar la carcasa del engranaje; inspeccionar si hay daños en los dientes; reemplazar el conjunto de la caja de engranajes |
| La función de memoria no recuerda posiciones | Sensor de efecto Hall fallido o calibración perdida | Ejecute el procedimiento de calibración del asiento (varía según el fabricante); reemplace el sensor de posición si la falla persiste |
| El asiento se mueve a una posición de memoria incorrecta | Deriva del sensor o datos EEPROM dañados | Vuelva a enseñar las posiciones de memoria; borrar y volver a almacenar todos los perfiles del controlador |
| El motor funciona pero el asiento no se mueve | Cable de transmisión roto o enlace desconectado | Inspeccione la conexión del cable de transmisión en el motor y la pista; reemplace el cable roto |
| Operación intermitente (funciona a veces) | Arnés de cableado suelto o módulo de control defectuoso | Verifique el enrutamiento del arnés para ver si hay puntos de pellizco; realice una prueba de continuidad; escanee en busca de códigos DTC |
Preguntas frecuentes
¿Qué voltaje utilizan los motores de asiento eléctrico?
La mayoría de los motores de asiento eléctrico de los vehículos de pasajeros funcionan en el vehículos estándar Sistema eléctrico de 12V DC. Los camiones y autobuses comerciales suelen usar 24 V CC Los motores consumen 5–35 amperios dependiendo del eje de ajuste y la carga, con los ejes de altura y reclinación que extraen la corriente más alta debido a una mayor resistencia mecánica.
¿Cuántos motores hay en un asiento eléctrico?
Un asiento eléctrico típico contiene 2 a 6 motores de CC individuales, uno para cada eje de ajuste. Un asiento básico 4 utiliza motores 2 (deslizamiento y reclinación), mientras que un asiento de lujo 12 puede usar motores 6 (deslizamiento, altura, inclinación, reclinación, lumbar, refuerzo). Cada motor es controlado independientemente por el interruptor del asiento o el módulo de control.
¿Puedo reemplazar un motor de asiento eléctrico yo mismo?
Reemplazar un motor de asiento es factible para mecánicos de bricolaje experimentados, pero requiere desconectar la batería, quitar el asiento del vehículo, acceder a los tornillos de montaje del motor (a menudo ocultos debajo de los paneles de moldura) y transferir el cable de transmisión o el engranaje al motor nuevo. Siempre consulte el manual de servicio del vehículo para conocer las especificaciones de torque y los procedimientos de desactivación de la bolsa de aire antes de trabajar en los asientos.
¿Son mejores los motores BLDC para los asientos eléctricos?
Los motores BLDC ofrecen una mayor eficiencia (85–90% frente a 60–75% para cepillado), una vida útil más larga (10,000+ horas frente a 5,000–8,000) y un menor ruido acústico, lo que los hace cada vez más preferidos en vehículos eléctricos y de lujo. Sin embargo, cuestan 2–3× más que los motores de CC con escobillas y requieren un controlador electrónico. Para un análisis detallado de las compensaciones de BLDC, consulte nuestro artículo sobre Desventajas de los motores de CC sin escobillas.
¿Cuál es la vida útil de un motor de asiento eléctrico?
Los motores de asiento de CC cepillado generalmente duran 5,000–8,000 Horario de funcionamiento, que se traduce en 10–15 años de uso normal dados los cortos ciclos de trabajo intermitentes. Los motores BLDC duran 10,000+ horas. La vida útil del rodamiento, calculada utilizando la fórmula SKF L10, es a menudo el factor limitante en lugar de los devanados del motor en sí.
¿Cuánto par necesita un motor de asiento eléctrico?
El par requerido depende del eje de ajuste y la carga del ocupante. El deslizamiento típico del asiento requiere 4–12 N·m del par de salida en el eje del motorreductor; el ajuste de altura requiere 8–19 N·m; los mecanismos de reclinación requieren 10–30 N·m. Estos valores asumen un ocupante 120 kg e incluyen un factor de seguridad. Para ver el método de cálculo completo, consulte nuestra guía sobre cuánto peso puede soportar un motor de CC.
¿Por qué elegir Greensky Power para motores de asientos automotrices?
Como un especialista Fabricante de motores DC y BLDC desde 2011, Greensky Power suministra soluciones de motor personalizadas para el ajuste de asientos automotrices y aplicaciones auxiliares:
- Personalización impulsada por ingeniería: Motores adaptados a voltaje (12V/24V/36V), par (4–50 N·m salida), velocidad y restricciones de envolvente. Nuestro equipo de investigación y desarrollo de 8 PhD ingenieros proporciona un análisis completo de la aplicación, incluido el modelado térmico y la verificación del ciclo de trabajo.
- Fabricación conforme a la norma: Producción conforme a IEC 60034-1 (calificación y rendimiento), ISO 9001 gestión de la calidad, y CE Cada motor se somete a 100% pruebas individuales en dinamómetros y en cámaras térmicas.
- Experiencia en motores de engranajes: Integración vertical a través del bobinado del motor, fabricación de cajas de engranajes (gusano, planetario, espolón), y la integración del codificador, lo que reduce los plazos de entrega y garantiza una calidad constante. Motores BLDC con certificación CE y Opciones BLDC de alta eficiencia de 36 V.
- Pruebas de grado automotriz: Cámaras de alta a baja temperatura (-40°C a +125°C), máquinas de medición por coordenadas (CMM), salas silenciosas para pruebas acústicas (objetivo ≤55 dB(A)), y verificación del dinamómetro de las curvas de par-velocidad.
- Soporte global: Ingeniería regional y soporte postventa para clientes norteamericanos y europeos, con entrega de prototipos dentro de 15 días y MOQ desde 50 unidades para la producción OEM.
- Escala y capacidad: Cuatro filiales de fabricación que cubren motores de CC, motores y controladores BLDC, motores y cajas de engranajes de micro CA y sensores de par, que proporcionan soluciones de movimiento integradas de un solo proveedor. Capacidades de fabricación y posición entre los Mundos Principales fabricantes de motores sin escobillas.
Para especificaciones del motor del asiento automotriz, solicitudes de muestras o consultas de diseño personalizado, comuníquese con nuestro equipo de ingeniería en mkt@greensky-power.com.
Referencias
- IEC 60034-1:2022, ‘Máquinas eléctricas rotativas — Parte 1: Clasificación y rendimiento’. Comisión Electrotécnica Internacional. https://webstore.iec.ch/publication/60456
- NEMA MG 1-2016, ‘Motores y generadores’. Asociación Nacional de Fabricantes Eléctricos. https://www.nema.org/standards/view/motors-and-generators
- Departamento de Energía de EE. UU., ‘Estándares de conservación de energía para motores eléctricos pequeños’, 10 Parte CFR 431. https://www.energy.gov/cmei/buildings/small-electric-motors
- AIE, ‘Oportunidades de política de eficiencia energética para sistemas accionados por motores eléctricos’. Agencia Internacional de la Energía. https://www.iea.org/reports/energy-efficiency-2018
- SKF, ‘Vida nominal del rodamiento – Método de cálculo L10’.. https://www.skf.com/group/products/bearings-units-housings/principles/bearing-selection-process
- Kim, J. et al., ‘Un estudio sobre la optimización de la reducción de ruido del movimiento del asiento del vehículo motorizado utilizando un motor de corriente continua sin escobillas’, Sensores, 2023, 23(7), 3464. DOI: 10.3390/s23073464
- IEEE, ‘Análisis de métodos de control para motores BLDC en sistemas de tren motriz de vehículos eléctricos’, 2024 Conferencia IEEE PEDES. DOI: 10.1109/PEDES61459.2024.10961105
- Faulhaber, ‘Ficha técnica de los micromotores de CC 2237S036CXR’. Sistemas de accionamiento Faulhaber. https://www.faulhaber.com/en/products/series/2237cxr
- maxon, ‘DC-max 22 Datos técnicos del motor CC de conmutación de metales preciosos.’ maxon motor AG. https://maxonjapan.com/wp-content/uploads/catalogue/DC-max.pdf
- Siemens, ‘Motores de bajo voltaje SIMOTICS — Manual técnico para aplicaciones industriales’.. https://support.industry.siemens.com/cs/technical-overview
Los principales fabricantes de motores sin escobillas 20 en el mundo en 2025
