
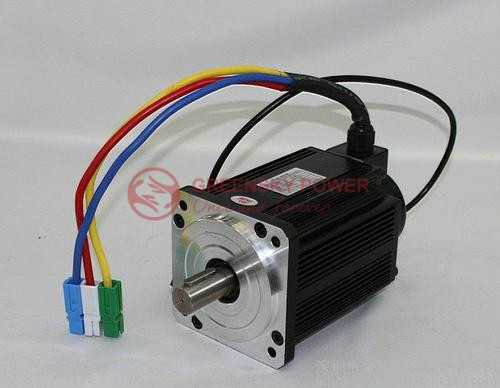
Por que os motores CC sem escova têm fios 3? (Fase, fiação e padrões explicados)
Resposta rápida
Os motores DC sem escova (BLDC) usam três fios porque o estator é construído a partir de Enrolamentos trifásicos separados—rotulado U, V e W (ou A, B, C). Um controlador eletrônico (ESC) energiza essas fases em uma sequência precisa, cada uma deslocada por 120°, para criar um Campo magnético rotativo Três fases são o mínimo matemático para uma rotação suave, autoiniciante e sem pontos mortos: um sistema de dois fios para paras em pontos mortos magnéticos, enquanto um sistema de quatro ou cinco fios adiciona complexidade de custo e controle com retornos decrescentes (IEC 60034-1; NEMA MG 1). não Potência / controle / terra – todos eles são condutores de fase, e trocar quaisquer dois simplesmente inverte a direção de rotação.
Dica: Se você não está familiarizado com os fabricantes de motores bldc, leia nosso guia detalhado sobre Fabricantes chineses de motores bldc Para saber mais sobre os fabricantes de motores BLDC.
O que é um motor CC sem escova e por que ele precisa de três fios?
Um motor CC sem escova é uma máquina síncrona na qual o Os enrolamentos de cobre formam o estator e o Ímãs permanentes formam o rotor. Em vez de escovas mecânicas e um comutador invertendo a direção da corrente, um controlador eletrônico externo executa comutação eletrônica—comutação de corrente entre os enrolamentos exatamente no momento certo com base na posição do rotor (sensores Hall ou detecção sem sensor).
Os três fios externos são os três terminais de fase Elas correspondem a três conjuntos de bobinas fisicamente distribuídas ao redor do estator, de modo que seus eixos magnéticos sejam espaçados 120° eletricamente. A rotulagem de fase padrão segue a convenção IEC 60034-1: U, V, W (também escrito A, B, C na literatura norte-americana).
Três fios, não dois ou quatro
O número de fios é uma consequência direta do número de fases:
- Dois fios (CC escovado): A direção da corrente é invertida mecanicamente pelo comutador. O motor pode “empurrar-se” além de pontos mortos porque as escovas quebram fisicamente e refazem o contato.
- Três fios (BLDC, padrão): Cada fase é energizada em sequência para produzir uma onda magnética que viaja 360° ao redor do estator. Esta é a configuração mínima que garante torque contínuo em cada posição do rotor.
- Quatro, cinco ou seis fases: Produza um campo ainda mais suave, mas cada fase extra precisa de outro fio, outro conjunto de bobinas e outro estágio de comutação no controlador – complexidade que raramente compensa para o movimento de uso geral.
Esta é a mesma razão pela qual a energia trifásica domina a distribuição da rede em todo o mundo: é a maneira mais barata de fornecer rotação sem um comutador mecânico.

Quantos fios um motor BLDC pode ter?
Um motor de três fios nus é o padrão da indústria, mas os produtos reais carregam mais fios quando o feedback ou a proteção térmica são integrados:
| Configuração | Contagem de fios | O que os fios carregam | Uso típico |
|---|---|---|---|
| 3-fio | 3 | Apenas Fase U, V, W (sem sensor) | Drones, ventiladores de refrigeração, bombas |
| 5-fio | 5 | U, V, W + Hall Vcc + Hall GND | Robótica, transportadores (retorno compartilhado do salão) |
| 6-fio | 6 | U, V, W + 3 saídas Hall individuais | Servoacionamentos, atuadores de precisão |
| 8-fio | 8 | U, V, W + Hall x3 + sensor de temperatura | Automotivo, médico (proteção contra sobretemperatura) |
Então, quando um engenheiro pergunta “por que 3 fios”, a resposta precisa é: Condutores trifásicos são obrigatórios para o campo rotativo; fios adicionais são canais opcionais de feedback/térmico, não fazem parte do caminho de energia.
Como um 3-fio BLDC motor produz rotação: passo a passo
- Entrada de alimentação DC. Uma bateria ou barramento CC alimenta o controlador (por exemplo, 12 V, 24 V ou 48 V). O BLDC em si não pode ser executado apenas em CC – ele precisa do controlador para convertê-lo.
- DC → PWM trifásico. O controlador(seis MOSFETs/IGBTs) corta o barramento CC em três tensões de fase moduladas por largura de pulso.
- 120° energização sequencial. A qualquer instante, duas das três fases conduzem enquanto a terceira está desligada (comutação de seis etapas ou trapezoidal). O par ativo muda a cada 60° de rotação elétrica, avançando o campo em etapas 60°.
- Campo magnético rotativo. As correntes sequenciadas geram um vetor de campo magnético que varre ao redor do estator. FAULHABERA documentação de projeto descreve o campo do estator como “viajando em um círculo” para puxar o ímã do rotor.
- O rotor segue + feedback. Os sensores Hall (em 5/6/8-wire-motors) relatam o ângulo do rotor para que o controlador dispare o próximo par no exato momento certo. Em projetos sem sensor, o controlador infere a posição da fase flutuantes back-EMF.
Para maior suavidade, comutação sinusoidal (FOC) Aciona todos os três enrolamentos com correntes deslocadas 120° e em forma de ondas sinusoidais – Maxon observa que isso elimina a ondulação de torque e produz ~5% mais torque contínuo do que a comutação de bloco.
BLDC 3-Fio vs CC escovado 2-Fio vs Stepper 4-Fio
| Característica | C.C. escovado (fios 2) | BLDC (fios 3) | Fios de passo (fios 4–6) |
|---|---|---|---|
| Comutação | Mecânica (escovas) | Eletrônico (ESC) | Eletrônico (driver) |
| Fases | 1 (dividido por comutador) | 3 (U/V/W) | 2 (bipolar) ou mais |
| Peças de desgaste | Escovas e comutador | Nenhum | Nenhum |
| Eficiência típica | 75–85% | 85–94% | 40–70% |
| Risco de ponto morto | Nenhum (mecânico) | Nenhum (3-fase) | Nenhum (multifásico) |
| Melhor para | Baixo custo, simples | Alta velocidade, alta eficiência | Posicionamento de circuito aberto |
| Custo do controlador | Baixo (nenhum) | Médio-Alto | Médio |
Dados de engenharia: Topologia de fiação, eficiência e limites de temperatura
Conexão interna estrela (Wye, Y) vs delta (δ)
Dentro do motor, os enrolamentos trifásicos podem ser conectados de duas maneiras. maxonAs notas de engenharia do motor EC afirmam que o enrolamento rômbico é “dividido em três enrolamentos parciais, cada um deslocado por 120°” e “pode ser conectado de duas maneiras diferentes -YouΔIsso altera a velocidade e o torque inversamente proporcionais pelo fator √3.”
| Parâmetro | Conexão Estrela (Y) | Conexão Delta (Δ) |
|---|---|---|
| Tensão de fase | V_phase = V_line / √3 | V_fase = V_linha |
| Corrente de fase | I_fase = I_linha | I_phase = I_line / √3 |
| Constante de velocidade | Menor (maior constante de torque) | Maior (usado em motores de alta velocidade) |
| Torque constante | Maior | Menor |
| Comum em | maxon EC-i, EC-plano | Alta velocidade maxon EC, motores RC |
IEC 60034-30-1 Classes de eficiência (IE1–IE5)
Os motores BLDC operam rotineiramente na banda IE4-IE5. A tabela abaixo mapeia as classes internacionais de eficiência referenciadas no IEC 60034-30-1 e os níveis NEMA equivalentes:
| Classe IE | Descrição | Equivalente NEMA | Faixa típica do BLDC |
|---|---|---|---|
| IE1 | Eficiência padrão | – | <80% |
| IE2 | Alta eficiência | – | 80–85% |
| IE3 | Prêmio | NEMA Premium | 85–90% |
| IE4 | Super Premium | NEMA Super Premium | 90–93% |
| IE5 | Ultra Premium | Ainda não definido pela NEMA | 93–96% |
Exemplos do mundo real de folhas de dados do fabricante: Faulhaber 3272G036CR atinge a eficiência máxima 88%; SIMOTICS Siemens Os motores síncronos de ímã permanente atingem 92–94%; maxon EC-max 30 atinge ~75% em 48 V em sua faixa contínua.
Limites de temperatura de isolamento (IEC 60034-1)
A temperatura do enrolamento é o limite rígido em um BLDCDe acordo com as classes térmicas IEC 60034-1:
| Classe de isolamento | Temperatura máxima de enrolamento | Aplicação típica |
|---|---|---|
| Classe B | 130 °C | Indústria de uso geral |
| Classe F | 155 °C | Siemens SIMOTICS, maxon EC (comum) |
| Classe H | 180 °C | Automotivo, ambiente hostil |
Faulhabers enrolamentos da série CR toleram até 155 °C (opcional), com resistências térmicas Rth1 = 2.9 K/W e Rth2 = 8.9 K/W, ou seja, uma perda de enrolamento 10 W aumenta a temperatura em aproximadamente (2.9 + 8.9) × 10 ≈ 118 K acima do ambiente no caso isolado.
Principais fórmulas para 3-Wire BLDC Design
Use-os para dimensionar e verificar um sistema BLDC de três fios:
| Quantidade | Fórmula | Observações |
|---|---|---|
| Tensão de fase (estrela) | VPH = Vlinha / √3 | Delta: VPH = Vlinha |
| Back-EMF | E = kE × ω | kE da folha de dados (V·s/rad) |
| Torque eletromagnético | T = kO × I | kO ≈ kE em unidades SI |
| Perda de cobre trifásica | PCu = 3 × I² × RPH | Perda dominante na corrente nominal |
| Aumento de temperatura de enrolamento | ΔT = Pperda × (Rth1 + Rth2) | Verifique ΔT + TAmb < limite de classe |
| Vida útil do rolamento SKF | L10h = (10⁶ / 60n) × (C / P)ᵖ | p = 3 bola, 10/3 rolo |
| Fator de serviço NEMA | SF = Tpermitir / Tavaliado | Até 1.15 por NEMA MG 1 |
O trabalho acadêmico confirma o impacto prático da escolha do enrolamento: Copt et al. (IEEE ECCE 2017, DOI:10.1109/ECCE.2017.8096636) mostrar a reconfiguração estrela↔delta remodela a curva torque-velocidade, e Lee et al. (IEEE Trans. Magnetics 2024, DOI:10.1109/TMAG.2024.3465879) quantificam que as correntes circulantes nos enrolamentos delta podem reduzir a eficiência em até 18% em baixa velocidade/torque.
Melhores aplicações para 3-Wire BLDC Motors
| Aplicação | Por que 3-Wire BLDC se encaixa | Tensão típica |
|---|---|---|
| Drones / RC / hobby | Densidade de alta potência, sensorless OK | 11.1–22.2 V LiPo |
| Ventiladores e ventiladores de refrigeração | Baixo custo, longa vida, sem escovas | 12–24 V |
| E-bikes / EVs | Eficiência IE4-IE5, capacidade de regeneração | 24–48 V (até 400 V) |
| Robótica & servo | FOC preciso, 5/6-fio + codificador | 24–48 V |
| Bombas e HVAC | Velocidade silenciosa, eficiente e variável | 24–230 V |
| Dispositivos médicos | Opção de baixo EMI, esterilizável | 12–48 V |
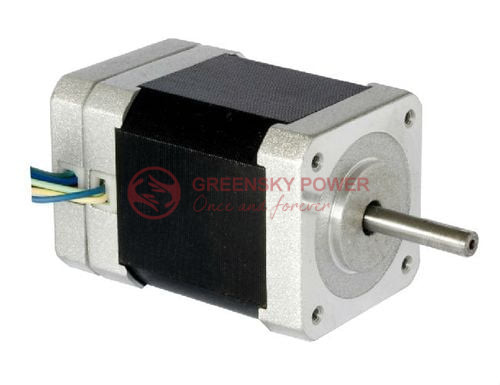
Como especificar um 3-Wire BLDC Motor: 6-Processo de seleção de etapas
- Defina a carga. Calcule o torque necessário (T = F × r para cargas lineares) e a velocidade (rpm).
- Escolha a tensão e a topologia. Escolha 12/24/48 V e estrela vs delta de acordo com o trade-off velocidade/torque (fator √3).
- Verifique a classe de eficiência. Direcione o IE4+ para atender à regra DOE 2027 e reduzir o custo de energia da vida útil (ABB observa o retorno < 1 ano para a classe IE superior).
- Verifique a margem térmica. Confirme ΔT = Pperda × (Rth1 + Rth2) mantém o enrolamento abaixo do limite de classe IEC 60034-1 no ambiente máximo.
- Selecione o controlador e o feedback. Sem sensor (3-fio) para ventiladores; Hall/sensor (5–8 fio) para inicialização sob carga e torque de baixa velocidade.
- Valide a vida útil do rolamento. Use SKF L10h = (10⁶ / 60n) × (C/P)ᵖ para confirmar que o rolamento dura mais do que o ciclo de trabalho.
Erros comuns de engenharia com motores BLDC 3
| Erro | Consequência | Correção |
|---|---|---|
| Supondo que um fio esteja aterrado | Erros de fiação, sem partida, falha do controlador | Todos os três são fases (U/V/W); o aterramento é o chassi/caixa |
| Funcionamento do motor sem sensor sob carga em baixa velocidade | Estali ou inicialização áspera | Use a versão com sensor Hall 5/6-wire |
| Emparelhamento de fase errado em delta vs estrela | Torque/velocidade fora por √3 | Confirme a conexão interna da folha de dados |
| Ignorando o aumento da temperatura do enrolamento | Quebra de isolamento (Classe F 155 °C) | Modelo térmico com Rth1+Rth2 |
| Superdimensionamento da corrente do controlador | Custo e desperdício EMI | Definir controlador ≥ 20–30% sobre o motor classificado |
| Pulando a verificação da vida útil do rolamento | Falha mecânica prematura | Computar SKF L10h antes da aprovação |
BLDC 3-Tabela de solução de problemas de fios
| Problema | Causa provável | Solução |
|---|---|---|
| Motor ganhouInício t | Nenhum sinal de posição do rotor / fase aberta | Verifique todos os fios de fase 3 + Hall Vcc/GND |
| Corre para trás | Fios bifásicos trocados | Troque quaisquer dois de U/V/W |
| Vibra, sem rotação | Apenas uma fase energizada | Teste o estágio MOSFET; um par de fases preso |
| Superaquece rapidamente | Sobrecorrente / resfriamento ruim | Reduza a carga; verifique o limite de classe ΔT < |
| Gagueja em baixa velocidade | Sem sensor em carga de alta inércia | Mude para a versão com sensor Hall |
| Cogging / ondulação | Comutação de blocos | Use o controle sinusoidal (FOC) |
| EMI em eletrônicos próximos | Ligações de fase não blindadas | Fases de torção; adicionar ferrite; arnês de escudo |
| Ruído do rolamento | L10h excedido | Substituir; aumentar a relação C/P ≥ 4 |
Perguntas frequentes
1. Um motor BLDC pode funcionar apenas com uma bateria?
Não. Um motor DC sem escova requer um controlador eletrônico (ESC) para realizar a comutação. A conexão DC bloqueia diretamente o rotor ou não produz rotação. O controlador converte DC em PWM trifásico através dos fios U/V/W.
2. O que significam as três cores do fio?
Em equipamentos industriais, a codificação de cores IEC usa marrom, laranja e amarelo para U, V, W. Em motores hobby/consumidor, as cores variam (vermelho/azul/amarelo, preto/vermelho/amarelo). A cor não é padronizada entre as marcas – sempre verifique com a folha de dados.
3. Os três fios são polarizados como positivo/negativo?
Ao contrário de um motor CC escovados dois fios (+, −), os três fios BLDC são todos condutores de fase semelhantes a CA cuja polaridade relativa circula. Não há “+” ou “−” fixo entre eles; o controlador define a sequência.
4. Por que não usar um BLDC bifásico?
Um sistema bifásico cria um campo magnético de eixo único com pontos mortos onde o rotor pode parar. Três fases espaçadas 120° eliminam pontos mortos e garantem a rotação de partida automática – o mínimo para uma operação confiável.
5. Preciso do 5º ou 6º fio?
Somente se você precisar de feedback de posição do rotor. Um motor sem sensor de 3 funciona para ventiladores e cargas de rotação livre. Adicione fios Hall (5/6) quando precisar de inicialização confiável sob carga, torque de baixa velocidade ou servocontrole de circuito fechado.
6. Qual padrão governa os motores BLDC nos EUA versus internacionalmente?
Internacionalmente, o IEC 60034-1 / 60034-30-1 definem classes de construção e eficiência. Nos EUA, O NEMA MG 1 é a referência geral e o NEMA MG 10 abrange os motores CC sem escova especificamente; a conformidade com a eficiência segue o DOE 10 CFR Parte 431, com IE4 exigido para 1–750 motores HP de junho < 1 2027
Por que escolher a Greensky para seus projetos de motores BLDC?
Greensky Power é um fabricante B2B com sede na China de Motores DC sem escova, motores CC escovados, motores de engrenagens e Controladores BLDC servindo a América do Norte e a Europa desde 2011. Nossa equipe de engenharia suporta projetos BLDC de três fios e Hall-sentidos com:
- Integração vertical—Enrolamento do estator, conjunto do ímã e firmware do controlador sob o mesmo teto.
- Suporte de engenharia—Equipe de P&D de nível PhD e ajuste FOC/sensorless para seu perfil de carga exato.
- 100% Teste individual– cada motor é torque, eficiência – e termicamente – verificado antes da expedição.
- Conformidade com o padrão—projetos alinhados com IEC 60034 e NEMA MG 1; IE4-pronto para a regra 2027 DOE.
- Suporte local—A United Motion Inc. fornece engenharia pré e pós-venda para clientes norte-americanos.
- Flexibilidade OEM / ODM—tensão personalizada (12/24/48 V), enrolamento (Y/Δ), conector e opções de firmware.
Explore nosso Guia do fabricante de motores BLDC chineses ou revise o principais fabricantes de BLDC em todo o mundo para comparar opções. Para eletrônica de acionamento, consulte nosso controlador do motor intervalo.
Referências e fontes confiáveis
- IEC 60034-1: Máquinas elétricas rotativas – Requisitos gerais (construção, classes de isolamento, marcação de terminais U/V/W). https://webstore.iec.ch/publication/67471
- IEC 60034-30-1: Classes de eficiência de motores CA operados por linha (IE1–IE5). https://webstore.iec.ch/publication/69787
- NEMA MG 1: Motores e geradores – padrão geral (incl. fator de serviço, Design B). https://www.nema.org/standards/view/mg-1-2016-motors-and-generators
- NEMA MG 10: Motores CC sem escova (desempenho e métodos de teste). https://www.nema.org/
- DOE DOS EUA, 10 CFR Parte 431: Padrões de conservação de energia para motores elétricos (IE4 de junho 1, 2027). https://www.doe.gov/eere/buildings/electric-motors
- Agência Internacional de Energia (AIE): Motores acionam ~70% de eletricidade industrial; sistemas de motores ~53% de eletricidade global. https://www.iea.org/reports/energy-efficiency-of-motors-and-drives
- SKF: Cálculo da vida nominal do rolamento L10 / L10h (ISO 281). https://www.skf.com/us/products/bearings-units-housings/principles/bearing-selection-process/bearing-size/size-selection-based-on-rating-life/bearing-rating-life
- Siemens SIMOTICS: Folhas de dados do motor síncrono / BLDC de ímã permanente (eficiência, Classe F 155 °C). https://www.siemens.com/global/en/products/drives/motors/simotics.html
- Notas de engenharia do motor maxon EC: três enrolamentos parciais 120 ° separados, conexão Y/Δ, comutação de bloco vs sinusoidal. maxon EC motor PDF
- FAULHABER: Motores CC sem escova – resistência térmica, limites de temperatura de enrolamento, comutação. https://www.faulhaber.com/en/products/brushless-dc-motors/
Apoio acadêmico: Copt et al., IEEE ECCE 2017 (DOI:10.1109/ECCE.2017.8096636); Lee et al., IEEE Trans. Magnetics 2024 (DOI:10.1109/TMAG.2024.3465879); Matouš et al., IEEE PEMC 2021 (DOI:10.1109/PEMC48073.2021.9432604).
China Motores de passo fornecedores, fabricantes, fábrica – Atacado motores de passo a bom preço
