
มอเตอร์ AC และ DC ต่างกันอย่างไร?
คําตอบด่วน:
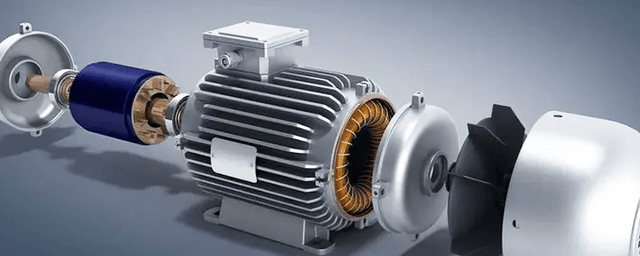
มอเตอร์ AC และ DC แตกต่างกันในแหล่งพลังงานและการสร้างการเคลื่อนไหว. มอเตอร์ไฟฟ้ากระแสสลับ ใช้กระแสสลับและการเหนี่ยวนําแม่เหล็กไฟฟ้าเพื่อสร้างสนามแม่เหล็กหมุนในสเตเตอร์ขับเคลื่อนโรเตอร์โดยไม่ต้องสัมผัส. มอเตอร์กระแสตรง ทํางานด้วยกระแสตรง สนามแม่เหล็กที่อยู่กับที่ (แม่เหล็กถาวรหรือขดลวดสนาม) จะทําปฏิกิริยากับกระดองผ่านตัวสับเปลี่ยนเชิงกล/แปรง หรือการสับเปลี่ยนทางอิเล็กทรอนิกส์ในการออกแบบแบบไม่มีแปรงถ่าน มอเตอร์ไฟฟ้ากระแสสลับโดยทั่วไปให้การบํารุงรักษาที่ต่ํากว่าและประสิทธิภาพสูงสําหรับการทํางานต่อเนื่อง มอเตอร์กระแสตรงเป็นเลิศในการควบคุมความเร็วที่แม่นยําและแรงบิดเริ่มต้นสูงมาตรฐานประสิทธิภาพที่ทันสมัย (IEC) 60034‑30‑1 และ เนมา เอ็มจี 1) ตอนนี้กําหนดระดับประสิทธิภาพขั้นต่ํา เพื่อลดช่องว่างด้านประสิทธิภาพแบบดั้งเดิมให้แคบลง
สารบัญ
- มอเตอร์ไฟฟ้ากระแสสลับคืออะไร?
- มอเตอร์กระแสตรงคืออะไร?
- มอเตอร์ AC และ DC ทํางานอย่างไร: หลักการทีละขั้นตอน
- มอเตอร์ AC กับ DC: ตารางเปรียบเทียบคุณสมบัติ
- ข้อมูลทางวิศวกรรม: ประสิทธิภาพ ขีดจํากัดอุณหภูมิ และแรงบิด
- แอปพลิเคชั่นที่ดีที่สุดสําหรับมอเตอร์ AC และ DC
- คู่มือการเลือกมอเตอร์ทีละขั้นตอน
- ข้อผิดพลาดทางวิศวกรรมทั่วไปเมื่อเลือกมอเตอร์ AC กับ DC
- ตารางการแก้ไขปัญหา: ปัญหามอเตอร์ทั่วไป
- เหตุใดจึงเลือก Greensky Power สําหรับโซลูชันมอเตอร์ของคุณ
- อ้างอิง
- คําถามที่พบบ่อย: มอเตอร์ AC กับ DC
มอเตอร์ไฟฟ้ากระแสสลับคืออะไร?
มอเตอร์ไฟฟ้ากระแสสลับแปลงพลังงานไฟฟ้ากระแสสลับเป็นพลังงานกลผ่านการเหนี่ยวนําแม่เหล็กไฟฟ้าขดลวดสเตเตอร์ซึ่งได้รับพลังงานจากแหล่งจ่ายไฟ AC จะสร้างสนามแม่เหล็กหมุนซึ่งความเร็ว (ความเร็วซิงโครนัส) ถูกกําหนดโดยความถี่ในการจ่ายและจํานวนขั้ว:
nเอส = 120 × f / p
โดยที่ nเอส คือความเร็วซิงโครนัสในหน่วย RPM, f คือความถี่ในหน่วย Hz (50 หรือ 60 Hz) และ p คือจํานวนขั้วสําหรับมอเตอร์ขั้ว 4 บนแหล่งจ่ายไฟ Hz 60 ความเร็วซิงโครนัสคือ 1,800 RPM
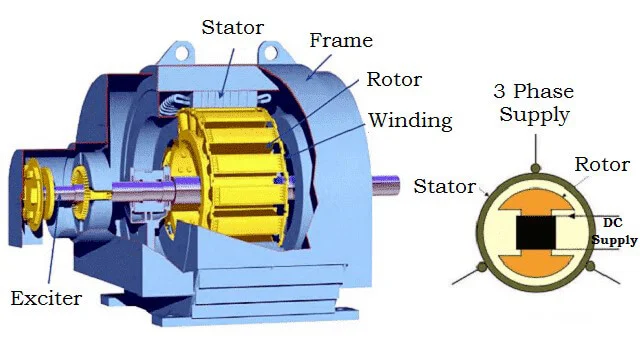
ประเภทย่อยของมอเตอร์ AC ที่โดดเด่นสองประเภทคือ:
- มอเตอร์เหนี่ยวนํา (อะซิงโครนัส) — โรเตอร์หมุนช้ากว่าความเร็วซิงโครนัสเล็กน้อย (ความแตกต่างเรียกว่า ‘สลิป’) ซึ่งเหนี่ยวนํากระแสในแถบโรเตอร์ มอเตอร์เหนี่ยวนํากรงกระรอกเป็นเครื่องมือหลักของงานอุตสาหกรรมเนื่องจากความเรียบง่ายและความทนทานต่อ มอเตอร์แบบอะซิงโครนัสสามเฟส การออกแบบมอเตอร์เหล่านี้มักจะบรรลุประสิทธิภาพ – ที่โหลดพิกัด 85 95%
- มอเตอร์ซิงโครนัส — โรเตอร์หมุนด้วยความเร็วซิงโครนัสโดยใช้แม่เหล็กถาวรหรือขดลวดสนามที่กระตุ้นด้วยกระแสตรง. มอเตอร์ซิงโครนัสแม่เหล็กถาวร (PMSM) บรรลุระดับประสิทธิภาพ IE4 และ IE5 ภายใต้ IEC 60034-30-1 และถูกนํามาใช้มากขึ้นในรถยนต์ไฟฟ้าและระบบเซอร์โวที่มีความแม่นยําสูง
มอเตอร์กระแสตรงคืออะไร?
มอเตอร์กระแสตรงแปลงพลังงานไฟฟ้ากระแสตรงเป็นพลังงานกลผ่านปฏิสัมพันธ์ของสนามแม่เหล็กและตัวนํากระแสแรงบิดที่ผลิตโดยมอเตอร์กระแสตรงเป็นไปตามสมการพื้นฐาน:
T = เคที × Φ × ฉันก
โดยที่ T คือแรงบิด Kที คือค่าคงที่ของแรงบิด Φ คือฟลักซ์แม่เหล็กต่อขั้ว และ Iก คือกระแสกระดองความสัมพันธ์เชิงเส้นนี้ทําให้มอเตอร์กระแสตรงมีลักษณะแรงบิดเริ่มต้นสูงและพฤติกรรมความเร็ว-แรงบิดที่คาดการณ์ได้
ประเภทย่อยของมอเตอร์กระแสตรงหลัก ได้แก่ :
- มอเตอร์กระแสตรงแบบแปรงถ่าน — ใช้แปรงเชิงกลและสับเปลี่ยนเพื่อย้อนกลับทิศทางกระแสในขดลวดกระดองสิ่งเหล่านี้คุ้มค่าและให้การควบคุมความเร็วที่ง่ายดายโดยแรงดันไฟฟ้าของกระดองที่แตกต่างกัน แต่แปรงจะสึกหรอเมื่อเวลาผ่านไปและต้องเปลี่ยนใหม่ มอเตอร์กระแสตรงแบบแปรงถ่าน สายผลิตภัณฑ์สําหรับข้อกําหนดทั่วไป
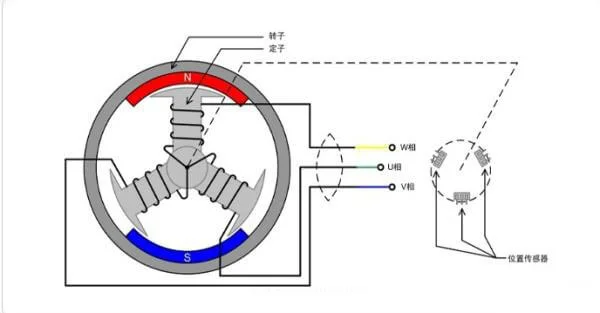
- มอเตอร์กระแสตรงไร้แปรงถ่าน (BLDC) — แทนที่การสับเปลี่ยนทางกลด้วยการสลับแบบอิเล็กทรอนิกส์โดยใช้เซ็นเซอร์ Hall-effect หรือการตรวจจับ EMF ย้อนกลับมอเตอร์ BLDC ช่วยขจัดการสึกหรอของแปรง ลด EMI และบรรลุประสิทธิภาพ 85–95% ของเรา มอเตอร์กระแสตรงไร้แปรงถ่าน แพลตฟอร์มครอบคลุมการใช้งานตั้งแต่ e-bikes ไปจนถึงระบบอัตโนมัติทางอุตสาหกรรม
- สเต็ปเปอร์มอเตอร์ — มอเตอร์กระแสตรงแบบพิเศษที่เคลื่อนที่เป็นขั้นตอนที่ไม่ต่อเนื่อง ทําให้สามารถควบคุมตําแหน่งแบบวงเปิดได้ในเครื่อง CNC เครื่องพิมพ์ 3 มิติ และการวางตําแหน่งที่แม่นยําดูของเรา สเต็ปเปอร์มอเตอร์ ช่วงสําหรับรายละเอียด
มอเตอร์ AC และ DC ทํางานอย่างไร: หลักการทีละขั้นตอน
หลักการทํางานของมอเตอร์กระแสตรง
- สถานประกอบการสนามแม่เหล็ก — สเตเตอร์ (หรือตัวเรือน) ประกอบด้วยแม่เหล็กถาวรหรือขดลวดสนามที่สร้างสนามแม่เหล็กนิ่งระหว่างขั้วเหนือและขั้วใต้
- อุปทานปัจจุบันไปยังกระดอง — กระแสตรงไหลผ่านขดลวดกระดองบนโรเตอร์ผ่านแปรงและสับเปลี่ยน (แปรง) หรือผ่านตัวควบคุมอิเล็กทรอนิกส์ (ไร้แปรงถ่าน)
- การสร้างแรงลอเรนซ์ — ตามกฎแรงลอเรนซ์ (F = BIL) ตัวนําที่มีกระแสไฟฟ้าในสนามแม่เหล็กจะประสบกับแรงเชิงกลตั้งฉากกับทั้งสนามและทิศทางกระแส
- การสับเปลี่ยน — ตัวสับเปลี่ยน (หรือตัวควบคุมอิเล็กทรอนิกส์) จะกลับทิศทางปัจจุบันในขดลวดกระดองทุกๆ การหมุนครึ่งหนึ่ง เพื่อให้มั่นใจว่าแรงบิดจะทําหน้าที่ในทิศทางการหมุนเดียวกันเสมอ
- การควบคุม Back-EMF — เมื่อโรเตอร์หมุน มันจะสร้างแรงเคลื่อนไฟฟ้าย้อนกลับ (back-EMF) ตามสัดส่วนของความเร็ว ซึ่งจะจํากัดกระแสกระดองตามธรรมชาติและทําให้ความเร็วในการทํางานคงที่
หลักการทํางานของมอเตอร์ AC
- การกระตุ้นสเตเตอร์ — แรงดันไฟฟ้ากระแสสลับสามเฟส (หรือเฟสเดียว) ถูกนําไปใช้กับขดลวดสเตเตอร์ ซึ่งกระจายเชิงพื้นที่ที่ 120° แยกจากกัน
- สนามแม่เหล็กหมุน — กระแสที่เปลี่ยนเฟสในขดลวดสเตเตอร์สร้างสนามแม่เหล็กหมุน (RMF) ที่กวาดไปรอบ ๆ ภายในสเตเตอร์ด้วยความเร็วซิงโครนัส (nเอส = 120f/p)
- การเหนี่ยวนํา (มอเตอร์เหนี่ยวนําเท่านั้น) — สนามหมุนตัดผ่านตัวนําโรเตอร์ (แถบกรงกระรอก) ทําให้เกิดแรงเคลื่อนไฟฟ้าและกระแสในโรเตอร์โดยฟาราเดย์กฎการเหนี่ยวนํา
- การผลิตแรงบิด — กระแสโรเตอร์เหนี่ยวนํามีปฏิสัมพันธ์กับสเตเตอร์สนามแม่เหล็กหมุนสร้างแรงบิด (แรงลอเรนซ์) ที่ขับเคลื่อนโรเตอร์ไปในทิศทางเดียวกับสนาม
- ลื่นและการควบคุมตนเอง — โรเตอร์ต้องหมุนช้ากว่าความเร็วซิงโครนัส (สลิป) เพื่อรักษาการเหนี่ยวนําเมื่อโหลดเพิ่มขึ้น การลื่นจะเพิ่มขึ้น ซึ่งจะเพิ่มกระแสเหนี่ยวนําและแรงบิดจนกว่าจะถึงสมดุล
มอเตอร์ AC กับ DC: ตารางเปรียบเทียบคุณสมบัติ
| ลักษณะเฉพาะ | มอเตอร์ไฟฟ้ากระแสสลับ | มอเตอร์กระแสตรง |
|---|---|---|
| แหล่งพลังงาน | กระแสสลับ (เฟสเดียวหรือสามเฟส, 50/60> Hz) | กระแสตรง (แบตเตอรี่ แหล่งจ่ายไฟ AC หรือกระแสตรงที่แก้ไขแล้ว) |
| สนามแม่เหล็ก | สนามแม่เหล็กหมุนที่เกิดจากขดลวดสเตเตอร์ | สนามนิ่งจากแม่เหล็กถาวรหรือขดลวดสนาม |
| การสับเปลี่ยน | ไม่จําเป็นต้องใช้ (มอเตอร์เหนี่ยวนํา); อิเล็กทรอนิกส์ (PMSM) | แปรงกลไก + สับเปลี่ยน (แปรง) หรืออิเล็กทรอนิกส์ (BLDC) |
| การควบคุมความเร็ว | VFD จําเป็นสําหรับความเร็วตัวแปรมิฉะนั้นจะคงที่โดยความถี่และจํานวนขั้ว | การปรับแรงดันไฟฟ้าหรือกระแสอย่างง่ายช่วงกว้างตอบสนองที่รวดเร็ว |
| แรงบิดเริ่มต้น | 150–250% ของแรงบิดพิกัด (การเหนี่ยวนํา) สูงกว่าด้วย VFD | สูงสุด 400–500% ของแรงบิดที่กําหนด (อนุกรมแผล); สูงที่ความเร็วศูนย์ |
| ประสิทธิภาพ (ทั่วไป) | IE3: 85–95%; IE4 (PMSM): 90–96% | แปรง: 75–85%; แปรง: 85–95% |
| ซ่อมบํารุง | ต่ํามาก — ไม่มีแปรง ไม่มีสับเปลี่ยน แบริ่งเท่านั้น | แปรง: เปลี่ยนแปรง/สับเปลี่ยนปกติBLDC: ต่ํา |
| ช่วงความเร็ว | ความเร็วคงที่ (DOL) หรือตัวแปรด้วย VFD (10:1 ทั่วไป) | ช่วงตัวแปรกว้าง (20:1 หรือมากกว่า) โดยกําเนิด |
| เสียงรบกวนและอีเอ็มไอ | เสียงรบกวนต่ํา ประกายไฟน้อยที่สุด | แปรง: ได้ยินเสียงและ EMI จากประกายไฟBLDC: เงียบ |
| ราคา (ระดับพลังงานเท่ากัน) | ต่ํากว่า โดยเฉพาะในขนาดเฟรมขนาดใหญ่ | สูงขึ้นเนื่องจากสับเปลี่ยน/แปรงหรือตัวควบคุมอิเล็กทรอนิกส์ |
| อัตราส่วนกําลังต่อน้ําหนัก | ปานกลางดีกว่าในการออกแบบ PMSM | สูง โดยเฉพาะในการออกแบบ coreless และ BLDC |
| อายุการใช้งานทั่วไป | แปรง: 5,000–10,000 ชั่วโมง (จํากัดแปรง); BLDC: 15+ ปี |
ข้อมูลทางวิศวกรรม: ประสิทธิภาพ ขีดจํากัดอุณหภูมิ และแรงบิด
คลาสประสิทธิภาพของมอเตอร์ (IEC 60034-30-1)
มาตรฐาน IEC 60034-30-1 ซึ่งสอดคล้องกับ NEMA MG 1 ในอเมริกาเหนือ กําหนดระดับประสิทธิภาพสากล (IE) สี่ระดับสําหรับมอเตอร์ไฟฟ้ากระแสสลับที่ทํางานด้วยสายแต่ละคลาสแสดงถึงการสูญเสียที่ต่ํากว่า 10–20% โดยประมาณ
| IE คลาส | เทียบเท่า NEMA | 4-ขั้ว, 1.5 กิโลวัตต์, 50 Hz | 4-ขั้ว, 7.5 กิโลวัตต์, 50 Hz | 4-ขั้ว, 75 กิโลวัตต์, 50 Hz |
|---|---|---|---|---|
| IE1 (มาตรฐาน) | ประสิทธิภาพมาตรฐาน | 77.2% | 84.7% | 92.7% |
| IE2 (สูง) | ประสิทธิภาพสูง | 82.8% | 88.7% | 94.7% |
| IE3 (พรีเมียม) | เนมาพรีเมี่ยม | 85.3% | 90.4% | 95.2% |
| IE4 (ซูเปอร์พรีเมียม) | ซูเปอร์พรีเมี่ยม | 87.7% | 92.0% | 96.0% |
แหล่งที่มา: IEC 60034-30-1:2014 ตารางมาตรฐาน; NEMA MG 1 Part 12 & 31 ข้อมูลได้รับการยืนยันโดย ABB Motor Guide (Rev D, 2021)
สําหรับมอเตอร์กระแสตรง ประสิทธิภาพขึ้นอยู่กับวิธีการสับเปลี่ยนเป็นอย่างมากตาม maxonคู่มือทางเทคนิคของมอเตอร์กระแสตรง มอเตอร์กระแสตรงแบบไม่มีแกนมีประสิทธิภาพสูงสุด 89% (เช่น RE 40, 150 W, 48 V) ในขณะที่มอเตอร์ซีรีส์ EC-i แบบไม่มีแปรงถ่านถึง 83% ที่พิกัด 30 Wการออกแบบขดลวดแบบไม่มีแกนช่วยขจัดการสูญเสียเหล็กจากฮิสเทรีซิสและกระแสวน ซึ่งเป็นเหตุผลว่าทําไม การออกแบบมอเตอร์กระแสตรงไร้แปรงถ่าน ครอบงําการใช้งานที่มีความแม่นยํามากขึ้นเรื่อยๆ
คลาสฉนวนและขีดจํากัดอุณหภูมิ (IEC 60034-1)
| ชั้นฉนวน | อุณหภูมิจุดร้อนสูงสุด | สภาพแวดล้อมทั่วไป (40°C) | อุณหภูมิที่เพิ่มขึ้นที่อนุญาต | แอปพลิเคชันทั่วไป |
|---|---|---|---|---|
| คลาส A | 105°C | 40°C | 60°C | ล้าสมัย อุปกรณ์รุ่นเก่า |
| คลาส E | 120°C | 40°C | 75°C | มอเตอร์กระแสตรงขนาดเล็ก |
| คลาส B | 130°C | 40°C | 80°C | มอเตอร์ไฟฟ้ากระแสสลับเอนกประสงค์ |
| คลาส F | 155°C | 40°C | 100°C | มอเตอร์ AC และ DC อุตสาหกรรม (พบมากที่สุด) |
| คลาส H | 180°C | 40°C | 125°C | มอเตอร์อุณหภูมิสูง / งานหนัก |
ที่มา: IEC 60034-1 เครื่องจักรไฟฟ้าแบบหมุน — ส่วน 1: การให้คะแนนและประสิทธิภาพ
สูตรแรงบิดและความเร็วที่สําคัญ
แรงบิดของมอเตอร์กระแสตรง: T = เคที × Φ × ฉันก (ความสัมพันธ์เชิงเส้นระหว่างแรงบิดและกระแสกระดอง)
ความเร็วมอเตอร์กระแสตรง: n = (V − Iกรก) / KจΦ (ความเร็วเป็นสัดส่วนกับแรงดันไฟฟ้าลบด้วยแรงดันตกกระดอง)
แรงบิดของมอเตอร์เหนี่ยวนําไฟฟ้ากระแสสลับ: T = (3 × V² × R₂/s) / (ωเอส ×[(R₁ + R₂/s)² + (X₁ + X₂)²])
ความเร็วซิงโครนัส AC: nเอส = 120 × f / p
โดยที่ V คือแรงดันไฟฟ้า R และ X คือความต้านทานและรีแอกแตนซ์ s คือสลิป ωเอส คือความเร็วเชิงมุมแบบซิงโครนัส F คือความถี่ และ p คือการนับขั้วมอเตอร์กระแสตรงความสัมพันธ์ของแรงบิดเชิงเส้นกับกระแสทําให้ง่ายต่อการควบคุมแรงบิดโดยตรง ซึ่งเป็นสาเหตุที่มอเตอร์กระแสตรงยังคงเป็นที่ต้องการในการใช้งานเซอร์โวและการฉุดลากสําหรับการเปรียบเทียบกลยุทธ์การควบคุมมอเตอร์ที่ลึกซึ้งยิ่งขึ้น โปรดดูคําแนะนําของเราที่ ประเภทของมอเตอร์ควบคุม 5.
แอปพลิเคชั่นที่ดีที่สุดสําหรับมอเตอร์ AC และ DC
การใช้งานมอเตอร์ AC
มอเตอร์เหนี่ยวนําไฟฟ้ากระแสสลับครอบงําการใช้งานที่ต้องการการทํางานต่อเนื่องด้วยความเร็วคงที่โดยมีการบํารุงรักษาน้อยที่สุด:
- ระบบ HVAC — พัดลม เครื่องเป่าลม และคอมเพรสเซอร์ทํางานด้วยความเร็วคงที่เป็นเวลาหลายพันชั่วโมงการบํารุงรักษาต่ําและความน่าเชื่อถือสูงของ มอเตอร์ไฟฟ้ากระแสสลับ ทําให้พวกเขาเหมาะ
- ปั๊มและสายพานลําเลียงอุตสาหกรรม – มอเตอร์เหนี่ยวนําสามเฟสที่ได้รับการจัดอันดับ IE3 หรือสูงกว่าเป็นมาตรฐานสําหรับโรงบําบัดน้ําการแปรรูปทางเคมีและการจัดการวัสดุ
- เครื่องใช้ในครัวเรือน — เครื่องซักผ้า ตู้เย็น และเครื่องปรับอากาศใช้มอเตอร์ไฟฟ้ากระแสสลับเฟสเดียวเพื่อความคุ้มค่าและความเข้ากันได้กับกริด
- เครื่องจักรอุตสาหกรรม — เครื่องมือกล เครื่องบด เครื่องผสม และเครื่องอัดรีดใช้มอเตอร์ AC ที่จับคู่กับ ตัวควบคุมมอเตอร์ หรือ VFD สําหรับการควบคุมกระบวนการ
การใช้งานมอเตอร์กระแสตรง
มอเตอร์กระแสตรงเป็นเลิศเมื่อต้องมีการควบคุมความเร็วที่แม่นยํา แรงบิดเริ่มต้นสูง หรือการทํางานของแบตเตอรี่:
- ยานพาหนะไฟฟ้าและ e-bikes — มอเตอร์ BLDC ให้ความหนาแน่นของแรงบิดสูงและความสามารถในการเบรกแบบสร้างใหม่ดูของเรา คู่มือตัวควบคุมมอเตอร์ E-bike สําหรับรายละเอียดการใช้งาน
- หุ่นยนต์และระบบอัตโนมัติ — มอเตอร์กระแสตรงเกรดเซอร์โวให้ความแม่นยําในการวางตําแหน่งระดับย่อยและโปรไฟล์การเร่ง/ลดความเร็วอย่างรวดเร็ว
- การจัดการวัสดุ — เครน รอก รถยก และลิฟต์ใช้มอเตอร์กระแสตรง (หรือเทียบเท่า AC ที่ขับเคลื่อนด้วย VFD) สําหรับแรงบิดเริ่มต้นสูงและการควบคุมความเร็วที่ราบรื่น
- เครื่องมือและอุปกรณ์ที่ใช้พลังงานจากแบตเตอรี่ — สว่านไร้สาย อุปกรณ์ทางการแพทย์ และอุปกรณ์อิเล็กทรอนิกส์สําหรับผู้บริโภคใช้มอเตอร์กระแสตรงแบบมีแปรงถ่านหรือไม่มีแปรงถ่านขนาดกะทัดรัด
- เครื่องจักรที่มีความแม่นยํา — เครื่อง CNC แท่นพิมพ์ และอุปกรณ์สิ่งทอใช้เซอร์โวมอเตอร์ DC สําหรับการควบคุมความเร็วที่เข้มงวดภายใต้โหลดที่แตกต่างกัน
คู่มือการเลือกมอเตอร์ทีละขั้นตอน
การเลือกระหว่างมอเตอร์ AC และ DC เกี่ยวข้องกับการประเมินพารามิเตอร์หลักหกประการปฏิบัติตามกรอบการตัดสินใจนี้:
- กําหนดแหล่งพลังงาน หากแอปพลิเคชันเชื่อมต่อกับกริด AC โดยไม่ต้องใช้แบตเตอรี่ มอเตอร์ AC เป็นตัวเลือกตามธรรมชาติ หากแอปพลิเคชันใช้พลังงานจากแบตเตอรี่หรือต้องใช้แรงดันไฟฟ้ากระแสตรง (ยานยนต์ พลังงานแสงอาทิตย์ แบบพกพา) จําเป็นต้องใช้มอเตอร์กระแสตรง สําหรับการใช้งานที่เชื่อมต่อกับกริดที่ต้องการความเร็วตัวแปร ให้พิจารณามอเตอร์ AC + VFD หรือมอเตอร์ BLDC ที่มี ตัวควบคุม.
- กําหนดข้อกําหนดการควบคุมความเร็ว แอพพลิเคชั่นต้องการความเร็วคงที่หรือความเร็วตัวแปรในช่วงกว้างหรือไม่? การใช้งานความเร็วคงที่ (ปั๊ม พัดลม) ชอบมอเตอร์เหนี่ยวนําไฟฟ้ากระแสสลับ การใช้งานความเร็วตัวแปรที่มีการตอบสนองที่รวดเร็ว (สายพานลําเลียง เครื่องม้วน หุ่นยนต์) ชอบมอเตอร์ DC หรือ BLDC หากคุณต้องการควบคุมความเร็วบนมอเตอร์ไฟฟ้ากระแสสลับ มอเตอร์เกียร์ AC ที่ควบคุมด้วย VFD เชื่อมช่องว่าง
- คํานวณความต้องการแรงบิดเริ่มต้น การใช้งานที่มีแรงเฉื่อยสูง (เครน เครื่องอัดรีด เครื่องบด) ต้องการแรงบิดเริ่มต้น 200–400% มอเตอร์กระแสตรงแบบพันซีรีส์และมอเตอร์ไฟฟ้ากระแสสลับที่ขับเคลื่อนด้วย VFD สามารถให้สิ่งนี้ได้ มอเตอร์เหนี่ยวนําไฟฟ้ากระแสสลับมาตรฐานมักให้ 150–250%
- ตรวจสอบรอบการทํางานและสภาพแวดล้อม การใช้งานแบบต่อเนื่อง (S1) ในสภาพแวดล้อมที่สะอาดจะสนับสนุนมอเตอร์ไฟฟ้ากระแสสลับสภาพแวดล้อมที่ทํางานเป็นระยะหรือรุนแรง (ฝุ่น ความชื้น บรรยากาศที่ระเบิดได้) อาจต้องใช้มอเตอร์กระแสตรงที่ปิดสนิทหรือมอเตอร์ไฟฟ้ากระแสสลับที่ป้องกันการระเบิดที่ผ่านการรับรองตามมาตรฐาน IEC 60079
- ประเมินความทนทานต่อการบํารุงรักษา หากไม่สามารถหยุดทํางานเปลี่ยนแปรงได้ ให้เลือกมอเตอร์เหนี่ยวนําไฟฟ้ากระแสสลับหรือมอเตอร์ BLDCหากมีการเข้าถึงการบํารุงรักษาและค่าใช้จ่ายเป็นสิ่งสําคัญ อาจยอมรับมอเตอร์กระแสตรงแบบแปรงถ่านได้ดูของเรา คู่มือมอเตอร์ BLDC อุตสาหกรรม สําหรับทางเลือกที่ไม่ต้องบํารุงรักษา
- เปรียบเทียบต้นทุนรวมในการเป็นเจ้าของ ปัจจัยในราคาซื้อเริ่มต้น ต้นทุนคอนโทรลเลอร์/VFD การใช้พลังงานเหนือมอเตอร์อายุการใช้งาน (โดยทั่วไป 15–20 ปีสําหรับ AC, 5–10 ปีสําหรับ DC แบบแปรง) และแรงงานบํารุงรักษาประสิทธิภาพสูงขึ้น มอเตอร์ IE3/IE4 อาจมีค่าใช้จ่าย – ล่วงหน้า แต่ช่วยประหยัดค่าใช้จ่ายด้านพลังงานได้หลายพันตลอดอายุการใช้งาน 20 30%
สําหรับการใช้งานที่ต้องการการคูณแรงบิดที่ความเร็วต่ํา ให้พิจารณาจับคู่มอเตอร์ของคุณกับ a กระปุกเกียร์. ของเรา คู่มือการเลือกกระปุกเกียร์ เดินผ่านการเลือกอัตราส่วนการสูญเสียประสิทธิภาพและตัวเลือกการติดตั้ง
ข้อผิดพลาดทางวิศวกรรมทั่วไปเมื่อเลือกมอเตอร์ AC กับ DC
- ละเว้นค่าคงที่ EMF ย้อนกลับในขนาดมอเตอร์กระแสตรง วิศวกรมักเลือกมอเตอร์กระแสตรงตามแรงบิดที่กําหนดเพียงอย่างเดียว โดยมองข้ามค่าคงที่ EMF ด้านหลัง (Kจ) ที่กําหนดความเร็วสูงสุดที่ทําได้ที่แรงดันไฟฟ้าที่กําหนดถ้า Kจ × nแม็กซ์ เกินแรงดันไฟฟ้าของอุปทานมอเตอร์ไม่สามารถเข้าถึงความเร็วเป้าหมายได้
- ลดขนาด VFD สําหรับแรงบิดในการสตาร์ทมอเตอร์ AC ข้อผิดพลาดทั่วไปคือการเลือกพิกัด VFD สําหรับมอเตอร์กระแสไฟต่อเนื่อง ไม่ใช่กระแสเริ่มต้นมอเตอร์เหนี่ยวนําไฟฟ้ากระแสสลับสามารถดึงกระแสไฟพิกัด 6>×× ระหว่างการสตาร์ทแบบออนไลน์โดยตรง แม้จะมี VFD ไดรฟ์ต้องมีขนาดตามความต้องการแรงบิดสูงสุด ไม่ใช่แค่โหลดที่ทํางานอยู่เท่านั้น 8
- สร้างความสับสนระหว่าง DC แบบไม่มีแปรงถ่านกับมอเตอร์ซิงโครนัส AC มอเตอร์ BLDC และ PMSM ใช้โครงสร้างที่คล้ายคลึงกัน (โรเตอร์แม่เหล็กถาวร สเตเตอร์สามเฟส) แต่มอเตอร์ BLDC ใช้การสับเปลี่ยนสี่เหลี่ยมคางหมู (หกขั้นตอน) ในขณะที่ PMSM ใช้การสับเปลี่ยนไซน์ อุปกรณ์อิเล็กทรอนิกส์ของไดรฟ์แตกต่างกัน และทั้งสองไม่สามารถใช้แทนกันได้หากไม่มีการเปลี่ยนแปลงคอนโทรลเลอร์ดูของเรา การเปรียบเทียบ PMSM กับมอเตอร์เหนี่ยวนํา สําหรับรายละเอียด
- ละเลยการลดความร้อนที่ระดับความสูงหรืออุณหภูมิแวดล้อมสูง ตามมาตรฐาน IEC 60034-1 มอเตอร์จะต้องถูกลดพิกัดเมื่ออุณหภูมิแวดล้อมเกิน 40°C หรือระดับความสูงเกิน 1,000 ม. มอเตอร์ที่มีพิกัด 5 กิโลวัตต์ที่ระดับน้ําทะเลอาจต้องลดระดับลงเป็น 4.2 กิโลวัตต์ที่ระดับความสูง 2,000 ม.สิ่งนี้มักถูกมองข้ามในข้อกําหนดการจัดซื้อจัดจ้าง
- ใช้มอเตอร์กระแสตรงแบบแปรงในบรรยากาศที่ระเบิดได้ การเกิดประกายไฟของแปรงทําให้มอเตอร์กระแสตรงแบบมีแปรงถ่านไม่เหมาะสําหรับสถานที่อันตราย (โซน 1/โซน 2)ใช้มอเตอร์ไฟฟ้ากระแสสลับที่ป้องกันการระเบิดที่ผ่านการรับรองมาตรฐาน IEC 60079 หรือ ATEX แทน
- มองข้ามการแก้ไขตัวประกอบกําลังสําหรับมอเตอร์ไฟฟ้ากระแสสลับ มอเตอร์เหนี่ยวนําทํางานที่ตัวประกอบกําลังล้าหลัง 0.7–0.85 ซึ่งอาจทําให้เกิดบทลงโทษด้านยูทิลิตี้ควรระบุตัวเก็บประจุแก้ไขตัวประกอบกําลังหรือคอนเดนเซอร์ซิงโครนัสระหว่างการออกแบบระบบ
ตารางการแก้ไขปัญหา: ปัญหามอเตอร์ทั่วไป
| ปัญหา | สาเหตุที่น่าจะเป็นไปได้ | วิธีการแก้ | นําไปใช้กับ |
|---|---|---|---|
| มอเตอร์ชนะT เริ่ม | วงจรเปิดในขดลวดสเตเตอร์/สนาม ฟิวส์ขาด แปรงติด | ตรวจสอบความต่อเนื่องด้วยมัลติมิเตอร์ เปลี่ยนฟิวส์ ตรวจสอบความตึงของสปริงแปรง | ทั้ง AC และ DC |
| ประกายไฟมากเกินไปที่แปรง | แปรงที่สึกหรอ ร่องสับเปลี่ยน ความล้าของสปริงแปรง โอเวอร์โหลด | เปลี่ยนแปรง พื้นผิวใหม่หรือหมุนสับเปลี่ยน ตรวจสอบกระแสโหลดกับป้ายชื่อ | แปรง DC |
| มอเตอร์ร้อนเกินไป (>ขีดจํากัดคลาส F) | โอเวอร์โหลด ความไม่สมดุลของแรงดันไฟฟ้า การระบายอากาศถูกปิดกั้น แบริ่งล้มเหลว | วัดกระแสเทียบกับ FLA ตรวจสอบความสมดุลของแรงดันไฟฟ้า (<2%); ทางเดินอากาศที่สะอาด เปลี่ยนตลับลูกปืน | ทั้ง AC และ DC |
| เสียงหรือการสั่นสะเทือนผิดปกติ | ตลับลูกปืนสึกหรอ การเยื้องศูนย์ โรเตอร์ไม่สมดุล การติดตั้งหลวม | การวิเคราะห์การสั่นสะเทือน (ISO 10816); เปลี่ยนตลับลูกปืน; จัดตําแหน่งข้อต่อใหม่; ปรับสมดุลโรเตอร์ | ทั้ง AC และ DC |
| ความเร็วลดลงภายใต้ภาระ | ลื่นมากเกินไป (AC); ความต้านทานกระดองสูงเกินไป (DC); การปรับแต่งคอนโทรลเลอร์ | ตรวจสอบแถบโรเตอร์เพื่อหารอยแตก (AC); วัดความต้านทานกระดอง (DC); ปรับอัตราขยาย VFD/คอนโทรลเลอร์ใหม่ | ทั้ง AC และ DC |
| ความล้มเหลวของฉนวน / ความผิดพลาดของกราวด์ | ความชื้นเข้า อายุจากความร้อน แรงดันไฟกระชากจาก VFD (dV/dt) | การทดสอบ Megger (IEC 60034-27); ขดลวดแห้ง; ติดตั้งตัวกรอง dV/dt หรือตัวกรองคลื่นไซน์บนเอาต์พุต VFD | ทั้ง AC และ DC |
| มอเตอร์ BLDC ทํางานผิดปกติ | การเยื้องศูนย์เซ็นเซอร์ฮอลล์ ข้อผิดพลาดในการเดินสายเฟส ความล้มเหลวของ PWM ของคอนโทรลเลอร์ | ตรวจสอบเวลาเซ็นเซอร์ Hall (120° หรือ 60°); ตรวจสอบลําดับเฟส ตรวจสอบ MOSFET ของคอนโทรลเลอร์ | บีแอลดีซี |
| มอเตอร์ AC ทริปเบรกเกอร์เมื่อเริ่มต้น | กระแสไฟไหลเข้าสูง (6–8>× FLA) เมื่อสตาร์ทโดยตรงบนสาย | ติดตั้งซอฟต์สตาร์ทเตอร์หรือสตาร์ทเตอร์แบบสตาร์เดลต้า หรือใช้ VFD ที่มีขีดจํากัดกระแสไฟ | การเหนี่ยวนําไฟฟ้ากระแสสลับ |
สําหรับขั้นตอนการทดสอบมอเตอร์และเกณฑ์การยอมรับ โปรดดูที่ มาตรฐานการทดสอบมอเตอร์ไฟฟ้า คู่มือซึ่งครอบคลุมการทดสอบ Megger การทดสอบ Hipot และการทดสอบโหลดไดนาโมมิเตอร์ตาม IEC 60034-2
เหตุใดจึงเลือก Greensky Power สําหรับโซลูชันมอเตอร์ของคุณ
การเลือกเทคโนโลยีมอเตอร์ที่เหมาะสมเป็นเพียงครึ่งหนึ่งของสมการ — การจัดหาจากผู้ผลิตที่เข้าใจการใช้งานของคุณก็มีความสําคัญเท่าเทียมกัน. กรีนสกายพาวเวอร์ ได้รับการออกแบบและผลิต มอเตอร์ไฟฟ้า ตั้งแต่ 2011 ให้บริการลูกค้า B2B ทั่วทั้งประเทศ 50+ ด้วยกลุ่มผลิตภัณฑ์ที่ครอบคลุมทั้งเทคโนโลยีมอเตอร์ AC และ DC
ความสามารถด้านวิศวกรรมของเราประกอบด้วย:
- ครอบคลุมแพลตฟอร์มมอเตอร์เต็มรูปแบบ — จาก มอเตอร์ไฟฟ้ากระแสสลับขนาดเล็ก และ มอเตอร์กระแสตรงแบบแปรงถ่าน ถึง มอเตอร์กระแสตรงไร้แปรงถ่าน, สเต็ปเปอร์มอเตอร์และ กระปุกเกียร์เรานําเสนอโซลูชั่นการเคลื่อนไหวแบบบูรณาการภายใต้หลังคาเดียวกัน
- การปรับแต่ง OEM/ODM — ทีม R&D ของเราประกอบด้วยวิศวกรระดับปริญญาเอก 8 ให้ การออกแบบมอเตอร์แบบกําหนดเอง ปรับให้เหมาะกับแรงบิด ความเร็ว แรงดันไฟฟ้า และข้อกําหนดในการติดตั้งเฉพาะของคุณเรานํารายได้ประจําปี 10% กลับมาลงทุนใหม่ในการวิจัยและพัฒนา
- การประกันคุณภาพ — มอเตอร์ทุกตัวผ่าน 100% การทดสอบรายบุคคล บนไดนาโมมิเตอร์ ในห้องที่มีอุณหภูมิสูง-ต่ํา และในห้องเงียบผลิตภัณฑ์ของเราได้รับการรับรองมาตรฐาน ISO, CE และประสิทธิภาพพลังงานที่สอดคล้องกับมาตรฐาน IEC และ NEMA
- การสนับสนุนระดับภูมิภาค — สําหรับลูกค้าในอเมริกาเหนือและยุโรปเราให้คําปรึกษาด้านเทคนิคในท้องถิ่นความช่วยเหลือในการทดสอบตัวอย่างการประสานงานการจัดส่งและการสนับสนุนการรับประกันหลังการขายผ่าน United Motion Inc. ในเครือของเรา
- การรวมมอเตอร์ + คอนโทรลเลอร์ — เราออกแบบและผลิต ตัวควบคุมมอเตอร์ ควบคู่ไปกับตัวมอเตอร์เอง เพื่อให้มั่นใจถึงความเข้ากันได้ที่ราบรื่นและขจัดความเสี่ยงในการรวมสําหรับทีมวิศวกรของคุณ
ไม่ว่าแอปพลิเคชันของคุณต้องการประสิทธิภาพสูงหรือไม่ มอเตอร์ไฟฟ้ากระแสสลับสามเฟส ได้รับการจัดอันดับตามมาตรฐาน IE3 หรือมอเตอร์ BLDC ที่มีความแม่นยําสําหรับแอคชูเอเตอร์หุ่นยนต์ ทีมงานของเราสามารถช่วยคุณนําทางการตัดสินใจ AC กับ DC ด้วยข้อมูลเฉพาะแอปพลิเคชัน. ติดต่อทีมวิศวกรของเรา เพื่อหารือเกี่ยวกับข้อกําหนดของโครงการ
อ้างอิง
- คณะกรรมาธิการไฟฟ้าระหว่างประเทศ. IEC 60034-30-1:2014 — เครื่องจักรไฟฟ้าแบบหมุน — ส่วน 30-1: ระดับประสิทธิภาพของมอเตอร์ไฟฟ้ากระแสสลับที่ทํางานในสายการผลิต มีจําหน่ายที่: https://webstore.iec.ch/publication/61488
- คณะกรรมาธิการไฟฟ้าระหว่างประเทศ. IEC 60034-1:2022 — เครื่องจักรไฟฟ้าแบบหมุน — ส่วน 1: การให้คะแนนและประสิทธิภาพ มีจําหน่ายที่: https://webstore.iec.ch/publication/61474
- สมาคมผู้ผลิตไฟฟ้าแห่งชาติ. NEMA MG 1-2021 — มอเตอร์และเครื่องกําเนิดไฟฟ้า มีจําหน่ายที่: https://www.nema.org/standards/view/Motors-and-Generators
- เอบีบี. คู่มือมอเตอร์กระบวนการแรงดันต่ํา Rev D. มอเตอร์และเครื่องกําเนิดไฟฟ้า ABBมีจําหน่ายที่: https://library.e.abb.com/public/1fd380f8ca8b4934ae3fa609d764fd33/21043_ABB_Motor_Guide_REV_D.pdf
- ABB. ‘NEMA เทียบกับประสิทธิภาพของ IEC’ บทความทางเทคนิคของ ABBดูได้ที่: https://new.abb.com/news/detail/70167/nema-vs-iec-efficiencies
- ABB. ‘ทําความเข้าใจกับมาตรฐานมอเตอร์ 2027 ของ DOE’ ABB News, 2024 สามารถดูได้ที่: https://www.abb.com/global/en/news/132268/understanding-the-2027-doe-motor-standards
- มอเตอร์แม็กซอน. มอเตอร์กระแสตรง: มอเตอร์กระแสตรงแม่เหล็กถาวรพร้อมขดลวดไร้แกน — คู่มือทางเทคนิค maxon motor ag. มีจําหน่ายที่: https://www.maxonmotor.com/medias/sys_master/root/8803450421278/maxonDCmotor-Handouts.pdf
- ยาสกาวะ อเมริกา. ลักษณะแรงบิดความเร็วมอเตอร์เหนี่ยวนํา — รายงานการใช้งาน AR.MOTOR.01 มีจําหน่ายที่: https://www.yaskawa.com/downloads/-/document/downloads?productGroup=Inverterไดรฟ์&productLine=มอเตอร์ไฟฟ้ากระแสสลับ
- ชไนเดอร์ อิเล็คทริค. ‘ความแตกต่างระหว่างมอเตอร์ไฟฟ้ากระแสสลับและกระแสตรง’ บล็อกของชไนเดอร์ อิเล็คทริค มีจําหน่ายที่: https://eshop.se.com/in/blog/post/ac-and-dc-motor-differences.html
- Miyamasu, M. & Akatsu, K. (2011).’การเปรียบเทียบประสิทธิภาพระหว่างมอเตอร์กระแสตรงไร้แปรงถ่านและมอเตอร์ไฟฟ้ากระแสสลับไร้แปรงถ่านโดยพิจารณาจากวิธีการขับขี่และการออกแบบเครื่องจักร’ รายงานการประชุม IECON 2011 — การประชุมประจําปีครั้งที่ 37 ของ IEEE Industrial Electronics Society, หน้า 1830–1835ดอย: 10.1109/IECON.2011.6119584
- Lee, T.-Y., Seo, M.-K., Kim, YJ. & Jung, S.-Y. (2016).’การออกแบบมอเตอร์และการเปรียบเทียบลักษณะของมอเตอร์ BLDC แบบโรเตอร์นอกและมอเตอร์ BLAC ตามการวิเคราะห์เชิงตัวเลข’ ธุรกรรม IEEE เกี่ยวกับการนํายิ่งยวดประยุกต์, ฉบับ 26, เลขที่ 4, หน้า 1–6 ดอย: 10.1109/TASC.2016.2548079
- Echle, A., Gong, Y., Terfurth, J. & Parspour, N. (2020).’การเปรียบเทียบโหมด BLDC และ BLAC ตาม FEA สําหรับมอเตอร์ฟลักซ์ตามแนวแกนที่มี BEMF สี่เหลี่ยมคางหมู’ IECON 2020 — การประชุมประจําปีครั้งที่ 46 ของ IEEE Industrial Electronics Society. ดอย: 10.1109/IECON43393.2020.9255310
คําถามที่พบบ่อย: มอเตอร์ AC กับ DC
1 อะไรคือความแตกต่างที่สําคัญระหว่างมอเตอร์ AC และ DC?
ความแตกต่างที่สําคัญคือแหล่งพลังงาน: มอเตอร์ไฟฟ้ากระแสสลับทํางานโดยใช้กระแสสลับและใช้การเหนี่ยวนําแม่เหล็กไฟฟ้าเพื่อสร้างสนามแม่เหล็กหมุนในขณะที่มอเตอร์กระแสตรงทํางานด้วยกระแสตรงและอาศัยสนามแม่เหล็กที่อยู่กับที่ที่โต้ตอบกับกระดองผ่านตัวสับเปลี่ยนหรือสวิตช์อิเล็กทรอนิกส์สิ่งนี้นําไปสู่ความแตกต่างในการควบคุมความเร็วการบํารุงรักษาแรงบิดเริ่มต้นและต้นทุน
2 มอเตอร์ประเภทใดมีประสิทธิภาพมากกว่ากัน AC หรือ DC?
มอเตอร์กระแสตรงแบบไม่มีแปรงถ่านและมอเตอร์เหนี่ยวนําไฟฟ้ากระแสสลับ IE3/IE4 ที่ทันสมัยทั้งคู่มีประสิทธิภาพ 90–96% มอเตอร์กระแสตรงแบบมีแปรงถ่านโดยทั่วไปจะถึง 75–85% เนื่องจากแรงเสียดทานของแปรงและการสูญเสียตัวสับเปลี่ยน ตามมาตรฐาน IEC 60034-30-1 มอเตอร์ไฟฟ้ากระแสสลับประสิทธิภาพระดับพรีเมียม IE3 เป็นขั้นต่ําตามกฎหมายในหลายภูมิภาค ในขณะที่มอเตอร์ IE4 Super Premium Efficiency ที่ใช้เทคโนโลยีแม่เหล็กถาวรอาจเกิน ตัวอย่างเช่น มอเตอร์ </b9 95% 200 96.2%การวิเคราะห์มาตรฐาน DOE 2027
3 ฉันสามารถเปลี่ยนมอเตอร์กระแสตรงเป็นมอเตอร์ไฟฟ้ากระแสสลับได้หรือไม่?
ใช่ แต่คุณต้องตรวจสอบว่ามอเตอร์ AC ตรงกับความเร็ว แรงบิด และอัตรากําลังที่ต้องการ หากต้องการการควบคุมความเร็วที่แม่นยํา จะต้องเพิ่ม Variable Frequency Drive (VFD) ส่วนต่อประสานทางกล (ขนาดเพลา หน้าแปลนติดตั้ง) และแหล่งจ่ายไฟ (เฟสเดียวเทียบกับสามเฟส) ในหลายกรณี การอัพเกรดจากมอเตอร์กระแสตรงแบบมีแปรงถ่านเป็น มอเตอร์กระแสตรงไร้แปรงถ่าน เป็นการทดแทนโดยตรงมากกว่าการเปลี่ยนไปใช้ AC
4 เหตุใดมอเตอร์กระแสตรงจึงมีแรงบิดเริ่มต้นสูงกว่ามอเตอร์ไฟฟ้ากระแสสลับ
มอเตอร์กระแสตรงสร้างแรงบิดสูงสุดที่ความเร็วเป็นศูนย์ (สตาร์ทอัพ) เนื่องจากกระแสกระดองถูกจํากัดด้วยความต้านทานเมื่อไม่มี EMF ย้อนกลับ มอเตอร์กระแสตรงแบบพันแบบอนุกรมสามารถให้แรงบิดที่กําหนดได้ถึง 500% เมื่อสตาร์ทเครื่อง ในทางตรงกันข้าม มอเตอร์เหนี่ยวนําไฟฟ้ากระแสสลับมักสร้าง 150–250% ของแรงบิดพิกัดเมื่อเริ่มต้น เนื่องจากการลื่นไถลความถี่ของโรเตอร์จะสูงที่สุดเมื่อหยุดนิ่ง แต่ตัวประกอบกําลังไม่ดี
5 ขีดจํากัดอุณหภูมิสําหรับฉนวนมอเตอร์ AC และ DC คืออะไร?
ตามมาตรฐาน IEC 60034-1 คลาสฉนวนมอเตอร์จะกําหนดอุณหภูมิการทํางานสูงสุด: คลาส B อนุญาต 130°C คลาส F อนุญาต 155°C และคลาส H อนุญาต 180°C มอเตอร์อุตสาหกรรมส่วนใหญ่ใช้ฉนวนคลาส F มอเตอร์กระแสตรงแบบแปรงถ่านอาจร้อนขึ้นเนื่องจากแรงเสียดทานของแปรง ในขณะที่มอเตอร์เหนี่ยวนําไฟฟ้ากระแสสลับที่มีประสิทธิภาพ IE3+ จะทํางานเย็นลงเนื่องจากการสูญเสียที่ลดลง maxon ระบุอุณหภูมิขดลวดสูงสุดที่ +155°C สําหรับซีรีส์มอเตอร์กระแสตรง RE 40
6 มอเตอร์ตัวไหนดีกว่าสําหรับรถยนต์ไฟฟ้า?
รถยนต์ไฟฟ้าสมัยใหม่ส่วนใหญ่ใช้มอเตอร์ซิงโครนัสแม่เหล็กถาวร (PMSM) ซึ่งเป็นมอเตอร์ไฟฟ้ากระแสสลับที่ขับเคลื่อนด้วยอินเวอร์เตอร์ในทางเทคนิค โดยรวมประสิทธิภาพของการออกแบบ AC เข้ากับขนาดที่กะทัดรัดและความหนาแน่นของแรงบิดสูงของมอเตอร์กระแสตรง มอเตอร์กระแสตรงแบบไม่มีแปรงถ่านยังใช้ใน EV ขนาดเล็กและ e-bikes เนื่องจากการสับเปลี่ยนทางอิเล็กทรอนิกส์ที่เรียบง่าย สําหรับการใช้งานฉุดลาก EV ทางเลือกระหว่าง PMSM และ BLDC ขึ้นอยู่กับระดับพลังงานที่ต้องการ ความซับซ้อนในการควบคุม และเป้าหมายต้นทุน ดูของเรา คู่มือการใช้งานมอเตอร์ BLDC สําหรับคําแนะนําเฉพาะตลาด
