
Quais são as desvantagens dos motores CC sem escova?
Resposta rápida
As principais desvantagens dos motores CC sem escova (BLDC) incluem: (1) maior custo inicial devido a ímãs permanentes e controladores eletrônicos – normalmente 30 – 60% mais do que equivalentes escovados; (2) complexidade do controlador, exigindo controladores eletrônicos de velocidade (ESCs) com sensores Hall ou algoritmos sem sensor que adicionam esforço de design e integração; (3) interferência eletromagnética (EMI) da comutação PWM de alta frequência, necessitando de blindagem e filtragem de acordo com IEC 60034-1 e FCC Parte 15; (4) sensibilidade térmica, onde os ímãs permanentes de NdFeB correm o risco de desmagnetização irreversível acima do limite de 150–180 °C (IEC 60034-1 Limite de Classe H); e (5) dificuldade de reparo, pois a eletrônica integrada torna a manutenção de campo impraticável. Apesar dessas limitações, os motores BLDC continuam sendo a escolha preferida para aplicações que exigem eficiência acima de 85%, longa vida útil (>10,000 horas) e controle de velocidade preciso.
O que é um motor CC sem escova?
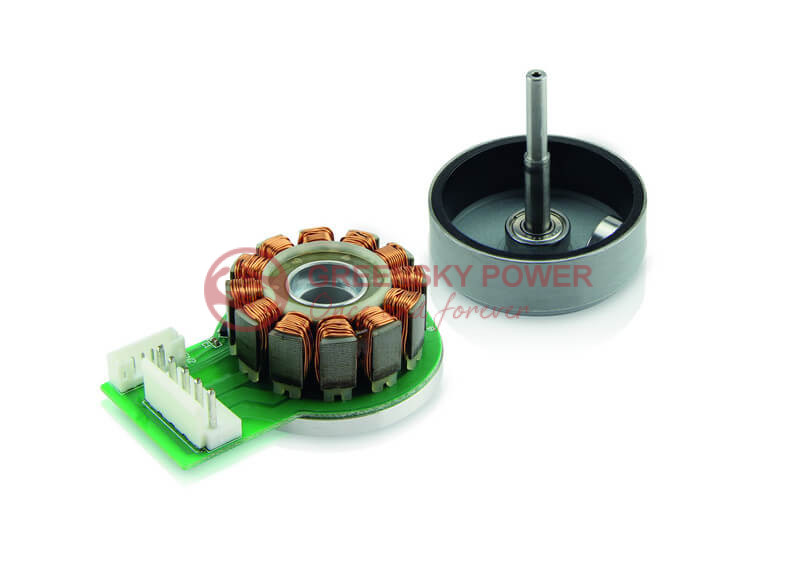
Um motor CC sem escova (BLDC) é um motor elétrico síncrono alimentado por eletricidade CC por meio de um controlador eletrônico que energiza sequencialmente os enrolamentos do estator para produzir um campo magnético rotativo. Ao contrário motores DC escovados, os motores BLDC eliminam escovas mecânicas e comutadores, contando com ímãs permanentes no rotor e comutação eletrônica por meio de sensores de efeito Hall ou detecção de retrocesso EMF.
De acordo com a IEC 60034-1, os motores BLDC se enquadram na classificação de máquinas síncronas de ímã permanente (PMSM), distintas dos motores de indução e motores CC escovados. arquitetura do núcleo consiste em três componentes principais: um estator com enrolamentos polifásicos (normalmente 3-fase), um rotor com ímãs permanentes (NdFeB, SmCo ou ferrite) e um controlador eletrônico que determina o tempo de comutação com base no feedback da posição do rotor.
O Departamento de Energia dos EUA (DOE) reconhece a tecnologia BLDC como um caminho fundamental para atender ao Requisitos mínimos de eficiência do IE3 exigido sob 10 CFR Parte 431 para motores de uso geral classificados 1–500 HP, a partir de julho 2026. Esse impulso regulatório acelerou a adoção do BLDC em automação industrial, HVAC e aplicações de veículos elétricos.
Classificação BLDC vs. CC escovado vs. motor de indução
| Parâmetro | Motor BLDC | Motor DC escovado | Motor de indução AC |
|---|---|---|---|
| Método de comutação | Eletrônico (sensores Hall / EMF) | Mecânica (escovas + comutador) | Indução eletromagnética |
| Eficiência típica | 85–97% | 60–80% | 70–94% |
| Vida útil | 10,000+ horas | 1,000–3,000 horas | 15,000–30,000 horas |
| Requisitos de manutenção | Baixo (apenas rolamentos) | Alta (substituição da escova) | Baixo (apenas rolamentos) |
| Controlador necessário | Sim (obrigatório) | Não (DC direto) | Opcional (VFD para controle de velocidade) |
| Índice de custo inicial | 1.3–1.6× | 1.0× (linha de base) | 0.8–1.2× |
| Geração EMI | Médio-Alto (comutação PWM) | Alto (arco de escova) | Baixo |
| Precisão de controle de velocidade | ±0.1% | ±5% | ±2% (com VFD) |
Como funcionam os motores BLDC: passo a passo
Compreender as desvantagens requer primeiro entender o princípio de operação. O motor BLDCe suas desvantagens – decorrem diretamente desse processo de comutação eletrônica:
- Entrada de alimentação DC: Uma fonte de tensão CC (bateria ou CA retificada) fornece energia ao controlador eletrônico, não diretamente aos enrolamentos do motor. O controlador atua como um inversor, convertendo CC em corrente trifásica pulsada sequencialmente.
- Detecção de posição do rotor: Sensores de efeito Hall instalados no estator detectam o rotors posição magnética do pólo em qualquer instante. Projetos sem sensor, o controlador infere a posição do back-EMF gerado na fase sem energia – mas isso requer velocidade de rotação mínima (normalmente 500 – 1,000 rpm) para funcionar de forma confiável.
- Comutação eletrônica: Com base no feedback da posição do rotor, o controlador energiza o par de enrolamento de fase do estator apropriado no momento exato necessário para manter o ângulo de torque ideal (90° elétrico entre o campo do estator e o fluxo do ímã do rotor). Isso elimina o contato físico escova-comutador.
- Geração de torque: O enrolamento do estator energizado cria um campo magnético que interage com o rotors ímãs permanentes, produzindo força tangencial e torque rotacional. A saída de torque é proporcional à corrente: T = Kt × I, onde Kt é o motors (por exemplo, 23.6 mNm/A para Faulhaber 2264BP4).
- Regulamento de velocidade: O controlador ajusta o ciclo de trabalho PWM e a frequência de comutação para regular a velocidade e o torque. O controle de circuito fechado usando o feedback do codificador pode atingir a precisão de velocidade de ±0.1%, mas requer sensores adicionais, fiação e potência de processamento do controlador.
Cada etapa desse processo introduz possíveis modos de falha e fatores de custo que não existem em projetos de motores escovados mais simples. O controlador eletrônico, embora permita um desempenho superior, é a maior fonte de desvantagens do BLDC.
Desvantagens dos motores CC sem escova: comparação detalhada
1. Alto custo inicial
Os sistemas BLDC custam 30–60% mais do que os motores CC escovados equivalentes. O prêmio de custo vem de duas fontes:
- Materiais do ímã permanente: Os ímãs NdFeB (N42SH–N52SH) de alta qualidade custam $60–120/kg, e cada motor requer matrizes de ímãs usinados com precisão. A volatilidade do preço das terras raras (os preços Nd flutuaram 200–400% entre 2010–2022) cria risco na cadeia de suprimentos.
- Controlador eletrônico: Um ESC BLDC adiciona $15–200+ por unidade, dependendo da potência nominal. Por exemplo, o módulo maxon DEC 24/2 (48W, 8–24V) adiciona um custo significativo além do próprio motor, enquanto os controladores de nível industrial da série SIMOTICS da Siemens podem exceder $500 para aplicações de alta potência.
Para gerentes de compras B2B avaliando soluções personalizadas do motor BLDC, o custo total do sistema (motor + controlador + sensores + fiação) deve ser comparado com a economia do ciclo de vida em energia e manutenção. Um estudo encomendado pelo DOE descobriu que a economia de energia por si só normalmente recupera o prêmio de custo dentro de 2 – 4 anos para motores industriais em operação contínua.
2. Complexidade e dependência do controlador
Motores BLDC não pode operar sem um controlador eletrônico. Ao contrário dos motores escovados que iniciam instantaneamente quando a energia CC é aplicada, os motores BLDC exigem:
- Detecção de posição do rotor (sensores Hall, codificadores ou detecção de back-EMF)
- Lógica de comutação PWM (normalmente 20–100 frequência de comutação kHz)
- Limitação de corrente e algoritmos de proteção térmica
- Otimização do tempo de comutação para diferentes condições de velocidade/carga
maxonA tecnologia de controle sem sensor ilustra essa complexidade: seu método de cruzamento zero EMF funciona apenas acima de 500–1,000 rpm, enquanto os métodos baseados em observador (permitindo FOC/comutação sinusoidal) exigem várias centenas de rpm no mínimo. O método de anisotropia magnética funciona em parada, mas exige parametrização específica do motor – maxon afirma explicitamente que ‘plug and play não é uma opção’ para esses controladores.
Se o controlador falhar, todo o sistema do motor não funciona até que o controlador seja reparado ou substituído. Isso contrasta com os motores escovados, onde uma simples restauração da conexão de energia é suficiente.
3. Interferência eletromagnética (EMI)
A comutação PWM de alta frequência em controladores BLDC gera EMI conduzido e irradiado significativo. Um estudo publicado na conferência IEEE UPEC 2016 (DOI: 10.1109/UPEC.2016.8114064) avaliou a compatibilidade eletromagnética de acionamentos BLDC em sistemas de ar condicionado residencial e descobriu que:
- A comutação PWM em 20–100 kHz produz harmônicos que se estendem até a faixa de MHz
- O EMI conduzido pode exceder os limites CISPR 11/22 Classe A sem filtragem adequada
- O EMI irradiado pode interferir em equipamentos de comunicação próximos e circuitos analógicos sensíveis
maxonA documentação técnica recomenda várias medidas de mitigação: capacitores de supressão entre terminais e terra, núcleos de ferrite toroidal em cabos do motor, cabos emparelhados blindados e carcaças de motor aterradas (princípio da gaiola de Faraday). Cada um deles adiciona custo, peso e complexidade de design.
4. Sensibilidade térmica e desmagnetização do ímã
Os motores BLDC usam ímãs permanentes NdFeB que são vulneráveis a desmagnetização irreversível em temperaturas elevadas. O papel IEEE Transactions on Magnetics (DOI: 10.1109/TMAG.2015.2456854) por Fasil et al. demonstraram que o desempenho motor varia significativamente com a temperatura do ímã, e que o ponto do joelho na curva de desmagnetização determina o limite crítico de operação.
| Classe de isolamento (IEC 60034-1) | Temperatura máxima de enrolamento | Temperatura ambiente máxima | Aplicação típica do motor BLDC |
|---|---|---|---|
| Classe A (105°C) | 105°C | 40°C | Fãs de eletrônicos de consumo |
| Classe E (120°C) | 120°C | 40°C | Pequenos eletrodomésticos |
| Classe B (130°C) | 130°C | 40°C | Geral industrial |
| Classe F (155°C) | 155°C | 40°C | Automação industrial (maxon EC-max 30) |
| Classe H (180°C) | 180°C | 40°C | Alto desempenho (Faulhaber 2668CR: 155°C enrolamento) |
Os ímãs de NdFeB normalmente iniciam a desmagnetização irreversível em 150–180°C, dependendo do grau (grau N: 80°C, grau SH: 150°C, grau UH: 180°C). O artigo IEEE ICEMS 2011 (DOI: 10.1109/ICEMS.2011.6073588) por Du et al. conduziram análises térmicas multifísicas em um motor BLDC de alta velocidade 2.2 kW e confirmaram que o aumento da temperatura pode causar desmagnetização de ímã permanente e danos ao isolamento do enrolamento, exigindo o projeto de gerenciamento térmico desde os primeiros estágios.
Os dados práticos das folhas técnicas da Faulhaber ilustram esses limites térmicos: o motor BLDC 1028S006B tem uma temperatura máxima da bobina de 125°C e faixa de temperatura operacional de -20°C a +100°C, enquanto o motor BLDC plano 2610T012B tem uma temperatura máxima da bobina mais restritiva de apenas 80°C. Essas restrições térmicas limitam diretamente a saída de torque contínua e exigem redução de potência em ambientes de alto ambiente.
5. Dificuldade em reparar e manter
O reparo do motor BLDC é fundamentalmente diferente do reparo do motor escovado. Os principais desafios incluem:
- Eletrônica integrada: As falhas do controlador exigem equipamento de diagnóstico especializado e, muitas vezes, substituição completa do controlador, em vez de reparo em nível de componente.
- Manuseio do ímã: Os ímãs do rotor requerem manuseio cuidadoso durante a desmontagem; procedimentos inadequados podem causar danos ao ímã ou desmagnetização.
- Conhecimento especializado: Os técnicos devem entender os sistemas elétricos e eletrônicos, incluindo algoritmos de controle PWM e procedimentos de calibração de sensores.
- Dependência de firmware: Bugs de firmware do controlador ou incompatibilidades de parâmetros podem causar comportamento irregular do motor difícil de diagnosticar sem o fabricanteferramentas de software proprietária.
Para aplicações industriais, isso significa custos de tempo de inatividade mais altos e maior tempo médio de reparo (MTTR). A Greensky Power oferece suporte técnico dedicado ao reparo de motores BLDC para ajudar a minimizar esses problemas.
6. Torque limitado de baixa velocidade (designs sem sensor)
Os motores BLDC sem sensor dependem de back-EMF para detecção de posição do rotor, que é proporcional à velocidade de rotação. Em parada e velocidades muito baixas, o back-EMF é insuficiente para uma comutação confiável. O IEEE Transactions on Applied Superconductivity paper (DOI: 10.1109/TASC.2018.2792449) por Seo et al. analisaram a desmagnetização irreversível em motores BLDC em relação à conexão do enrolamento e ondulação de corrente, descobrindo que a ondulação de corrente PWM pode exacerbar as características de desmagnetização, particularmente durante a operação em baixa velocidade, onde o controle de corrente é menos preciso.
Essa limitação torna os motores BLDC sem sensor inadequados para aplicações que exigem:
- Alto torque de partida (transportadores, mecanismos de elevação)
- Posicionamento preciso em baixa velocidade (robótica, Máquinas CNC)
- Entrega suave de torque a partir de zero rpm (dispositivos médicos, ferramentas cirúrgicas)
7. Sensibilidade às flutuações de tensão
Os controladores BLDC são sensíveis a variações de tensão de alimentação além de sua faixa de entrada nominal. A subtensão pode causar falha de comutação e parada do motor, enquanto a sobretensão pode danificar os transistores de comutação (MOSFETs/IGBTs). As aplicações alimentadas por bateria enfrentam desafios específicos, pois a tensão da bateria varia significativamente entre os estados carregado e descarregado.
8. Sensibilidade ambiental
Embora os motores BLDC não tenham detritos de desgaste da escova, seus componentes eletrônicos são vulneráveis a:
- Umidade e umidade: Os controladores exigem revestimento isolante ou gabinetes IP65+ para ambientes úmidos
- Poeira e contaminação: Os codificadores ópticos são particularmente sensíveis à contaminação por partículas
- Vibração e choque: Juntas de solda e contatos de conector podem se cansar sob vibração contínua
- Atmosferas corrosivas: Névoa salina, vapores químicos e poluentes industriais podem degradar os componentes eletrônicos mais rapidamente do que os enrolamentos do motor
Dados de engenharia: eficiência, limites de temperatura e fórmulas
Eficiência do motor BLDC por classificação de potência
De acordo com a IEC 60034-30-1, a classificação de eficiência para motores operados por linha fornece uma referência para sistemas BLDC. Embora os motores BLDC não sejam classificados diretamente sob IEC 60034-30-1 (que abrange motores CA operados por linha), a estrutura de eficiência é amplamente referenciada:
| Classe de eficiência IEC | Designação | Faixa de eficiência típica do BLDC | Equivalente NEMA |
|---|---|---|---|
| IE1 | Eficiência padrão | 75–85% | Eficiência padrão |
| IE2 | Alta eficiência | 85–90% | Eficiência energética |
| IE3 | Eficiência Premium | 90–94% | NEMA Premium |
| IE4 | Eficiência Super Premium | 94–96% | — |
| IE5 | Eficiência ultra premium | 96–97%+ | — |
Dados de referência: Siemens SIMOTICS 1PH8 série PMSM atinge 92% eficiência em 7.38 kW potência nominal com 23.5 Nm torque nominal. Faulhaber 2668W018CR DC motor atinge 86% eficiência máxima com construção de ímã de terras raras.
Principais fórmulas de engenharia para análise de desvantagens do BLDC
1. Eficiência do motor:
η = (Pfora / Pem) × 100% = (T × ω) / (V × I) × 100%
Onde: T = torque de saída (Nm), ω = velocidade angular (rad/s), V = tensão de alimentação (V), I = corrente de entrada (A)
2. Perda de cobre (perda I²R):
PCu = I² × Rfase × k
Onde: k = número de fases ativas (normalmente 2 para 3-fase BLDC com condução 120°). Essa perda é a principal fonte de calor nos enrolamentos do estator e contribui diretamente para as limitações térmicas.
3. Constante de torque:
Kt = T / I (Nm / A)
Referência: Faulhaber 1028S006B tem Kt = 1.76 mNm/A; essa constante determina a corrente necessária para uma determinada saída de torque e afeta diretamente o dimensionamento do controlador.
4. Constante Back-EMF:
Ke = VEMF / ω (V·s/rad)
A tensão do back-EMF limita a velocidade máxima alcançável em uma determinada tensão de alimentação, à medida que a velocidade aumenta até que o back-EMF se aproxime da tensão de alimentação.
5. Modelo de resistência térmica:
ΔT = Pperda × (Rth1 + Rth2)
Onde: Rth1 = resistência térmica do enrolamento à carcaça, Rth2 = resistência térmica da carcaça-à-ambiente. Referência: Faulhaber 1028S006B tem Rth1 = 6.6 K/W, Rth2 = 42.4 K/W, demonstrando o caminho térmico significativo do enrolamento ao ambiente.
6. Vida útil do rolamento (L10 de acordo com SKF/ISO 281):
L10h = (10⁶ / 60n) × (C/P)p
Onde: C = classificação de carga dinâmica (kN), P = carga dinâmica equivalente (kN), n = velocidade de rotação (rpm), p = 3 para rolamentos de esferas, p = 10/3 para rolamentos de rolos. Esta fórmula ajuda a avaliar se a vida útil do rolamento será um fator limitante em aplicações BLDC.
NEMA MG 1 Fator de serviço para aplicações BLDC
NEMA MG 1 define um fator de serviço (SF) que permite que os motores operem acima da classificação da placa de identificação sob condições específicas. Para motores BLDC usados em aplicações de velocidade variável, NEMA MG 1 A Parte 30 especifica um SF típico de 1.0–1.15, o que significa que a capacidade de sobrecarga contínua é limitada em comparação com os motores de indução do projeto NEMA (SF = 1.15–1.25). Essa margem de sobrecarga reduzida é uma consequência direta da sensibilidade à temperatura do ímã permanente discutida acima.
Melhores aplicações para motores BLDC (apesar das desvantagens)
Apesar de suas desvantagens, os motores BLDC se destacam em aplicações em que suas vantagens – alta eficiência, longa vida útil e controle preciso – superam as penalidades de custo e complexidade:
| Aplicação | Por que o BLDC é preferido | Principais desvantagens mitigadas |
|---|---|---|
| Veículos elétricos e e-bikes | A alta eficiência (>90%) estende o alcance; frenagem regenerativa; tamanho compacto | Custo compensado pela economia de combustível ao longo da vida útil do veículo |
| Drones e UAVs | Alta relação potência-peso; resposta instantânea do acelerador | Gerenciamento térmico via fluxo de ar; a curta duração do vôo limita o acúmulo de calor |
| Automação Industrial & Robótica | Posicionamento preciso; capacidade de alta velocidade; longos intervalos de manutenção | Controladores de nível industrial com filtragem EMI integrada |
| Sistemas HVAC | A operação de velocidade variável corresponde à carga; atende aos mandatos de eficiência do DOE | A operação contínua justifica o custo do controlador por meio da economia de energia |
| Equipamento médico | Operação silenciosa; design esterilizável; controle de velocidade preciso | A vedação hermética protege a eletrônica; o controle sem sensor evita o risco de contaminação |
Guia de seleção: quando escolher (ou evitar) BLDC
Siga este processo passo a passo para determinar se um motor BLDC é a escolha certa para sua aplicação:
- Defina os requisitos do aplicativo: Torque necessário, faixa de velocidade, ciclo de trabalho, temperatura ambiente, vida útil esperada e restrições orçamentárias. Se a vida útil < 2,000 horas e o ciclo de trabalho for intermitente, um motor escovado pode ser suficiente.
- Avalie o custo total de propriedade (TCO): Calcule o TCO = custo inicial + custo de energia + custo de manutenção + custo de tempo de inatividade sobre a vida útil esperada. Para aplicações de serviço contínuo (>4,000 horas/ano), a economia de energia do BLDC normalmente justifica o prêmio.
- Avalie a capacidade de integração do controlador: Sua equipe de engenharia tem experiência com programação de controladores de motor, testes de conformidade EMI e calibração de sensores? Caso contrário, considere Pacotes pré-integrados de controladores de motor.
- Verifique a margem térmica: Calcule a temperatura do enrolamento do pior caso usando o modelo de resistência térmica. Certifique-se de que a temperatura máxima do enrolamento esteja pelo menos 20°C abaixo do ímãs limiar de desmagnetização irreversível para a classe de isolamento selecionada.
- Verifique a conformidade regulatória: Para os mercados dos EUA, verifique a conformidade com o DOE 10 CFR Part 431. Para aplicações industriais, confirme a conformidade com NEMA MG 1. Para os mercados europeus, garanta a marcação CE e a conformidade com IEC 60034.
- Planeje o fim da vida útil: Para aplicações de missão crítica, estoque de controladores e motores sobressalentes. Planejamento de garantia, garantir que o fornecedor ofereça cobertura adequada (mínimo 1 ano).
Erros comuns de engenharia ao usar motores BLDC
- Subdimensionando o controlador: Selecionando um controlador classificado apenas para corrente nominal sem levar em conta a corrente de pico durante a aceleração. As correntes de pico podem atingir 3–5× corrente nominal, exigindo classificações do controlador de pelo menos 2× o motors corrente nominal.
- Ignorando a conformidade EMI: Deixar de incluir a filtragem EMI durante o projeto inicial e, em seguida, tentar adaptar a blindagem após falhar nos testes de conformidade FCC/CISPR. Isso geralmente requer respins de PCB e atrasa significativamente o lançamento do produto.
- Negligenciando o gerenciamento térmico: Supondo que, como os motores BLDC são ‘mais eficientes’, eles geram menos calor. Embora seja verdadeiro em carga nominal, o calor concentrado em enrolamentos e MOSFETs do controlador requer caminhos térmicos deliberados, especialmente em ambientes fechados ou de alto ambiente.
- Tipo de sensor incompatível com a aplicação: Usando o controle sem sensor para uma aplicação que requer torque ou posicionamento de baixa velocidade, descobrindo que o motor não pode iniciar de forma confiável sob carga. O controle sem sensor requer velocidade mínima para detecção de EMF traseiro.
- Com vista para o coeficiente de temperatura do ímã: Sem levar em conta o fato de que os ímãs de NdFeB perdem aproximadamente 0.12%/°C de remanência reversivel, o que significa que um motor operando a 120°C pode fornecer 10% menos torque do que em 20°C. Isso deve ser levado em consideração nos cálculos da margem de torque.
- Margem de tensão inadequada: Projetar o controlador para operar exatamente com o volume nominal da bateriatage sem levar em conta a tensão de carga total (que pode ser 25% maior para baterias de íons de lítio) e voltage picos de comutação PWM (que pode adicionar outro 20–30% ultrapassagem transitório).
Tabela de solução de problemas: Problemas do motor BLDC
| Problema | Causa provável | Solução |
|---|---|---|
| O motor não liga ou gagueja | Desalinhamento ou falha do sensor Hall; back-EMF insuficiente em baixa velocidade (sem sensor) | Verifique a fiação e o alinhamento do sensor Hall; use o controle sensorizado para aplicações de baixa velocidade; adicione o algoritmo de rampa de inicialização |
| Aquecimento excessivo do motor | Limite de corrente muito alto; resfriamento insuficiente; ventilação bloqueada | Reduza o limite de corrente; verifique o caminho de resistência térmica; adicione resfriamento de ar forçado ou dissipador de calor; verifique se há curto de fase a fase |
| Falha do controlador / burnout do MOSFET | Picos de tensão da comutação PWM; capacitores de desacoplamento inadequados; eventos de sobrecorrente | Adicione diodos TVS e capacitores a granel; verifique as configurações de tempo morto; garanta a tensão adequada de acionamento do portão |
| Interferência EMI com eletrônica próxima | Radiação PWM de alta frequência; cabos de motor não blindados; aterramento ruim | Use cabos blindados de par trançado; instale núcleos de ferrite; melhore o aterramento; reduza a frequência PWM, se possível |
| Torque reduzido após operação prolongada | Desmagnetização do ímã da sobrecarga térmica; degradação do rolamento | Verifique a temperatura operacional vs. classificação do grau magnético; verifique a condição do rolamento; reduza a carga contínua ou melhore o resfriamento |
| Controle de velocidade ou posição errático | Ruído do codificador; problemas de ajuste do controlador; interferência eletromagnética em sinais de feedback | Use cabos codificadores blindados; adicione filtragem de sinal; resintonize os parâmetros PID; verifique se há loops de aterramento |
| Vibração do motor ou ruído acústico | Erros de tempo de comutação; ressonância mecânica; ondulação de corrente de baixa frequência PWM | Verifique o tempo do sensor Hall; aumente a frequência PWM acima de 20 kHz; implemente a comutação sinusoidal (FOC) |
| Falha prematura do rolamento | Seleção inadequada do rolamento para carga/velocidade; corrente do eixo através de rolamentos (comum em motores acionados por VFD) | Use rolamentos isolados ou anéis de aterramento do eixo; recalcule a vida útil do rolamento L10 de acordo com SKF/ISO 281; verifique o alinhamento |
PERGUNTAS FREQUENTES
Os motores CC sem escova valem o custo extra?
Para aplicações que operam mais de 2,000 horas por ano, onde a eficiência, a confiabilidade e a operação livre de manutenção são valorizadas, os motores BLDC valem o prêmio. A economia de energia por si só normalmente recupera a diferença de custo dentro de 2 – 4 anos, e a eliminação da substituição da escova reduz os custos de mão de obra de manutenção. No entanto, para aplicações de consumo intermitentes ou sensíveis ao custo, Os motores escovados continuam mais econômicos.
Qual é a principal desvantagem de um motor CC sem escova?
A principal desvantagem é o controlador eletrônico obrigatório, que aumenta o custo inicial, adiciona complexidade de design, cria desafios EMI e introduz um único ponto de falha. Sem o controlador, o motor não pode funcionar – ao contrário dos motores escovados que operam diretamente a partir de uma fonte de alimentação CC.
Quanto tempo duram os motores CC sem escova?
Os motores BLDC normalmente duram 10,000–20,000+ horas de operação, limitadas principalmente pela vida útil do rolamento e não pelo desgaste elétrico. A fórmula de vida útil do rolamento SKF L10 (L10h = (10⁶/60n) × (C/P)ᵖ) fornece uma estimativa quantitativa. Com a seleção e lubrificação adequadas do rolamento, a vida útil superior a 30,000 horas é alcançável em aplicações industriais.
Um motor CC sem escova pode funcionar sem um controlador?
Não. Os motores BLDC exigem comutação eletrônica para energizar sequencialmente os enrolamentos do estator com base na posição do rotor. Sem um controlador, a aplicação de energia CC diretamente nos enrolamentos não produzirá rotação – apenas uma condição de rotor bloqueado e possíveis danos ao enrolamento.
Os motores CC sem escova produzem EMI?
Sim. Enquanto os motores BLDC eliminam o arco de escova (uma das principais fontes de EMI em motores com escovas), a comutação PWM no controlador eletrônico gera EMI de alta frequência. O estudo IEEE UPEC 2016 (DOI: 10.1109/UPEC.2016.8114064) confirmou que as unidades BLDC exigem filtragem EMI para atender aos limites de conformidade CISPR 11/22 e FCC Parte 15.
O que acontece se um motor BLDC superaquecer?
O superaquecimento pode causar desmagnetização irreversível dos ímãs permanentes (normalmente acima de 150–180°C para ímãs de NdFeB), quebra do isolamento do enrolamento e falha do componente do controlador. O estudo IEEE ICEMS 2011 confirmou que o aumento de alta temperatura reduz as propriedades magnéticas e pode causar degradação permanente do desempenho.
Por que escolher a Greensky Power?
Compreender as desvantagens dos motores BLDC é apenas metade da equação – escolher o fabricante certo que mitigue essas desvantagens é igualmente importante. Poder Greensky, abordamos cada limitação por meio de soluções orientadas por engenharia:
- Experiência em integração de controladores: Nossa equipe de engenharia fornece pré-configurado Pacotes motor-controlador que eliminam a complexidade da integração, com projetos compatíveis com EMI pré-testados de acordo com os limites CISPR 11 Classe A.
- Projeto de gerenciamento térmico: Selecionamos graus magnéticos (SH/UH) e classes de isolamento (F/H por IEC 60034-1) adequados à sua aplicaçãos, garantindo margens de operação seguras abaixo dos limites de desmagnetização.
- Garantia de qualidade: Cada motor passa por 100% testes individuais em dinamômetros e em câmaras térmicas, verificando o desempenho em toda a faixa operacional antes do envio.
- Conformidade com os padrões: Nosso Motores BLDC de alta eficiência atender IEC 60034, NEMA MG 1 e DOE 10 CFR Parte 431 requisitos, com ISO 9001, CE e certificações de eficiência energética.
- Rede de suporte global: Com parceiros regionais de suporte na América do Norte e na Europa, fornecemos Suporte técnico, assistência de teste de amostra e serviço de garantia – reduzindo os riscos de reparo e tempo de inatividade inerentes aos sistemas BLDC.
- Engenharia personalizada: Para aplicações em que os motores BLDC padrão enfrentam limitações (torque de baixa velocidade, ambientes hostis, faixas especiais de tensão), nossa equipe de P&D – composta por engenheiros de nível PhD 8 – desenvolve soluções BLDC personalizadas adaptado às suas necessidades específicas, incluindo vedação IP67/IP69K, conectores de nível militar e algoritmos de controle proprietários.
Desde 2011, a Greensky Power atende clientes em 50+ países com recursos de fabricação que abrangem Motores de engrenagem BLDC, Motores BLDC 12V, e sistemas completos de controle de movimento. Nossa capacidade de produção mensal de 10,000+ e 10% investimento anual em P&D garantem escala e inovação para seus projetos BLDC.
Referências
- IEC 60034-1:2022, ‘Máquinas elétricas rotativas – Parte 1: Classificação e desempenho’, Comissão Eletrotécnica Internacional. https://webstore.iec.ch/publication/64884
- IEC 60034-30-1:2020, ‘Máquinas elétricas rotativas – Parte 30-1: Classes de eficiência de motores CA operados por linha.’ https://webstore.iec.ch/publication/60750
- NEMA MG 1-2021, ‘Motores e Geradores’, Associação Nacional de Fabricantes Elétricos. https://www.nema.org/standards/view/motors-and-generators
- DOE dos EUA, ‘Programa de Conservação de Energia: Padrões de Conservação de Energia para Motores Elétricos’, 10 Parte CFR 431. https://www.ecfr.gov/current/title-10/chapter-II/subchapter-D/part-431
- Fasil, M., Mijatovic, N., Jensen, B.B. & Holbøll, J. (2015). ‘Variação de desempenho do motor PMBLDC do ímã de ferrita com temperatura.’ Transações IEEE em Magnetismo, 51(12). DOI: 10.1109/TMAG.2015.2456854
- Du, G., Wang, H., Liu, X. & Wang, Y. (2011). ‘Análise térmica multifísica de um motor CC sem escova de ímã permanente de alta velocidade.’ IEEE ICEMS 2011. DOI: 10.1109/ICEMS.2011.6073588
- Seo, M.K. et al. (2018). ‘Análise de desmagnetização irreversível com relação à conexão do enrolamento e ondulação de corrente no motor CC sem escova.’ Transações IEEE sobre supercondutividade aplicada, 28(3). DOI: 10.1109/TASC.2018.2792449
- SKF, ‘Vida útil nominal do rolamento’, Referência técnica do Grupo SKF. https://www.skf.com/africa/en/products/bearings-units-housings/principles/bearing-selection-process/bearing-size/size-selection-based-on-rating-life/bearing-rating-life
- maxon Group, ‘Emissões eletromagnéticas com motores DC’, maxon Suporte técnico. https://support.maxongroup.com/hc/en-us/articles/360007828014
- Siemens AG, ‘Folha de dados técnicos SIMOTICS M-1PH8’, Catálogo de motores Siemens. https://www.siemens.com/sr-rs/products/simotics/m-1ph8/
