
Qual é a diferença entre motores CA e CC?
Resposta rápida:
Os motores CA e CC diferem na fonte de energia e na geração de movimento. Motores AC Use corrente alternada e indução eletromagnética para criar um campo magnético rotativo no estator, acionando o rotor sem contato. Motores DC Os motores CA geralmente oferecem menor manutenção e maior eficiência para serviço contínuo; os motores CC se destacam no controle preciso de velocidade e no alto torque de partida. 60034‑30‑1 e NEMA MG 1) agora definem níveis mínimos de desempenho, diminuindo a tradicional lacuna de eficiência.
Conteúdo
- O que é um motor CA?
- O que é um motor CC?
- Como funcionam os motores CA e CC: princípio passo a passo
- Motor AC vs DC: Tabela de comparação de recursos
- Dados de engenharia: eficiência, limites de temperatura e torque
- Melhores aplicações para motores CA e CC
- Guia de seleção de motor passo a passo
- Erros comuns de engenharia ao selecionar motores CA vs CC
- Tabela de solução de problemas: problemas motores comuns
- Por que escolher a Greensky Power para suas soluções de motor?
- Referências
- FAQ: Motores CA vs CC
O que é um motor CA?
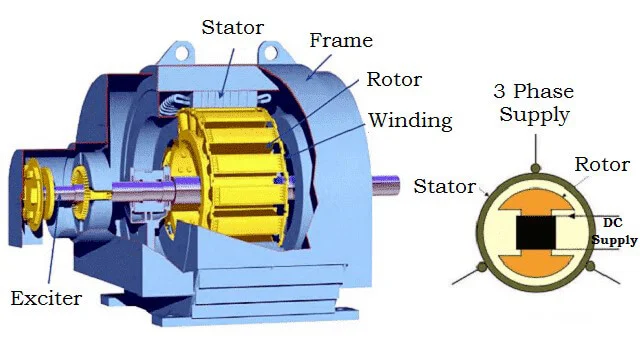
Um motor CA converte energia elétrica de corrente alternada em energia mecânica por indução eletromagnética. Os enrolamentos do estator, energizados por alimentação CA, geram um campo magnético rotativo cuja velocidade (velocidade síncrona) é determinada pela frequência de alimentação e pelo número de polos:
ns = 120 × f / p
onde ns é a velocidade síncrona em RPM, f é a frequência em Hz (50 ou 60 Hz) e p é o número de polos. Para um motor de pólo 4 em uma fonte 60 Hz, a velocidade síncrona é 1,800 RPM.
Os dois subtipos dominantes de motores CA são:
- Motores de indução (assíncronos) — O rotor gira um pouco mais lento do que a velocidade síncrona (a diferença é chamada de ‘deslizamento’), o que induz corrente nas barras do rotor. Os motores de indução de gaiola de esquilo são o cavalo de batalha das aplicações industriais devido à sua simplicidade e robustez. motor assíncrono trifásico projetes, esses motores normalmente atingem 85–95% eficiência em carga nominal.
- Motores síncronos — O rotor gira exatamente na velocidade síncrona, usando ímãs permanentes ou enrolamentos de campo excitados por CC. Motores síncronos de ímã permanente (PMSM) atingir os níveis de eficiência IE4 e IE5 sob IEC 60034-30-1 e são cada vez mais usados em veículos elétricos e sistemas servo de alta precisão.
O que é um motor CC?
Um motor CC converte energia elétrica de corrente contínua em energia mecânica através da interação de um campo magnético e condutores transportadores de corrente. O torque produzido por um motor CC segue a equação fundamental:
T = Kt × Φ × Ium
onde T é torque, Kt é a constante de torque, Φ é o fluxo magnético por pólo e Ium é a corrente de armadura. Essa relação linear dá aos motores CC seu alto torque de partida característico e comportamento previsível de velocidade-torque.
Os principais subtipos de motor CC incluem:
- Motores CC escovados — Use escovas mecânicas e um comutador para inverter a direção da corrente nos enrolamentos da armadura. Estes são econômicos e oferecem controle de velocidade simples variando a tensão da armadura, mas as escovas se desgastam com o tempo e exigem substituição. motor DC escovado linha de produtos para especificações típicas.
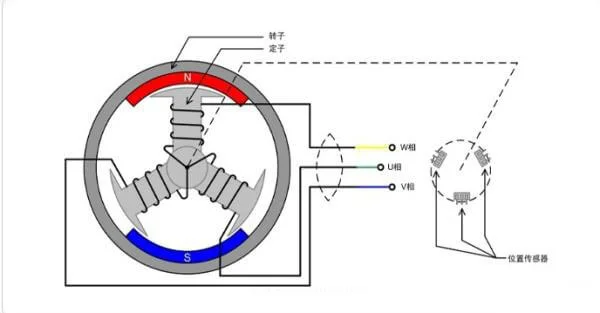
- Motores CC sem escova (BLDC) — Substitua a comutação mecânica por comutação eletrônica usando sensores de efeito Hall ou detecção de EMF traseira. Os motores BLDC eliminam o desgaste da escova, reduzem EMI e alcançam eficiências de 85–95%. Motor DC sem escova A plataforma abrange aplicações de e-bikes a automação industrial.
- Motores de passo — Um tipo de motor CC especializado que se move em etapas discretas, permitindo o controle de posição de circuito aberto. Usado em máquinas CNC, impressoras 3D e posicionamento de precisão. motor de passo intervalo para detalhes.
Como funcionam os motores CA e CC: princípio passo a passo
Princípio de funcionamento do motor DC
- Estabelecimento do campo magnético — O estator (ou carcaça) contém ímãs permanentes ou enrolamentos de campo que criam um campo magnético estacionário entre os pólos norte e sul.
- Fornecimento atual para armadura — A corrente contínua flui através dos enrolamentos da armadura no rotor por meio de escovas e comutador (escovado) ou por meio de um controlador eletrônico (sem escova).
- Geração de força de Lorentz — De acordo com a lei da força de Lorentz (F = BIL), os condutores transportadores de corrente no campo magnético experimentam uma força mecânica perpendicular ao campo e à direção da corrente.
- Comutação — O comutador (ou controlador eletrônico) inverte a direção da corrente nos enrolamentos da armadura a cada meia rotação, garantindo que o torque sempre atue no mesmo sentido de rotação.
- Regulamento Back-EMF — À medida que o rotor gira, ele gera uma força eletromotriz (back-EMF) proporcional à velocidade, o que naturalmente limita a corrente da armadura e estabiliza a velocidade de operação.
Princípio de funcionamento do motor AC
- Excitação do estator — A tensão CA trifásica (ou monofásica) é aplicada aos enrolamentos do estator, que são distribuídos espacialmente a 120° elétrico separado.
- Campo magnético rotativo — As correntes deslocadas de fase nos enrolamentos do estator produzem um campo magnético rotativo (RMF) que varre o interior do estator em velocidade síncrona (ns = 120f/p).
- Indução (apenas motores de indução) — O campo rotativo corta os condutores do rotor (barras de gaiola de esquilo), induzindo uma força eletromotriz e corrente no rotor por Faradaylei de indução.
- Produção de torque — A corrente do rotor induzido interage com o estators campo magnético rotativo, produzindo torque (força de Lorentz) que aciona o rotor na mesma direção que o campo.
- Deslizamento e auto-regulação — O rotor deve girar mais lentamente do que a velocidade síncrona (deslizamento) para manter a indução. À medida que a carga aumenta, o deslizamento aumenta, o que aumenta a corrente induzida e o torque até que o equilíbrio seja alcançado.
Motor AC vs DC: Tabela de comparação de recursos
| Característica | Motor AC | Motor DC |
|---|---|---|
| Fonte de energia | Corrente alternada (monofásica ou trifásica, 50/60 Hz) | Corrente contínua (bateria, fonte de alimentação AC retificada ou DC) |
| Campo magnético | Campo magnético rotativo gerado por enrolamentos do estator | Campo estacionário de ímãs permanentes ou enrolamentos de campo |
| Comutação | Nenhum necessário (motores de indução); eletrônico (PMSM) | Escovas mecânicas + comutador (escovado) ou eletrônico (BLDC) |
| Controle de velocidade | VFD necessário para velocidade variável; caso contrário, fixado por frequência e contagem de pólos | Tensão simples ou ajuste de corrente; ampla gama, resposta rápida |
| Torque inicial | 150–250% do torque nominal (indução); maior com VFD | Até 400–500% de torque nominal (enrolado em série); alto a velocidade zero |
| Eficiência (típica) | IE3: 85–95%; IE4 (PMSM): 90–96% | Escovado: 75–85%; Sem escova: 85–95% |
| Manutenção | Muito baixo – sem escovas, sem comutador; apenas rolamentos | Escovado: substituição regular da escova/comutador; BLDC: baixo |
| Faixa de velocidade | Velocidade fixa (DOL) ou variável com VFD (10:1 típico) | Ampla faixa variável (20:1 ou mais) nativamente |
| Ruído & EMI | Baixo ruído; faíscas mínimas | Escovado: ruído audível e EMI de arco; BLDC: silencioso |
| Custo (mesma classificação de potência) | Inferior, especialmente em tamanhos de moldura grande | Maior devido ao comutador/escovas ou controlador eletrônico |
| Relação potência-peso | Moderado; melhor em projetos PMSM | Alto, especialmente em projetos sem núcleo e BLDC |
| Tempo de vida típico | 15–20+ anos (rolamento-limitado) | Escovado: 5,000–10,000 horas (escovado limitado); BLDC: 15+ anos |
Dados de engenharia: eficiência, limites de temperatura e torque
Classes de eficiência do motor (IEC 60034-30-1)
O padrão IEC 60034-30-1, harmonizado com NEMA MG 1 na América do Norte, define quatro classes internacionais de eficiência (IE) para motores CA operados por linha. Cada classe representa aproximadamente 10–20% perdas menores do que a abaixo:
| Classe IE | Equivalente NEMA | 4-Pólo, 1.5 kW, 50 Hz | 4-Pólo, 7.5 kW, 50 Hz | 4-Pólo, 75 kW, 50 Hz |
|---|---|---|---|---|
| IE1 (Padrão) | Eficiência padrão | 77.2% | 84.7% | 92.7% |
| IE2 (Alto) | Alta eficiência | 82.8% | 88.7% | 94.7% |
| IE3 (Premium) | NEMA Premium | 85.3% | 90.4% | 95.2% |
| IE4 (Super Premium) | Super Premium | 87.7% | 92.0% | 96.0% |
Fonte: IEC 60034-30-1:2014 tabelas padrão; NEMA MG 1 Parte 12 & 31. Dados confirmados pela ABB Motor Guide (Rev D, 2021).
Para motores CC, a eficiência depende muito do método de comutação. De acordo com maxons manual técnico do motor CC, seus motores CC enrolados sem núcleo atingem até 89% eficiência máxima (por exemplo, RE 40, 150 W, 48 V), enquanto os motores da série EC-i sem escova atingem 83% em 30 classificação W. O design do enrolamento sem núcleo elimina as perdas de ferro por histerese e correntes parasitas, e é por isso que projetos de motores DC sem escova cada vez mais dominam as aplicações de precisão.
Classes de isolamento e limites de temperatura (IEC 60034-1)
| Classe de isolamento | Temperatura máxima do ponto quente | Ambiente típico (40°C) | Aumento de temperatura permitido | Aplicação comum |
|---|---|---|---|---|
| Classe A | 105°C | 40°C | 60°C | Obsoleto; equipamento legado |
| Classe E | 120°C | 40°C | 75°C | Pequenos motores CC |
| Classe B | 130°C | 40°C | 80°C | Motores CA de uso geral |
| Classe F | 155°C | 40°C | 100°C | Motores CA e CC industriais (mais comuns) |
| Classe H | 180°C | 40°C | 125°C | Motores de alta temperatura / pesados |
Fonte: IEC 60034-1 Máquinas elétricas rotativas — Parte 1: Classificação e desempenho.
Principais fórmulas de torque e velocidade
Torque do motor DC: T = Kt × Φ × Ium (relação linear entre torque e corrente de armadura)
Velocidade do motor DC: n = (V − IumRum) / KeΦ (a velocidade é proporcional à tensão menos a queda de tensão da armadura)
Torque do motor de indução AC: T = (3 × V² × R₂/s) / (ωs ×[(R₁ + R₂/s)² + (X₁ + X₂)²])
Velocidade síncrona AC: ns = 120 × f / p
onde V é a tensão de alimentação, R e X são resistência e reatância, s é deslizamento, ωs é velocidade angular síncrona, f é freqüência e p é contagem de pólos. O motor DCA relação binário-corrente linear torna inerentemente mais fácil controlar o torque diretamente, e é por isso que os motores CC continuam sendo preferidos em aplicações de servo e tração. Para uma comparação mais profunda das estratégias de controle do motor, consulte nosso guia sobre 5 tipos de motores de controle.
Melhores aplicações para motores CA e CC
Aplicações do motor AC
Os motores de indução CA dominam as aplicações que exigem operação contínua e de velocidade constante com manutenção mínima:
- Sistemas HVAC — Ventiladores, sopradores e compressores funcionam em velocidades fixas por milhares de horas; a baixa manutenção e alta confiabilidade de Motores AC torná-los ideais.
- Bombas e transportadores industriais — Os motores de indução trifásicos classificados IE3 ou superior são o padrão para estações de tratamento de água, processamento químico e manuseio de materiais.
- Eletrodomésticos – Máquinas de lavar, geladeiras e condicionadores de ar usam motores CA monofásicos para eficiência de custos e compatibilidade com a rede.
- Máquinas industriais — Máquinas-ferramentas, britadores, misturadores e extrusoras dependem de motores CA emparelhados com Controladores do motor ou VFDs para controle de processo.
Aplicações do motor DC
Os motores CC se destacam onde é necessário controle preciso de velocidade, alto torque de partida ou operação com bateria:
- Veículos elétricos e e-bikes — Os motores BLDC fornecem alta densidade de torque e capacidade de frenagem regenerativa. Guia do controlador do motor e-bike para obter detalhes da implementação.
- Robótica e automação — Os motores CC de nível servo oferecem precisão de posicionamento sub-grau e perfis rápidos de aceleração/desaceleração.
- Manuseio de materiais – Guindastes, guindastes, empilhadeiras e elevadores usam motores CC (ou equivalentes CA acionados por VFD) por seu alto torque inicial e regulação suave da velocidade.
- Ferramentas e dispositivos alimentados por bateria — Furadeiras sem fio, dispositivos médicos e eletrônicos de consumo dependem de motores CC compactos com ou sem escova.
- Máquinas de precisão – Máquinas CNC, impressoras e equipamentos têxteis usam servomotores DC para regulação de velocidade rígida sob cargas variadas.
Guia de seleção de motor passo a passo
Escolher entre um motor CA e CC envolve a avaliação de seis parâmetros principais. Siga esta estrutura de decisão:
- Determine a fonte de energia. Se a aplicação estiver conectada à rede CA sem necessidade de bateria, um motor CA é a escolha natural. Se a aplicação for alimentada por bateria ou exigir tensão CC (automotiva, solar, portátil), um motor CC é obrigatório. Para aplicações conectadas à rede que precisam de velocidade variável, considere um motor CA + VFD ou um motor BLDC com controlador.
- Defina o requisito de controle de velocidade. A aplicação precisa de velocidade constante ou velocidade variável em uma ampla gama? As aplicações de velocidade constante (bombas, ventiladores) favorecem os motores de indução CA. As aplicações de velocidade variável com resposta rápida (transportadores, enroladores, robótica) favorecem motores CC ou BLDC. Se você precisar de controle de velocidade em um motor CA, um Motor de engrenagem CA controlado por VFD preenche a lacuna.
- Calcule o requisito de torque inicial. Aplicações com altas cargas inerciais (guindastes, extrusoras, britadores) precisam de 200–400% torque inicial. Os motores CC enrolados em série e os motores CA acionados por VFD podem fornecer isso. Os motores de indução CA padrão normalmente fornecem 150–250%.
- Verifique o ciclo de trabalho e o ambiente. As aplicações de serviço contínuo (S1) em ambientes limpos favorecem os motores CA. Ambientes intermitentes ou agressivos (poeira, umidade, atmosferas explosivas) podem exigir motores CC selados ou motores CA à prova de explosão certificados pela IEC 60079.
- Avalie a tolerância de manutenção. Se o tempo de inatividade de substituição da escova for inaceitável, escolha um motor de indução CA ou um motor BLDC. Se o acesso à manutenção estiver disponível e o custo for a prioridade, um motor CC escovado pode ser aceitável. guia do motor industrial BLDC alternativas sem manutenção.
- Compare o custo total de propriedade. Fator no preço de compra inicial, custo do controlador/VFD, consumo de energia sobre o motor(normalmente 15–20 anos para CA, 5–10 anos para CC escovado) e mão de obra de manutenção. Motor IE3/IE4 pode custar 20–30% mais antecipadamente, mas economiza milhares em custos de energia ao longo de sua vida útil.
Para aplicações que exigem multiplicação de torque em baixa velocidade, considere emparelhar seu motor com um caixa de engrenagens. Nosso Guia de seleção de caixa de câmbio Explica a seleção de proporção, perdas de eficiência e opções de montagem.
Erros comuns de engenharia ao selecionar motores CA vs CC
- Ignorando a constante back-EMF no dimensionamento do motor DC. Os engenheiros geralmente selecionam um motor CC com base apenas no torque nominal, ignorando a constante EMF (Ke) que determina a velocidade máxima alcançável em uma determinada tensão de alimentação. Se Ke × nMax excede a tensão de alimentação, o motor não pode atingir a velocidade alvo.
- Subdimensionamento do VFD para o torque de partida do motor CA. Um erro comum é selecionar um VFD classificado para o motorOs motores de indução CA podem consumir 6–8× corrente nominal durante a partida direta em linha. Mesmo com um VFD, o inversor deve ser dimensionado para a demanda de torque de pico, não apenas para a carga de funcionamento.
- Confundindo DC sem escova com motores síncronos AC. Os motores BLDC e PMSMs usam construções semelhantes (rotor de ímã permanente, estator trifásico), mas os motores BLDC usam comutação trapezoidal (seis etapas), enquanto os PMSMs usam comutação sinusoidal. A eletrônica de acionamento é diferente e os dois não são intercambiáveis sem alterações no controlador. Comparação PMSM vs motor de indução para detalhes.
- Negligenciar a redução térmica em altitude ou alta temperatura ambiente. De acordo com a IEC 60034-1, os motores devem ser reduzidos quando a temperatura ambiente exceder 40°C ou a altitude exceder 1,000 m. Um motor classificado para 5 kW ao nível do mar pode precisar ser reduzido para 4.2 kW em 2,000 m de altitude. Isso é muitas vezes negligenciado nas especificações de aquisição.
- Usando motores CC escovados em atmosferas explosivas. O arco da escova torna os motores CC com escovas inadequados para locais perigosos (Zona 1/Zona 2). Em vez disso, use motores CA à prova de explosão certificados IEC 60079 ou ATEX.
- Negligenciando a correção do fator de potência para motores CA. Os motores de indução operam em 0.7–0.85 fator de potência atrasado, o que pode desencadear penalidades de utilidade. Capacitores de correção do fator de potência ou condensadores síncronos devem ser especificados durante o projeto do sistema.
Tabela de solução de problemas: problemas motores comuns
| Problema | Causa provável | Solução | Aplica-se a |
|---|---|---|---|
| Motor ganhouInício t | Circuito aberto no enrolamento do estator/campo; fusível queimado; escova presa | Verifique a continuidade com o multímetro; substitua o fusível; inspecione a tensão da mola da escova | Tanto AC quanto DC |
| Faíscas excessivas nas escovas | Escovas gastas; ranhuras do comutador; fadiga da mola da escova; sobrecarga | Substitua as escovas; resurface ou gire o comutador; verifique a corrente de carga contra a placa de identificação | C.C. escovado |
| Superaquecimento do motor (>Limite de classe F) | Sobrecarga; desequilíbrio de tensão; ventilação bloqueada; falha do rolamento | Meça a corrente vs. FLA; verifique o equilíbrio de tensão (<2%); limpe as passagens de ar; substitua os rolamentos | Tanto AC quanto DC |
| Ruído ou vibração anormal | Rolamentos desgastados; desalinhamento; rotor desequilibrado; montagem solta | Análise de vibração (ISO 10816); substituir rolamentos; realinhar o acoplamento; reequilibrar o rotor | Tanto AC quanto DC |
| A velocidade cai sob carga | Deslizamento excessivo (AC); resistência da armadura muito alta (DC); ajuste do controlador | Verifique se há rachaduras nas barras do rotor (AC); meça a resistência da armadura (DC); resintonize os ganhos do VFD/controlador | Tanto AC quanto DC |
| Falha de isolamento / falha de aterramento | Entrada de umidade; envelhecimento térmico; picos de tensão de VFD (dV/dt) | Teste de Megger (IEC 60034-27); enrolamentos secos; instale o filtro dV/dt ou o filtro de onda senoidal na saída VFD | Tanto AC quanto DC |
| O motor BLDC funciona de forma irregular | Desalinhamento do sensor Hall; erro de fiação de fase; falha PWM do controlador | Verifique o tempo do sensor Hall (120° ou 60°); verifique a sequência de fases; inspecione os MOSFETs do controlador | BLDC |
| O motor CA distorce o disjuntor na inicialização | Alta corrente de irrupção (6–8× FLA) na partida direta em linha | Instale o soft starter ou o starter estrela-triângulo; ou use VFD com limite de corrente | Indução AC |
Para procedimentos de teste de motor e critérios de aceitação, consulte nosso padrões de teste de motor elétrico guia, que abrange testes de megger, testes de hipot e testes de carga do dinamômetro de acordo com IEC 60034-2.
Por que escolher a Greensky Power para suas soluções de motor?
Selecionar a tecnologia de motor certa é apenas metade da equação – obtê-la de um fabricante que entenda sua aplicação é igualmente crítico. Poder Greensky tem vindo a projetar e fabricar motores elétricos desde 2011, atendendo clientes B2B em 50+ países com um portfólio de produtos que abrange tecnologias de motores CA e CC.
Nossos recursos de engenharia incluem:
- Cobertura total da plataforma do motor — A partir de micro motores AC e motores DC escovados para Motores DC sem escova, motores de passoe caixas de engrenagens, oferecemos soluções integradas de movimento sob o mesmo teto.
- Personalização OEM / ODM — Nossa equipe de P&D de 8 PhD-level engineers fornece Design de motor personalizado adaptado aos seus requisitos específicos de torque, velocidade, tensão e montagem. Reinvestimos 10% da receita anual em P&D.
- Garantia de qualidade — Todo motor sofre 100% Teste individual em dinamômetros, em câmaras de alta e baixa temperatura e em salas silenciosas. Nossos produtos possuem certificações ISO, CE e eficiência energética em conformidade com os padrões IEC e NEMA.
- Apoio regional — Para clientes norte-americanos e europeus, fornecemos consultoria técnica local, assistência em testes de amostra, coordenação de entrega e suporte de garantia pós-venda por meio de nossa subsidiária United Motion Inc.
- Integração motor + controlador — Projetamos e fabricamos Controladores do motor juntamente com os próprios motores, garantindo compatibilidade perfeita e eliminando o risco de integração para sua equipe de engenharia.
Se sua aplicação exige uma eficiência Motor CA trifásico classificado para IE3, ou um motor BLDC de precisão para um atuador robótico, nossa equipe pode ajudá-lo a navegar na decisão AC vs DC com dados específicos da aplicação. Entre em contato com nossa equipe de engenharia para discutir os requisitos do seu projeto.
Referências
- Comissão Eletrotécnica Internacional. IEC 60034-30-1:2014 — Máquinas elétricas rotativas — Parte 30-1: Classes de eficiência de motores CA operados por linha. Disponível em: https://webstore.iec.ch/publication/61488
- Comissão Eletrotécnica Internacional. IEC 60034-1:2022 — Máquinas elétricas rotativas — Parte 1: Classificação e desempenho. Disponível em: https://webstore.iec.ch/publication/61474
- Associação Nacional de Fabricantes Elétricos. NEMA MG 1-2021 — Motores e geradores. Disponível em: https://www.nema.org/standards/view/Motors-and-Generators
- ABB. Guia do motor de processo de baixa tensão, Rev D. Motores e geradores ABB. Disponível em: https://library.e.abb.com/public/1fd380f8ca8b4934ae3fa609d764fd33/21043_ABB_Motor_Guide_REV_D.pdf
- ABB. ‘Eficiências NEMA vs. IEC.’ Artigo técnico da ABB. Disponível em: https://new.abb.com/news/detail/70167/nema-vs-iec-efficiencies
- ABB. ‘Entendendo os 2027 Padrões do Motor DOE.’ ABB News, 2024. Disponível em: https://www.abb.com/global/en/news/132268/understanding-the-2027-doe-motor-standards
- Motor maxon. Motor DC: Motor DC de ímã permanente com enrolamento sem núcleo – Manual técnico. maxon motor ag. Disponível em: https://www.maxonmotor.com/medias/sys_master/root/8803450421278/maxonDCmotor-Handouts.pdf
- Yaskawa América. Características do torque da velocidade do motor de indução — Relatório de aplicação AR.MOTOR.01. Disponível em: https://www.yaskawa.com/downloads/-/document/downloads?productGroup=InverterDrives&productLine=Motores CA
- Schneider Electric. ‘Diferença entre o motor AC e DC.’ Blog da Schneider Electric. Disponível em: https://eshop.se.com/in/blog/post/ac-and-dc-motor-differences.html
- Miyamasu, M. & Akatsu, K. (2011). ‘Comparação de eficiência entre o motor CC sem escova e o motor CA sem escova considerando o método de condução e o design da máquina.’ Anais do IECON 2011 – 37ª Conferência Anual da IEEE Industrial Electronics Society, pp. 1830–1835. DOI: 10.1109/IECON.2011.6119584
- Lee, T.-Y., Seo, M.-K., Kim, Y.-J. & Jung, S.-Y. (2016). ‘Projeto do motor e comparação de características do motor BLDC do tipo rotor externo e do motor BLAC com base na análise numérica.’ Transações IEEE sobre Supercondutividade Aplicada, vol. 26, no. 4, pp. 1–6. DOI: 10.1109/TASC.2016.2548079
- Echle, A., Gong, Y., Terfurth, J. & Parspour, N. (2020). ‘Comparação baseada em FEA de modos BLDC e BLAC para um motor de fluxo axial com BEMF trapezoidal.’ IECON 2020 — A 46ª Conferência Anual da IEEE Industrial Electronics Society. DOI: 10.1109/IECON43393.2020.9255310
FAQ: Motores CA vs CC
1. Qual é a principal diferença entre os motores CA e CC?
A principal diferença é a fonte de energia: os motores CA funcionam em corrente alternada e usam indução eletromagnética para produzir um campo magnético rotativo, enquanto os motores CC funcionam em corrente contínua e dependem de um campo magnético estacionário interagindo com a armadura por meio de um comutador ou comutação eletrônica. Isso leva a diferenças no controle de velocidade, manutenção, torque de partida e custo.
2. Qual tipo de motor é mais eficiente, AC ou DC?
Os motores CC sem escova e os modernos motores de indução CA IE3/IE4 atingem a eficiência 90–96%. Os motores CC escovados normalmente atingem 75–85% devido ao atrito da escova e às perdas do comutador. De acordo com o IEC 60034-30-1, os motores CA IE3 Premium Efficiency são agora o mínimo legal em muitas regiões, enquanto os motores IE4 Super Premium Efficiency usando tecnologia de ímã permanente podem exceder 95%. Um 200 96.2%análise do DOE 2027.
3. Posso substituir um motor CC por um motor CA?
Sim, mas você deve verificar se o motor CA corresponde à velocidade, torque e potência nominal necessários. Se for necessário um controle preciso de velocidade, um inversor de frequência variável (VFD) deve ser adicionado. A interface mecânica (tamanho do eixo, flange de montagem) e a alimentação elétrica (monofásica vs trifásica) também precisam ser verificadas. Em muitos casos, a atualização de um motor CC com escovas para um Motor DC sem escova é uma substituição mais direta do que mudar para AC.
4. Por que os motores CC têm torque de partida maior do que os motores CA?
Os motores CC produzem torque máximo em velocidade zero (inicialização) porque a corrente de armadura é limitada apenas pela resistência quando não há back-EMF. Os motores CC enrolados em série podem fornecer até 500% de torque nominal na inicialização. Os motores de indução CA, por outro lado, normalmente produzem 150–250% de torque nominal na inicialização porque o deslizamento de frequência do rotor é maior em parada, mas o fator de potência é ruim.
5. Qual é o limite de temperatura para isolamento de motores CA e CC?
De acordo com a IEC 60034-1, as classes de isolamento do motor definem temperaturas operacionais máximas: Classe B permite 130°C, Classe F permite 155°C e Classe H permite 180°C. A maioria dos motores industriais usa isolamento Classe F. Os motores CC escovados podem ficar mais quentes devido ao atrito da escova, enquanto os motores de indução CA com eficiência IE3+ funcionam mais frios devido a perdas reduzidas. a maxon especifica uma temperatura máxima de enrolamento de +155°C para sua série de motores CC RE 40.
6. Qual motor é melhor para veículos elétricos?
Os veículos elétricos modernos usam predominantemente motores síncronos de ímã permanente (PMSM), que são tecnicamente motores CA acionados por inversores. Eles combinam a eficiência dos projetos CA com o tamanho compacto e a alta densidade de torque dos motores CC. Os motores CC sem escova também são usados em EVs menores e e-bikes devido à sua comutação eletrônica simples. Para aplicações de tração EV, a escolha entre PMSM e BLDC depende do nível de potência necessário, complexidade do controle e metas de custo. Guia de aplicações do motor BLDC para recomendações específicas do mercado.
