
ข้อเสียของมอเตอร์กระแสตรงไร้แปรงถ่านคืออะไร?
คําตอบด่วน
ข้อเสียเปรียบหลักของมอเตอร์ DC แบบไม่มีแปรงถ่าน (BLDC) ได้แก่: (1) ต้นทุนเริ่มต้นที่สูงขึ้น เนื่องจากแม่เหล็กถาวรและตัวควบคุมอิเล็กทรอนิกส์—โดยทั่วไป –> มากกว่าแปรงที่เทียบเท่า () 30 60% 2 ความซับซ้อนของคอนโทรลเลอร์ต้องใช้ตัวควบคุมความเร็วอิเล็กทรอนิกส์ (ESC) พร้อมเซ็นเซอร์ Hall หรืออัลกอริทึมไร้เซ็นเซอร์ที่เพิ่มความพยายามในการออกแบบและการรวมเข้าด้วยกัน (3) การรบกวนทางแม่เหล็กไฟฟ้า (EMI) จากการสลับ PWM ความถี่สูง จําเป็นต้องมีการป้องกันและการกรองตาม IEC 60034-1 และส่วน FCC 15; (4) ความไวต่อความร้อนโดยที่แม่เหล็กถาวร NdFeB เสี่ยงต่อการล้างอํานาจแม่เหล็กที่ไม่สามารถย้อนกลับได้เหนือ 150–180 °C (IEC 60034-1 ขีดจํากัดคลาส H); และ (5) ความยากลําบากในการซ่อมแซมเนื่องจากอุปกรณ์อิเล็กทรอนิกส์แบบบูรณาการทําให้การบริการภาคสนามไม่สามารถทําได้แม้จะมีข้อจํากัดเหล่านี้ แต่มอเตอร์ BLDC ยังคงเป็นตัวเลือกที่ต้องการสําหรับการใช้งานที่ต้องการประสิทธิภาพที่สูงกว่า 85% อายุการใช้งานยาวนาน (>10,000 ชั่วโมง) และการควบคุมความเร็วที่แม่นยํา
มอเตอร์กระแสตรงไร้แปรงถ่านคืออะไร?
มอเตอร์กระแสตรงไร้แปรงถ่าน (BLDC) เป็นมอเตอร์ไฟฟ้าซิงโครนัสที่ขับเคลื่อนด้วยไฟฟ้ากระแสตรงผ่านตัวควบคุมอิเล็กทรอนิกส์ที่ให้พลังงานแก่ขดลวดสเตเตอร์ตามลําดับเพื่อสร้างสนามแม่เหล็กหมุนซึ่งแตกต่างจาก มอเตอร์กระแสตรงแบบแปรงถ่านมอเตอร์ BLDC จะกําจัดแปรงเชิงกลและตัวสับเปลี่ยน โดยอาศัยแม่เหล็กถาวรบนโรเตอร์และการสับเปลี่ยนทางอิเล็กทรอนิกส์ผ่านเซ็นเซอร์ Hall-effect หรือการตรวจจับ EMF ด้านหลัง
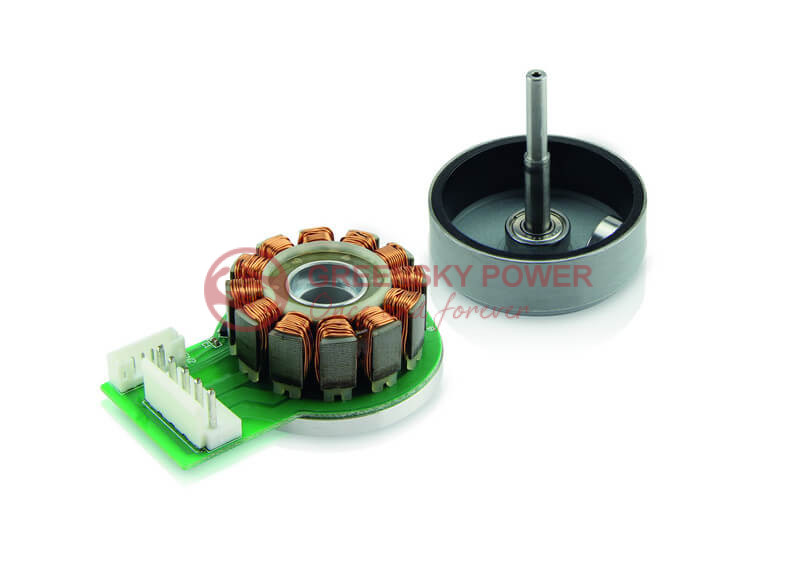
ตามมาตรฐาน IEC 60034-1 มอเตอร์ BLDC อยู่ภายใต้การจําแนกประเภทของเครื่องซิงโครนัสแม่เหล็กถาวร (PMSM) ซึ่งแตกต่างจากมอเตอร์เหนี่ยวนําและมอเตอร์กระแสตรงแบบแปรงถ่านพื้นที่ สถาปัตยกรรมหลัก ประกอบด้วยส่วนประกอบหลักสามส่วน: สเตเตอร์ที่มีขดลวดโพลีเฟส (โดยทั่วไปคือ -เฟส) โรเตอร์ที่มีแม่เหล็กถาวร (NdFeB, SmCo หรือเฟอร์ไรต์) และตัวควบคุมอิเล็กทรอนิกส์ที่กําหนดเวลาการสับเปลี่ยนตามการตอบสนองตําแหน่งโรเตอร์ 3
กระทรวงพลังงานสหรัฐฯ (DOE) ยอมรับว่าเทคโนโลยี BLDC เป็นเส้นทางสําคัญในการตอบสนอง ข้อกําหนดประสิทธิภาพขั้นต่ําของ IE3 ภายใต้ 10 CFR Part 431 สําหรับมอเตอร์เอนกประสงค์ที่ได้รับการจัดอันดับ 1–500 HP มีผลบังคับใช้ในเดือนกรกฎาคม 2026การผลักดันด้านกฎระเบียบนี้ได้เร่งการนํา BLDC มาใช้ในระบบอัตโนมัติทางอุตสาหกรรม HVAC และการใช้งานรถยนต์ไฟฟ้า
BLDC เทียบกับ Brushed DC เทียบกับการจําแนกประเภทมอเตอร์เหนี่ยวนํา
| พารามิเตอร์ | มอเตอร์ BLDC | มอเตอร์กระแสตรงแบบแปรงถ่าน | มอเตอร์เหนี่ยวนําไฟฟ้ากระแสสลับ |
|---|---|---|---|
| วิธีการสับเปลี่ยน | อิเล็กทรอนิกส์ (เซ็นเซอร์ฮอลล์/EMF) | เครื่องกล (แปรง + สับเปลี่ยน) | การเหนี่ยวนําแม่เหล็กไฟฟ้า |
| ประสิทธิภาพทั่วไป | 85–97% | 60–80% | 70–94% |
| อายุการใช้งาน | 10,000+ ชั่วโมง | 1,000–3,000> ชั่วโมง | 15,000–30,000> ชั่วโมง |
| ข้อกําหนดในการบํารุงรักษา | ต่ํา (ตลับลูกปืนเท่านั้น) | สูง (เปลี่ยนแปรง) | ต่ํา (ตลับลูกปืนเท่านั้น) |
| ต้องใช้คอนโทรลเลอร์ | ใช่ (บังคับ) | ไม่มี (DC โดยตรง) | อุปกรณ์เสริม (VFD สําหรับการควบคุมความเร็ว) |
| ดัชนีต้นทุนเริ่มต้น | 1.3–1.6× | 1.0× (พื้นฐาน) | 0.8–1.2× |
| รุ่น EMI | ปานกลาง–สูง (การสลับ PWM) | สูง (แปรงอาร์ค) | ต่ํา |
| ความแม่นยําในการควบคุมความเร็ว | ±0.1% | ±5% | ±2% (พร้อม VFD) |
มอเตอร์ BLDC ทํางานอย่างไร: ทีละขั้นตอน
การทําความเข้าใจข้อเสียต้องเข้าใจหลักการทํางานก่อนมอเตอร์ BLDCความซับซ้อนและข้อเสียของมันเกิดจากกระบวนการสับเปลี่ยนทางอิเล็กทรอนิกส์นี้โดยตรง:
- อินพุตไฟ DC: แหล่งแรงดันไฟฟ้ากระแสตรง (แบตเตอรี่หรือไฟฟ้ากระแสสลับที่แก้ไขแล้ว) จ่ายไฟให้กับตัวควบคุมอิเล็กทรอนิกส์ ไม่ใช่โดยตรงกับขดลวดมอเตอร์ตัวควบคุมทําหน้าที่เป็นอินเวอร์เตอร์ โดยแปลง DC เป็นกระแสสามเฟสแบบพัลซิ่งตามลําดับ
- การตรวจจับตําแหน่งโรเตอร์: เซ็นเซอร์ฮอลล์เอฟเฟกต์ที่ติดตั้งในสเตเตอร์ตรวจจับโรเตอร์ตําแหน่งขั้วแม่เหล็กได้ตลอดเวลาใน การออกแบบที่ไร้เซ็นเซอร์คอนโทรลเลอร์จะอนุมานตําแหน่งจาก EMF ย้อนกลับที่สร้างขึ้นในเฟสที่ไม่มีพลังงาน แต่ต้องใช้ความเร็วในการหมุนขั้นต่ํา (โดยทั่วไปคือ 500–1,000> รอบต่อนาที) เพื่อให้ทํางานได้อย่างน่าเชื่อถือ
- การสับเปลี่ยนทางอิเล็กทรอนิกส์: ตามการตอบสนองตําแหน่งโรเตอร์ คอนโทรลเลอร์จะจ่ายไฟให้กับคู่ขดลวดเฟสสเตเตอร์ที่เหมาะสมในช่วงเวลาที่แม่นยําที่จําเป็นเพื่อรักษามุมแรงบิดที่เหมาะสม (90° ทางไฟฟ้าระหว่างสนามสเตเตอร์และฟลักซ์แม่เหล็กโรเตอร์)สิ่งนี้จะช่วยลดการสัมผัสทางกายภาพระหว่างแปรงสับเปลี่ยน
- การสร้างแรงบิด: ขดลวดสเตเตอร์ที่มีพลังงานจะสร้างสนามแม่เหล็กที่ทําปฏิกิริยากับโรเตอร์แม่เหล็กถาวร s สร้างแรงสัมผัสและแรงบิดในการหมุนแรงบิดเอาต์พุตเป็นสัดส่วนกับกระแส: T = เคที × ฉันโดยที่ Kที เป็นมอเตอร์ค่าคงที่ของแรงบิด (เช่น 23.6 mNm/A สําหรับ Faulhaber 2264BP4)
- การควบคุมความเร็ว: คอนโทรลเลอร์จะปรับรอบการทํางาน PWM และความถี่การสับเปลี่ยนเพื่อควบคุมความเร็วและแรงบิดการควบคุมวงปิดโดยใช้การป้อนกลับของตัวเข้ารหัสสามารถบรรลุความแม่นยําของความเร็วที่ ±0.1% แต่ต้องใช้เซ็นเซอร์ สายไฟ และพลังการประมวลผลของคอนโทรลเลอร์เพิ่มเติม
แต่ละขั้นตอนในกระบวนการนี้จะแนะนําโหมดความล้มเหลวที่อาจเกิดขึ้นและตัวขับเคลื่อนต้นทุนที่ไม่มีอยู่ในการออกแบบมอเตอร์แบบแปรงถ่านที่ง่ายกว่าตัวควบคุมอิเล็กทรอนิกส์ในขณะที่ให้ประสิทธิภาพที่เหนือกว่า แต่ก็เป็นสาเหตุที่ใหญ่ที่สุดเพียงแหล่งเดียวของข้อเสียของ BLDC
ข้อเสียของมอเตอร์กระแสตรงไร้แปรงถ่าน: การเปรียบเทียบโดยละเอียด
1. ต้นทุนเริ่มต้นสูง
ระบบ BLDC มีราคา 30–60% มากกว่ามอเตอร์กระแสตรงแบบมีแปรงถ่านที่เทียบเท่าเบี้ยประกันภัยมาจากสองแหล่ง:
- วัสดุแม่เหล็กถาวร: แม่เหล็ก NdFeB (N42SH–N52SH) คุณภาพสูงมีราคา $60–120/กก. และมอเตอร์แต่ละตัวต้องใช้อาร์เรย์แม่เหล็กที่กลึงอย่างแม่นยําความผันผวนของราคาแรร์เอิร์ธ (ราคา Nd ผันผวน 200–400% ระหว่าง 2010–2022) สร้างความเสี่ยงในห่วงโซ่อุปทาน
- ตัวควบคุมอิเล็กทรอนิกส์: BLDC ESC เพิ่ม $15–200+ ต่อหน่วย ขึ้นอยู่กับระดับพลังงานตัวอย่างเช่น คอนโทรลเลอร์ maxon DEC Module 24/2 (48W, 8–24V) เพิ่มต้นทุนที่สําคัญนอกเหนือจากตัวมอเตอร์ ในขณะที่คอนโทรลเลอร์ระดับอุตสาหกรรมจากซีเมนส์ SIMOTICS series อาจเกิน $500 สําหรับการใช้งานกําลังสูง
สําหรับผู้จัดการฝ่ายจัดซื้อ B2B ที่ประเมิน โซลูชันมอเตอร์ BLDC แบบกําหนดเองต้องเปรียบเทียบต้นทุนระบบทั้งหมด (มอเตอร์ + คอนโทรลเลอร์ + เซ็นเซอร์ + สายไฟ) กับการประหยัดพลังงานตลอดอายุการใช้งานและการบํารุงรักษาการศึกษาที่ได้รับมอบหมายจาก DOE พบว่าการประหยัดพลังงานเพียงอย่างเดียวมักจะกู้คืนเบี้ยประกันภัยภายใน 2–4 ปีสําหรับมอเตอร์อุตสาหกรรมที่ทํางานอย่างต่อเนื่อง
2 ความซับซ้อนและการพึ่งพาของคอนโทรลเลอร์
มอเตอร์ BLDC ไม่สามารถทํางานได้หากไม่มีตัวควบคุมอิเล็กทรอนิกส์. ซึ่งแตกต่างจากมอเตอร์แบบมีแปรงถ่านที่สตาร์ททันทีเมื่อใช้ไฟ DC มอเตอร์ BLDC ต้องการ:
- การตรวจจับตําแหน่งโรเตอร์ (เซ็นเซอร์ฮอลล์ ตัวเข้ารหัส หรือการตรวจจับ EMF ย้อนกลับ)
- ตรรกะการสลับ PWM (โดยทั่วไปคือ 20–100 ความถี่การสลับ kHz)
- อัลกอริธึมการจํากัดกระแสและการป้องกันความร้อน
- การเพิ่มประสิทธิภาพเวลาสับเปลี่ยนสําหรับสภาวะความเร็ว/โหลดที่แตกต่างกัน
แม็กสันเทคโนโลยีการควบคุมแบบไร้เซ็นเซอร์แสดงให้เห็นถึงความซับซ้อนนี้: วิธีการ EMF zero-crossing ทํางานเหนือ 500–1,000 RPM เท่านั้น ในขณะที่วิธีการที่ใช้ผู้สังเกตการณ์ (เปิดใช้งานการสับเปลี่ยน FOC/sinusoidal) ต้องใช้ความเร็วรอบต่อนาทีอย่างน้อยหลายร้อยรอบต่อนาทีวิธีแอนไอโซโทรปีแบบแม่เหล็กทํางานที่หยุดนิ่ง แต่ต้องการการกําหนดพารามิเตอร์เฉพาะมอเตอร์ maxon ระบุอย่างชัดเจนว่า ‘พลักแอนด์เพลย์ไม่ใช่ตัวเลือก’ สําหรับคอนโทรลเลอร์เหล่านี้
หากคอนโทรลเลอร์ล้มเหลวระบบมอเตอร์ทั้งหมดจะไม่ทํางานจนกว่าคอนโทรลเลอร์จะได้รับการซ่อมแซมหรือเปลี่ยนใหม่สิ่งนี้ตรงกันข้ามกับมอเตอร์แบบแปรงถ่านซึ่งการคืนค่าการเชื่อมต่อสายไฟอย่างง่ายก็เพียงพอแล้ว
3. การรบกวนทางแม่เหล็กไฟฟ้า (EMI)
การสลับ PWM ความถี่สูงในคอนโทรลเลอร์ BLDC สร้าง EMI ที่นําและแผ่รังสีอย่างมีนัยสําคัญการศึกษาที่ตีพิมพ์ในการประชุม IEEE UPEC 2016 (DOI: 10.1109/UPEC.2016.8114064) ประเมินความเข้ากันได้ทางแม่เหล็กไฟฟ้าของไดรฟ์ BLDC ในระบบปรับอากาศที่อยู่อาศัยและพบว่า:
- การสลับ PWM ที่ 20–100 kHz ทําให้เกิดฮาร์โมนิกที่ขยายไปยังช่วง MHz
- EMI ที่ดําเนินการสามารถเกินขีดจํากัด CISPR 11/22 Class A โดยไม่มีการกรองที่เหมาะสม
- EMI ที่แผ่รังสีอาจรบกวนอุปกรณ์สื่อสารในบริเวณใกล้เคียงและวงจรอะนาล็อกที่ละเอียดอ่อน
แม็กสันเอกสารทางเทคนิคแนะนํามาตรการบรรเทาผลกระทบหลายประการ: ตัวเก็บประจุปราบปรามระหว่างขั้วต่อและกราวด์, แกนเฟอร์ไรต์ Toroidal บนสายมอเตอร์, สายเคเบิลคู่ที่มีฉนวนหุ้ม และตัวเรือนมอเตอร์ที่มีสายดิน (หลักการกรงฟาราเดย์)สิ่งเหล่านี้จะเพิ่มต้นทุน น้ําหนัก และความซับซ้อนในการออกแบบ
4. ความไวต่อความร้อนและการล้างอํานาจแม่เหล็ก
มอเตอร์ BLDC ใช้แม่เหล็กถาวร NdFeB ที่เสี่ยงต่อการถูก การล้างอํานาจแม่เหล็กที่ไม่สามารถย้อนกลับได้ ที่อุณหภูมิสูงธุรกรรม IEEE บนกระดาษแม่เหล็ก (DOI: 10.1109/TMAG.2015.2456854) โดย Fasil et al. แสดงให้เห็นว่าประสิทธิภาพของมอเตอร์แตกต่างกันไปอย่างมีนัยสําคัญตามอุณหภูมิแม่เหล็ก และจุดเข่าในเส้นโค้งการล้างอํานาจแม่เหล็กเป็นตัวกําหนดขีดจํากัดการทํางานที่สําคัญ
| ชั้นฉนวน (IEC 60034-1) | อุณหภูมิที่คดเคี้ยวสูงสุด | อุณหภูมิแวดล้อมสูงสุด | การใช้งานมอเตอร์ BLDC ทั่วไป |
|---|---|---|---|
| คลาส A (105°C) | 105°C | 40°C | พัดลมเครื่องใช้ไฟฟ้า |
| คลาส E (120°C) | 120°C | 40°C | เครื่องใช้ไฟฟ้าขนาดเล็ก |
| คลาส B (130°C) | 130°C | 40°C | อุตสาหกรรมทั่วไป |
| คลาส F (155°C) | 155°C | 40°C | ระบบอัตโนมัติทางอุตสาหกรรม (maxon EC-max 30) |
| คลาส H (180°C) | 180°C | 40°C | ประสิทธิภาพสูง (Faulhaber 2668CR: 155°C คดเคี้ยว) |
โดยทั่วไปแล้วแม่เหล็ก NdFeB จะเริ่มการล้างอํานาจแม่เหล็กแบบย้อนกลับไม่ได้ที่ 150–180°C ขึ้นอยู่กับเกรด (เกรด N: 80°C, เกรด SH: 150°C, เกรด UH: 180°C)กระดาษ IEEE ICEMS 2011 (DOI: 10.1109/ICEMS.2011.6073588) โดย Du et al. ทําการวิเคราะห์เชิงความร้อนแบบมัลติฟิสิกส์บนมอเตอร์ BLDC ความเร็วสูง 2.2 กิโลวัตต์ และยืนยันว่าอุณหภูมิที่เพิ่มขึ้นอาจทําให้เกิดการล้างอํานาจแม่เหล็กถาวรและความเสียหายของฉนวนที่คดเคี้ยว
ข้อมูลเชิงปฏิบัติจากเอกสารข้อมูล Faulhaber แสดงให้เห็นถึงขีดจํากัดทางความร้อนเหล่านี้: มอเตอร์ BLDC 1028S006B มีอุณหภูมิคอยล์สูงสุดที่ 125°C และช่วงอุณหภูมิในการทํางาน -20°C ถึง +100°C ในขณะที่มอเตอร์ BLDC แบบแบน 2610T012B มีอุณหภูมิคอยล์สูงสุดที่จํากัดมากกว่าเพียง 80°Cข้อจํากัดทางความร้อนเหล่านี้จํากัดเอาต์พุตแรงบิดต่อเนื่องโดยตรงและต้องลดพิกัดในสภาพแวดล้อมที่มีสภาพแวดล้อมสูง
5. ความยากลําบากในการซ่อมแซมและบํารุงรักษา
การซ่อมมอเตอร์ BLDC นั้นแตกต่างจากการซ่อมมอเตอร์แบบแปรงโดยพื้นฐานความท้าทายที่สําคัญ ได้แก่ :
- อุปกรณ์อิเล็กทรอนิกส์แบบบูรณาการ: ความล้มเหลวของคอนโทรลเลอร์ต้องใช้อุปกรณ์วินิจฉัยเฉพาะทางและมักจะเปลี่ยนคอนโทรลเลอร์ทั้งหมดแทนที่จะเป็นการซ่อมแซมระดับส่วนประกอบ
- การจัดการแม่เหล็ก: แม่เหล็กโรเตอร์ต้องมีการจัดการอย่างระมัดระวังระหว่างการถอดประกอบขั้นตอนที่ไม่เหมาะสมอาจทําให้แม่เหล็กเสียหายหรือล้างอํานาจแม่เหล็กได้
- ความรู้เฉพาะทาง: ช่างเทคนิคต้องเข้าใจทั้งระบบไฟฟ้าและอิเล็กทรอนิกส์ รวมถึงอัลกอริธึมการควบคุม PWM และขั้นตอนการสอบเทียบเซ็นเซอร์
- การพึ่งพาเฟิร์มแวร์: ข้อบกพร่องของเฟิร์มแวร์คอนโทรลเลอร์หรือพารามิเตอร์ที่ไม่ตรงกันอาจทําให้เกิดพฤติกรรมของมอเตอร์ที่ผิดปกติซึ่งยากต่อการวินิจฉัยหากไม่มีผู้ผลิตเครื่องมือซอฟต์แวร์ที่เป็นกรรมสิทธิ์
สําหรับการใช้งานในอุตสาหกรรม ซึ่งหมายถึงต้นทุนการหยุดทํางานที่สูงขึ้นและเวลาเฉลี่ยในการซ่อมแซม (MTTR) นานขึ้นข้อเสนอ Greensky Power การสนับสนุนด้านเทคนิคการซ่อมมอเตอร์ BLDC โดยเฉพาะ เพื่อช่วยลดปัญหาเหล่านี้
6. แรงบิดความเร็วต่ําจํากัด (การออกแบบแบบไร้เซ็นเซอร์)
มอเตอร์ BLDC แบบไม่มีเซ็นเซอร์อาศัย EMF ด้านหลังสําหรับการตรวจจับตําแหน่งโรเตอร์ ซึ่งเป็นสัดส่วนกับความเร็วในการหมุน เมื่อหยุดนิ่งและความเร็วต่ํามาก EMF ย้อนกลับไม่เพียงพอสําหรับการสับเปลี่ยนที่เชื่อถือได้ธุรกรรม IEEE บนกระดาษนํายิ่งยวดประยุกต์ (DOI: 10.1109/TASC.2018.2792449) โดย Seo et al. วิเคราะห์การล้างอํานาจแม่เหล็กที่ไม่สามารถย้อนกลับได้ในมอเตอร์ BLDC ในส่วนที่เกี่ยวกับการเชื่อมต่อที่คดเคี้ยวและระลอกคลื่นในปัจจุบัน โดยพบว่าระลอกคลื่นในปัจจุบันของ PWM สามารถทําให้ลักษณะการล้างอํานาจแม่เหล็กรุนแรงขึ้น โดยเฉพาะอย่างยิ่งในระหว่างการทํางานด้วยความเร็วต่ําซึ่งการควบคุมกระแสไฟมีความแม่นยําน้อยกว่า
ข้อจํากัดนี้ทําให้มอเตอร์ BLDC แบบไม่มีเซ็นเซอร์ไม่เหมาะสําหรับการใช้งานที่ต้องการ:
- แรงบิดเริ่มต้นสูง (สายพานลําเลียง, กลไกการยก)
- การวางตําแหน่งที่แม่นยําที่ความเร็วต่ํา (หุ่นยนต์, เครื่องซีเอ็นซี)
- การส่งแรงบิดที่ราบรื่นจากศูนย์รอบต่อนาที (อุปกรณ์ทางการแพทย์ เครื่องมือผ่าตัด)
7. ความไวต่อความผันผวนของแรงดันไฟฟ้า
ตัวควบคุม BLDC มีความไวต่อความแปรผันของแรงดันไฟฟ้าที่เกินช่วงอินพุตที่กําหนดแรงดันไฟฟ้าต่ําอาจทําให้การสับเปลี่ยนล้มเหลวและมอเตอร์หยุดทํางานในขณะที่แรงดันไฟฟ้าเกินสามารถสร้างความเสียหายให้กับทรานซิสเตอร์สวิตชิ่ง (MOSFET/IGBT) การใช้งานที่ใช้พลังงานจากแบตเตอรี่ต้องเผชิญกับความท้าทายโดยเฉพาะเนื่องจากแรงดันไฟฟ้าของแบตเตอรี่แตกต่างกันอย่างมากระหว่างสถานะที่ชาร์จและคายประจุ
8. ความไวต่อสิ่งแวดล้อม
แม้ว่ามอเตอร์ BLDC จะไม่มีเศษแปรงที่สึกหรอ แต่ชิ้นส่วนอิเล็กทรอนิกส์ก็มีความเสี่ยงต่อ:
- ความชื้นและความชื้น: คอนโทรลเลอร์ต้องการการเคลือบแบบ conformal หรือเปลือกหุ้ม IP65+ สําหรับสภาพแวดล้อมที่เปียกชื้น
- ฝุ่นและการปนเปื้อน: ตัวเข้ารหัสแบบออปติคัลมีความไวเป็นพิเศษต่อการปนเปื้อนของอนุภาค
- การสั่นสะเทือนและแรงกระแทก: ข้อต่อบัดกรีและหน้าสัมผัสคอนเนคเตอร์อาจล้าได้ภายใต้การสั่นสะเทือนอย่างต่อเนื่อง
- บรรยากาศที่มีฤทธิ์กัดกร่อน: สเปรย์เกลือ ไอระเหยของสารเคมี และมลพิษจากอุตสาหกรรมสามารถย่อยสลายชิ้นส่วนอิเล็กทรอนิกส์ได้เร็วกว่าขดลวดมอเตอร์
ข้อมูลทางวิศวกรรม: ประสิทธิภาพ ขีดจํากัดอุณหภูมิ และสูตร
ประสิทธิภาพของมอเตอร์ BLDC ตามอัตรากําลัง
ตามมาตรฐาน IEC 60034-30-1 การจําแนกประเภทประสิทธิภาพสําหรับมอเตอร์ที่ทํางานด้วยสายการผลิตเป็นเกณฑ์มาตรฐานสําหรับระบบ BLDCแม้ว่ามอเตอร์ BLDC จะไม่ถูกจําแนกโดยตรงภายใต้ IEC 60034-30-1 (ซึ่งครอบคลุมมอเตอร์ไฟฟ้ากระแสสลับที่ทํางานด้วยสายการผลิต) แต่กรอบประสิทธิภาพมีการอ้างอิงอย่างกว้างขวาง:
| ระดับประสิทธิภาพ IEC | การกําหนด | ช่วงประสิทธิภาพ BLDC ทั่วไป | เทียบเท่า NEMA |
|---|---|---|---|
| อีอี 1 | ประสิทธิภาพมาตรฐาน | 75–85% | ประสิทธิภาพมาตรฐาน |
| อี2 | ประสิทธิภาพสูง | 85–90% | ประหยัดพลังงาน |
| อี3 | ประสิทธิภาพระดับพรีเมียม | 90–94% | เนมาพรีเมี่ยม |
| อี4 | ประสิทธิภาพระดับพรีเมียมสุดยอด | 94–96% | — |
| อี5 | ประสิทธิภาพระดับพรีเมียมเป็นพิเศษ | 96–97%+ | — |
ข้อมูลอ้างอิง: ซีเมนส์ SIMOTICS 1PH8 ซีรีส์ PMSM บรรลุประสิทธิภาพ 92% ที่กําลังพิกัด 7.38 กิโลวัตต์พร้อมแรงบิดพิกัด 23.5 นิวตันเมตรมอเตอร์กระแสตรง Faulhaber 2668W018CR ให้ประสิทธิภาพสูงสุด 86% ด้วยโครงสร้างแม่เหล็กหายาก
สูตรทางวิศวกรรมที่สําคัญสําหรับการวิเคราะห์ข้อเสียของ BLDC
1. ประสิทธิภาพของมอเตอร์:
η = (พีออก / พีใน) × 100% = (T × ω) / (V × I) × 100%
โดยที่: T = แรงบิดเอาต์พุต (Nm), ω = ความเร็วเชิงมุม (rad/s), V = แรงดันไฟฟ้า (V), I = กระแสไฟเข้า (A)
2. การสูญเสียทองแดง (การสูญเสีย I²R):
ปคิว = I² × Rเฟส × เค
โดยที่: k = จํานวนเฟสที่ใช้งานอยู่ (โดยทั่วไปคือ 2 สําหรับ 3-เฟส BLDC ที่มีการนําไฟฟ้า 120°)การสูญเสียนี้เป็นแหล่งความร้อนหลักในขดลวดสเตเตอร์และมีส่วนโดยตรงต่อข้อจํากัดทางความร้อน
3 ค่าคงที่ของแรงบิด:
เคที = T / I (นิวตันเมตร/เอ)
อ้างอิง: Faulhaber 1028S006B has Kที = 1.76 mNm/A; ค่าคงที่นี้กําหนดกระแสที่จําเป็นสําหรับเอาต์พุตแรงบิดที่กําหนดและส่งผลโดยตรงต่อขนาดคอนโทรลเลอร์
4 ค่าคงที่ EMF ย้อนกลับ:
เคจ = วีอีเอ็มเอฟ / ω (V·s/เรด)
แรงดันไฟฟ้า EMF ด้านหลังจํากัดความเร็วสูงสุดที่ทําได้ที่แรงดันไฟฟ้าที่กําหนด เนื่องจากความเร็วเพิ่มขึ้นจนกระทั่ง EMF ย้อนกลับเข้าใกล้แรงดันไฟฟ้า
5. รุ่นทนความร้อน:
ΔT = พีการสูญเสีย × (RTH1 + รTH2)
ที่ไหน: RTH1 = ความต้านทานความร้อนจากขดลวดถึงตัวเรือน RTH2 = ความต้านทานความร้อนจากตัวเรือนถึงแวดล้อมอ้างอิง: Faulhaber 1028S006B มี RTH1 = 6.6 K/W, RTH2 = 42.4 K/W แสดงให้เห็นถึงเส้นทางความร้อนที่สําคัญจากขดลวดไปยังสภาพแวดล้อม
6 อายุการใช้งานแบริ่ง (L10 ต่อ SKF/ISO 281):
L10 ชม. = (10⁶ / 60n) × (C/P)ป
โดยที่: C = อัตราโหลดแบบไดนามิก (kN), P = โหลดไดนามิกเทียบเท่า (kN), n = ความเร็วในการหมุน (รอบต่อนาที), p = 3 สําหรับตลับลูกปืน, p = 10/3 สําหรับตลับลูกปืนลูกกลิ้งสูตรนี้ช่วยประเมินว่าอายุการใช้งานของตลับลูกปืนจะเป็นปัจจัยจํากัดในการใช้งาน BLDC หรือไม่
ปัจจัยบริการ NEMA MG 1 สําหรับการใช้งาน BLDC
NEMA MG 1 กําหนดปัจจัยการบริการ (SF) ที่ช่วยให้มอเตอร์ทํางานเหนือพิกัดป้ายชื่อภายใต้เงื่อนไขเฉพาะสําหรับมอเตอร์ BLDC ที่ใช้ในการใช้งานแบบปรับความเร็วได้ NEMA MG 1 ส่วน 30 ระบุ SF ทั่วไปของ 1.0–1.15 ซึ่งหมายความว่าความสามารถในการโอเวอร์โหลดต่อเนื่องมีจํากัดเมื่อเทียบกับมอเตอร์เหนี่ยวนําที่ออกแบบโดย NEMA (SF = 1.15–1.25)ระยะขอบโอเวอร์โหลดที่ลดลงนี้เป็นผลโดยตรงจากความไวต่ออุณหภูมิแม่เหล็กถาวรที่กล่าวถึงข้างต้น
แอปพลิเคชั่นที่ดีที่สุดสําหรับมอเตอร์ BLDC (แม้จะมีข้อเสีย)
แม้จะมีข้อเสีย แต่มอเตอร์ BLDC ก็ยอดเยี่ยมในการใช้งานที่ข้อดีของมัน เช่น ประสิทธิภาพสูง อายุการใช้งานยาวนาน และการควบคุมที่แม่นยํา มีมากกว่าต้นทุนและความซับซ้อน
| ใบสมัคร | เหตุใด BLDC จึงเป็นที่ต้องการ | ข้อเสียเปรียบที่สําคัญลดลง |
|---|---|---|
| ยานพาหนะไฟฟ้าและจักรยานไฟฟ้า | ประสิทธิภาพสูง (>90%) ขยายระยะทาง เบรกแบบปฏิรูปใหม่ ขนาดกะทัดรัด | ชดเชยต้นทุนด้วยการประหยัดเชื้อเพลิงตลอดอายุการใช้งานของรถ |
| โดรน & UAV | อัตราส่วนกําลังต่อน้ําหนักสูง การตอบสนองของคันเร่งทันที | การจัดการความร้อนผ่านการไหลเวียนของอากาศระยะเวลาการบินสั้น ๆ จํากัดการสะสมความร้อน |
| ระบบอัตโนมัติทางอุตสาหกรรมและหุ่นยนต์ | ตําแหน่งที่แม่นยํา ความสามารถความเร็วสูง; ช่วงเวลาการบํารุงรักษาที่ยาวนาน | คอนโทรลเลอร์ระดับอุตสาหกรรมพร้อมการกรอง EMI ในตัว |
| ระบบ HVAC | การทํางานแบบปรับความเร็วได้ตรงกับโหลดตรงตามข้อกําหนดด้านประสิทธิภาพของ DOE | การทํางานต่อเนื่องทําให้ต้นทุนของคอนโทรลเลอร์สมเหตุสมผลผ่านการประหยัดพลังงาน |
| อุปกรณ์ทางการแพทย์ | การทํางานที่เงียบ การออกแบบที่ฆ่าเชื้อได้ การควบคุมความเร็วที่แม่นยํา | การปิดผนึกแบบสุญญากาศช่วยปกป้องอุปกรณ์อิเล็กทรอนิกส์การควบคุมแบบไร้เซ็นเซอร์ช่วยหลีกเลี่ยงความเสี่ยงจากการปนเปื้อน |
คู่มือการเลือก: เมื่อใดควรเลือก (หรือหลีกเลี่ยง) BLDC
ทําตามขั้นตอนทีละขั้นตอนนี้เพื่อพิจารณาว่ามอเตอร์ BLDC เป็นตัวเลือกที่เหมาะสมสําหรับการใช้งานของคุณหรือไม่:
- กําหนดข้อกําหนดการใช้งาน: แรงบิดที่ต้องการ ช่วงความเร็ว รอบการทํางาน อุณหภูมิแวดล้อม อายุการใช้งานที่คาดไว้ และข้อจํากัดด้านงบประมาณหากอายุการใช้งาน < 2,000 ชั่วโมงและรอบการทํางานไม่ต่อเนื่อง มอเตอร์แปรงอาจเพียงพอ.
- ประเมินต้นทุนรวมในการเป็นเจ้าของ (TCO): คํานวณ TCO = ต้นทุนเริ่มต้น + ค่าพลังงาน + ค่าบํารุงรักษา + ต้นทุนการหยุดทํางานตลอดอายุการใช้งานที่คาดไว้สําหรับการใช้งานต่อเนื่อง (>4,000 ชั่วโมง/ปี) การประหยัดพลังงาน BLDC มักจะสมเหตุสมผลกับพรีเมี่ยม
- ประเมินความสามารถในการรวมคอนโทรลเลอร์: ทีมวิศวกรของคุณมีประสบการณ์ในการเขียนโปรแกรมตัวควบคุมมอเตอร์ การทดสอบความสอดคล้องกับ EMI และการสอบเทียบเซ็นเซอร์หรือไม่หากไม่เป็นเช่นนั้น ให้พิจารณา แพ็คเกจตัวควบคุมมอเตอร์แบบบูรณาการล่วงหน้า.
- ตรวจสอบระยะขอบความร้อน: คํานวณอุณหภูมิขดลวดในกรณีที่แย่ที่สุดโดยใช้แบบจําลองความต้านทานความร้อนตรวจสอบให้แน่ใจว่าอุณหภูมิขดลวดสูงสุดอย่างน้อย 20°C ต่ํากว่าแม่เหล็กเกณฑ์การล้างอํานาจแม่เหล็กที่ไม่สามารถย้อนกลับได้สําหรับคลาสฉนวนที่เลือก
- ตรวจสอบการปฏิบัติตามกฎระเบียบ: สําหรับตลาดในสหรัฐอเมริกา ให้ตรวจสอบการปฏิบัติตามข้อกําหนดของ DOE 10 CFR Part 431 สําหรับการใช้งานในอุตสาหกรรม ให้ยืนยันความสอดคล้องของ NEMA MG 1 สําหรับตลาดยุโรป ให้ตรวจสอบเครื่องหมาย CE และการปฏิบัติตามข้อกําหนด IEC 60034
- แผนสําหรับการสิ้นสุดอายุการใช้งาน: ประเมินการซ่อมแซมเทียบกับการแทนที่เศรษฐศาสตร์สําหรับการใช้งานที่มีความสําคัญต่อภารกิจ ให้สต็อกอะไหล่คอนโทรลเลอร์และมอเตอร์สําหรับ การวางแผนการรับประกันตรวจสอบให้แน่ใจว่าซัพพลายเออร์มีความคุ้มครองเพียงพอ (ขั้นต่ํา 1 ปี)
ข้อผิดพลาดทางวิศวกรรมทั่วไปเมื่อใช้มอเตอร์ BLDC
- ลดขนาดคอนโทรลเลอร์: การเลือกคอนโทรลเลอร์ที่ได้รับการจัดอันดับเฉพาะกระแสไฟที่ระบุโดยไม่คํานึงถึงกระแสสูงสุดระหว่างการเร่งความเร็วกระแสสูงสุดสามารถเข้าถึง 3–5× พิกัดกระแสไฟกําหนด โดยต้องมีพิกัดคอนโทรลเลอร์อย่างน้อย 2>× มอเตอร์กระแสไฟเล็กน้อย
- การเพิกเฉยต่อการปฏิบัติตาม EMI: ความล้มเหลวในการรวมการกรอง EMI ในระหว่างการออกแบบเริ่มต้น จากนั้นพยายามติดตั้งเกราะป้องกันเพิ่มเติมหลังจากล้มเหลวในการทดสอบการปฏิบัติตามข้อกําหนดของ FCC/CISPRสิ่งนี้มักต้องใช้การรีสปิน PCB และทําให้การเปิดตัวผลิตภัณฑ์ล่าช้าอย่างมาก
- ละเลยการจัดการความร้อน: สมมติว่าเนื่องจากมอเตอร์ BLDC ‘มีประสิทธิภาพมากกว่า’ จึงสร้างความร้อนน้อยลงแม้ว่าจะเป็นจริงที่โหลดพิกัด แต่ความร้อนเข้มข้นในขดลวดและ MOSFET ของคอนโทรลเลอร์ต้องใช้เส้นทางความร้อนโดยเจตนา โดยเฉพาะอย่างยิ่งในสภาพแวดล้อมที่ปิดสนิทหรือแวดล้อมสูง
- ประเภทเซ็นเซอร์ที่ไม่ตรงกับการใช้งาน: การใช้การควบคุมแบบไร้เซ็นเซอร์สําหรับการใช้งานที่ต้องการแรงบิดหรือตําแหน่งความเร็วต่ํา จากนั้นพบว่ามอเตอร์ไม่สามารถสตาร์ทได้อย่างน่าเชื่อถือภายใต้ภาระการควบคุมแบบไร้เซ็นเซอร์ต้องใช้ความเร็วต่ําสุดสําหรับการตรวจจับ EMF ย้อนกลับ
- มองข้ามค่าสัมประสิทธิ์อุณหภูมิแม่เหล็ก: ไม่คํานึงถึงข้อเท็จจริงที่ว่าแม่เหล็ก NdFeB สูญเสียการตกค้างประมาณ 0.12%/°C ย้อนกลับ ซึ่งหมายความว่ามอเตอร์ที่ทํางานที่ 120°C อาจให้แรงบิดน้อยกว่าที่ 10% น้อยกว่าที่ 20°Cสิ่งนี้จะต้องนํามาพิจารณาในการคํานวณระยะขอบแรงบิด
- ระยะขอบแรงดันไฟฟ้าไม่เพียงพอ: การออกแบบคอนโทรลเลอร์ให้ทํางานที่แรงดันไฟฟ้าเล็กน้อยของแบตเตอรี่โดยไม่ต้องคํานึงถึงแรงดันไฟฟ้าที่ชาร์จเต็ม (ซึ่งอาจสูงกว่า 25% สําหรับแบตเตอรี่ลิเธียมไอออน) และแรงดันไฟกระชากจากการสลับ PWM (ซึ่งสามารถเพิ่ม 20–30% โอเวอร์ชูตชั่วคราวอื่นได้)
ตารางการแก้ไขปัญหา: ปัญหามอเตอร์ BLDC
| ปัญหา | สาเหตุที่น่าจะเป็นไปได้ | วิธีการแก้ |
|---|---|---|
| มอเตอร์สตาร์ทไม่ติดหรือกระตุก | เซ็นเซอร์ฮอลล์ไม่ตรงแนวหรือล้มเหลว EMF ย้อนกลับไม่เพียงพอที่ความเร็วต่ํา (ไม่มีเซ็นเซอร์) | ตรวจสอบการเดินสายและการจัดตําแหน่งเซ็นเซอร์ Hall ใช้การควบคุมเซ็นเซอร์สําหรับการใช้งานความเร็วต่ํา |
| ความร้อนของมอเตอร์มากเกินไป | ขีดจํากัดปัจจุบันตั้งไว้สูงเกินไป ระบายความร้อนไม่เพียงพอ | ลดขีดจํากัดกระแส ตรวจสอบเส้นทางความต้านทานความร้อน เพิ่มการระบายความร้อนด้วยอากาศแบบบังคับหรือฮีทซิงค์ |
| ความล้มเหลวของคอนโทรลเลอร์ / MOSFET burnout | แรงดันไฟกระชากจากการสลับ PWM; ตัวเก็บประจุแบบแยกส่วนไม่เพียงพอ; เหตุการณ์กระแสเกิน | เพิ่มไดโอด TVS และตัวเก็บประจุจํานวนมาก ตรวจสอบการตั้งค่าเวลาตาย ให้แน่ใจว่าแรงดันไฟฟ้าของเกทไดรฟ์ที่เหมาะสม |
| การรบกวน EMI กับอุปกรณ์อิเล็กทรอนิกส์ในบริเวณใกล้เคียง | การแผ่รังสี PWM ความถี่สูง สายมอเตอร์ที่ไม่มีฉนวนหุ้ม การต่อสายดินไม่ดี | ใช้สายเคเบิลคู่บิดเกลียวที่มีฉนวนหุ้ม ติดตั้งแกนเฟอร์ไรต์ ปรับปรุงการต่อสายดิน ลดความถี่ PWM ถ้าเป็นไปได้ |
| แรงบิดลดลงหลังจากใช้งานเป็นเวลานาน | การล้างอํานาจแม่เหล็กจากความร้อนเกินพิกัดการเสื่อมสภาพของแบริ่ง | ตรวจสอบอุณหภูมิในการทํางานเทียบกับระดับเกรดแม่เหล็กตรวจสอบสภาพแบริ่งลดภาระต่อเนื่องหรือปรับปรุงการระบายความร้อน |
| การควบคุมความเร็วหรือตําแหน่งที่ผิดปกติ | สัญญาณรบกวนของตัวเข้ารหัส ปัญหาการปรับแต่งคอนโทรลเลอร์ การรบกวนทางแม่เหล็กไฟฟ้าบนสัญญาณป้อนกลับ | ใช้สายเข้ารหัสที่มีฉนวนหุ้ม เพิ่มการกรองสัญญาณ ปรับพารามิเตอร์ PID ใหม่ ตรวจสอบกราวด์ลูป |
| การสั่นสะเทือนของมอเตอร์หรือเสียงรบกวน | ข้อผิดพลาดในการสับเปลี่ยนเวลา เรโซแนนซ์เชิงกล ระลอกคลื่นปัจจุบันจากความถี่ PWM ต่ํา | ตรวจสอบเวลาเซ็นเซอร์ Hall; เพิ่มความถี่ PWM เหนือ 20 kHz; ใช้การสับเปลี่ยนไซน์ (FOC) |
| ความล้มเหลวของตลับลูกปืนก่อนเวลาอันควร | การเลือกตลับลูกปืนไม่เพียงพอสําหรับโหลด/ความเร็วกระแสเพลาผ่านตลับลูกปืน (พบได้ทั่วไปในมอเตอร์ที่ขับเคลื่อนด้วย VFD) | ใช้ตลับลูกปืนหุ้มฉนวนหรือวงแหวนกราวด์ของเพลา คํานวณอายุการใช้งานของตลับลูกปืน L10 ใหม่ตาม SKF/ISO 281; ตรวจสอบการจัดตําแหน่ง |
คําถามที่พบบ่อย
มอเตอร์กระแสตรงไร้แปรงถ่านคุ้มค่ากับค่าใช้จ่ายเพิ่มเติมหรือไม่?
สําหรับการใช้งานที่ทํางานมากกว่า 2,000 ชั่วโมงต่อปีซึ่งมีประสิทธิภาพ ความน่าเชื่อถือ และการทํางานที่ไม่ต้องบํารุงรักษามีค่า มอเตอร์ BLDC นั้นคุ้มค่ากับพรีเมี่ยม การประหยัดพลังงานเพียงอย่างเดียวมักจะกู้คืนความแตกต่างของต้นทุนภายใน 2–4 ปี และการกําจัดการเปลี่ยนแปรงช่วยลดต้นทุนแรงงานในการบํารุงรักษาอย่างไรก็ตาม สําหรับการใช้งานสําหรับผู้บริโภคที่ทํางานเป็นระยะหรือไวต่อต้นทุน มอเตอร์แบบแปรงถ่านยังคงประหยัดกว่า.
ข้อเสียเปรียบหลักของมอเตอร์กระแสตรงไร้แปรงถ่านคืออะไร?
ข้อเสียเปรียบหลักคือตัวควบคุมอิเล็กทรอนิกส์ที่จําเป็นซึ่งเพิ่มต้นทุนเริ่มต้นเพิ่มความซับซ้อนในการออกแบบสร้างความท้าทาย EMI และทําให้เกิดความล้มเหลวเพียงจุดเดียวหากไม่มีคอนโทรลเลอร์มอเตอร์จะไม่สามารถทํางานได้เลยซึ่งแตกต่างจากมอเตอร์แบบแปรงถ่านที่ทํางานโดยตรงจากแหล่งพลังงานกระแสตรง
มอเตอร์กระแสตรงไร้แปรงถ่านมีอายุการใช้งานนานแค่ไหน?
โดยทั่วไปแล้วมอเตอร์ BLDC จะมีอายุการใช้งาน 10,000–20,000+ โดยจํากัดด้วยอายุการใช้งานของตลับลูกปืนเป็นหลักมากกว่าการสึกหรอทางไฟฟ้า สูตรอายุการใช้งานของตลับลูกปืน L10 ของ SKF (L10h = (10⁶/60n) × (C/P)ᵖ) ให้ค่าประมาณเชิงปริมาณ ด้วยการเลือกตลับลูกปืนและการหล่อลื่นที่เหมาะสม อายุการใช้งานที่เกิน 30,000 ชั่วโมงจะสามารถทําได้ในการใช้งานในอุตสาหกรรม
มอเตอร์กระแสตรงไร้แปรงถ่านสามารถทํางานโดยไม่มีคอนโทรลเลอร์ได้หรือไม่?
ไม่ มอเตอร์ BLDC ต้องการการสับเปลี่ยนทางอิเล็กทรอนิกส์เพื่อจ่ายไฟให้กับขดลวดสเตเตอร์ตามลําดับตามตําแหน่งของโรเตอร์ หากไม่มีคอนโทรลเลอร์ การใช้ไฟ DC โดยตรงกับขดลวดจะไม่ทําให้เกิดการหมุน – มีเพียงสภาพโรเตอร์ที่ล็อคไว้และความเสียหายที่อาจเกิดขึ้นจากขดลวด
มอเตอร์กระแสตรงไร้แปรงถ่านผลิต EMI หรือไม่?
ใช่ ในขณะที่มอเตอร์ BLDC กําจัดประกายไฟของแปรง (แหล่งกําเนิด EMI หลักในมอเตอร์แบบแปรงถ่าน) การสลับ PWM ในตัวควบคุมอิเล็กทรอนิกส์จะสร้าง EMI ความถี่สูง การศึกษา IEEE UPEC 2016 (DOI: 10.1109/UPEC.2016.8114064) ยืนยันว่าไดรฟ์ BLDC ต้องการการกรอง EMI เพื่อให้เป็นไปตามขีดจํากัดการปฏิบัติตามข้อกําหนดของ CISPR 11/
จะเกิดอะไรขึ้นหากมอเตอร์ BLDC ร้อนเกินไป?
ความร้อนสูงเกินไปอาจทําให้เกิดการล้างอํานาจแม่เหล็กถาวรที่ไม่สามารถย้อนกลับได้ (โดยทั่วไปจะสูงกว่า 150–180°C สําหรับแม่เหล็ก NdFeB) การพังทลายของฉนวนที่คดเคี้ยว และความล้มเหลวของส่วนประกอบคอนโทรลเลอร์ การศึกษา IEEE ICEMS 2011 ยืนยันว่าอุณหภูมิที่เพิ่มขึ้นสูงจะช่วยลดคุณสมบัติทางแม่เหล็กและอาจทําให้ประสิทธิภาพการทํางานลดลงอย่างถาวร
ทําไมต้องเลือก Greensky Power?
การทําความเข้าใจข้อเสียของมอเตอร์ BLDC เป็นเพียงครึ่งหนึ่งของสมการ การเลือกผู้ผลิตที่เหมาะสมซึ่งช่วยลดข้อเสียเหล่านี้ก็มีความสําคัญเท่าเทียมกันที่ กรีนสกายพาวเวอร์เราจัดการกับข้อจํากัดแต่ละอย่างผ่านโซลูชันที่ขับเคลื่อนด้วยวิศวกรรม:
- ความเชี่ยวชาญด้านการรวมคอนโทรลเลอร์: ทีมวิศวกรของเรามีการกําหนดค่าไว้ล่วงหน้า แพ็คเกจควบคุมมอเตอร์ ที่ขจัดความซับซ้อนในการผสานรวมด้วยการออกแบบที่สอดคล้องกับ EMI ที่ผ่านการทดสอบล่วงหน้าตามขีดจํากัด CISPR 11 คลาส A
- การออกแบบการจัดการความร้อน: เราเลือกเกรดแม่เหล็ก (SH/UH) และระดับฉนวน (F/H ตาม IEC 60034-1) ที่ตรงกับการใช้งานของคุณโปรไฟล์ความร้อน ทําให้มั่นใจได้ถึงระยะขอบการทํางานที่ปลอดภัยต่ํากว่าเกณฑ์การล้างอํานาจแม่เหล็ก
- การประกันคุณภาพ: มอเตอร์ทุกตัวผ่านการทดสอบ 100% เป็นรายบุคคลบนไดนาโมมิเตอร์และในห้องระบายความร้อน เพื่อตรวจสอบประสิทธิภาพตลอดช่วงการทํางานทั้งหมดก่อนจัดส่ง
- การปฏิบัติตามมาตรฐาน: ของเรา มอเตอร์ BLDC ประสิทธิภาพสูง ตรงตามข้อกําหนด IEC 60034, NEMA MG 1 และ DOE 10 CFR Part 431 พร้อมการรับรองมาตรฐาน ISO 9001, CE และประสิทธิภาพการใช้พลังงาน
- เครือข่ายการสนับสนุนทั่วโลก: ด้วยพันธมิตรการสนับสนุนระดับภูมิภาคในอเมริกาเหนือและยุโรป การสนับสนุนทางเทคนิคความช่วยเหลือในการทดสอบตัวอย่าง และบริการรับประกัน—ลดความเสี่ยงในการซ่อมแซมและการหยุดทํางานที่มีอยู่ในระบบ BLDC
- วิศวกรรมที่กําหนดเอง: สําหรับการใช้งานที่มอเตอร์ BLDC มาตรฐานต้องเผชิญกับข้อจํากัด (แรงบิดความเร็วต่ําสภาพแวดล้อมที่รุนแรงช่วงแรงดันไฟฟ้าพิเศษ) ทีม R & D ของเราซึ่งมีวิศวกรระดับปริญญาเอก 8 พัฒนา โซลูชัน BLDC แบบกําหนดเอง ปรับให้เหมาะกับความต้องการเฉพาะของคุณ รวมถึงการปิดผนึก IP67/IP69K ขั้วต่อระดับทหาร และอัลกอริธึมการควบคุมที่เป็นกรรมสิทธิ์
ตั้งแต่ 2011 Greensky Power ได้ให้บริการลูกค้าในประเทศ 50+ ด้วยความสามารถในการผลิตที่ครอบคลุม มอเตอร์เกียร์ BLDC, มอเตอร์ BLDC 12Vและระบบควบคุมการเคลื่อนไหวที่สมบูรณ์กําลังการผลิตมอเตอร์รายเดือน 10,000+ และการลงทุนด้านการวิจัยและพัฒนาประจําปีของ 10% ช่วยให้มั่นใจได้ถึงทั้งขนาดและนวัตกรรมสําหรับโครงการ BLDC ของคุณ
อ้างอิง
- IEC 60034-1:2022, ‘เครื่องจักรไฟฟ้าแบบหมุน – ส่วน 1: การให้คะแนนและประสิทธิภาพ’ คณะกรรมาธิการไฟฟ้าระหว่างประเทศ. https://webstore.iec.ch/publication/64884
- IEC 60034-30-1:2020, ‘เครื่องจักรไฟฟ้าแบบหมุน – ส่วนที่ 30-1: ระดับประสิทธิภาพของมอเตอร์ไฟฟ้ากระแสสลับที่ทํางานด้วยสายการผลิต’ https://webstore.iec.ch/publication/60750
- NEMA MG 1-2021, ‘มอเตอร์และเครื่องกําเนิดไฟฟ้า,’ สมาคมผู้ผลิตไฟฟ้าแห่งชาติ. https://www.nema.org/standards/view/motors-and-generators
- U.S. DOE, ‘โครงการอนุรักษ์พลังงาน: มาตรฐานการอนุรักษ์พลังงานสําหรับมอเตอร์ไฟฟ้า,’ 10 CFR Part 431. https://www.ecfr.gov/current/title-10/chapter-II/subchapter-D/part-431
- Fasil, M., Mijatovic, N., Jensen, BB & Holbøll, J. (2015). ‘ความแปรผันของประสิทธิภาพของมอเตอร์ PMBLDC แม่เหล็กเฟอร์ไรต์พร้อมอุณหภูมิ’ ธุรกรรม IEEE เกี่ยวกับแม่เหล็ก, 51(12)ดอย: 10.1109/TMAG.2015.2456854
- Du, G., Wang, H., Liu, X. & Wang, Y. (2011). ‘การวิเคราะห์เชิงความร้อนแบบมัลติฟิสิกส์ของมอเตอร์กระแสตรงไร้แปรงถ่านแม่เหล็กถาวรความเร็วสูง’ IEEE ICEMS 2011. ดอย: 10.1109/ICEMS.2011.6073588
- Seo, MK และคณะ (2018). ‘การวิเคราะห์การล้างอํานาจแม่เหล็กที่ไม่สามารถย้อนกลับได้ในส่วนที่เกี่ยวกับการเชื่อมต่อที่คดเคี้ยวและระลอกคลื่นในปัจจุบันในมอเตอร์กระแสตรงไร้แปรงถ่าน’ ธุรกรรม IEEE เกี่ยวกับการนํายิ่งยวดประยุกต์ 28(3)ดอย: 10.1109/TASC.2018.2792449
- SKF, ‘อายุการใช้งานของตลับลูกปืน,’ ข้อมูลอ้างอิงทางเทคนิคของ SKF Group. https://www.skf.com/africa/en/products/bearings-units-housings/principles/bearing-selection-process/bearing-size/size-selection-based-on-rating-life/bearing-rating-life
- maxon Group, ‘การปล่อยคลื่นแม่เหล็กไฟฟ้าด้วยมอเตอร์กระแสตรง’ maxon การสนับสนุนด้านเทคนิค. https://support.maxongroup.com/hc/en-us/articles/360007828014
- Siemens AG, ‘เอกสารข้อมูลทางเทคนิค SIMOTICS M-1PH8,’ แคตตาล็อกมอเตอร์ของซีเมนส์. https://www.siemens.com/sr-rs/products/simotics/m-1ph8/
