¿Cuáles son las desventajas del motor de CC sin escobillas?
Respuesta rápida
Las principales desventajas de los motores de CC sin escobillas (BLDC) incluyen: (1) Mayor costo inicial debido a los imanes permanentes y los controladores electrónicos, generalmente 30–60% más que los equivalentes cepillado; (2) Complejidad del controlador, que requiere controladores electrónicos de velocidad (ESC) con sensores Hall o algoritmos sin sensores que agregan esfuerzo de diseño e integración; (3) interferencia electromagnética (EMI) desde la conmutación PWM de alta frecuencia, lo que requiere blindaje y filtrado según IEC 60034-1 y FCC Parte 15; (4) sensibilidad térmica, donde los imanes permanentes de NdFeB corren el riesgo de desmagnetización irreversible por encima del límite de 150–180 °C (IEC 60034-1 Clase H); y (5) Dificultad de reparación, ya que la electrónica integrada hace que el servicio de campo sea poco práctico. A pesar de estas limitaciones, los motores BLDC siguen siendo la opción preferida para aplicaciones que exigen una eficiencia superior a 85%, una larga vida útil (>10,000 horas) y un control preciso de la velocidad.
¿Qué es un motor de CC sin escobillas?
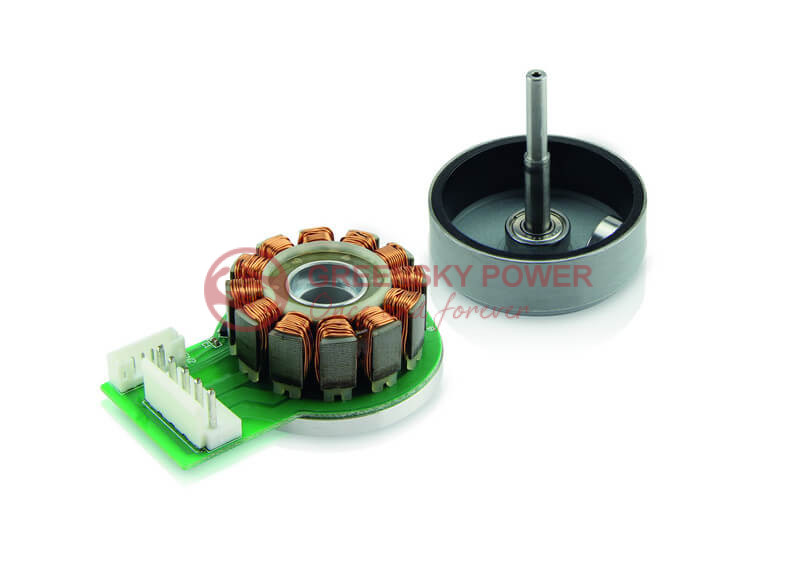
Un motor de CC sin escobillas (BLDC) es un motor eléctrico síncrono alimentado por electricidad de CC a través de un controlador electrónico que energiza secuencialmente los devanados del estator para producir un campo magnético giratorio. motores de corriente continua con escobillas, Los motores BLDC eliminan las escobillas mecánicas y los conmutadores, confiando en su lugar en imanes permanentes en el rotor y la conmutación electrónica a través de sensores de efecto Hall o detección de EMF posterior.
Según IEC 60034-1, los motores BLDC se clasifican en la clasificación de máquinas síncronas de imanes permanentes (PMSM), a diferencia de los motores de inducción y los motores de CC con escobillas. Arquitectura central consta de tres componentes principales: un estator con devanados polifásicos (típicamente 3-fase), un rotor con imanes permanentes (NdFeB, SmCo o ferrita) y un controlador electrónico que determina el tiempo de conmutación en función de la retroalimentación de posición del rotor.
El Departamento de Energía de EE. UU. (DOE) reconoce la tecnología BLDC como una vía clave para cumplir con el Requisitos mínimos de eficiencia IE3 Exigido por 10 Parte CFR 431 para motores de uso general clasificados 1–500 HP, a partir de julio 2026. Este impulso regulatorio ha acelerado la adopción de BLDC en aplicaciones de automatización industrial, HVAC y vehículos eléctricos.
Clasificación BLDC vs. CC cepillado vs. motor de inducción
| Parámetro | Motor BLDC | Motor de CC con escobillas | Motor de inducción de CA |
|---|---|---|---|
| Método de conmutación | Electrónica (sensores Hall / EMF) | Mecánico (cepillos + conmutador) | Inducción electromagnética |
| Eficiencia típica | 85–97% | 60–80% | 70–94% |
| Vida útil | 10,000+ horas | 1,000–3,000 horas | 15,000–30,000 horas |
| Requisitos de mantenimiento | Bajo (solo rodamientos) | Alto (reemplazo de cepillo) | Bajo (solo rodamientos) |
| Se requiere controlador | Sí (obligatorio) | No (DC directo) | Opcional (VFD para control de velocidad) |
| Índice de costo inicial | 1.3–1.6× | 1.0× (línea de base) | 0.8–1.2× |
| Generación EMI | Medio-Alto (conmutación PWM) | Alto (arco de cepillo) | Bajo |
| Precisión de control de velocidad | ±0.1% | ±5% | ±2% (con VFD) |
Cómo funcionan los motores BLDC: paso a paso
Comprender las desventajas requiere primero comprender el principio de funcionamiento. El motor BLDCy sus inconvenientes, se derivan directamente de este proceso de conmutación electrónica:
- Entrada de alimentación de CC: Una fuente de voltaje de CC (batería o CA rectificada) suministra energía al controlador electrónico, no directamente a los devanados del motor. El controlador actúa como un inversor, convirtiendo DC en corriente trifásica pulsada secuencialmente.
- Detección de posición del rotor: Los sensores de efecto Hall instalados en el estator detectan el rotoren cualquier instante. Diseños sin sensores, el controlador infiere la posición de los campos electromagnéticos posteriores generados en la fase sin energía, pero esto requiere una velocidad de rotación mínima (típicamente 500–1,000 rpm) para funcionar de manera confiable.
- Conmutación electrónica: Basado en la retroalimentación de posición del rotor, el controlador energiza el par de bobinado de fase del estator apropiado en el momento preciso necesario para mantener un ángulo de torsión óptimo (90° eléctrico entre el campo del estator y el flujo magnético del rotor). Esto elimina el contacto físico escobilla-conmutador.
- Generación de par: El devanado del estator energizado crea un campo magnético que interactúa con el rotorImanes permanentes, produciendo fuerza tangencial y par de rotación. La salida de par es proporcional a la corriente: T = Kt × I, donde Kt es el motors (por ejemplo, 23.6 mNm/A para Faulhaber 2264BP4).
- Regulación de velocidad: El controlador ajusta el ciclo de trabajo PWM y la frecuencia de conmutación para regular la velocidad y el par. El control de circuito cerrado mediante retroalimentación del codificador puede lograr una precisión de velocidad de ±0.1%, pero requiere sensores, cableado y potencia de procesamiento del controlador adicionales.
Cada paso de este proceso introduce posibles modos de falla y factores de costo que no existen en los diseños de motores con escobillas más simples. El controlador electrónico, si bien permite un rendimiento superior, es la mayor fuente de desventajas de BLDC.
Desventajas de los motores de CC sin escobillas: comparación detallada
1. Alto costo inicial
Los sistemas BLDC cuestan 30–60% más que los motores de CC con escobillas equivalentes. El costo de la prima proviene de dos fuentes:
- Materiales de imanes permanentes: Los imanes NdFeB (N42SH–N52SH) de alta calidad cuestan $60–120/kg, y cada motor requiere matrices de imanes mecanizadas con precisión. La volatilidad de los precios de las tierras raras (los precios de Nd fluctuaron 200–400% entre 2010–2022) crea un riesgo en la cadena de suministro.
- Controlador electrónico: Un ESC BLDC agrega $15–200+ por unidad dependiendo de la potencia nominal. Por ejemplo, el controlador del módulo DEC maxon 24/2 (48 W, 8–24 V) agrega un costo significativo más allá del motor en sí, mientras que los controladores de grado industrial de la serie SIMOTICS de Siemens pueden superar $500 para aplicaciones de alta potencia.
Para los gerentes de compras B2B que evalúan Soluciones de motor BLDC personalizadas, el costo total del sistema (motor + controlador + sensores + cableado) debe compararse con el ahorro del ciclo de vida en energía y mantenimiento. Un estudio encargado por el DOE encontró que el ahorro de energía por sí solo generalmente recupera la prima de costo dentro de 2 – 4 años para motores industriales que funcionan continuamente.
2. Complejidad y dependencia del controlador
Motores BLDC no puede operar sin un controlador electrónico. A diferencia de los motores con escobillas que arrancan instantáneamente cuando se aplica alimentación de CC, los motores BLDC requieren:
- Detección de posición del rotor (sensores Hall, codificadores o detección de EMF posterior)
- Lógica de conmutación PWM (típicamente 20–100 frecuencia de conmutación kHz)
- Limitación de corriente y algoritmos de protección térmica
- Optimización del tiempo de conmutación para diferentes condiciones de velocidad/carga
maxonLa tecnología de control sin sensores ilustra esta complejidad: su método de cruce de cero EMF funciona solo por encima de 500–1,000 rpm, mientras que los métodos basados en observadores (que permiten la conmutación FOC/sinusoidal) requieren varios cientos de rpm como mínimo. El método de anisotropía magnética funciona en parada, pero exige una parametrización específica del motor: maxon afirma explícitamente que ‘plug and play no es una opción’ para estos controladores.
Si el controlador falla, todo el sistema del motor deja de funcionar hasta que el controlador es reparado o reemplazado. Esto contrasta con los motores con escobillas, donde una simple restauración de la conexión de alimentación es suficiente.
3. Interferencia electromagnética (EMI)
La conmutación PWM de alta frecuencia en los controladores BLDC genera EMI conducidas y radiadas significativas. Un estudio publicado en la conferencia IEEE UPEC 2016 (DOI: 10.1109/UPEC.2016.8114064) evaluó la compatibilidad electromagnética de los accionamientos BLDC en sistemas de aire acondicionado residencial y encontró que:
- La conmutación PWM en 20–100 kHz produce armónicos que se extienden hasta el rango MHz
- La EMI conducida puede exceder los límites de CISPR 11/22 sin el filtrado adecuado
- La EMI radiada puede interferir con equipos de comunicación cercanos y circuitos analógicos sensibles
maxonLa documentación técnica recomienda varias medidas de mitigación: condensadores de supresión entre terminales y tierra, núcleos de ferrita toroidal en los cables del motor, cables emparejados blindados y carcasas de motores con conexión a tierra (principio de jaula de Faraday). Cada uno de ellos agrega costo, peso y complejidad de diseño.
4. Sensibilidad térmica y desmagnetización de imanes
Los motores BLDC utilizan imanes permanentes de NdFeB que son vulnerables a desmagnetización irreversible a temperaturas elevadas. El documento IEEE Transactions on Magnetics (DOI: 10.1109/TMAG.2015.2456854) de Fasil et al. demostraron que el rendimiento del motor varía significativamente con la temperatura del imán, y que el punto de la rodilla en la curva de desmagnetización determina el límite de operación crítico.
| Clase de aislamiento (IEC 60034-1) | Temperatura máxima de bobinado | Temperatura ambiente máxima | Aplicación típica del motor BLDC |
|---|---|---|---|
| Clase A (105°C) | 105°C | 40°C | Ventiladores de electrónica de consumo |
| Clase E (120°C) | 120°C | 40°C | Pequeños electrodomésticos |
| Clase B (130°C) | 130°C | 40°C | Industrial general |
| Clase F (155°C) | 155°C | 40°C | Automatización industrial (maxon EC-max 30) |
| Clase H (180°C) | 180°C | 40°C | Alto rendimiento (Faulhaber 2668CR: 155°C bobinado) |
Los imanes NdFeB generalmente comienzan la desmagnetización irreversible a 150–180°C dependiendo del grado (grado N: 80°C, grado SH: 150°C, grado UH: 180°C). El artículo IEEE ICEMS 2011 (DOI: 10.1109/ICEMS.2011.6073588) por Du et al. realizaron un análisis térmico multifísico en un motor BLDC de alta velocidad 2.2 kW y confirmaron que el aumento de temperatura puede causar desmagnetización de imanes permanentes y daños en el aislamiento del devanado, lo que requiere un diseño de gestión térmica desde las primeras etapas.
Los datos prácticos de las hojas de datos de Faulhaber ilustran estos límites térmicos: el motor BLDC 1028S006B tiene una temperatura máxima de la bobina de 125°C y un rango de temperatura de funcionamiento de -20°C a +100°C, mientras que el motor BLDC plano 2610T012B tiene una temperatura máxima de bobina más restrictiva de solo 80°C. Estas restricciones térmicas limitan directamente la salida de par continuo y requieren una reducción de potencia en entornos de alto ambiente.
5. Dificultad en la reparación y el mantenimiento
La reparación de motores BLDC es fundamentalmente diferente de la reparación de motores con escobillas. Los desafíos clave incluyen:
- Electrónica integrada: Las fallas del controlador requieren un equipo de diagnóstico especializado y, a menudo, un reemplazo completo del controlador en lugar de reparación a nivel de componente.
- Manejo de imanes: Los imanes del rotor requieren un manejo cuidadoso durante el desmontaje; los procedimientos inadecuados pueden causar daños en el imán o desmagnetización.
- Conocimientos especializados: Los técnicos deben comprender los sistemas eléctricos y electrónicos, incluidos los algoritmos de control PWM y los procedimientos de calibración de sensores.
- Dependencia del firmware: Los errores del firmware del controlador o las discrepancias de parámetros pueden causar un comportamiento errático del motor que es difícil de diagnosticar sin el fabricante.
Para aplicaciones industriales, esto significa mayores costos de tiempo de inactividad y mayor tiempo medio de reparación (MTTR). Greensky Power ofrece soporte técnico dedicado a la reparación de motores BLDC para ayudar a minimizar estos problemas.
6. Par limitado a baja velocidad (diseños sin sensores)
Los motores BLDC sin sensor se basan en el back-EMF para la detección de la posición del rotor, que es proporcional a la velocidad de rotación. En parada y velocidades muy bajas, el back-EMF es insuficiente para una conmutación confiable. El documento IEEE Transactions on Applied Superconductivity (DOI: 10.1109/TASC.2018.2792449) de Seo et al. analizaron la desmagnetización irreversible en motores BLDC con respecto a la conexión del devanado y la ondulación de corriente, encontrando que la ondulación de corriente PWM puede exacerbar las características de desmagnetización, particularmente durante la operación a baja velocidad donde el control de corriente es menos preciso.
Esta limitación hace que los motores BLDC sin sensor no sean adecuados para aplicaciones que requieran:
- Alto par de arranque (transportadores, mecanismos de elevación)
- Posicionamiento preciso a baja velocidad (robótica, Máquinas CNC)
- Entrega de par suave a partir de cero rpm (dispositivos médicos, herramientas quirúrgicas)
7. Sensibilidad a las fluctuaciones de voltaje
Los controladores BLDC son sensibles a las variaciones de voltaje de alimentación más allá de su rango de entrada nominal. La subtensión puede causar fallas de conmutación y pérdida del motor, mientras que la sobretensión puede dañar los transistores de conmutación (MOSFET/IGBT). Las aplicaciones alimentadas por batería enfrentan desafíos particulares, ya que el voltaje de la batería varía significativamente entre los estados cargado y descargado.
8. Sensibilidad ambiental
Si bien los motores BLDC carecen de escombros de desgaste de cepillos, sus componentes electrónicos son vulnerables a:
- Humedad y humedad: Los controladores requieren un revestimiento conformado o gabinetes IP65+ para entornos húmedos
- Polvo y contaminación: Los codificadores ópticos son particularmente sensibles a la contaminación por partículas
- Vibración y choque: Las juntas de soldadura y los contactos de los conectores pueden fatigarse bajo vibraciones continuas
- Atmósferas corrosivas: La niebla salina, los vapores químicos y los contaminantes industriales pueden degradar los componentes electrónicos más rápido que los devanados del motor
Datos de ingeniería: eficiencia, límites de temperatura y fórmulas
Eficiencia del motor BLDC por potencia nominal
Según IEC 60034-30-1, la clasificación de eficiencia para los motores operados por línea proporciona un punto de referencia para los sistemas BLDC. Si bien los motores BLDC no están clasificados directamente bajo IEC 60034-30-1 (que cubre los motores de CA operados por línea), el marco de eficiencia está ampliamente referenciado:
| Clase de eficiencia IEC | Designación | Rango de eficiencia típico de BLDC | Equivalente a NEMA |
|---|---|---|---|
| IE1 | Eficiencia estándar | 75–85% | Eficiencia estándar |
| IE2 | Alta eficiencia | 85–90% | Eficiencia energética |
| IE3 | Eficiencia premium | 90–94% | NEMA Premium |
| IE4 | Eficiencia súper premium | 94–96% | — |
| IE5 | Eficiencia ultra premium | 96–97%+ | — |
Datos de referencia: El PMSM de la serie 1PH8 de Siemens SIMOTICS alcanza una eficiencia 92% a una potencia nominal 7.38 kW con un par nominal 23.5. El motor de CC Faulhaber 2668W018CR alcanza la máxima eficiencia 86% con la construcción de imanes de tierras raras.
Fórmulas clave de ingeniería para el análisis de desventajas de BLDC
1. Eficiencia del motor:
η = (Pfuera / Pen) × 100% = (T × ω) / (V × I) × 100%
Donde: T = par de salida (Nm), ω = velocidad angular (rad/s), V = voltaje de alimentación (V), I = corriente de entrada (A)
2. Pérdida de cobre (pérdida I²R):
PCu = I² × Rfase × k
Donde: k = número de fases activas (típicamente 2 para 3-BLDC de fase con conducción 120°). Esta pérdida es la fuente de calor primaria en los devanados del estator y contribuye directamente a las limitaciones térmicas.
3. Constante de par:
Kt = T / I (Nm / A)
Referencia: Faulhaber 1028S006B tiene Kt = 1.76 mNm/A; esta constante determina la corriente necesaria para una salida de par determinada y afecta directamente al tamaño del controlador.
4. Constante de retrocés:
Ke = VEMF / ω (V·s/rad)
El voltaje de retrocémped EMF limita la velocidad máxima alcanzable a un voltaje de alimentación dado, ya que aumenta la velocidad hasta que el retrocésped EMF se acerca al voltaje de alimentación.
5. Modelo de resistencia térmica:
ΔT = Ppérdida × (RTH1 + Rth2)
Donde: RTH1 = resistencia térmica del devanado a la carcasa, Rth2 = resistencia térmica de la carcasa al ambiente. Referencia: Faulhaber 1028S006B tiene RTH1 = 6.6 K/W, Rth2 = 42.4 K/W, lo que demuestra la importante trayectoria térmica desde el devanado hasta el ambiente.
6. Vida útil del rodamiento (L10 según SKF/ISO 281):
L10h = (10⁶ / 60n) × (C/P)p
Donde: C = capacidad de carga dinámica (kN), P = carga dinámica equivalente (kN), n = velocidad de rotación (rpm), p = 3 para rodamientos de bolas, p = 10/3 para rodamientos de rodillos. Esta fórmula ayuda a evaluar si la vida útil de los rodamientos será un factor limitante en las aplicaciones BLDC.
NEMA MG 1 Factor de servicio para aplicaciones BLDC
NEMA MG 1 define un factor de servicio (SF) que permite que los motores funcionen por encima de la clasificación de la placa de identificación en condiciones específicas. Para los motores BLDC utilizados en aplicaciones de velocidad variable, la parte NEMA MG 1 30 especifica un SF típico de 1.0–1.15, lo que significa que la capacidad de sobrecarga continua es limitada en comparación con los motores de inducción de diseño NEMA (SF = 1.15–1.25). Este margen de sobrecarga reducido es una consecuencia directa de la sensibilidad a la temperatura del imán permanente discutida anteriormente.
Las mejores aplicaciones para motores BLDC (a pesar de las desventajas)
A pesar de sus inconvenientes, los motores BLDC sobresalen en aplicaciones donde sus ventajas (alta eficiencia, larga vida útil y control preciso) superan las penalizaciones de costo y complejidad:
| Aplicación | Por qué se prefiere BLDC | Desventaja clave mitigada |
|---|---|---|
| Vehículos eléctricos y bicicletas eléctricas | La alta eficiencia (>90%) amplía el alcance; frenado regenerativo; tamaño compacto | Costo compensado por ahorro de combustible durante la vida útil del vehículo |
| Drones y UAV | Alta relación potencia-peso; respuesta instantánea del acelerador | Gestión térmica a través del flujo de aire; la corta duración del vuelo limita la acumulación de calor |
| Automatización Industrial y Robótica | Posicionamiento preciso; Capacidad de alta velocidad; largos intervalos de mantenimiento | Controladores de grado industrial con filtrado EMI incorporado |
| Sistemas HVAC | La operación de velocidad variable coincide con la carga; cumple con los mandatos de eficiencia del DOE | El funcionamiento continuo justifica el coste del controlador a través del ahorro de energía |
| Equipo médico | Operación silenciosa; diseño esterilizable; control preciso de velocidad | El sellado hermético protege la electrónica; el control sin sensor evita el riesgo de contaminación |
Guía de selección: cuándo elegir (o evitar) BLDC
Siga este proceso paso a paso para determinar si un motor BLDC es la elección correcta para su aplicación:
- Defina los requisitos de la aplicación: Par requerido, rango de velocidad, ciclo de trabajo, temperatura ambiente, vida útil esperada y restricciones presupuestarias. Si la vida útil < 2,000 horas y el ciclo de trabajo es intermitente, un El motor cepillado puede ser suficiente.
- Evalúe el costo total de propiedad (TCO): Calcule el TCO = costo inicial + costo de energía + costo de mantenimiento + costo de tiempo de inactividad durante la vida útil esperada. Para aplicaciones de servicio continuo (>4,000 horas/año), el ahorro de energía de BLDC generalmente justifica la prima.
- Evalúe la capacidad de integración del controlador: ¿Su equipo de ingeniería tiene experiencia en la programación de controladores de motores, pruebas de cumplimiento de EMI y calibración de sensores? Si no es así, considere Paquetes de controlador de motor preintegrados.
- Verifique el margen térmico: Calcule la temperatura del devanado en el peor de los casos utilizando el modelo de resistencia térmica. Asegúrese de que la temperatura máxima del devanado esté al menos 20°C por debajo del imáns umbral de desmagnetización irreversible para la clase de aislamiento seleccionada.
- Verifique el cumplimiento normativo: Para los mercados de EE. UU., verifique el cumplimiento del DOE 10 CFR Parte 431. Para aplicaciones industriales, confirme la conformidad con NEMA MG 1. Para los mercados europeos, asegúrese de cumplir con el marcado CE y el cumplimiento IEC 60034.
- Planificar el final de la vida útil: Para aplicaciones de misión crítica, estocane controladores y motores de repuesto. Para Planificación de garantías, asegurarse de que el proveedor ofrezca una cobertura adecuada (mínimo 1 año).
Errores comunes de ingeniería al usar motores BLDC
- Subdimensionamiento del controlador: Seleccionar un controlador clasificado solo para la corriente nominal sin tener en cuenta la corriente máxima durante la aceleración. Las corrientes máximas pueden alcanzar 3–5× la corriente nominal, lo que requiere clasificaciones del controlador de al menos 2× el motors corriente nominal.
- Ignorar el cumplimiento de EMI: No incluir el filtrado EMI durante el diseño inicial y luego intentar adaptar el blindaje después de fallar las pruebas de cumplimiento de FCC/CISPR. Esto a menudo requiere respins de PCB y retrasa significativamente el lanzamiento del producto.
- Descuidar la gestión térmica: Suponiendo que debido a que los motores BLDC son ‘más eficientes’, generan menos calor. Si bien es cierto a la carga nominal, el calor concentrado en los devanados y los MOSFET del controlador requiere rutas térmicas deliberadas, especialmente en entornos cerrados o de alto ambiente.
- Tipo de sensor que no coincide con la aplicación: Al usar el control sin sensor para una aplicación que requiere un par o posicionamiento a baja velocidad, descubre que el motor no puede arrancar de manera confiable bajo carga. El control sin sensor requiere una velocidad mínima para la detección de EMF posterior.
- Ignorando el coeficiente de temperatura del imán: Sin tener en cuenta el hecho de que los imanes de NdFeB pierden aproximadamente 0.12%/°C de remanencia reversiblemente, lo que significa que un motor que opera a 120°C puede entregar 10% menos par que a 20°C. Esto debe tenerse en cuenta en los cálculos del margen de par.
- Margen de voltaje inadecuado: Diseñar el controlador para que funcione exactamente con el voltaje nominal de la batería sin tener en cuenta el voltaje de carga completa (que puede ser 25% más alto para las baterías de iones de litio) y los picos de voltaje de la conmutación PWM (que puede agregar otro 20–30%
Tabla de solución de problemas: Problemas del motor BLDC
| Problema | Causa probable | Solución |
|---|---|---|
| El motor no arranca o tartamudea | Desalineación o falla del sensor Hall; retrocémped EMF insuficiente a baja velocidad (sin sensor) | Verificar el cableado y la alineación del sensor Hall; usar el control con sensor para aplicaciones de baja velocidad; agregar algoritmo de rampa de inicio |
| Calentamiento excesivo del motor | Límite de corriente demasiado alto; refrigeración insuficiente; ventilación bloqueada | Reducir el límite de corriente; verificar la ruta de resistencia térmica; agregar enfriamiento por aire forzado o disipador de calor; verificar si hay cortocircuito de fase a fase |
| Fallo del controlador / agotamiento del MOSFET | Picos de voltaje por conmutación PWM; condensadores de desacoplamiento inadecuados; eventos de sobrecorriente | Agregue diodos TVS y condensadores a granel; verifique la configuración de tiempo muerto; asegúrese de que el voltaje de accionamiento de puerta sea adecuado |
| Interferencia EMI con la electrónica cercana | Radiación PWM de alta frecuencia; cables de motor sin blindaje; mala conexión a tierra | Utilice cables blindados de par trenzado; instale núcleos de ferrita; mejore la puesta a tierra; reduzca la frecuencia PWM si es posible |
| Par reducido después de un funcionamiento prolongado | Desmagnetización del imán por sobrecarga térmica; degradación del cojinete | Verifique la temperatura de funcionamiento frente a la clasificación del grado magnético; verifique la condición del rodamiento; reduzca la carga continua o mejore el enfriamiento |
| Control errático de velocidad o posición | Ruido del codificador; problemas de ajuste del controlador; interferencia electromagnética en las señales de retroalimentación | Utilice cables de codificador blindados; agregue filtrado de señal; vuelva a sintonizar los parámetros PID; verifique si hay bucles de tierra |
| Vibración del motor o ruido acústico | Errores de temporización de conmutación; resonancia mecánica; ondulación de corriente desde baja frecuencia PWM | Verifique la sincronización del sensor Hall; aumente la frecuencia PWM por encima de 20 kHz; implemente la conmutación sinusoidal (FOC) |
| Fallo prematuro del rodamiento | Selección inadecuada de rodamientos para carga/velocidad; corriente del eje a través de rodamientos (común en motores accionados por VFD) | Utilice rodamientos aislados o anillos de puesta a tierra del eje; recalcule la vida útil del rodamiento L10 según SKF/ISO 281; verifique la alineación |
Preguntas frecuentes
¿Valen la pena el costo adicional de los motores de CC sin escobillas?
Para aplicaciones que operan más de 2,000 horas al año en las que se valora la eficiencia, la confiabilidad y el funcionamiento sin mantenimiento, los motores BLDC valen la pena. El ahorro de energía por sí solo suele recuperar la diferencia de costos dentro de 2–4 años, y la eliminación del reemplazo del cepillo reduce los costos de mano de obra de mantenimiento. Sin embargo, para aplicaciones de consumo intermitentes o sensibles a los costos, Los motores con escobillas siguen siendo más económicos.
¿Cuál es la principal desventaja de un motor de corriente continua sin escobillas?
La principal desventaja es el controlador electrónico obligatorio, que aumenta el costo inicial, agrega complejidad de diseño, crea desafíos EMI e introduce un único punto de falla. Sin el controlador, el motor no puede funcionar en absoluto, a diferencia de los motores con escobillas que operan directamente desde una fuente de alimentación de CC.
¿Cuánto duran los motores de CC sin escobillas?
Los motores BLDC suelen durar 10,000–20,000+ horas de funcionamiento, limitadas principalmente por la vida útil del rodamiento en lugar del desgaste eléctrico. La fórmula de vida útil del rodamiento SKF L10 (L10h = (10⁶/60n) × (C/P)ᵖ) proporciona una estimación cuantitativa. Con la selección y lubricación adecuadas de los rodamientos, se pueden lograr una vida útil superior a 30,000 horas en aplicaciones industriales.
¿Puede un motor de CC sin escobillas funcionar sin un controlador?
No. Los motores BLDC requieren conmutación electrónica para energizar secuencialmente los devanados del estator en función de la posición del rotor. Sin un controlador, la aplicación de energía de CC directamente a los devanados no producirá rotación, solo una condición de rotor bloqueado y un posible daño al devanado.
¿Los motores de CC sin escobillas producen EMI?
Sí. Mientras que los motores BLDC eliminan el arco de escobillas (una fuente importante de EMI en los motores con escobillas), la conmutación PWM en el controlador electrónico genera EMI de alta frecuencia. El estudio IEEE UPEC 2016 (DOI: 10.1109/UPEC.2016.8114064) confirmó que las unidades BLDC requieren filtrado EMI para cumplir con los límites de cumplimiento CISPR 11/22 y FCC Parte 15.
¿Qué sucede si un motor BLDC se sobrecalienta?
El sobrecalentamiento puede causar una desmagnetización irreversible de los imanes permanentes (por lo general por encima de 150–180°C para imanes NdFeB), rotura del aislamiento del devanado y falla de los componentes del controlador. El estudio IEEE ICEMS 2011 confirmó que el aumento de alta temperatura reduce las propiedades magnéticas y puede causar una degradación permanente del rendimiento.
¿Por qué elegir Greensky Power?
Comprender las desventajas de los motores BLDC es solo la mitad de la ecuación: elegir el fabricante adecuado que mitigue estos inconvenientes es igualmente importante. Poder de Greensky, abordamos cada limitación a través de soluciones impulsadas por la ingeniería:
- Experiencia en integración de controladores: Nuestro equipo de ingeniería proporciona preconfigurados Paquetes motor-controlador que eliminan la complejidad de la integración, con diseños compatibles con EMI probados previamente según los límites de CISPR 11 Clase A.
- Diseño de gestión térmica: Seleccionamos grados magnéticos (SH/UH) y clases de aislamiento (F/H según IEC 60034-1) adaptados a su aplicación, asegurando márgenes de operación seguros por debajo de los umbrales de desmagnetización.
- Garantía de calidad: Cada motor se somete a 100% pruebas individuales en dinamómetros y en cámaras térmicas, verificando el rendimiento en todo el rango de operación antes del envío.
- Cumplimiento de las normas: Nuestro Motores BLDC de alta eficiencia cumplen con los requisitos IEC 60034, NEMA MG 1 y DOE 10 CFR Parte 431, con certificaciones ISO 9001, CE y eficiencia energética.
- Red de apoyo global: Con socios de soporte regionales en América del Norte y Europa, brindamos Soporte técnico, asistencia para pruebas de muestra y servicio de garantía, lo que reduce los riesgos de reparación y tiempo de inactividad inherentes a los sistemas BLDC.
- Ingeniería personalizada: Para aplicaciones en las que los motores BLDC estándar enfrentan limitaciones (par a baja velocidad, entornos hostiles, rangos de voltaje especiales), nuestro equipo de investigación y desarrollo, formado por 8 ingenieros de nivel de doctorado, desarrolla Soluciones BLDC personalizadas adaptado a sus requisitos específicos, incluido el sellado IP67/IP69K, los conectores de grado militar y los algoritmos de control patentados.
Desde 2011, Greensky Power ha servido a clientes en 50+ países con capacidades de fabricación que abarcan Motores de engranajes BLDC, Motores BLDC de 12 V, y sistemas completos de control de movimiento. Nuestra capacidad de producción mensual de motores 10,000+ y la inversión anual en investigación y desarrollo 10% garantizan tanto la escala como la innovación para sus proyectos BLDC.
Referencias
- IEC 60034-1:2022, ‘Máquinas eléctricas rotativas – Parte 1: Clasificación y rendimiento’, Comisión Electrotécnica Internacional. https://webstore.iec.ch/publication/64884
- IEC 60034-30-1:2020, ‘Máquinas eléctricas rotativas – Parte 30-1: Clases de eficiencia de motores de CA accionados por línea’. https://webstore.iec.ch/publication/60750
- NEMA MG 1-2021, ‘Motores y generadores’, Asociación Nacional de Fabricantes Eléctricos. https://www.nema.org/standards/view/motors-and-generators
- DOE DE EE. UU., ‘Programa de conservación de energía: Estándares de conservación de energía para motores eléctricos’, 10 Parte CFR 431. https://www.ecfr.gov/current/title-10/chapter-II/subchapter-D/part-431
- Fasil, M., Mijatovic, N., Jensen, B.B. y Holbøll, J. (2015). ‘Variación del rendimiento del motor PMBLDC de imán de ferrita con temperatura’. IEEE Transactions on Magnetics, 51(12). DOI: 10.1109/TMAG.2015.2456854
- Du, G., Wang, H., Liu, X. y Wang, Y. (2011). ‘Análisis térmico multifísico de un motor de CC sin escobillas de imanes permanentes de alta velocidad.’ IEEE ICEMS 2011. DOI: 10.1109/ICEMS.2011.6073588
- Seo, M.K. et al. (2018). ‘Análisis de desmagnetización irreversible con respecto a la conexión del devanado y la ondulación de corriente en el motor de CC sin escobillas’. Transacciones IEEE sobre superconductividad aplicada, 28(3). DOI: 10.1109/TASC.2018.2792449
- SKF, ‘Vida nominal de los rodamientos’, Referencia técnica del Grupo SKF. https://www.skf.com/africa/en/products/bearings-units-housings/principles/bearing-selection-process/bearing-size/size-selection-based-on-rating-life/bearing-rating-life
- maxon Group, ‘Emisiones electromagnéticas con motores de corriente continua’, soporte técnico maxon. https://support.maxongroup.com/hc/en-us/articles/360007828014
- Siemens AG, ‘Hoja de datos técnicos SIMOTICS M-1PH8’, Catálogo de motores de Siemens. https://www.siemens.com/sr-rs/products/simotics/m-1ph8/