Quali sono gli svantaggi del motore CC brushless?
Risposta rapida
I principali svantaggi dei motori brushless DC (BLDC) includono: (1) Costo iniziale più elevato a causa dei magneti permanenti e dei controllori elettronici, in genere 30–60% più degli equivalenti spazzolati; (2) Complessità del controller, che richiedono regolatori elettronici di velocità (ESC) con sensori Hall o algoritmi sensorless che aggiungono sforzo di progettazione e integrazione; (3) interferenze elettromagnetiche (EMI) dalla commutazione PWM ad alta frequenza, che richiede schermatura e filtraggio secondo IEC 60034-1 e FCC Parte 15; (4) sensibilità termica, dove i magneti permanenti NdFeB rischiano una smagnetizzazione irreversibile al di sopra del limite 150–180 °C (IEC 60034-1 Classe H); e (5) difficoltà di riparazione, poiché l’elettronica integrata rende impraticabile la manutenzione sul campo. Nonostante queste limitazioni, i motori BLDC rimangono la scelta preferita per applicazioni che richiedono un’efficienza superiore a 85%, una lunga durata (>10,000 ore) e un controllo preciso della velocità.
Cos’è un motore CC brushless?
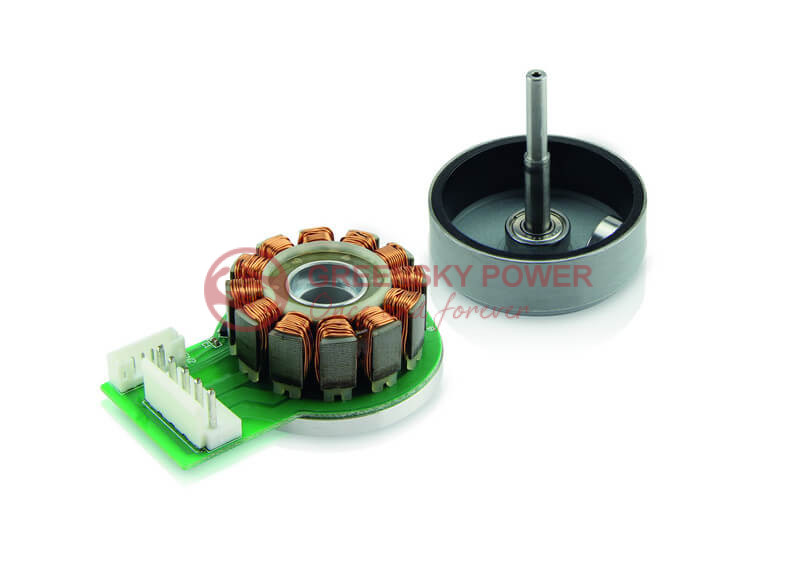
Un motore CC brushless (BLDC) è un motore elettrico sincrono alimentato da elettricità CC tramite un controller elettronico che energizza sequenzialmente gli avvolgimenti dello statore per produrre un campo magnetico rotante. motori a corrente continua spazzolata, i motori BLDC eliminano spazzole meccaniche e commutatori, affidandosi invece a magneti permanenti sul rotore e commutazione elettronica tramite sensori ad effetto Hall o rilevamento back-EMF.
Secondo IEC 60034-1, i motori BLDC rientrano nella classificazione delle macchine sincrone a magneti permanenti (PMSM), distinta dai motori a induzione e dai motori CC spazzolati. architettura di base è costituito da tre componenti principali: uno statore con avvolgimenti polifase (tipicamente 3-fase), un rotore con magneti permanenti (NdFeB, SmCo o ferrite) e un controllore elettronico che determina la temporizzazione di commutazione in base al feedback della posizione del rotore.
Il Dipartimento dell’Energia degli Stati Uniti (DOE) riconosce la tecnologia BLDC come un percorso chiave per soddisfare i Requisiti minimi di efficienza IE3 obbligatorio ai sensi di 10 CFR Part 431 per motori generici classificati 1–500 HP, a partire da luglio 2026. Questa spinta normativa ha accelerato l’adozione di BLDC nelle applicazioni di automazione industriale, HVAC e veicoli elettrici.
Classificazione BLDC vs. CC spazzolata vs. motore a induzione
| Parametro | Motore BLDC | Motore CC spazzolato | Motore a induzione CA |
|---|---|---|---|
| Metodo di commutazione | Elettronica (sensori Hall/EMF) | Meccanico (spazzole + commutatore) | Induzione elettromagnetica |
| Efficienza tipica | 85–97% | 60–80% | 70–94% |
| Durata | 10,000+ ore | 1,000–3,000 ore | 15,000–30,000 ore |
| Requisiti di manutenzione | Basso (solo cuscinetti) | Alto (sostituzione spazzola) | Basso (solo cuscinetti) |
| Controller richiesto | Sì (obbligatorio) | No (DC diretto) | Opzionale (VFD per il controllo della velocità) |
| Indice di costo iniziale | 1.3–1.6× | 1.0× (basale) | 0.8–1.2× |
| Generazione EMI | Medio-alto (commutazione PWM) | Alto (arco della spazzola) | Basso |
| Precisione del controllo della velocità | ±0.1% | ±5% | ±2% (con VFD) |
Come funzionano i motori BLDC: passo dopo passo
Per comprendere gli svantaggi è necessario comprendere prima il principio di funzionamento. Il motore BLDCe i suoi svantaggi derivano direttamente da questo processo di commutazione elettronica:
- Ingresso alimentazione CC: Una sorgente di tensione CC (batteria o CA rettificata) fornisce alimentazione al controller elettronico, non direttamente agli avvolgimenti del motore. Il controller agisce come un inverter, convertendo la CC in corrente trifase a impulsi sequenziali.
- Rilevamento della posizione del rotore: I sensori ad effetto Hall installati nello statore rilevano il rotoreposizione magnetica del polo magnetico in qualsiasi momento. Progetti senza sensori, il controller deduce la posizione dal back-EMF generato nella fase non eccitata, ma ciò richiede una velocità di rotazione minima (tipicamente 500–1,000 rpm) per funzionare in modo affidabile.
- Commutazione elettronica: In base al feedback della posizione del rotore, il controller alimenta la coppia di avvolgimento di fase dello statore appropriata nel momento preciso necessario per mantenere l’angolo di coppia ottimale (90° elettrico tra il campo dello statore e il flusso del magnete del rotore). Ciò elimina il contatto fisico spazzola-commutatore.
- Generazione di coppia: L’avvolgimento dello statore energizzato crea un campo magnetico che interagisce con il rotoreMagneti permanenti, che producono forza tangenziale e coppia rotazionale. La coppia erogata è proporzionale alla corrente: T = Kt × I, dove Kt è il motores costante di coppia (ad esempio, 23.6 mNm/A per Faulhaber 2264BP4).
- Regolazione della velocità: Il controller regola il ciclo di lavoro PWM e la frequenza di commutazione per regolare la velocità e la coppia. Il controllo ad anello chiuso utilizzando il feedback dell’encoder può raggiungere una precisione di velocità di ±0.1%, ma richiede sensori, cablaggio e potenza di elaborazione del controller aggiuntivi.
Ogni fase di questo processo introduce potenziali modalità di guasto e fattori di costo che non esistono nei modelli di motori spazzolati più semplici. Il controller elettronico, pur consentendo prestazioni superiori, è la principale fonte di svantaggi BLDC.
Svantaggi dei motori CC brushless: confronto dettagliato
1. Costo iniziale elevato
I sistemi BLDC costano 30–60% in più rispetto ai motori CC spazzolati equivalenti. Il costo del premio deriva da due fonti:
- Materiali a magneti permanenti: I magneti NdFeB di alta qualità (N42SH–N52SH) costano $60–120/kg, e ogni motore richiede array di magneti lavorati di precisione. La volatilità dei prezzi delle terre rare (i prezzi Nd hanno oscillato 200–400% tra 2010–2022) crea un rischio per la catena di approvvigionamento.
- Controllore elettronico: Un ESC BLDC aggiunge $15–200+ per unità a seconda della potenza nominale. Ad esempio, il modulo DEC maxon 24/2 controller (48 W, 8–24 V) aggiunge un costo significativo oltre il motore stesso, mentre i controllori di livello industriale della serie SIMOTICS di Siemens possono superare $500 per applicazioni ad alta potenza.
Per i responsabili degli acquisti B2B che valutano soluzioni di motori BLDC personalizzate, il costo totale del sistema (motore + controllore + sensori + cablaggio) deve essere confrontato con il risparmio del ciclo di vita in energia e manutenzione. Uno studio commissionato dal DOE ha rilevato che il risparmio energetico da solo recupera il premio di costo entro 2–4 anni per i motori industriali a funzionamento continuo.
2. Complessità e dipendenza del controller
Motori BLDC non può funzionare senza un controller elettronico. A differenza dei motori a spazzola che si avviano istantaneamente quando viene applicata l’alimentazione CC, i motori BLDC richiedono:
- Rilevamento della posizione del rotore (sensori Hall, encoder o rilevamento back-EMF)
- Logica di commutazione PWM (tipicamente 20–100 frequenza di commutazione kHz)
- Algoritmi di limitazione della corrente e protezione termica
- Ottimizzazione della temporizzazione della commutazione per diverse condizioni di velocità/carico
maxonLa tecnologia di controllo sensorless illustra questa complessità: il loro metodo EMF zero-crossing funziona solo al di sopra di 500–1,000 rpm, mentre i metodi basati sull’osservatore (che abilita la commutazione FOC/sinusoidale) richiedono diverse centinaia di giri/min minimo. Il metodo dell’anisotropia magnetica funziona a fermo ma richiede una parametrizzazione specifica del motore: maxon afferma esplicitamente che ‘plug and play non è un’opzione’ per questi controller.
Se il controller si guasta, l’intero sistema del motore diventa non funzionante fino a quando il controller non viene riparato o sostituito. Ciò contrasta con i motori spazzolati, dove è sufficiente un semplice ripristino della connessione di alimentazione.
3. Interferenze elettromagnetiche (EMI)
La commutazione PWM ad alta frequenza nei controllori BLDC genera EMI condotte e irradiate significative. Uno studio pubblicato alla conferenza IEEE UPEC 2016 (DOI: 10.1109/UPEC.2016.8114064) ha valutato la compatibilità elettromagnetica degli azionamenti BLDC nei sistemi di condizionamento dell’aria residenziali e ha riscontrato che:
- La commutazione PWM a 20–100 kHz produce armoniche che si estendono fino all’intervallo MHz
- L’EMI condotta può superare i limiti CISPR 11/22 Classe A senza un filtro adeguato
- L’EMI irradiata può interferire con le apparecchiature di comunicazione vicine e i circuiti analogici sensibili
maxonraccomanda diverse misure di mitigazione: condensatori di soppressione tra terminali e massa, nuclei di ferrite toroidale sui cavi del motore, cavi accoppiati schermati e alloggiamenti del motore con messa a terra (principio della gabbia di Faraday). Ognuno di questi aggiunge costi, peso e complessità di progettazione.
4. Sensibilità termica e smagnetizzazione del magnete
I motori BLDC utilizzano magneti permanenti NdFeB vulnerabili a smagnetizzazione irreversibile a temperature elevate. La carta IEEE Transactions on Magnetics (DOI: 10.1109/TMAG.2015.2456854) di Fasil et al. ha dimostrato che le prestazioni del motore variano in modo significativo con la temperatura del magnete e che il punto del ginocchio nella curva di smagnetizzazione determina il limite operativo critico.
| Classe di isolamento (IEC 60034-1) | Temperatura massima di avvolgimento | Temperatura ambiente massima | Tipica applicazione del motore BLDC |
|---|---|---|---|
| Classe A (105°C) | 105°C | 40°C | Ventole di elettronica di consumo |
| Classe E (120°C) | 120°C | 40°C | Piccoli elettrodomestici |
| Classe B (130°C) | 130°C | 40°C | Generale industriale |
| Classe F (155°C) | 155°C | 40°C | Automazione industriale (maxon EC-max 30) |
| Classe H (180°C) | 180°C | 40°C | Alte prestazioni (Avvolgimento Faulhaber 2668CR: 155°C) |
I magneti NdFeB iniziano in genere la smagnetizzazione irreversibile a 150–180°C a seconda del grado (grado N: 80°C, grado SH: 150°C, grado UH: 180°C). La carta IEEE ICEMS 2011 (DOI: 10.1109/ICEMS.2011.6073588) di Du et al. hanno condotto un’analisi termica multifisica su un motore BLDC ad alta velocità 2.2 kW e hanno confermato che l’aumento della temperatura può causare la smagnetizzazione dei magneti permanenti e danni all’isolamento dell’avvolgimento, richiedendo la progettazione della gestione termica fin dalle prime fasi.
I dati pratici delle schede tecniche Faulhaber illustrano questi limiti termici: il motore BLDC 1028S006B ha una temperatura massima della bobina di 125°C e un intervallo di temperatura di esercizio da -20°C a +100°C, mentre il motore BLDC piatto 2610T012B ha una temperatura massima della bobina più restrittiva di soli 80°C. Questi vincoli termici limitano direttamente la coppia continua e richiedono una riduzione della quota in ambienti ad alta temperatura.
5. Difficoltà di riparazione e manutenzione
La riparazione del motore BLDC è fondamentalmente diversa dalla riparazione del motore spazzolato. Le sfide principali includono:
- Elettronica integrata: I guasti del controller richiedono apparecchiature diagnostiche specializzate e spesso la sostituzione completa del controller anziché la riparazione a livello di componente.
- Manipolazione del magnete: I magneti del rotore richiedono un’attenta manipolazione durante lo smontaggio; procedure improprie possono causare danni al magnete o smagnetizzazione.
- Conoscenze specialistiche: I tecnici devono comprendere sia i sistemi elettrici che quelli elettronici, compresi gli algoritmi di controllo PWM e le procedure di calibrazione dei sensori.
- Dipendenza del firmware: I bug del firmware del controller o le mancate corrispondenze dei parametri possono causare un comportamento irregolare del motore difficile da diagnosticare senza il produttoresoftware proprietari.
Per le applicazioni industriali, ciò significa costi di fermo macchina più elevati e tempi medi di riparazione (MTTR) più elevati. Greensky Power offre supporto tecnico dedicato alla riparazione motore BLDC per ridurre al minimo questi problemi.
6. Coppia limitata a bassa velocità (design senza sensori)
I motori BLDC senza sensore si basano sul back-EMF per il rilevamento della posizione del rotore, che è proporzionale alla velocità di rotazione. A velocità ferme e molto basse, il back-EMF non è sufficiente per una commutazione affidabile. L’articolo IEEE Transactions on Applied Superconductivity (DOI: 10.1109/TASC.2018.2792449) di Seo et al. hanno analizzato la smagnetizzazione irreversibile nei motori BLDC rispetto alla connessione dell’avvolgimento e all’ondulazione della corrente, scoprendo che l’ondulazione di corrente PWM può esacerbare le caratteristiche di smagnetizzazione, in particolare durante il funzionamento a bassa velocità dove il controllo della corrente è meno preciso.
Questa limitazione rende i motori BLDC senza sensori inadatti per applicazioni che richiedono:
- Coppia di avviamento elevata (trasportatori, meccanismi di sollevamento)
- Posizionamento preciso a bassa velocità (robotica, Macchine CNC)
- Erogazione di coppia regolare a partire da zero giri (dispositivi medici, strumenti chirurgici)
7. Sensibilità alle fluttuazioni di tensione
I controllori BLDC sono sensibili alle variazioni della tensione di alimentazione oltre il loro intervallo di ingresso nominale. La sottotensione può causare guasti di commutazione e arresto del motore, mentre la sovratensione può danneggiare i transistor di commutazione (MOSFET/IGBT). Le applicazioni alimentate a batteria devono affrontare sfide particolari poiché la tensione della batteria varia in modo significativo tra lo stato di carica e quello scaricato.
8. Sensibilità ambientale
Sebbene i motori BLDC non abbiano detriti di usura delle spazzole, i loro componenti elettronici sono vulnerabili a:
- Umidità e umidità: I controllori richiedono un rivestimento conforme o custodie IP65+ per ambienti umidi
- Polveri e contaminazione: Gli encoder ottici sono particolarmente sensibili alla contaminazione da particolato
- Vibrazioni e urti: I giunti di saldatura e i contatti dei connettori possono affaticarsi sotto vibrazioni continue
- Atmosfere corrosive: Nebbia salina, vapori chimici e inquinanti industriali possono degradare i componenti elettronici più velocemente degli avvolgimenti del motore
Dati ingegneristici: efficienza, limiti di temperatura e formule
Efficienza del motore BLDC per potenza nominale
Secondo IEC 60034-30-1, la classificazione dell’efficienza per i motori azionati a linea fornisce un punto di riferimento per i sistemi BLDC. Sebbene i motori BLDC non siano classificati direttamente sotto IEC 60034-30-1 (che copre i motori CA azionati su linea), il quadro di efficienza è ampiamente referenziato:
| Classe di efficienza IEC | Designazione | Gamma di efficienza tipica BLDC | Equivalente NEMA |
|---|---|---|---|
| IE1 | Efficienza standard | 75–85% | Efficienza standard |
| IE2 | Alta efficienza | 85–90% | Efficienza energetica |
| IE3 | Efficienza premium | 90–94% | NEMA Premium |
| IE4 | Efficienza super premium | 94–96% | — |
| IE5 | Efficienza ultra premium | 96–97%+ | — |
Dati di riferimento: Siemens SIMOTICS 1PH8 serie PMSM raggiunge un’efficienza 92% a 7.38 kW di potenza nominale con 23.5 Coppia nominale Nm. Il motore CC Faulhaber 2668W018CR raggiunge la massima efficienza 86% con la costruzione a magnete in terre rare.
Formule ingegneristiche chiave per l’analisi degli svantaggi BLDC
1. Efficienza del motore:
η = (Pfuori / Pin) × 100% = (T × ω) / (V × I) × 100%
Dove: T = coppia di uscita (Nm), ω = velocità angolare (rad/s), V = tensione di alimentazione (V), I = corrente di ingresso (A)
2. Perdita di rame (perdita I²R):
PCu = I² × Rfase × k
Dove: k = numero di fasi attive (tipicamente 2 per 3-BLDC con 120° conduzione). Questa perdita è la fonte di calore primaria negli avvolgimenti dello statore e contribuisce direttamente alle limitazioni termiche.
3. Costante di coppia:
Kt = T / I (Nm/A)
Riferimento: Faulhaber 1028S006B ha Kt = 1.76 mNm/A; questa costante determina la corrente necessaria per una determinata coppia di uscita e influisce direttamente sul dimensionamento del controller.
4. Costante EMF posteriore:
Ke = VEMF / ω (V·s/rad)
La tensione back-EMF limita la velocità massima raggiungibile a una determinata tensione di alimentazione, poiché la velocità aumenta fino a quando back-EMF non si avvicina alla tensione di alimentazione.
5. Modello di resistenza termica:
ΔT = Pperdita × (Rth1 + Rth2)
Dove: Rth1 = resistenza termica dall’avvolgimento all’alloggiamento, Rth2 = resistenza termica alloggiamento-ambiente. Riferimento: Faulhaber 1028S006B ha Rth1 = 6.6 K/W, Rth2 = 42.4 K/W, a dimostrazione del significativo percorso termico dall’avvolgimento all’ambiente.
6. Durata del cuscinetto (L10 secondo SKF/ISO 281):
L10h = (10⁶ / 60n) × (C/P)p
Dove: C = carico dinamico nominale (kN), P = carico dinamico equivalente (kN), n = velocità di rotazione (giri/min), p = 3 per cuscinetti a sfera, p = 10/3 per cuscinetti a rulli. Questa formula aiuta a valutare se la durata del cuscinetto sarà un fattore limitante nelle applicazioni BLDC.
NEMA MG 1 Fattore di servizio per applicazioni BLDC
NEMA MG 1 definisce un fattore di servizio (SF) che consente ai motori di funzionare al di sopra della targhetta in condizioni specifiche. Per i motori BLDC utilizzati in applicazioni a velocità variabile, NEMA MG 1 Parte 30 specifica un SF tipico di 1.0–1.15, il che significa che la capacità di sovraccarico continuo è limitata rispetto ai motori a induzione del design NEMA (SF = 1.15–1.25). Questo margine di sovraccarico ridotto è una conseguenza diretta della sensibilità alla temperatura a magneti permanenti discussa sopra.
Le migliori applicazioni per i motori BLDC (nonostante gli svantaggi)
Nonostante i loro svantaggi, i motori BLDC eccellono in applicazioni in cui i loro vantaggi – alta efficienza, lunga durata e controllo preciso – superano le penalità di costo e complessità:
| Applicazione | Perché il BLDC è preferito | Svantaggio chiave mitigato |
|---|---|---|
| Veicoli elettrici ed e-bike | L’elevata efficienza (>90%) estende l’autonomia; frenata rigenerativa; dimensioni compatte | Costi compensati dal risparmio di carburante durante la durata del veicolo |
| Droni e UAV | Elevato rapporto peso/potenza; risposta istantanea dell’acceleratore | Gestione termica tramite flusso d’aria; la breve durata del volo limita l’accumulo di calore |
| Automazione industriale e robotica | Posizionamento preciso; capacità ad alta velocità; lunghi intervalli di manutenzione | Controllori di livello industriale con filtro EMI integrato |
| Sistemi HVAC | Il funzionamento a velocità variabile corrisponde al carico; soddisfa i requisiti di efficienza del DOE | Il funzionamento continuo giustifica i costi del controllore attraverso il risparmio energetico |
| Apparecchiature mediche | Funzionamento silenzioso; design sterilizzabile; controllo preciso della velocità | La tenuta ermetica protegge l’elettronica; il controllo senza sensori evita il rischio di contaminazione |
Guida alla selezione: quando scegliere (o evitare) BLDC
Segui questo processo passo dopo passo per determinare se un motore BLDC è la scelta giusta per la tua applicazione:
- Definire i requisiti dell’applicazione: Coppia richiesta, intervallo di velocità, ciclo di lavoro, temperatura ambiente, durata prevista e vincoli di budget. Se la durata < 2,000 ore e il ciclo di lavoro è intermittente, un motore spazzolato può essere sufficiente.
- Valuta il costo totale di proprietà (TCO): Calcolare il TCO = costo iniziale + costo energetico + costo di manutenzione + costo di fermo macchina per la durata prevista Per applicazioni in servizio continuo (>4,000 ore/anno), il risparmio energetico BLDC in genere giustifica il premio.
- Valuta la capacità di integrazione del controller: Il tuo team di ingegneri ha esperienza nella programmazione dei controllori del motore, nei test di conformità EMI e nella calibrazione dei sensori? In caso contrario, considera Pacchetti motore-controller preintegrati.
- Verifica il margine termico: Calcolare la temperatura di avvolgimento peggiore utilizzando il modello di resistenza termica. Assicurarsi che la temperatura massima di avvolgimento sia almeno 20°C al di sotto del magnetesmagnetizzazione irreversibile per la classe di isolamento selezionata.
- Controlla la conformità alle normative: Per i mercati statunitensi, verificare la conformità DOE 10 CFR Part 431. Per applicazioni industriali, confermare la conformità NEMA MG 1. Per i mercati europei, garantire la marcatura CE e la conformità IEC 60034.
- Pianificare la fine del ciclo di vita: Valuta l’economia della riparazione rispetto alla sostituzione. Per applicazioni mission-critical, sstock controller e motori di ricambio. Pianificazione della garanzia, garantire che il fornitore offra un’adeguata copertura (minimo 1 anno).
Errori ingegneristici comuni quando si utilizzano i motori BLDC
- Sottodimensionamento del controller: Selezione di un controller classificato solo per la corrente nominale senza tenere conto della corrente di picco durante l’accelerazione. Le correnti di picco possono raggiungere 3–5× corrente nominale, richiedendo valori nominali del controller di almeno 2× il motores corrente nominale.
- Ignorare la conformità EMI: Non includere il filtraggio EMI durante la progettazione iniziale, quindi tentare di retrofit la schermatura dopo aver fallito i test di conformità FCC/CISPR. Ciò spesso richiede rispin del PCB e ritarda significativamente il lancio del prodotto.
- Trascurare la gestione termica: Supponendo che poiché i motori BLDC sono ‘più efficienti’, generano meno calore. Sebbene sia vero al carico nominale, il calore concentrato negli avvolgimenti e nei MOSFET del controller richiede percorsi termici deliberati, specialmente in ambienti chiusi o ad alto ambiente.
- Tipo di sensore non corrispondente all’applicazione: Utilizzando il controllo senza sensori per un’applicazione che richiede una coppia o un posizionamento a bassa velocità, il motore non può avviarsi in modo affidabile sotto carico. Il controllo senza sensore richiede una velocità minima per il rilevamento dei campi elettromagnetici.
- Sguardo al coefficiente di temperatura del magnete: Senza tenere conto del fatto che i magneti NdFeB perdono circa 0.12%/°C di rimanenza reversibile, il che significa che un motore che funziona a 120°C può fornire 10% coppia inferiore rispetto a 20°C. Questo deve essere preso in considerazione nei calcoli del margine di coppia.
- Margine di tensione inadeguato: Progettare il controller in modo che funzioni esattamente alla tensione nominale della batteria senza tenere conto della tensione di carica completa (che può essere 25% più alta per le batterie agli ioni di litio) e dei picchi di tensione dalla commutazione PWM (che può aggiungere un altro 20–30%>).
Tabella di risoluzione dei problemi: Problemi del motore BLDC
| Problema | Causa probabile | Soluzione |
|---|---|---|
| Il motore non si avvia o balbetta | Disallineamento o guasto del sensore Hall; back-EMF insufficiente a bassa velocità (senza sensore) | Verifica del cablaggio e dell’allineamento del sensore Hall; utilizza il controllo sensorizzato per applicazioni a bassa velocità; aggiungi l’algoritmo della rampa di avvio |
| Eccessivo riscaldamento del motore | Limite di corrente impostato troppo alto; raffreddamento insufficiente; ventilazione bloccata | Ridurre il limite di corrente; verificare il percorso di resistenza termica; aggiungere raffreddamento ad aria forzata o dissipatore di calore; verificare la presenza di cortocircuiti di fase a fase |
| Guasto del controller / burnout MOSFET | Picchi di tensione da commutazione PWM; condensatori di disaccoppiamento inadeguati; eventi di sovracorrente | Aggiungi diodi TVS e condensatori di massa; verifica le impostazioni del tempo morto; assicura la corretta tensione di azionamento del gate |
| Interferenza EMI con l’elettronica vicina | Radiazione PWM ad alta frequenza; cavi motore non schermati; scarsa messa a terra | Utilizzare cavi a doppino intrecciato schermati; installare nuclei in ferrite; migliorare la messa a terra; ridurre la frequenza PWM se possibile |
| Coppia ridotta dopo un funzionamento prolungato | Smagnetizzazione del magnete da sovraccarico termico; degradazione del cuscinetto | Controllare la temperatura di esercizio rispetto alla valutazione del magnete; verificare le condizioni del cuscinetto; ridurre il carico continuo o migliorare il raffreddamento |
| Controllo irregolare della velocità o della posizione | Rumore dell’encoder; problemi di sintonizzazione del controller; interferenze elettromagnetiche sui segnali di feedback | Utilizzare cavi encoder schermati; aggiungere filtri del segnale; sintonizzare i parametri PID; verificare la presenza di loop di terra |
| Vibrazioni del motore o rumore acustico | Errori di temporizzazione di commutazione; risonanza meccanica; ripple di corrente da bassa frequenza PWM | Verificare la temporizzazione del sensore Hall; aumentare la frequenza PWM al di sopra di 20 kHz; implementare la commutazione sinusoidale (FOC) |
| Fallimento prematuro del cuscinetto | Selezione inadeguata dei cuscinetti per carico/velocità; corrente dell’albero attraverso cuscinetti (comune nei motori azionati da VFD) | Utilizzare cuscinetti isolati o anelli di messa a terra dell’albero; ricalcolare la durata del cuscinetto L10 secondo SKF/ISO 281; verificare l’allineamento |
FAQ
I motori CC brushless valgono il costo aggiuntivo?
Per le applicazioni che operano più di 2,000 ore all’anno in cui l’efficienza, l’affidabilità e il funzionamento senza manutenzione sono apprezzati, i motori BLDC valgono il premio. Il risparmio energetico da solo recupera la differenza di costo entro 2–4 e l’eliminazione della sostituzione della spazzola riduce i costi di manodopera di manutenzione. Tuttavia, per applicazioni consumer intermittenti o sensibili ai costi, I motori spazzolati rimangono più economici.
Qual è il principale svantaggio di un motore CC brushless?
Lo svantaggio principale è il controller elettronico obbligatorio, che aumenta il costo iniziale, aggiunge complessità di progettazione, crea sfide EMI e introduce un unico punto di guasto. Senza il controller, il motore non può funzionare affatto, a differenza dei motori a spazzole che funzionano direttamente da una fonte di alimentazione CC.
Quanto durano i motori CC brushless?
I motori BLDC durano in genere 10,000–20,000+ ore di funzionamento, limitate principalmente dalla durata del cuscinetto anziché dall’usura elettrica. La formula di durata del cuscinetto SKF L10 (L10h = (10⁶/60n) × (C/P)ᵖ) fornisce una stima quantitativa. Con una corretta selezione e lubrificazione dei cuscinetti, è possibile ottenere una durata superiore a 30,000 ore nelle applicazioni industriali.
Un motore CC brushless può funzionare senza controller?
I motori BLDC richiedono la commutazione elettronica per alimentare in sequenza gli avvolgimenti dello statore in base alla posizione del rotore. Senza un controller, l’applicazione dell’alimentazione CC direttamente agli avvolgimenti non produrrà rotazione, ma solo una condizione del rotore bloccato e potenziali danni all’avvolgimento. Questa è una differenza fondamentale rispetto ai motori CC spazzolati.
I motori CC brushless producono EMI?
Sì. Mentre i motori BLDC eliminano l’arco a spazzola (una delle principali fonti EMI nei motori a spazzole), la commutazione PWM nel controller elettronico genera EMI ad alta frequenza. Lo studio IEEE UPEC 2016 (DOI: 10.1109/UPEC.2016.8114064) ha confermato che le unità BLDC richiedono il filtro EMI per soddisfare i limiti di conformità CISPR 11/22 e FCC Part 15.
Cosa succede se un motore BLDC si surriscalda?
Il surriscaldamento può causare la smagnetizzazione irreversibile dei magneti permanenti (tipicamente superiore a 150–180°C per i magneti NdFeB), la rottura dell’isolamento dell’avvolgimento e il guasto dei componenti del controller. Lo studio IEEE ICEMS 2011 ha confermato che l’aumento dell’elevata temperatura riduce le proprietà magnetiche e può causare un degrado permanente delle prestazioni. I circuiti di protezione termica e un corretto design del raffreddamento sono essenziali.
Perché scegliere Greensky Power?
Comprendere gli svantaggi dei motori BLDC è solo metà dell’equazione: la scelta del produttore giusto che mitighi questi svantaggi è altrettanto importante. Potere Greensky, affrontiamo ogni limitazione attraverso soluzioni ingegneristiche:
- Competenza nell’integrazione del controller: Il nostro team di ingegneri fornisce preconfigurati pacchetti motore-controller che elimina la complessità dell’integrazione, con progetti conformi alle EMI pre-testati secondo i limiti CISPR 11 di Classe A.
- Progettazione di gestione termica: Selezioniamo gradi magnetici (SH/UH) e classi di isolamento (F/H secondo IEC 60034-1) adatti alla vostra applicazione, garantendo margini operativi sicuri al di sotto delle soglie di smagnetizzazione.
- Garanzia di qualità: Ogni motore viene sottoposto a 100% test individuali su dinamometri e in camere termiche, verificando le prestazioni sull’intero intervallo operativo prima della spedizione.
- Conformità agli standard: Il nostro motori BLDC ad alta efficienza soddisfare i requisiti IEC 60034, NEMA MG 1 e DOE 10 CFR Part 431, con certificazioni ISO 9001, CE ed efficienza energetica.
- Rete di supporto globale: Con partner di supporto regionali in Nord America ed Europa, forniamo Supporto tecnico, assistenza per i test a campione e servizio di garanzia, riducendo i rischi di riparazione e tempi di fermo macchina inerenti ai sistemi BLDC.
- Ingegneria personalizzata: Per applicazioni in cui i motori BLDC standard devono affrontare limitazioni (coppia a bassa velocità, ambienti difficili, intervalli di tensione speciali), il nostro team di ricerca e sviluppo, composto da 8 ingegneri di livello PhD, sviluppa soluzioni BLDC personalizzate su misura per le vostre esigenze specifiche, tra cui sigillatura IP67/IP69K, connettori di livello militare e algoritmi di controllo proprietari.
Da 2011, Greensky Power ha servito clienti in 50+ paesi con capacità di produzione che abbracciano Motoriduttori BLDC, Motori BLDC 12Ve sistemi completi di controllo del movimento. La nostra capacità di produzione mensile di 10,000+ e l’investimento annuale 10% in ricerca e sviluppo garantiscono sia la scala che l’innovazione per i vostri progetti BLDC.
Riferimenti
- IEC 60034-1:2022, ‘Macchine elettriche rotanti – Parte 1: Valutazione e prestazioni’, Commissione elettrotecnica internazionale. https://webstore.iec.ch/publication/64884
- IEC 60034-30-1:2020, ‘Macchine elettriche rotanti – Parte 30-1: Classi di efficienza dei motori CA azionati da linea.’ https://webstore.iec.ch/publication/60750
- NEMA MG 1-2021, ‘Motori e generatori’, National Electrical Manufacturers Association. https://www.nema.org/standards/view/motors-and-generators
- U.S. DOE, ‘Programma di risparmio energetico: standard di risparmio energetico per motori elettrici’, 10 Parte CFR 431. https://www.ecfr.gov/current/title-10/chapter-II/subchapter-D/part-431
- Fasil, M., Mijatovic, N., Jensen, B.B. & Holbøll, J. (2015). ‘Variazione delle prestazioni del motore PMBLDC con magnete in ferrite con temperatura.’ Transazioni IEEE sul magnetismo, 51(12). DOI: 10.1109/TMAG.2015.2456854
- Du, G., Wang, H., Liu, X. & Wang, Y. (2011). ‘Analisi termica multifisica di un motore CC brushless a magneti permanenti ad alta velocità.’ IEEE ICEMS 2011. DOI: 10.1109/ICEMS.2011.6073588
- Seo, M.K. et al. (2018). ‘Analisi di smagnetizzazione irreversibile rispetto alla connessione dell’avvolgimento e all’ondulazione di corrente nel motore CC senza spazzole.’ Transazioni IEEE sulla superconduttività applicata, 28(3). DOI: 10.1109/TASC.2018.2792449
- SKF, ‘Durata nominale dei cuscinetti’, Riferimento tecnico del gruppo SKF. https://www.skf.com/africa/en/products/bearings-units-housings/principles/bearing-selection-process/bearing-size/size-selection-based-on-rating-life/bearing-rating-life
- maxon Group, ‘Emissioni elettromagnetiche con motori DC’, Supporto tecnico maxon. https://support.maxongroup.com/hc/en-us/articles/360007828014
- Siemens AG, ‘Scheda tecnica SIMOTICS M-1PH8’, Catalogo motori Siemens. https://www.siemens.com/sr-rs/products/simotics/m-1ph8/