伺服馬達和步進馬達有什麼差別?
快速解答
步進馬達和伺服馬達有什麼差別?
步進馬達-它是什麼
步進馬達(更準確地說是步進馬達) 雜交種 步進馬達 在大多數工業應用中)是一種無刷執行器,它將一次完整的旋轉分成固定數量的相等角度增量,或者 步驟. 依照特定的時間順序給定子各相通電,每個脈衝就能使轉子精確地旋轉一步。由於位置是脈衝數量和方向的函數,控制器無需感測器就能「知道」軸的位置——這就是 開環控制. 典型的步進角為 1.8°(200 步/轉)和 0.9°(400 步/轉);微步進將每一步電學細分,以實現更平滑的運動。
伺服馬達——它是什麼
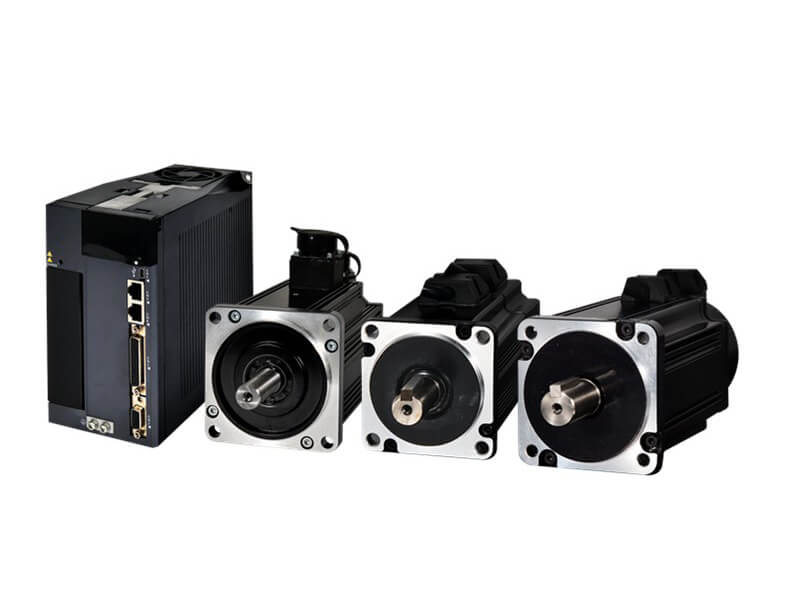
伺服馬達是一種馬達(直流馬達、無刷直流馬達或交流永磁同步馬達),它與反饋裝置和驅動裝置配合使用。 閉環 控制律。編碼器或旋轉變壓器測量軸的實際狀態;驅動器將其與指令值進行比較,並以每毫秒數十次的頻率調整電流。伺服馬達並非「透過計數脈衝來推斷位置」—它 措施 地位。這一區別是以下所有其他差異的根源。
每個步驟的工作原理
步進馬達:脈衝 → 步進 → 位置
- 控制器向驅動器發送脈衝序列和方向訊號。
- 驅動器依序給定子各相(對於兩相電機,則為 A→B→A →B )通電,從而產生旋轉磁場。
- 轉子(永久磁鐵+鐵齒)隨磁場每脈衝旋轉一個步長角度。
- 總角位移 = 脈衝數 × 步進角。速度 = 脈衝頻率 × 步進角。無需感測器。
- 馬達靜止時,兩個繞組均保持額定電流,馬達產生固定電壓。 保持扭矩 — 它能抵抗外部負載,而無需電力電子裝置做任何超出維持電流的工作。
伺服系統:指令 → 回授 → 校正
- 控制器向驅動器發出位置/速度/扭矩指令。
- 此驅動器採用三環結構:最內層 電流環, 中間 速度環外部 位置環 (每個PID)。
- 編碼器每回授週期(通常為 1-4 kHz)向驅動器報告實際位置和速度。
- 驅動器計算誤差 = 目標值 − 實際值,並驅動馬達閉合;如果負載出現尖峰,伺服馬達將消耗更多電流來保持設定值。
- 由於伺服馬達採用的是測量而非推斷的方式,因此如果無法達到目標,它會發出故障訊號,而不是靜靜地漂移。
功能對比表
| 屬性 | 步進馬達 | 伺服馬達 |
|---|---|---|
| 控制架構 | 開環(脈衝計數) | 閉環(編碼器回饋) |
| 位置確定性 | 推斷;遺漏的步驟未被察覺 | 已測量;即時修正誤差 |
| 典型精度 | 步進角 1.8°/0.9°;微步分辨率可達 0.01°(並非始終精確) | 透過 17–23 位元編碼器實現亞弧分精度 |
| 低速扭矩 | 高保持力和低速扭矩 | 中等;需要電流維持 |
| 扭力與速度 | 轉速超過約 1000 轉/分時急劇下降 | 平穩至額定轉速;恆速高於額定轉速 |
| 過載能力 | 無——過載時會遺失步驟。 | 3倍–10倍評等短期 |
| 效率/功耗 | 即使在空閒狀態下也保持恆定電流(效率40-60%) | 負載比例(效率 70–90%) |
| 保持扭矩 | 天然材質,無需外接電源 | 需要持續電流 |
| 需要調校 | 否(設定電流和微步) | 是的(PID自動調諧/剛度) |
| 低頻共振 | 轉速在 100–300 rpm 時容易傾斜;需要阻尼/微步進 | 平滑過渡 |
| 相對系統成本 | 低端(無編碼器,簡單驅動) | 更高(編碼器+調諧驅動器) |
| 最佳匹配 | 可重複點對點連接、低速、經濟型 | 高速、可變負載、高動態 |
工程資料:效率、溫度和扭力公式
效率和熱行為
步進馬達在通電時,無論運動或保持,都會消耗全相電流。空轉時,它會產生 零 機械輸出會消耗全部銅損-保持狀態下有效機械效率為0%,運動狀態下通常為40%至60%。伺服馬達的電流消耗與負載成正比,因此運動狀態下效率可達70%至90%,靜態保持狀態下接近零。散熱影響至關重要:無人值守的步進馬達在靜止狀態下會過熱,而伺服馬達在空載時則保持低溫。
| 指標 | 步進馬達(典型) | 伺服(典型值) |
|---|---|---|
| 運動效率 | 40-60% | 70-90% |
| 空閒功耗 | 滿額定電流 | ~0(無持有需求) |
| 絕緣等級(IEC 60034-1) | B(130°C)/ F(155°C) | B(130°C)/ F(155°C) |
| 允許的溫度升高 | ≤80 K(B級)/ ≤100 K(F級) | ≤80 K(B級)/ ≤100 K(F級) |
| 降低空閒電流 | 超時後剩餘 20%–50%(建議) | 不適用(已按負荷比例) |
你應該實際使用的扭力公式
對於 伺服馬達電磁轉矩由轉矩常數決定:
T = kt · 我一個 (N·m = N·m/A × A)
機械輸出功率是扭力與轉速的乘積:
P = T · ω = T · (2πn / 60) (W,與 T 單位為牛頓·米 n (單位:轉/分)
對於 步進馬達相關數據皆來自產品規格書: 保持扭力 Th (靜止狀態下,兩相均通電) 額定扭力轉速在高階躍速率下,反電動勢和繞組電感扼流圈電流會下降。階躍角由結構決定:
我步 = 360° / (米 · Nr) → 一個具有 50 個轉子齒的兩相混合式轉子可提供 1.8°
微步進只是將完整的步進之間的電換向過程細分;它確實如此。 不是 建立新的定位點位置。每微步解析度 = θ步 / MS(例如,1.8° / 16 = 0.1125°),但可達到的精度仍受到全步定位幾何形狀和負載的限制。
每個應用的最佳應用
| 踏步機-它的優勢所在 | Servo-它的優勢所在 |
|---|---|
| 3D列印機、雷射/繪圖機平台 | 工業機器手臂,AGV |
| 標籤貼上器、索引表 | 高速CNC主軸 |
| 醫用幫浦和注射驅動器 | 高速包裝和取放 |
| 自動販賣機、相機滑軌、望遠鏡 | 航空航天執行器、萬向節 |
| 成本敏感的PTP自動化 | 可變負載或安全關鍵運動 |
分界線是 運動輪廓並非整個行業。步進馬達適合緩慢、可重複、可預測的運動;伺服馬達則適合速度、加速度或負載變化超出開環控制所能保證的範圍的情況。請參閱我們的 有刷與無刷指南 和 馬達功能輪轂 適用於更廣泛的馬達映射。
逐步選擇(附範例)
選擇清單
- 定義運動曲線:峰值速度(rpm)、加速度、佔空比和保持要求。
- 計算扭力需求: T全部的 = 慣性扭矩(J·α) + 摩擦力 + 重力/負載扭力。
- 檢查速度區域與每種拓樸結構的扭矩-速度曲線。
- 量化負荷 變異數 — 這決定了是開環還是閉環。
- 增加安全裕度(30-50%);選擇框架/額定值;然後權衡成本。
範例 A—步進馬達正確
要求: 旋轉分度台,負載慣性 J = 2.0 × 10⁻³ kg·m2角加速度α = 500 rad/s2此外,還具有 1.5 N·m 重力保持、最高轉速 180 rpm、低負載、對預算敏感、可重複等特點。
- 慣性扭矩: T費用 = J·α = 2.0×10−3 × 500 = 1.0 N·m。
- 總需求速度:1.0 + 1.5 = 2.5 N·m。
- 在 180 rpm 轉速下,混合式步進馬達可提供約 65% 的保持扭矩,因此所需的保持扭矩為 65%。 Th ≥ 2.5 / 0.65 ≈ 3.85 牛·米. 選擇 NEMA 23 混合型產品 Th = 4.5 N·m。
- 解析度:1.8° × 1/16 微步 = 每微步 0.1125° (3200 微步/轉) — 足以進行索引。
- 轉速 180 rpm 完全在步進馬達的最佳轉速範圍 (<1000 rpm) 內。
判決: 4.5 N·m 的混合式步進馬達完全夠用。伺服馬達的成本是步進馬達的 2-3 倍,而且功能上沒有任何提升。啟用 降低空閒電流 為了在索引操作之間保持表的冷卻。
範例 B — 伺服馬達是必要的
要求: 需要主軸 轉速為 3500 rpm,扭力恆定為 3 N·m負載會隨著刀具的切削而改變。步進馬達的扭力在轉速超過約 1000–1500 rpm 時會趨近於零(反電動勢/電感限制),因此它無法在 3500 rpm 時提供 3 N·m 的扭力。伺服馬達可以在其 5000 rpm 的額定轉速下保持約 3 N·m 的扭矩,並透過其 3 倍至 10 倍的過載能力來吸收切削過程中的峰值扭矩。. 判決: 我發誓,這毫無爭議。
快速決策矩陣
| 如果您的申請… | 選擇 |
|---|---|
| 速度慢,但可重複,負載可預測,預算緊張 | 步進馬達(開環) |
| 低速時需要良好的平順性 | 步進電機 + 微步進電機 |
| 必須保持無電狀態 | 步進馬達(自然保持扭力) |
| 扭力輸出時需轉速 > 1000–1500 rpm | 伺服馬達 |
| 具有可變/未知負載或安全關鍵動作 | 伺服(閉環) |
| 需要快速加速/減速和高動態性能 | 伺服馬達 |
| 想要節省步數,但又擔心步數會減少。 | 閉環步進馬達(加編碼器) |
出乎意料的結論: 「精確」並不意味著「伺服」。步進馬達是 可重複 在其扭力範圍內;瞬時負載變化超過裕量時,伺服馬達會悄無聲息地丟步,且不會發出任何錯誤訊號。伺服馬達之所以精確,是因為它 檢測並糾正. 伺服馬達並非一定更有效率-在部分負載維持模式下,具有空載電流抑制功能的步進馬達可能比調諧不良的伺服馬達更有效率。控制律應與實際負載相匹配,而不是拓樸結構照搬產品手冊。
常見的工程錯誤
- 為固定低速取放裝置購買伺服馬達。 你為編碼器、調諧和驅動器的複雜性買單,但你永遠用不到——步進馬達更便宜。
- 根據負載扭矩精確選擇步進馬達的尺寸。 任何偏差都會導致丟步。請預留 30%–50% 的裕量,或改用閉迴路步進/伺服馬達。
- 閒置時保持全電流運轉。 馬達過熱;絕緣壽命每升高約 10°C 就會減半(IEC 60034-1)。啟用空載電流降低功能。
- 假設微步進=更高的精度。 它在固定的定位點之間進行插值;絕對精度受全步幾何形狀的限制。
- 跳過伺服調諧。 錯誤的 PID 增益會導致振盪、過衝或不穩定——自動調諧並根據實際負載驗證剛度。
- 忽略步進馬達共振頻帶。 轉速 100–300 rpm 可激發低頻振盪;使用微步進或機械阻尼器。
故障排除:問題 → 原因 → 解決方案
| 問題 | 原因 | 解決方案 |
|---|---|---|
| 步進馬達遺失位置/跳步 | 負載 > 可用扭矩或共振帶 | 增加 30-50% 的扭力裕量;提高微步進值;增加阻尼器;或切換到閉環步進模式 |
| 步進馬達在保持狀態下過熱 | 電流保持靜止 | 啟用驅動器空閒電流降低(20%–50%);驗證 B/F 類限制 |
| 伺服馬達振盪/擺動 | 位置/速度迴路增益失調 | 使用自動調諧功能模擬實際慣性;降低增益或增加阻尼 |
| 伺服過衝設定點 | 位置環增益過高 | 降低增益;檢查機械傳動裝置的反沖。 |
| 步進馬達低速振動 | 自然共振轉速 100–300 轉/分 | 使用 1/8–1/32 微步進;反諧振驅動曲線 |
| 伺服過電流/故障跳閘 | 短暫的再生尖峰,或錯誤的慣性比 | 檢查線路;加裝再生電阻;保持負載慣量在驅動器規格範圍內 |
常見問題解答
步進馬達可以代替伺服馬達嗎?
通常情況下是的——對於低速到中速、可重複的點對點運動以及可預測的負載,步進馬達(或閉環步進馬達)更經濟、更簡單。但當速度、加速度或負載變化超出開環控制範圍時,只有伺服馬達才是安全的。
伺服電機和步進電機,哪個效率更高?
在負載運動時,伺服馬達的運作效率為 70%–90%,因為電流會隨負載變化;步進馬達的運作效率為 40%–60%,在空載時會浪費全部電流。但是,在靜態保持狀態下,如果步進馬達能夠降低空載電流,其效率可以優於調諧不良的伺服馬達。效率取決於佔空比,而不是馬達的額定值。
微步進能否提高定位精度?
不。微步進增加 解決 (更精細的電步進)和運行平穩性有所提高,但絕對精度仍然受限於馬達的全步定位位置和機械負載。它不能取代編碼器。
伺服馬達總是比步進馬達更精確嗎?
伺服馬達 保證 透過回饋和故障檢測實現精度。步進馬達只有在負載保持在扭矩範圍內時才能保持精度;超出範圍後,它會悄無聲息地發生漂移。對於已知、輕微且可重複的運動,步進馬達的重複精度通常「足夠精確」。
哪款馬達價格較高?為什麼?
伺服馬達成本更高,是因為需要編碼器/旋轉變壓器、調諧驅動器以及閉合迴路的工程設計。步進馬達則在物料清單方面更具優勢:無需反饋裝置,只需簡單的脈衝驅動器。在相同機架尺寸下,兩者的成本差距通常為 2-3 倍。
伺服馬達可以開環運轉嗎?
這樣做意義不大。移除回饋會使伺服馬達失去作用;你會失去校正、過載保護和故障偵測功能,最終得到一個性能更差、價格更高的步進馬達。如果你想要開環控制,那就用步進馬達。
為什麼選擇 Greensky 的伺服和步進系統?
Greensky 電源 混合式步進電機 (1.8°和0.9°,NEMA 8-34框架), 閉環步進電機 帶有集成編碼器的套件,以及 BLDC/AC伺服電機 所有軟體包-全部建置於 IEC 60034-1 絕緣和 無 MG 1 尺寸規格,並附有步進角、扭力-轉速曲線和熱等級等詳細資訊。我們的 OEM/ODM 團隊幫助整合商根據運動特性選擇合適的拓撲結構——例如,用於醫療泵的靜音 1/32 步進電機,或用於機器人關節的高動態伺服電機——並可與相應的電機進行匹配。 減速器, 標準法蘭, 或者 蝸輪蝸桿 低起訂量階段。比較我們產品的拓樸結構。 馬達功能輪轂,我們尺寸的踏步器 微步進指南, 或者 索取客製報價 →。
相關資源
透過以下 Greensky 工程指南,擴展您的選用工作:
- 步進馬達基礎知識 — 步進角、保持扭力、微步進
- 如何設定步進馬達驅動器細分 — 平順性與可用扭矩
- 細分與非細分 — 微步進真正奏效的時候
- 有刷直流電機與無刷直流電機 —伺服側馬達映射
- 交流電機與直流電機 — 選擇伺服原動機
- 馬達功能輪轂 — 四種拓樸結構的比較
- 為什麼直流馬達在負載下會損失扭矩 — 扭力-轉速現實檢驗
- 為什麼機器手臂需要減速器 — 將馬達與齒輪箱配對
- 定制電機和齒輪電機解決方案 — 低起訂量 OEM/ODM
參考
- IEC 60034-1 — 旋轉電機,第 1 部分:額定值和性能(絕緣等級、溫升). webstore.iec.ch/publication/56979
- IEC 60034-30-1 — 旋轉馬達能源效率等級(IE1–IE5). webstore.iec.ch/publication/91195
- NEMA MG 1-2016 — 馬達和發電機(安全、熱力、安裝). nema.org/standards/view/mg-1-2016-motors-and-generators
- IEEE 112 — 多相感應與直流馬達標準測試程序(效率/損耗法). standards.ieee.org/ieee/112/4703
- IEEE 43-2013 — 旋轉機械絕緣電阻測試. standards.ieee.org/ieee/43/4385
- 美國能源部-電機及驅動系統效率. energy.gov/eere/motors
- SKF——軸承和電機維修指南. skf.com/us/products/bearings-units-housings
- 西門子 — SIMOTICS 馬達及驅動技術. siemens.com/global/en/products/drives/electric-motors.html
- maxon — 步進馬達應用說明. maxongroup.com/maxon/view/content/stepper-motors
- maxon — 有刷馬達與無刷馬達/EC伺服電機. maxongroup.com/…/brushed-vs-brushless-dc-motors-17012
- FAULHABER — 步進馬達技術. faulhaber.com/en/products/motors/stepper-motors
- 安川電機 — 電機及驅動技術文檔. yaskawa.com/downloads/search-index