
汽車電動座椅是什麼?它們是如何運作的?
快速解答
電動座椅(也稱為電動座椅)是一種汽車座椅系統,它使用小型馬達來控制座椅的開啟和關閉。 12V直流齒輪電機 通常額定電流為 5-35 安培,只需輕觸按鈕即可調整座椅位置、高度、傾斜度、後仰角度和腰部支撐,取代了手動控制桿和滑軌。單一電動座椅可能包含 2至6個獨立的直流電機每個齒輪箱都配有減速齒輪箱和螺桿或齒輪齒條機構,將旋轉運動轉換為調整所需的線性或角度運動。
現代豪華車進一步拓展了這一趨勢。 記憶預設 利用霍爾效應感測器或電位計,儲存精確的座椅座標,並透過遙控鑰匙或駕駛員設定檔識別來呼叫這些座標。根據國際能源總署(IEA)的數據,電動馬達驅動系統約佔全球電力消耗的53%,因此,在日益嚴格的監管環境下,即使是車輛中小型馬達的效率也變得越來越重要。 美國能源部 10 CFR 第 431 部分 效率法規。

什麼是電動座椅?
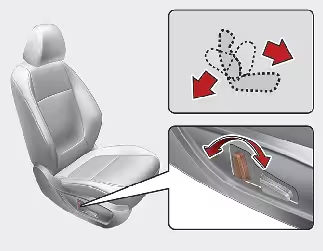
電動座椅是指透過電動馬達而非手動操縱桿來調整座椅位置的車輛座椅。該系統由座椅框架、電動馬達(直流有刷或無刷)、齒輪機構(蝸輪蝸桿、正齒輪或行星齒輪)、驅動電纜或絲槓、控制開關以及——在高級配置中——與車輛CAN總線通訊的電子控制模組(ECM)組成。
電動座椅依獨立調整方向的數量進行分類,稱為「調整方向數」。每個雙向移動(例如,向前和向後)都算作兩個調節方向數:
| 配置 | 調整軸 | 典型車輛細分市場 | 馬達數量 |
|---|---|---|---|
| 四向 | 前後傾斜 | 入門/緊湊型轎車 | 2 |
| 六向 | 前後、上下、後仰 | 中型轎車和SUV | 3 |
| 8路 | 6向+前後高度傾斜 | 高級轎車,高階SUV | 4 |
| 十向 | 8向支撐+腰部支撐(向內/向外) | 豪華轎車,全尺寸卡車 | 5 |
| 12路+ | 10向調整+腰部高度調節,側墊 | 超豪華/行政座椅 | 6 |
對於大多數駕駛者來說,配備腰部支撐的8向電動調整座椅能夠滿足日常駕駛和長途駕駛中最重要的符合人體工學的調整需求。從6向調整升級到8向調整——增加了前後獨立調整坐墊高度的功能——對於需要更強腿部支撐的矮個子駕駛員和需要放平坐墊以獲得更大腿部空間的矮個子駕駛員來說,都意義重大。
電動座椅的工作原理:逐步詳解
電動座椅系統的運作遵循一個簡單的五步驟順序,將車輛12V 匯流排的電能轉換為精確的機械運動:
步驟 1:使用者輸入
駕駛或乘客啟動控制開關-通常是座椅側面板或車門飾板上的微型操縱桿或按鈕陣列。此開關向專用座椅控制模組(現代車輛)發送低電流訊號,或透過繼電器電路直接為馬達供電(較舊的系統)。開關方向決定馬達極性:反轉極性會反轉馬達旋轉方向,使同一馬達能夠雙向移動座椅。
步驟二:訊號處理
在具備座椅記憶功能的車輛中,控制模組(通常是像NXP S12ZVML128這樣的MCU)接收輸入訊號,並將其與儲存的位置資料進行比對處理。為了呼叫記憶功能,電子控制模組(ECM)從非揮發性記憶體讀取已儲存的座標,並計算所需的馬達驅動持續時間或感測器目標值。透過與車輛的CAN總線通信,可以同步調整後視鏡、轉向柱和空調設定。
步驟 3:運動激活
控制模組為相應的 12V 直流馬達供電。每個馬達都與一個 減速齒輪箱 通常情況下,這種機構是蝸輪蝸桿或行星齒輪組,它將馬達的轉速(空載時通常為 2,000–5,000 rpm)降低到低速、高扭矩輸出(執行器處為 10–30 rpm)。這種扭力倍增至關重要:一個典型的座椅(含乘客)重 75–120 公斤,而絲槓或齒條機構需要相當大的力才能平穩地移動它。例如, 動力馬達 PGM-WH60D 座椅調整齒輪馬達在 12V 電源供電下,轉速為 13 rpm 時可提供 12 N·m 的扭力——該扭力水準足以在滿載乘客的情況下平穩地滑動座椅。
第四步:機械驅動
變速箱輸出驅動的機械機構種類取決於調整軸:
- 水平滑動: 座椅軌道上的齒條將馬達旋轉轉換為前後直線運動。

- 高度調節: 絲槓致動器將旋轉運動轉化為垂直升降運動。
- 座椅靠背傾斜度: 內部齒輪裝置使靠背繞鉸鏈軸旋轉。
- 腰部支撐: 單獨的馬達驅動由連接板組成的機械脊柱,或為腰部後面的氣囊充氣/放氣。


步驟 5:位置回饋和停止
在記憶座椅系統中,每個馬達軸上的霍爾效應感測器或電位器提供即時位置回饋。當座椅到達儲存的座標時,控制模組會切斷馬達電源。在非記憶系統中,使用者放開開關即可。過載保護電路會在偵測到障礙物或電流超過閾值(通常為 20-35 安培,取決於軸)時停止馬達運轉,從而防止人身傷害或機械損壞。
電動座椅馬達類型:對比表
電動座椅系統中使用的馬達分為三類,每一類都有其獨特的性能和成本權衡:
| 特徵 | 有刷直流齒輪電機 | 無刷直流(BLDC)電機 | 步進馬達 |
|---|---|---|---|
| 典型電壓 | 12V 直流 | 12V/13.5V 直流 | 12V 直流 |
| 效率 | 60-75% | 85-90% | 70-80% |
| 噪音水平 | 中等(刷子摩擦) | 低(電子換向) | 低時低 |
| 壽命 | 5000-8000小時 | 10000+ 小時 | 10000+ 小時 |
| 成本 | 低價(3-8美元/單位) | 中價位(每單位 8-20 美元) | 中價位(6-15美元/單位) |
| 位置控制 | 開環式或基於感測器的 | 閉環(霍爾感測器) | 固有步數 |
| 我 | 高(刷電弧) | 低的 | 低的 |
| 主要用途 | 福斯市場車輛 | 豪華/電動車平台 | 腰部/靠墊調節 |
大多數量產車仍然使用 有刷直流齒輪電機 出於成本考量。然而,隨著汽車製造商轉向使用無刷直流馬達(BLDC馬達),因為它們具有更高的效率、更長的使用壽命和更低的噪音, 無刷技術的取捨 必須權衡利弊。一項發表在期刊上的同行評審研究表明… 感應器 實驗證明,採用實驗設計 (DoE) 方法優化的 BLDC 馬達在 75 公斤負載下,轉速為 3,000 rpm 時,座椅移動噪音降低了 9.5%,速度誤差保持在 0.3% 以下。
工程數據:馬達規格、公式和熱極限
製造商數據手冊中的關鍵馬達規格
下表匯總了汽車座椅調節系統中使用的實際馬達規格,數據來自製造商的數據手冊:
| 馬達型號 | 電壓(V) | 額定扭矩 | 失速扭力 | 空載轉速 | 最大效率 | 最高繞線溫度 |
|---|---|---|---|---|---|---|
| 動力馬達 PGM-WH60D | 12 | 12 牛·米(齒輪傳動) | — | 13 轉/分(齒輪傳動) | 約70% | — |
| PGM-WP75型動力電機 | 12 | 19 牛·米(齒輪傳動) | — | 11.5 轉/分(齒輪傳動) | 約68% | — |
| GlobalSpec 12V座椅電機 | 12 | 4.8 N·m(最大效率) | 11.5 牛·米 | 28 轉/分(空載) | 約72% | — |
| maxon DC-max 22(裸馬達) | 24 | 26.3 mNm | 287 mNm | 8920轉/分 | 87% | 100°C |
| Faulhaber 2237S036CXR(裸馬達) | 36 | 12.4 mNm | 48.8 mNm | 7300轉/分 | 74% | 125°C |
| Faulhaber 2233T4.5S(裸電機) | 4.5 | 3.62 mNm | 21.4 mNm | 8040轉/分 | 87% | 125°C |
註:裸馬達規格(maxon、Faulhaber)顯示的是變速箱減速前馬達軸的輸出扭力。當與典型的 100:1 蝸輪蝸桿減速器配合使用時,額定扭矩為 12.4 mNm 的電機在輸出端可提供約 1.24 N·m 的扭矩;而當採用減速比為 300:1 或更高的多級行星齒輪減速器時,輸出扭矩超過 10 N·m,足以滿足可應用的需求。
核心工程公式
1. 變速箱減速後的扭力:
輸出功率 = 馬達功率 × 齒輪比 × 齒輪效率
例如:一台扭力為 12.4 mNm 的馬達(Faulhaber 2237S036CXR),搭配效率為 85% 的 300:1 行星齒輪箱,其扭力為:0.0124 × 300 × 0.85 = 3.16 牛·米
2. 座椅滑動力計算:
F = T_output / r_screw
其中 r_screw 為螺桿的有效半徑(通常為 4–8 mm)。當 T_output = 12 N·m 且 r_screw = 6 mm (0.006 m) 時:F = 12 / 0.006 = 2,000 牛頓(≈204 公斤力) ——足以移動一個載有120公斤乘客的座椅。
3. 馬達效率:
η = P_mechanical / P_electrical = (T × ω) / (V × I)
其中 T 為扭力(N·m),ω 為角速度(rad/s),V 為電壓,I 為電流。
4. 銅損(I²R):
P_cu = I² × R
對於 IEEE 研究的 BLDC 座椅馬達(R = 0.209 Ω,I_max = 4.64 A):P_cu = 4.64² × 0.209 = 4.50 瓦
5. 熱模型(繞組溫升):
ΔT_winding = P_loss × (R_th1 + R_th2)
其中 R_th1 為繞組到外殼的熱阻,R_th2 為外殼到環境的熱阻。對於 Faulhaber 2237S036CXR:R_th1 = 6.2 K/W,R_th2 = 22.2 K/W。總損耗為 4.5 W 時:ΔT = 4.5 × (6.2 + 22.2) = 127.8千 — 在 22°C 的環境溫度下接近 125°C 的繞線極限,證實了座椅應用中間歇運轉的必要性。
6. SKF L10軸承壽命:
L10h = (10⁶ / 60n) × (C/P)^p
其中 C 為額定動載重,P 為等效動載重,n 為轉速(rpm),對於滾珠軸承,p = 3;對於滾子軸承,p = 10/3。對於轉速為 3,000 rpm、額定動負載為 C = 4.35 kN、等效動負載為 P = 1 kN 的座椅馬達軸承:L10h = (10⁶ / 180,000) × (4.35)³ = 5.56 × 82.3 = 457小時 — 適用於短時間歇性運轉的座椅馬達。
IEC 60034-1 絕緣等級溫度限制
| 絕緣等級 | 最高溫度(攝氏度) | 典型應用 |
|---|---|---|
| A級 | 105 | 低成本、間歇性工作 |
| E級 | 120 | 標準汽車輔助 |
| B級 | 130 | 連續工作,通用 |
| F級 | 155 | 工業/汽車(maxon EC-max 30) |
| H級 | 180 | 高溫惡劣環境 |
大多數汽車座椅馬達使用 E 類或 B 類 絕緣性能優異,繞組最高溫度可達 120–130°C。 Faulhaber 2237S036CXR 的最高繞組溫度為 125°C,符合 E 級標準。 maxon DC-max 22 將繞組溫度限制在 100°C——對於汽車環境而言,這是一個較為保守的標準,因為座椅下方的環境溫度可能高達 85°C。
IEC 60034-30-1 能源效率等級(供比較)
| IEC 等級 | NEMA等效 | 效率範圍 | 與 Seat Motors 的相關性 |
|---|---|---|---|
| IE1 | 標準效率 | 75-85% | 傳統有刷直流電機 |
| IE2 | 高效率 | 85-89% | 目前有刷直流齒輪電機 |
| IE3 | 高效能 | 89%–92% | 美國能源部要求許多馬達必須具備這種特性。 |
| IE4 | 超優質 | 92-95% | 無刷直流座椅馬達(未來) |
| IE5 | 超高階 | 95%以上 | NEMA尚未對此進行定義 |
註:美國能源部 10 CFR 第 431 部分 自2027年6月1日起生效的新規將要求中型三相工業馬達(1-750馬力)的能源效率達到IE4標準。雖然目前汽車座椅系統中使用的小型直流馬達不在這些新規的適用範圍內,但提高能源效率的監管趨勢正促使汽車製造商在輔助馬達系統中採用無刷直流馬達(BLDC)技術。國際能源總署(IEA)報告稱,電機驅動系統佔全球電力消耗的53%,其中工業用電的72%和交通運輸部門用電的86%均由電機系統消耗。
應用領域:電動座椅馬達的使用場景
| 應用 | 馬達類型 | 典型扭矩 | 主要要求 |
|---|---|---|---|
| 乘用車座椅 | 12V有刷直流減速電機 | 4–19 N·m | 低噪音、低成本、相容12V |
| 豪華車記憶座椅 | 12V 無刷直流電機,附霍爾感測器 | 4–19 N·m | 精確定位,CAN總線集成 |
| 商用卡車座椅 | 24V直流齒輪電機 | 15–30 N·m | 高承載能力,經久耐用,適合長途運輸 |
| 航空航天座椅 | 無刷直流伺服電機 | 5–20 N·m | FAA認證,重量優化 |
| 醫用/行動輔助椅 | 12V/24V 無刷直流減速電機 | 8–25 N·m | 運轉安靜,控制精準,安全停止 |
汽車座椅馬達是汽車座椅馬達這一大類技術的一個專門子集。 直流馬達 市場。與持續運轉的工業馬達不同,座椅馬達是間歇性運作的。 短佔空比 — 通常為 S2(短時值班)或 S3(間歇性週期性值班) IEC 60034-1 分類-這種分類方式使得緊湊型馬達能夠在不過熱的情況下提供高峰值扭矩。對於需要在低速下持續高扭矩的應用,例如工業自動化, 低速高扭力無刷直流電機 會更合適。
電動座椅馬達選配逐步指南
為電動座椅選擇合適的馬達需要採用系統化的方法,在扭力、速度、熱性能、成本和法規遵循之間取得平衡:
步驟 1:定義負載需求
計算座椅最大負荷:座椅結構重量(15–25 kg)+ 最大乘員重量(根據 FMVSS 202 標準,通常測試負荷為 120 kg)= 總重量 135–145 kg。確定座椅滑軌的摩擦係數(μ = 0.1–0.3,取決於潤滑和滾輪設計)。所需滑動力:F = μ × m × g = 0.2 × 145 × 9.81 = 284 北。
步驟二:計算所需扭矩
使用螺桿機構:T = F × r_screw / 螺桿效率。當 r_screw = 6 mm,螺桿效率 = 0.4(梯形螺紋的典型值)時:T = 284 × 0.006 / 0.4 = 4.26 牛·米. 動態載荷和加速度的安全係數應增加 2 倍: 8.5 牛·米 所需輸出扭力。
步驟三:選擇馬達類型和齒輪比
對於一台空載轉速為 4000 rpm、額定扭矩為 15 mNm 的 12V 有刷直流電機,選擇一個合適的齒輪比,使其既能滿足所需的輸出扭矩,又能保證輸出轉速的平衡。當蝸輪減速比為 200:1,效率為 65% 時:T_output = 0.015 × 200 × 0.65 = 1.95 牛·米 (不足)。當比例為 400:1 時:T_output = 0.015 × 400 × 0.65 = 3.9 牛·米 (仍然不夠)。考慮以下事項 高扭力齒輪電機 或升級到額定扭力更高的馬達。
第四步:熱驗證
確認馬達的熱容量能夠滿足佔空比要求。對於 S3 間歇佔空比(10% 導通時間,60 秒週期),馬達可承受其連續額定轉矩的 3~4 倍。使用熱模型公式(上文公式 5),確認在最壞工況調整週期內,繞組溫度始終保持在絕緣等級限制範圍內。
第五步:聲學性能
汽車原始設備製造商通常會規定座椅馬達噪音低於以下標準。 0.5 公尺處為 55 分貝(A)。 在半消音室中,有刷直流馬達因電刷換向而產生噪音;無刷直流馬達雖然降低了這種噪聲,但會引入控制器開關噪音。 IEEE 發表的關於無刷直流座椅馬達噪音優化的研究表明,基於實驗設計 (DoE) 的參數調整可以在 3000 rpm 轉速下將噪音降低 9.5%。
步驟 6:法規與安全合規性
確保符合適用標準:
- 無 MG 1 — 馬達結構和性能指南(適用於在北美銷售的馬達)
- IEC 60034-1 — 旋轉馬達的額定值和性能
- FMVSS 202 — 頭枕(影響座椅位置要求)
- FMVSS 207 — 座椅系統(強度和承載需求)
- 美國能源部 10 CFR 第 431 部分 — 電動機的能效(視範圍而定)
- ISO 26262 — 汽車電氣系統的功能安全
電動座椅馬達選型中常見的工程錯誤
| # | 錯誤 | 結果 | 正確方法 |
|---|---|---|---|
| 1 | 馬達扭力不足 — 根據平均負載而非尖峰負載進行選擇 | 座椅在重物壓下發生卡滯;引擎燒毀 | 計算峰值扭力時使用 2 倍安全係數 |
| 2 | 忽略佔空比熱限制 | 反覆調整過程中繞組過熱 | 根據 IEC 60034-1 標準進行驗證(S2/S3) |
| 3 | 忽略齒輪效率損耗 — 假設轉移率為 100% | 實際輸出扭力比計算值低30%至50%。 | 使用實際的齒輪效率(蝸輪:50-70%,行星齒輪:85-95%) |
| 4 | 忽略高速運動中的反電動勢 | 馬達在負載下無法達到所需轉速 | 在工作電壓下檢查轉速-轉矩曲線,而不是空載時檢查。 |
| 5 | 無刷直流控制器電磁幹擾濾波不足 | 幹擾車輛CAN總線與資訊娛樂系統 | 使用符合 CISPR 25 4 級標準的屏蔽電纜和 LC 濾波器。 |
| 6 | 使用錯誤的電壓額定值 — 12V 系統中的 36V 電機 | 扭力不足,馬達始終無法達到額定轉速 | 將馬達額定電壓與車輛總線電壓相符(乘用車 12V,卡車 24V) |
故障排除指南:電動座椅故障
| 問題 | 可能原因 | 解決方案 |
|---|---|---|
| 座椅不會向任何方向移動 | 保險絲熔斷或斷路器跳脫。 | 檢查保險絲盒(通常為 20–30A 座椅電路);測試馬達連接器處的電壓。 |
| 座椅只能朝一個方向移動 | 方向開關故障或繼電器卡住 | 更換座椅控制開關;用萬用電表測試繼電器線圈和接點 |
| 座椅移動緩慢或在負載下運轉困難 | 馬達碳刷磨損、軌道髒污或連接器腐蝕 | 檢查電刷長度(< 3 毫米 = 更換);清潔並潤滑軌道;清潔連接器引腳。 |
| 運動過程中發出摩擦聲或喀喀聲 | 齒輪齒面磨損或螺桿損壞 | 拆卸齒輪箱;檢查齒輪損壞情況;更換齒輪箱總成 |
| 記憶功能無法回想位置 | 霍爾效應感測器故障或校準遺失 | 執行座椅校準程序(因製造商而異);如果故障仍然存在,請更換位置感知器。 |
| 座椅移動到了錯誤的記憶位置 | 感測器漂移或EEPROM資料損壞 | 重新訓練記憶位置;清除並重新儲存所有駕駛員配置文件 |
| 馬達運轉但座椅不動 | 驅動電纜斷裂或連接斷開 | 檢查馬達和軌道上的驅動電纜連接;更換斷裂的電纜 |
| 間歇性運作(有時有效) | 線束鬆脫或控制模組故障 | 檢查線束佈線是否有擠壓點;進行通斷性測試;掃描故障碼 |
常見問題解答
電動座椅馬達使用什麼電壓?
大多數乘用車電動座椅馬達都採用車輛的標準配備。 12V直流電氣系統. 商用卡車和巴士通常使用 24V直流 系統。馬達根據調節軸和負載的不同,電流消耗為 5-35 安培,其中高度調節軸和傾斜調節軸由於機械阻力較大,電流消耗最高。
電動座椅裡有多少個馬達?
一個典型的電動座椅包含 2至6個獨立的直流電機每個調節軸對應一個馬達。基本的四向調整座椅使用兩個馬達(滑動和傾斜),而十二向豪華座椅可能使用六個馬達(滑動、高度調整、傾斜、後仰、腰部支撐、側翼支撐)。每個馬達均由座椅開關或控制模組獨立控制。
我可以自己更換電動座椅馬達嗎?
對於經驗豐富的DIY技工來說,更換座椅馬達是可行的,但這需要斷開蓄電池、將座椅從車輛上拆下、找到馬達安裝螺絲(通常隱藏在裝飾板下方),並將驅動電纜或齒輪轉移到新馬達上。在對座椅進行任何操作之前,請務必查閱車輛維修手冊,以了解扭力規格和安全氣囊停用步驟。
無刷直流馬達更適合電動座椅嗎?
無刷直流馬達(BLDC)具有更高的效率(85-90% 對比有刷直流馬達的 60-75%)、更長的壽命(10,000 小時以上 對比 5,000-8,000 小時)和更低的噪音,因此越來越受到豪華車和電動車的青睞。然而,它們的成本是無刷直流馬達的 2-3 倍,並且需要電子控制器。有關無刷直流馬達優缺點的詳細分析,請參閱我們關於…的文章。 無刷直流馬達的缺點。
電動座椅馬達的使用壽命有多長?
有刷直流座椅馬達通常壽命較長 5,000–8,000 工作小時考慮到短時間歇運行,正常情況下可使用 10-15 年。無刷直流馬達壽命可達 10,000 小時以上。軸承壽命(使用 SKF L10 公式計算)通常是限制因素,而非馬達繞組本身。
電動座椅馬達需要多大的扭力?
所需扭矩取決於調節軸和乘員負載。典型的座椅滑動需要 4–12 N·m 齒輪馬達軸的輸出扭力;高度調整需要 8–19 N·m傾斜機構需要 10–30 N·m. 這些數值是基於乘員體重為 120 公斤的假設,並包含安全係數。完整的計算方法請參閱我們的指南。 直流馬達能承載多大的重量。
為什麼選擇 Greensky Power 的汽車座椅馬達?
作為一種專門的 直流和無刷直流馬達製造商 自 2011 年以來,Greensky Power 一直為汽車座椅調整和輔助應用提供客製化馬達解決方案:
- 工程驅動的定制我們可根據電壓(12V/24V/36V)、扭力(4–50 N·m 輸出)、速度和應用範圍限制客製化馬達。我們擁有8位博士級工程師組成的研發團隊,提供全面的應用分析,包括熱建模和占空比驗證。
- 符合標準的製造生產符合 IEC 60034-1 (評分和表現) ISO 9001 品質管理,以及 這 認證。每台馬達都要在測功機和熱力試驗箱中進行100%的單獨測試。
- 齒輪馬達技術:馬達繞組、齒輪箱製造的垂直整合(蠕蟲,行星,刺)以及編碼器整合-縮短交貨時間並確保品質穩定。查看我們的產品系列 CE認證的無刷直流電機 和 36V 高效率無刷直流馬達選項。
- 汽車級測試:高低溫試驗箱(-40°C 至 +125°C)、座標測量機(CMM)、用於聲學測試的靜音室(目標 ≤55 dB(A))以及扭矩-轉速曲線的馬力機驗證。
- 全球支持為北美和歐洲客戶提供區域工程和售後支持,15 天內交付原型,OEM 生產的最小起訂量為 50 台。
- 規模和能力我們擁有四家製造子公司,業務涵蓋直流馬達、無刷直流馬達及控制器、微型交流馬達及齒輪箱以及扭力感測器-提供一站式整合運動解決方案。了解更多關於我們的信息 製造能力 以及在其中的地位 世界頂級無刷馬達製造商。
如需了解汽車座椅馬達規格、樣品申請或客製化設計諮詢,請聯絡我們的工程團隊。 mkt@greensky-power.com。
參考
- IEC 60034-1:2022,《旋轉馬達—第1部:額定值與性能》。國際電工委員會. https://webstore.iec.ch/publication/60456
- NEMA MG 1-2016,《馬達與發電機》。美國國家電氣製造商協會. https://www.nema.org/standards/view/motors-and-generators
- 美國能源部,《小型電動機節能標準》,10 CFR 第 431 部分. https://www.energy.gov/cmei/buildings/small-electric-motors
- 國際能源總署,《電動馬達驅動系統的能源效率政策機會》。. https://www.iea.org/reports/energy-efficiency-2018
- SKF,「軸承額定壽命-L10計算方法」。 SKF集團. https://www.skf.com/group/products/bearings-units-housings/principles/bearing-selection-process
- Kim, J. 等人,“基於無刷直流馬達的動力車輛座椅運動降噪優化研究”, 感應器,2023,23(7),3464。 DOI: 10.3390/s23073464
- IEEE,“電動車動力總成系統中無刷直流馬達控制方法分析”,2024 年 IEEE PEDES 會議。 DOI: 10.1109/PEDES61459.2024.10961105
- Faulhaber,「直流微型馬達 2237S036CXR 技術資料表」。 Faulhaber 驅動系統. https://www.faulhaber.com/en/products/series/2237cxr
- maxon,「DC-max 22 貴金屬換向直流馬達技術資料」。 maxon motor ag. https://maxonjapan.com/wp-content/uploads/catalogue/DC-max.pdf
- 西門子,《SIMOTICS 低壓馬達-工業應用技術手冊》。西門子股份公司. https://support.industry.siemens.com/cs/technical-overview