
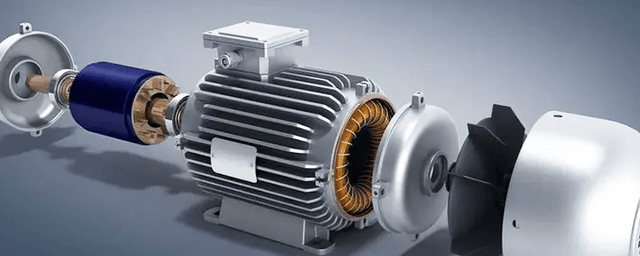
Was ist der Unterschied zwischen Wechselstrom- und Gleichstrommotoren?
Schnelle Antwort:
AC- und DC-Motoren unterscheiden sich in der Stromquelle und Bewegungserzeugung. Wechselstrommotoren Verwenden Sie Wechselstrom und elektromagnetische Induktion, um ein rotierendes Magnetfeld im Stator zu erzeugen, das den Rotor berührungslos antreibt. Gleichstrommotoren Betrieb mit Gleichstrom; ein stationäres Magnetfeld (Permanentmagnete oder Feldwicklungen) interagiert mit dem Anker über mechanische Kommutatoren/Bürsten oder elektronische Kommutierung in bürstenlosen Ausführungen. Wechselstrommotoren bieten im Allgemeinen geringeren Wartungsaufwand und höhere Effizienz für den Dauerbetrieb. 60034‑30‑1 und NEMA MG 1) definieren nun Mindestleistungsniveaus, wodurch die traditionelle Effizienzlücke verringert wird.
Inhalt
- Was ist ein Wechselstrommotor?
- Was ist ein Gleichstrommotor?
- Funktionsweise von AC- und DC-Motoren: Schritt-für-Schritt-Prinzip
- AC vs. DC-Motor: Funktionsvergleichstabelle
- Technische Daten: Effizienz, Temperaturgrenzen und Drehmoment
- Beste Anwendungen für AC- und DC-Motoren
- Schritt-für-Schritt-Anleitung zur Motorauswahl
- Häufige technische Fehler bei der Auswahl von AC- vs. DC-Motoren
- Fehlerbehebungstabelle: Häufige Motorprobleme
- Warum Greensky Power für Ihre Motorlösungen wählen?
- Referenzen
- Häufig gestellte Fragen: AC vs. DC-Motoren
Was ist ein Wechselstrommotor?
Ein Wechselstrommotor wandelt durch elektromagnetische Induktion elektrische Wechselstromenergie in mechanische Energie um. Die durch die Wechselstromversorgung betätigten Statorwicklungen erzeugen ein rotierendes Magnetfeld, dessen Geschwindigkeit (Synchrondrehzahl) durch die Versorgungsfrequenz und die Anzahl der Pole bestimmt wird:
ns = 120 × f / p
wobei ns ist die synchrone Drehzahl in RPM, f ist die Frequenz in Hz (50 oder 60 Hz) und p ist die Anzahl der Pole. Für einen 4-poligen Motor an einer 60 Hz-Versorgung beträgt die Synchrondrehzahl 1,800 RPM.
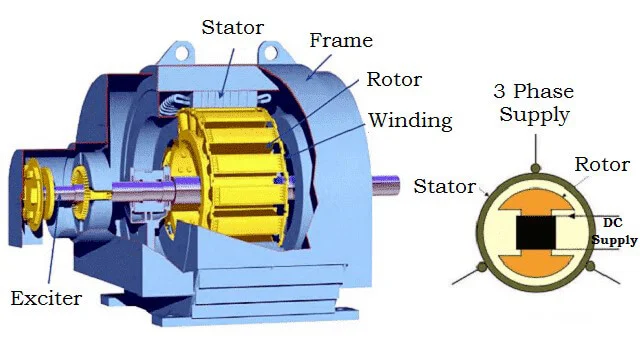
Die beiden dominierenden Wechselstrommotor-Subtypen sind:
- Induktionsmotoren (asynchrone) — Der Rotor dreht sich etwas langsamer als die Synchrondrehzahl (die Differenz wird als ‚Schlupf‘ bezeichnet), wodurch Strom in den Rotorstangen induziert wird. Induktionsmotoren für Eichhörnchenkäfigs sind aufgrund ihrer Einfachheit und Robustheit das Arbeitspferd industrieller Anwendungen. Drehstrom-Asynchronmotor Konstruktionen erreichen diese Motoren in der Regel einen Wirkungsgrad von 85–95% bei Nennlast.
- Synchronmotoren — Der Rotor dreht sich mit Permanentmagneten oder DC-angeregte Feldwicklungen exakt mit der Synchrondrehzahl. Permanentmagnet-Synchronmotoren (PMSM) IE4- und IE5-Wirkungsgrad unter IEC 60034-30-1 erreichen und werden zunehmend in Elektrofahrzeugen und hochpräzisen Servosystemen eingesetzt.
Was ist ein Gleichstrommotor?
Ein Gleichstrommotor wandelt elektrische Gleichstromenergie durch das Zusammenspiel eines Magnetfeldes und stromführender Leiter in mechanische Energie um. Das von einem Gleichstrommotor erzeugte Drehmoment folgt der grundlegenden Gleichung:
T = Kt × Φ × Iein
wobei T Drehmoment ist, Kt ist die Drehmomentkonstante, Φ ist der magnetische Fluss pro Pol, und Iein ist der Ankerstrom. Diese lineare Beziehung verleiht Gleichstrommotoren ihr charakteristisches hohes Anlaufmoment und ihr vorhersagbares Drehzahl-Drehmoment-Verhalten.
Zu den wichtigsten Gleichstrommotor-Untertypen gehören:
- Bürstengetriebene Gleichstrommotoren — Verwenden Sie mechanische Bürsten und einen Kommutator, um die Stromrichtung in den Ankerwicklungen umzukehren. Diese sind kostengünstig und bieten eine einfache Drehzahlregelung durch Variation der Ankerspannung, aber die Bürsten nutzen sich mit der Zeit ab und müssen ausgetauscht werden. Bürstenhafter Gleichstrommotor Produktlinie für typische Spezifikationen.
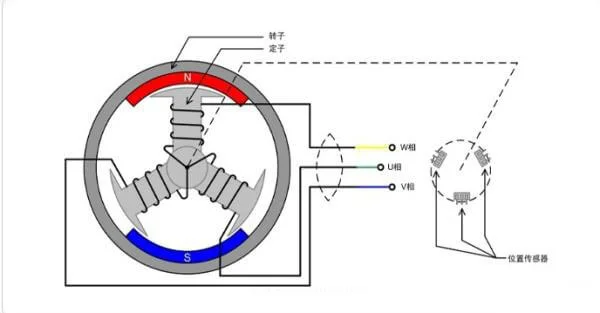
- Bürstenlose Gleichstrommotoren (BLDC) — Ersetzen Sie die mechanische Kommutierung durch elektronische Umschaltung mit Hall-Effekt-Sensoren oder Rück-EMF-Erkennung. BLDC-Motoren eliminieren Bürstenverschleiß, reduzieren EMI und erreichen Wirkungsgrade von 85–95%. bürstenloser Gleichstrommotor Die Plattform deckt Anwendungen von E-Bikes bis hin zur industriellen Automatisierung ab.
- Schrittmotoren — Ein spezieller Gleichstrommotortyp, der sich in diskreten Schritten bewegt und eine Positionssteuerung mit offenem Regelkreis ermöglicht. Wird in CNC-Maschinen, 3D-Druckern und Präzisionspositionierung verwendet. Schrittmotor Sortiment für Details.
Funktionsweise von AC- und DC-Motoren: Schritt-für-Schritt-Prinzip
Gleichstrommotor Funktionsprinzip
- Magnetfeld-Etablierung — Der Stator (oder das Gehäuse) enthält Permanentmagnete oder Feldwicklungen, die ein stationäres Magnetfeld zwischen dem Nord- und Südpol erzeugen.
- Stromversorgung zum Anker — Gleichstrom fließt durch die Ankerwicklungen am Rotor über Bürsten und Kommutator (gebürstet) oder über eine elektronische Steuerung (bürstenlos).
- Lorentz-Krafterzeugung — Nach dem Lorentz-Kraftgesetz (F = BIL) erleben die stromführenden Leiter im Magnetfeld eine mechanische Kraft senkrecht zur Feld- und Stromrichtung.
- Kommutierung — Der Kommutator (oder die elektronische Steuerung) kehrt bei jeder halben Umdrehung die Stromrichtung in den Ankerwicklungen um, um sicherzustellen, dass das Drehmoment immer in der gleichen Drehrichtung wirkt.
- Back-EMF-Regulierung — Wenn sich der Rotor dreht, erzeugt er eine zurückelektromotorische Kraft (Rück-EMK) proportional zur Geschwindigkeit, die den Ankerstrom auf natürliche Weise begrenzt und die Betriebsgeschwindigkeit stabilisiert.
Funktionsprinzip des Wechselstrommotors
- Stator-Anregung — Dreiphasige (oder einphasige) Wechselspannung wird an die Statorwicklungen angelegt, die räumlich mit 120° elektrisch voneinander entfernt verteilt sind.
- Rotierendes Magnetfeld — Die phasenverschobenen Ströme in den Statorwicklungen erzeugen ein rotierendes Magnetfeld (RMF), das mit synchroner Geschwindigkeit (ns = 120f/p).
- Induktion (nur Induktionsmotoren) — Das Drehfeld schneidet über die Rotorleiter (Eichhörnchen-Käfigstangen) und induziert eine elektromotorische Kraft und einen Strom im Rotor von Faradays Induktionsgesetz.
- Drehmoment-Produktion — Der induzierte Rotorstrom interagiert mit dem Stators rotierendes Magnetfeld, das ein Drehmoment (Lorentzkraft) erzeugt, das den Rotor in die gleiche Richtung wie das Feld treibt.
- Schlupf und Selbstregulierung — Der Rotor muss sich langsamer als die synchrone Drehzahl (Schlupf) drehen, um die Induktion aufrechtzuerhalten. Wenn die Last zunimmt, steigt der Schlupf, wodurch der induzierte Strom und das Drehmoment erhöht werden, bis das Gleichgewicht erreicht ist.
AC vs. DC-Motor: Funktionsvergleichstabelle
| Funktion | Wechselstrommotor | Gleichstrommotor |
|---|---|---|
| Stromquelle | Wechselstrom (einphasig oder dreiphasig, 50/60 Hz) | Gleichstrom (Batterie, gleichgerichtetes AC- oder DC-Netzteil) |
| Magnetfeld | Rotierendes Magnetfeld durch Statorwicklungen | Stationäres Feld aus Permanentmagneten oder Feldwicklungen |
| Kommutierung | Keine erforderlich (Induktionsmotoren); elektronisch (PMSM) | Mechanische Bürsten + Kommutator (gebürstet) oder elektronisch (BLDC) |
| Geschwindigkeitsregelung | VFD für variable Drehzahl erforderlich; ansonsten durch Frequenz und Polzahl festgelegt | Einfache Spannungs- oder Stromeinstellung; großer Bereich, schnelle Reaktion |
| Anlaufdrehmoment | 150–250% des Nenndrehmoments (Induktion); höher mit VFD | Bis 400–500% Nenndrehmoment (in Reihe gewickelt); hoch bei Nulldrehzahl |
| Effizienz (typisch) | IE3: 85–95%; IE4 (PMSM): 90–96% | Bürstenlos: 75–85%; Bürstenlos: 85–95% |
| Wartung | Sehr niedrig – keine Bürsten, kein Kommutator; nur Lager | Bürstet: regelmäßiger Bürsten-/Kommutatorwechsel; BLDC: niedrig |
| Geschwindigkeitsbereich | Feste Drehzahl (DOL) oder variabel mit VFD (10:1 typisch) | Großer variabler Bereich (20:1 oder mehr) nativ |
| Lärm & EMI | Geräuscharm, minimale Funkenbildung | Bürsten: hörbares Rauschen und EMI durch Lichtbögen; BLDC: leise |
| Kosten (gleiche Nennleistung) | Niedriger, vor allem bei großen Rahmengrößen | Höher durch Kommutator/Bürsten oder elektronische Steuerung |
| Leistungsgewicht | Moderat; besser in PMSM-Designs | Hoch, insbesondere in kernlosen und BLDC-Ausführungen |
| Typische Lebensdauer | 15–20+ Jahre (lagerbeschränkt) | Bürstet: 5,000–10,000 Stunden (bürstenbeschränkt); BLDC: 15+ Jahre |
Technische Daten: Effizienz, Temperaturgrenzen und Drehmoment
Motorwirkungsgradklassen (IEC 60034-30-1)
Die IEC 60034-30-1 Norm, die mit NEMA MG 1 in Nordamerika harmonisiert ist, definiert vier internationale Effizienzklassen (IE) für leitungsbetriebene Wechselstrommotoren. Jede Klasse stellt ungefähr 10–20% geringere Verluste dar als die daruntere:
| IE-Klasse | NEMA-Äquivalent | 4-Pol, 1.5 kW, 50 Hz | 4-Pol, 7.5 kW, 50 Hz | 4-Pol, 75 kW, 50 Hz |
|---|---|---|---|---|
| IE1 (Standard) | Standard-Effizienz | 77.2% | 84.7% | 92.7% |
| IE2 (Hoch) | Hoher Wirkungsgrad | 82.8% | 88.7% | 94.7% |
| IE3 (Premium) | NEMA Premium | 85.3% | 90.4% | 95.2% |
| IE4 (Super Premium) | Super Premium | 87.7% | 92.0% | 96.0% |
Quelle: IEC 60034-30-1:2014 Standardtabellen; NEMA MG 1 Teil 12 & 31. Daten bestätigt durch ABB Motor Guide (Rev D, 2021).
Bei Gleichstrommotoren hängt der Wirkungsgrad stark von der Kommutierungsmethode ab.Technische Handbuch für Gleichstrommotoren erreichen ihre kernlos gewickelten Gleichstrommotoren einen maximalen Wirkungsgrad von 89% (z. B. RE 40, 150 W, 48 V), während bürstenlose Motoren der EC-i-Serie 83% bei 30 W-Nennleistung erreichen. Das kernlose Wicklungsdesign eliminiert Eisenverluste durch Hysterese und Wirbelströme, weshalb bürstenlose Motoren der EC-i-Serie erreichen. Das kernlose Wicklungsdesign eliminiert Eisenverluste durch Hysterese und Wirbelströme, weshalb Bürstenlose Gleichstrommotor-Designs Präzisionsanwendungen dominieren zunehmend.
Isolationsklassen und Temperaturgrenzen (IEC 60034-1)
| Isolationsklasse | Maximale Hot-Spot-Temperatur | Typische Umgebungstemperatur (40°C) | Zulässiger Temperaturanstieg | Allgemeine Anwendung |
|---|---|---|---|---|
| Klasse A | 105°C | 40°C | 60°C | Veraltet; ältere Ausrüstung |
| Klasse E | 120°C | 40°C | 75°C | Kleine Gleichstrommotoren |
| Klasse B | 130°C | 40°C | 80°C | Allzweck-Wechselstrommotoren |
| Klasse F | 155°C | 40°C | 100°C | Industrielle AC- und DC-Motoren (am häufigsten) |
| Klasse H | 180°C | 40°C | 125°C | Hochtemperatur- / Hochleistungsmotoren |
Quelle: IEC 60034-1 Rotierende elektrische Maschinen — Teil 1: Nennleistung und Leistung.
Wichtige Drehmoment- und Drehzahlformeln
Drehmoment des Gleichstrommotors: T = Kt × Φ × Iein (lineares Verhältnis zwischen Drehmoment und Ankerstrom)
Gleichstrommotordrehzahl: n = (V − IeinRein) / KeΦ (Geschwindigkeit ist proportional zur Spannung abzüglich Ankerspannungsabfall)
Drehmoment des AC-Induktionsmotors: T = (3 × V² × R₂/s) / (ωs ×[(R₁ + R₂/s)² + (X₁ + X₂)²])
AC-Synchrone Drehzahl: ns = 120 × f / p
wobei V Versorgungsspannung ist, R und X Widerstand und Reaktanz sind, S ist Schlupf, ωs ist synchrone Winkeldrehzahl, f ist Frequenz und p ist Polzahl. Der GleichstrommotorDie lineare Drehmoment-Strom-Beziehung erleichtert die direkte Steuerung des Drehmoments, weshalb Gleichstrommotoren in Servo- und Traktionsanwendungen weiterhin bevorzugt werden. Einen tieferen Vergleich der Motorsteuerungsstrategien finden Sie in unserem Leitfaden zu 5 Arten von Steuermotoren.
Beste Anwendungen für AC- und DC-Motoren
Wechselstrommotor-Anwendungen
AC-Induktionsmotoren dominieren Anwendungen, die einen kontinuierlichen Betrieb mit konstanter Drehzahl bei minimalem Wartungsaufwand erfordern:
- HLK-Systeme — Lüfter, Gebläse und Kompressoren laufen über Tausende von Stunden mit festen Drehzahlen; der geringe Wartungsaufwand und die hohe Zuverlässigkeit von Wechselstrommotoren Machen Sie sie ideal.
- Industriepumpen und Förderer — Drehstrom-Induktionsmotoren mit der Nennstufe IE3 oder höher sind der Standard für Wasseraufbereitungsanlagen, chemische Verarbeitung und Materialhandhabung.
- Haushaltsgeräte Waschmaschinen, Kühlschränke und Klimaanlagen verwenden einphasige Wechselstrommotoren für Kosteneffizienz und Netzkompatibilität.
- Industriemaschinen — Werkzeugmaschinen, Brecher, Mischer und Extruder verlassen sich auf Wechselstrommotoren gepaart mit Motorsteuerungen oder VFDs für die Prozesssteuerung.
Gleichstrommotor-Anwendungen
Gleichstrommotoren zeichnen sich dort aus, wo eine präzise Drehzahlregelung, ein hohes Anlaufdrehmoment oder ein Batteriebetrieb erforderlich sind:
- Elektrofahrzeuge und E-Bikes — BLDC-Motoren bieten eine hohe Drehmomentdichte und regenerative Bremsfähigkeit. E-Bike Motor Controller Anleitung für Details zur Implementierung.
- Robotik und Automatisierung — Gleichstrommotoren in Servoqualität bieten eine Positionierungsgenauigkeit im Sub-Grad und schnelle Beschleunigungs-/Verzögerungsprofile.
- Materialhandling — Krane, Hebezeuge, Gabelstapler und Aufzüge verwenden Gleichstrommotoren (oder VFD-angetriebene AC-Äquivalente) für ihr hohes Anlaufdrehmoment und ihre sanfte Geschwindigkeitsregelung.
- Akkubetriebene Werkzeuge und Geräte — Akku-Bohrmaschinen, medizinische Geräte und Unterhaltungselektronik basieren auf kompakten bürsten- oder bürstenlosen Gleichstrommotoren.
- Präzisionsmaschinen — CNC-Maschinen, Druckmaschinen und Textilanlagen verwenden DC-Servomotoren für eine enge Drehzahlregelung unter unterschiedlichen Lasten.
Schritt-für-Schritt-Anleitung zur Motorauswahl
Bei der Wahl zwischen einem Wechselstrom- und einem Gleichstrommotor müssen sechs Schlüsselparameter bewertet werden. Befolgen Sie diesen Entscheidungsrahmen:
- Bestimmen Sie die Stromquelle. Wenn die Anwendung ohne Batteriebedarf an das Wechselstromnetz angeschlossen ist, ist ein Wechselstrommotor die natürliche Wahl. Wenn die Anwendung batteriebetrieben ist oder Gleichspannung (Automobil, Solar, tragbar) benötigt, ist ein Gleichstrommotor erforderlich. Für netzgekoppelte Anwendungen, die eine variable Drehzahl benötigen, sollten Sie einen Wechselstrommotor + VFD oder einen BLDC-Motor mit Steuerung.
- Definieren Sie die Anforderung an die Geschwindigkeitsregelung. Benötigt die Anwendung eine konstante Drehzahl oder eine variable Drehzahl über einen breiten Bereich? Anwendungen mit konstanter Drehzahl (Pumpen, Lüfter) bevorzugen AC-Induktionsmotoren. Anwendungen mit variabler Drehzahl und schneller Reaktion (Förderbänder, Wickler, Robotik) bevorzugen Gleichstrom- oder BLDC-Motoren. VFD-gesteuerter AC-Getriebemotor schließt die Lücke.
- Berechnen Sie den Anlaufdrehmomentbedarf. Anwendungen mit hohen Trägheitslasten (Krane, Extruder, Brecher) benötigen 200–400% Anlaufdrehmoment. Seriengewickelte Gleichstrommotoren und frequenzumgetriebene Wechselstrommotoren können dies liefern. Standardmäßige AC-Induktionsmotoren bieten in der Regel 150–250%.
- Überprüfen Sie den Arbeitszyklus und die Umgebung. Dauerbetriebsanwendungen (S1) in sauberen Umgebungen bevorzugen Wechselstrommotoren. Für intermittierende oder raue Umgebungen (Staub, Feuchtigkeit, explosionsgefährdete Atmosphären) können abgedichtete Gleichstrommotoren oder explosionsgeschützte Wechselstrommotoren erforderlich sein, die nach IEC 60079 zertifiziert sind.
- Bewerten Sie die Wartungstoleranz. Wenn ein Bürstenwechsel nicht akzeptabel ist, wählen Sie einen AC-Induktionsmotor oder BLDC-Motor. Wenn der Wartungszugang verfügbar ist und die Kosten Priorität haben, kann ein bürstenbehafteter Gleichstrommotor akzeptabel sein. industrielle BLDC-Motorführung für wartungsfreie Alternativen.
- Vergleichen Sie die Gesamtbetriebskosten. Berücksichtigen Sie den anfänglichen Kaufpreis, die Kosten für den Regler/die Frequenzumrichter und den Energieverbrauch über den MotorLebensdauer (typischerweise 15–20 Jahre für Wechselstrom, 5–10 Jahre für gebürstete Gleichstrom) und Wartungsarbeit. IE3/IE4-Motor kann im Voraus 20–30% mehr kosten, sparen aber im Laufe der Lebensdauer Tausende an Energiekosten.
Für Anwendungen, die eine Drehmomentmultiplikation bei niedriger Drehzahl erfordern, sollten Sie die Kopplung Ihres Motors mit einem Getriebe. Unsere Getriebeauswahl Geht durch die Auswahl der Verhältnisse, Effizienzverluste und Montageoptionen.
Häufige technische Fehler bei der Auswahl von AC- vs. DC-Motoren
- Ignorieren der Rück-EMF-Konstante bei der Gleichstrommotorgröße. Ingenieure wählen einen Gleichstrommotor oft allein auf der Grundlage des Nenndrehmoments aus, wobei die Rück-EMF-Konstante (Ke), die die maximal erreichbare Drehzahl bei einer bestimmten Versorgungsspannung bestimmt.e × nmax die Versorgungsspannung überschreitet, kann der Motor die Zieldrehzahl nicht erreichen.
- Unterdimensionierung des VFD für das Anlaufdrehmoment des Wechselstrommotors. Ein häufiger Fehler ist die Auswahl einer VFD-Nennleistung für den MotorWechselstrom-Induktionsmotoren können beim direkten Online-Start 6–8× Nennstrom ziehen.
- Verwirrung von bürstenlosen Gleichstrommotoren mit AC-Synchronmotoren. BLDC-Motoren und PMSMs verwenden ähnliche Konstruktionen (Permanentmagnetrotor, Drehstromstator), BLDC-Motoren verwenden trapezförmige (sechsstufige) Kommutierung, während PMSMs sinusförmige Kommutierung verwenden. PMSM vs. Induktionsmotor Vergleich für Details.
- Vernachlässigung der thermischen Derating in Höhe oder hoher Umgebungstemperatur. Gemäß IEC 60034-1 müssen Motoren reduziert werden, wenn die Umgebungstemperatur 40°C überschreitet oder die Höhe 1,000 m überschreitet. Ein Motor, der für 5 kW auf Meereshöhe ausgelegt ist, muss möglicherweise auf 4.2 kW in 2,000 m Höhe reduziert werden, was in den Beschaffungsspezifikationen oft übersehen wird.
- Einsatz von bürstenbehafteten Gleichstrommotoren in explosionsgefährdeten Bereichen. Bürstenlichtbögen machen bürstengebundene Gleichstrommotoren für explosionsgefährdete Bereiche ungeeignet (Zone 1/Zone 2). Verwenden Sie stattdessen explosionsgeschützte Wechselstrommotoren, die nach IEC 60079 oder ATEX zertifiziert sind.
- Übersehen Sie die Leistungsfaktorkorrektur für Wechselstrommotoren. Induktionsmotoren arbeiten mit 0.7–0.85 verzögertem Leistungsfaktor, was Versorgungsstrafen auslösen kann. Leistungsfaktorkorrekturkondensatoren oder Synchronkondensatoren sollten während des Systementwurfs angegeben werden.
Fehlerbehebungstabelle: Häufige Motorprobleme
| Problemstellung | Wahrscheinliche Ursache | Lösung | Gilt für |
|---|---|---|---|
| Motor gewannt Start | Offener Stromkreis in Stator/Feldwicklung; durchgebrannte Sicherung; festsitzende Bürste | Durchgang mit Multimeter prüfen, Sicherung ersetzen, Bürstenfederspannung prüfen | Sowohl AC als auch DC |
| Übermäßiges Funken bei Bürsten | Abgenutzte Bürsten; Kommutatorrillen; Bürstenfederermüdung; Überlastung | Bürsten ersetzen, Kommutator neu aufdecken oder drehen, Laststrom am Typenschild überprüfen | Bürstete Gleichstrom |
| Motorüberhitzung (>Grenzwert der Klasse F) | Überlast, Spannungsunwucht, Lüftungsblockierung, Lagerausfall | Strom vs. FLA messen, Spannungsausgleich prüfen (<2%), Luftkanäle sauber machen, Lager ersetzen | Sowohl AC als auch DC |
| Abnormale Geräusche oder Vibrationen | Abgenutzte Lager, Fehlausrichtung, unwuchtiger Rotor, lose Montage | Schwingungsanalyse (ISO 10816); Lager ersetzen; Kupplung neu ausrichten; Auswuchtrotor | Sowohl AC als auch DC |
| Geschwindigkeitsverluste unter Last | Übermäßiger Schlupf (AC); Ankerwiderstand zu hoch (DC); Reglerabstimmung | Rotorstangen auf Risse prüfen (AC), Ankerwiderstand (DC) messen, VFD/Reglerverstärkungen neu einstellen | Sowohl AC als auch DC |
| Isolationsausfall / Erdschluss | Feuchtigkeitseintritt, thermische Alterung, Spannungsspitzen durch VFD (dV/dt) | Megger-Test (IEC 60034-27); Trockenwicklungen; dV/dt-Filter oder Sinuswellenfilter am VFD-Ausgang installieren | Sowohl AC als auch DC |
| BLDC-Motor läuft unberechenbar | Hall-Sensor-Fehlausrichtung, Phasenverdrahtungsfehler, PWM-Ausfall des Reglers | Überprüfen Sie das Timing des Hall-Sensors (120° oder 60°); überprüfen Sie den Phasenverlauf; überprüfen Sie die MOSFETs der Steuerung | BLDC |
| Wechselstrommotor löst Schalter beim Start aus | Hoher Einschaltstrom (6–8× FLA) bei direktem Online-Start | Installieren Sie Softstarter oder Stern-Dreieck-Starter oder verwenden Sie VFD mit Strombegrenzung | AC-Induktion |
Motorische Prüfverfahren und Akzeptanzkriterien finden Sie in unserem Prüfstandards für Elektromotoren Leitfaden, der Megger-Tests, HIPOT-Tests und Dynamometer-Lasttests gemäß IEC 60034-2 behandelt.
Warum Greensky Power für Ihre Motorlösungen wählen?
Die Auswahl der richtigen Motortechnologie ist nur die halbe Gleichung – die Beschaffung von einem Hersteller, der Ihre Anwendung versteht, ist ebenso wichtig. Greensky Power hat entwickelt und hergestellt Elektromotoren seit 2011 und betreut B2B-Kunden in 50+ Ländern mit einem Produktportfolio, das sowohl Wechselstrom- als auch Gleichstrommotortechnologien umfasst.
Unsere technischen Fähigkeiten umfassen:
- Vollständige Abdeckung der Motorplattform — Ab Mikro-AC-Motoren und Bürstengetriebene Gleichstrommotoren bis Bürstenlose Gleichstrommotoren, Schrittmotorenund Getriebebieten wir integrierte Bewegungslösungen unter einem Dach.
- OEM / ODM-Anpassung — Unser F&E-Team von 8 Ingenieuren auf Doktorandenniveau bietet Kundenspezifisches Motordesign Maßgeschneidert auf Ihre spezifischen Anforderungen an Drehmoment, Drehzahl, Spannung und Montage. Wir investieren 10% des Jahresumsatzes in Forschung und Entwicklung.
- Qualitätssicherung — Jeder Motor wird 100% Einzelprüfung auf Dynamometern, in Hoch-Tieftemperatur-Kammern und in stillen Räumen. Unsere Produkte tragen ISO-, CE- und Energieeffizienzzertifizierungen, die den IEC- und NEMA-Standards entsprechen.
- Regionale Unterstützung — Für nordamerikanische und europäische Kunden bieten wir lokale technische Beratung, Unterstützung bei Mustertests, Lieferkoordination und After-Sales-Garantieunterstützung über unsere Tochtergesellschaft United Motion Inc.
- Motor + Controller Integration — Wir entwerfen und fertigen Motorsteuerungen neben den Motoren selbst, um eine nahtlose Kompatibilität zu gewährleisten und das Integrationsrisiko für Ihr Engineering-Team zu vermeiden.
Ob Ihre Anwendung eine hohe Effizienz erfordert Drehstrom-Wechselstrommotor IE3 oder einen Präzisions-BLDC-Motor für einen Roboteraktuator ausgelegt, kann unser Team Ihnen helfen, die AC- vs. DC-Entscheidung mit anwendungsspezifischen Daten zu steuern. Kontaktieren Sie unser Engineering-Team um Ihre Projektanforderungen zu besprechen.
Referenzen
- Internationale Elektrotechnische Kommission. IEC 60034-30-1:2014 — Rotierende elektrische Maschinen — Teil 30-1: Wirkungsgradklassen von leitungsbetriebenen Wechselstrommotoren. Erhältlich unter: https://webstore.iec.ch/publication/61488
- Internationale Elektrotechnische Kommission. IEC 60034-1:2022 — Rotierende elektrische Maschinen — Teil 1: Nennleistung und Leistung. Erhältlich unter: https://webstore.iec.ch/publication/61474
- Nationaler Verband der Elektrohersteller. NEMA MG 1-2021 — Motoren und Generatoren. Erhältlich unter: https://www.nema.org/standards/view/Motors-and-Generators
- ABB. Niederspannungs-Prozessmotorleitfaden, Drehzahl D. ABB Motoren und Generatoren. Erhältlich unter: https://library.e.abb.com/public/1fd380f8ca8b4934ae3fa609d764fd33/21043_ABB_Motor_Guide_REV_D.pdf
- ABB. ‚NEMA vs. IEC Efficiencies.‘ ABB Technischer Artikel. Verfügbar unter: https://new.abb.com/news/detail/70167/nema-vs-iec-efficiencies
- ABB. ‚Die 2027 DOE-Motorstandards verstehen.‘ ABB News, 2024. Abrufbar unter: https://www.abb.com/global/en/news/132268/understanding-the-2027-doe-motor-standards
- maxon Motor. Gleichstrommotor: Permanentmagnet-Gleichstrommotor mit kernloser Wicklung — Technisches Handbuch. maxon motor ag. Erhältlich unter: https://www.maxonmotor.com/medias/sys_master/root/8803450421278/maxonDCmotor-Handouts.pdf
- Yaskawa Amerika. Drehmomenteigenschaften des Induktionsmotors — Anwendungsbericht AR.MOTOR.01. Erhältlich unter: https://www.yaskawa.com/downloads/-/document/downloads?productGroup=InverterAntriebe&productLine=Wechselstrommotoren
- Schneider Electric. ‚Unterschied zwischen Wechselstrom- und Gleichstrommotor.‘ Schneider Electric Blog. Verfügbar unter: https://eshop.se.com/in/blog/post/ac-and-dc-motor-differences.html
- Miyamasu, M. & Akatsu, K. (2011). ‚Effizienzvergleich zwischen bürstenlosen Gleichstrommotoren und bürstenlosen Wechselstrommotoren unter Berücksichtigung der Fahrweise und des Maschinendesigns.‘ Protokoll der IECON 2011 — 37. Jahreskonferenz der IEEE Industrial Electronics Society, S. 1830–1835. DOI: 10.1109/IECON.2011.6119584
- Lee, T.-Y., Seo, M.-K., Kim, Y.-J. & Jung, S.-Y. (2016). ‚Motordesign und Eigenschaftenvergleich von BLDC-Motor und BLAC-Motor vom äußeren Rotortyp basierend auf numerischer Analyse.‘ IEEE-Transaktionen zur angewandten Supraleitung, Bd. 26, Nr. 4, S. 1–6. DOI: 10.1109/TASC.2016.2548079
- Echle, A., Gong, Y., Terfurth, J. & Parspour, N. (2020). ‚FEA-basierter Vergleich von BLDC- und BLAC-Modi für einen Axialflussmotor mit trapezförmigem BEMF.‘ IECON 2020 — Die 46. Jahreskonferenz der IEEE Industrial Electronics Society. DOI: 10.1109/IECON43393.2020.9255310
Häufig gestellte Fragen: AC vs. DC-Motoren
1. Was ist der Hauptunterschied zwischen Wechselstrom- und Gleichstrommotoren?
Der Hauptunterschied liegt in der Stromquelle: Wechselstrommotoren werden mit Wechselstrom betrieben und erzeugen ein rotierendes Magnetfeld durch elektromagnetische Induktion, während Gleichstrommotoren mit Gleichstrom betrieben werden und auf ein stationäres Magnetfeld angewiesen sind, das über einen Kommutator oder eine elektronische Schaltung mit dem Anker interagiert. Dies führt zu Unterschieden in der Drehzahlregelung, Wartung, Startdrehmoment und Kosten.
2. Welcher Motortyp ist effizienter, AC oder DC?
Bürstenlose Gleichstrommotoren und moderne IE3/IE4-AC-Induktionsmotoren erreichen aufgrund von Bürstenreibung und Kommutatorverlusten in der Regel 90––85% Gemäß IEC 60034-30–1 sind IE3 Premium Efficiency AC-Motoren in vielen Regionen mittlerweile das gesetzliche Minimum, während IE4 Super Premium Efficiency-Motoren mit Permanentmagnettechnologie 95% überschreiten können. Ein 200 HP IE4-Motor muss z.B. mindestens 96% 75 96.2%Analyse der DOE 2027-Standards.
3. Kann ich einen Gleichstrommotor durch einen Wechselstrommotor ersetzen?
Ja, aber Sie müssen sicherstellen, dass der Wechselstrommotor die erforderliche Drehzahl, das Drehmoment und die Nennleistung erfüllt. Wenn eine präzise Drehzahlregelung erforderlich ist, muss ein Frequenzumrichter (VFD) hinzugefügt werden. Die mechanische Schnittstelle (Wellengröße, Montageflansch) und die elektrische Versorgung (einphasig vs. dreiphasig) müssen ebenfalls überprüft werden. In vielen Fällen müssen die Aufrüstung von einem bürstenbehafteten Gleichstrommotor auf einen bürstenloser Gleichstrommotor ist ein direkterer Ersatz als der Wechsel zu Wechselstrom.
4. Warum haben Gleichstrommotoren ein höheres Anlaufmoment als Wechselstrommotoren?
Gleichstrommotoren erzeugen maximales Drehmoment bei Nulldrehzahl (Start), da der Ankerstrom nur durch den Widerstand begrenzt wird, wenn keine Rück-EMK vorhanden ist. Reihengewickelte Gleichstrommotoren können beim Start bis zu 500% Nenndrehmoment liefern. AC-Induktionsmotoren hingegen erzeugen beim Start typischerweise 150–250% Nenndrehmoment beim Start, da der Rotorfrequenzschliff im Stillstand am höchsten ist, aber der Leistungsfaktor schlecht ist.
5. Was ist der Temperaturgrenzwert für die Isolierung von AC- und DC-Motoren?
Gemäß IEC 60034-1 definieren Motorisolationsklassen maximale Betriebstemperaturen: Klasse B erlaubt 130°C, Klasse F erlaubt 155°C und Klasse H erlaubt 180°C. Die meisten Industriemotoren verwenden eine Isolierung der Klasse F. Bürstengetriebene Gleichstrommotoren können aufgrund der Bürstenreibung heißer laufen, während Wechselstrom-Induktionsmotoren mit IE3+-Wirkungsgrad aufgrund reduzierter Verluste kühler laufen. maxon gibt für ihre Gleichstrommotorenserie RE 40 eine maximale Wicklungstemperatur von +155°C an.
6. Welcher Motor ist besser für Elektrofahrzeuge?
Moderne Elektrofahrzeuge verwenden überwiegend Permanentmagnet-Synchronmotoren (PMSM), bei denen es sich technisch gesehen um Wechselstrommotoren handelt, die von Wechselrichtern angetrieben werden. Sie kombinieren die Effizienz von Wechselstromkonstruktionen mit der kompakten Größe und der hohen Drehmomentdichte von Gleichstrommotoren. Bürstenlose Gleichstrommotoren werden aufgrund ihrer einfachen elektronischen Kommutierung auch in kleineren Elektrofahrzeugen und E-Bikes eingesetzt. Leitfaden für BLDC-Motoranwendungen für marktspezifische Empfehlungen.
