
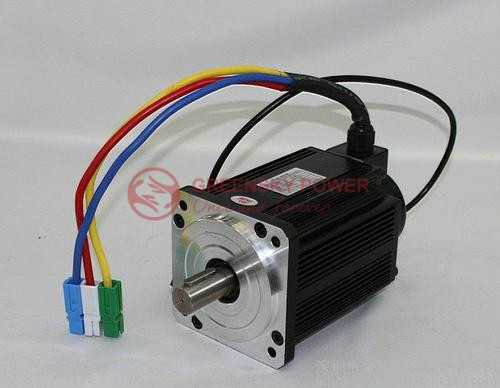
ブラシレスDCモーターに3のワイヤがあるのはなぜですか?(位相、配線、規格の説明)
クイックアンサー
ブラシレス DC (BLDC) モーターは、ステーターが 3つの独立した相巻線—U、V、およびW(またはA、B、C)とラベル付けされています。電子コントローラ(ESC)は、これらの相を正確な順序で通電し、それぞれが120°だけオフセットして、 回転磁場 これにより、永久磁石ローターが引っ張られます。3 つの相は、スムーズで自動起動でデッドスポットのない回転の数学的最小値です: 2 線式システムは磁気のデッドスポットで失速しますが、4 線式または 5 線式システムはコストと制御の複雑さを増し、リターンが減少します (IEC 60034-1; NEMA MG 1)。3 つのワイヤは、次のとおりです。 ない 電源/制御/グランド – これらはすべて相導体であり、いずれか 2 つを入れ替えると回転方向が逆になります。
ヒント: bldc モーター メーカーに詳しくない場合は、次の詳細ガイドをお読みください。 中国のBLDCモーターメーカー BLDCモーターメーカーの詳細をご覧ください。
ブラシレス DC モーターとは何ですか、なぜ 3 本のワイヤが必要なのですか?
ブラシレスDCモーターは、同期機です。 銅巻線が固定子を形成します と 永久磁石がローターを形成します. 機械的なブラシや整流子が電流の方向を反転する代わりに、外部の電子コントローラが実行します 電子整流—ローター位置に基づいて正確なタイミングで巻線間の電流を切り替えます(ホールセンサーまたはセンサーレス逆起電力検出)。
3本の外部ワイヤは3本です。 フェーズ端子 ステーターから取り出されます。これらは、固定子の周囲に物理的に分散された 3 組のコイルに対応し、磁軸が電気的に 120° 間隔で配置されます。標準位相ラベルは、IEC 60034-1 の規則に従います。 U、V、W (北米文学ではA、B、Cとも表記されます)。
2本や4本ではなく、3本のワイヤー
ワイヤの数は、相の数の直接的な結果です。
- 2本のワイヤ(ブラシ付きDC): 電流の方向は、整流子によって機械的に反転します。ブラシが物理的に破損して接触をやり直すため、モーターはデッドスポットを超えて自分自身を「押し出す」ことができます。
- 3 本のワイヤ (BLDC、標準): 各相は順番に通電され、ステーターの周りを360°伝わる磁波を生成します。これは、すべてのローター位置で連続的なトルクを保証する最小構成です。
- 4 フェーズ、5 フェーズ、または 6 フェーズ: さらに滑らかなフィールドを生成しますが、追加のフェーズごとに別のワイヤ、別のコイルセット、およびコントローラの別のスイッチングステージが必要であり、汎用的な動作ではほとんど報われません。
これは、三相電力が世界中の送電網を支配しているのと同じ理由であり、機械的な整流子を使用せずに回転を提供する最も低コストの方法です。

BLDCモーターには何本のワイヤを搭載できますか?
裸の 3 線式モーターは業界のデフォルトですが、実際の製品はフィードバックまたは熱保護が統合されている場合、より多くのワイヤを運びます。
| 設定 | ワイヤ数 | ワイヤーが運ぶもの | 代表的な用途 |
|---|---|---|---|
| 3-ワイヤ | 3 | フェーズ U、V、W のみ (センサレス) | ドローン、冷却ファン、ポンプ |
| 5-ワイヤ | 5 | U、V、W + ホール Vcc + ホール GND | ロボット、コンベア(共用ホールリターン) |
| 6-ワイヤ | 6 | U、V、W + 3個別ホール出力 | サーボドライブ、精密アクチュエータ |
| 8-ワイヤ | 8 | U、V、W + ホール x3 + 温度センサー | 自動車、医療(過熱保護) |
したがって、エンジニアが「なぜ3のワイヤなのか」と尋ねると、正確な答えは次のようになります。 回転フィールドには三相導体が必須です。追加のワイヤはオプションのフィードバック/熱チャネルであり、電源パスの一部ではありません。
3-ワイヤBLDCモーターが回転を生成する方法:ステップバイステップ
- DC電源入力。 バッテリまたはDCバスは、コントローラに電力を供給します(例:12 V、24 V、または48 V)。BLDC自体はDCだけでは動作せず、コントローラが変換する必要があります。
- DC→三相PWM。 コントローラーのインバータ(6つのMOSFET/IGBT)は、DCバスを3つのパルス幅変調位相電圧にチョッピングします。
- 120°シーケンシャル通電。 任意の瞬間に、3 つの相のうちの 2 つが導通し、3 番目の相がオフになります (6 ステップ、または台形の整流)。アクティブペアは、電気的回転の 60° ごとにシフトし、60° ステップで磁場を前進させます。
- 回転磁場 シーケンスされた電流は、ステーターの周囲をスイープする磁場ベクトルを生成します。ファウルハーバーの設計ドキュメントでは、ステーターフィールドはローター磁石を引っ張るための「円を描く」と説明されています。
- ローターはフォロー+フィードバック。 ホール センサー (5/6/8 ワイヤ モーター) はローター角度を報告するため、コントローラーは正確なタイミングで次のペアを発火します。センサーレス設計では、コントローラーはフローティング フェーズから位置を推測しますのバックEMF。
より高い滑らかさのために、 正弦波整流 (FOC) 電流が120°にシフトし、正弦波の形状になった3つの巻線すべてを駆動しますが、これによりトルクリップルが排除され、ブロック整流よりも~5%の連続トルクが増加します。
BLDC 3-ワイヤとブラシ付きDC 2-ワイヤ対ステッピング 4-ワイヤ
| 特徴 | ブラシ付き DC(2 ワイヤ) | BLDC(3 ワイヤ) | ステッパー (4–6 ワイヤ) |
|---|---|---|---|
| 通勤 | 機械式(ブラシ) | 電子(ESC) | 電子(ドライバー) |
| フェーズ | 1 (整流子で分割) | 3 (U/V/W) | 2(双極性障害)以上 |
| 摩耗部品 | ブラシと整流子 | なし | なし |
| 典型的な効率 | 75–85% | 85–94% | 40–70% |
| デッドスポットリスク | なし(機械) | なし (3 フェーズ) | なし(多相) |
| 最適な用途 | 低コスト、シンプル | 高速・高効率 | オープンループ位置決め |
| コントローラーコスト | 低 (なし) | 中-高 | ミディアム |
エンジニアリングデータ:配線トポロジー、効率、温度制限
スター (ワイ、Y) とデルタ (Δ) の内部接続
モータ内部では、三相巻線を2つの方法で接続できます。マクソンの EC モーター エンジニアリング ノートには、ひし形巻線は「3 つの部分巻線に分割され、それぞれが 120° ずつシフトされている」と記載されており、「2 つの異なる方法で接続できます。YまたはΔこれにより、速度とトルクは係数√3に反比例して変化します。」
| パラメータ | スター(Y)接続 | デルタ(Δ)接続 |
|---|---|---|
| 相電圧 | V_phase = V_line / √3 | V_相 = V_ライン |
| 相電流 | I_フェーズ = I_ライン | I_phase = I_line / √3 |
| 速度定数 | より低い(より高いトルク定数) | より高(高速モーターで使用) |
| トルク定数 | より高い | 下部 |
| 共通 | マクソンEC-i、EC-フラット | 高速マクソンEC、RCモータ |
IEC 60034-30-1効率クラス (IE1–IE5)
BLDCモーターは、IE4–IE5帯域で日常的に動作します。以下の表は、IEC 60034-30-1および同等のNEMA層で参照されている国際効率クラスをマッピングしたものです。
| IEクラス | 説明 | NEMA相当 | 一般的なBLDC範囲 |
|---|---|---|---|
| IE1 | 標準効率 | — | <80% |
| IE2 | 高効率 | — | 80–85% |
| IE3 | プレミアム | NEMAプレミアム | 85–90% |
| IE4 | スーパープレミアム | NEMAスーパープレミアム | 90–93% |
| IE5 | ウルトラプレミアム | NEMAではまだ定義されていません | 93–96% |
メーカーのデータシートからの実例: フォールハーバー 3272G036CR 88%最大効率に達します。 シーメンス シモティクス 永久磁石同期モーターは、92–94%に達します。 マクソン EC-max 30 連続範囲の48Vで~75%に達します。
絶縁温度制限 (IEC 60034-1)
巻線温度はBLDCのハードリミットですの連続デューティ。IEC 60034-1の熱クラスによる:
| 絶縁クラス | 最大巻線温度 | 代表的なアプリケーション |
|---|---|---|
| クラスB | 130°C | 汎用産業用 |
| Fクラス | 155°C | シーメンス SIMOTICS、マクソン EC (共通) |
| クラスH | 180°C | 自動車、過酷な環境 |
ファウルハーバーs CRシリーズ巻線は、最大 155°C (オプション)、熱抵抗 Rth1 = 2.9 K/W および Rth2 = 8.9 K/W の場合、10 W 巻線損失は、絶縁ケースの周囲温度を大まかに (2.9 + 8.9) × 10 ≈ 118 K を絶縁ケースの周囲温度より高くします。
3-ワイヤBLDC設計の主な式
これらを使用して、3線式BLDCシステムのサイズと検証を行います。
| 数量 | フォーミュラ | ノート |
|---|---|---|
| 相電圧(星) | VpHの = Vライン / √3 | デルタ:VpHの = Vライン |
| バックEMF | E = kエ ×ω | kエ データシートから (V・s/rad) |
| 電磁トルク | T = kT ×私 | kT ≈ Kエ SI単位 |
| 三相銅損失 | PCUの = 3 × I² × RpHの | 定格電流でのドミナント損失 |
| 巻線温度上昇 | ΔT = P損失 × (R第1号 + RTH2) | ΔT + T の検証アンブ <クラス制限 |
| SKFベアリングの寿命 | エル10時間 =(10⁶/60n)×(C/P)ᵖ | p = 3 ボール、10/3 ローラー |
| NEMAサービスファクター | SF = T許可する / T評価 | NEMA MG 1あたり |
学術研究は、巻線の選択の実際的な影響を確認しています: Copt et al. (IEEE ECCE 2017、 DOI:10.1109/ECCE.2017.8096636)は、star↔deltaの再構成がトルク-速度曲線を再形成し、Lee et al. (IEEE Trans. Magnetics 2024, DOI:10.1109/TMAG.2024.3465879)は、デルタ巻線の循環電流が低速/トルクで最大18%の効率を低下させる可能性があることを定量化します。
3-ワイヤBLDCモーターに最適なアプリケーション
| 応用 | 3-ワイヤBLDCが適合する理由 | 標準電圧 |
|---|---|---|
| ドローン / RC / 趣味 | 高電力密度、センサーレスOK | 11.1–22.2 V LiPo |
| 冷却ファンと送風機 | 低コスト、長寿命、ブラシなし | 12–24 V |
| E-bike/EV | IE4-IE5効率、再生対応 | 24–48 V (400 V まで) |
| ロボティクス&サーボ | 高精度FOC、5/6-ワイヤ+エンコーダ | 24–48 V |
| ポンプとHVAC | 静かで効率的、可変速 | 24–230 V |
| 医療機器 | 低EMIオプション、滅菌可能 | 12–48 V |
3-ワイヤBLDCモーターの指定方法:6-ステップ選択プロセス
- 負荷を定義します。 必要なトルク(線形負荷の場合はT = F×r)と速度(rpm)を計算します。
- 電圧とトポロジーを選択。 速度/トルクのトレードオフ (√3 係数) に従って、12/
/48 V とスター対デルタを選択します。 24 - 効率クラスを確認してください。 IE4+ をターゲットにして DOE 2027 ルールを満たし、生涯エネルギーコストを削減します (ABB は、より高い IE クラスの投資回収 < 1 年を削減します)。
- 熱マージンを確認します。 ΔT = P を確認する損失 × (R第1号 + RTH2)は、最大周囲温度でIEC 60034-1クラス制限を下回ります。
- コントローラーとフィードバックを選択します。 センサーレス (3 – ワイヤ) ファン用ホール/センサー (5 – 8 ワイヤ) は、負荷時の起動時および低速トルク用です。
- ベアリングの寿命を検証します。 SKF Lの使用10時間 = (10⁶ / 60n) × (C/P)ᵖ ベアリングがデューティサイクルを超えて持続することを確認します。
3-ワイヤBLDCモーターに関する一般的なエンジニアリングの間違い
| 間違い | 結果 | 訂正 |
|---|---|---|
| 1本のワイヤがグランドされていると仮定します | 配線ミス、起動なし、コントローラーの障害 | 3 つすべてがフェーズ (U/V/W) です。グランドはシャーシ/ケースです。 |
| 低速で負荷がかかった状態でセンサーレスモーターを運転する | 失速または粗い起動 | ホールセンシング 5/6 ワイヤ バージョンを使用 |
| デルタとスターの間違った位相ペアリング | √3によるトルク/スピードオフ | データシートから内部接続の確認 |
| 巻線温度上昇を無視する | 絶縁破壊 (クラス F 155 °C) | Rを使用した熱モデル第1号+RTH2 |
| オーバーサイジングコントローラ電流 | コストとEMIの無駄 | コントローラー ≥ 20–30% モーター定格以上を設定する |
| ベアリング寿命チェックのスキップ | 早期の機械的故障 | コンピューティング SKF L10時間 サインオフ前 |
BLDC 3-ワイヤトラブルシューティング表
| 問題点 | 考えられる原因 | ソリューション |
|---|---|---|
| モーター勝ちスタート | ロータ位置信号なし/オープン位相 | すべての3相線+ホールVcc/GNDを確認してください |
| 逆走 | 2相ワイヤの交換 | U/V/Wの任意の2つを交換します。 |
| 振動、スピンなし | 1相のみ通電 | MOSFETステージのテスト:1相ペアがスタック |
| すぐにオーバーヒートする | 過電流/冷却不良 | 負荷の低減、ΔT < クラス制限の検証 |
| 低速での吃音 | 高慣性負荷におけるセンサレス | ホールセンスバージョンへの切り替え |
| コギング/リップル | ブロック整流 | 正弦波(FOC)制御を使用する |
| 近くの電子機器のEMI | シールドされていない位相リード | ツイストフェーズ、フェライトの追加、シールドハーネス |
| ベアリングノイズ | エル10時間 超過した | 置き換えます。アップサイズ C/P 比 ≥ 4 |
よくある質問
1. BLDCモーターはバッテリーだけで動作できますか?
いいえ。ブラシレスDCモーターは、整流を実行するために電子コントローラ(ESC)を必要とします。DCを接続すると、ロータが直接ロックされるか、回転が行われません。コントローラは、U/V/Wワイヤを介してDCを三相PWMに変換します。
2。3 つのワイヤの色はどういう意味ですか?
産業機器では、IECの色分けでは、U、V、Wに茶色、オレンジ、黄色が使用されます。ホビー/民生用モーターでは、色が異なります(赤/青/黄、黒/赤/黄)。色はブランド間で標準化されていません。必ずデータシートで確認してください。2本のワイヤを入れ替えると、方向が逆になります。
3。3本のワイヤは正/負のように極性されていますか?
いいえブラシ付きDCモーターとは異なりますの 2 本のワイヤ (+、−) の場合、3 本の BLDC ワイヤはすべて、相対極性サイクルを持つ AC のような相導体です。これらの間には固定された「+」や「−」はありません。コントローラはシーケンスを定義します。
4。二相BLDCを使わないのはなぜですか?
2相システムは、ローターが失速する可能性のあるデッドスポットのある単軸磁場を生成します。120°の間隔をあけた3相は、デッドスポットを排除し、信頼性の高い動作のための最小限の自動始動回転を保証します。
5。5 番目のワイヤと 6 番目のワイヤのどちらが必要ですか?
ロータ位置のフィードバックが必要な場合のみ。3 ワイヤのセンサレスモータは、ファンやフリースピン負荷に対応します。負荷時の信頼性の高い起動、低速トルク、またはクローズドループサーボ制御が必要な場合は、ホールワイヤ (5/6 ワイヤ) を追加します。
6. 米国と国際のBLDCモーターを管理する規格は何ですか?
国際的には、IEC 60034-1 / 60034-30-1が構造と効率のクラスを定義しています。米国では、NEMA MG 1が一般的な参照であり、NEMA MG 10は特にブラシレスDCモーターを対象としており、効率コンプライアンスはDOE 10 CFRパート431に従い、
BLDCモータープロジェクトにGreenskyを選ぶ理由
Greensky Powerは、中国を拠点とするB2Bメーカーです。 ブラシレスDCモーター、ブラシ付きDCモーター、ギアモーター、および BLDCコントローラ 2011以降、北米およびヨーロッパにサービスを提供しています。当社のエンジニアリングチームは、3線式およびホールセンシングBLDC設計をサポートしています。
- 垂直統合– ステータ巻線、マグネットアセンブリ、コントローラファームウェアを 1 つの屋根の下に配置します。
- エンジニアリングサポート—博士レベルの研究開発チームと、正確な負荷プロファイルのためのFOC/センサーレスチューニング。
- 100% 個別テスト—すべてのモーターは、出荷前にトルク、効率、および熱が検証されています。
- 規格準拠—IEC 60034およびNEMA MG 1に準拠した設計。2027DOEルールのIE4対応。
- 現地サポート—United Motion Inc.は、北米の顧客にプリセールスおよびアフターセールスエンジニアリングを提供しています。
- OEM/ODMの柔軟性– カスタム電圧 (12/24/48V)、巻線 (Y/Δ)、コネクタ、およびファームウェア オプション。
詳細を見る 中国のBLDCモーターメーカーガイド または、 世界のトップBLDCメーカー オプションを比較します。ドライブエレクトロニクスについては、 モーターコントローラー 範囲。
参考文献と権威ある情報源
- IEC 60034-1: 回転電気機械 – 一般要件 (構造、絶縁クラス、端子マーキング U/V/W). https://webstore.iec.ch/publication/67471
- IEC 60034-30-1: ライン操作 AC モーターの効率クラス (IE1–IE5). https://webstore.iec.ch/publication/69787
- NEMA MG 1: モーターおよび発電機 – 一般規格 (サービス ファクター、設計 B を含む). https://www.nema.org/standards/view/mg-1-2016-motors-and-generators
- NEMA MG 10: ブラシレス DC モーター (性能および試験方法). https://www.nema.org/
- 米国DOE、10 CFRパート431:電気モーターの省エネ基準(6月からのIE41、2027). https://www.doe.gov/eere/buildings/electric-motors
- 国際エネルギー機関 (IEA): モーターは産業用電力の ~
- SKF:ベアリング定格寿命L10 / L10hの計算(ISO 281). https://www.skf.com/us/products/bearings-units-housings/principles/bearing-selection-process/bearing-size/size-selection-based-on-rating-life/bearing-rating-life
- シーメンス SIMOTICS: 永久磁石同期 / BLDC モーターのデータシート (効率、クラス F 155 °C). https://www.siemens.com/global/en/products/drives/motors/simotics.html
- マクソンECモーターエンジニアリングノート:3つの部分巻線120°離れ、Y/Δ接続、ブロック対正弦波整流. maxon ECモータ PDF
- FAULHABER:ブラシレスDCモーター-熱抵抗、巻線温度制限、整流. https://www.faulhaber.com/en/products/brushless-dc-motors/
学術支援: Copt et al., IEEE ECCE 2017 (DOI:10.1109/ECCE.2017.8096636); Lee et al., IEEE Trans. Magnetics 2024 (DOI:10.1109/TMAG.2024.3465879);Matouš et al., IEEE PEMC 2021 (DOI:10.1109/PEMC48073.2021.9432604)。
