
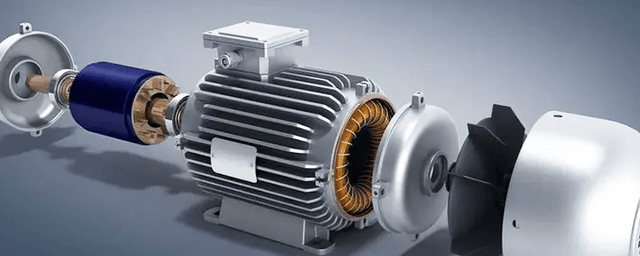
ACモーターとDCモーターの違いは何ですか?
クイックアンサー:
ACモーターとDCモーターは、電源と動作の生成が異なります. ACモーター 交流と電磁誘導を使用してステーター内に回転磁場を生成し、非接触でローターを駆動します. DCモーター 直流で動作し、固定磁場 (永久磁石または界磁巻線) は、機械的な整流子/ブラシまたはブラシレス設計の電子整流を介して電気アマチュアと相互作用します。一般に、AC モーターはメンテナンスが少なく、連続作業の効率が高くなり、DC モーターは正確な速度制御と高い始動トルクに優れています。最新の効率規格 (IEC 60034‑30‑1 そして NEMA MG 1) が最小パフォーマンス レベルを定義し、従来の効率のギャップを縮小しました。
目次
- ACモーターとは何ですか?
- DCモーターとは何ですか?
- AC および DC モーターの仕組み: 段階的な原理
- ACモーターとDCモーター:機能比較表
- エンジニアリングデータ:効率、温度制限、トルク
- ACおよびDCモーターに最適なアプリケーション
- ステップバイステップのモーター選択ガイド
- AC モーターと DC モーターを選択する際のエンジニアリング上のよくある間違い
- トラブルシューティング表: 一般的なモーターの問題
- モーターソリューションにGreensky Powerを選ぶ理由
- 参考文献
- FAQ: AC モーターと DC モーター
ACモーターとは何ですか?
ACモーターは、電磁誘導によって交流電気エネルギーを機械エネルギーに変換します。AC電源によって通電された固定子巻線は、回転磁場を生成し、その速度(同期速度)は電源周波数と極数によって決定されます。
Nの = 120 × f / p
ここで、nの は RPM の同期速度、f は Hz (50 または 60 Hz) の周波数、p は極数です。60 Hz 電源の 4 極モーターの場合、同期速度は 1,800 RPM です。
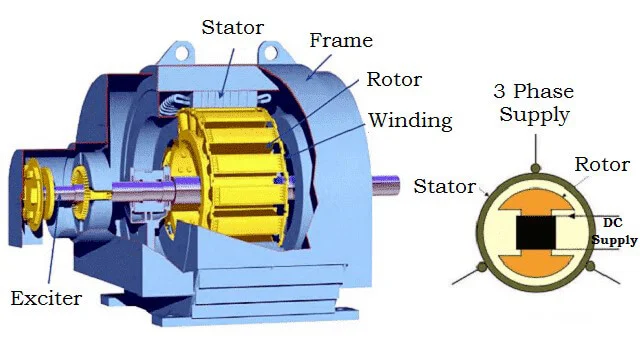
2 つの主要な AC モーターのサブタイプは次のとおりです。
- 誘導(非同期)モーター — ローターの回転は同期速度よりもわずかに遅くなり (その差は「スリップ」と呼ばれます)、ローター バーに電流が誘導されます。かご型誘導モーターは、そのシンプルさと堅牢性により、産業用途の主力製品です。あたり 三相非同期モーター 設計では、これらのモーターは通常、定格負荷で85–95%の効率を達成します。
- 同期モーター — ローターは、永久磁石または直流励起界磁巻線を使用して、正確に同期速度で回転します. 永久磁石同期モーター(PMSM) IEC 60034-30-1でIE4およびIE5の効率レベルを達成し、電気自動車や高精度サーボシステムでの使用が増えています。
DCモーターとは何ですか?
DC モーターは、磁場と通電導体の相互作用により、直流電気エネルギーを機械エネルギーに変換します。DC モーターによって生成されるトルクは、次の基本方程式に従います。
T = Kt ×Φ×Iを
ここで、Tはトルク、Kt はトルク定数、Φは極あたりの磁束、およびIを は電機子電流です。この線形関係により、DCモーターは特徴的な高い始動トルクと予測可能な速度-トルク動作を実現します。
主な DC モーターのサブタイプは次のとおりです。
- ブラシ付きDCモーター — メカニカル ブラシと整流子を使用して、電機子巻線の電流方向を反転します。これらは費用対効果が高く、電機子電圧を変化させることで簡単に速度制御できますが、ブラシは時間の経過とともに摩耗するため、交換が必要になります。当社の見方 ブラシ付きDCモーター 典型的な仕様の製品ライン。
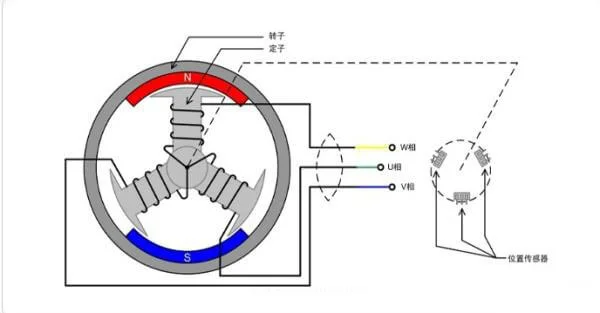
- ブラシレスDCモーター(BLDC) — ホール効果センサーまたは逆起電力検出を使用した電子スイッチングに機械的整流を置き換えます。BLDCモーターは、ブラシの摩耗を排除し、EMIを低減し、85–95%の効率を達成します。当社の ブラシレスDCモーター プラットフォームは、電動自転車から産業オートメーションまでのアプリケーションをカバーしています。
- ステッピングモーター — 個別のステップで移動する特殊なDCモータータイプで、開ループ位置制御が可能です。CNCマシン、3Dプリンター、精密位置決めで使用されます。をご覧ください。 ステッピングモーター 範囲 を参照してください。
AC および DC モーターの仕組み: 段階的な原理
DCモーターの動作原理
- 磁場の確立 — ステーター (またはハウジング) には、北極と南極の間に固定磁場を生成する永久磁石または界磁巻線が含まれています。
- アーマチュアへの電流供給 — 直流電流は、ブラシと整流子 (ブラシ付き) または電子コントローラー (ブラシレス) を介してローターの電機子巻線を通過します。
- ローレンツ力の生成 — ローレンツ力の法則 (F = BIL) によると、磁場内の通電導体は、磁場と電流方向の両方に垂直な機械的力を受けます。
- 通勤 — 整流子 (または電子コントローラー) は、半回転ごとに電機子巻線の電流方向を反転させ、トルクが常に同じ回転方向に作用するようにします。
- 逆起電力レギュレーション — ローターが回転すると、速度に比例した逆起電力 (逆起電力) が発生し、自然に電機子電流が制限され、動作速度が安定します。
ACモーターの動作原理
- ステータ励起 — 三相(または単相)の AC 電圧は、120° の電気的間隔で空間的に分布している固定子巻線に印加されます。
- 回転磁場 — 固定子巻線の位相シフト電流は、固定子内部を同期速度 (nの = 120f/p)。
- 誘導(誘導電動機のみ) — 回転場はローター導体 (かご形バー) を横切って切断し、ファラデーによってローターに起電力と電流を誘導しますの帰納法則。
- トルク生産 — 誘導ロータ電流はステータと相互作用します回転磁場を発生させ、回転子を磁場と同じ方向に駆動するトルク(ローレンツ力)を生成します。
- スリップと自己規制 — 誘導を維持するには、ローターは同期速度 (スリップ) よりも遅く回転する必要があります。負荷が増加すると、スリップが増加し、平衡に達するまで誘導電流とトルクが上昇します。
ACモーターとDCモーター:機能比較表
| 特徴 | ACモーター | DCモーター |
|---|---|---|
| 電源 | 交流 (単相または三相、50/60 Hz) | 直流(バッテリ、整流 AC、または DC 電源) |
| 磁場 | 固定子巻線によって生成される回転磁場 | 永久磁石または界磁巻線からの定常磁場 |
| 通勤 | 不要 (誘導電動機);電子 (PMSM) | 機械ブラシ + 整流子 (ブラシ付き) または電子式 (BLDC) |
| 速度制御 | 可変速度に必要なVFD。それ以外は周波数と極数によって固定されます。 | 簡単な電圧または電流調整。広い範囲、高速応答 |
| 始動トルク | 定格トルク(誘導)の150– | 定格トルク (直列巻線) の 400– |
| 効率 (標準) | IE3: 85–95%;IE4 (PMSM): 90–96% | ブラシ付き: 75–85%;ブラシレス: 85–95% |
| メンテナンス | 非常に低い — ブラシなし、整流子なし、ベアリングのみ | ブラシ付き:通常のブラシ/整流子の交換。BLDC:低 |
| 速度範囲 | 固定速度 (DOL) または VFD 付き可変 (10:1 標準) | ネイティブの広い可変範囲 (20:1 以上) |
| ノイズとEMI | 低騒音、最小限の火花 | ブラシ付き:アーク放電による可聴ノイズとEMI。BLDC:静か |
| コスト (同じ電力定格) | 特に大きなフレームサイズでは、より低く | 整流子/ブラシまたは電子コントローラーにより高くなる |
| パワーウェイトレシオ | 中程度、PMSM設計で優れている | 特にコアレスおよびBLDC設計で高い |
| 一般的な寿命 | 15–20+ 年(ベアリング限定) | ブラシ: 5,000–10,000 時間 (ブラシ制限)。BLDC: 15+ 年 |
エンジニアリングデータ:効率、温度制限、トルク
モーター効率クラス (IEC 60034-30-1)
IEC 60034-30-1規格は、北米のNEMA MG 1と調和しており、ライン操作ACモーターの4つの国際効率(IE)クラスを定義しています。各クラスは、それ以下のクラスよりも約10–20%の損失が低くなります。
| IEクラス | NEMA相当 | 4-極、1.5 kW、50 Hz | 4-極、7.5 kW、50 Hz | 4-極、75 kW、50 Hz |
|---|---|---|---|---|
| IE1 (標準) | 標準効率 | 77.2% | 84.7% | 92.7% |
| IE2 (高) | 高効率 | 82.8% | 88.7% | 94.7% |
| IE3 (プレミアム) | NEMAプレミアム | 85.3% | 90.4% | 95.2% |
| IE4(スーパープレミアム) | スーパープレミアム | 87.7% | 92.0% | 96.0% |
出典: IEC 60034-30-1:2014 標準表; NEMA MG 1 パート 12 & 31。ABB モーター ガイド (Rev D、2021) によって確認されたデータ。
DCモータの場合、効率は整流方式に大きく依存します。マクソンによるとのDCモーター技術ハンドブックでは、コアレス巻線DCモーターは最大89%の最大効率(例:RE 40、150 W、48 V)を達成し、ブラシレスEC-iシリーズモーターは30W定格で83%に達します。コアレス巻線設計により、ヒステリシスや渦電流による鉄損が排除されるため、 ブラシレスDCモーター設計 ますます精密アプリケーションを支配しています。
絶縁クラスと温度制限 (IEC 60034-1)
| 絶縁クラス | 最大ホットスポット温度 | 標準周囲温度 (40°C) | 許容温度上昇 | 一般的なアプリケーション |
|---|---|---|---|---|
| クラスA | 105°C | 40°C | 60°C | 廃止されたレガシー機器 |
| Eクラス | 120°C | 40°C | 75°C | 小型DCモーター |
| クラスB | 130°C | 40°C | 80°C | 汎用ACモーター |
| Fクラス | 155°C | 40°C | 100°C | 産業用 AC および DC モーター (最も一般的) |
| クラスH | 180°C | 40°C | 125°C | 高温/ヘビーデューティーモーター |
出典:IEC 60034-1回転電気機械 – パート1:定格と性能。
主要なトルクと速度の公式
DCモータートルク: T = Kt ×Φ×Iを (トルクと電機子電流の線形関係)
DCモーター速度: n =(V−私はをRさんを) / KエΦ(速度は電圧から電機子電圧降下を引いた値に比例します)
AC誘導モータートルク: T = (3 × V² × R₂/s) / (ωの ×[(R₁ + R₂/s)² + (X₁ + X₂)²])
AC同期速度: Nの = 120 × f / p
ここで、Vは電源電圧、RとXは抵抗とリアクタンス、sはスリップ、ωの は同期角速度、f は周波数、p は極数です。DCモーターの直線的なトルクと電流の関係により、トルクを直接制御することが本質的に容易になるため、DC モーターはサーボおよびトラクション アプリケーションで依然として好まれています。モーター制御戦略のより詳細な比較については、次のガイドを参照してください。 5タイプの制御モータです。
ACおよびDCモーターに最適なアプリケーション
ACモーターアプリケーション
AC誘導モーターは、最小限のメンテナンスで連続した定速動作を必要とするアプリケーションを支配しています。
- HVACシステム — ファン、送風機、コンプレッサーは固定速度で数千時間稼働します。メンテナンスの手間がかからず、信頼性が高い ACモーター それらを理想的にします。
- 産業用ポンプおよびコンベア — IE3 以上の三相誘導電動機は、水処理プラント、化学処理、およびマテリアルハンドリングの標準です。
- 家電製品 — 洗濯機、冷蔵庫、エアコンは、コスト効率と送電網の互換性のために単相 AC モーターを使用しています。
- 産業機械 — 工作機械、破砕機、ミキサー、押出機は、ACモーターと組み合わせたACモーターに依存しています。 モーターコントローラー またはプロセス制御用のVFD。
DCモーターアプリケーション
DCモーターは、正確な速度制御、高い始動トルク、またはバッテリー動作が必要な場合に優れています。
- 電気自動車と電動自転車 — BLDCモーターは、高いトルク密度と回生ブレーキ機能を提供します。見る 電動自転車モーターコントローラーガイド 実装の詳細については、
- ロボット工学と自動化 — サーボグレードのDCモーターは、サブディグリー位置決め精度と急速な加速/減速プロファイルを提供します。
- マテリアルハンドリング — クレーン、ホイスト、フォークリフト、およびエレベーターは、高い始動トルクとスムーズな速度調整のために、DCモーター(またはVFD駆動のAC同等品)を使用しています。
- バッテリー駆動のツールとデバイス — コードレス ドリル、医療機器、家庭用電化製品は、コンパクトなブラシ付きまたはブラシレス DC モーターに依存しています。
- 精密機械 — CNC 機械、印刷機、繊維機器は、さまざまな負荷下で厳密な速度調整のために DC サーボ モーターを使用しています。
ステップバイステップのモーター選択ガイド
AC モーターと DC モーターのどちらを選択するかには、6 つの重要なパラメータを評価する必要があります。この決定フレームワークに従ってください。
- 電源を決定します。 アプリケーションがバッテリーを必要としないACグリッドに接続されている場合は、ACモーターが自然な選択です。アプリケーションがバッテリー駆動の場合、またはDC電圧(自動車、太陽光発電、ポータブル)が必要な場合は、DCモーターが必須です。可変速を必要とするグリッド接続アプリケーションの場合は、ACモーター+ VFDまたはBLDCモーターを検討してください。 コントローラーです。
- 速度制御要件を定義します。 アプリケーションには定速が必要ですか、それとも広範囲にわたる可変速度が必要ですか?定速アプリケーション (ポンプ、ファン) には AC 誘導モーターが好まれます。応答の速い可変速アプリケーション (コンベア、ワインダー、ロボット工学) には、DC または BLDC モーターが好まれます。AC モーターの速度制御が必要な場合は、 VFD制御ACギアモーター ギャップを埋めます。
- 始動トルク要件を計算します。 慣性負荷の高いアプリケーション(クレーン、押出機、破砕機)には、200–400%の始動トルクが必要です。直列巻線DCモーターとVFD駆動のACモーターは、これを提供できます。標準的なAC誘導モーターは、通常、150–250%を提供します。
- デューティサイクルと環境を確認してください。 クリーンな環境での連続デューティ (S1) アプリケーションでは、AC モーターが好まれます。断続的な環境または過酷な環境 (ほこり、湿気、爆発性雰囲気) では、IEC 60079 に認定された密閉型 DC モーターまたは防爆 AC モーターが必要になる場合があります。。
- メンテナンス許容度を評価します。 ブラシ交換のダウンタイムが許容できない場合は、AC誘導モーターまたはBLDCモーターを選択してください。メンテナンスアクセスが可能で、コストが優先される場合は、ブラシ付きDCモーターが許容される場合があります。当社の 産業用BLDCモーターガイド メンテナンスフリーの代替品。
- 総所有コストを比較します。 初期購入価格、コントローラー/VFDコスト、モーターのエネルギー消費の要因寿命 (通常、AC の場合は 15–20 年、ブラシ付き DC の場合は 5–10 年)、およびメンテナンス作業。より効率の高い IE3/IE4モーター 20–30%の初期費用はかかるかもしれませんが、その寿命にわたって数千のエネルギーコストを節約できます。
低速でのトルク増殖が必要なアプリケーションでは、モーターを ギアボックス. 私たちの ギアボックス選択ガイド 比率の選択、効率の損失、および取り付けオプションについて説明します。
AC モーターと DC モーターを選択する際のエンジニアリング上のよくある間違い
- DCモーターのサイジングにおける逆起電力定数を無視します。 エンジニアは、逆起電力定数 (Kエ) は、特定の電源電圧で達成可能な最大速度を決定します。Kエ ×n最大値 電源電圧を超えると、モーターは目標速度に到達できません。
- ACモータの始動トルクのためのVFDの小型化 よくある間違いは、モーターの定格 VFD を選択することですの連続電流は、始動電流ではありません。AC誘導電動機は、直接オンライン始動時に6–8×の定格電流を消費できます。VFDを使用している場合でも、ドライブは、運転負荷だけでなく、ピークトルク需要に合わせてサイズを設定する必要があります。
- ブラシレスDCとAC同期電動機の混同 BLDCモーターとPMSMは同様の構造(永久磁石ローター、三相ステーター)を使用していますが、BLDCモーターは台形(6段階)整流を使用し、PMSMは正弦波整流を使用します。駆動電子機器は異なり、コントローラーを変更しない限り交換できません。私たちを見る PMSMと誘導電動機の比較 詳細については。
- 高度または高い周囲温度での熱ディレーティングを無視します。 IEC 60034-1によると、周囲温度が40°Cを超える場合、または高度が1,000mを超えると、モーターをディレーティングする必要があります。海面で5 kWの定格のモーターは、2,000m高度で
kWにディレーティングする必要がある場合があります。これは、調達仕様では見落とされがちです。 4.2 - 爆発性雰囲気でのブラシ付きDCモーターの使用。 ブラシアークにより、ブラシ付きDCモーターは危険な場所(ゾーン1/ゾーン2)には適さなくなります。代わりに、IEC 60079またはATEXの認定を受けた防爆ACモーターを使用してください。
- 交流モータの力率補正を見落とす 誘導モーターは、0.7–0.85の力率の遅れで動作し、ユーティリティペナルティを引き起こす可能性があります。力率補正コンデンサまたは同期コンデンサーは、システム設計時に指定する必要があります。
トラブルシューティング表: 一般的なモーターの問題
| 問題点 | 考えられる原因 | ソリューション | 適用対象 |
|---|---|---|---|
| モーター勝ちスタート | 固定子/界磁巻線の開回路、ヒューズ切れ、ブラシの固着 | マルチメータで導通の確認、ヒューズの交換、ブラシスプリングの張力の検査 | ACとDCの両方 |
| ブラシでの過度の火花 | ブラシの摩耗、整流子の溝、ブラシスプリングの疲労、過負荷 | ブラシの交換、再表面または回転整流子の再表面化、銘板に対する負荷電流の確認 | ブラシ付きDC |
| モーターの過熱(クラスF制限) | 過負荷、電圧の不均衡、換気のブロック、ベアリングの故障 | 電流と FLA の測定、電圧バランスの確認 (<2%)、空気通路の清浄、ベアリングの交換 | ACとDCの両方 |
| 異音・振動 | ベアリングの摩耗、位置ずれ、ローターの不均衡、取り付けの緩み | 振動解析 (ISO 10816)、ベアリングの交換、カップリングの再調整、ローターの再バランス | ACとDCの両方 |
| 負荷がかかると速度が低下します | 過度のスリップ (AC)、アーマチュア抵抗が高すぎる (DC)、コントローラーの調整 | ローターバーのクラックのチェック(AC)、アーマチュア抵抗の測定(DC)、VFD/コントローラーゲインの再調整 | ACとDCの両方 |
| 絶縁不良/地絡 | 湿気の侵入、熱経年劣化、VFDからの電圧スパイク(dV/dt) | メッガーテスト(IEC 60034-27);ドライ巻線;VFD出力にdV/dtフィルターまたは正弦波フィルターを取り付けます。 | ACとDCの両方 |
| BLDCモーターの動作が不規則 | ホールセンサーのミスアライメント、位相配線エラー、コントローラーPWMの故障 | ホールセンサーのタイミングの確認(120°または60°);位相シーケンスの確認;コントローラMOSFETの検査 | BLDCの |
| 起動時にACモーターがブレーカーをトリップ | 直接オンライン起動時の高突入電流(6–8× FLA) | ソフトスターターまたはスターデルタスターターを取り付けます。または電流制限付きVFDを使用します。 | AC誘導 |
モーターテスト手順と受け入れ基準については、当社の 電気モーターの試験基準 IEC 60034-2に準拠したメガーテスト、ヒポットテスト、およびダイナモメーター負荷テストを対象とするガイド。
モーターソリューションにGreensky Powerを選ぶ理由
適切なモーター技術を選択することは方程式の半分にすぎず、お客様のアプリケーションを理解しているメーカーから調達することも同様に重要です. グリーンスカイパワー 設計・製造を行ってきました 電気モーター 2011以降、50+国のB2B顧客に、ACおよびDCモーター技術の両方にまたがる製品ポートフォリオを提供しています。
当社のエンジニアリング能力には以下が含まれます。
- モータープラットフォームをフルカバー — から マイクロACモーター そして ブラシ付きDCモーター から ブラシレスDCモーター、 ステッピングモーターと ギアボックス、私たちは 1 つの屋根の下で統合されたモーション ソリューションを提供します。
- OEM/ODMのカスタマイズ — 8博士レベルのエンジニアからなる当社の研究開発チームは、 カスタムモーター設計 お客様の特定のトルク、速度、電圧、および取り付け要件に合わせて調整されます。年間収益の10%を研究開発に再投資します。
- 品質保証 — すべてのモーターは、 100% 個別テスト ダイナモメーター、高温・低温チャンバー、静かな部屋。当社の製品は、IECおよびNEMA規格に準拠したISO、CE、およびエネルギー効率認証を取得しています。
- 地域サポート — 北米およびヨーロッパのお客様には、子会社の United Motion Inc. を通じて、現地の技術相談、サンプル テスト支援、配送調整、アフター保証サポートを提供します。
- モーター+コントローラーの統合 — 私たちは設計と製造を行っています モーターコントローラー モーター自体と並んで、シームレスな互換性を確保し、エンジニアリング チームの統合リスクを排除します。
アプリケーションが高効率を必要とするかどうか 三相ACモーター IE3 またはロボット アクチュエータ用の精密 BLDC モーターに定格された当社のチームは、アプリケーション固有のデータを使用して AC と DC の決定をナビゲートするお手伝いをします. 当社のエンジニアリングチームに連絡する プロジェクトの要件について話し合います。
参考文献
- 国際電気標準会議. IEC 60034-30-1:2014 — 回転電気機械 — 部品 30-1: ライン操作の AC モーターの効率クラス。 で利用可能: https://webstore.iec.ch/publication/61488
- 国際電気標準会議. IEC 60034-1:2022 — 回転電気機械 — パート 1: 定格と性能。 で利用可能: https://webstore.iec.ch/publication/61474
- 全米電気工業会. NEMA MG 1-2021 — モーターと発電機。 で利用可能: https://www.nema.org/standards/view/Motors-and-Generators
- ABBの. 低電圧プロセスモーターガイド、Rev D。 ABBモーターと発電機。で入手可能: https://library.e.abb.com/public/1fd380f8ca8b4934ae3fa609d764fd33/21043_ABB_Motor_Guide_REV_D.pdf
- ABB. 「NEMA と IEC の効率」ABB 技術記事。で入手可能: https://new.abb.com/news/detail/70167/nema-vs-iec-efficiencies
- ABB. 「2027 DOE モーター規格の理解」ABB ニュース、2024。で入手可能: https://www.abb.com/global/en/news/132268/understanding-the-2027-doe-motor-standards
- マクソンモーター. DCモーター:コアレス巻線付き永久磁石DCモーター—テクニカルハンドブック。 maxon motor ag.で入手可能: https://www.maxonmotor.com/medias/sys_master/root/8803450421278/maxonDCmotor-Handouts.pdf
- 安川アメリカ. 誘導電動機の速度トルク特性 – アプリケーションレポート AR.MOTOR.01. で利用可能: https://www.yaskawa.com/downloads/-/document/downloads?productGroup=Inverterドライブ&productLine=ACモーター
- シュナイダーエレクトリック。「ACモーターとDCモーターの違い」シュナイダーエレクトリックブログ。で入手可能: https://eshop.se.com/in/blog/post/ac-and-dc-motor-differences.html
- 宮増正樹 & 赤津圭吾 (2011).「駆動方法と機械設計を考慮したブラシレスDCモータとブラシレスACモータの効率比較」 IECONの議事録 2011 — IEEE産業電子学会第37回年次会議、1830–1835。土産地: 10.1109/IECON.2011.6119584
- Lee, T.-Y., Seo, M.-K., Kim, Y.-J. & Jung, S.-Y. (2016).「数値解析に基づく外ローター型BLDCモーターとBLACモーターのモーター設計と特性比較。’ 応用超伝導に関するIEEEトランザクション、vol. 26、no. 4、pp. 1–6。DOI: 10.1109/TASC.2016.2548079
- Echle, A.、Gong, Y.、Terfurth, J. &; Parspour, N. (2020)。「台形 BEMF を備えた軸方向磁束モーターの BLDC モードと BLAC モードの FEA ベースの比較。」 IECON 2020 — IEEE産業電子学会第46回年次会議. 土井: 10.1109/IECON43393.2020.9255310
FAQ: AC モーターと DC モーター
1。ACモーターとDCモーターの主な違いは何ですか?
主な違いは電源です: AC モーターは交流で動作し、電磁誘導を使用して回転磁場を生成しますが、DC モーターは直流で動作し、整流子または電子スイッチングを介して電機子と相互作用する固定磁場に依存します。これにより、速度制御、メンテナンス、始動トルク、コストに違いが生じます。
2. ACとDCのどちらのモータータイプが効率的ですか?
ブラシレスDCモーターと最新のIE3/IE4 AC誘導モーターはどちらも90–96%の効率を達成します。ブラシ付きDCモーターは、ブラシの摩擦と整流子の損失により、通常75–85%に達します。IEC 60034–1によると、IE3プレミアム効率ACモーターは現在、多くの地域で法定の最小値ですが、永久磁石技術を使用したIE4スーパープレミアム効率モーターは95%を超える可能性があります。たとえば、200 HP IE4モーターは、ABBごとに少なくとも96.2%の効率に達する必要があります。たとえば、HP 30DOE 2027規格の分析。
3. DC モーターを AC モーターに交換できますか?
はい、ただし、ACモーターが必要な速度、トルク、および電力定格に一致していることを確認する必要があります。正確な速度制御が必要な場合は、可変周波数ドライブ(VFD)を追加する必要があります。機械的インターフェース(シャフトサイズ、取り付けフランジ)と電源(単相と三相)もチェックする必要があります。多くの場合、ブラシ付きDCモーターから ブラシレスDCモーター ACに切り替えるよりも直接的な置き換えです。
4. DC モーターが AC モーターよりも始動トルクが高いのはなぜですか?
DCモーターは、逆起電力がない場合、電機子電流が抵抗によってのみ制限されるため、ゼロ速度(起動)で最大トルクを生成します。直列巻線DCモーターは、起動時に最大500%の定格トルクを供給できます。対照的に、AC誘導モーターは、回転子の周波数スリップが停止時に最も高いが力率が低いため、起動時に定格トルクが150–250%を生成します。
5。ACおよびDCモーターの絶縁の温度制限はどれくらいですか?
IEC 60034-1によると、モータの絶縁クラスは最大動作温度を定義しています:クラスBは130°C、クラスFは155°C、クラスHは180°Cを許容します。ほとんどの産業用モータはクラスF絶縁を使用しています。ブラシ付きDCモータはブラシ摩擦により高温で動作する可能性がありますが、IE3+効率のAC誘導モータは損失が少ないため低温で動作します。マクソンは、RE 40 DCモータシリーズの巻線温度を+155°Cに指定しています。
6. 電気自動車に適したモーターはどれですか?
現代の電気自動車は主に永久磁石同期モーター (PMSM) を使用しており、これは技術的にはインバーターによって駆動される AC モーターです。これらは、AC 設計の効率と DC モーターのコンパクトなサイズと高トルク密度を組み合わせています。ブラシレス DC モーターは、その単純な電子整流により、小型の EV や電動自転車でも使用されています。EV トラクション アプリケーションの場合、PMSM と BLDC のどちらを選択するかは、必要な電力レベル、制御の複雑さ、およびコスト目標によって異なります。当社の BLDCモーターアプリケーションガイド 市場固有の推奨事項。
