
Каковы недостатки бесщеточного двигателя постоянного тока?
Быстрый Ответ
К основным недостаткам бесщеточных двигателей постоянного тока (BLDC) относятся: (1) более высокая начальная стоимость из—за постоянных магнитов и электронных контроллеров – обычно на 30-60% больше, чем у аналогов с щеткой; (2) сложность контроллера, требующая электронных регуляторов скорости (ESC) с датчиками Холла или бессенсорных алгоритмов, которые усложняют проектирование и интеграцию; (3) электромагнитные помехи (EMI) от высокочастотного ШИМ-переключения, требующие экранирования и фильтрации в соответствии с IEC 60034-1 и частью 15 FCC; (4) тепловая чувствительность, где постоянные магниты NdFeB подвержены риску необратимого размагничивания при температуре выше 150-180 ° C (ограничение по классу H IEC 60034-1); и (5) сложность ремонта, поскольку встроенная электроника делает обслуживание в полевых условиях непрактичным. Несмотря на эти ограничения, двигатели BLDC остаются предпочтительным выбором для применений, требующих КПД выше 85%, длительного срока службы (> 10 000 часов) и точного регулирования частоты вращения.
Что такое бесщеточный двигатель постоянного тока?
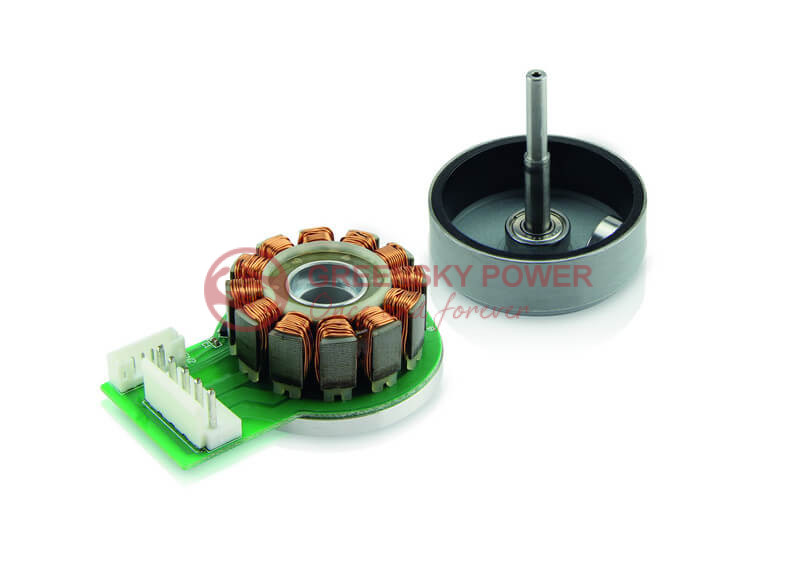
Бесщеточный двигатель постоянного тока (BLDC) – это синхронный электродвигатель, работающий от электричества постоянного тока через электронный контроллер, который последовательно подает питание на обмотки статора для создания вращающегося магнитного поля. В отличие от щеточных двигателей постоянного тока, в двигателях BLDC отсутствуют механические щетки и коллекторы, вместо этого они полагаются на постоянные магниты на роторе и электронную коммутацию с помощью датчиков эффекта Холла или детектирования обратной ЭДС.
Согласно IEC 60034-1, двигатели BLDC подпадают под классификацию синхронных машин с постоянными магнитами (PMSM), в отличие от асинхронных двигателей и электродвигателей постоянного тока с щеткой. Архитектура сердечника состоит из трех основных компонентов: статора с многофазными обмотками (обычно 3-фазными), ротора с постоянными магнитами (NdFeB, SmCo или ферритовыми) и электронного контроллера, который определяет синхронизацию коммутации на основе обратной связи по положению ротора.
Министерство энергетики США (DOE) признает технологию BLDC ключевым способом удовлетворения требований к минимальной эффективности IE3, установленных в соответствии с частью 431 10 CFR для двигателей общего назначения мощностью 1-500 л.с., вступающих в силу с июля 2026 года. Этот нормативный акт ускорил внедрение BLDC в области промышленной автоматизации, ОВКВ и электромобилей.
Чистый ток по сравнению с матовым постоянным током по сравнению Классификация асинхронных двигателей
| Параметр | Двигатель BLDC | Матовый двигатель постоянного тока | Асинхронный двигатель переменного тока |
|---|---|---|---|
| Способ Коммутации | Электронные (датчики Холла/ЭДС) | Механический (щетки + коллектор) | Электромагнитная индукция |
| Типичная Эффективность | 85–97% | 60–80% | 70–94% |
| Срок службы | Более 10 000 часов | 1000-3000 часов | 15 000–30 000 часов |
| Требования к техническому обслуживанию | Низкий (только для подшипников) | Высокий (замена щетки) | Низкий (только для подшипников) |
| Требуется контроллер | Да (обязательно) | Нет (прямой постоянный ток) | Опционально (VFD для регулирования скорости) |
| Индекс Начальной Стоимости | 1.3–1.6× | 1.0× (базовый уровень) | 0.8–1.2× |
| Генерация электромагнитных помех | Средне–высокий (ШИМ-коммутация) | Высокий (изгиб кисти) | Низкий |
| Точность регулирования скорости | ±0.1% | ±5% | ±2% (с ЧРП) |
Как работают двигатели BLDC: пошаговое руководство
Понимание недостатков требует сначала понимания принципа действия. Сложность двигателя BLDCи его недостатки напрямую связаны с этим электронным процессом коммутации:
- Потребляемая мощность постоянного тока: Источник постоянного напряжения (аккумулятор или выпрямленный переменный ток) подает питание на электронный контроллер, а не непосредственно на обмотки двигателя. Контроллер действует как инвертор, преобразуя постоянный ток в последовательно импульсный трехфазный ток.
- Определение положения ротора: Датчики эффекта Холла, установленные в статоре, в любой момент определяют положение магнитного полюса ротора. В конструкциях без датчиков контроллер определяет местоположение по обратной ЭДС, генерируемой в фазе без питания, но для надежной работы требуется минимальная частота вращения (обычно 500-1000 об /мин).
- Электронная коммутация: На основе обратной связи по положению ротора контроллер подает питание на соответствующую пару фазных обмоток статора в точный момент, необходимый для поддержания оптимального угла крутящего момента (90° между электрическим полем статора и магнитным потоком ротора). Это исключает физический контакт щетки с коллектором.
- Генерация крутящего момента: Находящаяся под напряжением обмотка статора создает магнитное поле, которое взаимодействует с постоянными магнитами ротора, создавая тангенциальную силу и вращающий момент. Выходной крутящий момент пропорционален току: T = Kt × I, где Kt – постоянный крутящий момент двигателя (например, 23,6 нм/ А для Faulhaber 2264BP4).
- Регулирование скорости: Контроллер регулирует рабочий цикл ШИМ и частоту коммутации для регулирования скорости и крутящего момента. Управление с замкнутым контуром с использованием обратной связи с энкодером позволяет достичь точности скорости ± 0,1%, но требует дополнительных датчиков, проводки и вычислительной мощности контроллера.
На каждом этапе этого процесса выявляются возможные режимы отказа и факторы затрат, которых нет в более простых конструкциях электродвигателей с щеткой. Электронный контроллер, обеспечивающий превосходную производительность, является крупнейшим источником недостатков BLDC.
Недостатки бесщеточных двигателей постоянного тока: Подробное сравнение
1. Высокая Первоначальная стоимость
Системы BLDC стоят на 30-60% дороже аналогичных электродвигателей постоянного тока с щеткой. Надбавка к стоимости обеспечивается двумя источниками:
- Материалы с постоянными магнитами: Высококачественные магниты NdFeB (N42SH–N52SH) стоят 60-120 долларов за кг, и для каждого двигателя требуются прецизионно обработанные магнитные матрицы. Волатильность цен на редкоземельные элементы (цены на Nd колебались на 200-400% в период с 2010 по 2022 год) создает риск для цепочки поставок.
- Электронный контроллер: Установка BLDC ESC добавляет 15-200 долларов + за единицу в зависимости от номинальной мощности. Например, контроллер maxon DEC Module 24/2 (48 Вт, 8-24 В) значительно увеличивает стоимость не только самого двигателя, в то время как контроллеры промышленного класса серии Siemens SIMOTICS могут превышать 500 долларов США для приложений с высокой мощностью.
Менеджеры по закупкам в сфере B2B, оценивающие индивидуальные решения для двигателей BLDC, должны сравнить общую стоимость системы (двигатель + контроллер + датчики + проводка) с экономией энергии и обслуживания в течение жизненного цикла. Исследование, проведенное по заказу Министерства энергетики США, показало, что при непрерывной работе промышленных двигателей экономия энергии сама по себе обычно окупается в течение 2-4 лет.
2. Сложность и зависимость контроллера
Двигатели BLDC не могут работать без электронного контроллера. В отличие от электродвигателей с щеткой, которые запускаются мгновенно при подаче питания постоянным током, двигатели BLDC требуют:
- Определение положения ротора (датчики Холла, энкодеры или обнаружение обратной ЭДС)
- Логика переключения ШИМ (обычно частота переключения 20-100 кГц)
- Алгоритмы ограничения тока и тепловой защиты
- Оптимизация времени переключения для различных условий скорости / нагрузки
технология бессенсорного управления maxons иллюстрирует эту сложность: их метод пересечения нуля ЭДС работает только при 500-1000 оборотах в минуту, в то время как методы, основанные на наблюдении (включающие ФОС / синусоидальную коммутацию), требуют минимум нескольких сотен оборотов в минуту. Метод магнитной анизотропии работает в режиме ожидания, но требует настройки параметров для конкретного двигателя — maxon прямо заявляет, что ‘подключи и играй – это не вариант’ для этих контроллеров.
Если контроллер выходит из строя, вся система двигателя становится неработоспособной до тех пор, пока контроллер не будет отремонтирован или заменен. Это отличается от двигателей с щеткой, где достаточно простого восстановления подключения к источнику питания.
3. Электромагнитные помехи (EMI)
Высокочастотная ШИМ-коммутация в контроллерах BLDC генерирует значительные проводимые и излучаемые электромагнитные помехи. Исследование, опубликованное на конференции IEEE UPEC 2016 (DOI: 10.1109/ UPEC.2016.8114064), оценило электромагнитную совместимость приводов BLDC в системах кондиционирования воздуха в жилых помещениях и показало, что:
- ШИМ-переключение на частоте 20-100 кГц создает гармоники, простирающиеся до диапазона МГц
- Проводимые электромагнитные помехи могут превышать ограничения CISPR 11/22 класса A без надлежащей фильтрации
- Излучаемые электромагнитные помехи могут создавать помехи для находящегося поблизости оборудования связи и чувствительных аналоговых цепей
техническая документация maxonрекомендует несколько мер по смягчению последствий: защитные конденсаторы между клеммами и землей, тороидальные ферритовые сердечники на выводах двигателя, экранированные парные кабели и заземленные корпуса двигателей (принцип клетки Фарадея). Каждый из них увеличивает стоимость, вес и сложность конструкции.
4. Тепловая чувствительность и размагничивание магнита
В двигателях BLDC используются постоянные магниты NdFeB, которые подвержены необратимому размагничиванию при повышенных температурах. В документе IEEE Transactions on Magnetics (DOI: 10.1109 / TMAG.2015.2456854) Фазиля и др. показано, что производительность двигателя значительно зависит от температуры магнита и что точка перегиба на кривой размагничивания определяет критический рабочий предел.
| Класс изоляции (IEC 60034-1) | Максимальная Температура намотки | Максимальная Температура окружающей среды | Типичное Применение двигателя BLDC |
|---|---|---|---|
| Класс A (105°C) | 105°C | 40°C | Вентиляторы бытовой электроники |
| Класс E (120°C) | 120°C | 40°C | Мелкая бытовая техника |
| Класс B (130°C) | 130°C | 40°C | Общепромышленный |
| Класс F (155°C) | 155°C | 40°C | Промышленная автоматизация (maxon EC-max 30) |
| Класс H (180°C) | 180 °C | 40°C | Высокопроизводительный (Faulhaber 2668CR: намотка при температуре 155°C) |
Магниты NdFeB обычно начинают необратимое размагничивание при температуре 150-180 ° C в зависимости от марки (N-grade: 80 ° C, SH-grade: 150 °C, UH-grade: 180 °C). Документ IEEE ICEMS 2011 (DOI: 10.1109 / ICEMS.2011.6073588), подготовленный Du et al. провели мультифизический тепловой анализ высокоскоростного двигателя BLDC мощностью 2,2 кВт и подтвердили, что повышение температуры может привести к размагничиванию постоянных магнитов и повреждению изоляции обмоток, что требует разработки системы терморегулирования на самых ранних этапах.
Практические данные из спецификаций Faulhaber иллюстрируют эти тепловые ограничения: двигатель BLDC 1028S006B имеет максимальную температуру катушки 125 ° C и диапазон рабочих температур от -20 ° C до + 100 ° C, в то время как плоский двигатель BLDC 2610T012B имеет более ограниченную максимальную температуру катушки – всего 80 ° C. Эти тепловые ограничения напрямую ограничивают непрерывную мощность крутящего момента и требуют снижения мощности в условиях высокой влажности.
5. Трудности в ремонте и техническом обслуживании
Ремонт двигателя BLDC принципиально отличается от ремонта двигателя с щеткой. Основные проблемы включают:
- Встроенная электроника: Неисправности контроллера требуют специализированного диагностического оборудования и часто полной замены контроллера, а не ремонта на уровне компонентов.
- Обращение с магнитами: Магниты ротора требуют осторожного обращения при разборке; неправильные процедуры могут привести к повреждению или размагничиванию магнита.
- Специальные знания: Технический специалист должен разбираться как в электрических, так и в электронных системах, включая алгоритмы ШИМ-управления и процедуры калибровки датчиков.
- Зависимость от встроенного ПО: Ошибки встроенного по контроллера или несоответствие параметров могут вызывать неустойчивое поведение двигателя, которое трудно диагностировать без фирменных программных средств производителя.
Для промышленного применения это означает более высокие затраты на простой и более длительное среднее время ремонта (MTTR). Greensky Power предлагает специализированную техническую поддержку по ремонту двигателей BLDC , чтобы свести эти проблемы к минимуму.
6. Ограниченный крутящий момент на низкой скорости (конструкции без датчиков)
Бессенсорные двигатели BLDC используют обратную ЭДС для определения положения ротора, которая пропорциональна частоте вращения. При остановке и очень низких скоростях обратная ЭДС недостаточна для надежной коммутации. В документе IEEE Transactions on Applied Superconductivity (DOI: 10.1109 / TASC.2018.2792449) Сео и др. проанализировано необратимое размагничивание в двигателях BLDC в отношении соединения обмоток и пульсаций тока, обнаружено, что пульсации тока PWM могут ухудшать характеристики размагничивания, особенно при работе на низкой скорости, где регулирование тока менее точное.
Это ограничение делает бессенсорные двигатели постоянного тока непригодными для применений, требующих:
- Высокий пусковой момент (конвейеры, подъемные механизмы)
- Точное позиционирование на низкой скорости (робототехника, станки с ЧПУ)
- Плавная подача крутящего момента с нуля оборотов в минуту (медицинское оборудование, хирургические инструменты)
7. Чувствительность к колебаниям напряжения
Контроллеры BLDC чувствительны к колебаниям напряжения питания, выходящим за пределы их номинального входного диапазона. Пониженное напряжение может вызвать сбой коммутации и остановку двигателя, в то время как перенапряжение может повредить переключающие транзисторы (MOSFET / IGBT). Приложения, работающие от батарей, сталкиваются с особыми проблемами, поскольку напряжение батареи значительно варьируется в зависимости от заряженного и разряженного состояний.
8. Чувствительность к окружающей среде
В то время как двигатели BLDC не содержат загрязнений от износа щеток, их электронные компоненты уязвимы к:
- Влажность: Контроллеры требуют соответствующего покрытия или корпусов IP65 + для работы во влажных средах
- Пыль и загрязнения: Оптические датчики особенно чувствительны к загрязнению твердыми частицами
- Вибрация и удары: Паяные соединения и контакты разъемов могут изнашиваться при непрерывной вибрации
- Агрессивная среда: Брызги соли, пары химических веществ и промышленные загрязнители могут разрушать электронные компоненты быстрее, чем обмотки двигателя
Технические данные: Эффективность, температурные ограничения и формулы
КПД двигателя постоянного тока в зависимости от номинальной мощности
В соответствии с IEC 60034-30-1 классификация КПД двигателей с линейным приводом является эталоном для систем BLDC. Хотя двигатели постоянного тока BLDC напрямую не классифицируются в соответствии с IEC 60034-30-1 (который распространяется на двигатели переменного тока с линейным приводом), широко используются стандарты эффективности:
| Класс эффективности IEC | Обозначение | Типичный Диапазон КПД BLDC | Эквивалент NEMA |
|---|---|---|---|
| IE1 | Стандартная эффективность | 75–85% | Стандартная эффективность |
| IE2 | Высокая Эффективность | 85–90% | Энергоэффективный |
| IE3 | Высочайшая эффективность | 90–94% | NEMA Премиум |
| IE4 | Эффективность Супер-премиум класса | 94–96% | — |
| IE5 | Сверхвысокая Эффективность | 96–97%+ | — |
Справочные данные: PMSM серии Siemens SIMOTICS 1PH8 обеспечивает КПД 92% при номинальной мощности 7,38 кВт и номинальном крутящем моменте 23,5 Нм. Двигатель постоянного тока Faulhaber 2668W018CR обеспечивает максимальный КПД 86% благодаря конструкции с редкоземельными магнитами.
Ключевые инженерные формулы для анализа недостатков BLDC
1. Эффективность двигателя:
η = (Pвыход / Pвход) × 100% = (T × ω) / (V × I) × 100%
Где: T = выходной крутящий момент (Нм), ω = угловая скорость (рад/с), V = напряжение питания (В), I = входной ток (А)
2. Потеря меди (Потеря I2R):
Pcu = I2 × Rфаза × k
Где: k = количество активных фаз (обычно 2 для 3-фазного BLDC с проводимостью 120 °). Эти потери являются основным источником тепла в обмотках статора и напрямую влияют на тепловые ограничения.
3. Постоянный крутящий момент:
Kt = T /I (Нм/А)
Справка: Faulhaber 1028S006B имеет Kt = 1,76 Нм / А; эта константа определяет ток, необходимый для заданного выходного крутящего момента, и напрямую влияет на размеры контроллера.
4. Постоянная обратной ЭДС:
Ke = Vэдс / ω (В·с/рад)
Напряжение обратной ЭДС ограничивает максимально достижимую скорость при заданном напряжении питания, поскольку скорость увеличивается до тех пор, пока обратная ЭДС не приблизится к напряжению питания.
5. Модель теплового сопротивления:
ΔT = Pпотери × (Rth1 + Rth2)
Где: Rth1 = тепловое сопротивление обмотки корпусу, Rth2 = тепловое сопротивление корпуса окружающей среде. Эталон: Faulhaber 1028S006B имеет Rth1 = 6,6 К/ Вт, Rth2 = 42,4 К / Вт, что демонстрирует значительный тепловой путь от обмотки к окружающей среде.
6. Срок службы подшипника (L10 в соответствии с SKF / ISO 281):
L10h = (10⁶ / 60n) × (C/P)p
Где: C = номинальная динамическая нагрузка (кН), P = эквивалентная динамическая нагрузка (кН), n = частота вращения (об/мин), p = 3 для шарикоподшипников, p = 10/3 для роликовых подшипников. Эта формула помогает оценить, будет ли срок службы подшипников ограничивающим фактором при применении BLDC.
Коэффициент полезного действия NEMA MG 1 для систем BLDC
NEMA MG 1 определяет коэффициент полезного действия (SF), который позволяет двигателям работать в определенных условиях, превышающих номинальные значения, указанные на заводской табличке. Для двигателей постоянного тока, используемых в системах с регулируемой частотой вращения, NEMA MG 1 Part 30 определяет типичный SF, равный 1,0–1,15, что означает ограниченную перегрузочную способность по сравнению с асинхронными двигателями конструкции NEMA (SF = 1,15–1,25). Этот сниженный запас по перегрузке является прямым следствием температурной чувствительности постоянного магнита, описанной выше.
Наилучшие области применения двигателей постоянного тока (несмотря на недостатки)
Несмотря на свои недостатки, двигатели BLDC превосходны в тех областях применения, где их преимущества — высокая эффективность, длительный срок службы и точное управление — перевешивают издержки и сложность:
| Применение | Почему предпочтение отдается BLDC | Устранен ключевой недостаток |
|---|---|---|
| Электромобили и электровелосипеды | Высокая эффективность (> 90%), увеличивающий запас хода; рекуперативное торможение; компактные размеры | Затраты компенсируются за счет экономии топлива в течение срока службы автомобиля |
| Дроны и беспилотные летательные аппараты | Высокое соотношение мощности к весу; мгновенный отклик на дроссельную заслонку | Регулирование температуры с помощью воздушного потока; короткая продолжительность полета ограничивает накопление тепла |
| Промышленная автоматизация и робототехника | Точное позиционирование; высокая скорость; длительные интервалы технического обслуживания | Контроллеры промышленного класса со встроенной фильтрацией электромагнитных помех |
| Системы ОВКВ | Работа с переменной частотой вращения соответствует нагрузке; соответствует требованиям к эффективности DOE | Непрерывная работа оправдывает затраты на контроллер за счет экономии энергии |
| Медицинское оборудование | Бесшумная работа; стерилизуемая конструкция; точное регулирование скорости | Герметичное уплотнение защищает электронику; управление без датчиков позволяет избежать риска загрязнения |
Руководство по выбору: Когда следует выбирать (или избегать) BLDC
Следуйте этому пошаговому процессу, чтобы определить, является ли двигатель BLDC правильным выбором для вашего применения.:
- Определите требования к применению: Требуемый крутящий момент, диапазон оборотов, рабочий цикл, температуру окружающей среды, ожидаемый срок службы и бюджетные ограничения. Если срок службы <2000 часов и рабочий цикл прерывистый, может быть достаточно двигателя с щеткой.
- Оцените общую стоимость владения (TCO): Рассчитайте TCO = первоначальная стоимость + затраты на электроэнергию + затраты на техническое обслуживание + затраты на время простоя в течение ожидаемого срока службы. Для приложений с непрерывным режимом работы (> 4000 часов в год) экономия энергии BLDC обычно оправдывает эту премию.
- Оцените возможности интеграции контроллера: Есть ли у вашей команды инженеров опыт программирования контроллера двигателя, тестирования соответствия требованиям EMI и калибровки датчиков? Если нет, рассмотрите предварительно интегрированные пакеты управления двигателем.
- Проверьте температурный запас: Рассчитайте температуру обмотки в наихудшем случае, используя модель теплового сопротивления. Убедитесь, что максимальная температура обмотки по крайней мере на 20 ° C ниже порога необратимого размагничивания магнита для выбранного класса изоляции.
- Проверка соответствия нормативным требованиям: Для рынков США проверьте соответствие DOE 10 CFR, часть 431. Для промышленного применения подтвердите соответствие NEMA MG 1. Для европейских рынков убедитесь в соответствии маркировки CE и стандарту IEC 60034.
- Планирование срока службы: Оцените экономичность ремонта и замены. Для критически важных приложений запасайтесь запасными контроллерами и двигателями. Для планирования гарантии убедитесь, что поставщик предлагает адекватное покрытие (минимум на 1 год).
Распространенные инженерные ошибки При использовании двигателей BLDC
- Занижение размеров контроллера: Выбор контроллера, рассчитанного только на номинальный ток, без учета пикового тока при ускорении. Пиковые токи могут достигать 3-5 кратного номинального тока, при этом требуется, чтобы номинальный ток контроллера был не менее чем в 2 раза больше номинального тока двигателя.
- Игнорирование соответствия требованиям EMI: Неспособность включить фильтрацию EMI при первоначальном проектировании, затем попытка дооснастить экранирование после неудачного тестирования на соответствие требованиям FCC / CISPR. Это часто требует повторной установки печатных плат и значительно задерживает запуск продукта.
- Пренебрежение регулированием температуры: Предполагается, что, поскольку двигатели BLDC ‘более эффективны’, они выделяют меньше тепла. Несмотря на то, что это верно при номинальной нагрузке, концентрированное тепло в обмотках и МОП-транзисторах контроллера требует продуманных тепловых путей — особенно в закрытых помещениях или с высокой температурой окружающей среды.
- Несоответствие типа датчика области применения: Используя бездатчиковое управление для приложений, требующих низкого крутящего момента или позиционирования, вы обнаруживаете, что двигатель не может надежно запуститься под нагрузкой. Бездатчиковое управление требует минимальной скорости для обнаружения обратной ЭДС.
- Без учета температурного коэффициента магнита: Без учета того факта, что магниты NdFeB обратимо теряют примерно 0,12% остаточной прочности на ° C, что означает, что двигатель, работающий при 120 ° C, может выдавать на 10% меньший крутящий момент, чем при 20 ° C. Это необходимо учитывать при расчетах запаса крутящего момента.
- Недостаточный запас напряжения: Проектирование контроллера для работы точно при номинальном напряжении аккумулятора без учета напряжения полной зарядки (которое может быть на 25% выше для литий-ионных аккумуляторов) и скачков напряжения из-за переключения ШИМ (что может добавить еще 20-30% переходного превышения).
Таблица устранения неполадок: Проблемы с двигателем BLDC
| Проблема | Вероятная Причина | Решение |
|---|---|---|
| Двигатель не запускается или заикается | Смещение или неисправность датчика Холла; недостаточная обратная ЭДС на низкой скорости (без датчика) | Проверьте проводку и центровку датчика Холла; используйте сенсорное управление для низкоскоростных приложений; добавьте алгоритм ускоренного запуска |
| Чрезмерный нагрев двигателя | Слишком высокий установленный предел тока; недостаточное охлаждение; заблокированная вентиляция | Уменьшите предельный ток; проверьте путь теплового сопротивления; добавьте принудительное воздушное охлаждение или радиатор; проверьте, нет ли межфазного короткого замыкания |
| Сбой контроллера / перегорание МОП-транзисторов | Скачки напряжения из-за переключения ШИМ; неадекватные развязывающие конденсаторы; события перегрузки по току | Добавьте диоды TVS и объемные конденсаторы; проверьте настройки времени простоя; обеспечьте надлежащее напряжение привода затвора |
| Электромагнитные помехи от находящейся поблизости электроники | Высокочастотное ШИМ-излучение; неэкранированные кабели двигателя; плохое заземление | Используйте экранированные кабели витой пары; установите ферритовые сердечники; улучшите заземление; по возможности уменьшите частоту ШИМ. |
| Уменьшенный крутящий момент после длительной эксплуатации | Размагничивание магнита из-за тепловой перегрузки; износ подшипника | Проверьте рабочую температуру в зависимости от номинальной марки магнита; проверьте состояние подшипника; уменьшите постоянную нагрузку или улучшите охлаждение |
| Неустойчивый контроль скорости или положения | Шум энкодера; проблемы с настройкой контроллера; электромагнитные помехи в сигналах обратной связи | Используйте экранированные кабели энкодера; добавьте фильтрацию сигнала; перенастроьте параметры PID; проверьте наличие контуров заземления |
| Вибрация двигателя или акустический шум | Ошибки синхронизации коммутации; механический резонанс; пульсации тока от низкой частоты ШИМ | Проверьте синхронизацию датчика Холла; увеличьте частоту ШИМ выше 20 кГц; реализуйте синусоидальную коммутацию (FOC) |
| Преждевременный выход из строя подшипника | Неправильный выбор подшипника с учетом нагрузки / частоты вращения; ток на валу через подшипники (часто встречается в двигателях с ЧРП-приводом) | Используйте изолированные подшипники или кольца заземления вала; пересчитайте срок службы подшипника L10 в соответствии с SKF / ISO 281; проверьте центровку |
Вопросы и ответы
Стоят ли бесщеточные двигатели постоянного тока дополнительных затрат?
Двигатели BLDC подходят для применений, работающих более 2000 часов в год, где ценятся эффективность, надежность и отсутствие технического обслуживания. Одна только экономия энергии обычно компенсирует разницу в затратах в течение 2-4 лет, а отказ от замены щеток снижает трудозатраты на техническое обслуживание. Однако для применения в условиях перебоев в работе или с повышенными затратами для потребителей щеточные двигатели остаются более экономичными.
В чем основной недостаток бесщеточного двигателя постоянного тока?
Основным недостатком является обязательный электронный контроллер, который увеличивает первоначальную стоимость, усложняет конструкцию, создает проблемы с электромагнитными помехами и вводит единую точку отказа. Без контроллера двигатель вообще не может функционировать — в отличие от щеточных двигателей, которые работают непосредственно от источника постоянного тока.
Как долго работают бесщеточные двигатели постоянного тока?
Срок службы двигателей BLDC обычно составляет более 10 000-20 000 часов, что ограничено в первую очередь сроком службы подшипников, а не износом электрооборудования. Формула срока службы подшипников SKF L10 (L10h = (10⁶/60n) × (C/P)ᵖ) позволяет получить количественную оценку. При правильном выборе подшипников и смазке срок службы в промышленных условиях может превышать 30 000 часов.
Может ли бесщеточный двигатель постоянного тока работать без контроллера?
Двигатели постоянного тока требуют электронной коммутации для последовательного включения обмоток статора в зависимости от положения ротора. Без контроллера подача постоянного тока непосредственно на обмотки не приведет к вращению — только к заблокированному состоянию ротора и потенциальному повреждению обмотки. Это принципиальное отличие от щеточных двигателей постоянного тока.
Производят ли бесщеточные двигатели постоянного тока электромагнитные помехи?
ДА. В то время как двигатели BLDC устраняют образование электрической дуги в щетках (основной источник электромагнитных помех в щеточных двигателях), ШИМ-переключение в электронном контроллере генерирует высокочастотные электромагнитные помехи. Исследование IEEE UPEC 2016 (DOI: 10.1109/UPEC.2016.8114064) подтвердило, что приводы BLDC требуют фильтрации электромагнитных помех для соответствия требованиям CISPR 11/22 и части 15 FCC.
Что произойдет, если двигатель BLDC перегреется?
Перегрев может привести к необратимому размагничиванию постоянных магнитов (обычно выше 150-180 °C для магнитов NdFeB), пробою изоляции обмоток и выходу из строя компонентов контроллера. Исследование IEEE ICEMS 2011 подтвердило, что высокое повышение температуры снижает магнитные свойства и может привести к необратимому снижению производительности. Необходимы схемы тепловой защиты и надлежащая конструкция охлаждения.
Почему вы выбрали Greensky Power?
Понимание недостатков двигателей BLDC — это только половина дела, не менее важен правильный выбор производителя, который устранит эти недостатки. В Greensky Power мы устраняем каждое ограничение с помощью инженерных решений:
- Опыт интеграции контроллеров: Наша команда инженеров предлагает предварительно сконфигурированные пакеты контроллеров двигателя , которые устраняют сложность интеграции, а конструкции, совместимые с электромагнитными помехами, предварительно протестированы в соответствии с ограничениями класса A CISPR 11.
- Конструкция терморегулирования: Мы выбираем марки магнитов (SH / UH) и классы изоляции (F / H в соответствии с IEC 60034-1) в соответствии с тепловым профилем вашего приложения, обеспечивая запас безопасной эксплуатации ниже пороговых значений размагничивания.
- Гарантия качества: Каждый двигатель проходит 100% индивидуальное тестирование на динамометрах и в термокамерах, проверяя производительность во всем рабочем диапазоне перед отправкой.
- Соответствие стандартам: Наши высокоэффективные двигатели BLDC соответствуют требованиям IEC 60034, NEMA MG 1 и DOE 10 CFR, часть 431, а также сертификатам ISO 9001, CE и энергоэффективности.
- Глобальная сеть поддержки: Совместно с региональными партнерами по поддержке в Северной Америке и Европе мы предоставляем техническую поддержку, помощь в тестировании образцов и гарантийное обслуживание, что снижает риски ремонта и простоя, присущие системам BLDC.
- Разработка по индивидуальному заказу: Для применений, где стандартные двигатели BLDC сталкиваются с ограничениями (крутящий момент на низких оборотах, суровые условия эксплуатации, особые диапазоны напряжения), наша команда НИОКР, состоящая из 8 инженеров с докторской степенью, разрабатывает индивидуальные решения BLDC, адаптированные к вашим конкретным требованиям, включая герметизацию IP67 / IP69K, разъемы военного класса и запатентованные алгоритмы управления.
С 2011 года Greensky Power обслуживает клиентов более чем в 50 странах, располагая производственными мощностями, охватывающими редукторные двигатели BLDC, двигатели BLDC 12 В и комплексные системы управления движением. Наши мощности по производству двигателей более 10 000 в месяц и ежегодные инвестиции в исследования и разработки в размере 10% обеспечивают масштабность и инновации для ваших проектов BLDC.
Ссылки
- IEC 60034-1:2022, ‘Вращающиеся электрические машины – часть 1: Номинальные характеристики’, Международная электротехническая комиссия. https://webstore.iec.ch/publication/64884
- IEC 60034-30-1: 2020, ‘Вращающиеся электрические машины – часть 30-1: Классы эффективности линейных двигателей переменного тока’. https://webstore.iec.ch/publication/60750
- NEMA MG 1-2021, ‘Двигатели и генераторы’, Национальная ассоциация производителей электрооборудования. https://www.nema.org/standards/view/motors-and-generators
- Министерство энергетики США, ‘Программа энергосбережения: стандарты энергосбережения для электродвигателей’, 10 CFR, часть 431. https://www.ecfr.gov/current/title-10/chapter-II/subchapter-D/part-431
- Фазиль М., Миятович Н., Йенсен Б.Б. и Холбелл Дж. (2015). ‘Изменение производительности двигателя PMBLD постоянного тока с ферритовыми магнитами в зависимости от температуры’. IEEE Transactions on Magnetics, 51(12). DOI: 10.1109/TMAG.2015.2456854
- Du, G., Wang, H., Liu, X. & Wang, Y. (2011). ‘Мультифизический термический анализ высокоскоростного бесщеточного двигателя постоянного тока с постоянными магнитами’. IEEE ICEMS 2011. DOI: 10.1109/ICEMS.2011.6073588
- Сео, М.К. и др. (2018). ‘Анализ необратимого размагничивания в отношении соединения обмоток и пульсаций тока в бесщеточном двигателе постоянного тока’. IEEE Transactions on Applied Superconductivity, 28(3). DOI: 10.1109/TASC.2018.2792449
- SKF, ‘Номинальный ресурс подшипников’, Технический справочник Группы SKF. https://www.skf.com/africa/en/products/bearings-units-housings/principles/bearing-selection-process/bearing-size/size-selection-based-on-rating-life/bearing-rating-life
- maxon Group, ‘Электромагнитные излучения двигателей постоянного тока’, Техническая поддержка maxon. https://support.maxongroup.com/hc/en-us/articles/360007828014
- Siemens AG, ‘Технический паспорт SIMOTICS M-1PH8’, Каталог двигателей Siemens. https://www.siemens.com/sr-rs/products/simotics/m-1ph8/
