
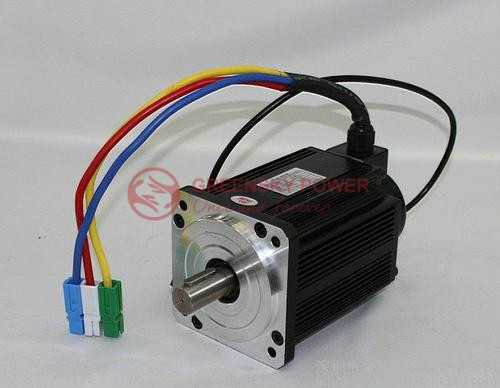
Perché i motori CC brushless hanno fili 3? (Spiegazione di fase, cablaggio e standard)
Risposta rapida
I motori CC senza spazzole (BLDC) utilizzano tre fili perché lo statore è costruito da Avvolgimenti trifase separati—etichettato U, V e W (o A, B, C). Un controllore elettronico (ESC) alimenta queste fasi in una sequenza precisa, ognuna sfalsata di 120°, per creare un Campo magnetico rotante che tira il rotore a magneti permanenti. Tre fasi sono il minimo matematico per una rotazione regolare, ad avviamento automatico e senza punti morti: un sistema a due fili si blocca nei punti morti magnetici, mentre un sistema a quattro o cinque fili aggiunge costi e complessità di controllo con rendimenti decrescenti (IEC 60034-1; NEMA MG 1). non Alimentazione/Controllo/Terra: sono tutti conduttori di fase e lo scambio di due qualsiasi inverte semplicemente il senso di rotazione.
Suggerimento: Se non hai familiarità con i produttori di motori bldc, leggi la nostra guida dettagliata su Produttori cinesi di motori bldc Per saperne di più sui produttori di motori BLDC.
Cos’è un motore CC brushless e perché ha bisogno di tre fili?
Un motore CC brushless è una macchina sincrona in cui il avvolgimenti in rame formano lo statore e il I magneti permanenti formano il rotore. Invece di spazzole meccaniche e un commutatore che inverte la direzione della corrente, un controllore elettronico esterno esegue commutazione elettronica—commutazione della corrente tra gli avvolgimenti esattamente al momento giusto in base alla posizione del rotore (sensori Hall o rilevamento back-EMF senza sensori).
I tre fili esterni sono i tre terminali di fase Essi corrispondono a tre serie di bobine fisicamente distribuite attorno allo statore in modo che i loro assi magnetici siano distanziati elettricamente 120°. L’etichettatura delle fasi standard segue la convenzione IEC 60034-1: U, V, W (scritto anche A, B, C nella letteratura nordamericana).
Tre fili, non due o quattro
Il numero di fili è una diretta conseguenza del numero di fasi:
- Due fili (CC spazzolati): La direzione della corrente viene invertita meccanicamente dal commutatore. Il motore può “spingersi” oltre i punti morti perché le spazzole si rompono fisicamente e ristabiliscono il contatto.
- Tre fili (BLDC, standard): Ogni fase viene eccitata in sequenza per produrre un’onda magnetica che viaggia 360° attorno allo statore. Questa è la configurazione minima che garantisce una coppia continua in ogni posizione del rotore.
- Quattro, cinque o sei fasi: Produci un campo ancora più fluido, ma ogni fase extra ha bisogno di un altro filo, un altro set di bobine e un altro stadio di commutazione nel controller: una complessità che raramente ripaga per il movimento generico.
Questo è lo stesso motivo per cui l’energia trifase domina la distribuzione di rete in tutto il mondo: è il modo più economico per fornire rotazione senza un commutatore meccanico.

Quanti fili può avere un motore BLDC?
Un motore a tre fili nudi è l’impostazione predefinita del settore, ma i prodotti reali trasportano più fili quando il feedback o la protezione termica sono integrati:
| Configurazione | Conteggio dei fili | Cosa trasportano i fili | Uso tipico |
|---|---|---|---|
| 3-filo | 3 | Solo fase U, V, W (senza sensori) | Drone, ventilatori di raffreddamento, pompe |
| 5-filo | 5 | U, V, W + Padiglione Vcc + Padiglione GND | Robotica, trasportatori (ritorno padiglione condiviso) |
| 6-filo | 6 | U, V, W + 3 singole uscite Hall | Servoazionamenti, attuatori di precisione |
| 8-filo | 8 | U, V, W + Hall x3 + sensore di temperatura | Automotive, medico (protezione da sovratensione) |
Quindi, quando un ingegnere chiede “perché 3 fili”, la risposta precisa è: I conduttori trifase sono obbligatori per il campo rotante; i fili aggiuntivi sono canali di feedback/termici opzionali, non parte del percorso di alimentazione.
Come un motore BLDC a filo 3 produce la rotazione: passo dopo passo
- Ingresso alimentazione CC. Una batteria o un bus CC alimenta il controller (ad esempio, 12 V, 24 V o 48 V). Il BLDC stesso non può funzionare solo da CC, ma ha bisogno del controller per convertirlo.
- DC → PWM trifase. Il controllore(sei MOSFET/IGBT) taglia il bus CC in tre tensioni di fase modulate a larghezza di impulso.
- 120° energizzazione sequenziale. In qualsiasi istante, due delle tre fasi si svolgono mentre la terza è spenta (commutazione a sei fasi, o trapezoidale). La coppia attiva si sposta ogni 60° di rotazione elettrica, avanzando il campo in passi 60°.
- Campo magnetico rotante. Le correnti sequenziate generano un vettore di campo magnetico che si snoda attorno allo statore. FAULHABERLa documentazione di progettazione descrive il campo dello statore come “che viaggia in cerchio” per tirare con sé il magnete del rotore.
- Il rotore segue + feedback. I sensori Hall (nei motori a filo 5/6/8) riportano l’angolo del rotore in modo che il controller spari la coppia successiva al momento giusto. Nei modelli senza sensori, il controller deduce la posizione dalla fase flottantes back-EMF.
Per una maggiore scorrevolezza, commutazione sinusoidale (FOC) Aziona tutti e tre gli avvolgimenti con correnti spostate 120° e a forma di onde sinusoidali: Maxon osserva che questo elimina l’ondulazione della coppia e produce ~5% più coppia continua rispetto alla commutazione a blocchi.
BLDC 3-Filo vs CC spazzolato 2-Filo vs passo-passo 4-Filo
| Caratteristica | CC spazzolato (2 fili) | BLDC (3 fili) | Passo-passo (4–6 fili) |
|---|---|---|---|
| Commutazione | Meccanica (spazzole) | Elettronico (ESC) | Elettronico (driver) |
| Fasi | 1 (suddiviso per commutatore) | 3 (U/V/W) | 2 (bipolare) o più |
| Parti soggette a usura | Spazzole e commutatore | Nessuno | Nessuno |
| Efficienza tipica | 75–85% | 85–94% | 40–70% |
| Rischio di punto morto | Nessuno (meccanico) | Nessuno (3-fase) | Nessuno (multifase) |
| Ideale per | Basso costo, semplice | Ad alta velocità, ad alta efficienza | Posizionamento ad anello aperto |
| Costo del controllore | Basso (nessuno) | Medio-alto | Medio |
Dati ingegneristici: topologia del cablaggio, efficienza e limiti di temperatura
Connessione interna stella (Wye, Y) vs delta (δ)
All’interno del motore, gli avvolgimenti trifase possono essere collegati in due modi. maxonLe note di ingegneria dei motori EC affermano che l’avvolgimento rombico è “diviso in tre avvolgimenti parziali, ciascuno spostato da 120°” e “può essere collegato in due modi diversi:YoppureΔ. Questo cambia la velocità e la coppia inversamente proporzionale del fattore √3.”
| Parametro | Connessione a stella (Y) | Connessione Delta (Δ) |
|---|---|---|
| Tensione di fase | V_phase = V_line / √3 | V_fase = V_linea |
| Corrente di fase | I_fase = I_linea | I_fase = I_linea / √3 |
| Costante di velocità | Inferiore (costante di coppia più alta) | Più alto (utilizzato nei motori ad alta velocità) |
| Coppia costante | Più alto | Inferiore |
| Comune in | maxon EC-i, EC-flat | Motori EC, RC maxon ad alta velocità |
IEC 60034-30-1 Classi di efficienza (IE1–IE5)
I motori BLDC funzionano abitualmente nella banda IE4-IE5. La tabella seguente mappa le classi di efficienza internazionali a cui si fa riferimento in IEC 60034-30-1 e i livelli NEMA equivalenti:
| Classe IE | Descrizione | Equivalente NEMA | Gamma tipica BLDC |
|---|---|---|---|
| IE1 | Efficienza standard | — | <80% |
| IE2 | Alta efficienza | — | 80–85% |
| IE3 | Premio | NEMA Premium | 85–90% |
| IE4 | Super Premium | NEMA Super Premium | 90–93% |
| IE5 | Ultra Premium | Non ancora definito da NEMA | 93–96% |
Esempi reali dalle schede tecniche del produttore: Faulhaber 3272G036CR raggiunge l’efficienza massima 88%; SIMOTICS Siemens i motori sincroni a magneti permanenti raggiungono 92–94%; maxon EC-max 30 raggiunge ~75% a 48 V nel suo intervallo continuo.
Limiti di temperatura di isolamento (IEC 60034-1)
La temperatura di avvolgimento è il limite rigido su un BLDCSecondo le classi termiche IEC 60034-1:
| Classe di isolamento | Temperatura massima di avvolgimento | Applicazione tipica |
|---|---|---|
| Classe B | 130 °C | Industriale generico |
| Classe F | 155 °C | Siemens SIMOTICS, maxon EC (comune) |
| Classe H | 180 °C | Automotive, ambiente difficile |
FaulhaberGli avvolgimenti della serie CR tollerano fino a 155 °C (opzionale), con resistenze termiche Rth1 = 2.9 K/W e Rth2 = 8.9 K/W, ovvero una 10 W perdita di avvolgimento aumenta la temperatura di circa (2.9 + 8.9) × 10 ≈ 118 K sopra l’ambiente ambiente nel case isolato.
Formule chiave per 3-Wire BLDC Design
Utilizzarli per dimensionare e verificare un sistema BLDC a tre fili:
| Quantità | Formula | Appunti |
|---|---|---|
| Tensione di fase (stella) | VPH = Vlinea / √3 | Delta: VPH = Vlinea |
| Back-EMF | E = kE × ω | kE dalla scheda tecnica (V·s/rad) |
| Coppia elettromagnetica | T = kT × I | kT ≈ kE in unità SI |
| Perdita di rame trifase | PCu = 3 × I² × RPH | Perdita dominante alla corrente nominale |
| Aumento della temperatura dell’avvolgimento | ΔT = Pperdita × (Rth1 + Rth2) | Verifica ΔT + TCon < limite di classe |
| Durata del cuscinetto SKF | L10h = (10⁶ / 60n) × (C / P)ᵖ | p = 3 sfera, 10/3 rullo |
| Fattore di servizio NEMA | SF = Tconsentire / Tvalutato | Fino a 1.15 per NEMA MG 1 |
Il lavoro accademico conferma l’impatto pratico della scelta dell’avvolgimento: Copt et al. (IEEE ECCE 2017, DOI:10.1109/ECCE.2017.8096636) mostra la riconfigurazione stella↔delta rimodella la curva coppia-velocità, e Lee et al. (IEEE Trans. Magnetics 2024, DOI:10.1109/TMAG.2024.3465879) quantificano che le correnti di circolazione negli avvolgimenti a delta possono ridurre l’efficienza fino a 18% a bassa velocità/coppia.
Le migliori applicazioni per i motori BLDC a filo 3
| Applicazione | Perché 3-Wire BLDC si adatta | Tensione tipica |
|---|---|---|
| Droni / RC / hobby | Alta densità di potenza, sensorless OK | 11.1–22.2 V LiPo |
| Ventilatori e soffianti di raffreddamento | Basso costo, lunga durata, senza spazzole | 12–24 V |
| E-bike / EV | Efficienza IE4–IE5, in grado di rigenerazione | 24–48 V (fino a 400 V) |
| Robotica & servo | FOC preciso, 5/6-filo + encoder | 24–48 V |
| Pompe e HVAC | Silenzioso, efficiente, velocità variabile | 24–230 V |
| Dispositivi medici | Opzione a bassa EMI, sterilizzabile | 12–48 V |
Come specificare un motore BLDC a filo 3: 6-Processo di selezione dei passaggi
- Definire il carico. Calcolare la coppia richiesta (T = F × r per i carichi lineari) e la velocità (giri/min).
- Scegli tensione e topologia. Scegliere 12/24/48 V e stella vs triangolo in base al compromesso velocità/coppia (√3 fattore).
- Controlla la classe di efficienza. Target IE4+ per soddisfare la regola DOE 2027 e ridurre il costo energetico a vita (ABB nota payback < 1 anno per la classe IE superiore).
- Verificare il margine termico. Conferma ΔT = Pperdita × (Rth1 + Rth2) mantiene l’avvolgimento al di sotto del limite di classe IEC 60034-1 al massimo ambiente.
- Seleziona controller e feedback. Sensorless (3-filo) per ventole; Hall/sensore (5–8 filo) per avviamento sotto carico e coppia a bassa velocità.
- Convalida la durata del cuscinetto. Utilizzare SKF L10h = (10⁶ / 60n) × (C/P)ᵖ per confermare che il cuscinetto dura oltre il ciclo di lavoro.
Errori ingegneristici comuni con i motori BLDC a filo 3
| Errore | Conseguenza | Correzione |
|---|---|---|
| Supponendo che un filo sia messo a terra | Cablaggio errato, nessun avvio, guasto del controller | Tutte e tre sono fasi (U/V/W); terra è il telaio/custodia |
| Motore sensorless in funzione sotto carico a bassa velocità | Stallo o avvio approssimativo | Utilizzare la versione con filo Hall-sensed 5/6 |
| Accoppiamento di fase sbagliato su delta vs stella | Coppia/velocità di √3 | Conferma la connessione interna dalla scheda tecnica |
| Ignorare l’aumento della temperatura dell’avvolgimento | Rottura dell’isolamento (Classe F 155 °C) | Modello termico con Rth1+Rth2 |
| Sovradimensionamento della corrente del controller | Costi e sprechi EMI | Imposta il controller ≥ 20–30% sopra il motore nominale |
| Controllo della durata del cuscinetto saltare | Guasto meccanico prematuro | Calcola SKF L10h Prima dell’approvazione |
BLDC 3-Tabella di risoluzione dei problemi del filo
| Problema | Causa probabile | Soluzione |
|---|---|---|
| Motore vintot Avvio | Nessun segnale di posizione del rotore / fase aperta | Controlla tutti i fili di fase 3 + Hall Vcc/GND |
| Corre all’indietro | Fili bifase scambiati | Scambia due di U/V/W |
| Vibra, nessun rotazione | Solo una fase eccitata | Stadio MOSFET di prova; una coppia di fasi bloccata |
| Si surriscalda rapidamente | Sovracorrente / scarso raffreddamento | Ridurre il carico; verificare il limite di classe ΔT < |
| Balbetta a bassa velocità | Sensorless in carico ad alta inerzia | Passa alla versione Hall-sensed |
| Cogging / ondulazione | Commutazione a blocchi | Utilizzare il controllo sinusoidale (FOC) |
| EMI su elettronica vicina | Cavi di fase non schermati | Fasi di torsione; aggiungi ferrite; imbracatura di scudo |
| Rumore del cuscinetto | L10h superato | Sostituire; aumentare il rapporto C/P ≥ 4 |
Domande frequenti
1. Un motore BLDC può funzionare con una sola batteria?
No. Un motore CC brushless richiede un controller elettronico (ESC) per eseguire la commutazione. Il collegamento della CC blocca direttamente il rotore o non produce rotazione. Il controller converte la CC in PWM trifase attraverso i fili U/V/W.
2. Cosa significano i tre colori del filo?
Nelle apparecchiature industriali, la codifica a colori IEC utilizza marrone, arancione e giallo per U, V, W. Nei motori hobbistico/di consumo, i colori variano (rosso/blu/giallo, nero/rosso/giallo). Il colore non è standardizzato tra le marche: verificare sempre con la scheda tecnica.
3. I tre fili sono polarizzati come positivo/negativo?
No. A differenza di un motore a corrente continua spazzolatai due fili (+, −), i tre fili BLDC sono tutti conduttori di fase simili a CA la cui polarità relativa cicla. Non c’è un “+” o un “-” fisso tra di loro; il controllore definisce la sequenza.
4. Perché non utilizzare un BLDC bifase?
Un sistema bifase crea un campo magnetico a un asse con punti morti in cui il rotore può bloccarsi. Le tre fasi distanziate 120° eliminano i punti morti e garantiscono una rotazione autoavviata, il minimo per un funzionamento affidabile.
5. Ho bisogno del 5° o 6° filo?
Solo se è necessario un feedback della posizione del rotore. Un motore sensorless a filo 3 funziona per ventole e carichi a rotazione libera. Aggiungi fili Hall (5/6-wire) quando hai bisogno di un avvio affidabile sotto carico, coppia a bassa velocità o servocomando ad anello chiuso.
6. Quale standard governa i motori BLDC negli Stati Uniti rispetto a quelli internazionali?
A livello internazionale, IEC 60034-1 / 60034-30-1 definiscono le classi di costruzione ed efficienza. Negli Stati Uniti, NEMA MG 1 è il riferimento generale e NEMA MG 10 copre specificamente i motori CC brushless; la conformità all’efficienza segue DOE 10 CFR Part 431, con IE4 richiesto per i motori HP Greensky Power è un produttore B2B con sede in Cina Motori CC senza spazzole, motori a corrente continua spazzolati, motoriduttori e Controllori BLDC al servizio del Nord America e dell’Europa da 2011. Il nostro team di ingegneri supporta i progetti BLDC a tre fili e con rilevamento Hall con: Esplora il nostro Guida del produttore di motori BLDC cinesi oppure rivedere il i principali produttori di BLDC al mondo per confrontare le opzioni. Per l’elettronica di azionamento, consultare il nostro Controllore motore Intervallo. Ottieni un preventivo gratuito Supporto accademico: Copt et al., IEEE ECCE 2017 (DOI:10.1109/ECCE.2017.8096636); Lee et al., IEEE Trans. Magnetics 2024 (DOI:10.1109/TMAG.2024.3465879); Matouš et al., IEEE PEMC 2021 (DOI:10.1109/PEMC48073.2021.9432604).Riferimenti e fonti autorevoli
