スロットル信号から相電流まで:電動自転車コントローラーの仕組み
要点
電動自転車のコントローラは、三相インバータとマイコンを組み合わせたものです。センサはスロットル位置、ペダルの回転、ロータ位置を報告します。マイコンはそれらの入力から6つのスイッチのデューティ比を決め、バッテリ電圧を三相の波形に変換します。電流のフィードバックによってモータのトルクを調整し、残りの回路がフィルタ、スイッチング、保護を担います。
要点:頭脳を持つインバータ
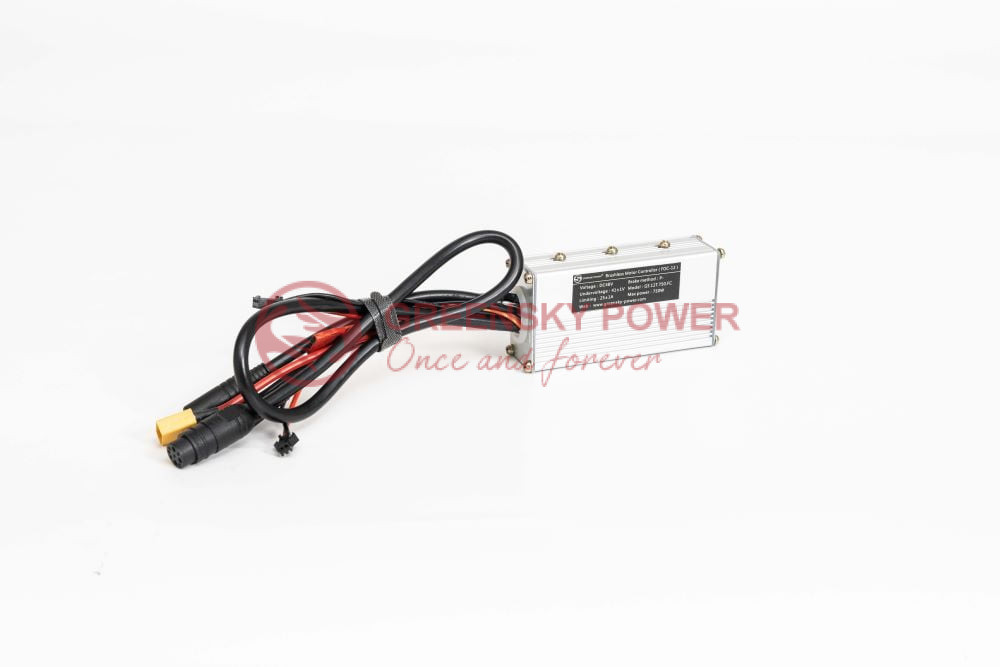
ディスプレイ、コネクタ、ポッティングを剥がすと、残るのはパワーステージと小さなコンピュータです。どれだけのバッテリ電圧を印加するかを決めるのがコントローラで、パワーステージがその電圧を3つの巻線に順番に、正しい時間だけ印加します。
モータは制御を単純な抵抗負荷より難しくします。電流は電圧より遅れ、逆起電力は回転数とともに上がり、インダクタンスは急な変化を妨げます。コントローラはこの3つすべてを織り込んで、自分のスイッチを壊さずにトルクを出す必要があります。
| ブロック | 役割 | 何から身を守っているか |
|---|---|---|
| 入力フィルタ | バッテリ電流を平滑化し、スイッチングノイズを抑える | コンデンサのリプル電流と電圧スパイク |
| 6スイッチブリッジ | 各相をプラス側またはマイナス側につなぐ | シュートスルーと過電流 |
| ゲートドライバ | スイッチを十分速くオン・オフする | 遅いスイッチング(熱になる) |
| 電流シャント | バッテリ電流、多くの場合さらに相電流を測る | 半導体の定格を超える電流 |
| マイコン | 転流タイミング、デューティ比、保護 | ファームウェア自身の想定 |
| センサ入力 | スロットル、ペダルセンサ、ホール、ブレーキ、速度 | 壊れたセンサが的外れな値を返すこと |
これらのブロックを電圧クラスと出力クラスごとにまとめた製品群は電動自転車用コントローラのページにあります。本記事は中で何が起きているかを扱います。
スロットル信号を箱の中へ追いかける
コントローラの働きを理解する方法のひとつは、スロットル信号を追いかけることです。ライダーがスロットルを回すと、コントローラはモータが応答するまでに6つの段階で信号を処理します。各段階の時間と扱い方はコントローラの設計によって変わります。
| 段階 | 何が起きるか | 代表的な値 |
|---|---|---|
| 1 センサ | ホール式スロットルが0.8〜4.2Vを出力 | 供給5V、ラシオメトリック |
| 2 サンプリング | ADCが信号を読み、フィルタをかける | 100〜500µsごと |
| 3 要求への変換 | 電圧を電流またはトルクの要求に変える | 0から定格電流まで |
| 4 電流ループ | 要求と実測電流を比較する | 8〜20kHzのループ |
| 5 PWM | ブリッジのデューティ比を更新する | 16〜25kHzのキャリア |
| 6 転流 | どのスイッチ対を通電するか | 電気角1回転あたり6回切り替わる |
信号のフィルタリングと電流ループの違いはライダーにも分かります。フィルタが重いとスロットルの反応が鈍く感じられ、電流ループがうまく調整されていると反応が直接的に感じられます。スロットルと電流の対応づけは、停止状態からの発進の仕方にも影響し、地域の規則の対象になる場合もあります。
ブリッジの中身:6つのスイッチ、3つの相
MOSFETが6個、各相に2個ずつ、ハイサイドとローサイドが1個ずつです。通常の転流では、ある瞬間にハイサイド1個とローサイド1個が導通し、電流はバッテリから2つの巻線を通って戻ります。残る1相は次のステップまで浮いた状態になります。
FETの数は比べやすいものの、それだけでコントローラの能力が決まるわけではありません。6FETのモデルと12FETのモデルが、どちらも25A定格と表示されることがあります。他の条件が同程度なら、デバイスを増やすことで負荷を分担し発熱を下げられますが、実際の性能はMOSFET自体、冷却、構造にも左右されます。
導通損失は電流経路上のデバイスから見積もれます。2つのMOSFETのオン抵抗がそれぞれ約3mΩなら、相電流20Aで導通損失はおよそ2 x 20² x 0.003 = 2.4Wで、スイッチング損失は別です。この損失は電流の2乗で増えるため、電流が2倍になれば4倍になり得ます。それでもコントローラの電流定格は設計全体で決まり、ラベルの数字だけでは決まりません。
ゲートドライバも損失に影響します。MOSFETはスイッチングの間、一時的に高い抵抗状態を通り、エネルギーを熱として消費します。速いスイッチングはこの期間を短くしますが、電磁障害を増やす可能性もあるため、ドライバ設計はこの2つのバランスを取ります。
同じ三相の構成は、ハブモータから産業用ポンプまで、あらゆるブラシレス用途に現れます。一般的なトポロジは三相BLDCモータコントローラで説明しています。
転流:6ステップか正弦波か
転流とは、モータの各相を通電する順序のことです。ステータの磁界がトルクを生むよう、ロータ位置に追従する必要があり、理想的な角度はモータと制御方式によって変わります。
| 方式 | 位置の把握方法 | 電流波形 | 性格 |
|---|---|---|---|
| 6ステップ(ホール) | 電気角120度間隔のホールセンサ3個 | 2相通電、1相オフ | 安価で丈夫、トルク脈動が耳につく |
| 正弦波(ホール) | 同じセンサを補間して使う | 3相を連続的に変調 | 静かで滑らか、演算はやや増える |
| ベクトル制御 | エンコーダまたはオブザーバ | 電流をトルク成分と磁束成分に分解 | 低速特性と効率が最良 |
| センサレス | 逆起電力のゼロクロス | 6ステップ、またはオブザーバによる正弦波 | ホール配線が不要だが停止時は信号がない |
ホールセンサの間隔は互換性に影響します。多くのハブモータは電気角120度ですが、60度を使うものもあり、同じコントローラ設定では動かない場合があります。不一致はガクつき、逆回転、始動失敗といった症状になり、モータの故障と誤解されがちです。
センサレス制御には低速での限界があります。逆起電力は回転数とともに上がるため、停止状態では測定できる信号がほとんど、あるいはまったくありません。そのため負荷のかかったダイレクトドライブハブの始動は、センサレスコントローラによっては難しくなります。ホールセンサは始動時からロータ位置の情報を与えます。波形の選択肢とそのトレードオフは正弦波コントローラシリーズで比較しています。
PWM、デューティ比、そして相電流の意外な関係
ブリッジは可変電圧を作りません。ゼロとバッテリ電圧の間を1秒に数千回切り替え、モータのインダクタンスがその結果を平均化します。接続されている時間の割合がデューティ比で、デューティ比にバッテリ電圧を掛けたものが巻線が見る平均電圧です。
降圧コンバータとの類似
モータのインダクタンスはスイッチング電圧を平滑化しますが、電流と電圧は同じ比率では拡大しません。理想的な降圧コンバータのモデルでは、出力電流はおよそ入力電流をデューティ比で割った値になります。
I_phase ≒ I_battery / D
デューティ比20パーセントでは、理想化した例としてバッテリから10Aを引くとき巻線には約50Aが流れます。実際の電流はコントローラのスイッチング方式、損失、運転条件で決まります。この関係は電圧と電流の交換を表しています。
この関係は、バッテリ電流の定格だけでは低速時の負荷を表せない理由でもあります。坂道発進では相電流がバッテリ電流を大きく上回ることがあり、実際の値はコントローラと運転条件によります。デューティ比が100パーセントに近づくにつれ、バッテリ電流と相電流の差は縮まります。
コントローラが25A定格とうたわれているときは、それがバッテリ電流なのか相電流なのかを確認してください。低速では両者は大きく異なることがあり、坂道発進を評価するにはどちらの定格も必要です。
3つのループ:電流・速度・アシスト
コントローラは入れ子状の制御ループを使うことがよくあります。どのループが制限を課しているかを知ると、調整が期待どおりの反応にならない理由を説明できます。
- 電流ループ(最速)。 実測の相電流と要求を比べ、デューティ比を調整します。トルクを予測可能にし、半導体を守るのがこのループです。帯域は通常数kHzです。
- 速度ループ(より遅い)。 車輪速を目標と比べ、電流要求を決めます。クルーズコントロールや速度制限モードはここにあります。
- アシストループ(最も遅い)。 ライダーの踏力を何倍にするかを決めます。ケイデンス検出、トルク検出、アシスト段階の設定がここで出会います。
外側のループが作る要求も、内側の電流制限には従います。アシストが40Aを要求しても電流ループが15Aで制限されていれば、コントローラの出力は15Aです。結果としてアシストが弱く感じられても、システムは設定どおりに動いている可能性があります。
これらの要求がモータ側からどう作られるか、トルクと電流の関係も含めて、BLDCコントローラのガイドで扱っています。自転車においてセンサとコントローラがどう仕事を分けるかは、電動自転車のセンサとコントローラに整理しています。
コントローラはアシスト量をどう決めるか
一般的なペデレックでは、アシスト要求はスロットルとクランクのケイデンスセンサの両方から来ることがあります。両者の相互作用が、アシストの反応に関するライダーの不満の一部を説明します。
ケイデンスセンサはボトムブラケットの磁石リングとホール素子です。1回転ごとに決まった数のパルスが発生し、コントローラはパルス頻度をクランク回転数に変換します。アシストはその回転数に比例するため、速く漕ぐほどモータの助力が大きくなります。
両方の入力がある場合、2つの電流要求のうち大きいほうを採用し、平均しないコントローラもあります。これにより、軽く漕ぎながらスロットルで短時間だけ出力を上乗せできます。正確な挙動はコントローラのファームウェア次第です。
発進時の空白と、それが生じる理由
ケイデンス検出では、ペダルを漕いでいることを検出する前にパルスを受け取る必要があります。これにより、坂道を含む発進時にアシストが遅れることがあります。低速アシストを追加して遅れを減らすファームウェアもあり、設定によってはクランクが回り始めた瞬間に車体が飛び出すことがあります。
トルクセンサは、ひずみゲージや磁歪素子を使ってペダルの踏力を測ります。これにより、ケイデンスのパルスを待たずに踏力へ反応できますが、応答時間と比例性はセンサとファームウェアによります。選択肢とトレードオフは電動自転車のトルクセンサとは何かに整理しています。
トルクセンサと、それがケイデンスより優れる理由
ケイデンスセンサはクランクの回転数を測り、トルクセンサはライダーがどれだけの力を加えているかを測ります。アシストを計算するための入力が異なります。
ケイデンスとトルクの比較
| 項目 | ケイデンスセンサ | トルクセンサ |
|---|---|---|
| 測る量 | クランクまたは車輪の毎秒パルス数 | クランクやアクスルのたわみ |
| 停止からの発進への反応 | 最初のパルスを待つ | 即座 |
| 踏力に比例したアシスト | いいえ、ペダル速度に比例 | はい、センサ範囲内で |
| コストと複雑さ | 低い(磁石リングとホール素子) | 高い(校正と温度補償) |
| 典型的な故障 | 磁石リングがずれてアシストが一切出ない | ドリフトによりアシストが重く、または軽く感じる |
トルクセンサの信号経路が、その複雑さを説明します。ひずみゲージブリッジは小さな差動信号を出し、それを増幅し、フィルタをかけ、デジタル化する必要があります。コントローラは読み値を使う前に温度補償を行うこともあります。モータシェルのホールピックアップが速度情報を与え、アシスト計算でトルクと組み合わせられる場合もあります。
センサの設計は、コントローラが踏力をどう解釈するかに影響します。異なる構造とメーカーの比較は電動自転車用トルクセンサの概観と滑らかな走りのためのトルクセンサにまとめています。トルクセンサを採用した量産車の例はトルクセンサ搭載の電動自転車に列挙しています。
6つの保護機能と、実際に守っているもの
各保護は特定の電気的・熱的状態に反応します。どの保護が働いたかが分かれば、遮断の原因を絞り込めます。
| 保護 | 何を検知するか | 何を守るか | 代表的なしきい値 |
|---|---|---|---|
| 低電圧カットオフ | バッテリ電圧 | バッテリであり、コントローラではない | 化学系ごとに設定、下記参照 |
| バッテリ過電流 | 入力シャント | セルと入力コンデンサ | コントローラ定格、多くは15〜30A |
| 相過電流 | 相シャントまたは飽和検出 | MOSFET | バッテリ定格の2〜3倍 |
| 過温度 | ヒートシンク上のNTC | 半導体接合部 | 通常ケース温度75〜85℃ |
| ホール故障 | 不正なセンサの組み合わせ | 誤った転流からモータを守る | 全ゼロまたは全1のパターン |
| スロットル故障 | 0.5〜4.5Vの範囲外の信号 | 暴走発進からライダーを守る | 入力の開放または短絡 |
低電圧カットオフは何に合わせて設定すべきか
低電圧カットオフはバッテリの化学系と構成で決まり、コントローラが自動で判別できるとは限りません。例として、36Vの鉛蓄電池パック(10.5Vのブロック3個)で約31.5V、10セル直列の36Vリチウムパックで約30V、13セル直列の48Vパックで約39Vです。
鉛蓄電池向けのカットオフではリチウムパックを放電しすぎることがあり、逆にリチウム向けの高いしきい値は鉛蓄電池パックの使える航続を縮めます。どちらの不一致もコントローラの故障と誤解されがちです。

コントローラ、モータ、バッテリの整合
コントローラとモータの選定は、電圧、電流、ホール角度、相順の整合から始まります。その他の要件は用途によって変わります。
| 項目 | 一致させるべきこと | 一致しないとどうなるか |
|---|---|---|
| 電圧クラス | 36、48、52、72Vの公称 | カットオフが誤作動する、または定格外の過電圧がブリッジにかかる |
| 電流定格 | 連続バッテリ電流と、相電流の余裕 | 登坂で熱遮断、または短寿命 |
| ホール角度 | 電気角120度または60度 | 始動しない、ガクつく、逆回転する |
| 相順 | 3本の配線が正しい順序 | ホール角度の不一致と同じ症状 |
一致させるべき3つの数字
電気周波数はモータ回転数と極対数から計算しますが、データシートに必ず載っているわけではありません。46極(23極対)のダイレクトドライブハブが200rpmで回ると、電気周波数は約77Hzです。5極対のギヤードハブがモータ1000rpmで回ると約83Hzになります。コントローラの電流ループは、モータの運転周波数に対して十分速い必要があります。
この計算は三相機ならどれでも同じで、極数と回転数の基本関係はモーターの極数に整理しています。カーゴ用やミッドドライブの構成では、モータ自体のトルクとケイデンスのトレードオフをミッドドライブ電動自転車モータの選び方と電動自転車モータの種類で扱っています。同じ判断の電圧側、48Vシステムが一般的な妥協点になった理由は48Vコントローラ選定ガイドにまとめています。
コントローラはどう壊れるか
コントローラの故障の多くは、いくつかの大きな分類に収まります。症状から着手点は推測できますが、原因の確認には測定が必要です。
| 症状 | 最も疑わしい原因 | 何で確認するか |
|---|---|---|
| 坂道発進のあとに沈黙 | 相過電流、FET短絡 | 相線とバッテリマイナス間の導通 |
| 動くが数分で遮断 | 過温度、またはバッテリの電圧降下 | 負荷時のケース温度とバッテリ電圧 |
| 停止状態からガクつく | ホール故障、またはホール角度の誤り | 手で車輪を回したときのセンサパターン |
| スロットルが効かないがランプは点く | スロットル信号が有効窓の外 | 信号線の電圧、0.8〜4.2V |
| 乾いた日は動き、濡れると止まる | ケーブル導入口からの浸水 | 基板ではなくコネクタ端子の腐食 |
| 25km/hでアシストが切れる | 故障ではなく法規上のカットオフ | 市場が許す場合のファームウェア設定 |
水はケーブルグランドやコネクタのシールから浸入し、温度変化が筐体内部の結露を促すことがあります。浸入保護の等級はIEC 60529が定めており、後輪の近くに取り付けたコントローラを評価する際は試験条件が重要です。
Greensky Power について
当社はモータを製造しており、完成した組み合わせを必要とする案件にはコントローラも合わせられます。出荷前に、プロジェクトチームは電圧クラス、連続およびピークの相電流、ホール角度、最高速度での電気周波数について合意します。
ホール角度が合わないとモータが始動しないことがあり、電流ループの設定はコントローラの反応に影響します。バッテリのカットオフが不一致でもバッテリ寿命は縮みます。設計段階でこれらの要件を確認しておくと、後のトラブルシューティングを減らせます。
モータとコントローラの組み合わせをご検討ですか。バッテリ電圧と化学系、車輪径またはギヤ比、ライダーと荷物の質量、登る勾配、望ましいアシストの挙動をお送りください。これらの情報から、電流定格、ホール配置、カットオフ設定をご提案します。技術チームに相談する。
参考文献
- International Electrotechnical Commission. (2022). IEC 60034-1:2022 Rotating electrical machines – Part 1: Rating and performance. webstore.iec.ch/en/publication/65446
- International Electrotechnical Commission. (2014). IEC 60034-2-1:2014 Rotating electrical machines – Part 2-1: Standard methods for determining losses and efficiency from tests. webstore.iec.ch/en/publication/121
- International Electrotechnical Commission. (2018). IEC 60034-14:2018 Rotating electrical machines – Part 14: Mechanical vibration of certain machines with shaft heights 56 mm and higher. webstore.iec.ch/en/publication/59889
- International Electrotechnical Commission. (2013). IEC 60529:1989+AMD1:1999+AMD2:2013 Degrees of protection provided by enclosures (IP Code). webstore.iec.ch/en/publication/2452
- International Electrotechnical Commission. (2023). IEC 61800-9-2:2023 Adjustable speed electrical power drive systems – Ecodesign for power drive systems, motor starters, power electronics and their driven applications. webstore.iec.ch/en/publication/111276
- National Electrical Manufacturers Association. (2024). NEMA standards for motors and generators. nema.org/standards
- European Commission. (2019). Commission Regulation (EU) 2019/1781 laying down ecodesign requirements for electric motors and variable speed drives. eur-lex.europa.eu/eli/reg/2019/1781/oj
- European Parliament and Council. (2013). Regulation (EU) No 168/2013 on the approval and market surveillance of two- or three-wheel vehicles and quadricycles. eur-lex.europa.eu/eli/reg/168/2013/oj
- U.S. Consumer Product Safety Commission. (2024). 16 CFR Part 1512 – Requirements for bicycles. ecfr.gov/title-16/part-1512
- U.S. Department of Energy. (2024). Motors and drives systems – advanced manufacturing office resources. energy.gov/eere/amo/motor-systems
よくある質問
Q: 電動自転車のコントローラはどう動きますか?
小さな電流の要求信号を、三相のスイッチングに変換します。センサがスロットル位置、ペダルの動き、ロータ位置を報告し、マイコンがそれを6スイッチブリッジのデューティ比に変え、バッテリ電圧を三相の正弦波または6ステップ波形に刻みます。電流検出がループを閉じるため、モータは電圧ではなく定義されたトルクを得ます。
Q: なぜ相電流はバッテリ電流より大きいのですか?
ブリッジが降圧コンバータのように振る舞うからです。部分デューティでは出力電流は入力電流をデューティ比で割った値になり、デューティ比20パーセントでバッテリから10Aなら、相巻線にはおよそ50Aが流れます。25A定格のコントローラが、急坂で発進したときにモータや自分自身を壊し得るのはこのためです。
Q: 正弦波コントローラと矩形波コントローラの違いは何ですか?
矩形波コントローラは各相を6つの離散ステップで通電します。単純で安価ですが、トルク脈動と耳につく騒音が出ます。正弦波コントローラは通常ベクトル制御で動き、3相すべてを連続的に変調するため、電流は滑らかな曲線を描きます。走りは静かで滑らかになり、同じモータが同じトルクで流す電流はわずかに少なくなります。
Q: 低電圧カットオフは何を守っているのですか?
コントローラではなくバッテリです。しきい値は化学系に合わせる必要があり、36V鉛蓄電池パックで約31.5V、10セル直列の36Vリチウムパックで約30V、13セル直列の48Vパックで約39Vです。鉛蓄電池向けに設定されたカットオフはリチウムパックを過放電させ、寿命を縮めます。
Q: どんなハブモータにも好きなコントローラを使えますか?
いいえ。電圧クラス、電流定格、ホールセンサ角度の3つが一致している必要があります。120度のモータを60度のコントローラで動かすと正常に回らず、センサレスコントローラは負荷のかかったダイレクトドライブハブの始動を拒むことがあります。相線の色も標準ではないため、スロットルを開く前に順序を確認する必要があります。
Q: 雨の日にコントローラが壊れるのはなぜですか?
水は筐体ではなくケーブル導入口から電子回路に届きます。グランド、グロメット、コネクタのシールが弱点で、防滴程度のコントローラは密閉箱の中で加熱と冷却を繰り返すうちに結露を溜めます。浸入保護はIEC 60529が定めており、試験条件のない等級表示だけではほとんど何も分かりません。