De la señal del acelerador a la corriente de fase: Cómo funciona un controlador de bicicleta eléctrica
Respuesta rápida
El controlador de una bicicleta eléctrica combina un inversor trifásico con un microcontrolador. Los sensores informan de la posición del acelerador, del giro de los pedales y de la posición del rotor. El microcontrolador usa esas entradas para fijar el ciclo de trabajo de seis interruptores, que convierten la tensión de la batería en tres formas de onda de fase. La realimentación de corriente permite regular el par del motor; el resto de circuitos se ocupa del filtrado, la conmutación y la protección.
- La respuesta corta: un inversor con cerebro
- Seguir una señal de acelerador por dentro de la caja
- Dentro del puente: seis interruptores, tres fases
- Conmutación: seis pasos o una sinusoide
- PWM, ciclo de trabajo y la sorpresa de la corriente de fase
- Los tres lazos: corriente, velocidad y asistencia
- Cómo decide el controlador cuánta ayuda dar
- Sensor de par y por qué supera a la cadencia
- Seis protecciones y qué protegen realmente
- Emparejar controlador, motor y batería
- Cómo mueren los controladores
- Por qué Greensky Power
- Referencias
- Preguntas frecuentes
La respuesta corta: un inversor con cerebro
Debajo de la pantalla, los conectores y el encapsulado hay una etapa de potencia y un microcontrolador. El controlador decide cuánta tensión de batería aplicar, y la etapa de potencia la aplica a los tres devanados en el orden, el momento y la duración correctos.
El motor hace que el control sea más exigente que una carga resistiva simple. La corriente va retrasada respecto a la tensión, la fuerza contraelectromotriz crece con la velocidad y la inductancia se opone a los cambios rápidos. El controlador debe tener en cuenta las tres cosas para producir par sin someter sus interruptores a un esfuerzo excesivo.
| Bloque | Qué hace | De qué se protege a sí mismo |
|---|---|---|
| Filtro de entrada | suaviza la corriente de batería y suprime el ruido de conmutación | corriente de rizado del condensador y picos de tensión |
| Puente de seis interruptores | conecta cada fase al positivo o al negativo | cortocircuito directo y sobrecorriente |
| Driver de puerta | enciende y apaga los interruptores con suficiente rapidez | conmutación lenta, que se convierte en calor |
| Shunts de corriente | miden la corriente de batería y a menudo la de fase | corriente por encima del límite del semiconductor |
| Microcontrolador | instante de conmutación, ciclo de trabajo, protecciones | sus propias suposiciones de firmware |
| Entradas de sensores | acelerador, sensor de pedaleo, Hall, frenos, velocidad | un sensor averiado que le cuenta disparates |
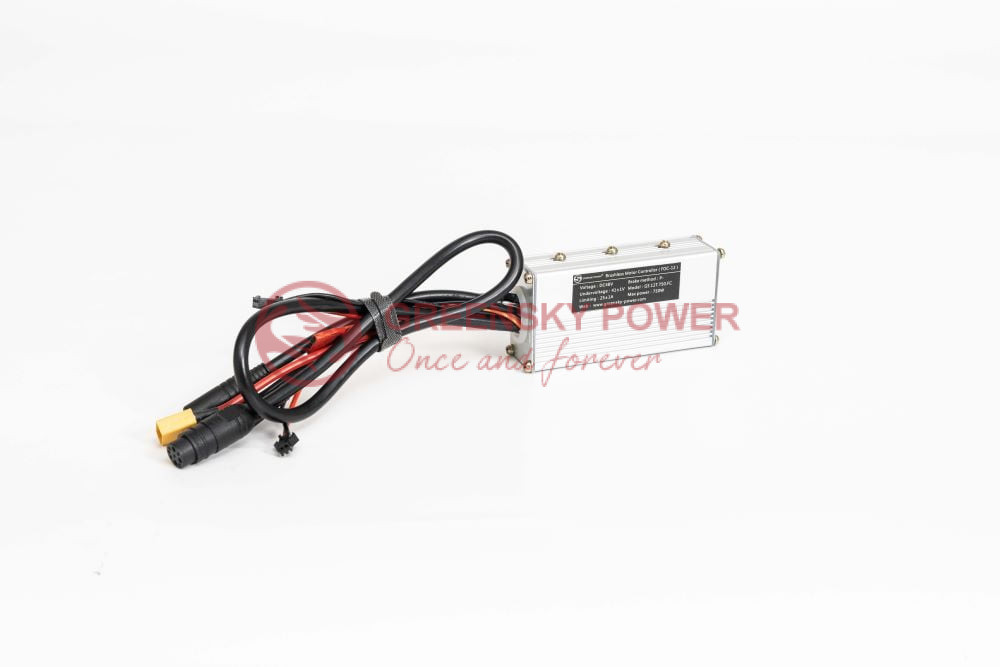
La familia de producto que empaqueta estos bloques para distintas clases de tensión y potencia está en la página de controlador para bici eléctrica; este artículo trata de lo que ocurre dentro.
Seguir una señal de acelerador por dentro de la caja
Una forma de ver cómo funciona el controlador es seguir una señal de acelerador a través de él. El ciclista gira el puño y el controlador procesa la señal en seis etapas antes de que el motor responda. El tiempo y el tratamiento de cada etapa dependen del diseño del controlador.
| Etapa | Qué ocurre | Valor típico |
|---|---|---|
| 1 Sensor | el acelerador de efecto Hall entrega de 0,8 a 4,2 V | alimentación de 5 V, ratiométrico |
| 2 Muestreo | el ADC lee la señal y la filtra | cada 100 a 500 microsegundos |
| 3 Conversión a demanda | la tensión se convierte en demanda de corriente o de par | de 0 a la corriente nominal |
| 4 Lazo de corriente | compara la demanda con la corriente medida | lazo a 8 a 20 kHz |
| 5 PWM | se actualiza el ciclo de trabajo del puente | portadora de 16 a 25 kHz |
| 6 Conmutación | qué pareja de interruptores está activa | cambia seis veces por revolución eléctrica |
El filtrado de la señal y el lazo de corriente se notan al conducir. Un filtrado fuerte puede hacer que el acelerador se sienta menos inmediato, mientras que un lazo de corriente bien ajustado hace la respuesta más directa. La correspondencia entre acelerador y corriente también afecta a cómo arranca la bici desde parado y puede estar sujeta a normas locales.
Dentro del puente: seis interruptores, tres fases
Seis MOSFET, dos por fase, uno en el lado alto y otro en el lado bajo. En cualquier instante de la conmutación normal conducen un dispositivo alto y uno bajo, así que la corriente va de la batería por dos devanados y vuelve. La tercera fase queda al aire hasta el paso siguiente.
El número de FET es fácil de comparar, pero por sí solo no establece la capacidad de un controlador. Un modelo de seis FET y otro de doce pueden llevar ambos una indicación de 25 A. Con un diseño por lo demás comparable, los dispositivos adicionales reparten la carga y reducen el calentamiento; el rendimiento real depende también de los MOSFET, la refrigeración y la construcción.
Las pérdidas de conducción se estiman a partir de los dispositivos en el camino de corriente. Si dos MOSFET tienen cada uno una resistencia en conducción de unos 3 miliohmios, una corriente de fase de 20 A produce unas pérdidas de conducción de aproximadamente 2 x 20² x 0,003 = 2,4 W, antes de las pérdidas de conmutación. Como esa pérdida crece con el cuadrado de la corriente, duplicar la corriente puede cuadruplicarla. La corriente nominal de un controlador sigue dependiendo de todo su diseño, no solo de la etiqueta.
El driver de puerta también influye en las pérdidas. Mientras un MOSFET conmuta, atraviesa brevemente un estado de mayor resistencia y disipa energía en forma de calor. Una conmutación más rápida reduce ese intervalo, pero también puede aumentar las interferencias electromagnéticas, así que el diseño del driver equilibra ambos efectos.
La misma disposición trifásica aparece en cualquier aplicación sin escobillas, desde un motor de buje hasta una bomba industrial; la topología general se describe en controladores BLDC trifásicos.
Conmutación: seis pasos o una sinusoide
La conmutación es la secuencia con la que se alimentan las fases del motor. Debe seguir la posición del rotor para que el campo del estátor produzca par; el ángulo ideal depende del motor y del método de control.
| Método | Cómo se conoce la posición | Forma de onda de corriente | Carácter |
|---|---|---|---|
| Seis pasos, con Hall | tres sensores Hall separados 120 grados eléctricos | dos fases activas, una apagada | barato y robusto, rizado de par audible |
| Sinusoidal, con Hall | los mismos sensores, interpolados | las tres fases moduladas de forma continua | más silencioso y suave, algo más de cálculo |
| Orientado al campo | encoder u observador | corriente separada en componentes de par y de flujo | mejor comportamiento a baja velocidad y mejor rendimiento |
| Sin sensores | cruces por cero de la fuerza contraelectromotriz | seis pasos o sinusoide por observador | sin cable de Hall, pero sin señal con el rotor parado |
La separación de los sensores Hall afecta a la compatibilidad. Muchos motores de buje usan 120 grados eléctricos y algunos 60; estas disposiciones pueden no funcionar con los mismos ajustes de controlador. Un desajuste provoca tirones, giro inverso o un arranque fallido, síntomas que se confunden con una avería del motor.
El control sin sensores tiene una limitación a baja velocidad: la fuerza contraelectromotriz crece con la velocidad, así que con el rotor parado hay poco o nada que medir. Arrancar un buje de tracción directa con carga puede resultar difícil para algunos controladores sin sensores. Los sensores Hall dan información de posición desde el arranque. Las opciones de forma de onda y sus compromisos se comparan en la serie de controladores sinusoidales.
PWM, ciclo de trabajo y la sorpresa de la corriente de fase
El puente no genera una tensión variable. Conmuta entre cero y la tensión completa de la batería miles de veces por segundo, y la inductancia del motor promedia el resultado. La fracción de tiempo conectado es el ciclo de trabajo, y el ciclo de trabajo multiplicado por la tensión de batería es la tensión media que ve el devanado.
La analogía del convertidor reductor
La inductancia del motor suaviza la tensión conmutada, pero corriente y tensión no escalan igual. En un modelo ideal de convertidor reductor, la corriente de salida es aproximadamente la corriente de entrada dividida por el ciclo de trabajo:
I_fase es aproximadamente I_batería / D
Con un ciclo de trabajo del 20 por ciento, un ejemplo idealizado da unos 50 A en el devanado para 10 A tomados de la batería. La corriente real depende de la estrategia de conmutación del controlador, de las pérdidas y de las condiciones de funcionamiento. La relación refleja el intercambio entre tensión y corriente.
Esta relación ayuda a explicar por qué la indicación de corriente de batería no describe por sí sola la carga a baja velocidad. En un arranque en cuesta, la corriente de fase puede superar notablemente la de batería; el valor real depende del controlador y de las condiciones. A medida que el ciclo de trabajo se acerca al 100 por ciento, la diferencia entre corriente de batería y de fase se estrecha.
Cuando un controlador se anuncia como 25 A, compruebe si la cifra se refiere a corriente de batería o de fase. A baja velocidad pueden diferir bastante, y ambas importan al evaluar un arranque en cuesta.
Los tres lazos: corriente, velocidad y asistencia
Los controladores suelen usar lazos de control anidados. Saber qué lazo impone un límite ayuda a explicar por qué un cambio de ajuste no produce la respuesta esperada.
- Lazo de corriente, el más rápido. Compara la corriente de fase medida con la demanda y ajusta el ciclo de trabajo. Es el lazo que hace predecible el par y protege al semiconductor. El ancho de banda típico es de unos pocos kilohercios.
- Lazo de velocidad, más lento. Compara la velocidad de la rueda con el objetivo y fija la demanda de corriente. El control de crucero y los modos limitados por velocidad viven aquí.
- Lazo de asistencia, el más lento. Decide por cuánto se multiplica el esfuerzo del ciclista. Aquí se encuentran la detección de cadencia, la detección de par y el nivel de asistencia elegido.
Los lazos externos generan demandas que siguen sujetas al límite interno de corriente. Si la asistencia pide 40 A mientras el lazo de corriente está limitado a 15 A, el controlador entrega 15 A. El resultado puede sentirse como una asistencia débil aunque el sistema funcione tal como está configurado.
Cómo se generan esas demandas desde el lado del motor, incluida la relación entre par y corriente, se trata en la guía del controlador BLDC. Cómo reparten el trabajo sensores y controlador en una bicicleta se expone en sensores y controlador para bici eléctrica.
Cómo decide el controlador cuánta ayuda dar
En un pedelec típico, la demanda de asistencia puede venir del acelerador y de un sensor de cadencia en la caja de pedalier. Su interacción explica parte de las quejas de los ciclistas sobre cómo responde la asistencia.
El sensor de cadencia es un anillo de imanes y un elemento Hall en la caja de pedalier. Cada vuelta produce un número fijo de pulsos, y el controlador convierte la frecuencia de pulsos en velocidad de pedalada. La asistencia es proporcional a esa velocidad, y por eso el motor ayuda más cuanto más rápido pedalea el ciclista.
Cuando están disponibles ambas entradas, algunos controladores usan la mayor de las dos demandas de corriente en lugar de promediarlas. Eso permite pedalear suave y usar el acelerador para un aumento breve de potencia. El comportamiento exacto depende del firmware del controlador.
El hueco del arranque y por qué existe
Con detección por cadencia, el controlador debe recibir un pulso antes de poder detectar que se pedalea. Eso puede retrasar la asistencia al arrancar, también en una cuesta. Algunos firmware añaden asistencia a baja velocidad para reducir el retraso; según sus ajustes, eso puede hacer que la bici dé un tirón cuando los pedales empiezan a girar.
Un sensor de par mide la fuerza sobre el pedal mediante una galga extensométrica o un elemento magnetostrictivo. Eso permite al controlador responder al esfuerzo en lugar de esperar pulsos de cadencia, aunque el tiempo de respuesta y la proporcionalidad dependen del sensor y del firmware. Las opciones y sus compromisos se exponen en qué hace un sensor de par en una bici eléctrica.
Sensor de par y por qué supera a la cadencia
Un sensor de cadencia mide la velocidad de los pedales; un sensor de par mide con cuánta fuerza empuja el ciclista. Son entradas distintas para calcular la asistencia.
Cadencia frente a par
| Propiedad | Sensor de cadencia | Sensor de par |
|---|---|---|
| Magnitud medida | pulsos por segundo en la caja de pedalier o en la rueda | deformación de la biela o del eje |
| Respuesta a un arranque desde parado | espera el primer pulso | inmediata |
| Asistencia proporcional al esfuerzo | no, proporcional a la velocidad de pedalada | sí, dentro del rango del sensor |
| Coste y complejidad | bajos: un anillo de imanes y un elemento Hall | altos: calibración y compensación de temperatura |
| Fallo típico | el anillo de imanes se desplaza y no hay asistencia | deriva, que hace sentir la asistencia dura o floja |
La cadena de señal de un sensor de par explica su complejidad añadida. Un puente de galgas extensométricas produce una pequeña señal diferencial que debe amplificarse, filtrarse y digitalizarse. El controlador puede además compensar la temperatura antes de usar la lectura. Un captador Hall en la carcasa del motor puede dar información de velocidad, que a veces se combina con el par al calcular la asistencia.
El diseño del sensor condiciona cómo interpreta el controlador el esfuerzo del pedal. Las distintas construcciones y fabricantes se comparan en panorama de sensores de par para bici eléctrica y en sensores de par para una marcha suave. En qué bicis eléctricas llevan sensor de par se enumeran ejemplos de modelos de serie que lo usan.
Seis protecciones y qué protegen realmente
Cada protección responde a una condición eléctrica o térmica concreta. Identificar cuál se activó reduce las causas posibles de un corte.
| Protección | Qué detecta | Qué protege | Umbral típico |
|---|---|---|---|
| Corte por baja tensión | tensión del paquete | la batería, no el controlador | según la química, ver abajo |
| Sobrecorriente de batería | shunt de entrada | las celdas y los condensadores de entrada | nominal del controlador, a menudo 15 a 30 A |
| Sobrecorriente de fase | shunts de fase o detección de desaturación | los MOSFET | dos o tres veces el nominal de batería |
| Sobretemperatura | NTC en el disipador | la unión del semiconductor | normalmente 75 a 85 °C en la carcasa |
| Fallo de Hall | combinación de sensores inválida | el motor frente a una conmutación falsa | patrones todo ceros o todo unos |
| Fallo de acelerador | señal fuera de 0,5 a 4,5 V | el ciclista frente a un arranque descontrolado | entrada abierta o en cortocircuito |
A qué debe ajustarse el corte por baja tensión
El corte por baja tensión depende de la química y la configuración de la batería, que el controlador puede no detectar automáticamente. Como ejemplos: unos 31,5 V para un paquete de plomo-ácido de 36 V (tres bloques de 10,5 V), unos 30 V para un paquete de litio de 36 V con diez celdas en serie, y unos 39 V para un paquete de 48 V con trece celdas en serie.
Un corte ajustado para plomo-ácido puede descargar demasiado un paquete de litio, mientras que un umbral de litio más alto reduce la autonomía útil de un paquete de plomo-ácido. Cualquiera de los dos desajustes se confunde con una avería del controlador.

Emparejar controlador, motor y batería
La selección de controlador y motor empieza por hacer coincidir tensión, corriente, ángulo de Hall y secuencia de fases. Los demás requisitos dependen de la aplicación.
| Punto | Qué debe coincidir | Qué pasa si no coincide |
|---|---|---|
| Clase de tensión | 36, 48, 52 o 72 V nominales | el corte actúa fuera de lugar, o el puente recibe una sobretensión para la que no está previsto |
| Corriente nominal | corriente continua de batería más un margen de fase | apagado térmico en las subidas, o vida corta |
| Ángulo de Hall | 120 o 60 grados eléctricos | no arranca, da tirones o gira al revés |
| Secuencia de fases | tres cables en el orden correcto | los mismos síntomas que un ángulo de Hall equivocado |
Tres números que deben coincidir
La frecuencia eléctrica se calcula a partir de la velocidad del motor y del número de pares de polos, aunque las hojas de datos no siempre la indican. Un buje de tracción directa de 46 polos (23 pares) a 200 rpm tiene una frecuencia eléctrica de unos 77 Hz. Un buje con engranaje a 1000 rpm de motor con cinco pares de polos está cerca de 83 Hz. El lazo de corriente del controlador debe ser lo bastante rápido para la frecuencia de trabajo del motor.
Ese cálculo es el mismo que se usa para cualquier máquina trifásica, y la relación de fondo entre polos y velocidad se expone en número de polos de un motor. Para montajes de carga o de motor central, los compromisos de par y cadencia del propio motor se tratan en elegir un motor central para bici eléctrica y en tipos de motor para bici eléctrica. El lado de la tensión de la misma decisión, incluido por qué un sistema de 48 V es el compromiso habitual, se desarrolla en la guía de selección de controlador de 48 V.
Cómo mueren los controladores
Muchos fallos de controlador caen en unas pocas categorías amplias. Los síntomas sugieren por dónde empezar, pero hacen falta mediciones para confirmar la causa.
| Síntoma | Causa más probable | Qué lo confirma |
|---|---|---|
| Muere tras un arranque en cuesta | sobrecorriente de fase, FET en cortocircuito | continuidad entre fase y negativo de batería |
| Funciona y corta a los minutos | sobretemperatura o paquete que se hunde | temperatura de carcasa y tensión del paquete bajo carga |
| El motor da tirones desde parado | fallo de Hall o ángulo equivocado | patrón de sensores girando la rueda a mano |
| El acelerador no hace nada y las luces van | señal de acelerador fuera de la ventana válida | tensión en el cable de señal, de 0,8 a 4,2 V |
| Funciona en seco y falla en mojado | agua en la entrada de cables | corrosión en los pines del conector, no en la placa |
| La asistencia corta a 25 km/h | no es una avería: es un corte legal | ajuste de firmware, si el mercado lo permite |
El agua entra por los prensaestopas y las juntas de los conectores, y los cambios de temperatura favorecen la condensación dentro de la carcasa. La norma IEC 60529 define los grados de protección; las condiciones de ensayo importan al valorar un controlador montado cerca de la rueda trasera.
Por qué Greensky Power
Fabricamos motores y podemos emparejarlos con controladores para proyectos que necesitan el conjunto completo. Antes del lanzamiento, el equipo del proyecto acuerda la clase de tensión, la corriente de fase continua y de pico, el ángulo de Hall y la frecuencia eléctrica a máxima velocidad.
Un ángulo de Hall incompatible puede impedir que el motor arranque, y los ajustes del lazo de corriente afectan a la respuesta del controlador. Un corte de batería mal emparejado también puede acortar su vida. Comprobar estos requisitos durante el diseño reduce la resolución de problemas posterior.
¿Emparejando un motor y un controlador? Envíe la tensión y la química de la batería, el tamaño de rueda o la relación de transmisión, la masa del ciclista y la carga, la pendiente que debe subir y el comportamiento de asistencia deseado. Volveremos con la corriente nominal, la disposición de Hall y los ajustes de corte que encajan. Contacte con el equipo de ingeniería.
Referencias
- International Electrotechnical Commission. (2022). IEC 60034-1:2022 Rotating electrical machines – Part 1: Rating and performance. webstore.iec.ch/en/publication/65446
- International Electrotechnical Commission. (2014). IEC 60034-2-1:2014 Rotating electrical machines – Part 2-1: Standard methods for determining losses and efficiency from tests. webstore.iec.ch/en/publication/121
- International Electrotechnical Commission. (2018). IEC 60034-14:2018 Rotating electrical machines – Part 14: Mechanical vibration of certain machines with shaft heights 56 mm and higher. webstore.iec.ch/en/publication/59889
- International Electrotechnical Commission. (2013). IEC 60529:1989+AMD1:1999+AMD2:2013 Degrees of protection provided by enclosures (IP Code). webstore.iec.ch/en/publication/2452
- International Electrotechnical Commission. (2023). IEC 61800-9-2:2023 Adjustable speed electrical power drive systems – Ecodesign for power drive systems, motor starters, power electronics and their driven applications. webstore.iec.ch/en/publication/111276
- National Electrical Manufacturers Association. (2024). NEMA standards for motors and generators. nema.org/standards
- European Commission. (2019). Commission Regulation (EU) 2019/1781 laying down ecodesign requirements for electric motors and variable speed drives. eur-lex.europa.eu/eli/reg/2019/1781/oj
- European Parliament and Council. (2013). Regulation (EU) No 168/2013 on the approval and market surveillance of two- or three-wheel vehicles and quadricycles. eur-lex.europa.eu/eli/reg/168/2013/oj
- U.S. Consumer Product Safety Commission. (2024). 16 CFR Part 1512 – Requirements for bicycles. ecfr.gov/title-16/part-1512
- U.S. Department of Energy. (2024). Motors and drives systems – advanced manufacturing office resources. energy.gov/eere/amo/motor-systems
Preguntas frecuentes
P: ¿Cómo funciona el controlador de una bicicleta eléctrica?
Convierte una señal de demanda de baja corriente en tres fases conmutadas. Los sensores informan de la posición del acelerador, del movimiento de los pedales y de la posición del rotor; el microcontrolador lo traduce en un ciclo de trabajo para un puente de seis interruptores, que trocea la tensión de batería en tres formas de onda sinusoidales o de seis pasos. La medición de corriente cierra el lazo, así que el motor recibe un par definido y no una tensión definida.
P: ¿Por qué la corriente de fase es mayor que la de batería?
Porque el puente se comporta como un convertidor reductor. Con ciclo de trabajo parcial, la corriente de salida es la de entrada dividida por el ciclo de trabajo, así que 10 A de la batería con un 20 por ciento de ciclo corresponden a unos 50 A en el devanado de fase. Por eso un controlador de 25 A puede destruir un motor o a sí mismo al arrancar la bici en una cuesta pronunciada.
P: ¿Qué diferencia hay entre un controlador sinusoidal y uno de onda cuadrada?
Un controlador de onda cuadrada alimenta cada fase en seis pasos discretos: es simple y barato, pero produce rizado de par y ruido audible. Un controlador sinusoidal, normalmente con control orientado al campo, modula las tres fases de forma continua para que la corriente siga una curva suave. La marcha es más silenciosa y suave, y el mismo motor consume algo menos de corriente para el mismo par.
P: ¿Qué protege el corte por baja tensión?
Protege la batería, no el controlador. El umbral debe casar con la química: unos 31,5 V para un paquete de plomo-ácido de 36 V, alrededor de 30 V para un paquete de litio de 36 V con diez celdas en serie y unos 39 V para un paquete de 48 V de trece celdas. Un corte ajustado para plomo-ácido sobredescargará un paquete de litio y acortará su vida.
P: ¿Puedo usar cualquier controlador con cualquier motor de buje?
No. Tres cosas deben coincidir: la clase de tensión, la corriente nominal y el ángulo de los sensores Hall. Un motor de 120 grados con un controlador de 60 grados no girará limpio, y un controlador sin sensores puede negarse a arrancar un buje de tracción directa con carga. Los colores de los cables de fase tampoco son estándar, así que hay que confirmar la secuencia antes de usar el acelerador.
P: ¿Por qué fallan los controladores con lluvia?
El agua llega a la electrónica por la entrada de cables, no por la carcasa. El prensaestopas, la arandela pasacables y las juntas de los conectores son los puntos débiles, y un controlador con solo protección contra salpicaduras acumulará condensación dentro de una caja sellada al calentarse y enfriarse. La protección contra el ingreso la define la norma IEC 60529, y un grado sin la condición de ensayo dice muy poco.